
Tsingisulamitest käepidemete robotlihvimine: eraldusjoone eemaldamine
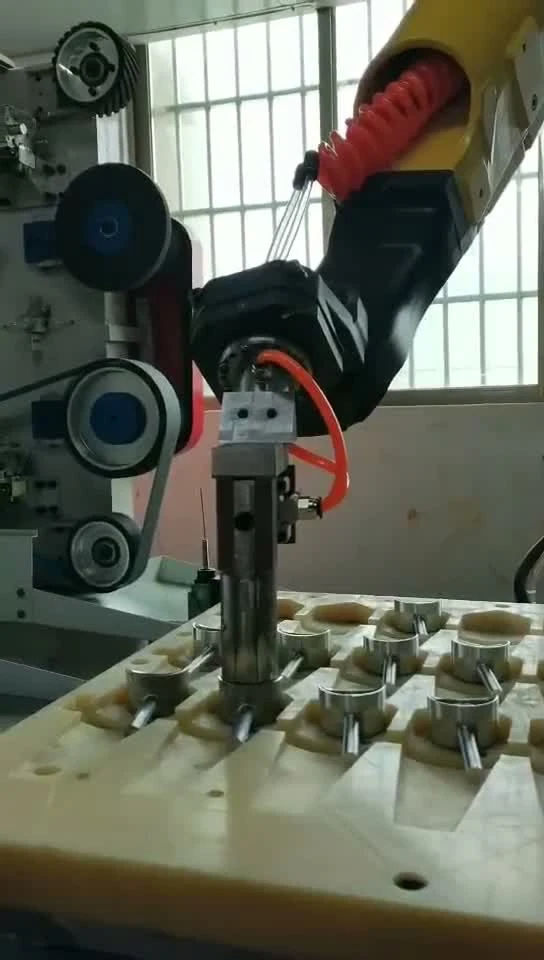
See robotpoleerimisrakk koosneb kuueteljelisest robotist ja neljapositsioonilisest lintlihvijast, millel on laadimis- ja mahalaadimislaud: detaile lihvitakse järjestikku jämedatelt lintidelt peente lintideni või poleeritakse nailonrattal.
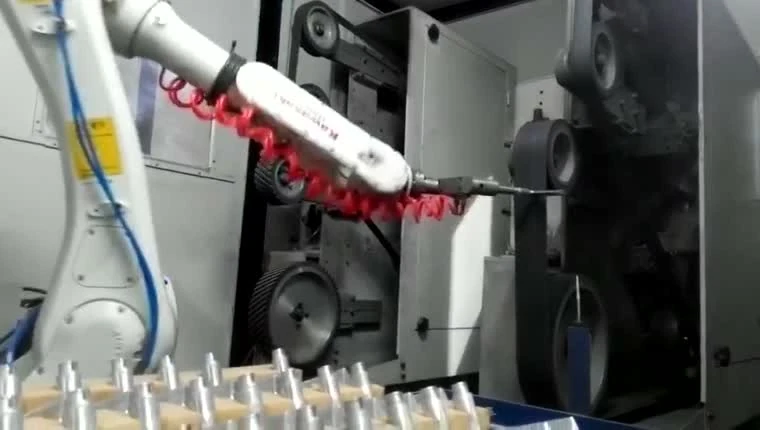
Robot hoiab detaili stabiilseks ja tõhusaks lihvimiseks
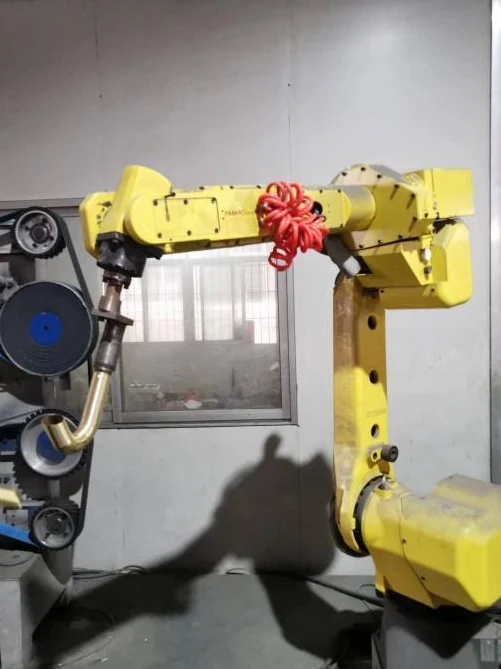
Robot kannab toote lihvimiseks ja poleerimiseks kulumaterjalide jaamadesse; suurte toodete puhul hoiab robot tööriista ja töötab fikseeritud osa kallal.
lahtrite paigutused, jõukontrolli valikud ja valikSuuri tooteid lihvitakse ja poleeritakse robotiga hoitava tööriistaga, millel on automaatne tööriista kulumaterjalide vahetus.
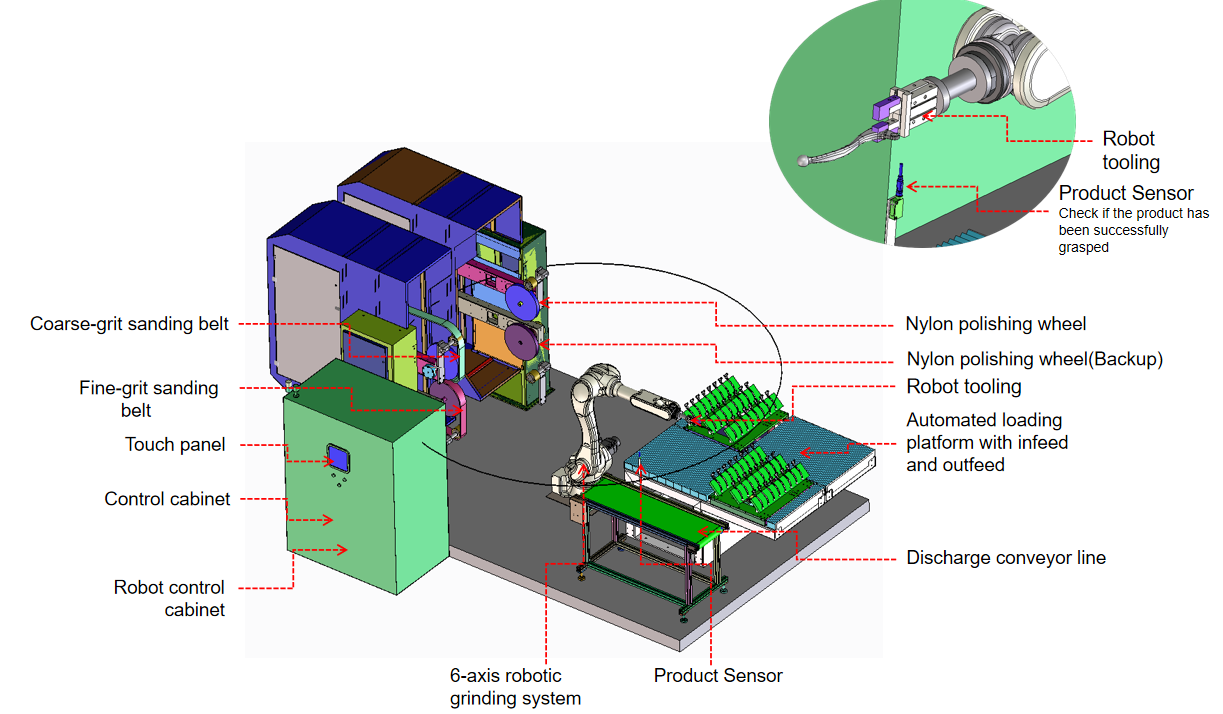
raskete valandite ebatasanduste eemaldamise kambridPeamised komponendid, mis on paigutatud teie detaili ümber
Kuueteljeline robot ja lihvimisseade
Roboti suurus on kohandatud lihvimisprotsessile, nii et järjestus toimib ühtlaselt ja katkematult.
Tarbekaupade jaamad
Lihvimisprotsessi jaoks konfigureeritakse kahe-, nelja- või kuuejaamalised paigutused ning kulumaterjalid – abrasiivlindid, lamellrattad, nailonrattad, sisalrattad ja riidest poleerimisrattad – vahetatakse vastavalt tööle.
Virnastatud tarbekaupade jaamad
Ülemise ja alumise jaama paigutus lühendab roboti teekonda jaamade vahel, tagades kiire ja pideva väljundi.
Seadme laadimine ja mahalaadimine
Üks sisse, üks välja: iga detail naaseb pärast lihvimist oma alusele; kui alus on valmis, lülitub kamber automaatselt järgmisele alusele ning operaatorid laadivad ja tühjendavad aluseid.
Kolm lihvimisriista kinnitusvõimalust
Fikseeritud kinnitus
Lihvimistööriist on jäigalt poltidega kinnitatud roboti ääriku külge, et tagada jäik ja ülitugev ühendus.
lahtrite paigutused, jõukontrolli valikud ja valikUjuv kinnitus
Lihvimisvahend liigub mööda toote pinda, andes lameda ja ühtlasema viimistluse.
lahtrite paigutused, jõukontrolli valikud ja valikUjuvkinnitus pöördemomendi tuvastamisega
Tööriist järgib toote pinda ühtlase jõuväljundiga kõverate pindade, nurkade, väga õhukeste osade ja kõrge spetsifikatsiooniga osade puhul.
lahtrite paigutused, jõukontrolli valikud ja valikPaljud tootetüübid, üks jahvatusprotsess
Sanitaartehnika: segistid ja dušitarvikud
Tsingisulamist segistikatted, vasesulamist segistikorpused, roostevabast terasest segistid, kumerad tilad ja dušivarred sobivad osaliselt hoitud viimistlusmeetodiks. Töödeldav detail liigub fikseeritud jaamade vahel, samal ajal kui robot tööriistale vajalikke pindu esitab.
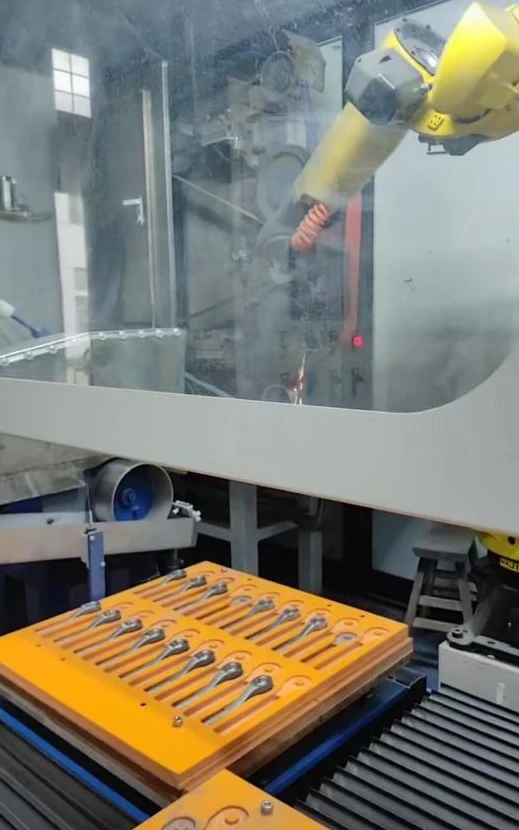
Riistvaratööriistad: käepidemed ja mutrivõtmed
Tüüpilised rakendused on ukselingid ja tööriistaterasest mutrivõtmed. Vormitud kandikute positsioonid korraldavad sissetulevaid osi, samal ajal kui haarats kannab iga osa abrasiiv- või poleerimisjaama. Tüüpiline töö on tsingisulamist valatud käepidemete eraldusjoone ja lihvi eemaldamine enne poleerimist.
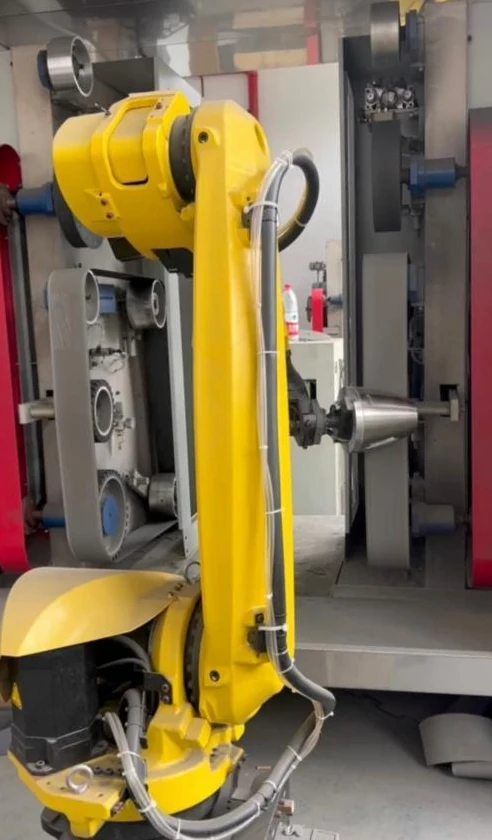
Kodumasinad: veekeetjate korpused ja käepidemed
Roostevabast terasest veekeetjate korpused ja alumiiniumist mikrolaineahjude käepidemed esindavad sama osade hoidmise lähenemisviisi raames erinevaid osade kujusid: ümmargune õhukeseinaline korpus ja pikk käepide. Mõlemal on vaja oma kujule vastavat haardemehhanismi.
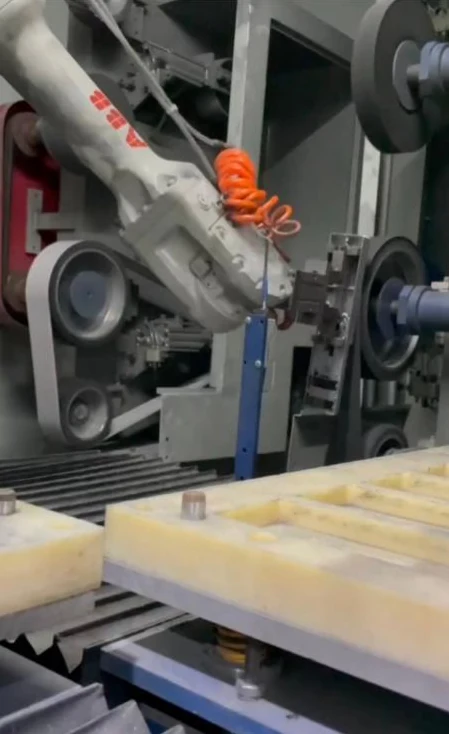
Nutikad lukud: väikesed katted ja pikad komponendid
Tsingisulamist nutiluku katteid saab esitleda paigutusalustel. Pikkade kaante ja käepidemetüüpi komponentide jaoks on saadaval ka suletud lahtritega paigutused, kusjuures robot töötab masina korpuses.
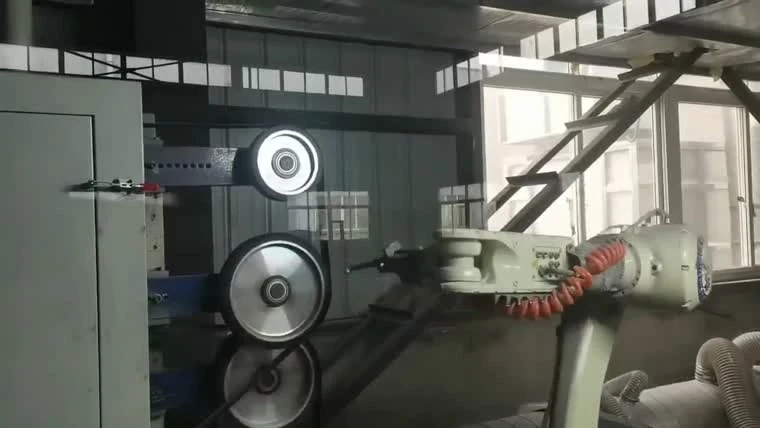
Mootorratta komponendid: piduriheeblid ja raamid
Alumiiniumist käsipiduri ja pidurikangid kantakse lihvimiseks ja poleerimiseks fikseeritud kontaktrataste taha. Keevitatud torukujulised tagaraamid on teine tüüpiline osade perekond, mis kasutab töödeldava detaili jaoks spetsiifilist kinnituskorraldust. Tüüpilised alumiiniumist valatud lihvimis- ja poleerimisdetailid on rattarummud, pakiraamid, peeglikorpused, tagaraamid, kütusepaagid, amortisaatorite korpused ja jalatoed.
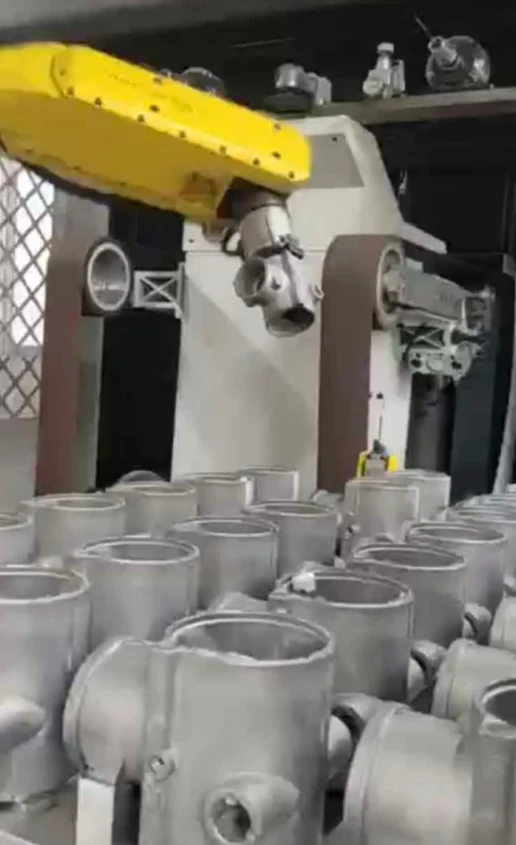
Ventiilid ja valandid: alumiiniumist ventiilikorpused ja valatud korpused
Alumiiniumist kolme- ja neljakäigulised ventiilikorpused koos lamedate alumiiniumist valukorpustega on selle meetodi tüüpilised ebatasanduste eemaldamise rakendused. Robot hoiab detaili ja viib vajalikud servad fikseeritud viimistlusseadmetele.
Tootele kohandatud lihvimismeetod
Kasutage paigutuse arutelu alustamiseks tooriku perekonda. Allolevad kombinatsioonid on pigem konfiguratsiooni näited kui universaalsed seadmespetsifikatsioonid.
| Tooriku perekond | Hoidmismeetod | Jaamade kombinatsioon | Laadimiskorraldus | Tüüpiline protsess |
|---|---|---|---|---|
| Sanitaartehnilised segistid ja liitmikud | Robot haarab toodet | Lihvimislint, nailonketas ja riidest ketas | Kandikute asukoha määramine | Lihvimine ja poleerimine |
| Ukselingid ja nutikate lukkude katted | Robot haarab toodet | Lihvimislint, nailonketas ja riidest ketas | Kujuline kandikute massiiv | Lihvimine ja poleerimine |
| Mutrivõtmed ja riistvara | Robot haarab toodet | Lihvimislint, nailonketas ja riidest ketas | Ridade kaupa paigutatud laadimisalused | Lihvimine ja poleerimine |
| Katla korpused, hülsid ja puksid | Robot haarab toodet | Lihvimislint, nailonketas ja riidest ketas | Toorikutele sobivad kandikud | Lihvimine ja poleerimine |
| Alumiiniumist valatud pidurihoovad ja tagumised pakiraamid | Robot haarab toodet | Lihvimislint, nailonketas ja riidest ketas | Salve või kinnitusvahendi asukoha määramine | Lihvimine ja poleerimine |
| Alumiiniumist ventiilikorpused ja valatud korpused | Robot haarab toodet | Lihvimislint, nailonketas ja riidest ketas | Partiide laadimine konteineritest | Lihvimine ja ebatasanduste eemaldamine |
Esitage tootejoonised või fotod ja oma praegune käsitsi lihvimise ja poleerimise protsess ning me saame seadmeid ja protsessi planeerida.
Rääkige läbi lahtripaigutuseHoidke väikesed osad kättesaamiseks valmis
Suletud tööala
Kogu paigutus asub roboti tööpiirkonnas ja õhust tolmu puhastamiseks on paigaldatud märgtolmuimeja.
lahtrite paigutused, jõukontrolli valikud ja valik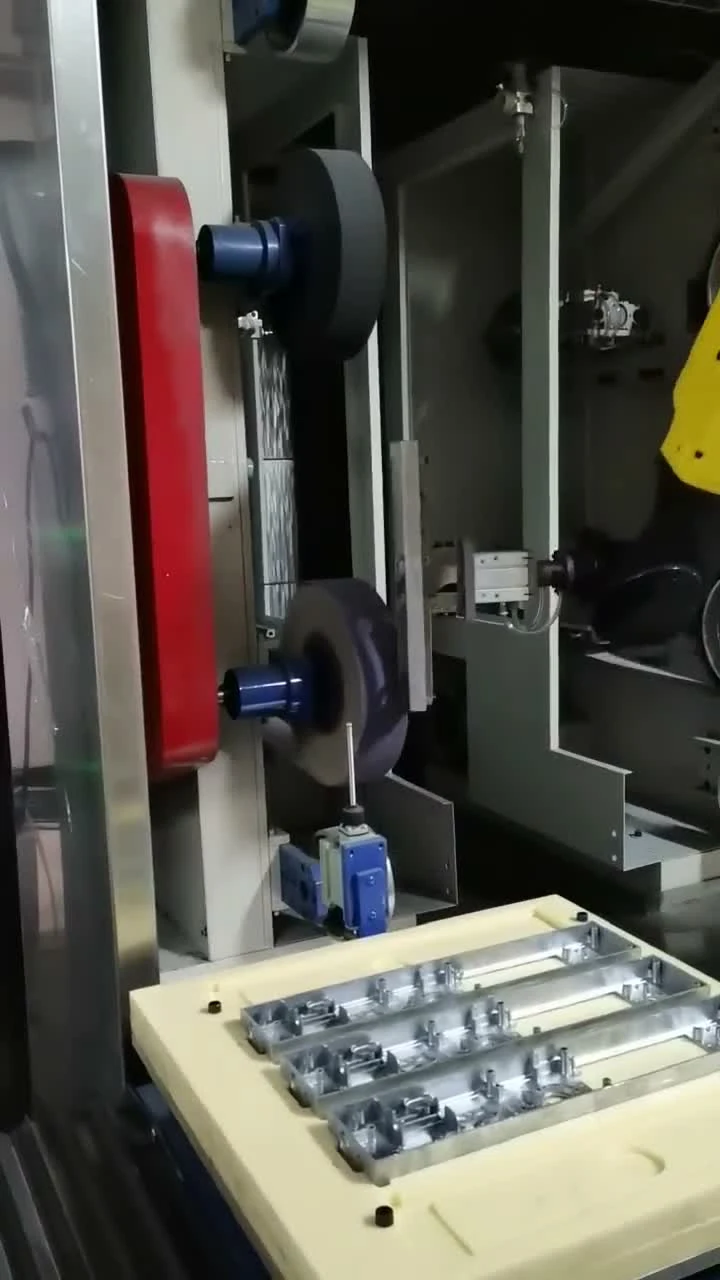
Miks osaliselt hoitud rakk
järjepidevus
Programmeeritud rada suunab tooriku fikseeritud viimistlusjaamadesse korduvas järjestuses; haarde ja kulumaterjalide seisukord jäävad protsessi seadistuse osaks.
ohutus
Eraldi laadimis- ja viimistluspositsioonid aitavad operaatoreid töötlemise ajal tööriistast eemal hoida, kusjuures lahtrisse on planeeritud kaitse ja juurdepääs.
Läbilaskevõime
Organiseeritud kandikud ja laadimispositsioonid aitavad tagada detailide sujuva voo. Toodang sõltub toorikust, viimistlusetappidest ja laadimise paigutusest.
Küsimused enne lahtri määramist
Millised osad sobivad pigem osakinnitusega kui tööriistakinnitusega elemendi jaoks?
Selle lehe keskmes on riistvara, mida saab kindlalt haarata ja fikseeritud viimistluspositsioonidele viia. Suuremate osade puhul saab paigutust muuta, nii et detail jääb paigale ja robot kannab tööriista.
Milliseid tarbekaupade jaamu saab üks element ühendada?
Üks moodul saab kombineerida roboti ümber fikseeritud abrasiiv- ja poleerimispositsioone. Vajalikud viimistlusetapid määravad jaamade kombinatsiooni; seadmete paigutus sobitatakse toorikuga.
Kuidas laaditakse väikeseid detaile – kandikutele, tõstukisalvedele või konveierile?
Väikeste detailide jaoks on saadaval paigutatavad kandikud ja tõstesalved. Täiendavate paigutusvõimalustena on vahelduvad laadimispositsioonid ja kahekihilised materjalilauad. Konveieri liidest saab arutada, kui ülesvoolu protsess seda nõuab.
Kas üks element saab töötada mitme tootenumbriga ilma kinnitusdetaili ümber ehitamata?
Ärge eeldage, et erinevatel osanumbritel on sama kinnitusdetail. Võrrelge kõigepealt nende haardepindu, asukoha määramise punkte ja viimistlusteid. Saatke joonised või näidised, et saaks hinnata ühiseid omadusi ja vajalikku ümberlülitustööd.
Milliseid viimistlusetappe rakk hõlmab – ebatasasuste eemaldamine, lihvimine, poleerimine?
Detailide lihvimise meetod hõlmab riistvara lihvimist ja poleerimist ning sobivate alumiiniumvaludetailide ebatasasuste eemaldamist. Vajaliku viimistluse saavutamiseks saab lisada poleerimispositsioone. Järjestus valitakse materjali, geomeetria ja viimistluseesmärgi järgi.
Defineeri detail. Aruta viimistlusmarsruuti.
Jaga joonist või näidist, materjali, viimistletavaid pindu ja soovitud tulemust. EVST saab selle teabe põhjal arutada haaramiskorraldust, jaamade kombinatsiooni ja laadimismeetodit.