
Intelligentne programmeerimine ilma programmeerimiseta Pihustusvärvimisrobot (Kaugõppesüsteem)
Intelligentne programmeerimisvaba pihustusvärvimisroboti süsteem ühendab endas kaugjuhtimisega õppekäepideme ja õppekasti: operaator demonstreerib pihustusrada üks kord ja süsteem salvestab selle liikumise roboti 1:1 korduseks ettenähtud õpetamistäpsusega, ilma koodi muutmata.
See suudab demonstreeritud teekonna põhjal automaatselt programmikoodi genereerida, vähendades sobivate rakenduste jaoks kohapealset programmeerimist ja veaotsingut.
See on juhtkihi asendaja, mitte poltidega kinnitatav õppetarvik
Süsteem asendab tavapärase programmeerimispuldi ja robotikontrolleri ning ühendub otse robotikapis asuvate servoajamitega. Õpetamiskäepide ja õppekast töötavad koos demonstreeritud teekonna salvestamiseks.
 Tööstuslik arvuti
 Õppekäepide
 Õppekast
 IO moodulid
Demonstratsioonist saab roboti liikumine
Kolm võimalust roboti pihustamisraja loomiseks
Praktiline erinevus seisneb selles, mida operaator peab liigutama, kuidas rada kirjeldatakse ja kas koodi redigeerimine on ülesande osa.
| võrdlus | Ripatsprogrammeerimise õpetamine | Lohistamise õpetamine | Programmeerimisvaba kaugõpe |
|---|---|---|---|
| Tee sisend | Punkthaaval koodi redigeerimine | Roboti otsa käsitsi liigutamine | Demonstreeri kaugjuhtimispuldi abil |
| Operaatori interaktsioon | Programmeerimisalased teadmised on vajalikud | Operaator juhib robotit füüsiliselt | Operaator ja robot jäävad õpetamise ajal füüsiliselt eraldatuks |
| Operaator koormat käsitseb | Tee loomine toimub ripatsis | Roboti inerts ja vastupanu jäävad demonstratsiooni ajal püsima | Käepide ei lisa robotkäe inertsi ega takistust |
| Suure seguga / keerulised kujundid | Pikem tee arendustöö | Keeruline käsitsi juhendamine kannab endiselt roboti inertsist ja takistusest tulenevat | Loodusliku pihustuskäigu saab jäädvustada ilma koodi muutmata |
| Piir | Kõik meetodid nõuavad endiselt rakenduste inseneritööd, robotite turvameetmeid ja protsesside valideerimist. | ||
Roboti käe ulatus ei ole sama mis efektiivne pihustamisulatus
30°, 45° või 90° pihustusnurga nõue annab erineva efektiivsete punktide komplekti. Sobivate vabadusastmete suurendamine võib seda kasutatavat piirkonda laiendada.
Õpetamis- ja suhtlusparameetrid
Need väärtused kirjeldavad kaugõppesüsteemi. Need ei ole roboti korduvus, katte paksus ega valmisdetaili kvaliteedispetsifikatsioonid.
| Parameeter | Heakskiidetud väärtus | Tõlgendus |
|---|---|---|
| Nihke täpsuse õpetamine | Südamiku piirkonnas umbes 2–5 mm; serva lähedal umbes 10 mm | Põhi- ja servajooniseid tuleb lugeda koos. |
| Poos | Täpsus 1° piires; ulatus ±60° | Kirjeldab mõõdetud õpetamiskäepideme asendit. |
| Servokommunikatsioon | EtherCAT; RJ45 | Otsekommunikatsioon EtherCATi servoajamitega. |
| PLC-kommunikatsioon | TCP/IP; RJ45 | PLC või hostsüsteemiga suhtlemiseks. |
| Õpetusvahemik | Pööratud paigalduse korral on teoreetiline ulatus pool sfäärilist ruumi | Tegelikes rakendustes on kasutatav ulatus veidi väiksem. |
| Paigaldussuund | nt ümberpööratud või horisontaalne | Lõpppositsioon sõltub robotist, operaatorist ja tööelemendist. |
Valiku märkus: dünaamiline käitumine, roboti kinemaatika, protsessi sätted ja tööraku piirangud vajavad projektipõhist valideerimist.
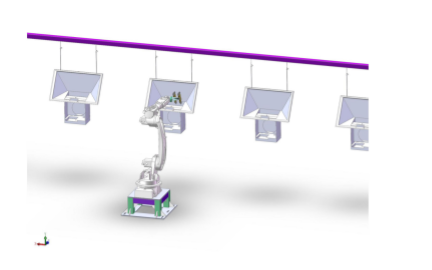
Koordineerige roboti liikumist muutuva tootmisliiniga
Liini jälgimise versioonis jälgib süsteem rippuva liini, maapinnal liikuva liini või muu liini kiiruse muutusi. Kui liin peatub kiiruse langemise tõttu nullini, peatub robot koos sellega ja lülitab pihusti välja; kui liikumine taastub, jätkub pritsimine. Dokumenteeritud peatamise/jätkamise järjekord on kavandatud nii, et pritsimisvuugi järel ei jääks jälgi.
Raja kiirus
Roboti liikumine järgib aktiivset joont.
Paus ja sulgemine
Nullkiirusel pihusti seisma pausi tegemisel ja välja lülitama.
Kokkuvõte
Jätkake, kui joon taas liikuma hakkab.
Eraldi J4/J5 signaalid koordineerivad õhku, katet ja elektrostaatikat
Sõltumatu juhtimine võimaldab protsessil järjestada õhu ja katmise, selle asemel, et kõike korraga lülitada. Tüüpiline järjestus avab õhu enne katmist ja seejärel sulgeb katmise enne õhku, et vältida pritsimist ja tilkumist.
Mida süsteem teeb ja mida see ei asenda
Selged piirid muudavad moderniseerimis- ja integreerimisotsused usaldusväärsemaks.
Programmeerimine, mitte visioon
Süsteem salvestab ja esitab demonstreeritud teekondi. See ei tuvasta iseenesest muutuvaid toorikuid.
Segatud jooned vajavad nägemist
Segamudelite tootmine nõuab tooriku tulemuse TCP/IP kaudu saatmiseks eraldi nägemistuvastussüsteemi.
Ainult EtherCAT servomootorid
Roboti servoarhitektuur peab kasutama EtherCATi. Impulss-tüüpi ja muud siinitüübid hetkel ei ole toetatud.
Tarneulatuse piir: Kaugõppesüsteem ei hõlma roboti korpust ega pihustuspüstolit. Ühilduvus, roboti turvameetmed, katmisseadmed, ohtlike alade nõuded ja protsessi valideerimine jäävad osaks lahtri täielikust ülevaatusest.
Vaata, kuidas pihustusrobot käsitsi õpetatud rada kordab
Mõlemad demonstratsioonid pärinevad EVST YouTube'i kanalilt.
Uus funktsioon! Pihustusrobot kaugjuhtimispuldiga õppesüsteemiga
Kaugjuhtimisega õpetamise demonstratsioon.
Kuidas pihustusvärvimisrobotid õpivad käsitsi õpetamisest
Manuaalne teekonna jäädvustamine ja roboti taasesitus.
Loodud osade vahetamiseks ja keerukate pihustusradade jaoks
Programmeerimisvaba õpetamine on kõige asjakohasem olukordades, kus operaatorid juba mõistavad pihustamisprotsessi, kuid tavapärane raja loomine aeglustab üleminekut.
Programmeerimisvaba pihustusvärvimisroboti küsimused
Mida tähendab "programmeerimisvaba"?
Operaator demonstreerib pihustamise rada kaugjuhtimispuldi abil ja süsteem salvestab liikumise roboti taasesitamiseks ilma roboti koodi muutmata. Rakenduse seadistamine ja tehniline valideerimine on endiselt vajalikud.
Kas süsteemi saab olemasolevale pihustusrobotile ümber ehitada?
Moderniseerimine võib olla võimalik ainult siis, kui robot kasutab ühilduvat EtherCATi servomootorite arhitektuuri. Enne valiku tegemist tuleb üle vaadata robotikapp, servoajamid, ohutussüsteem ja elemendi liidesed.
Mille poolest erineb kaugõpe drag-õppest?
Lohistamise õpetamine nõuab operaatorilt roboti otsa füüsilist liigutamist. Kaugõpetamiseks kasutatakse eraldi käepidet, seega ei mõjuta demonstratsiooni robotkäe inertsist ega takistusest ning operaator jääb robotist füüsiliselt eraldatuks.
Kas programmeerimisvaba olek tähendab operaatori koolituse puudumist?
Ei. See eemaldab koodi redigeerimise raja õpetamisest, kuid operaatorid vajavad siiski lühikest süsteemikoolitust ning peavad mõistma pihustamisprotsessi, töödeldavat detaili ja roboti tööpiire.
Kas seda saab kasutada pulbervärvimiseks?
Õpetussüsteem loob roboti liikumise; see iseenesest ei defineeri katmisprotsessi. Pulbri pealekandmisseadmeid, elektrostaatikat, kabiini tingimusi ja ohtliku piirkonna nõudeid tuleb üle vaadata tervikliku süsteemina.
Kas see saab toetada segamudelite tootmist?
Jah, olulise piiriga: töödeldava detaili tuvastamiseks ja tulemuse edastamiseks TCP/IP kaudu on vaja eraldi nägemistuvastussüsteemi, et vastavat salvestatud rada saaks kutsuda.
Kas õpetamise täpsus on sama mis roboti korduvus?
Ei. Märgitud 2–5 mm südamiku pindala ja umbes 10 mm serva väärtused kirjeldavad nihke mõõtmise õpetamist. Roboti korduvus ja katmistulemused on eraldi spetsifikatsioonid.
Mis vahe on käe otsapikendusel ja robotirajal?
Käe otsas olev pöörlev pikendus lisab roboti otsale orienteerimisvabadust. Roboti rada, mida sageli nimetatakse maandatud 7. teljeks, liigutab kogu robotit mööda rööpa. Need lahendavad erinevad ulatuse ja orientatsiooni piirangud.
Enne valimist määrake robot, protsess ja tööelement
Saatke roboti mudel ja servoarhitektuur, tooriku geomeetria, pihustuspüstol ja katmisprotsess, vajalik rada, tootmisliini käitumine, saadaolev õpetamisala ja lahtri paigutus. EVST saab hinnata, kas programmeerimisvaba kaugõpe sobib rakendusega.