
Pikkraamiline robotkeevitus: milline ühendus peaks lahtri paigutust juhtima?
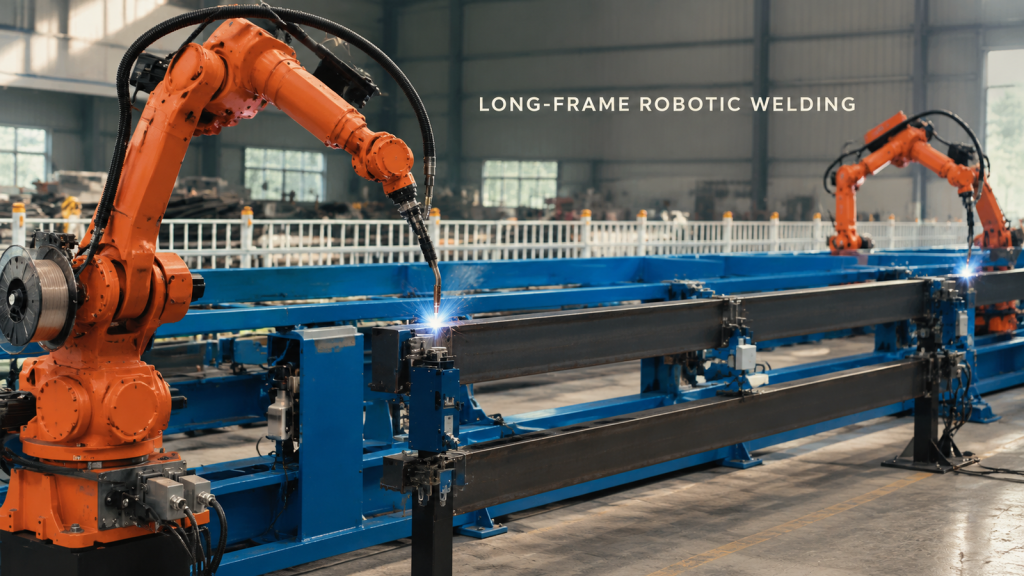
Alusta pika raamiga robotkeevituspaigutust kõige raskemast liitekohast, seejärel kontrolli kinnitusvahendite ligipääsu, põleti asendit, kaabli vahekaugust ja taastumisruumi.
Robotiseeritud kausikujulise detaili mahalaadimine: kuidas kaitsta servi eemaldamise ajal?
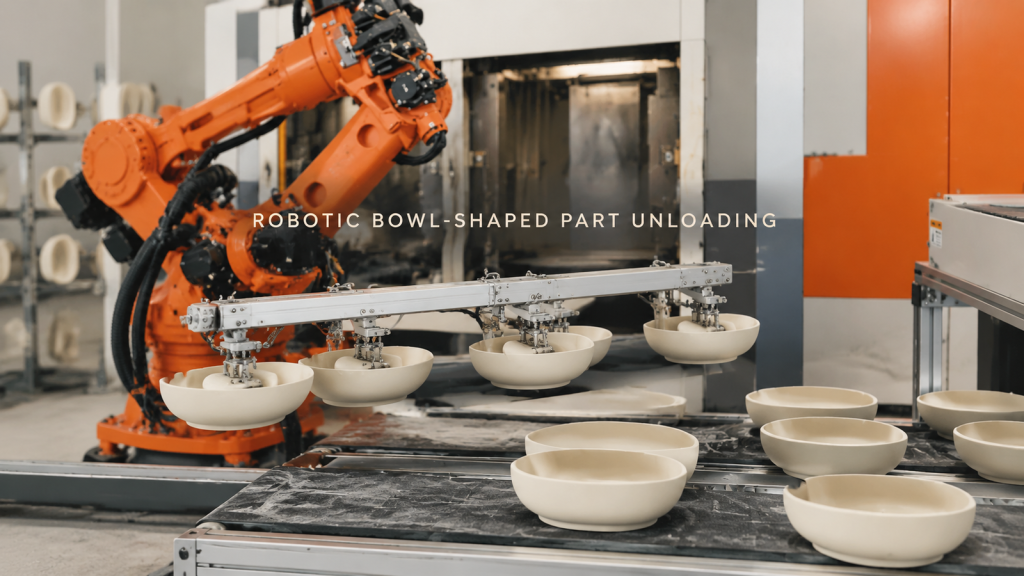
Planeerige kausikujuliste detailide robotiga mahalaadimine toetatud kontakti, väljatõmberuumi, servakaitse ja stabiilse vastuvõtupinna paigutuse ümber.
Pikkade võllide vuukide robotkeevitus: juurdepääsu juhtimine ümmarguse liidese kaudu
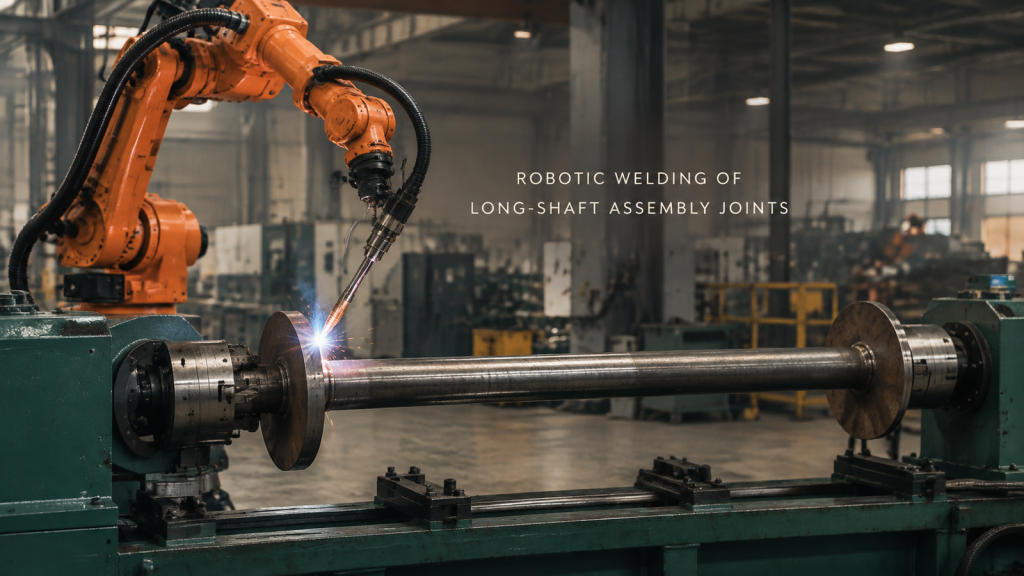
Vaadake, kuidas robot keevitab toestatud pikavõllilisel sõlmel ümmarguste plaatide ühendusi ja planeerige ühenduskohtadele juurdepääsu, kinnitusvahendeid ja tee segmenteerimist.
Silindriliste detailide teisaldamine ja seadmete hooldus: detaili juhtimine mõlema liidese kaudu
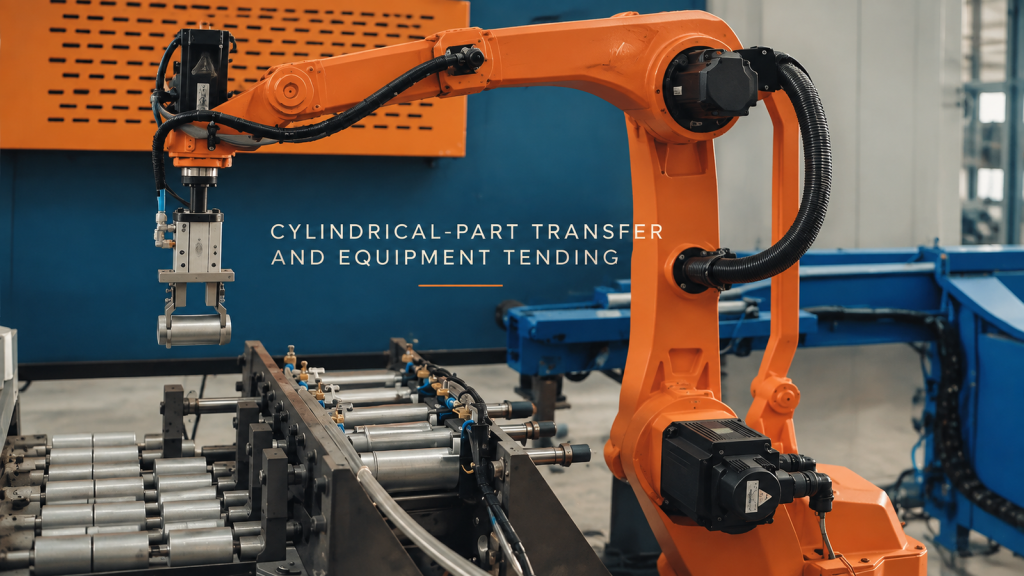
Vaadake, kuidas robot haarab lühikesi silindrilisi detaile suletud seadmete kõrval ja planeerige seadmete ülesvõtmise, käepigistuse ja ülekandeliidesed.
Suurte raamliidete robotkeevitus: planeerige põleti ligipääs enne esimest kaaret
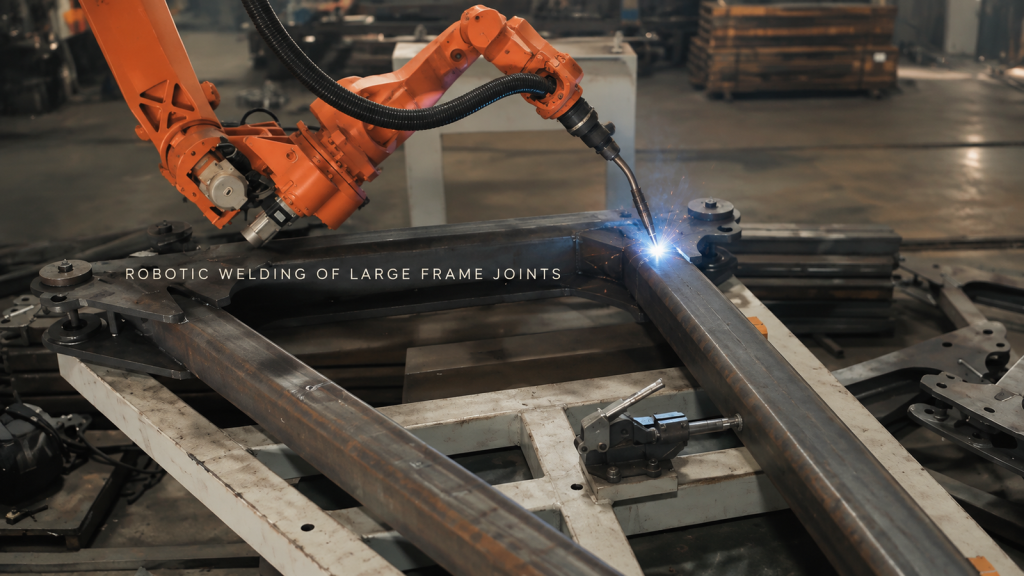
Vaadake, kuidas oranž robot keevitab suurel fikseeritud raamil mitut liigendit ja saage teada, kuidas põletile juurdepääs, kinnitusdetailid ja teekonna järjekord kujundavad elemendi kontseptsiooni.
Tembeldatud auto uksepaneeli laserlõikamine: üks robot, lõikepea ja alus
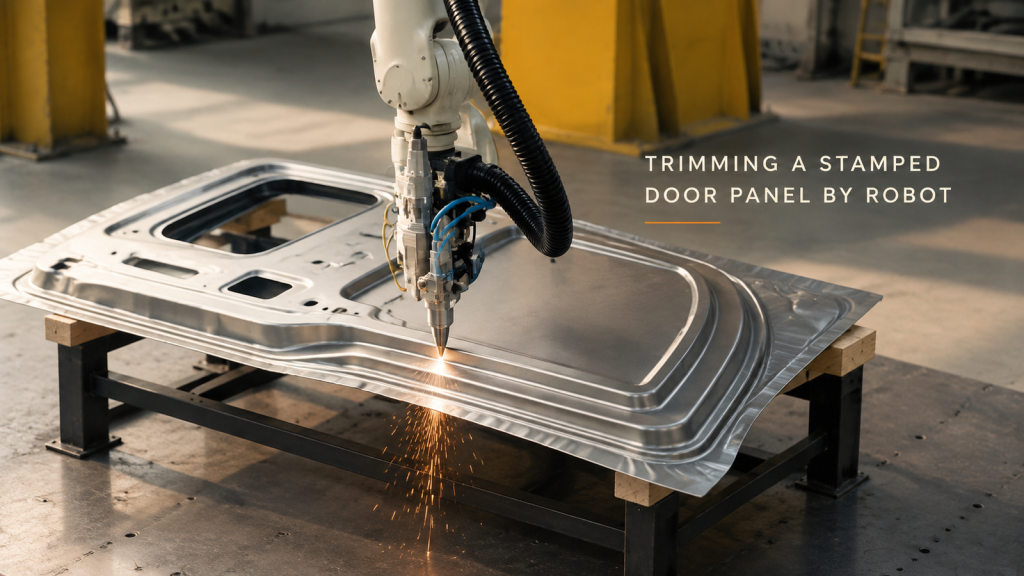
Kuidas üks robot laserlõikuspeaga tembeldatud auto uksepaneeli kontuuri joonistab – läbiminek, sädemed servas ja kolm otsust, mis tagavad lahtri korratavuse.
Akumooduli käsitsemine: üks robot konveieri ja jaama vahel
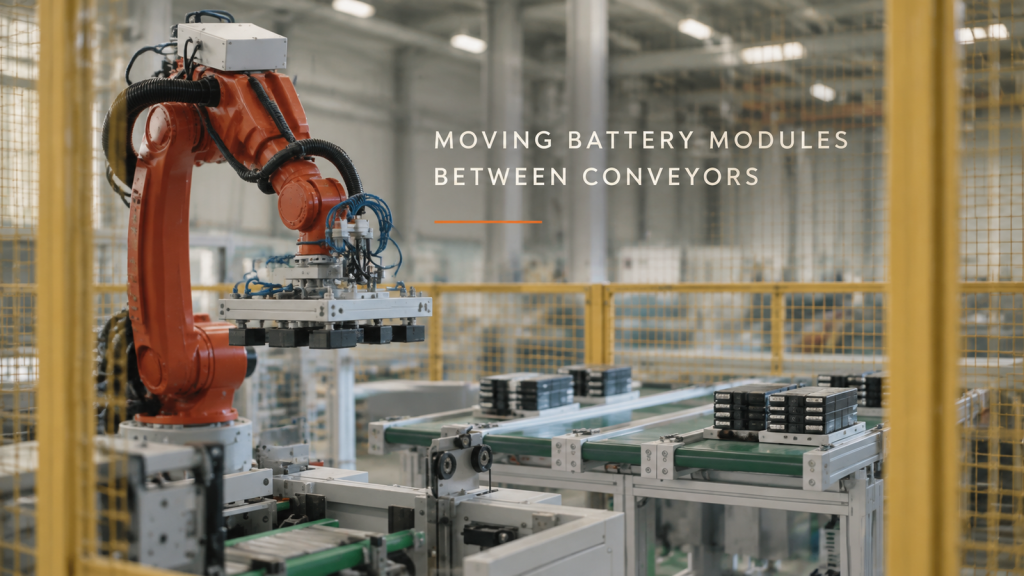
Kuidas üks kuueteljeline robot turvaaia sees liigutab rühmitatud akumooduleid konveieriliini ja jaama vahel – silmus, käepideme otsa tööriist ja kuidas liin tsüklit jagab.
Mootorratta piduriosade värvimine: üks robot riputusliinil
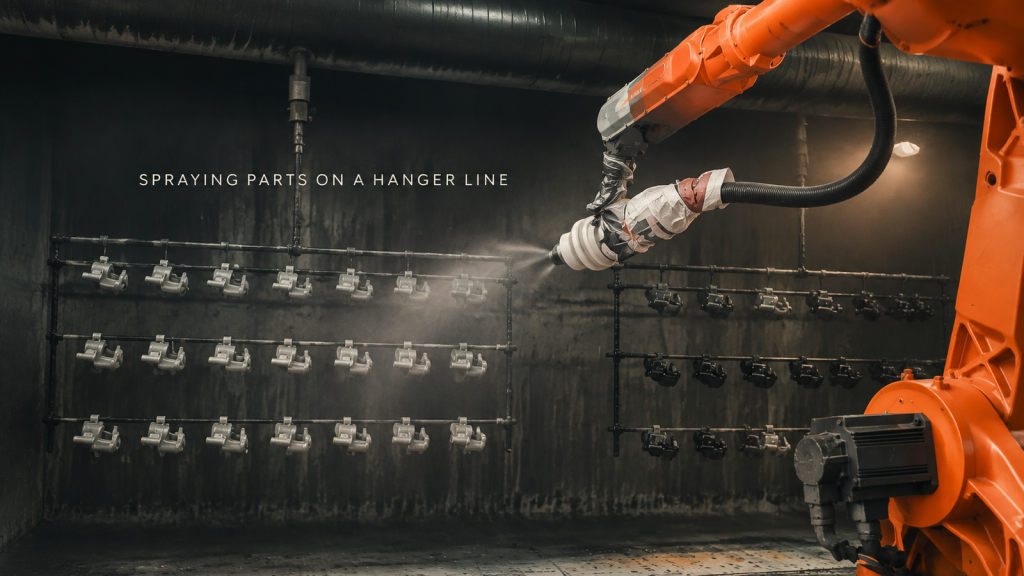
Kuidas värvimiskabiin värvib ühe kuueteljelise robotiga riputusliinil ridu mootorratta piduridetaile – silmus, kuidas detailid ripuvad, kuidas püstol liigub ja kuhu ülepihustatud värv lõpuks satub.
Suurte teraskonstruktsioonide keevitamine: mitu robotit, mitu jaama
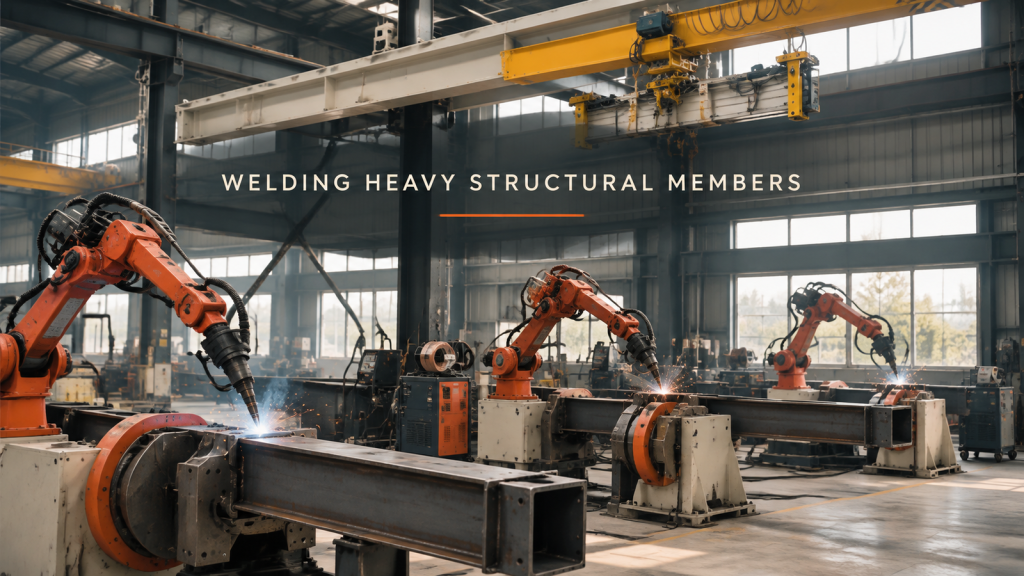
Kuidas keevitab töökoda mitme kuueteljelise roboti abil positsioneeridel suuri karp- ja nurkprofiilterasest detaile – silmus, detaili kinnitamine ja treimine, põleti ulatus ja kuidas töö jaamad jaavad.
Seadmete montaažiliin: üks kaubaalus, üks jaam korraga
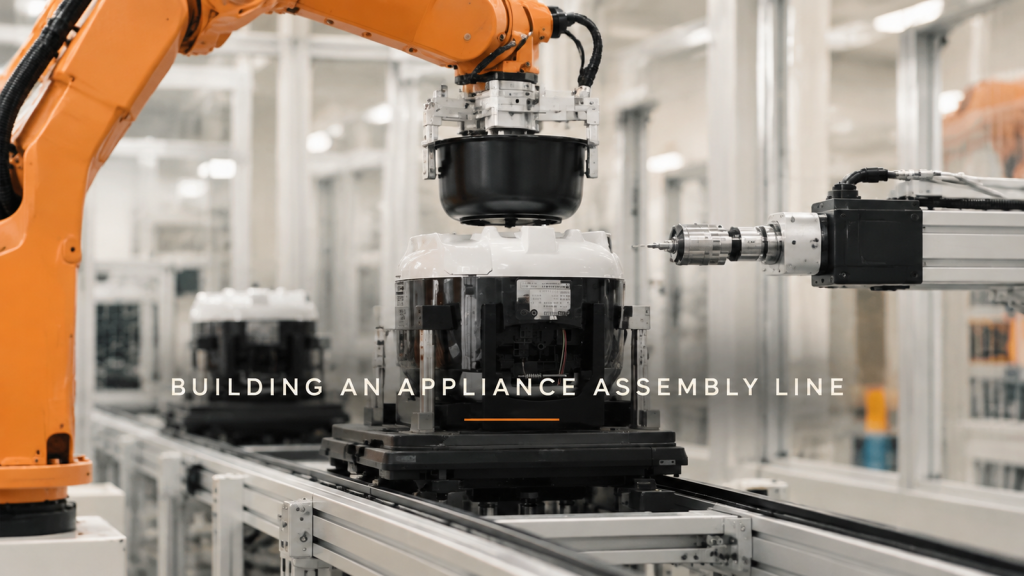
Kuidas robotkonveierliin ehitab väikest seadet – kaubaalused, komplekteerimine ja paigutamine, pressimine, kruvikeeramine, pööramine ja lõplik pakkimine – pluss kolm disainiotsust kaubaaluste asukoha, nägemise koha ja tsükli tasakaalu kohta.
Delta robot korjab liikuvat linti: lõdvalt sisse, joonelt välja
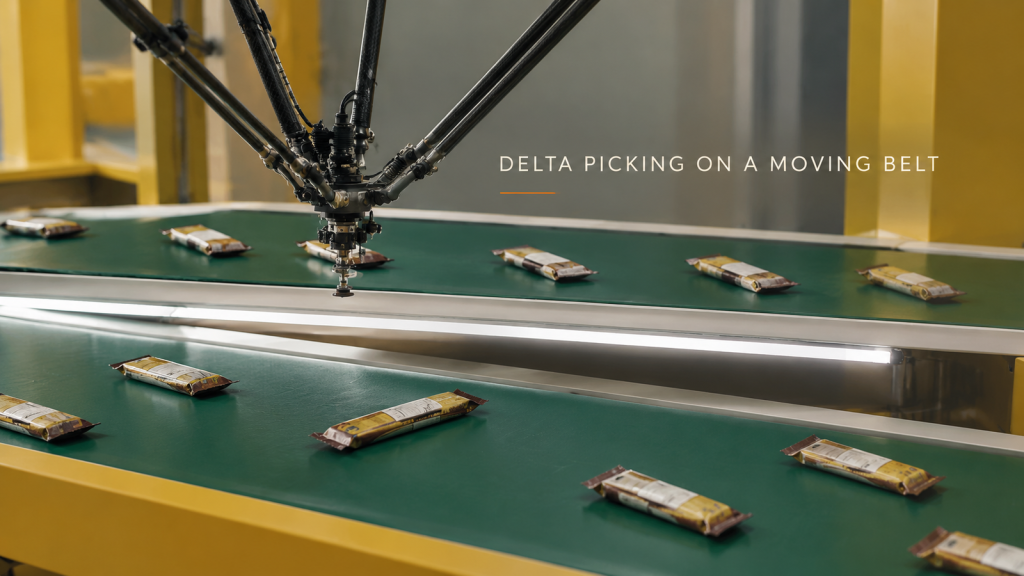
Kuidas delta-robot korjab liikuvalt konveierilt pakendatud suupistepakke ja asetab need ühtlaselt järgmise masina jaoks maha – ring, kolm disainiotsust tööriistade, saabumisvahede ja paigutuse kohta ning mida saata tsükliaja hinnangu saamiseks.
Enne pilti: ümbritseva valguse juhtimine kontrollkambrites
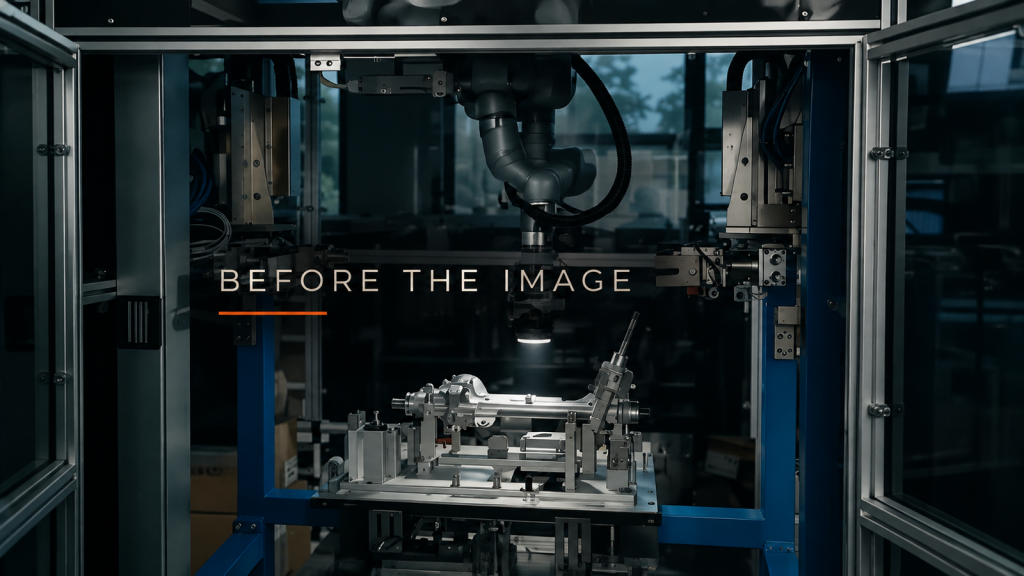
Vaadake üle aknad, laevalgustid ja lähedalasuvad tuled, seejärel otsustage, kas need on ümbritsetud või kattega, enne kui robotiga kaasaskantava kontrolllambiga pilte täpsustate.