
Robotkeevituskambri konfiguratsioonid kergete ja keskmise suurusega toorikute jaoks
Robotkeevitusrakk korraldab roboti, protsessiseadmed, töödeldava detaili kinnituse, juhtnupud ja kaitsemeetmed kindlaksmääratud detailide perekonna ümber. See leht võrdleb kuut suletud paigutust töödeldava detaili liikumise, ulatuse ja robotite arvu järgi. Komponentide tasemel integreerimine ja paigutuse projekteerimine on käsitletud lingitud tehnilistes juhendites.
Esmalt töödeldava detaili liikumise järgi valitud
Kuus paigutust hõlmavad ümberpööramist, horisontaalset pöörlemist, mitmeteljelist positsioneerimist ja otsatoega pöörlemist. Alustage siit valikuloogikast ja seejärel kasutage saadaolevate väärtuste võrdlemiseks üksikasjalikke kaarte ja tabelit.
Kahe jaamaga laia klapiga lahter
Üks robot teenindab kahte pöördpositsioneerijat pikemate ristkülikukujuliste kinnitusdetailide jaoks täielikult suletud keevitusruumis.
Kompaktne kahejaamaline pöördlahter
Väiksem kinnitusümbris säilitab kompaktsete osade puhul sama kahepositsioonilise pööramise põhimõtte.
Kahejaamaline horisontaalne pöördrakk
Horisontaalne pöörlemine annab ühele või kahele robotile ringikujulised või indekseeritud keevispinnad.
Vertikaalne kolmeteljeline positsioneerimislahter
Kolm juhitavat telge suunavad piklikku kinnitusdetaili ümber, säilitades samal ajal täielikult suletud keevitusruumi jaoks vajalikud liidesed.
Horisontaalne kolmeteljeline positsioneerimislahter
Horisontaalne pöörlemine kombineerituna täiendavate positsioneerimistelgedega võimaldab laiemat kinnitusdetailide ulatust.
Kahe robotiga esi- ja tagapuki lahter
Kaks robotit töötavad kahe otsast toetatud positsioneeri ümber, millel on automaatne sisse-/väljaliikumine ja pikkuse reguleerimine.
Vaadake iga paigutus üle reaalse osa perekonna suhtes
Mõõtmed on iga konfiguratsiooni jaoks sobivad kinnitusdetailide või tooriku piirjooned. Lõplikud tööriistad, keevitusjuurdepääs ja vahed jäävad projektispetsiifilisteks.
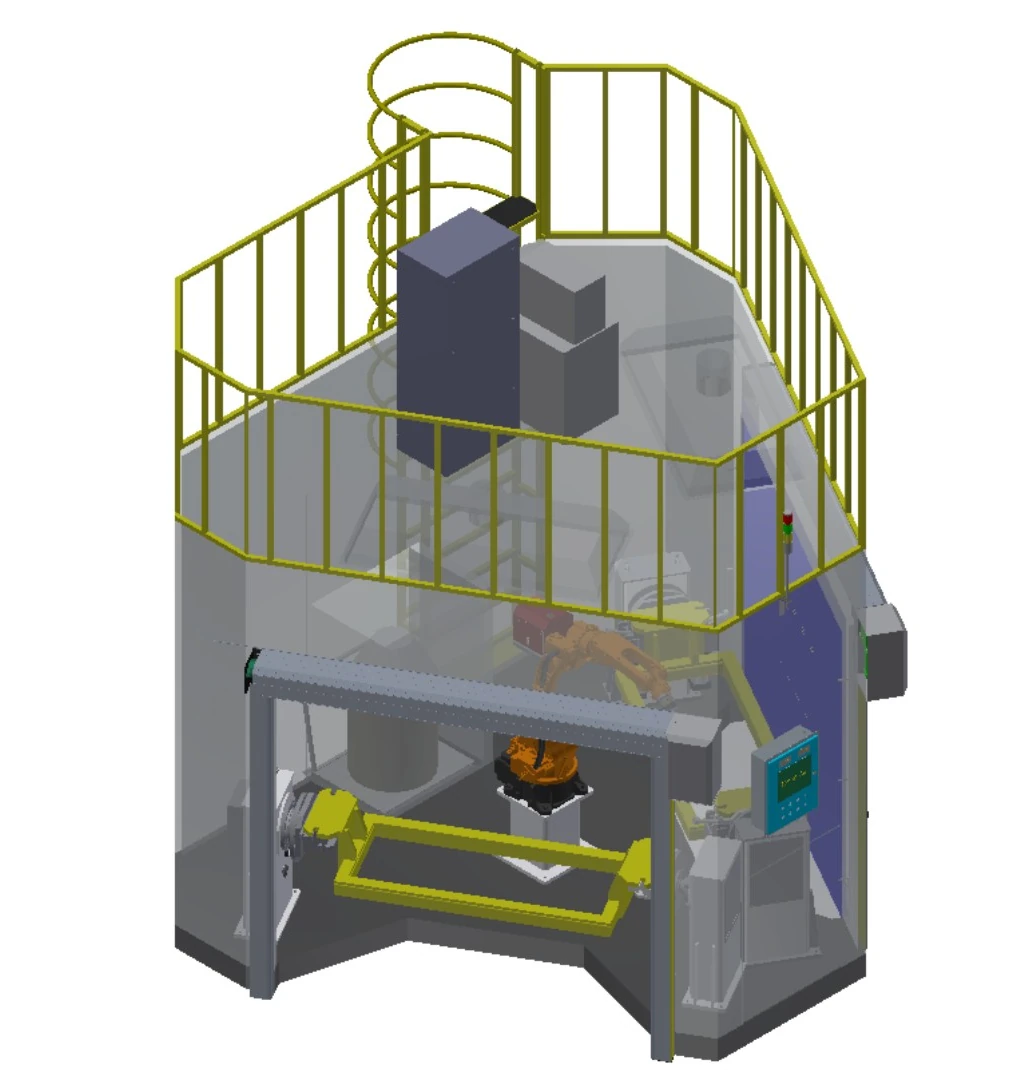
Kahe jaamaga laia klapiga lahter
Üks robot teenindab kahte pöördpositsioneerijat pikemate ristkülikukujuliste kinnitusdetailide jaoks täielikult suletud keevitusruumis.
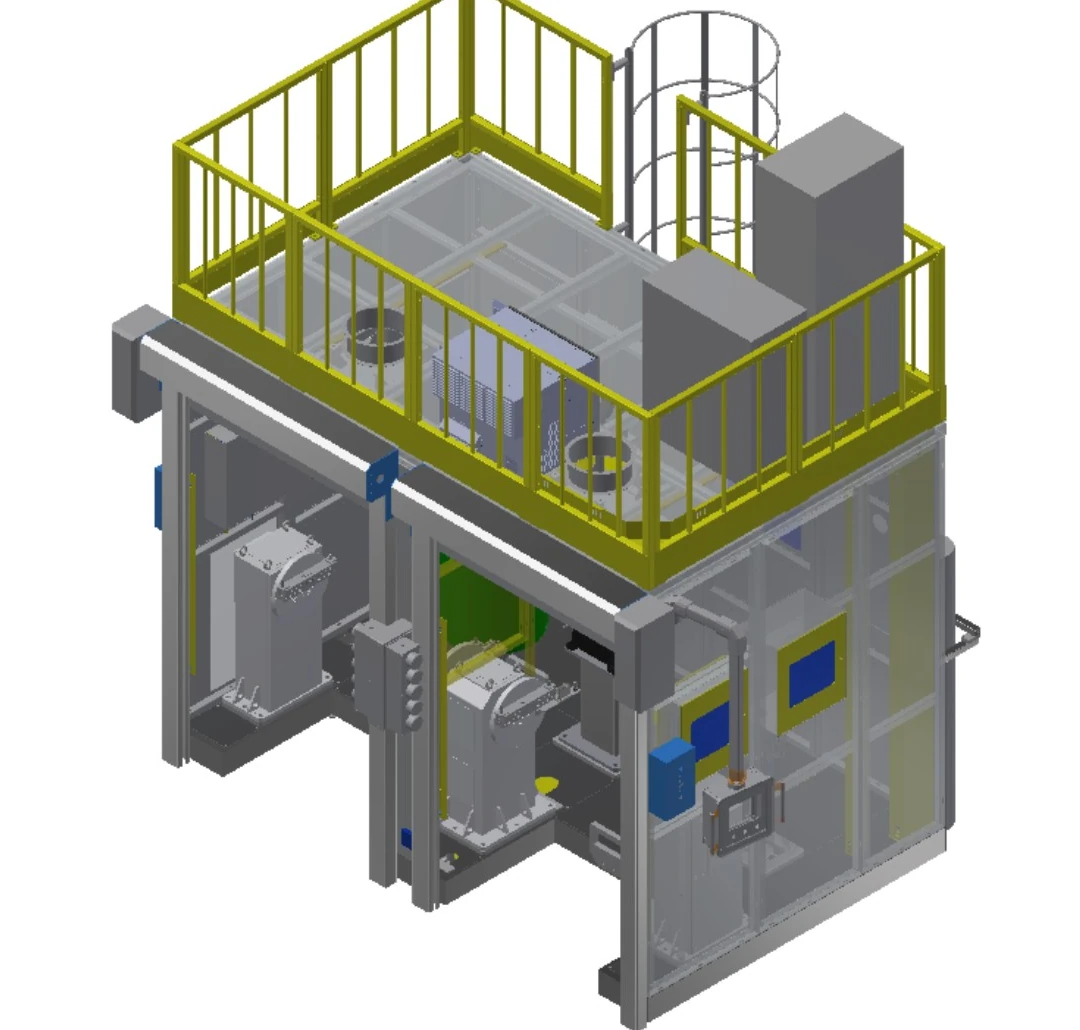
Kompaktne kahejaamaline pöördlahter
Väiksem kinnitusümbris säilitab kompaktsete osade puhul sama kahepositsioonilise pööramise põhimõtte.
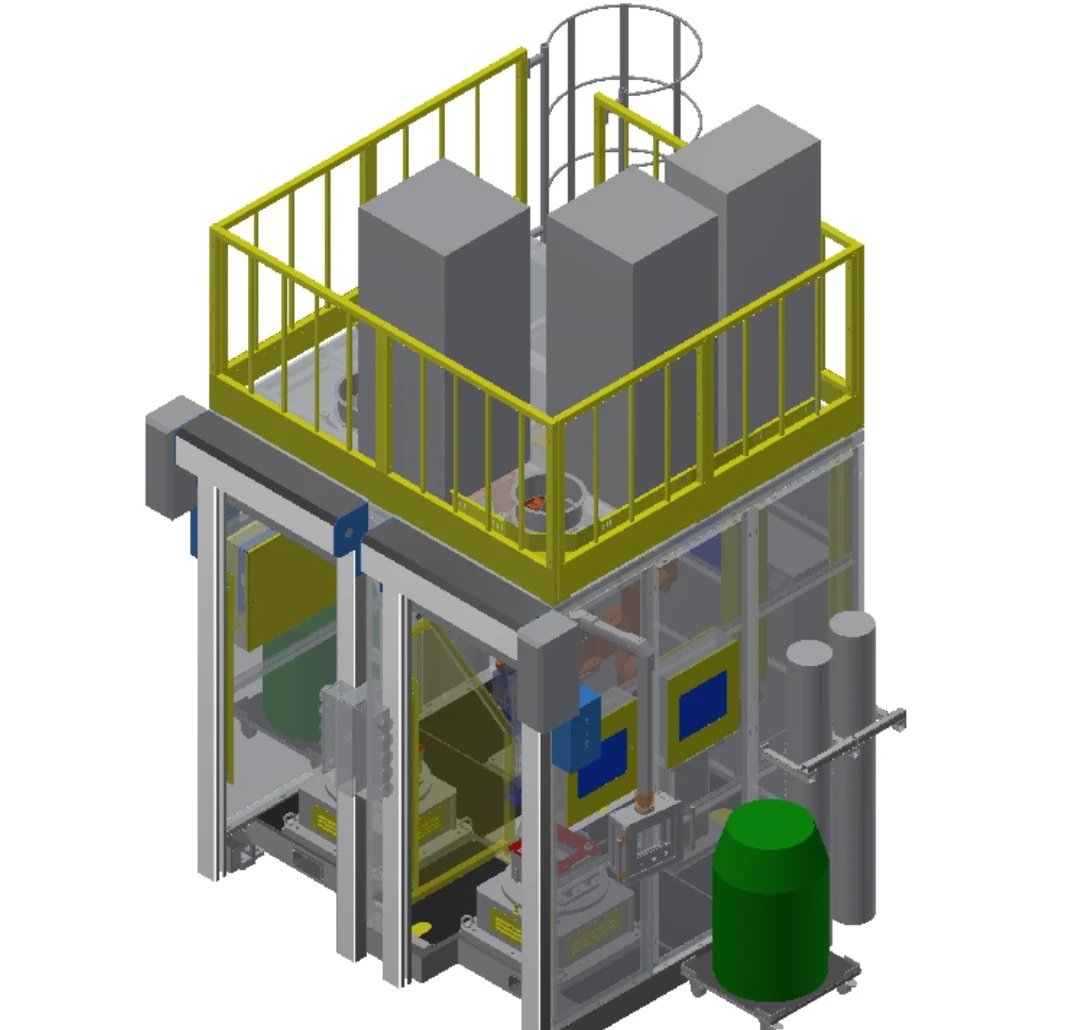
Kahejaamaline horisontaalne pöördrakk
Horisontaalne pöörlemine annab ühele või kahele robotile ringikujulised või indekseeritud keevispinnad.
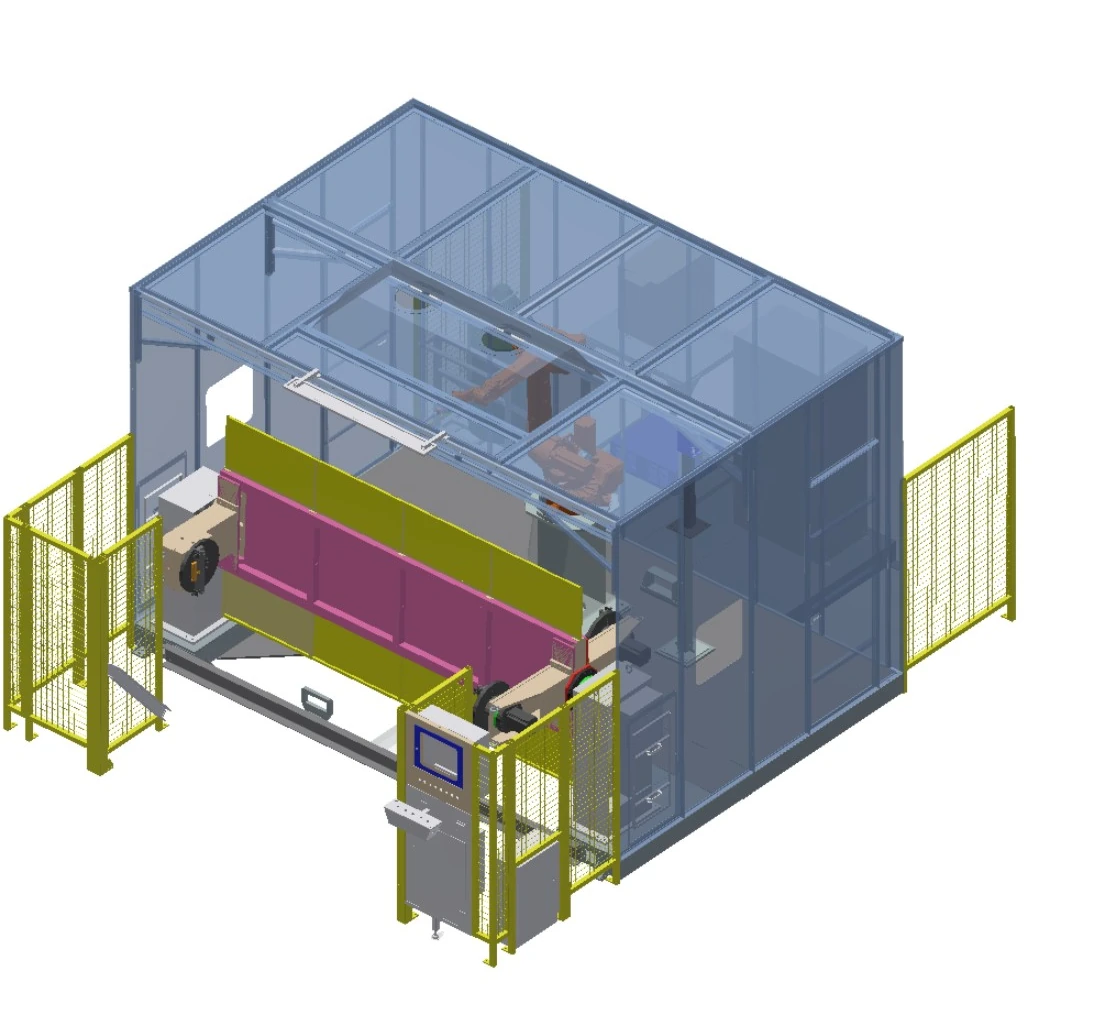
Vertikaalne kolmeteljeline positsioneerimislahter
Kolm juhitavat telge suunavad piklikku kinnitusdetaili ümber, säilitades samal ajal täielikult suletud keevitusruumi jaoks vajalikud liidesed.
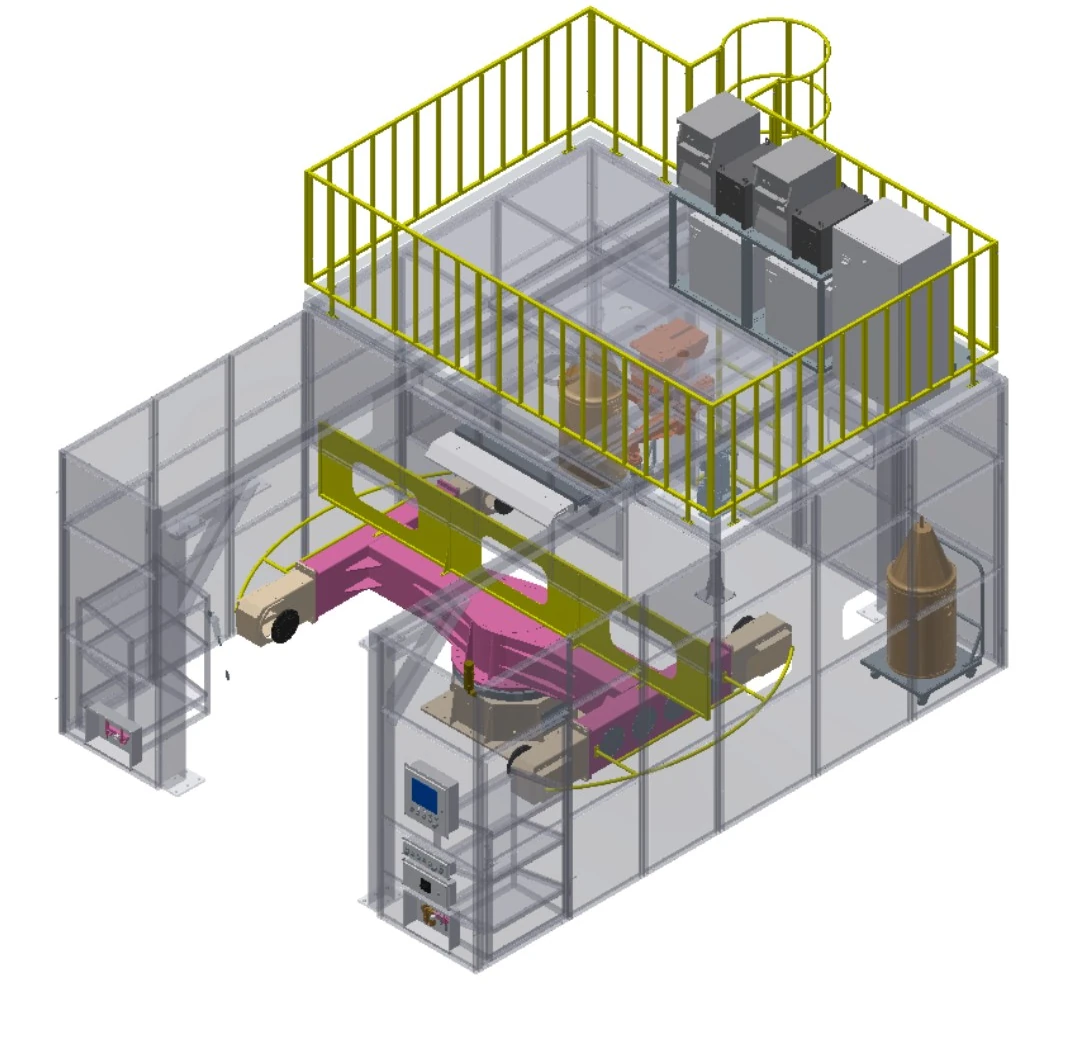
Horisontaalne kolmeteljeline positsioneerimislahter
Horisontaalne pöörlemine kombineerituna täiendavate positsioneerimistelgedega võimaldab laiemat kinnitusdetailide ulatust.

Kahe robotiga esi- ja tagapuki lahter
Kaks robotit töötavad kahe otsast toetatud positsioneeri ümber, millel on automaatne sisse-/väljaliikumine ja pikkuse reguleerimine.
Võrdle kuut paigutust ühel väljade komplektil
| Rida | Kirjeldav konfiguratsioon | Robotid | Käeulatus | Positsioneerimiskorraldus | Koormus | Kohaldatav ümbrik | Jaamad |
|---|---|---|---|---|---|---|---|
| A | Kahe jaamaga laia klapiga lahter | 1 | 1.4 m / 2 m valikuline | Ühe telje pööramine | 500 kg | Armatuurlaud 1.8 m × 0.8 m | 2 positsioneeri |
| B | Kompaktne kahejaamaline pöördlahter | 1 | 1.4 m | Ühe telje pööramine | 500 kg | Armatuurlaud 0.8 m × 0.5 m | 2 positsioneeri |
| C | Kahejaamaline horisontaalne pöördrakk | 1 või 2 | 1.4 m | Üheteljeline horisontaalne pöördlaud | 500 kg | Pöörlemine ≤1 m; kõrgus ≤0.5 m | 2 positsioneeri |
| D | Vertikaalne kolmeteljeline positsioneerimislahter | 1 või 2 | 1.4 m / 2 m valikuline | Vertikaalselt pööratav kolmeteljeline positsioneerija | 500 kg | Armatuurlaud 2.4 m × 0.8 m | 1 asendiregulaator |
| E | Horisontaalne kolmeteljeline positsioneerimislahter | 1 või 2 | 1.4 m / 2 m valikuline | Horisontaalselt pöörlev kolmeteljeline positsioneerija | 500 kg | Armatuurlaud 2.2 m × 1 m | 1 asendiregulaator |
| F | Kahe robotiga esi- ja tagapuki lahter | 2 | 1.4 m / 2 m valikuline | Pea-tagapukk üheteljeline | 500 kg | Pöörlemine ≤1 m; pikkus ≤2 m | 2 positsioneeri |
Tähed on ainult tabeli rea sildid; kirjeldavad konfiguratsiooninimed on avalikud identifikaatorid.
Loe iga nime töödeldava detaili liikumise valikuna
Ühe telje pööramine
Pöörab kinnitusdetaili ühe juhitava telje ümber, et tekitada vahelduvaid keevispindu.
Horisontaalne pöörlev
Pöörab horisontaalsel laual olevat töödeldavat detaili ringikujuliseks või indekseeritud esituseks.
Kolmeteljeline positsioneerimine
Lisab kontrollitud liikumise, kui ühe pöördega ei ole võimalik vajalikku suunda saavutada.
Esi- ja tagapuki tugi
Toetab pikemaid osi mõlemast otsast kontrollitud pikisuunalise pöörlemise tagamiseks.
Ühe roboti formaat
Sobib ühele robotile määratletud kinnitusvahendi ja jaamade järjestusega.
Kahe robotiga formaat
Kasutab koordineeritud katvust kahelt poolt, kus juurdepääs ja kokkupõrke ülevaade seda võimaldavad.
Sobivuse hindamine ümbriku ja liigeste tingimuste järgi
Sõiduki osad
Kergete ja keskmise suurusega uue energiatarbega või tarbesõidukite osad korduvate positsioneerimisfunktsioonidega.
Ehitustehnika varuosad
Valmistatud komponendid, mille ümbrik sobib valitud positsioneerimiskorraldusega.
Väiksemad terasest keeviskonstruktsioonid
Suletud kambrisse mitmepoolseks keevitamiseks paigutatud konstruktsiooniosad.
Laeva komponendid
Pöörlevate osade sõelumine läbimõõdu, pikkuse ja õmbluste ligipääsetavuse järgi.
Põllumajandustehnika osad
Korduvad valmistamised määratletud kinnitusvahendite tugipunktide ja orienteerimisvajadustega.
Keskkonnaseadmete osad
Detailide perekondi hinnatakse geomeetria, materjali, ühenduste ja sissetuleva variatsiooni järgi.
Kinnitage kaitse ja jälgimine raku ulatuse abil
Kõik kuus konfiguratsiooni on ehitatud täielikult suletud keevitusruumis. Lõplik kaitse vastab endiselt rakenduse riskihindamisele, kohapealsetele standarditele ja vastuvõtunõuetele.
Ruumi liidesed
Kinnitage peajuhtimissüsteemi, õhu juhtimise, valgustuse, elektrilise katikuukse ja suitsueemaldussüsteemi paigaldusliidesed.
Käitamine ja hooldus
Määrake valitud paigutuse ümber laadimine, operaatori töökohad ja hooldusjuurdepääs.
Valikuline kohaloleku tuvastamine
Hinnake turvavalguskardina sobivust valitud konfiguratsioonile.
Protsessi oleku jälgimine
Valikud hõlmavad traadi olemasolu, suruõhu rõhu ja kaitsegaasi voolu jälgimist.
Õmbluse asukoha valik
Projekti lisavarustusena on saadaval laserõmbluse asukoha jälgimine.
Projekti kinnitus
Kaitse, liideste ja vastuvõtuloogika lõplik vormistamine kinnitatud riskihindamise kaudu.
Looge algkonfiguratsioon nelja otsuse abil
Defineeri töödeldav detail
Jaga jooniseid, materjali, vuukide asukohti, variante ja saabuvat seisukorda.
Määrake ümbrik
Kinnitage kinnitusdetaili pikkus, laius, pöördediameeter, kõrgus ja koormuse alus.
Valige osaline liikumine
Võrdle pöörd-, horisontaal-, kolmeteljelist ja esipuki-tagapuki paigutust.
Kinnita lahtri ulatus
Joondage robotite arv, protsessiseadmed, juhtnupud, andurid, töödeldava detaili kinnitusvahendid ja kaitsemeetmed.
Muutke lühike nimekiri projekti definitsiooniks
Konfiguratsioon on algne arhitektuur. Lõplik ulatus seatakse töödeldava detaili, keevitusprotsessi, seadmeliideste ja vastuvõtuplaani alusel.
Taotluse läbivaatamine
Kinnitage osad, ühendused, asukoha määramise tugipunktid, variandid ja asukoha piirangud.
Konfiguratsiooni kontseptsioon
Määrake detaili liikumine, jaamade järjestus, roboti kogus ja operaatori interaktsioon.
Protsess ja kontroll
Joondage keevitusseadmed, juhtseadised, seire ja seadme liidesed vastavalt spetsifikatsioonile.
Töödeldava detaili kinnitamine ja kaitsmine
Detailne kinnitus, laadimismeetod, ruumide liidesed ja projekti ohutusnõuded.
Vastuvõtmise määratlus
Lepi kokku testi osad, tingimused, dokumentatsioon ja vastuvõtukriteeriumid.
Projekti tugi
Koordineerida dokumentatsiooni, koolitust ja tarnejärgset tuge kokkulepitud ulatuses.
Küsimused, millele enne konfiguratsiooni kinnitamist vastata
Millise lahtri konfiguratsiooniga peaksin alustama?
Alustage tooriku piirjoonest ja vajalikust detaili liikumisest, seejärel kasutage sõela pööramist, horisontaalset pöörlemist, mitmeteljelist või esipuki ja tagapuki paigutust.
Kas saab konfigureerida ühe või kaks robotit?
Näidatud portfell sisaldab ühe-, ühe- või kaherobotiliseid ja kaherobotiliseid lahendusi. Lõplik kogus sõltub keevitusvõimalustest, järjestusest ja kokkupõrke kontrollist.
Kas eelistatud keevitusseadmeid saab integreerida?
Seda saab hinnata spetsifikatsiooni alusel. Jagage kavandatud protsessiseadmeid ja liideseid, et ühilduvus, kontrollid ja vastutuse piirid oleksid kinnitatud.
Mida tuleks taotluse läbivaatamiseks esitada?
Esitage joonised, materjal, ühendused, detailide variandid, nõutav orientatsioon, protsesside järjestus, kohapealsed liidesed ja vastuvõtuootused.
Kas sensori valikud on igas konfiguratsioonis identsed?
Ei. Valikud sõltuvad vastavast kokkuleppest ja projekti nõuetest; neid ei tohiks kogu portfelli kopeerida.
Alusta konfiguratsiooniarutelu pärisosaga
Jaga jooniseid, tooriku piirjooni, keevitusprotsessi, kinnitusvahendite kontseptsiooni ja kohapealseid piiranguid, et EVST saaks paika panna robotkeevituskambri lähtepunkti.