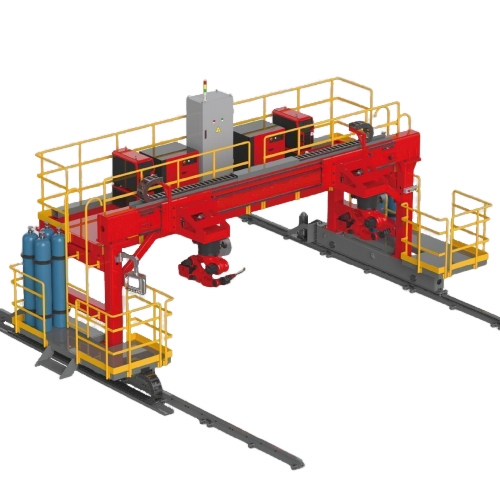
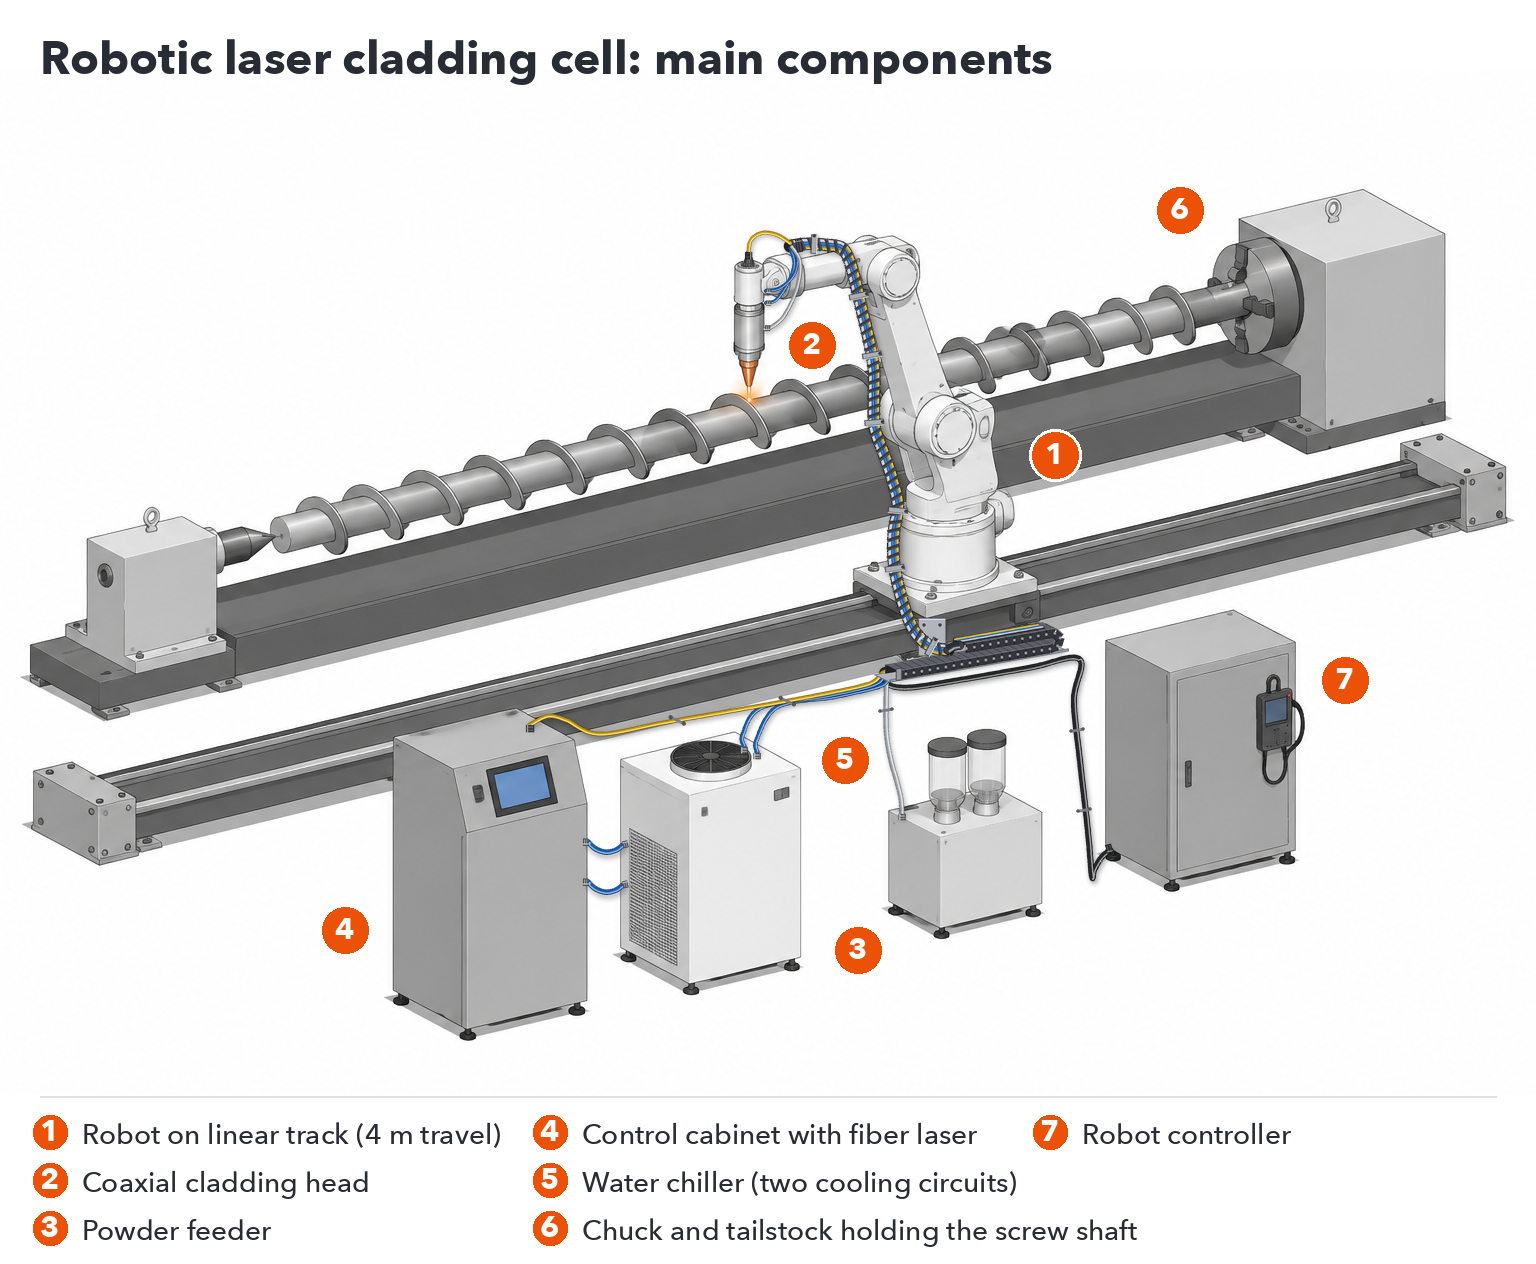
Robotiseeritud laserkatmissüsteem ühendab endas kuus põhiosa: kuueteljelise tööstusroboti, koaksiaalse pulbri etteandega katmispea, pulbri etteandeseadme, pideva kiudlaseri, veejahuti ja detaili esitlemise viisi, tavaliselt pöörlevate osade jaoks padruni ja roboti lineaarse raja. Robot, laser ja jahuti on standardsed tööstuskomponendid; katmispea, pulbri etteandeseade ja integreeritud juhtkapp on ehitatud spetsiaalselt katmiseks.
| Komponent | Mida see teeb | Standardne või fassaadikatteks ehitatud |
|---|---|---|
| Kuueteljeline tööstusrobot | Liigutab kattepead programmeeritud trajektoori mööda | Standardne tööstusrobot |
| Lineaarne rada | Pikendab roboti ulatust pikkade detailide ulatuses; efektiivne liikumisulatus standardkambris on 4 m | Ehitatud lahtri paigutuse järgi |
| Padrun / pöördtelg | Hoiab ja pöörab väliskesta katmiseks mõeldud võlle, vardaid ja torusid | Suuruse järgi detaili järgi |
| Kattepea | Fokuseerib laseri ja suunab pulbri koaksiaalselt sulavanni | Ehitatud fassaadikatteks |
| Pulbrisöötur | Doseerib pulbrit pähe ühtlase kiirusega | Ehitatud fassaadikatteks |
| Kiudlaseri allikas | Annab pidevat laserkiirt (1080 nm) | Standardne laserallikas, mis asub juhtkapis |
| Vesi jahuti | Jahutab nii laserallikat kui ka kattepead | Standardne jahuti, mis on laseri võimsuse järgi dimensioneeritud |
| Juhtkapp | Integreerib laseri, jälgimise ja HMI; sisaldab IoT moodulit kaugdiagnostikaks | Ehitatud fassaadikatteks |
Iga paigaldise jaoks on kavandatud laserkaitse kambri ümber.
Valige konfiguratsioon vastavalt katmisele kuuluvale pinnale. Välispinnakate katab võllide, varraste, torude ja toruotste väliskülje: padrun pöörab detaili, samal ajal kui robot liigutab pead mööda seda, moodustades pideva spiraalse riba. Tasapinnakate katab plaate ja tasapindu: robot asetab paralleelsed ribad kõrvuti, igaüks kattudes eelmisega, kuni ala on kaetud. Mõlema jaoks saab luua ühe lahtri, kui padrun ja tasane tööala on paigutusse planeeritud.
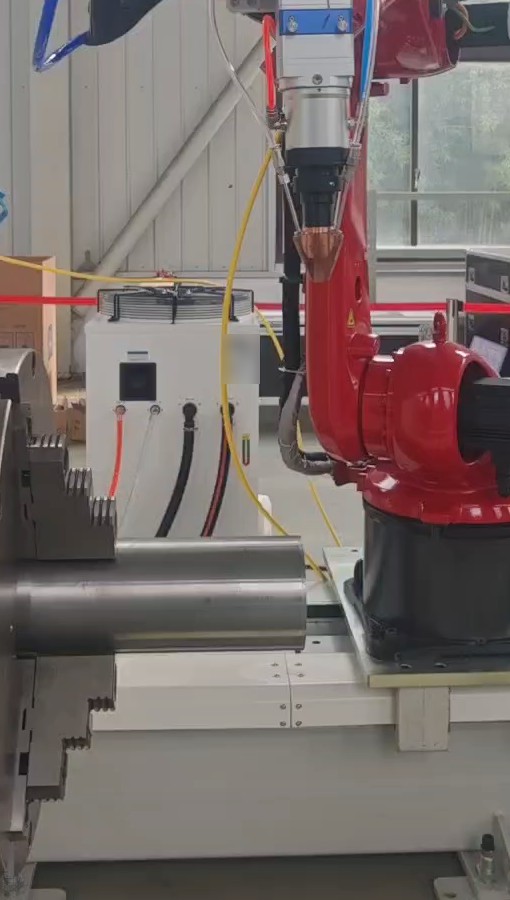
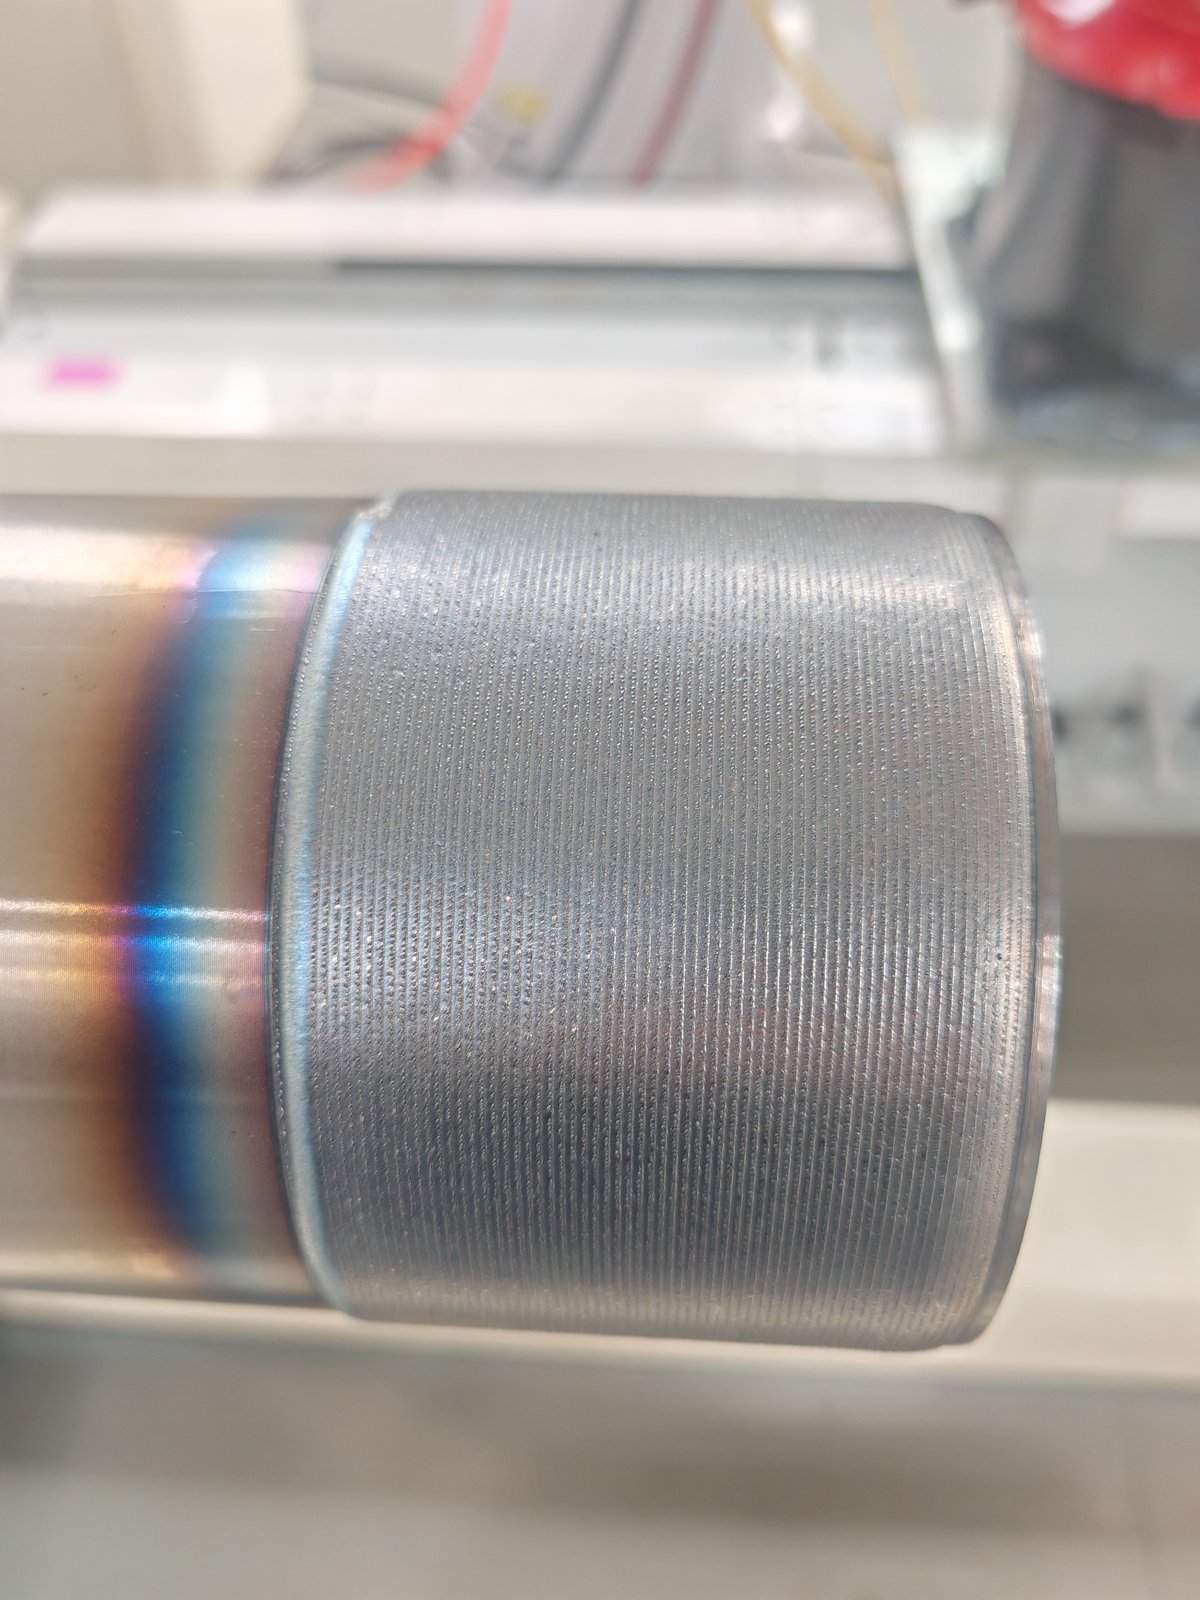
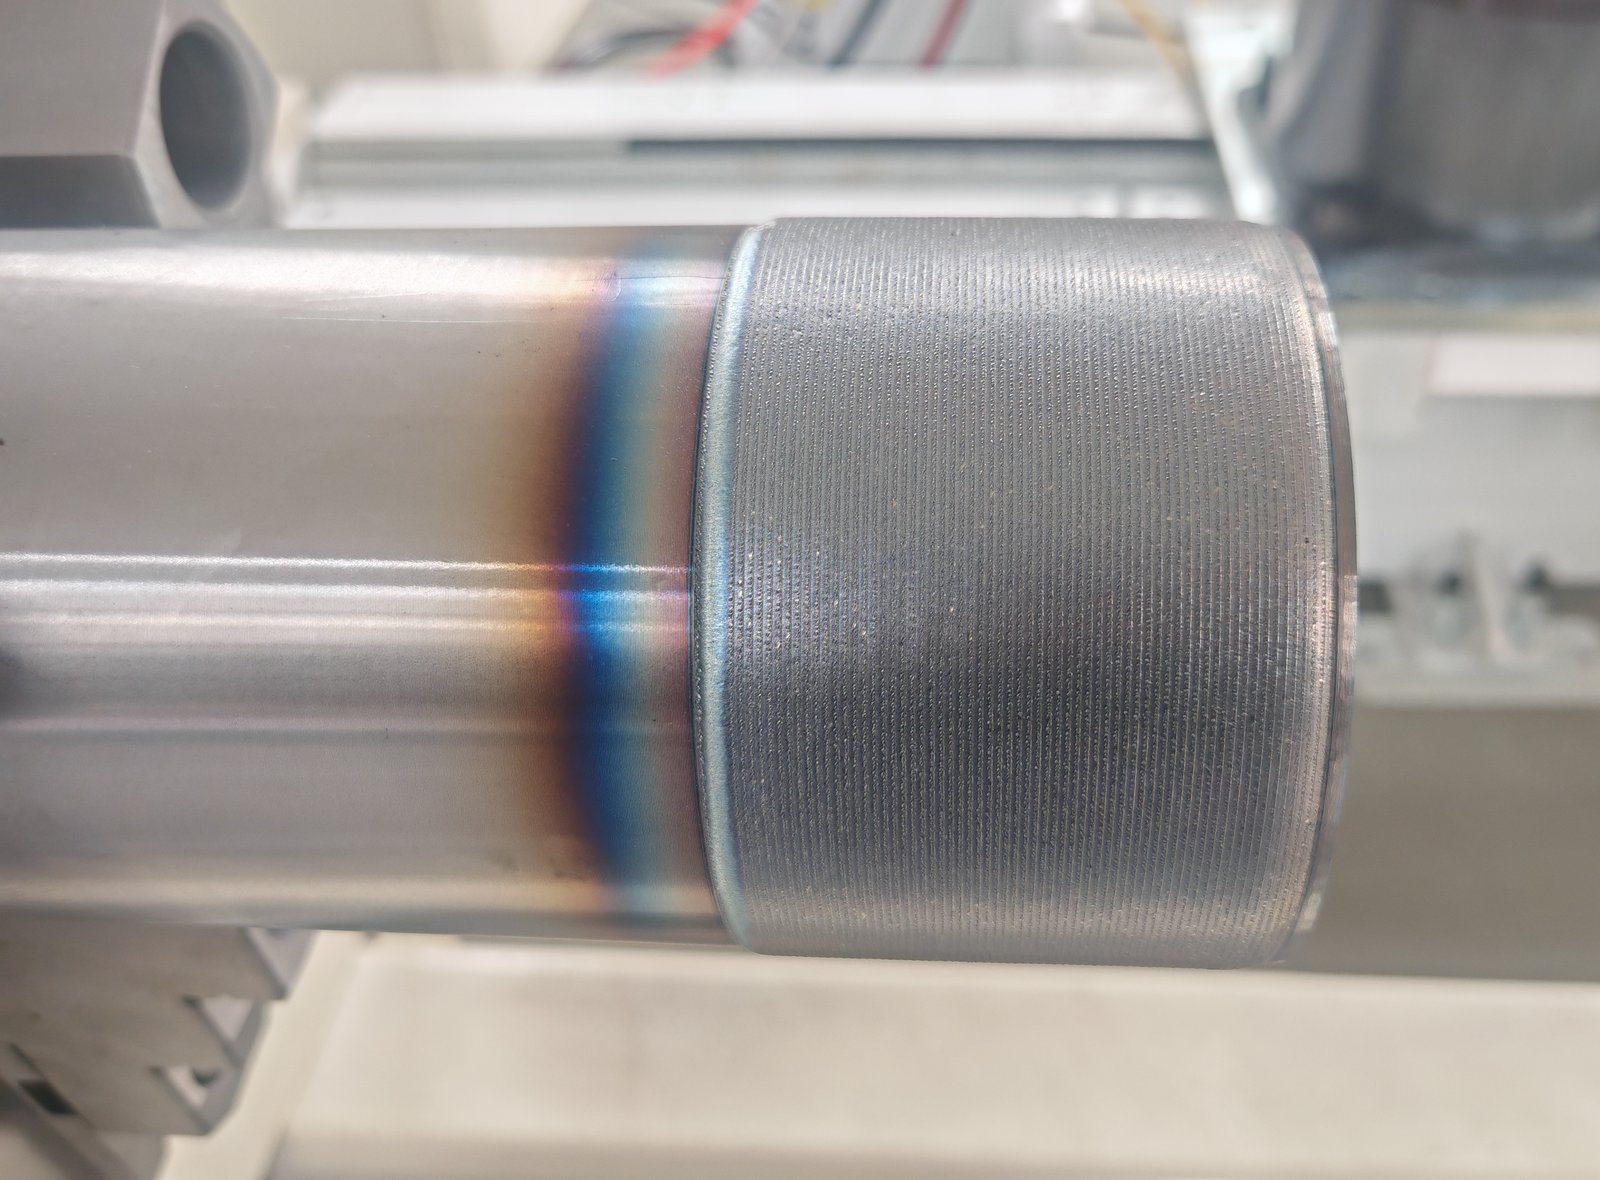
Detail kinnitatakse padrunisse ja pööratakse; robot hoiab katmispead pinna kohal ja liigub piki telge. Alloleval katsel on katmisriba kogu pikkuses ühtlane ja selle kõrval olev toonitud riba on põhimetalli kuummõjutsoon.
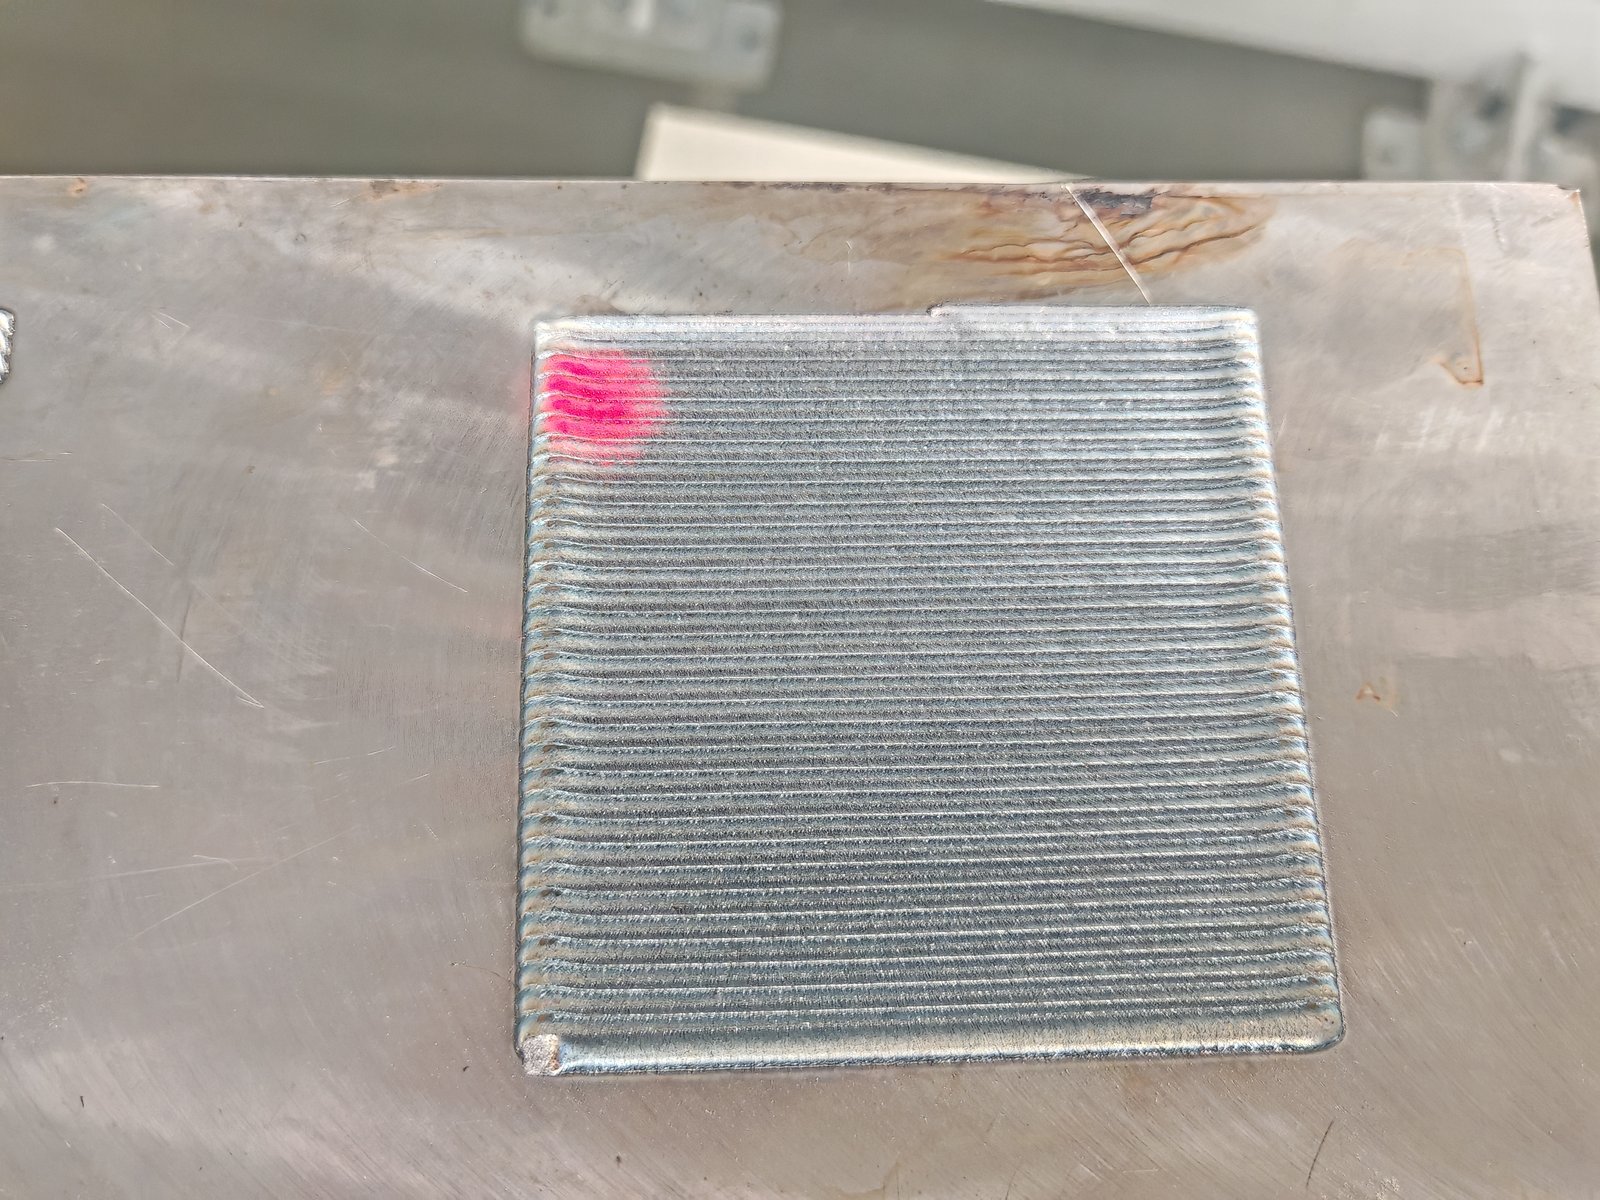
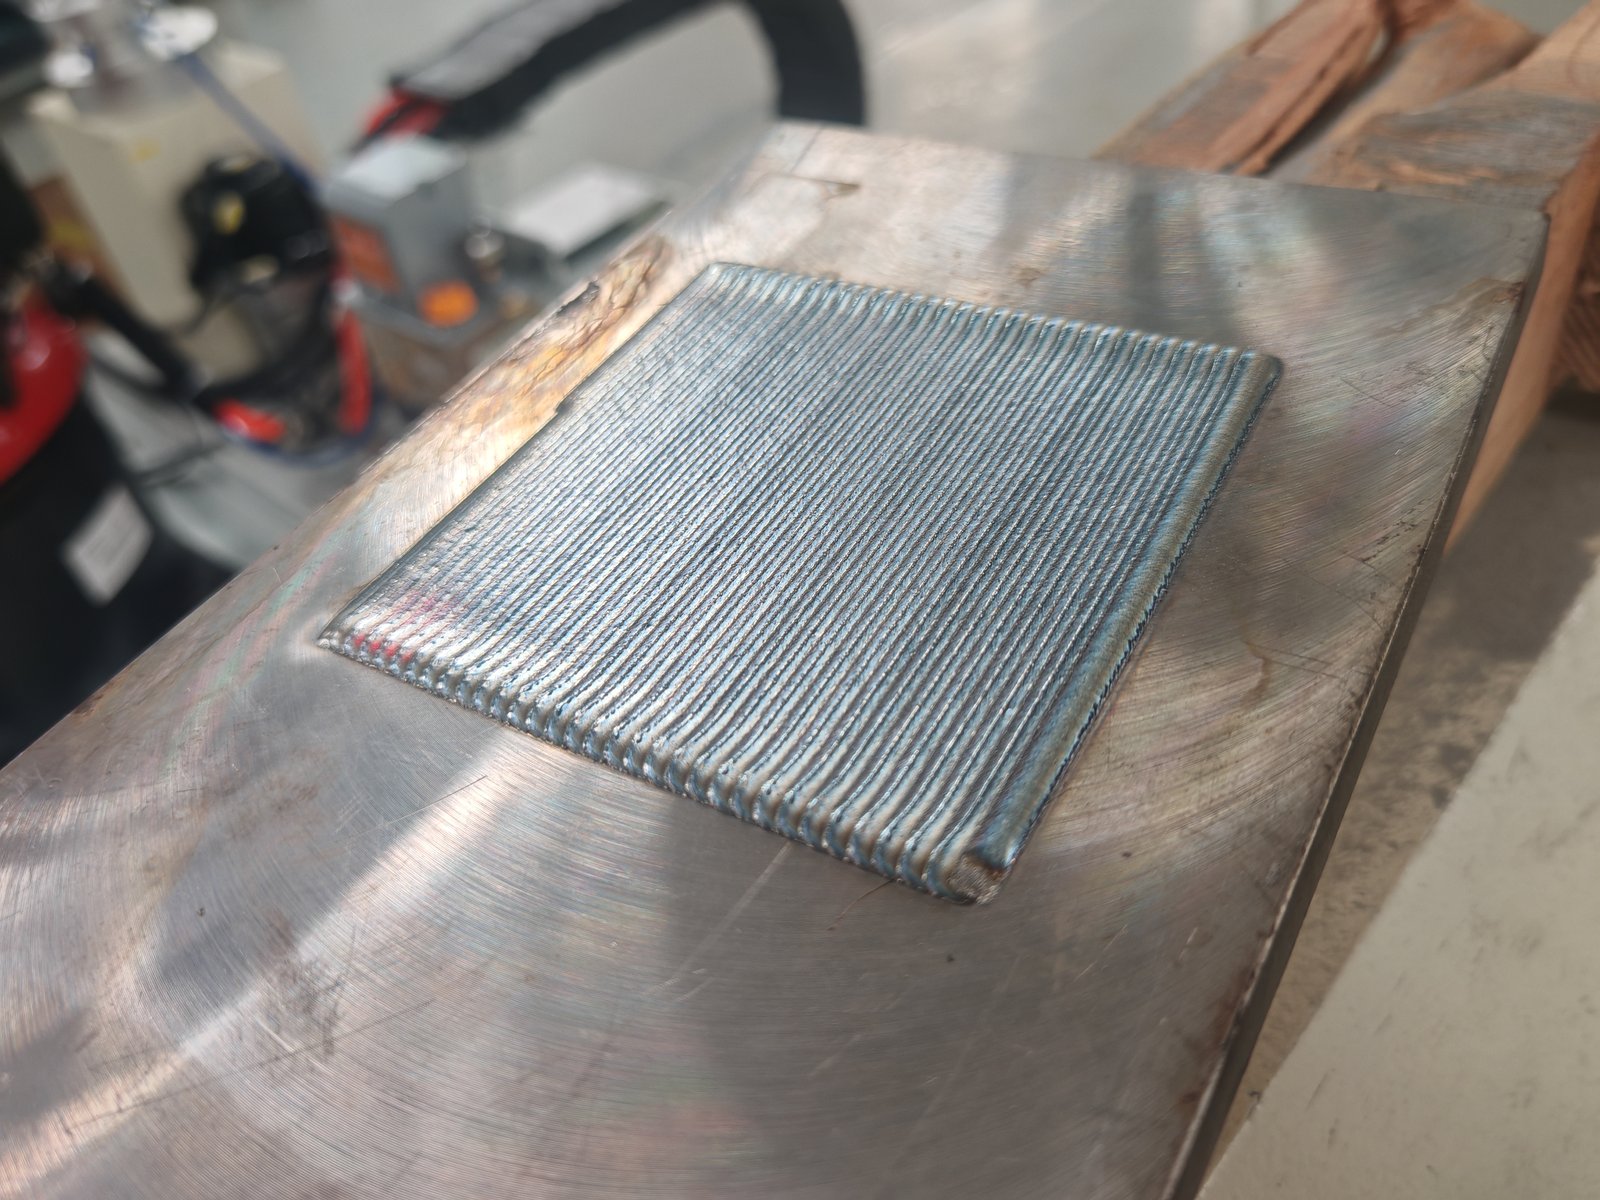
Robot asetab rant rant järel kindla kattuvusega, luues kogu alale ühtlase kihi. Allolev ruudukujuline proovilaik näitab mitme läbimisega mustrit.
Laserplakaadimisprotsessi toimimise ja selle kasutusalade kohta vaadake meie laserplakaadiprotsessi põhitõed ja demo.
Sisemiste puuraukude jaoks on vaja spetsiaalset sisemist kattepead, mis sobib puuraugu sisse. Puurimistööd tehakse tavaliselt spetsiaalsel CNC-kattemasinal; vt järgmist jaotist.
Valige robotiseeritud moodul, kui teie detailid on erineva kuju ja suurusega, kui vajate nii välis- kui ka tasapinnalist tööd või kui moodul peab sobima olemasoleva paigutusega. Valige spetsiaalne CNC-laserplaadistusmasin, kui suurem osa teie tööst on seotud ühe detailiperekonnaga, näiteks hüdrauliliste silindrite vardad või avaused kindlas mahus, ning soovite suletud tööpingi jäikust ja fikseeritud seadistusi.
| Robotlaseriga kaetud kamber | Spetsiaalne CNC-laserkattega masin | |
|---|---|---|
| Parim sobivus | Segatud osad: võllid, vardad, toruotsad, plaadid, lamedad pinnad; remont ja väikepartiid | Mahu poolest üks osaperekond: silindrivardad, sambad, avad |
| Pinnad | Välis- ja tasapinnad ühes lahtris; robotil programmeeritakse vabakujulisi trajektoore | OD või ID sisemise peaga või kombineeritud OD/ID masin |
| Liikumine | Roboti rada koos padruni pöörlemise ja lineaarse rajaga | X/Y/Z-teljed pluss pöörlev spindel; 0.01 mm / 0.01° eraldusvõime ja korduvus |
| Osa suurus | Padruni, rööpa liikumise ja roboti ulatuse järgi iga projekti jaoks määratud | Välisdiameetriga masin: kuni Ø630 mm × 3,000 mm, 2 t. Sisediameetriga masin: puurid Ø180 mm (valikuline Ø100 mm) kuni Ø500 mm, pikkusega kuni 2,500 mm, 2 t. Kombineeritud välis-/sisalddiameetriga masin: välisdiameeter kuni Ø1,000 mm, pikkus 5,000 mm või rohkem. |
| Layout | Fikseeritud jaam, avatud paigutusega, mis on paigutatud tehase jaoks sobivaks | Suletud masin omaette jalajäljega |
Kui spetsiaalne masin sobib paremini
Kui teie töö kuulub ühte neist juhtudest, siis öelge meile hinnapakkumise küsimisel detailide perekond ja EVST vaatab koos robotraku ja spetsiaalse masina konfiguratsiooni üle.
Pulber, mitte traat. Süsteem etteandepulber koaksiaalselt: otsik ümbritseb kiirt, nii et pulber jõuab sulavanni ühtlaselt igast suunast. See võimaldab robotil vabalt mööda trajektoori suunda muuta. Standardkonfiguratsioon on pulbri etteandega; traadi etteanne ei kuulu selle hulka.
Kiire lõikepea või lairibaline lõikepea välispinna töötlemiseks. Mõlemaid pakutakse välispinnakatteks. Spetsiaalse välispinnakattemasina konfiguratsiooni võrdlusarvud 1.2 mm kattekihi jaoks:
| Head tüübist | Katte paigaldamise aeg m² kohta (1.2 mm kiht) | Pulbri kasutamine |
|---|---|---|
| Kiirelt töödeldav fassaadipea | 2–2.5 tundi/m² | 85-90% |
| Lairibaga fassaadipea | 1.5–3 tundi/m² | 95% või rohkem |
| Läbiva avaga pea (ID) | 3 tundi/m² | 85-90% |
| Pimeda avaga pea (ID) | 3.5 tundi/m² | 85-90% |
Lairibaga pea raiskab vähem pulbrit; kiire pea töötab kitsamas ajavahemikus. Kuna pulber on peamine jooksev kulu (vt allpool), on pulbri kasutamine peade võrdlemisel sama oluline kui kiirus.
Pulbri söötja. Meie tarnitud kambrite pulbrisöötjad on pneumaatilised (kandjagaas) või gravitatsiooniseadmed, servomootoriga, töötavad kiirusel 5–100 g/min, on pidevalt reguleeritavad ja söötmise stabiilsus on ±3%.
Laseri võimsus. Meie ehitatud süsteemid kasutavad pidevtoimivaid kiudlasereid võimsusega 6 kW kuni 12 kW lainepikkusel 1080 nm, võimsusega reguleeritavat 10% kuni 100%. Suurem võimsus suurendab sadestamiskiirust ja tunnis kaetavat pinda. Lõplik laseri võimsus ja söötja seadistus valitakse iga projekti jaoks eraldi, lähtudes teie detailidest, kattekihi vajadusest ja väljundvõimsuse eesmärgist ning kinnitatakse plakeerimise katses.
Esimene küsimus, mida EVST esitab, on see, kas pind puruneb kulumise või korrosiooni tõttu. See valik määrab kattepulbri ja sellest tulenevad protsessi parameetrid. Varras, mis kulub tihendite vastu, ja detail, mis korrodeerub merevees, vajavad erinevaid pulbreid ja erinevaid seadistusi, isegi samal masinal. Kirjeldage meile, kuidas detail töö käigus puruneb, mitte ainult joonist.
Laserkatmine töötab pikka aega suure võimsusega ja suur osa sellest energiast muutub soojuseks. Seetõttu on jahutil kaks jahutusfunktsiooni: üks laserallika ja teine roboti randmel asuva katmispea jaoks. Temperatuuri reguleerimine on stabiilse väljundi jaoks kriitilise tähtsusega ning jahuti on suuruse poolest kohandatud laseri võimsusele; väiksemaid jahuteid on saadaval seal, kus laseri võimsus seda võimaldab.
Kiudlaseri jahutusvee temperatuur on tavaliselt umbes 22 °C. Kui laserit ümbritsev õhk on piisavalt soe ja niiske, et selle kastepunkt tõuseb vee temperatuurist kõrgemale, kondenseerub laseri sisse niiskus. Niiskes kliimas planeerige laseri korpusesse konditsioneer või õhukuivatusseade.
Läätsel või kaitseklaasil olev tolm neelab laserenergiat ja võib optikat põletada, kahjustades kattepead või laseri väljundit. Seetõttu on laserkatteseadmeid raskem ehitada kui tavapäraseid keevitusseadmeid: optiline rada monteeritakse tolmuvabas ruumis ja hoitakse pulbri ja tolmu eest suletuna.
Seadmed on ühekordsed ostud; pulbrit tarbitakse igas vahetuses. Kaks masinat suudavad kahe päevaga ära kasutada kümneid kilogramme pulbrit ja tavakasutajad ostavad seda tonnide kaupa. Seadme eluea jooksul muutub pulber üheks suurimaks kuluartikliks. Süsteemide võrdlemisel tuleb võrrelda pulbri kasutamist ja pulbri tarnimist, mitte ainult masina hinda. EVST tarnib rakendusele vastavat fassaadipulbrit.
Laserkatlakiviseadmed on vähem andestavad kui keevitusseadmed: vale käsitsemine võib kahjustada laserallikat või katmispead. Protsessi tundmine on olulisem kui riistvara, mistõttu EVST hõlmab kohapealset koolitust, mitte ainult kaugõpet (vt allpool).
Robotlaserkattega elemendi tööulatus määratakse nelja teguriga: detaili hoidev padrun või pöördtelg, robotit mööda seda kandev lineaarrada, roboti ulatus ja lamedate detailide jaoks mõeldud põrandapind. EVST määrab igaühe suuruse vastavalt teie suurimale detailile, seega on enamik allpool toodud piiranguid projektipõhiselt konfigureeritud, mitte fikseeritud.
| Töövahemiku ese | Robotlaseriga kaetud kamber |
|---|---|
| Detaili maksimaalne läbimõõt (väliskesta vooder) | Projektipõhine seadistamine: määratud padruni ja roboti ulatuse järgi |
| Maksimaalne plaaditud pikkus | Projektipõhine konfiguratsioon: robot liigub mööda detaili lineaarsel rajal |
| Lineaarne rööbastee liikumine | 4 m efektiivne läbisõit (standardne lahter) |
| Maksimaalne detaili kaal | Projektipõhine konfiguratsioon: määratud padruni ja pöördtelje nimiväärtuse järgi |
| Patsutama | Kolme lõuaga padrun pöördteljel võllide, varraste ja torude jaoks; suurus konfigureeritakse projekti järgi |
| Pöördtelje / positsioneeri kasulik koormus | Projektipõhiselt konfigureeritud |
| Lamedad osad | Projektipõhine seadistamine: määratud roboti ulatuse, raja liikumise ja paigutuse tööala järgi |
| Viide: spetsiaalne välisvoodriga fassaaditöötlusmasin | Kuni Ø630 mm × 3,000 mm kattega pikkus, 2 t |
Elemendi suuruse määramiseks saatke suurim läbimõõt, katmiseks vajalik pikkus, raskeima osa kaal ja raskuskese ning kõigi lamedate osade suurus.
| Kirje | Spetsifikatsioon (tänapäevani loodud konfiguratsioonid) |
|---|---|
| Lahtri tüüp | Fikseeritud jaamaga robotiseeritud laserkatmisrakk ilma mobiilse platvormita; paigutatud vastavalt tehase paigutusele |
| Konfiguratsioonid | OD-katmine (padruni pöörlemine); tasapinnaline mitmekordne katmine |
| Robot | Kuueteljeline tööstusrobot; kattepea ja detaili jaoks valitud kandevõime ja ulatus |
| Lineaarne rada | 4 m efektiivne läbisõit (standardne lahter) |
| Laserallikas | Pidev kiudlaser, 1080 nm; 6–12 kW seni ehitatud süsteemides; võimsuse reguleerimine 10–100%; QBH kiudlaseri väljund; vesijahutus; 380 V sisend; kaug- ja lokaalne juhtimine |
| Kattepea | Koaksiaalne pulbri etteandepea; kiire või lairibapea välispinna töötlemiseks |
| Pulbrisöötur | Pneumaatiline (kandjagaas) või gravitatsiooniline; servoajam; 5–100 g/min pidevalt reguleeritav tarnitud elementidel; söötmise stabiilsus ±3% |
| Jahutus | Laseri võimsusele vastavaks kohandatud vesijahuti; jahutab laserallikat ja kattepead |
| Kontroll | Integreeritud juhtkapp laserallika ja jälgimisega; puutetundliku ekraaniga HMI |
| Kaugdiagnoos | IoT moodul HMI ja tööandmete kaugvaatamiseks; saab vajaduse korral lahti ühendada |
| Laseralarmid | Loe Etherneti kaabli kaudu arvutitarkvara abil (saadaval ingliskeelne versioon) |
Sellel lehel olevad spetsifikatsioonid on seni ehitatud konfiguratsioonide tüüpilised väärtused; teie kambri laseri võimsus ja pulbri etteande seadistus valitakse iga projekti jaoks eraldi. Kattekihi kiirus, kihi paksus, kihi kvaliteet ja pulbri kasutamine sõltuvad detailist, alusmaterjalist, pulbrist ja kattekihi nõuetest ning need kinnitatakse iga projekti puhul katmiskatse käigus.
Tehase vastuvõtt, paigaldus ja kohapealne kasutuselevõtt lepitakse iga projekti puhul eraldi kokku ja need on hinnapakkumises kirjas.
EVST soovitab 1–2 päeva kestvat kohapealset koolitust pärast tarnimist. See hõlmab juhtimissüsteemi kasutamist, kulumiskindla ja korrosioonikindla töö parameetrite seadistamist ning optika kaitsmiseks vajalikke rutiinseid kontrolle. Kaugõpe ei asenda praktilist koolitust oma osade osas.
Asjade interneti moodul võimaldab EVST inseneridel puutetundlikku ekraani ja tööandmeid eemalt näha, mis aitab rikkeid kiiresti leida isegi keelebarjääri ületades. Moodul tarnitakse koos Hiina SIM-kaardiga, millel puudub rahvusvaheline rändlus; vahetage see kohaliku SIM-kaardi vastu, kui süsteem saabub, või ühendage moodul oma võrguga.
Kui te ei soovi, et tootmisandmed tehasest lahkuksid, käivitage süsteem eemaldatud SIM-kaardiga või IoT-mooduli võrgukaabel lahti ühendatud. Ühendage see ainult siis, kui rike vajab kaugdiagnostikat, ja ühendage see pärast uuesti lahti.
Kui laserallikas annab alarmi, loetakse kood, ühendades arvuti laseriga Etherneti kaabli kaudu ja avades laseri diagnostikatarkvara, millel on ingliskeelne versioon. EVST hõlmab seda sammu koolitusel, et teie meeskond saaks veakoode hankida ilma tugiteenuse poole ootamata.
Garantiitingimused on hinnapakkumises kinnitatud. Välismaiste tehaste puhul saadab EVST kohalikuks asendamiseks varuosi ja juhib tööd eemalt; see on kiirem kui oodata inseneri reisi üle ajavööndite. Kohapealseid külastusi välismaal saab kokku leppida, kusjuures reisi- ja teeninduskulud lepitakse eelnevalt lepingus kokku.
Tarneaeg sõltub konfiguratsioonist ja on hinnapakkumises kinnitatud; tarneaeg sõltub sihtkohast.
Robotiseeritud laserkattesüsteemi hinnapakkumine algab viiest sisendist. Nende abil saab EVST enne tellimuse esitamist teie detailidele katsekatteid korraldada.
Robotiseeritud laserkatmissüsteem on moodul, milles tööstusrobot liigutab laserkatmispead detaili kohal, sulatades metallipulbri selle pinnale, et luua tihe, metallurgiliselt liimitud kulumis- või korrosioonikindel kiht. EVST-süsteem ühendab lineaarsel rajal kuueteljelise roboti koaksiaalse pulbripea, pideva kiudlaseri, pulbri etteandja ja veejahutiga ning pöörlevate detailide padruniga.
Robotiseeritud laserkatmisraku koosseisu kuuluvad robot, kiudlaserid, katmispea, pulbri etteandeseade, veejahuti ja padrun või lineaarrada detaili esitlemiseks. EVST-raku koosseisus on robot, laser ja jahuti standardsed tööstuskomponendid; katmispea, pulbri etteandeseade, integreeritud juhtkapp ja elemendi alus on spetsiaalselt katmiseks ehitatud; ning padrun, rada ja paigutus on teie detailide järgi mõõdetud. EVST integreerib need ühte rakku ja määrab teie detailide jaoks roboti trajektoorid, protsessi parameetrid ja pulbri.
Segatüüpi võllide, varraste, toruotste ja lamedate detailide puhul on robotiseeritud moodul paindlikum: üks moodul käsitleb välisdiameetrite ja lamedate pindade tööd ning sobib avatud paigutusega. Ühe püsiva mahuga detailide perekonna, näiteks silindrivarraste või silindrite avade jaoks sobib paremini spetsiaalne CNC-masin.
Üks robotrakk saab hakkama nii välis- kui ka tasapinnalise kattega, kui padrun ja tasane tööala on mõlemad planeeritud paigutusse. Sisemiste puuraukude jaoks on vaja sisemist katmispead ja need kaetakse tavaliselt spetsiaalsel masinal; läbiva avaga pea jätab silindri põhjast umbes 30 mm katmata, kui põhi ära ei lõigata, samas kui umbavaga pea katab kogu sügavuse.
EVST-süsteem kasutab koaksiaalset pulbri etteandmist. Düüs suunab pulbrit igast suunast ümber tala, nii et robot saab muuta suunda mööda trajektoori, muutmata pulbri sisenemise viisi sulamisbasseini. Pulber pakub ka laia valikut kulumis- ja korrosioonikindlaid sulameid. Traadi etteandmine ei kuulu standardkonfiguratsiooni.
EVST ehitatud süsteemid kasutavad pidevtoimivaid kiudlasereid võimsusega 6 kW kuni 12 kW. Suurem võimsus katab tunnis suurema ala, kuid teie elemendi võimsust hinnatakse projektiti iga detaili läbimõõdu ja pikkuse, kihi paksuse ja teie väljundsihi põhjal ning kinnitatakse teie detailide plakeerimiskatsega.
1.2 mm kihi puhul välispinnatöötluses töötab kiirpea umbes 2–2.5 h/m² kiirusega 85–90% pulbri ärakasutamise juures ja lairibapea umbes 1.5–3 h/m² kiirusega 95% või rohkem. Lairibapea raiskab vähem pulbrit, mis on oluline, sest pulber on peamine jooksev kulu.
Määrake suurim läbimõõt, plakeeritav pikkus, raskeima detaili kaal ja raskuskese ning kõigi lamedate detailide mõõtmed. EVST mõõtmed määrab padruni, pöördtelje, lineaarrööpa ja roboti ulatuse nende detailideni; standardse elemendi lineaarrööpa efektiivne käik on 4 m ja muud piirangud konfigureeritakse projektiti. Võrdluseks, spetsiaalne väliskeermega plakeerimismasin võtab vastu detaile kuni Ø630 mm × 3,000 mm ja 2 t.
Jah. Söekaevandusseadmete hüdraulilised tugisambad, tungrauad ja silindrid on laserkatmise peamine rakendusala, nii uute osade kui ka kulunud osade taastamise puhul. Vardad ja sambad kaetakse väliskestaga; silindrite avad kaetakse sisemise peaga.
Laserkatmist kasutatakse kaevandusseadmete, energiatootmise, metallurgia, naftakeemia ja avameretehnika komponentide, sealhulgas naftapuuraukude torude, šahtide ja suurte remondi- või taastamisseadmete osade puhul. Naftapuuraukude torude katmise tootmisliine saab tellida vastavalt tellimusele.
Enne ostmist küsige nelja asja: kas tarnija katab enne tellimust teie kattekihinõuetele vastavad näidisdetailid; kas ta saab tarnida teie töötingimustele vastavat kattepulbrit; kas ta koolitab teie operaatoreid kohapeal; ja kuidas ta teid pärast tarnimist toetab, sealhulgas kaugdiagnostika ja varuosadega. EVST tarnib sel põhjusel seadmeid, sobivat pulbrit ja protsessi seadistust koos.
Planeeri kohaletoimetamiseks 1–2 päeva kohapealset koolitust, mis hõlmab juhtimissüsteemi, kulumis- ja korrosioonitööde parameetrite seadistamist ning optika hooldust. Pärast seda võimaldab IoT moodul EVST inseneridel rikkeid eemalt diagnoosida; välismaal saab paigaldada kohaliku SIM-kaardi, kuna tarnitud SIM-kaardil puudub rahvusvaheline rändlus.
Jah. EVST saadab varuosi kohapealseks asendamiseks, juhib tööd eemalt ja diagnoosib rikkeid süsteemi IoT-mooduli kaudu, kui kohalik SIM-kaart on paigaldatud. Andmete turvalisuse tagamiseks võib SIM-kaart või mooduli võrgukaabel tavapärase tootmise ajal lahtiühendatuna olla ja ühendada ainult siis, kui rike vajab kaugtuge.
Garantiitingimused ja tarneaeg sõltuvad konfiguratsioonist ning on hinnapakkumises kinnitatud. Pärast kohaletoimetamist toetatakse välismaiseid tehaseid varuosade saatmise ja kaugjuhiste abil; kohapealsed külastused välismaal korraldatakse eelnevalt kokkulepitud reisi- ja teeninduskuludega.
Laserkatmissüsteemi hind sõltub laseri võimsusest, katmispea tüübist, padruni suurusest ja lineaarsest raja pikkusest, sellest, kas kamber teeb ainult välispinna töötlemist või välispinna ja lisaks tasapinna töötlemist, jahuti suurusest ning kohapealsest kasutuselevõtust ja koolitusest. Käituskulud on enamasti pulbriga seotud, seega küsige ka eeldatavat pulbri kasutamist. EVST hinnapakkumised projekti kohta pärast teie osade ülevaatamist; võta meiega ühendust jooniste ja katte nõuetega.
Kõik sellel lehel olevad arvud on tüüpilised väärtused; tegelik fassaadikatte toimivus kinnitatakse iga projekti puhul fassaadikatte katsetusega.