
Fikseeritud kaamera või robotile paigaldatud kaamera: valige kõigepealt detaili vaade
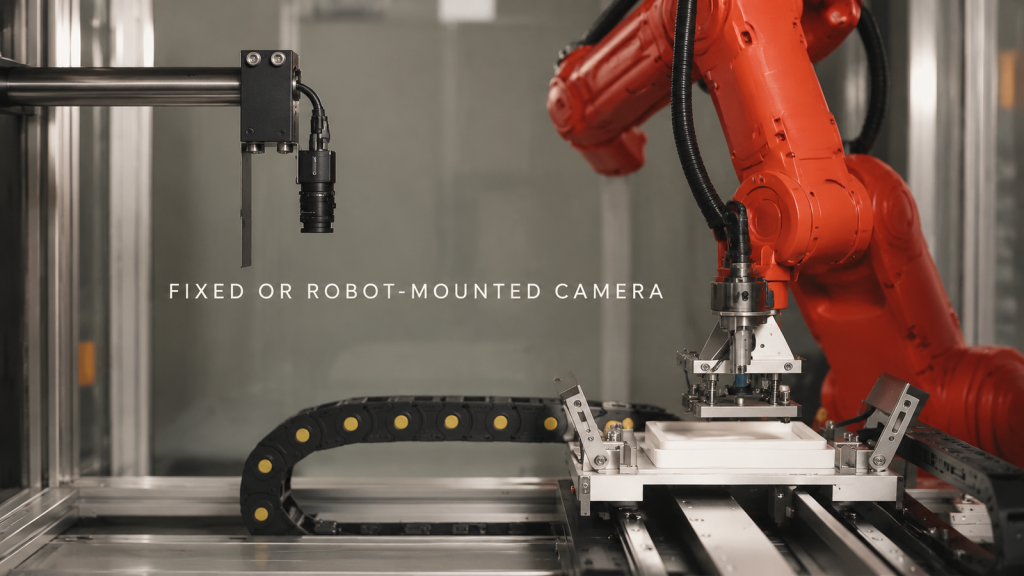
Fikseeritud kaamera või robotile paigaldatud kaamera: valige kõigepealt detaili vaade
Vormitud plastkestade käsitsi või programmeeritud kärpimine?
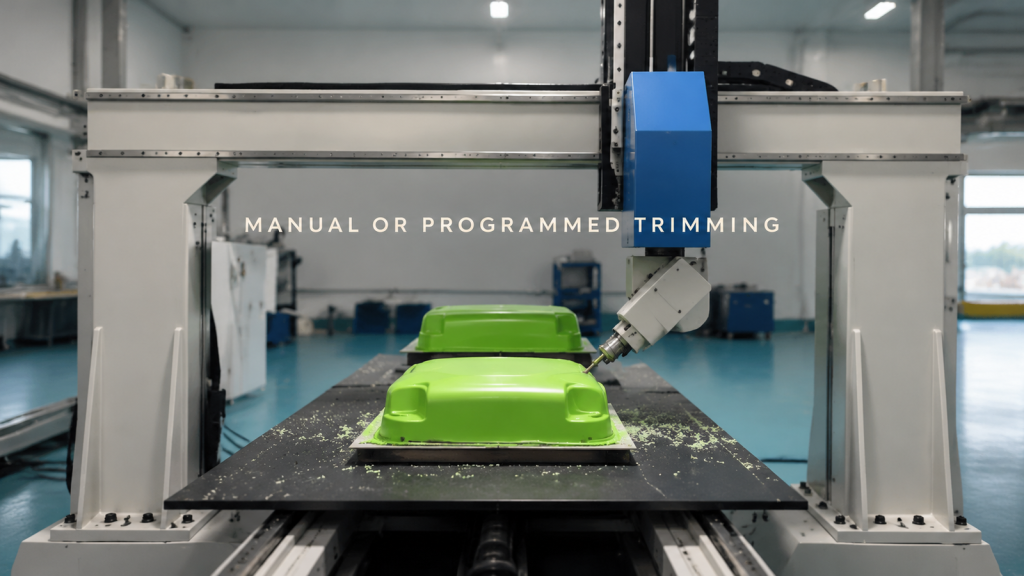
Võrrelge vormitud plastkestade käsitsi ja programmeeritud kärpimist partii korduvuse, paranduste sageduse, kinnitusdetailide korduvkasutamise ja vabas olekus servade kontrolli abil.
Robot-punktkeevituskambri ostmine: küsimused, mis muudavad eesmärki
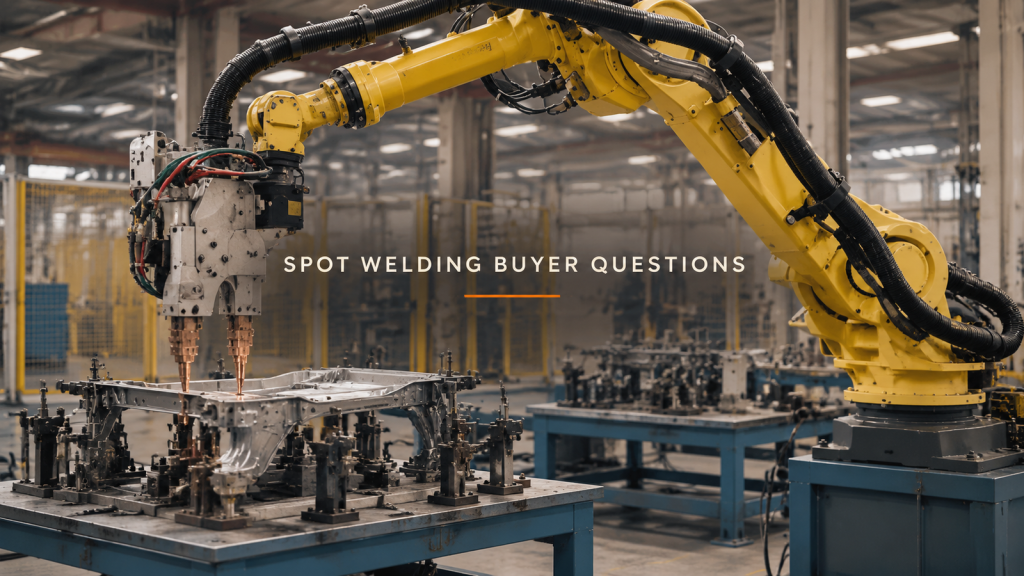
Esitage küsimused, mis muudavad roboti punktkeevituskambri ostsilloskoobi: täielik juurdepääs keevituspüstolile, elektroodide hooldus ja vuukide vastuvõtukatsetused.
Automaatne kruvikeeramine: kolm viisi, kuidas pöördemomendi tulemus võib ostjat eksitada
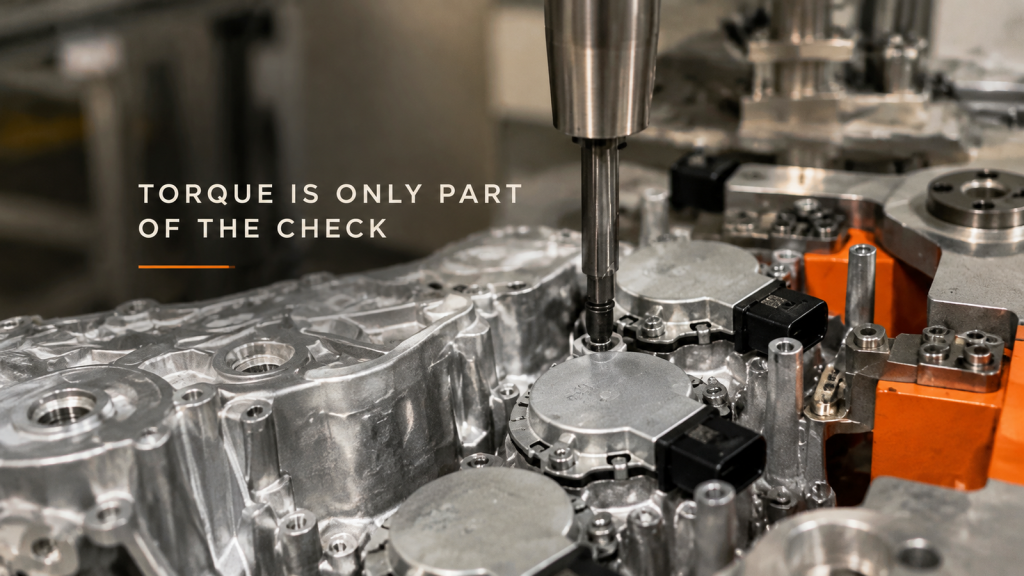
Vaadake kolme viisi, kuidas automaatse kruvikeeramise pöördemomendi tulemus võib olla eksitav: varajane takistus, vale asend ja edukas korduskatse, mis varjab varasemat ebaõnnestumist.
Karpide käsitsi või automaatselt avamine: milline töö tegelikult kaob?
Võrrelge käsitsi ja automaatselt pakendatud kastide avamist allesjäänud töö hulga, kastide üleandmise tingimuste, ümberpaigutuste ja selle järgi, kas säästetud sekundid vabastavad kasutatavat tööaega.
Kandikute käitlemise automatiseerimine: millal on teise roboti lisamine mõttekas?
Võrdle ühte robotit, kandikute söötjat ja kahte robotit. Siit saad teada, millised kandikute vahetamise viivitused võivad kattuda ja mida enne teise käitlemisseadme lisamist testida.
Plokkide virnastamise automatiseerimine pressis: seitse küsimust, mida ostjad enne kaubaaluste roboti tellimist esitavad
Seitse küsimust, millele enne plokkide virnastamiseks pressis palleteerimisroboti tellimist vastata tuleks: roheline tugevus, haarats, kasulik koormus, tsükkel, virnastusmuster ja vead.
Auto uksehingede robotlindiga poleerimine: viis rikkerežiimi, mida enne ostmist testida
Viis rikkerežiimi, mis põhjustavad autouste hingede robotrihma poleerimist, alates detailide varieerumisest ja rihma kulumisest kuni jõu juhtimise, tolmu ja haaratsi libisemiseni ning kuidas igaüht neist testida.
Roboti abil terasvõrgust paneelide käsitsemine ja virnastamine: painduva ümbrise juhtimine
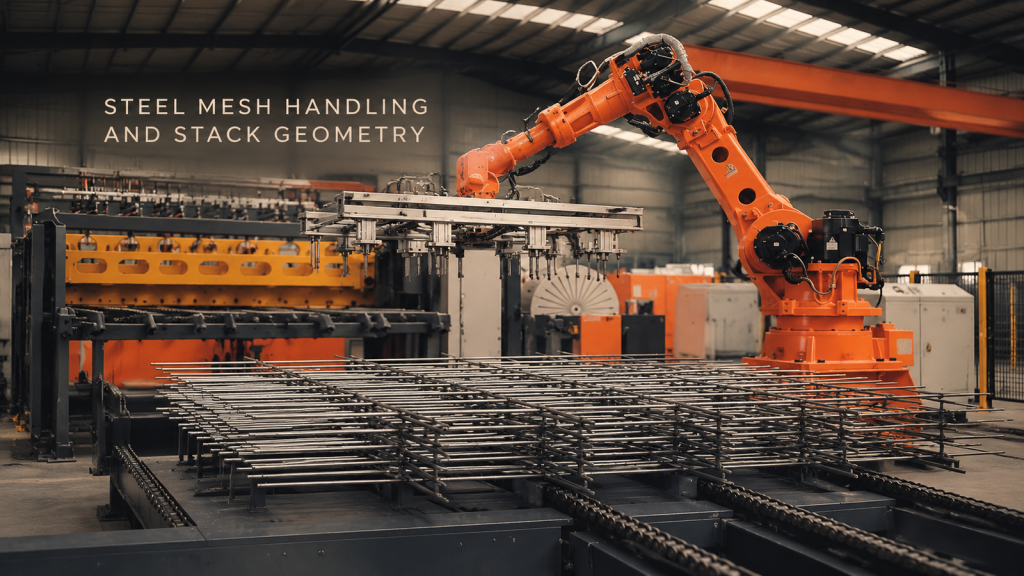
Roboti abil terasvõrgust paneelide käsitsemine ja virnastamine: painduva ümbrise juhtimine
Mootori staatori mähiste eest hoolitsev robot: määrake üleandmisolek
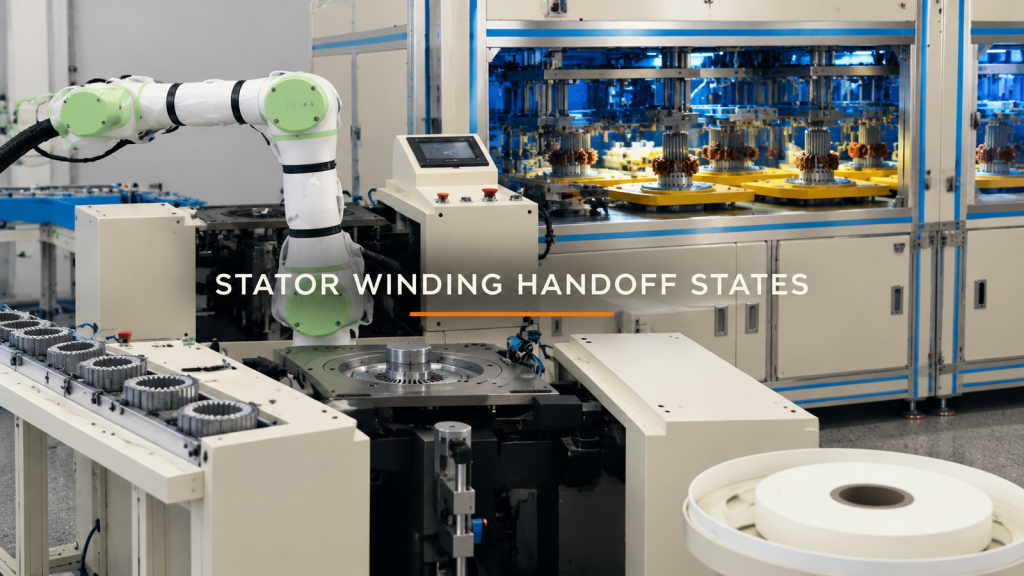
Määrake mootori staatori mähiste roboti poolt hooldamiseks üleandmisseisundid, kandejõu geomeetria, ülekandekoridor ja piirikatsetused.
Pressi teenindav robot: kontrollige enne programmeerimist stantsi üleandmist
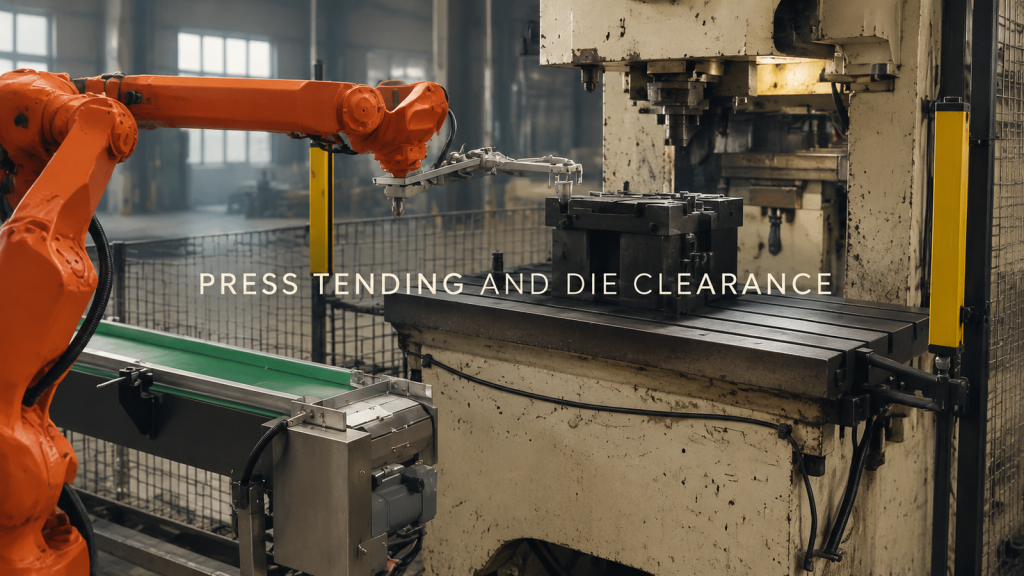
Planeeri robotpressi hooldus kahe üleandmisena. Enne programmeerimist kontrolli konveieri ja stantsi piirkonnas lähenemis-, haarde- või vabastamis- ning väljumisruumi.
Karpide kaubaalustelt konveierile mahalaadimine: kihi, haarde ja vabastamise loogika määratlemine
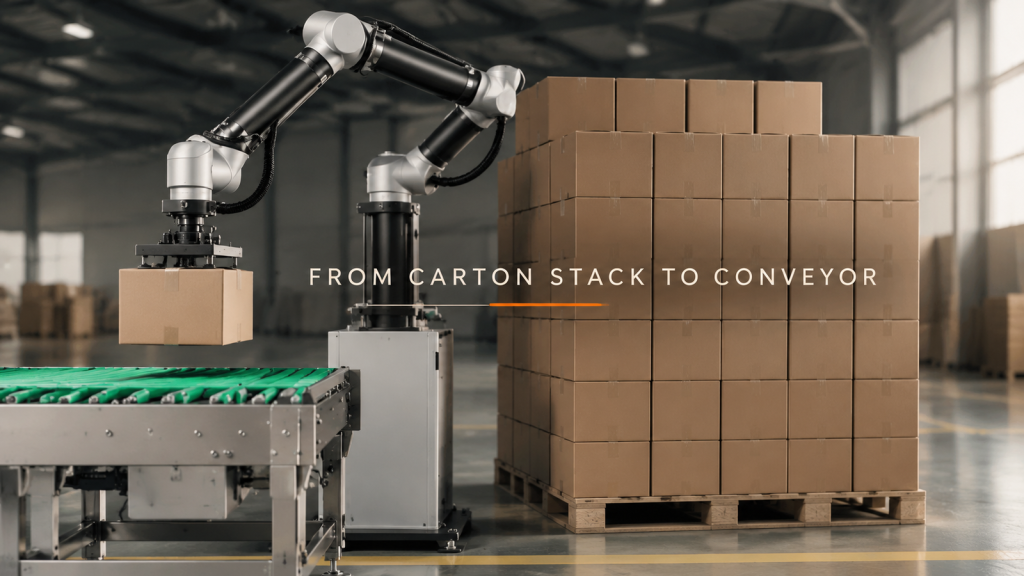
Ühe kasti teisaldamine virnastatud koormast väljaminevale konveierile tundub korduv, kuid üleandmine muutub kihi tühjenedes. Sel juhul roboti tõstmine