
Robotiseeritud servade eemaldamise lahter survevaludele: robotrakud, eriotstarbelised masinad ja skaneerimise teel lihvimine
Robotiseeritud ebatasanduste eemaldamise rakk on tööriistaga kinnitatud rakk, milles robot kannab spindlit või lihvimispead valu ümber, mis on kinnitatud fikseeritud kinnitusvahendi või positsioneeri külge.
Arutage oma toorikut →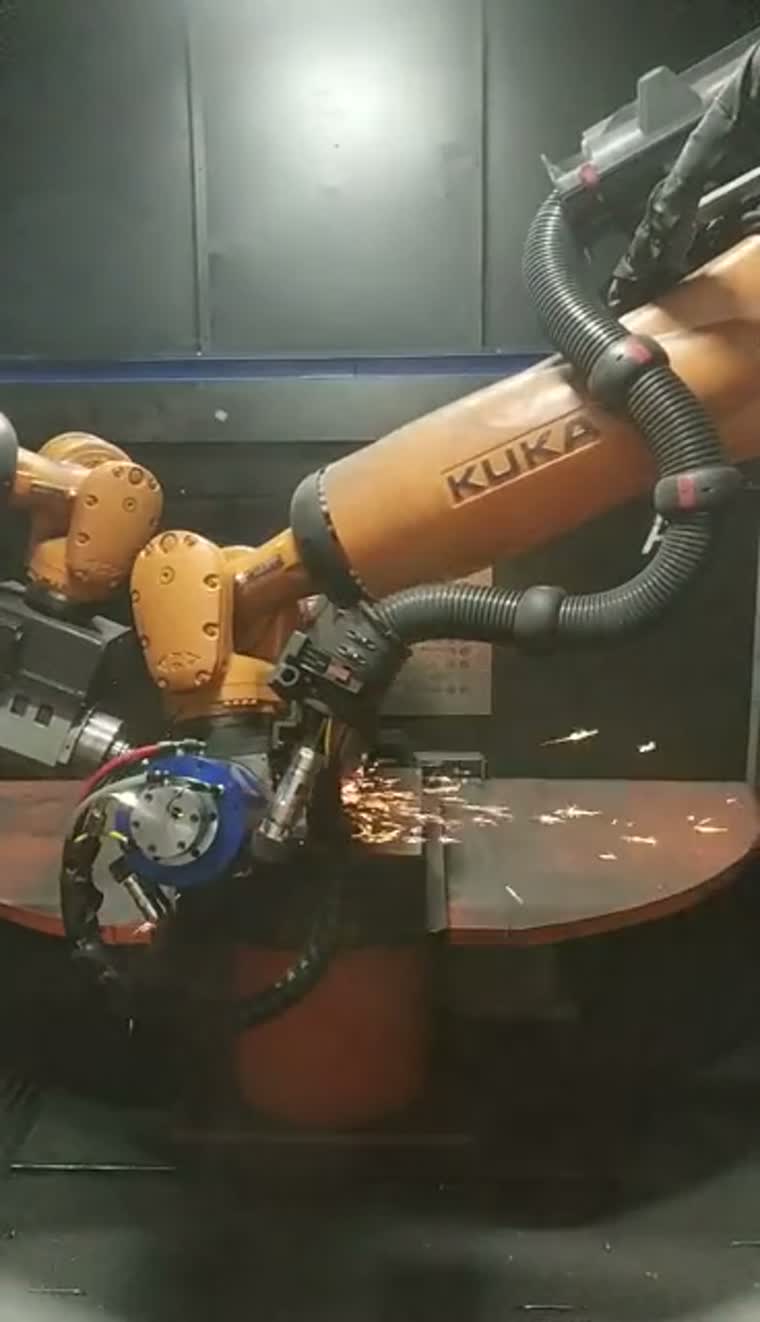
Alustage valamise ja selle piirangutega
Tüüpiliste toorikute perekondade hulka kuuluvad mootoriplokid, silindripead, käigukasti korpused ja mootori korpused. Klambri ligipääs, treimisruum ja tööriista lähenemine määravad lahtri paigutuse.
Sissetulevate valandid võivad kontuuri ja eraldusjoone asukoha poolest erineda. Enne käitlemisviisi valimist vaadake üle tüüpilised valandid, kinnitusdetailide tugipunktid ja töödeldavad alad.
Maksimaalne töödeldava detaili mass: tellimisel.
Maksimaalsed töödeldava detaili mõõtmed ja treimisruum: tellimisel.
Tööriistaga kinnitatud paigutus sobib töödeldavate detailide puhul, mida on raske fikseeritud viimistlustööriistadega kanda; käsitsemismarsruudi otsus sõltub ka juurdepääsust ja kinnitusvahenditest.
Rakkude paigutus, jõu juhtimise valikud ja tolmuimejaLahtrite konfiguratsioonid ja tööriistadele juurdepääs
Rakukonfiguratsioonid ühendavad robotiga hoitava tööriista fikseeritud kinnitusvahendi, positsioneeri või vahelduva pöördlauaga. Tööriistale lähenemine ja juurdepääs valule juhivad paigutust.
Ujuva spindli valikud, automaatne tööriistavahetus ja tööriistahoidla saab määrata vastavalt vajalikele toimingutele ja toorikute kombinatsioonile.
Kontrollitud kontaktjõu vahemik: nõudmisel.
Rakkude paigutus, jõu juhtimise valikud ja tolmuimejaSurvevalu korpused
Ebatasasuste eemaldamise marsruudid on mõeldud valatud korpuste ebatasasuste, eraldusjoonte ja väravajääkide eemaldamiseks; protsessi mõjutavad sissetulevad variatsioonid ja tööriistadele ligipääsetavus.
Mootorid ja jõuülekanne
Mootoriplokkide ja silindripeade puhul võib välisservade ja külgavade jaoks vaja minna erinevaid tööriistu, kusjuures nägemise asukoha ja tööriistade vahetus on vajalik seal, kus protsess seda nõuab.
Auto- ja mootorrattakomponendid
Valatud komponentide perekondi saab hinnata robotiraku või spetsiaalse masina jaoks, arvestades kinnitusdetailide sarnasust ja toote vahetumise sagedust.
Mootoritootmine
Mootori korpuse ebatasasuste eemaldamine on tüüpiline rakendus robotite ja spetsiaalsete masinate integreerimisel, kusjuures iga korpuse perekonna jaoks on määratletud kinnituspunkt ja servale juurdepääs.
Robotrakk vs eriotstarbeline masin
| Tooriku perekond | konfiguratsioon | Teljed ja positsioonid | Ümberlülituspaindlikkus | Tootmissegu |
|---|---|---|---|---|
| Suured valatud korpused | Robotrakk | Liigendliigendiga tööriista liikumine; fikseeritud või positsioneeritud toorik | Tööriistade ja kinnitusdetailide vahetamine erinevate korpuste jaoks | Erinevate tunnustega segapered |
| Korduvate valatud komponentide perekonnad | Eriotstarbeline masin | Koordineeritud teljed; üksikud või vahelduvad positsioonid | Spetsiaalsed valgustid planeeritud ümberlülitustega | Korduvad jooksud määratletud perekonnas |
| Väikesed kontuuriga komponendid | Eriotstarbeline masin | Koordineeritud teljed ja indekseeritud positsioonid | Tööriistade muudatused toetatud komponentide vahemikus | Korduvad kontuuritöötlusülesanded |
| Keskmised ja suured komponendid | Eriotstarbeline masin | Lineaarsed või pöörlevalt indekseeritud paigutused | Detailidele omased kinnitusdetailid ja protsessi seadistamine | Määratletud töötlemisjärjestused |
Kõigi väljade võrdlemiseks kerige horisontaalselt.
Eriotstarbelised masinad lahenduste tasandil
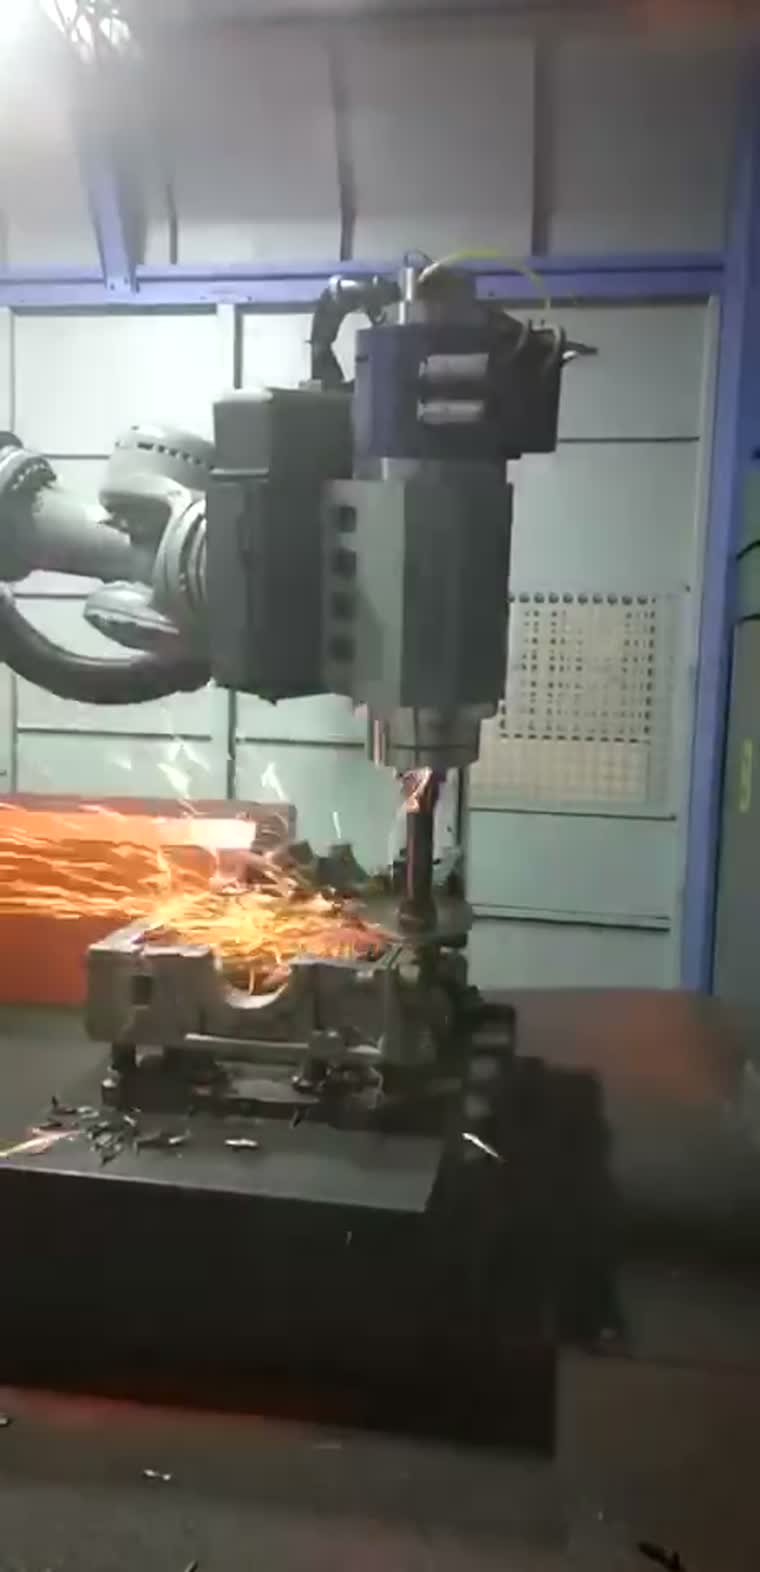
Eriotstarbelised masinad pakuvad koordineeritud tööriista liikumist üksikute, vahelduvate või indekseeritud töötlemispositsioonidega. Neid hinnatakse lahenduse tasandil detailide perekonna ja kinnitusdetailide paigutuse ümber.
Näidete hulka kuuluvad toorikud telefonikorpused, kaameramoodulid, digiboksi korpused, ukselingid ja autotööstuse plastkomponendid.
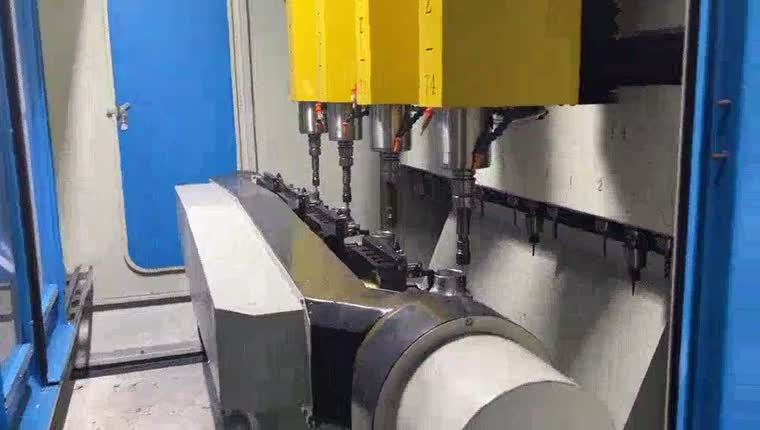
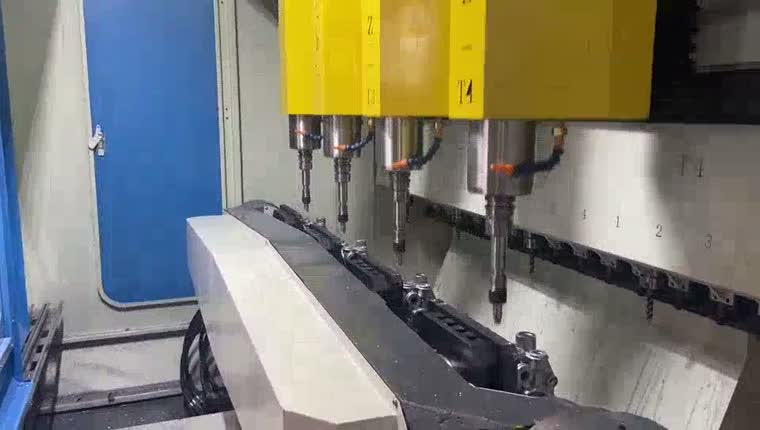
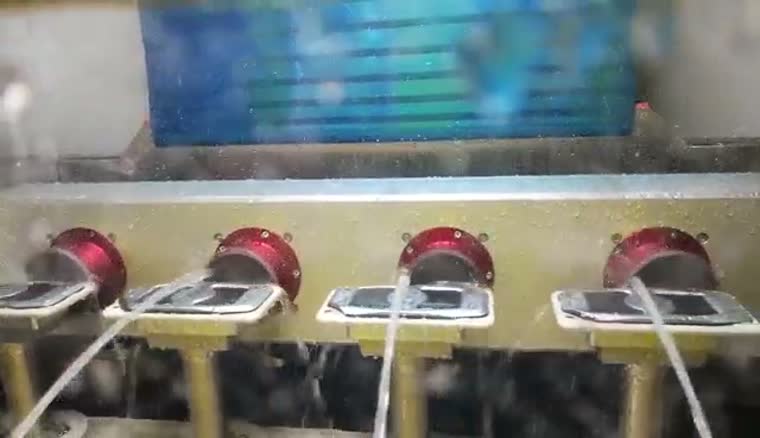
Sobivate kontuuriviimistlustööde jaoks on saadaval märgtöötlusviis, kasutades tööriista ümber vedelikku ja pöörlevaid kinnitusvahendeid. Sobivus sõltub materjalist ja vajalikust viimistlusest.
Teljekomponentide puhul arvestage kinnitusdetailide ja töötlemisjärjekorra planeerimisel üleminekuga keevitamisest ebatasastele detailidele.
Telje keevitamine ja keevitusjärgne töötlemineEVST skaneerimise teel lihvimine
EVST skaneerimise teel lihvimine genereerib skaneeritud tooriku kontuuridest lihvimistee määratletud töötlemispiirkondades; see ei eemalda vajadust protsessi määratleda, kinnitusvahendeid valideerida ega valmisdetaili kontrollida.
Programmeerimisvaba lihvimisroboti puhul on kavandatud vähendamise eesmärk käsitsi punkthaaval raja õpetamine. Tööriista valik, skaneerimise ulatus, protsessi piirid ja vastuvõtukriteeriumid tuleb veel kindlaks määrata.
Arutage oma toorikut →Skannitud kontuurist teostuseni
Skannige töödeldavat detaili, tuvastage kontuur määratletud töötlemispiirkonnas ja genereerige roboti käivitamiseks teekond. Teekonda tuleb kontrollida kinnitusdetailide juurdepääsu ja valitud tööriista suhtes.
Jäädvustada töödeldava detaili kontuur valitud piirkonnas.
Tuvastage töötlemisserv ja genereerige tööriista rada.
Käivitage kontrollitud rada valitud kontakttööriistaga.
Kontseptsioonidiagramm · Sammud nõuavad töödeldava detaili ja elemendi valideerimist.
Jõuga juhitav teostus toetab kontakti genereeritud teekonnal; jõuga juhtimise valikud ja nende spetsifikatsioonid valitakse laiema lahtri konfiguratsiooniga.
Rakkude paigutus, jõu juhtimise valikud ja tolmuimejaKolmemõõtmeline nägemine ja adaptiivsed teed
Kolmemõõtmeline pildistamine ja töötlemine võimaldab luua töödeldava detaili kujutise ja kohandada rada ruumilise varieeruvusega. CAD-vaba töötlemine on valikuline, kus kontuuri ja protsessi saab skaneerimise põhjal kindlaks määrata; toote kontroll on samuti valikuline.
Skaneerimise kestus kokkulepitud ulatuse ja testitingimuste kohaselt: nõudmisel.
Skannimistäpsus kokkulepitud materjali, geomeetria ja katsetingimuste korral: nõudmisel.
Laseri tuvastamine ja kõrvalekallete kompenseerimine
Punktlaseriga tuvastamine võimaldab võrrelda praegust detaili eelmise detailiga ja kompenseerida positsioonimuutusi eraldusjoonel. See võrdlus puudutab detailidevahelist kõrvalekallet, mitte kõrvalekallet CAD-mudelist.
Keevisõmbluse eendi lasermõõtmine aitab määrata asendi kompensatsiooni ja koordineerida keevisõmbluse töötlemist viimistlustööriistaga. Mõõtmis- ja eemaldamisstrateegia peab sobima vuugiga.
Võrguühenduseta programmeerimine ja simulatsioon
Võrguühenduseta programmeerimine valmistab ette roboti teekonna rakust eemale. Kokkupõrkekontroll ja koodi simulatsioon toetavad ülevaatamist enne, kui järelprotsessor loob kontrollerispetsiifilise programmi.
Määrake tööriist, kinnitusdetail ja roboti tee.
Vaadake üle kokkupõrked ja simuleerige programmi.
Väljundkontrolleri kood ja seejärel valideeri see lahtril.
Kontseptsioonidiagramm · Sammud nõuavad töödeldava detaili ja elemendi valideerimist.
Simulatsioon toetab ettevalmistust; robotiprogramm, tööriista geomeetria ja kinnitusdetailid vajavad endiselt valideerimist tegelikul lahtril.
Keevitusjärgne ja keevisõmbluse lihvimine
Robotkeevitusõmbluse lihvimisel saab kasutada roboti poolt hoitavat viimistluspead alumiiniumraami ümber. Kinnitusvahend toetab juurdepääsu keevisõmblusele, samal ajal kui tööriist järgib valitud eemaldusrada.
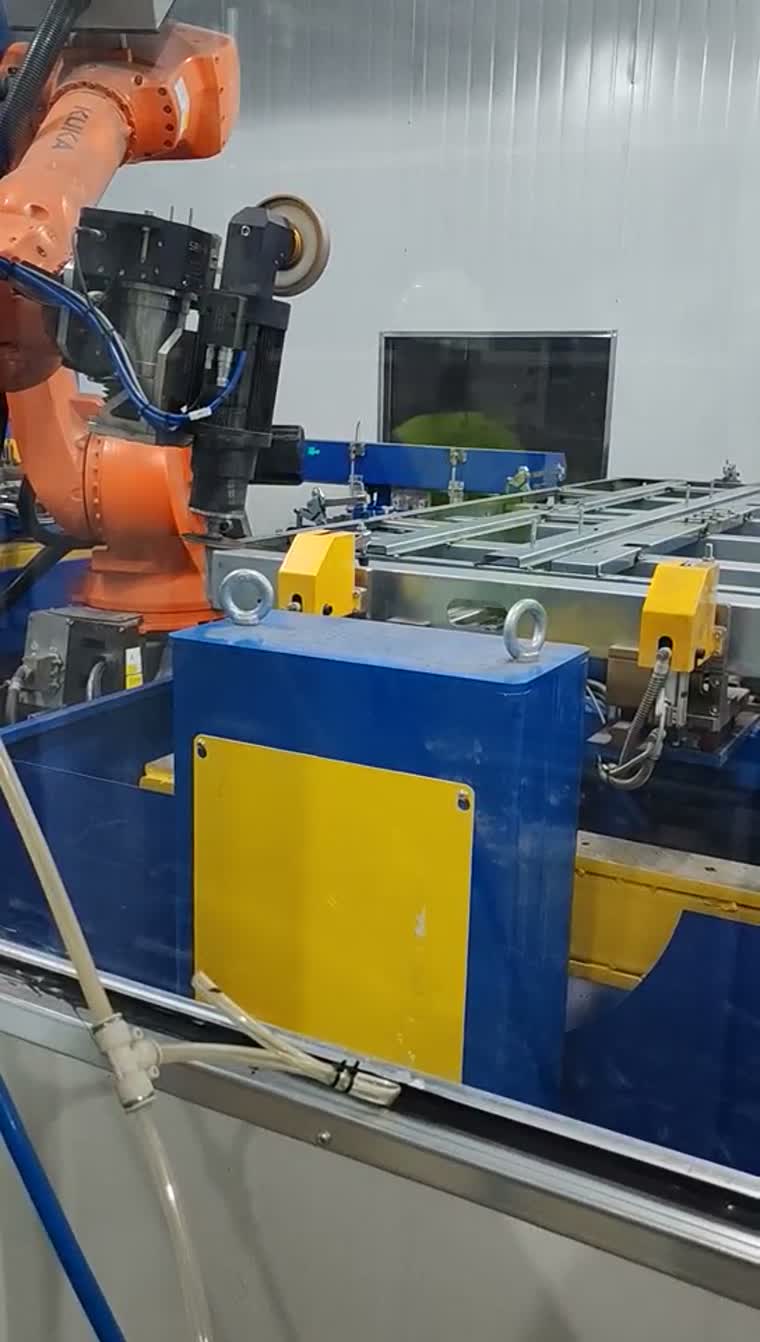
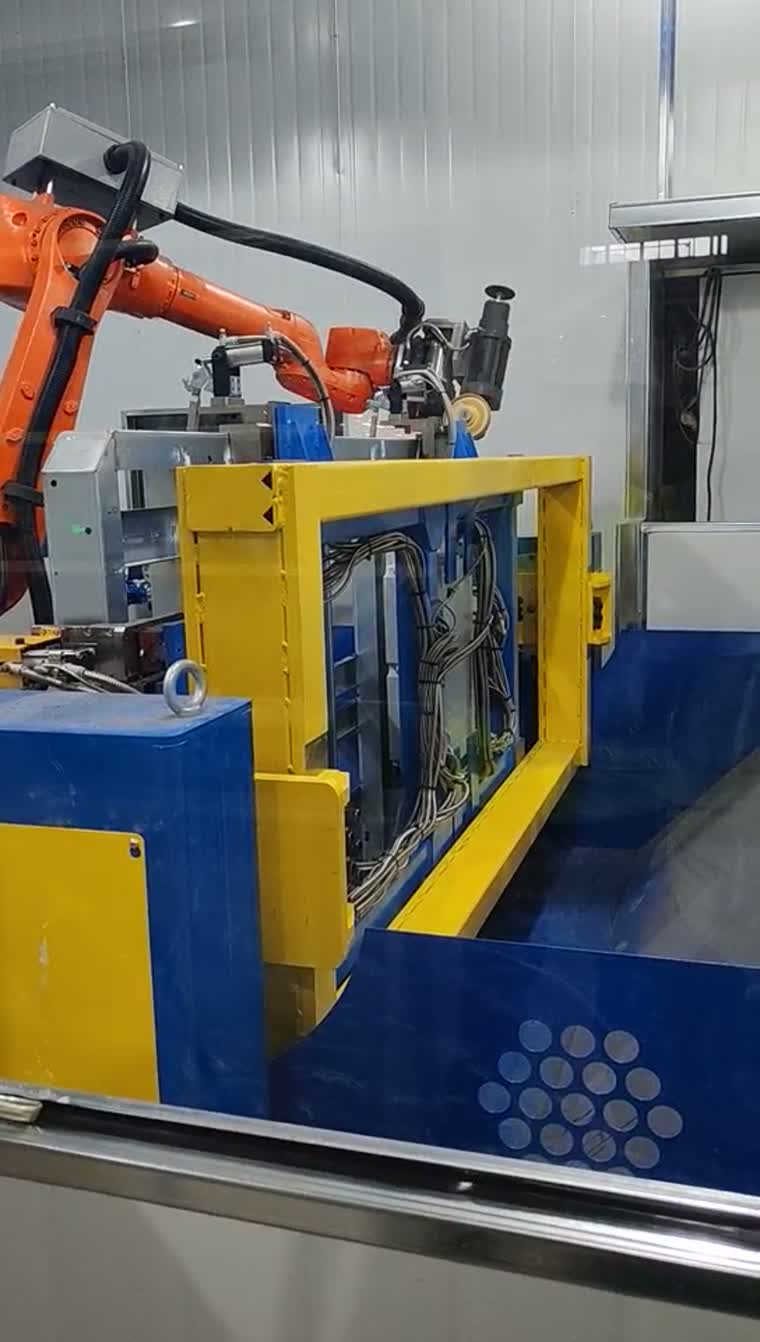
Aku aluse hõõrd-keevitusega viimistlus on seotud protsess, millel on oma kinnitusdetailid ja protsessinõuded.
Aku aluse viimistlus ja sellega seotud protsessivalikudTüüpilised rakendused ja integratsiooni ulatus
Tüüpiliste rakenduste hulka kuuluvad valukorpuse servade puhastamine, mootori komponentide ebatasasuste eemaldamine ja raami keevisõmbluste viimistlemine. Tarne ulatus on määratletud kinnitusdetailide, tööriistade, roboti integreerimise ja protsessi valideerimise osas.
Laadimis- ja mahalaadimisliidesed on määratletud üles- ja allavoolu seadmetega.
Konfiguratsiooni ülevaatuse alustamiseks jagage tüüpilisi toorikuid, töödeldavaid servi või keevisõmblusi, kinnitusdetailide tugipunkte ja vastuvõtukriteeriume.
Küsimused enne ebatasanduste eemaldamise lahtri valimist
Mida "programmeerimisvaba" tegelikult tähendab – kas õpetamise või CAD-mudeli puudumise korral?
See tähendab protsessitee genereerimist tuvastatud kontuuride põhjal, et vähendada punkthaaval õpetamist. Toote CAD-mudelita töötamine on valikuline konfiguratsioon; kinnitusdetailid, tööriistad ja protsessi vastuvõtmine vajavad endiselt valideerimist.
Kuidas genereeritakse tööriista rada, kui valandi kvaliteet detailiti varieerub?
Skaneerimine tuvastab määratletud töötlemispiirkonnas asjakohase kontuuri. Teekonna genereerimine kasutab seda kontuuri, samas kui sobiv tuvastussüsteem suudab kompenseerida detailidevahelisi erinevusi. Töötlemisulatust väljas olev geomeetria nõuab protsessi ülevaatamist.
Millal eriotstarbeline ebatasanduste eemaldamise masin robotrakku edestab?
Spetsiaalset masinat tasub hinnata, kui detailide perekonnad, kinnitusdetailid ja töötlemisjärjestused korduvad. Robotirakku saab hinnata, kui juurdepääs, tööriista lähenemine või tootevalik nõuab erinevat paigutust; võrrelge neid tegelikel toorikutel.
Kas ebatasasuste eemaldamine ja keevitusjärgne lihvimine saab toimuda samas kambris?
Neid saab käsitleda ühise kontseptsiooni raames, kui kinnitusdetailid, tööriistadele juurdepääs ja protsessinõuded on ühilduvad. Nende kombineerimine on projektipõhine otsus, mitte iga paigutuse puhul eeldatav standardvõime.
Millist tööriistavahetust on vaja segamudelite tootmiseks?
Esmalt määratlege iga detailide perekonna toimingud ja vajalikud tööriistad. Seejärel saab selle kombinatsiooni põhjal konfigureerida automaatse tööriistavahetuse ja tööriistade salvestusruumi, sealhulgas juurdepääsu ja kinnitusvahendite vahekauguse kontrolli.
Kas nägemistee genereerimist saab olemasolevale lahtrile moderniseerida?
Moderniseerimise sobivust hinnatakse iga juhtumi puhul eraldi. Enne uuenduse määratlemist kontrollige roboti ja kontrolleri liideseid, skannimisjuurdepääsu, kalibreerimist, tööriista geomeetriat ja kinnitusvahendite ühilduvust; ainuüksi skaneerimise demonstratsioon ei taga lahtri ühilduvust.