
Beim robotergestützten Rohr- und Flanschschweißen sollten Sie mit den Verbindungen beginnen, die sich reproduzierbar herstellen und durch einen vollständigen Schweißvorgang erreichen lassen. Schwer zugängliche Stellen, variable Passungen und die Vorbereitungsarbeiten für die nächste Baugruppe sollten ebenfalls in die Betrachtung des Leistungsumfangs einbezogen werden. Ein sinnvoller erster Automatisierungsschritt kann eine wiederholbare Gruppe von Schweißnähten abdecken, ohne dass jeder Arbeitsschritt der Baugruppe automatisiert werden muss.
Teilen Sie die Montage in Arbeitsschritte auf, die eine Zelle tatsächlich wiederholen kann.
Eine kreisförmige Schweißnaht eignet sich gut zur Veranschaulichung von wiederholten Schweißvorgängen, ihre Kontur allein sagt jedoch nichts über die Eignung für den Einsatz mit einem Schweißroboter aus. Der Schweißbrenner benötigt eine Zufahrt, eine geeignete Schweißrichtung um die gewünschte Naht und einen Ausweg. Eine Halterung oder Klemme kann zwar den Startpunkt zugänglich halten, aber einen anderen Teil des Schweißweges blockieren.
Für eine erste Layoutstudie markieren Sie jede Verbindung in der Zeichnung und geben Sie die tatsächlichen Klemm- und Stützpositionen daneben an. Eine Verbindung sollte erst dann als Kandidat eingestuft werden, wenn die gesamte geplante Bewegung mit dem vorgesehenen Schweißbrenner überprüft wurde. Falls eine Verbindung eine andere Positionierung erfordert, vergleichen Sie die Neupositionierung der Baugruppe mit der Beibehaltung der manuellen Schweißung für diese Stelle. Lassen Sie den Roboter nicht jede Ecke anfahren, nur um den gesamten Vorgang als automatisiert zu bezeichnen.
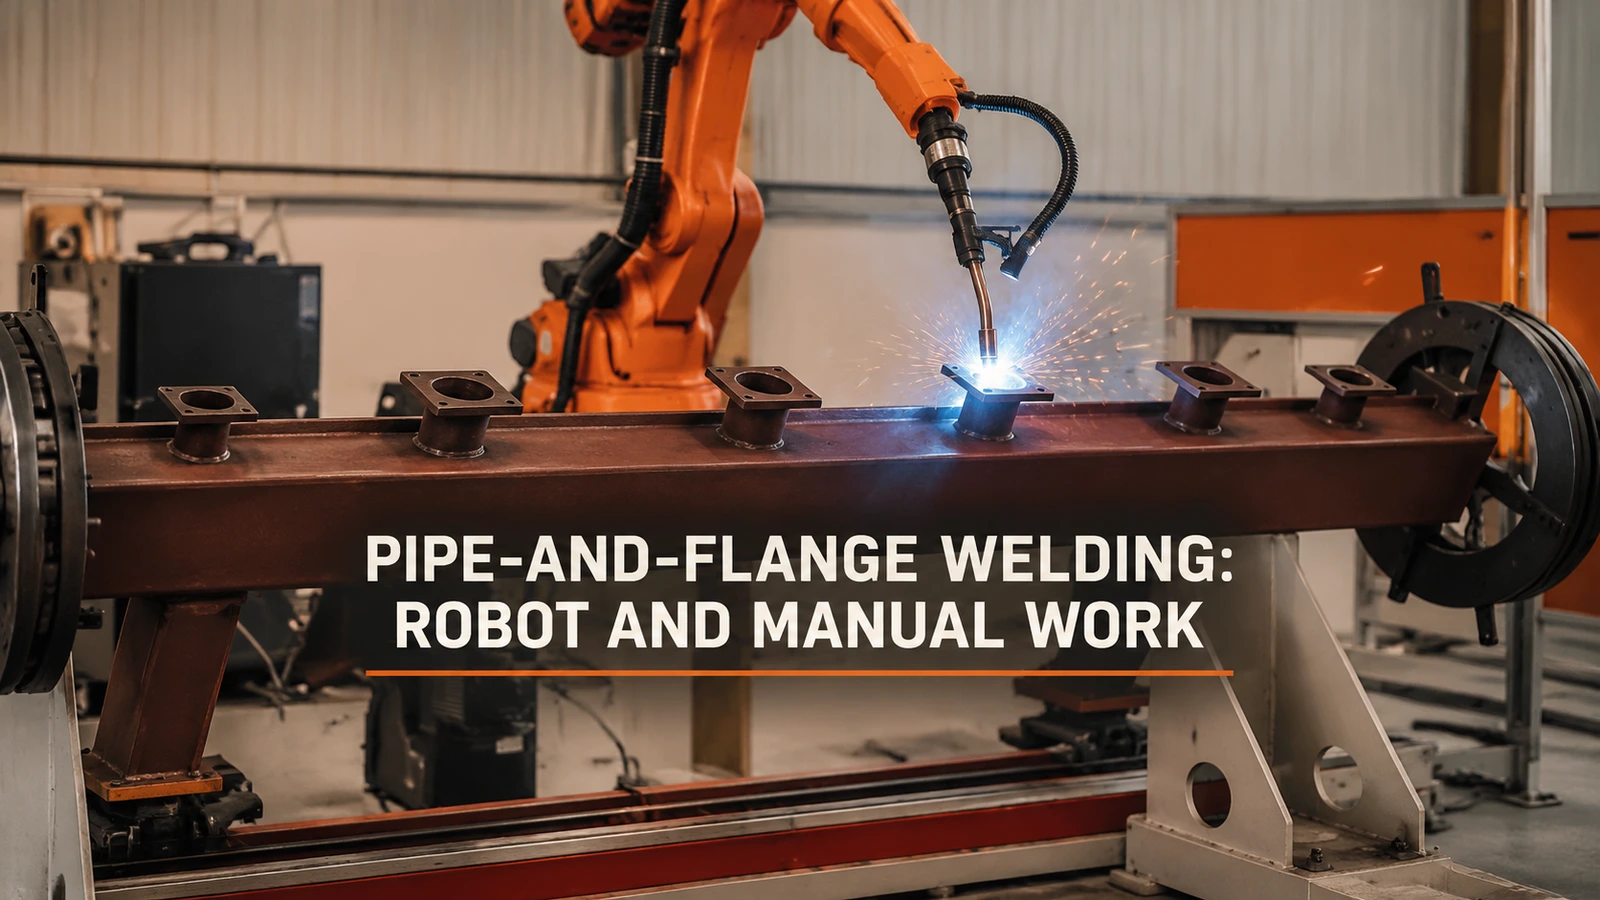
Die beigefügten Anwendungsaufnahmen zeigen das robotergestützte Umfangsschweißen von Rohr-Flansch-Verbindungen an einer langen Baugruppe mit Endstützen. Nahaufnahmen verdeutlichen die Rohrverbindungen und die gebohrten Flansche. Diese verschiedenen Aufnahmen des Arbeitsvorgangs bieten einen guten Ausgangspunkt für die Erläuterung, wie die Baugruppe dem Schweißbrenner zugeführt wird.
00:05 — Ein Roboterbrenner arbeitet an einer Rohrverbindung an der gestützten langen Baugruppe.
Eine wiederholbare Schweißung erfordert dennoch eine vorbereitete Baugruppe.
Bei der Planung von Roboterschweißprozessen ist eine präzise Passung entscheidend, da eine wiederholte Bewegung eine gleichbleibende Fügeverbindung voraussetzt. Prüfen Sie, was vor dieser Bewegung geschehen muss: Variante identifizieren, Komponenten einlegen, Rohr und Flansch positionieren, die vereinbarte Passung herstellen und die Baugruppe sichern. Dies sind vorgeschlagene Aufgaben zur Aufgabenverteilung und keine Beschreibung der tatsächlichen Besetzung des gefilmten Arbeitsplatzes.
Eine sinnvolle Aufteilung kann das Beladen und Ausrichten dem Bediener überlassen, während der Roboter die qualifizierte Nahtgruppe fertigstellt. Eine andere Anwendung kann zusätzliche Handhabungsgeräte rechtfertigen. Die Wahl ändert sich, wenn die Vorbereitung die für das Schweißen benötigten Ressourcen beansprucht oder wenn eine neue Variante umfangreiche Vorrichtungsanpassungen erfordert. Ein schneller Schweißvorgang kann diese unterstützenden Arbeiten nicht ersetzen.
Verwenden Sie einen Probeauftrag, um Schweißen, Vorbereitung, Entladen und Umrüsten separat zu erfassen. Wenn sich Aufgaben tatsächlich überschneiden, vergleichen Sie die resultierende Auftragsdauer, anstatt die einzelnen Dauern einfach zu addieren. Wenn ein Bediener oder eine Vorrichtung die Aufgaben nacheinander ausführen muss, behalten Sie diese Abhängigkeit bei. Dies zeigt, ob die nächste sinnvolle Investition in mehr Schweißautomatisierung, eine einfachere Positionierung oder eine bessere Beladungsanordnung besteht.
Wann ist das Beibehalten einer manuellen Schweißnaht sinnvoll?
Die Beibehaltung einer eingeschränkten Verbindung kann sinnvoll sein, wenn die Automatisierung einen unverhältnismäßig hohen Aufwand an Umpositionierung oder Werkzeuganpassungen für die tatsächliche Auftragszusammensetzung erfordert. Auch kleine Losgrößen sind nicht automatisch manuelle Arbeit: Wiederverwendbare Werkzeuge können das Verhältnis verändern. Vergleichen Sie den Rüstaufwand und den verbleibenden manuellen Arbeitsaufwand für die Aufträge, die Sie voraussichtlich wiederholen werden.
Bei einer vorgeschlagenen geteilten Route muss vereinbart werden, wohin das Teil nach Abschluss der Roboterbearbeitung gelangt und wie die verbleibenden Gelenke identifiziert werden. Ein Plan, der zwar die Bearbeitungszeit verkürzt, aber eine umständliche manuelle Übergabe erfordert, hat das Problem lediglich verlagert, anstatt die Aufgabenverteilung zu lösen.
Markieren Sie die Nahtgruppen, die Sie automatisieren möchten, auf einer Zeichnung oder in einer übersichtlichen Fotoserie. Bringen Sie die Belastungsrichtung, die Positionierungsmethode und typische Variantenänderungen zu EVST mit, damit wir ein Schweißzellenlayout und einen repräsentativen Versuchsumfang besprechen können.
Das verwandte Passung der Scheibengelenke und Zugang zum Brenner In der Diskussion wird die Frage der Teildarstellung für eine Kreisgelenkverbindung erörtert.