
机器人装载碗形砂光机:首先需要解决什么问题?
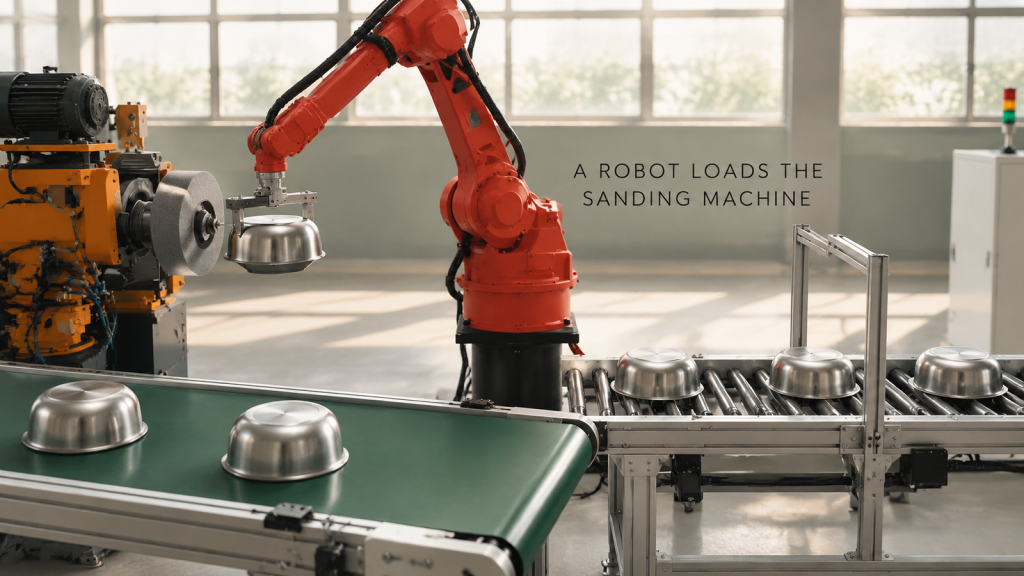
不锈钢碗砂光机的机器人装载:夹具传递、卡盘中心定位、防尘措施以及使机器保持运转的布局。
机器人焊接钢管框架:如何在一个单元内完成焊接?
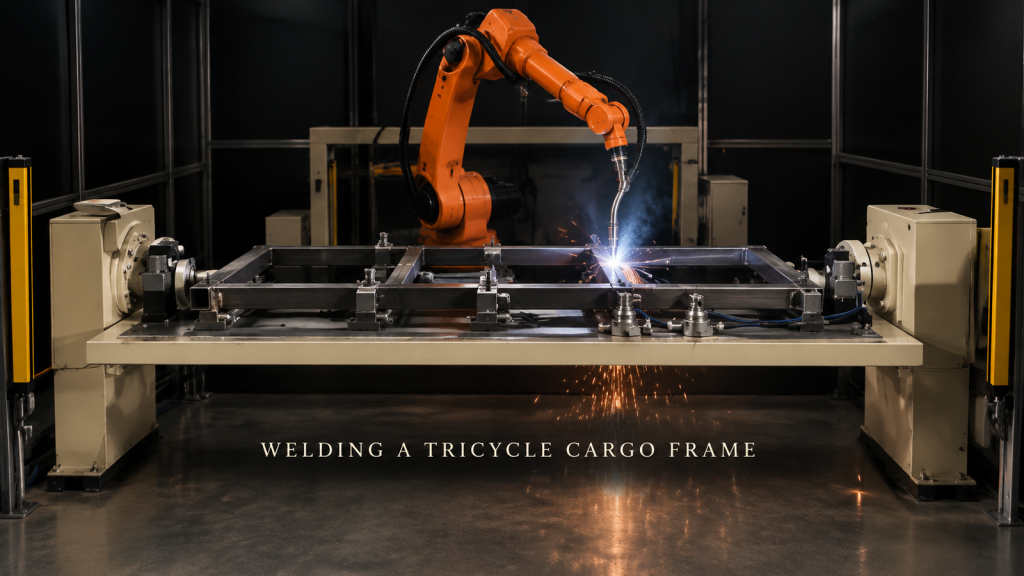
一台机器人即可焊接钢管框架的要素包括:管材定位、防止变形的连接顺序、底部焊接和光幕。
机器人焊接钣金过滤器外壳:什么因素允许一次夹紧?
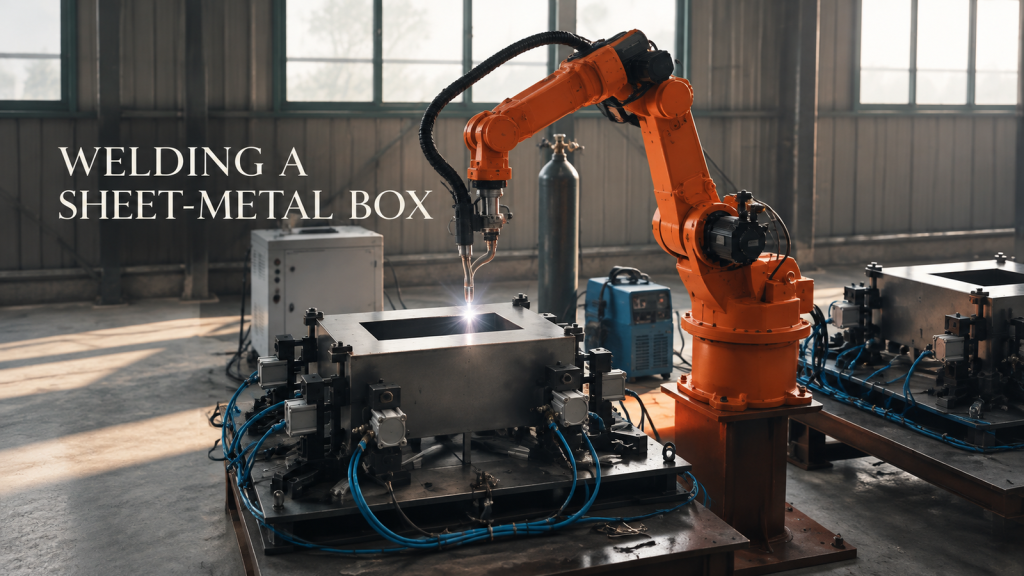
夹具布局、焊枪角度变化和焊接顺序如何决定钣金箱体能否一次夹紧完成机器人焊接,以及需要发送哪些信息进行报价。
使用四轴机器人对包装好的纸箱进行码垛:是什么保证了生产线末端单元的稳定性?
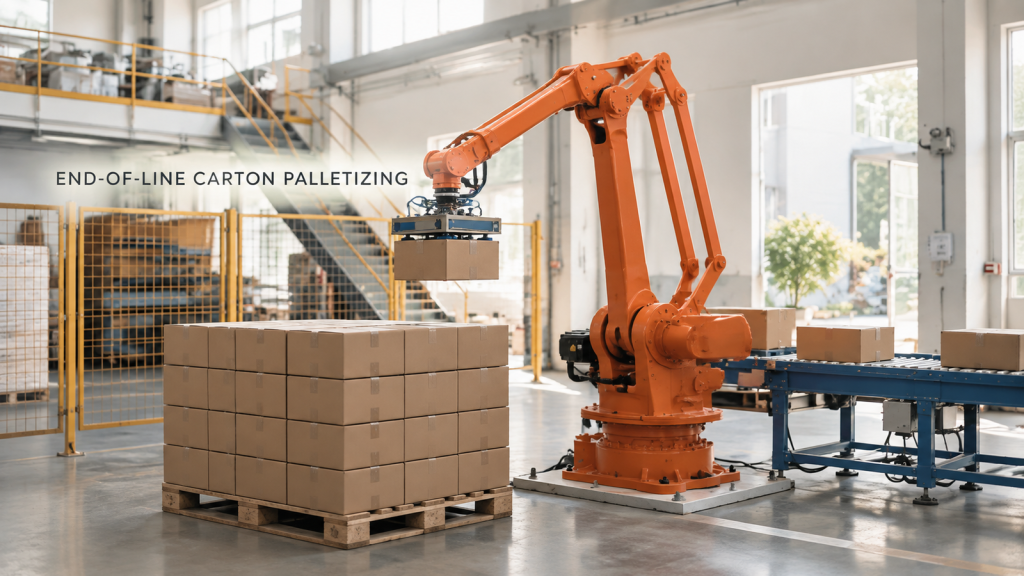
四轴机器人纸箱码垛:抓取不压碎,堆垛模式稳定,传送带末端拾取位置可重复。
机器人压力机在轮辋生产线上的操作:什么决定了它是否可以交付?
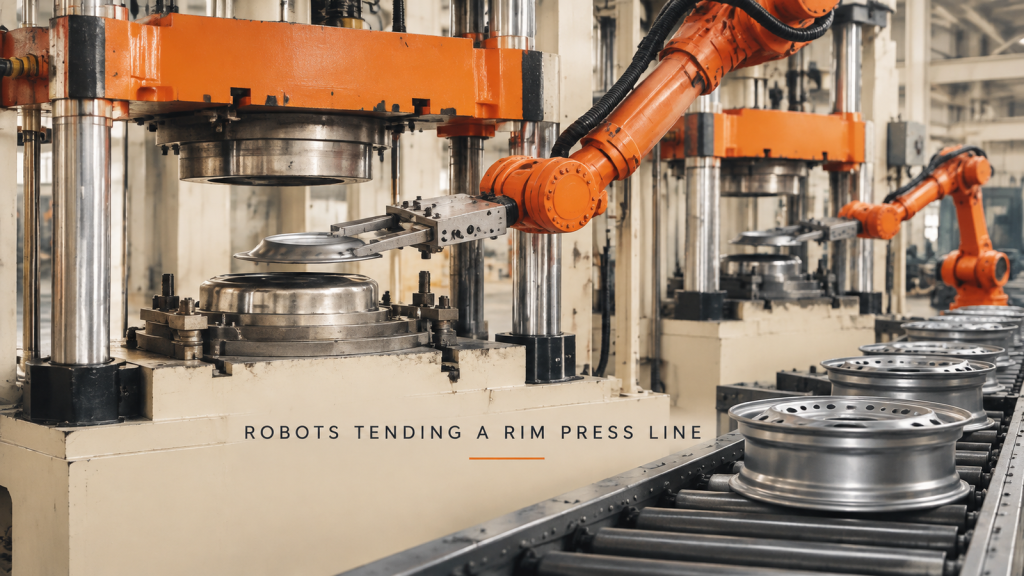
机器人压力机在轮辋生产线上进行操作:将零件送入模具、机器人压力机互锁、零件定位以及从一台压力机到一排的压力机的缩放。
使用协作机器人将纱线卷筒装载到纱架上:单元必须做对什么?
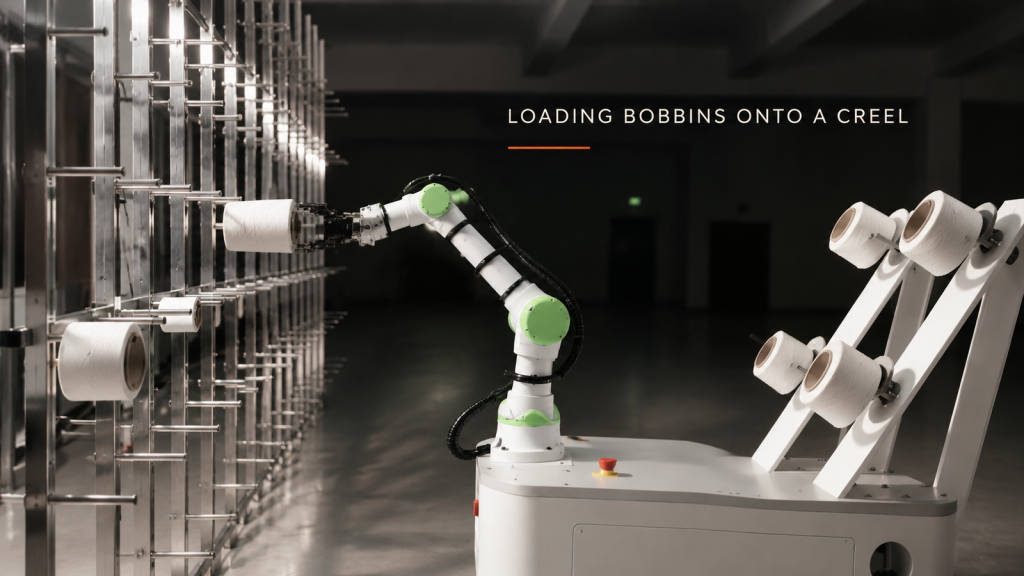
使用协作机器人将纱线卷轴装入纱架:夹持时避开纱线,孔与销钉对齐,够到顶部和底部销钉,以及移动底座的安装位置。
机器人火焰切割厚钢板:手持式切割炬何时可以过渡到机器人切割?
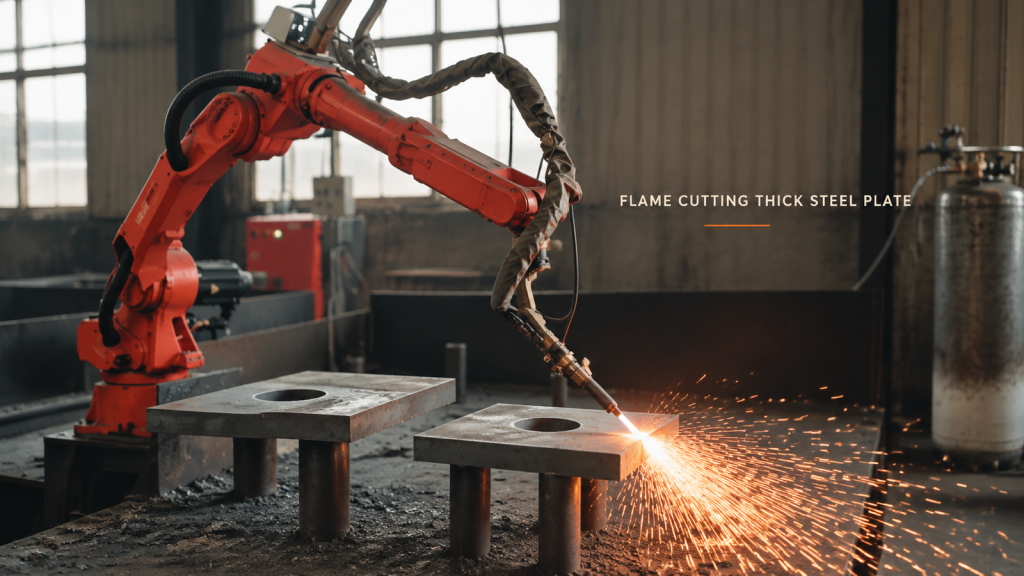
当厚板火焰切割可以从手持式焊枪转移到机器人时:板材支撑、焊枪沿边缘的高度以及使人员远离火花。
长框架机器人焊接:哪个接头应该决定单元布局?
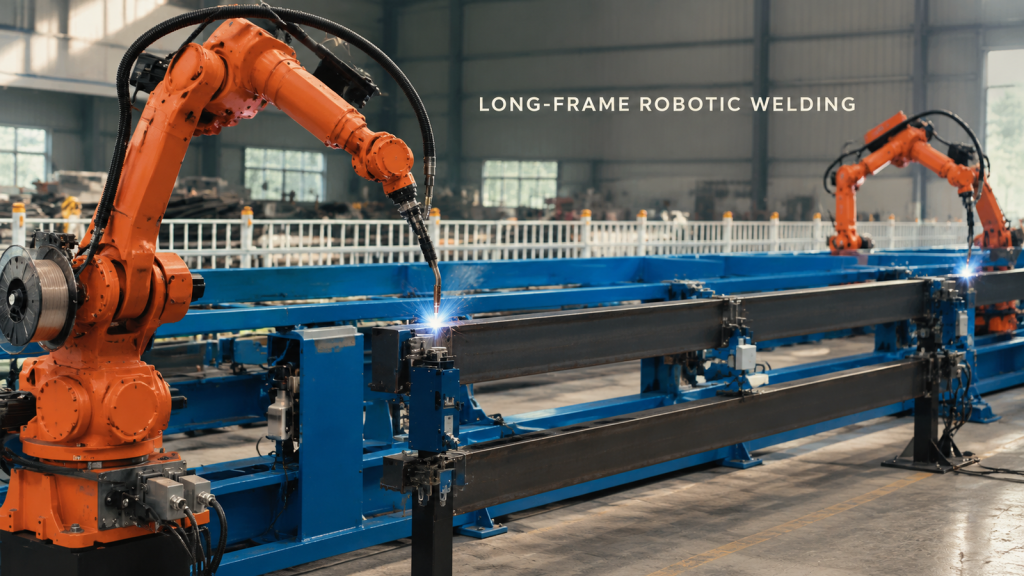
首先从最难的接头开始进行长框架机器人焊接布局,然后验证夹具的进出、焊枪姿态、电缆间隙和恢复空间。
机器人碗状零件卸载:如何保护取出过程中的边缘?
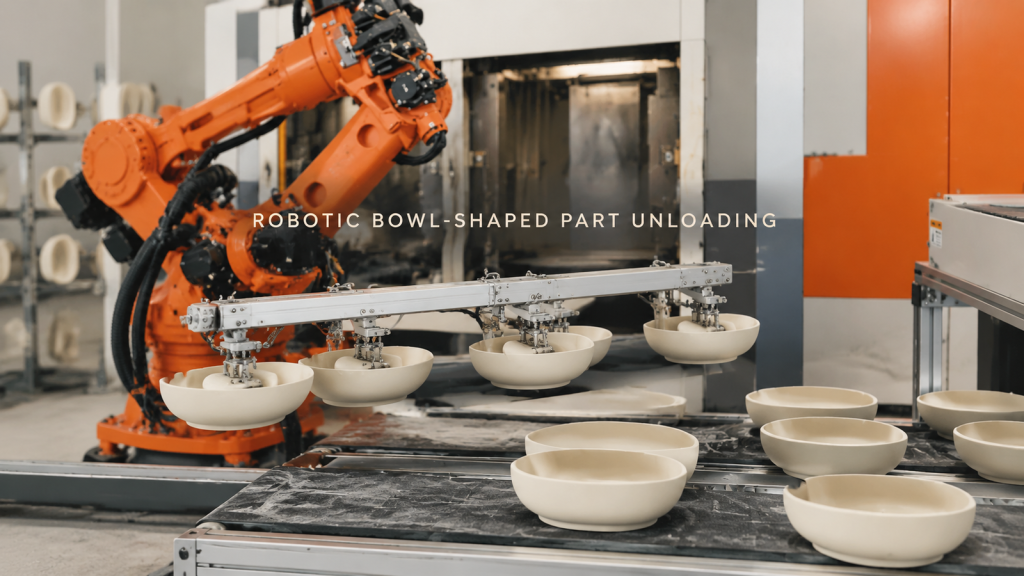
规划碗状零件的机器人卸载,包括支撑接触、退出间隙、边缘保护和稳定的接收面放置。
长轴装配接头的机器人焊接:圆形接口处的控制访问

观看机器人焊接支撑长轴组件上的圆形板接头,并规划接头通道、夹具和路径分割。
圆柱形零件输送和设备操作:在两个界面控制零件

看到机器人抓取封闭设备旁边的短圆柱形零件,并规划拾取、设备握手和传输接口。
大型框架节点机器人焊接:在首次电弧焊接前规划焊炬路径

观看橙色机器人焊接大型固定框架上的多个接头,了解焊枪操作、夹具和路径顺序如何塑造单元概念。