
By 以物思编辑团队 · 经审核 以物思编辑团队 · 最后更新日期:2026年9月24日 · 编辑政策 · 更正政策 · 条款
最受限的接头应决定长框架焊接布局。视频显示,两台橙色机器人沿一条蓝色长夹具排列,该夹具固定着一个独立的弧形金属构件;当机器人移动位置时,局部接头处会出现弧线。一项有效的研究应从最靠近障碍物或距离稳定基准面最远的接头开始,然后逐步向外扩展,考虑支撑结构、焊枪操作空间和焊接顺序。 与 EVST 分享框架和连接要求。
从活动度最小的关节开始。
较长的构件容易诱使团队围绕整体长度来布局焊接单元。长度固然重要,但决定性的限制往往在于局部:例如靠近支撑的接头、阻挡焊枪颈部的弯曲部分,或者需要机器人接近其工作极限的末端接头。如果该接头无法焊接并留出足够的余量,那么其余的布局就为时尚早。
广角镜头将蓝色夹具与其内部较深的金属构件分隔开来。机器人分别位于两侧,并移动到各个工作区域。这有助于进行长时间的焊接分析,而无需识别产品、项目、协调方法或焊接结果。
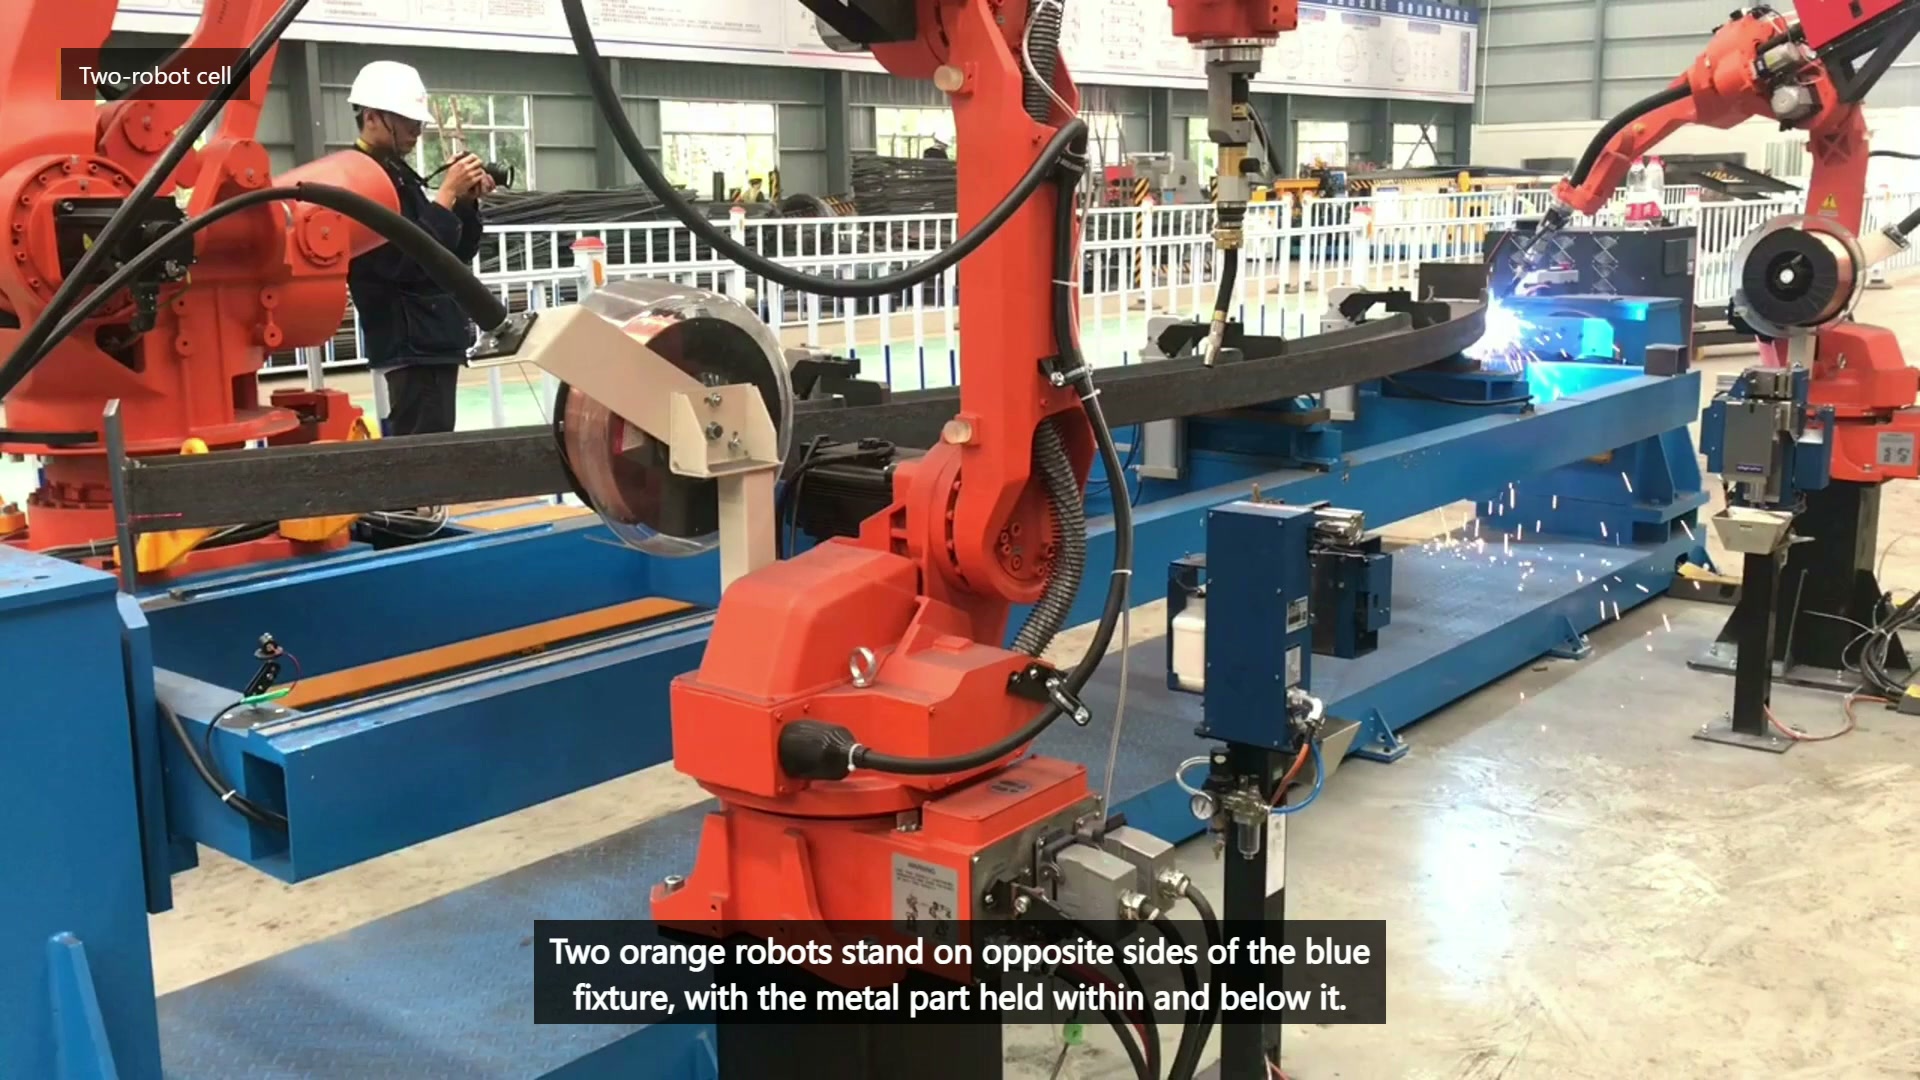
最终主视频 00:10 — 两个橙色机器人站在蓝色装置的两侧,长长的金属部件被固定在装置内。
在分配机器人位置之前,先构建联合访问地图
对于每个需要焊接的接头,记录允许的焊枪角度、起始和结束位置、电缆包线、附近的夹具以及清晰的撤退路线。然后将接头分类为开放接头、受限接头、需要重新演示接头或超出拟议自动化范围的接头。此图可以显示两个固定的机器人位置是否足够,或者是否需要更改工件、夹具或机器人安装方式。
| 关节 | 早期问题 | 可能的回应 |
|---|---|---|
| 靠近夹具 | 焊枪和焊颈能否在不改变所需角度的情况下通过? | 移动夹具或改变其方向 |
| 远离基准 | 关节能承受多大的位置变化? | 改进支持或衡量演示效果 |
| 弯道后方 | 是否存在安全的进退路线? | 重新介绍成员或更改范围 |
| 机器人之间共享 | 一只手臂能否在另一只手臂伸入之前先离开? | 定义所有权和等待状态 |
支撑构件时不要使固定装置成为障碍物。
较长的构件需要足够的支撑来控制其形貌,但每个支撑都会占用操作空间。选择焊接前稳定的基准点,将支撑放置在能够控制下垂或扭转的位置,并调整夹具位置,确保预定的焊枪路径畅通无阻。夹紧后测量接头位置,松开后再次测量;否则,路径修正可能会掩盖夹具或来料的偏差。
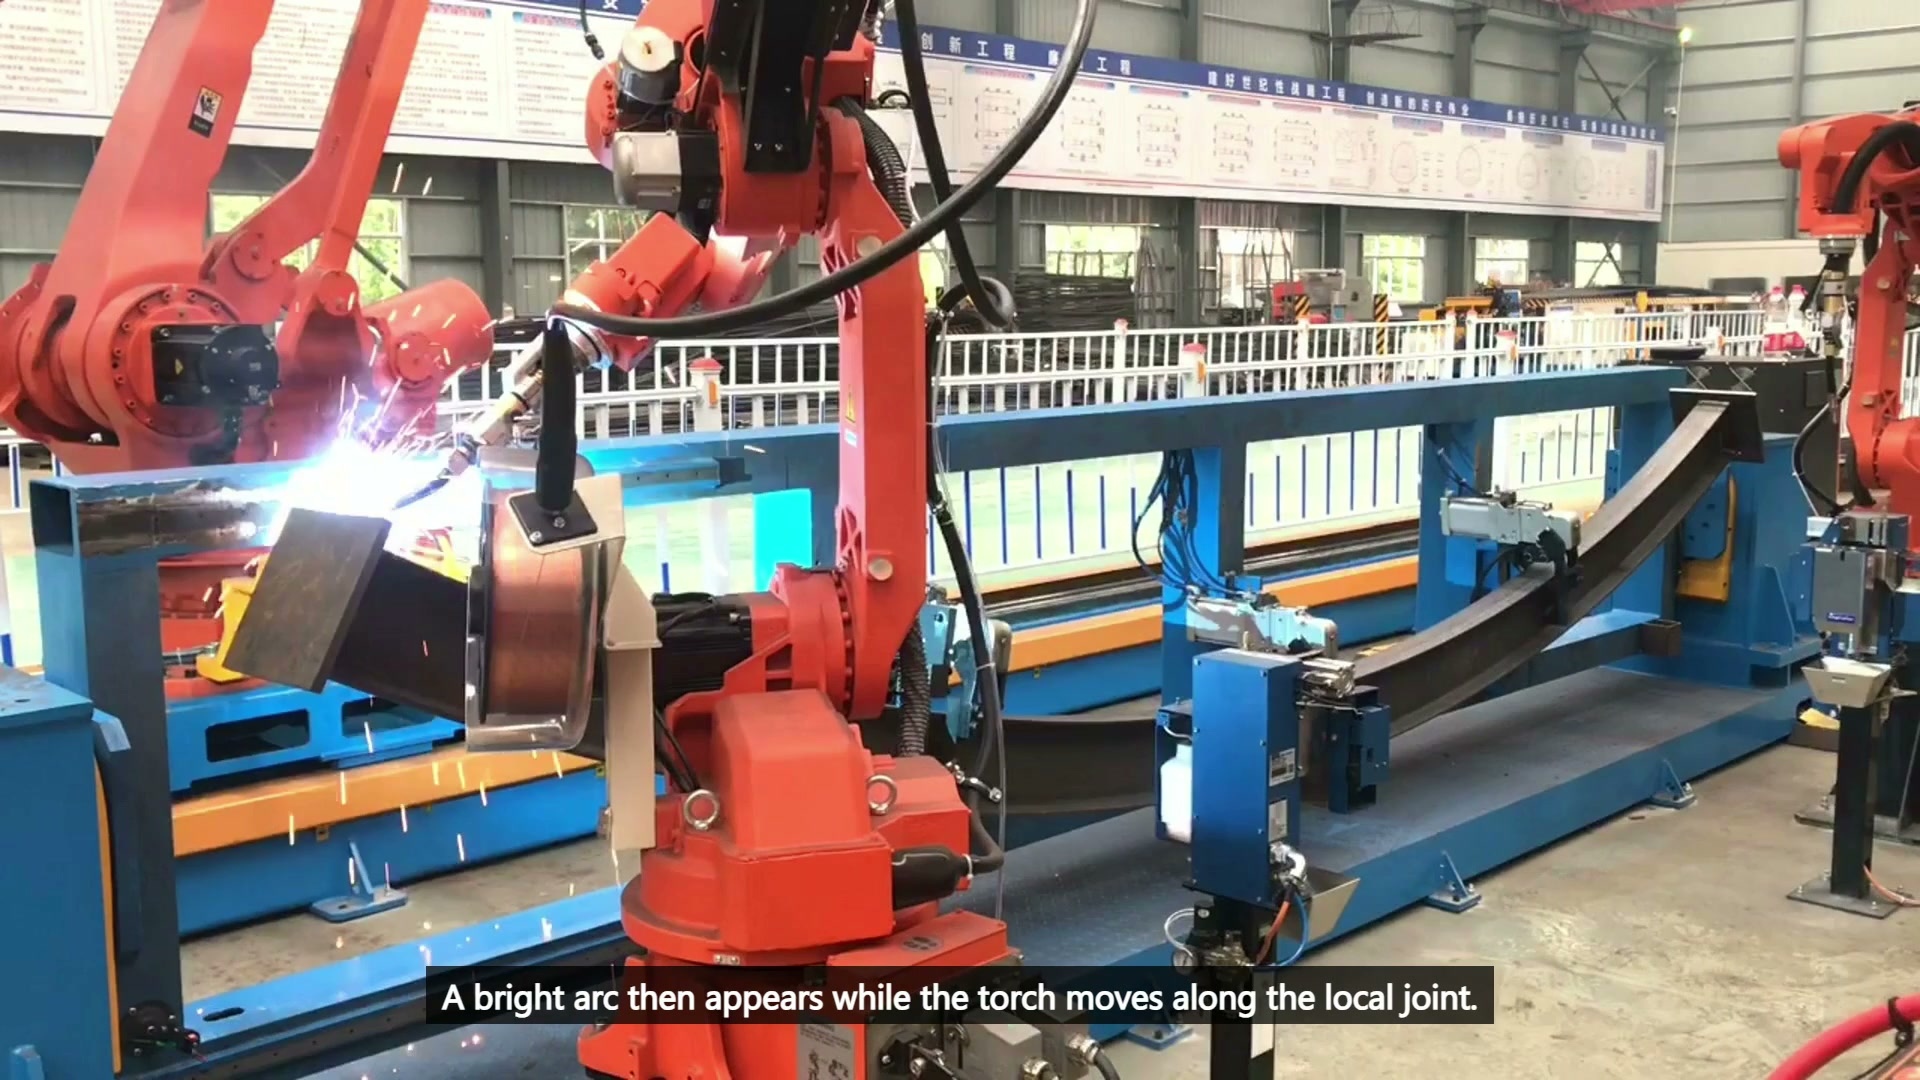
最终主视频 00:28 — 焊枪正在焊接长金属构件的局部接头处,可以看到电弧光和火花。
该夹具还必须允许进行装载、检查、清洁和焊枪维护。这些操作通常需要与自动焊接不同的安全间隙。如果一个设计只能在工作单元关闭且零件已完美夹紧的情况下才能工作,那么这个设计是不完整的。
按访问和验证顺序
路径规划应包括焊接段、断电移动、机器人交接、恢复点和检测位置。测试受限最严重的接头、移动距离最长的接头以及机器人包络线相互靠近的任何区域。将每个测试结果与接头编号、夹具状态和程序版本关联起来。
为什么不从最简单的关节开始呢?
简单的演示可能会掩盖一些问题,而这些问题之后可能需要重新设计夹具。最难的连接处会暴露布局的局限性,而此时修改成本还很低。
第二个机器人会自动缩短循环时间吗?
不。效益取决于访问权限分配、共享空间等待、夹具行为以及所需的焊接和检验顺序。
体格检查应该采用什么方法?
使用生产级构件、真实的焊接和间隙条件、建议的支撑结构以及实际的焊枪和电缆组件。
长框架焊接研究的输入
- 框架图和编号接头清单
- 焊接区域、准备工作和验收标准
- 来料公差、焊点状况和可能的变形
- 基准、支撑、夹具和加载概念
- 焊枪、电缆、机器人和维护范围
- 输出目标、切换范围和恢复规则
电邮 sales@evsrobot.com 或者使用 EVS国际联系页面 结合构件图和连接清单,EVST可以查看通道图、支撑方案、机器人分配和试验计划。
这段视频记录了可见的框架夹具和局部焊接运动。产品标识、机器人协调、焊接工艺、循环性能和焊缝验收都需要进行项目验证。