
电池模块搬运:传送带和工作站之间的一台机器人
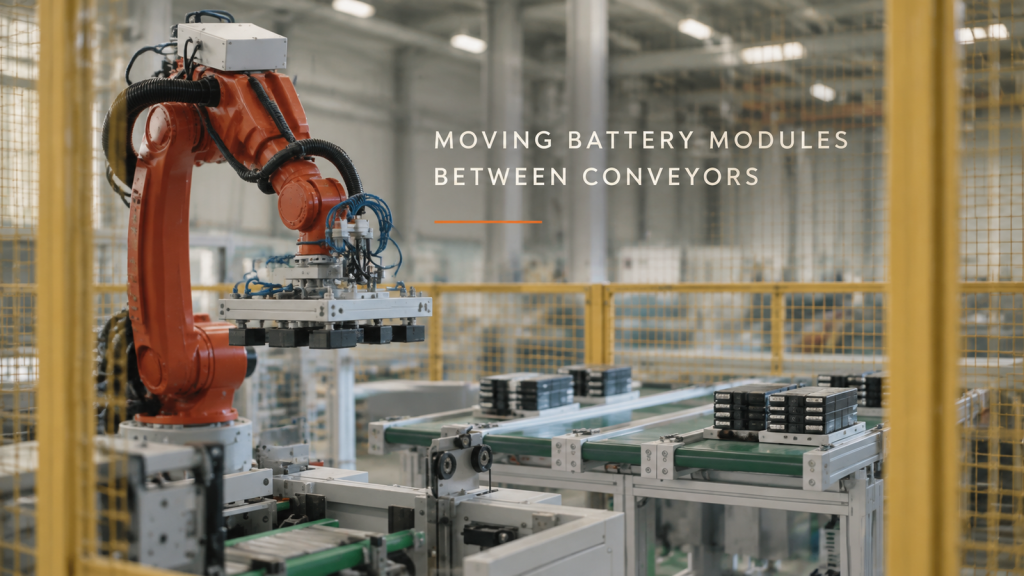
一台六轴机器人如何在安全围栏内移动传送线和工作站之间的成组电池模块——循环、末端执行器以及生产线如何共享循环。
摩托车刹车部件喷漆:机库线上的一台机器人
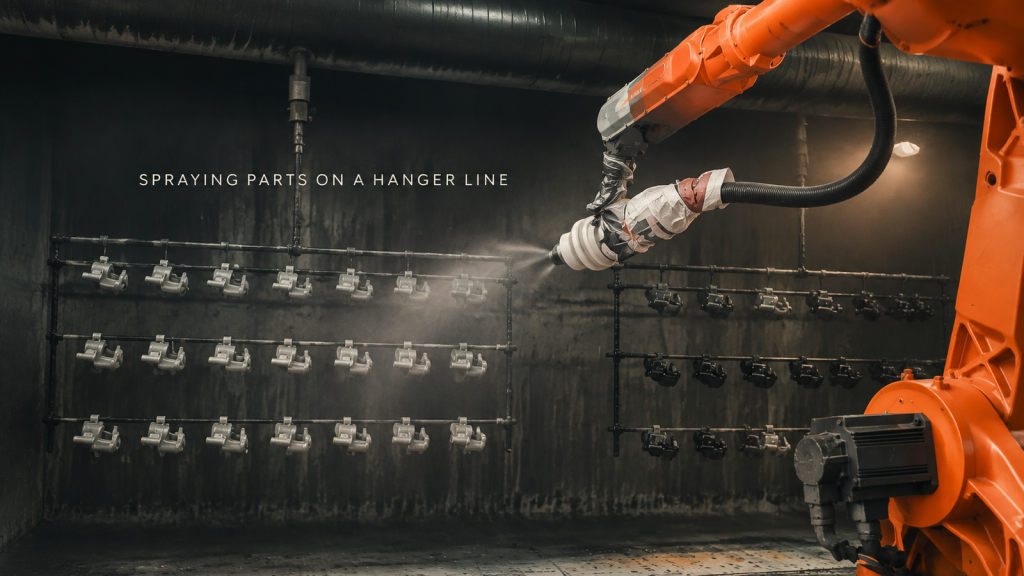
喷漆房如何使用一台六轴机器人为悬挂线上的摩托车刹车零件进行喷漆——包括喷漆回路、零件的悬挂方式、喷枪的扫射方式以及过喷的最终位置。
大型钢结构焊接:多机器人、多工位
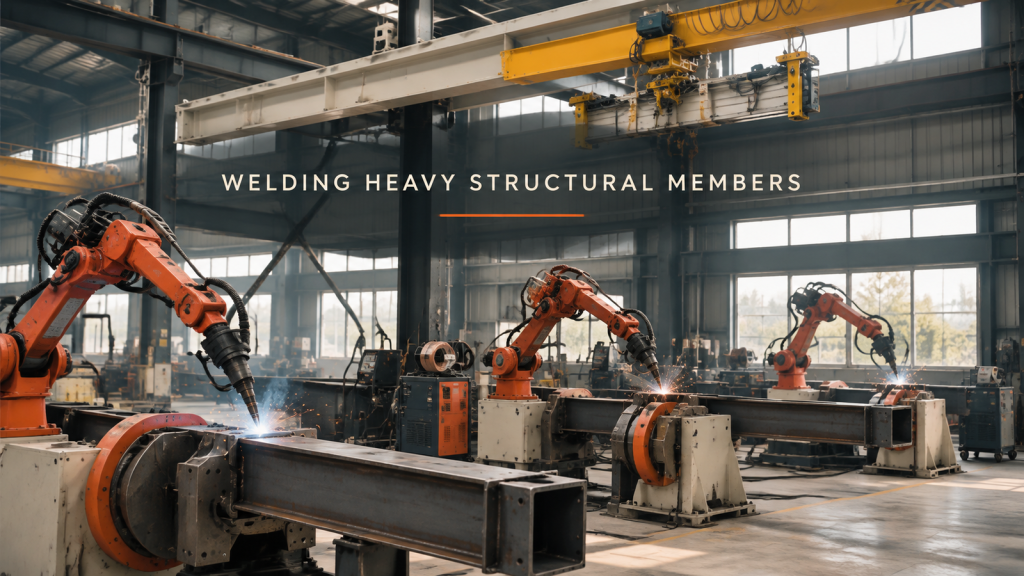
车间如何使用安装在定位器上的多个六轴机器人焊接大型箱形和角形截面钢构件——循环、夹紧和旋转零件、焊枪延伸范围以及工位如何划分工作。
家电组装线:一次处理一个托盘,一个工位
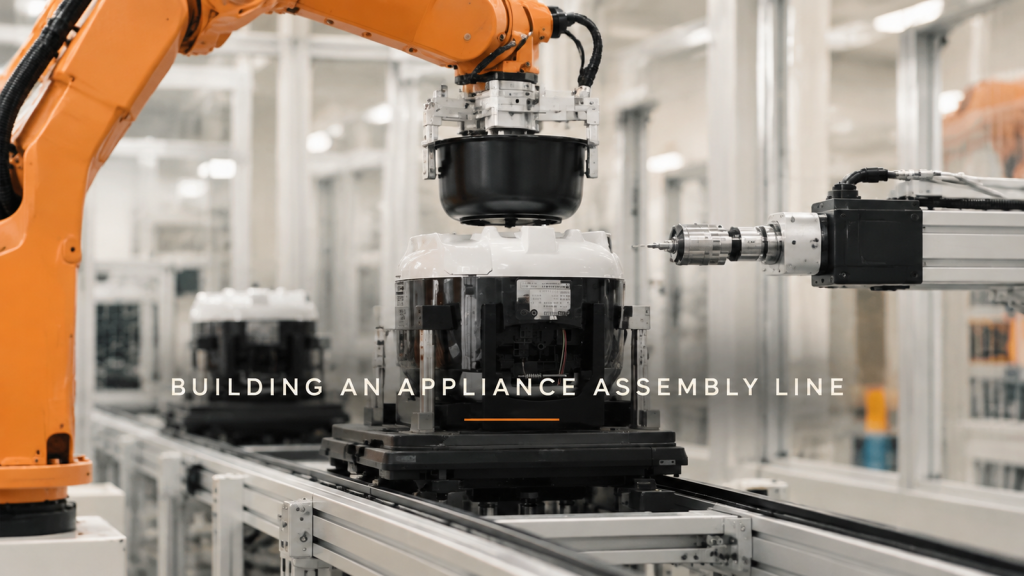
机器人装配线如何制造小型家电——托盘、取放、按压、拧螺丝、翻转和最终包装——以及关于托盘位置、视觉系统位置和循环平衡的三个设计决策。
Delta机器人从移动传送带上取料:松散进料,进出料
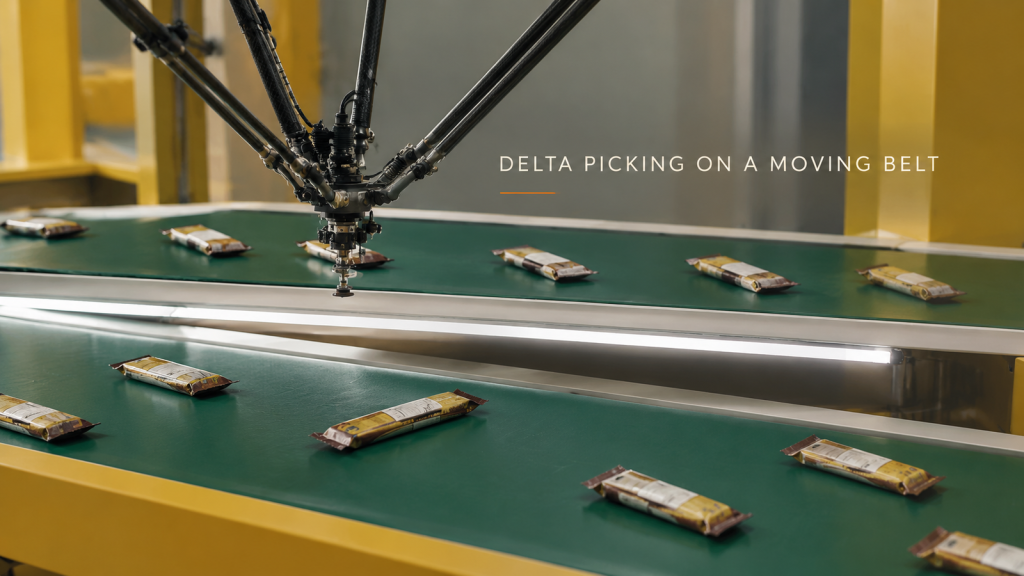
三角洲机器人如何从移动传送带上拾取包装好的零食包,并将它们均匀地放置到下一台机器上——循环过程、关于工具、到达间距和位置的三个设计决策,以及发送什么来进行周期时间估算。
成像前:控制检测室内的环境光
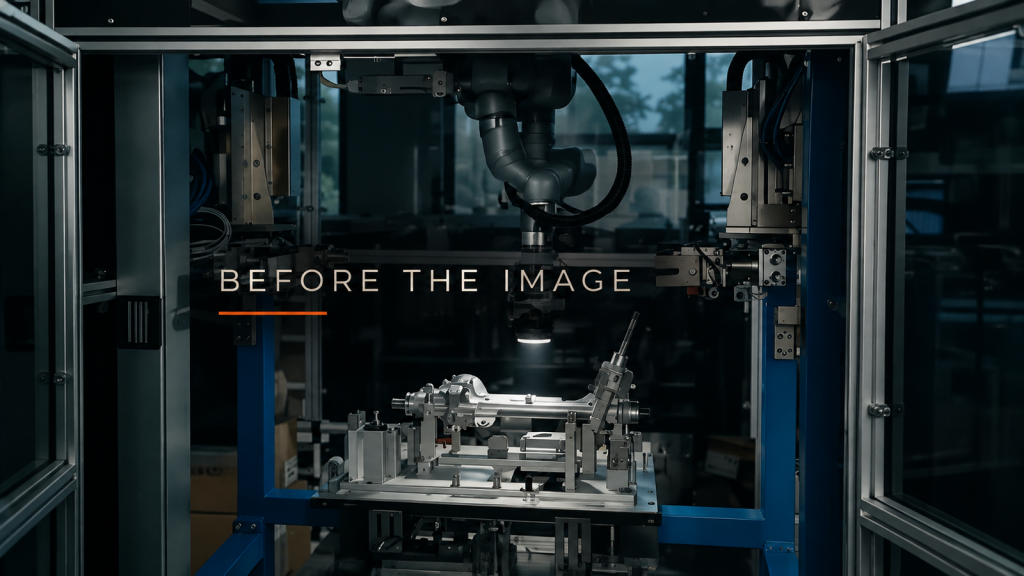
勘察窗户、顶灯和附近灯光,然后决定封闭和遮蔽方式,再用机器人携带的检查灯调整图像。
一个单元格,多个模具:计划压铸转换
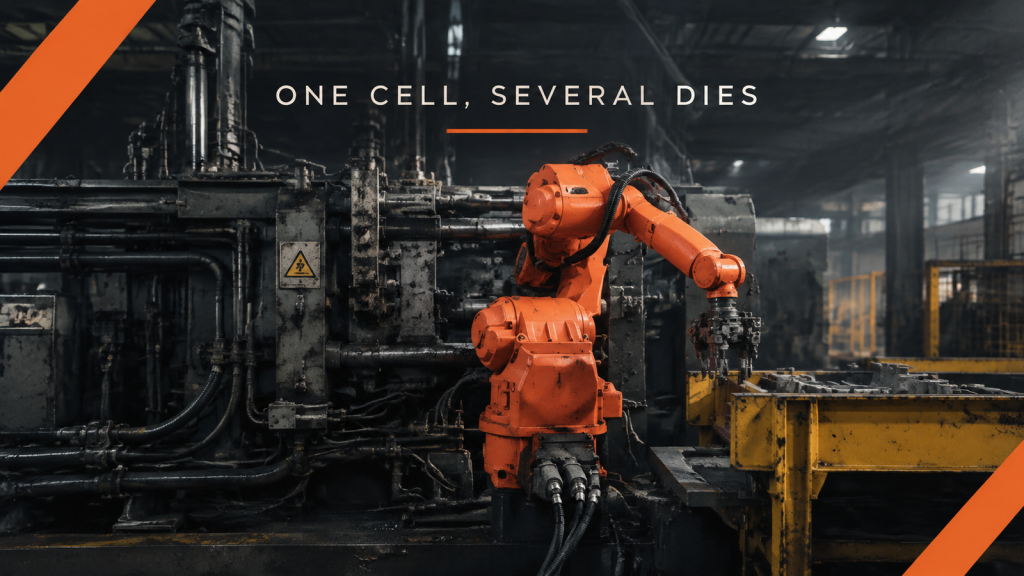
在规划多模压铸单元之前,列出每个铸件的夹持区域、接收支架支撑、下游方向和工具接口。
工作站间支持:规划长纸张输送
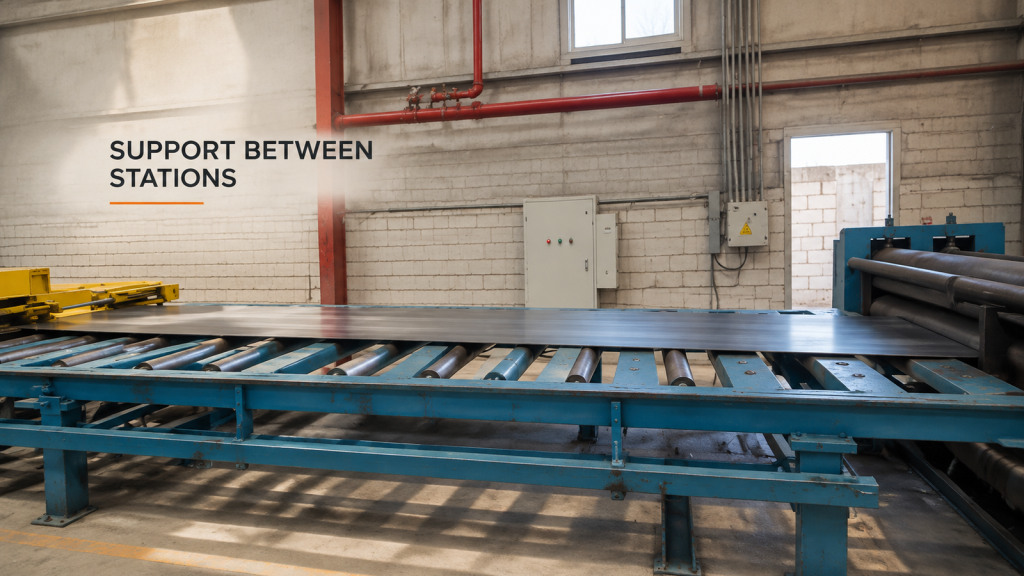
在一张完整的长纸片在辊筒和机器入口之间移动时,绘制前缘、主体和尾部支撑图。
拐角处:明确机器人涂层要求
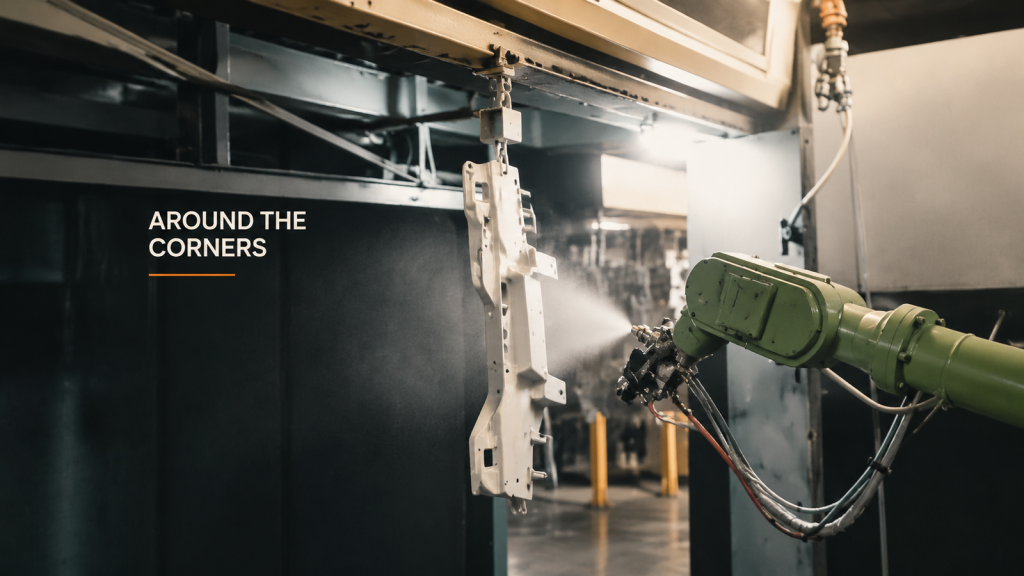
在选择机器人喷涂设置之前,根据工件区域(包括边角、悬挂接触点和检测覆盖范围)确定涂层要求。
紧固软管更换:配置交接记录

文件记录了服务路线变更后软管固定点的变化、工具位置的比较、未解决的问题以及维护交接安排。
小零件搬运:取放参考
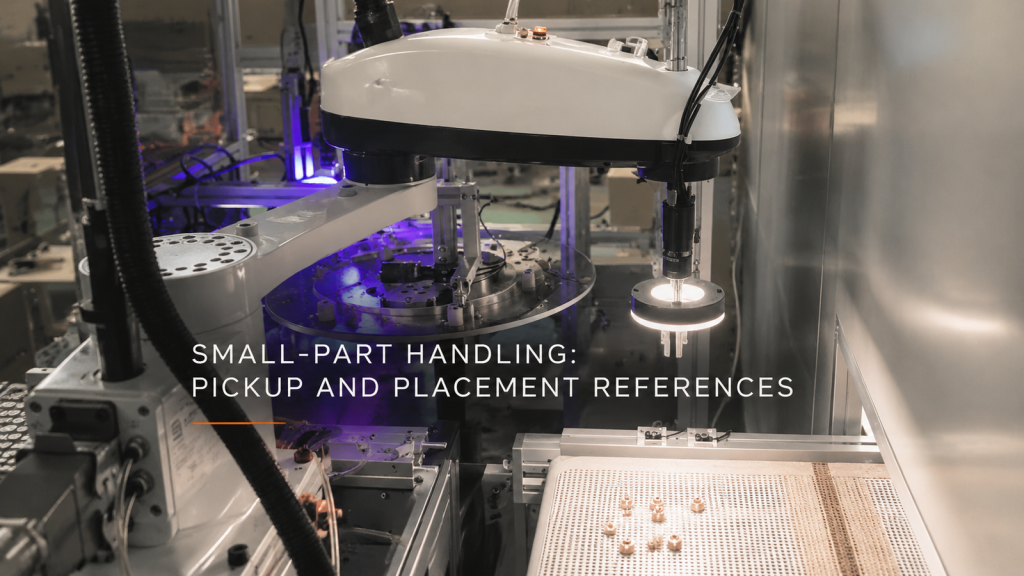
在检查小零件搬运、照明和物理坐标关系时,将传入的视觉特征与接收夹具参考进行配对。
金属成形:通过运动支撑工件
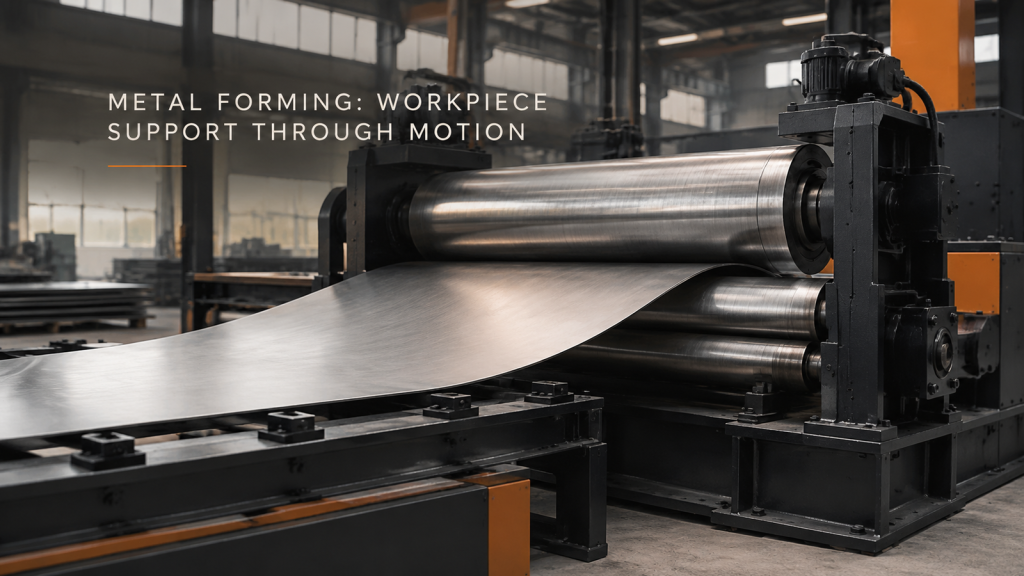
描述板材和圆柱形工件在加载、成形和拆卸过程中的支撑方式,然后定义轮廓或配合以进行检验。