
长轴组件上的圆形接口受耦合几何结构控制:支撑位置影响轴线位置,轴线变化会改变焊枪角度,所需的焊接区域决定了哪些通道必须保持畅通。视频证实在一个可见的板轴或管材接口处存在活跃电弧;但无法证明存在旋转或完整的环向焊接。 请EVST审核您的申请 →
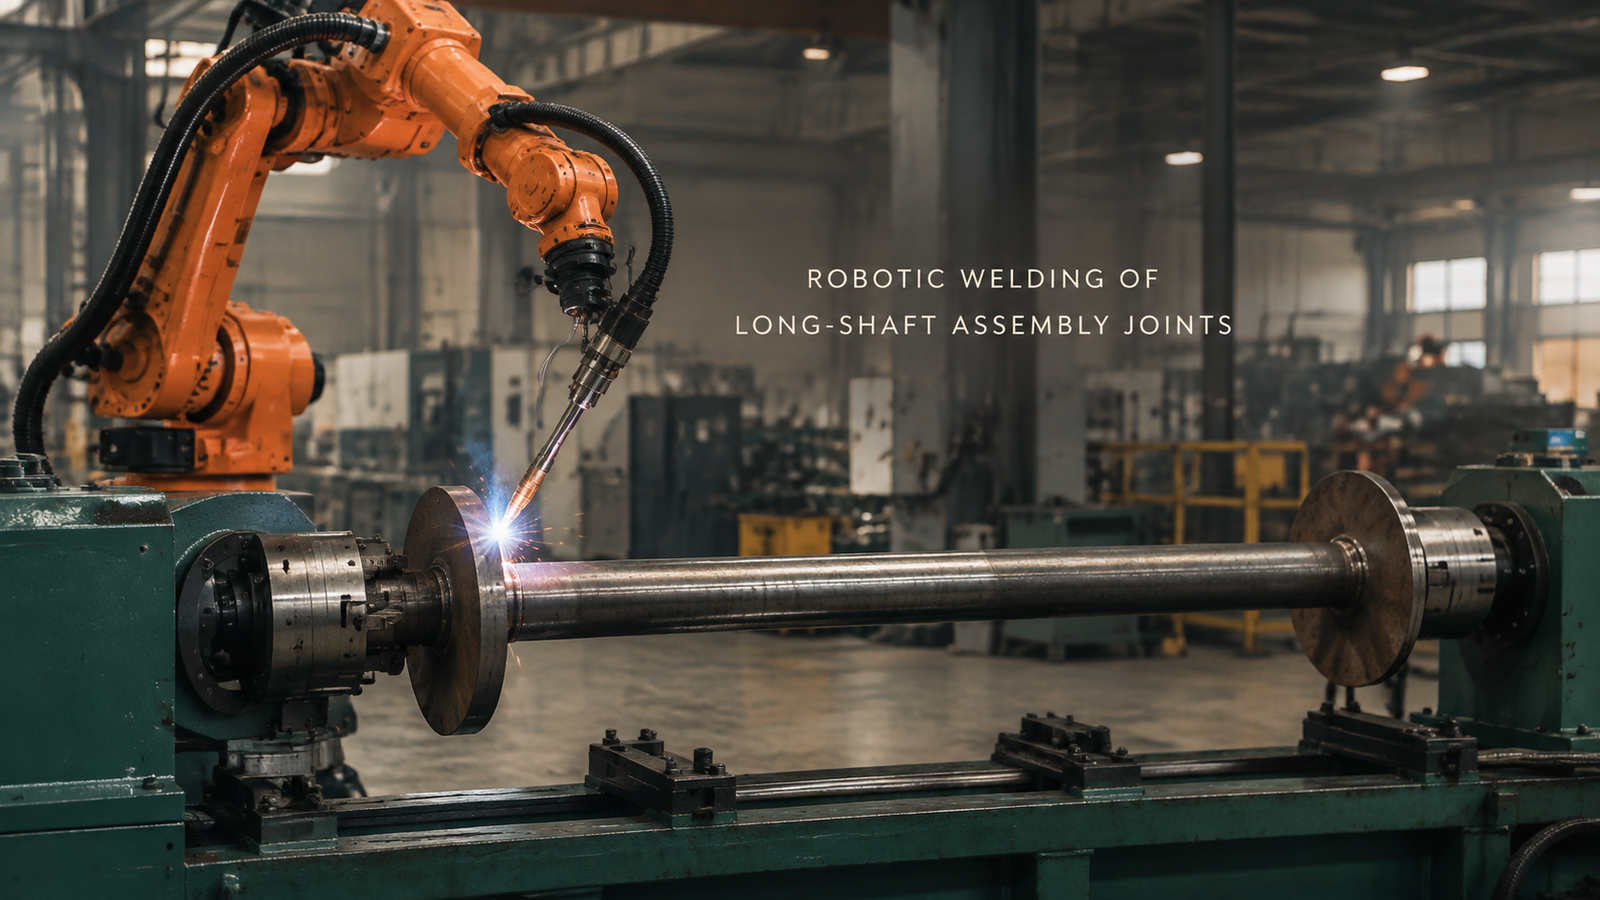
近距离观察将支撑变成了焊接问题
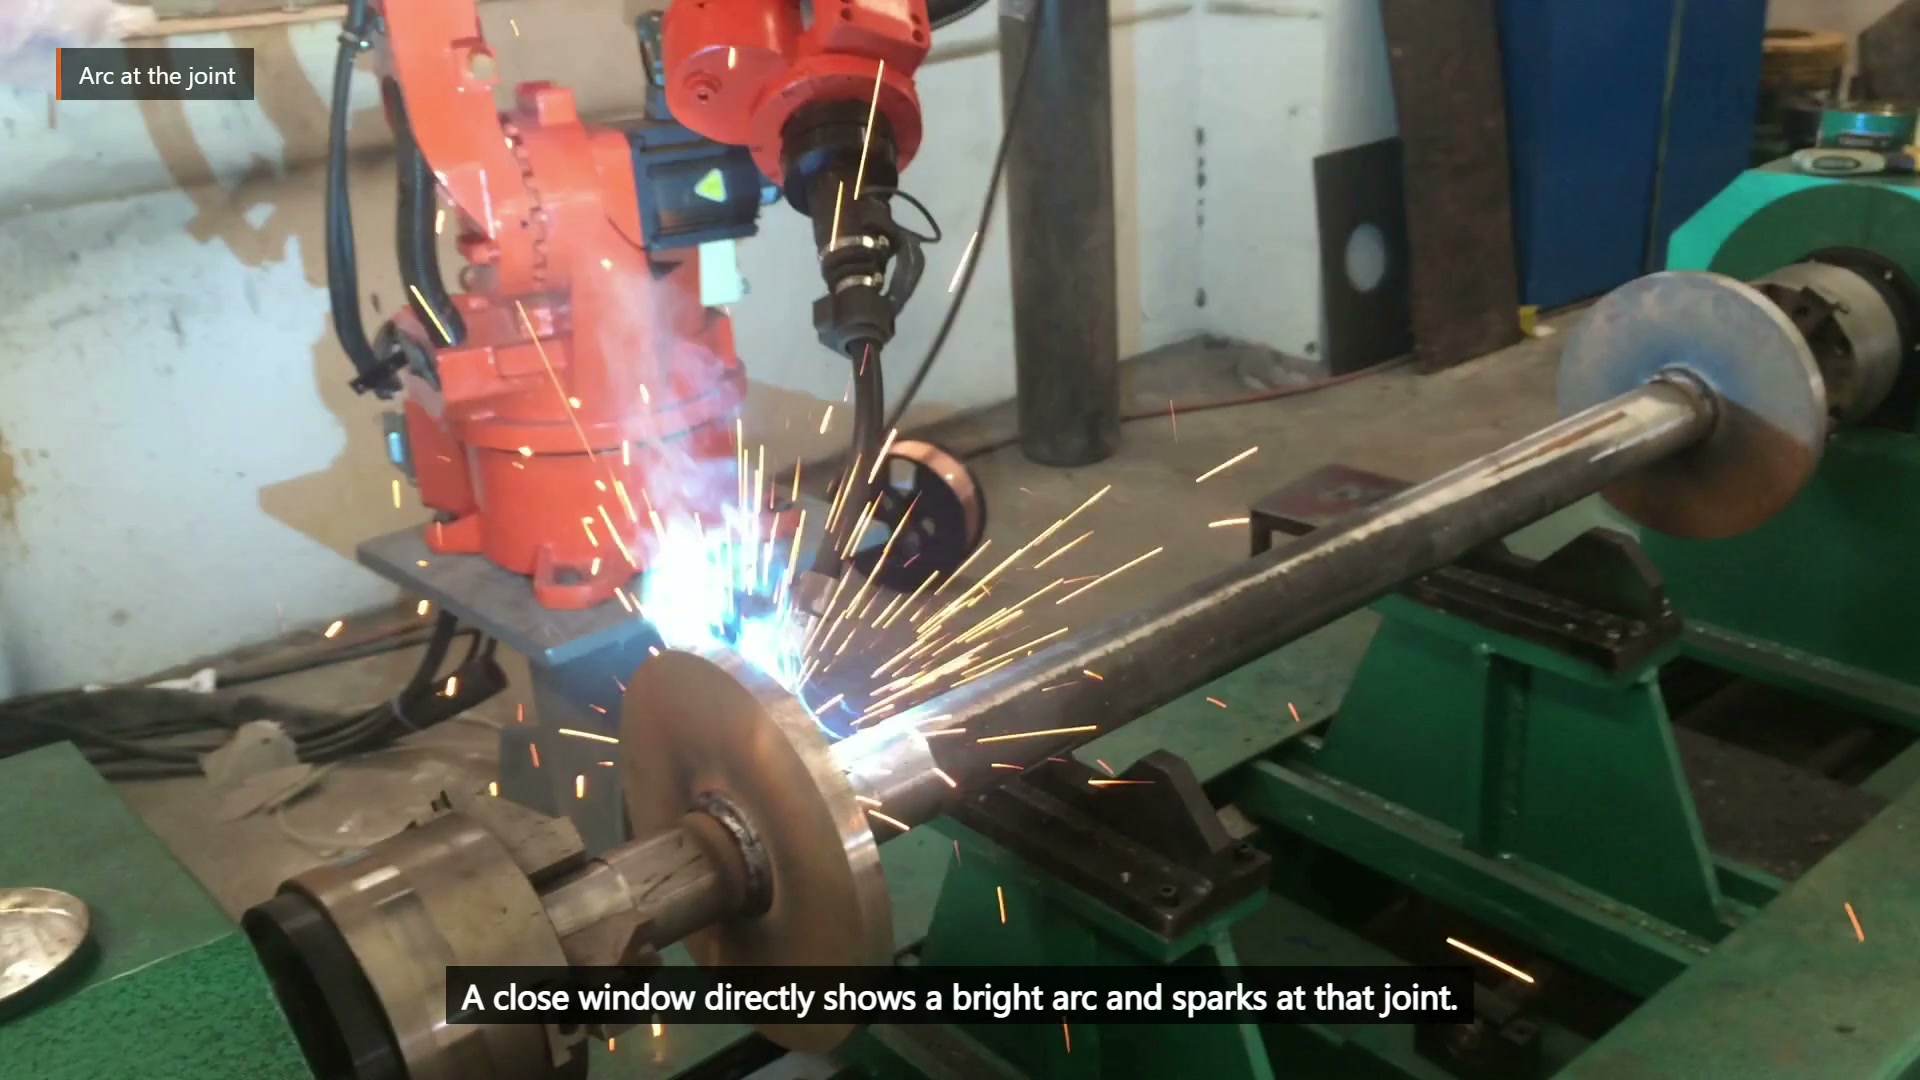
00:29.35,在一个圆形界面上可以看到明亮的电弧和火花。
近侧可能敞开,而远侧则被构件、板材或支撑件遮挡。较长的组件还会放大下垂度、直线度和轴向位置的微小变化。更牢固地支撑构件可以改善接头定位,但同时也会占用焊接区域最狭窄处所需的焊枪角度。这些并非单独的夹具和机器人问题。
广角视图显示了机器人、长构件、圆形板和绿色支架之间的关系。
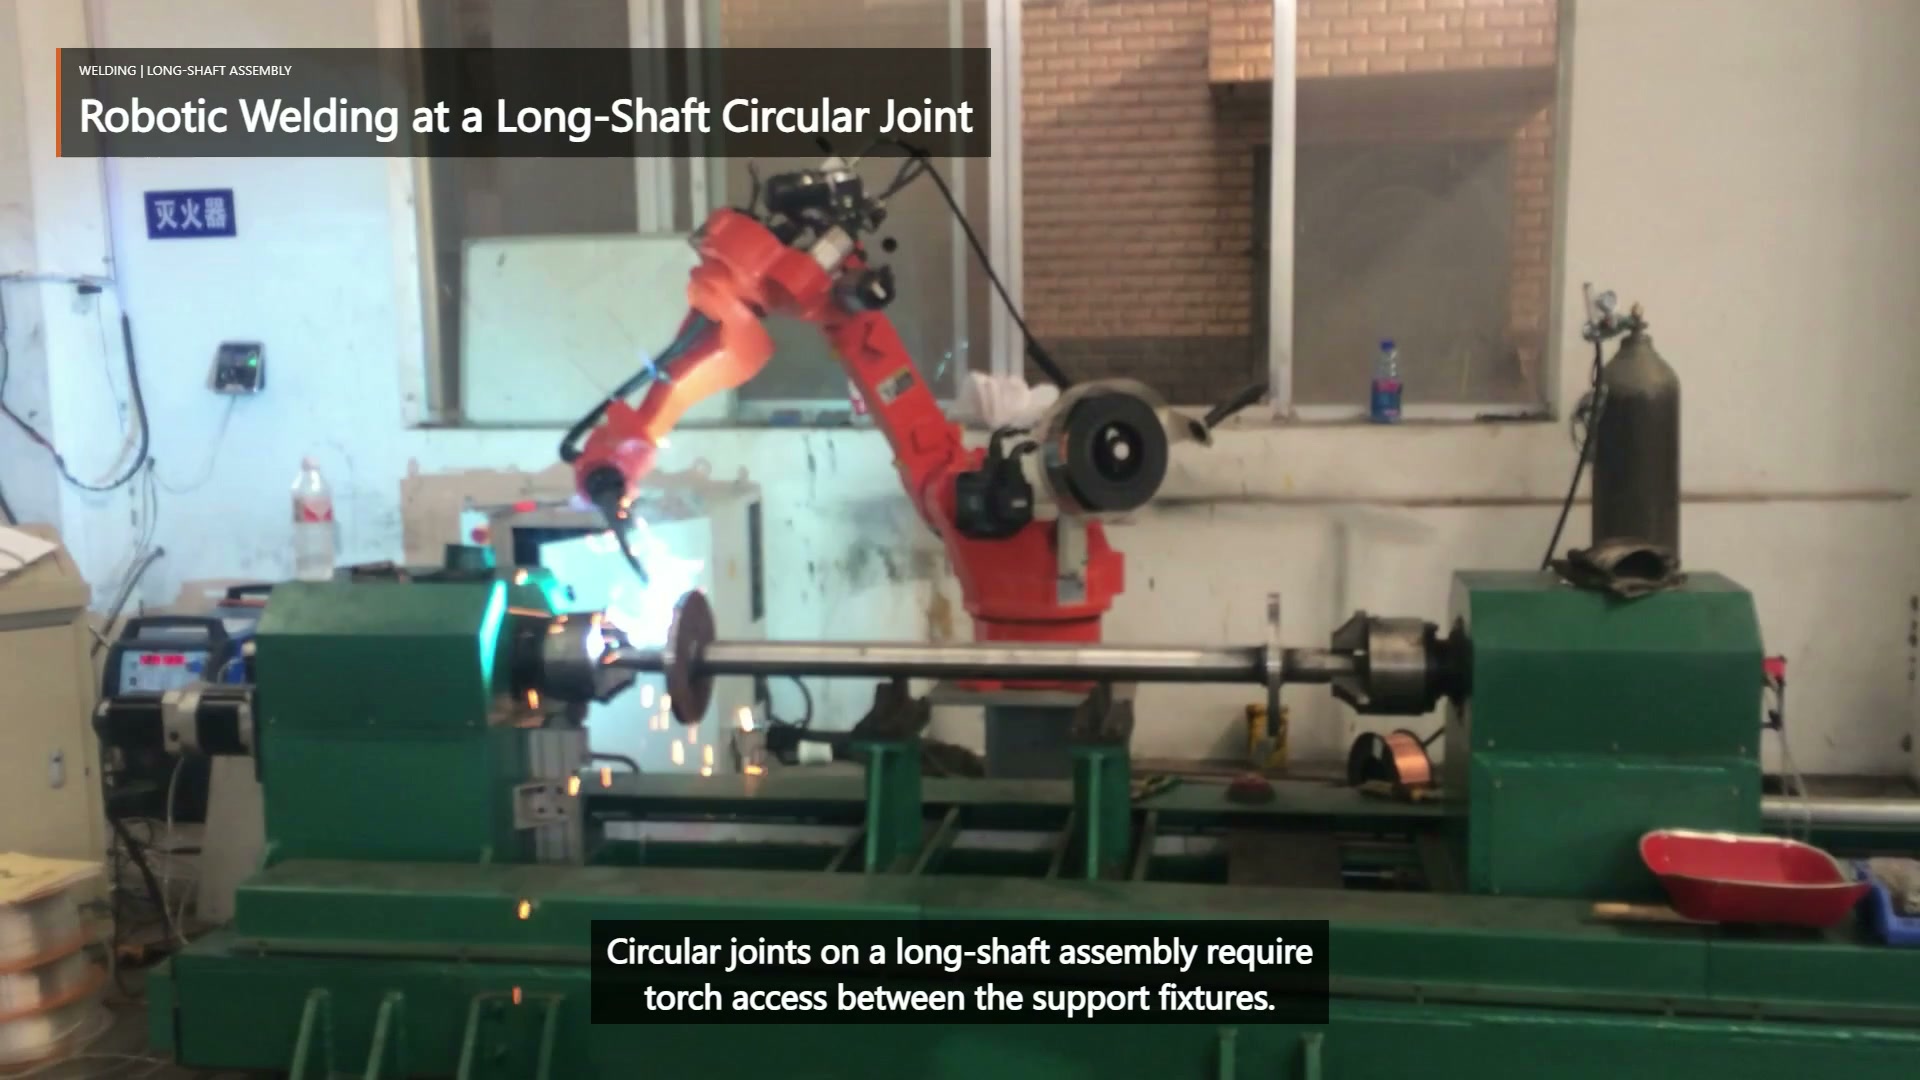
00:04.00,机器人在支撑的长水平组件旁边工作。
在选择演示方式之前,请先使用交互表。
| 提议的变更 | 几何形状需重新检查 | 接受证据 |
|---|---|---|
| 移动或添加支撑 | 下垂、接头位置和焊枪空间堵塞 | 夹紧后测量轴线和接口位置 |
| 拧紧轴向定位装置 | 盘位和启动/停止通道 | 夹具处的完整来料公差范围 |
| 改变火炬方法 | 电缆间隙、支撑干扰和检查视图 | 在最难要求的区域进行扫掠式信封审查 |
| 将所需的焊接部分分成若干段 | 允许的开始、停止、重叠和重新定位移动 | 图纸、焊接规范和检验计划 |
本次审查应从所需的连接范围开始。仅凭一个可见的弧线无法确定项目是需要短段连接、多个区域连接还是其他要求。只有明确了这些要求,才能根据正确的目标评估支撑和通道。
在试验中比较两种通用的演示策略
当所有所需区域均可触及,且支撑结构能将轴线保持在允许范围内时,固定式展示方案就具有吸引力。其试验应挑战最长的组件、最大的预期下垂量、板材位置变化以及最受阻碍的焊炬角度。
如果一种演示方式无法展现所有必要区域,则可以考虑采用调整后的演示方式作为一项通用的工程方案。该方案会增加可重复性、控制和重新定位方面的问题,并且必须进行验证;它并不能证明所拍摄的组件会旋转。无论采用哪种策略,都应将弧形开启部分与重新定位部分分开,并预留检查通道。
综合评估最差焊接区域和最差来料。
当支撑硬件与焊枪操作空间冲突、长构件下垂、板材位置变化或图纸要求特殊角度时,尽早进行评估至关重要。请携带装配图、所需接头范围、焊接符号和验收标准、长度和直线度公差、板材位置和装配偏差、拟定的支撑和基准方案、焊枪和电缆包络线以及代表性零件。
第一次试验应在夹紧后确定轴的位置,验证所需的最受限区域,检查允许的启动和停止通道,并在释放后检查装配情况,然后再估算输出。 请将这些意见发送给我们进行电动汽车充电桩概念审查 → 或用您的语言发送电子邮件至 sales@evsrobot.com.
录像证实了一个可见的焊接界面;最终的接头范围、工具、控制和生产验收取决于项目验证。