
By 以物思编辑团队 · 经审核 以物思编辑团队 · 最后更新日期:2026年10月8日 · 编辑政策 · 更正政策 · 条款
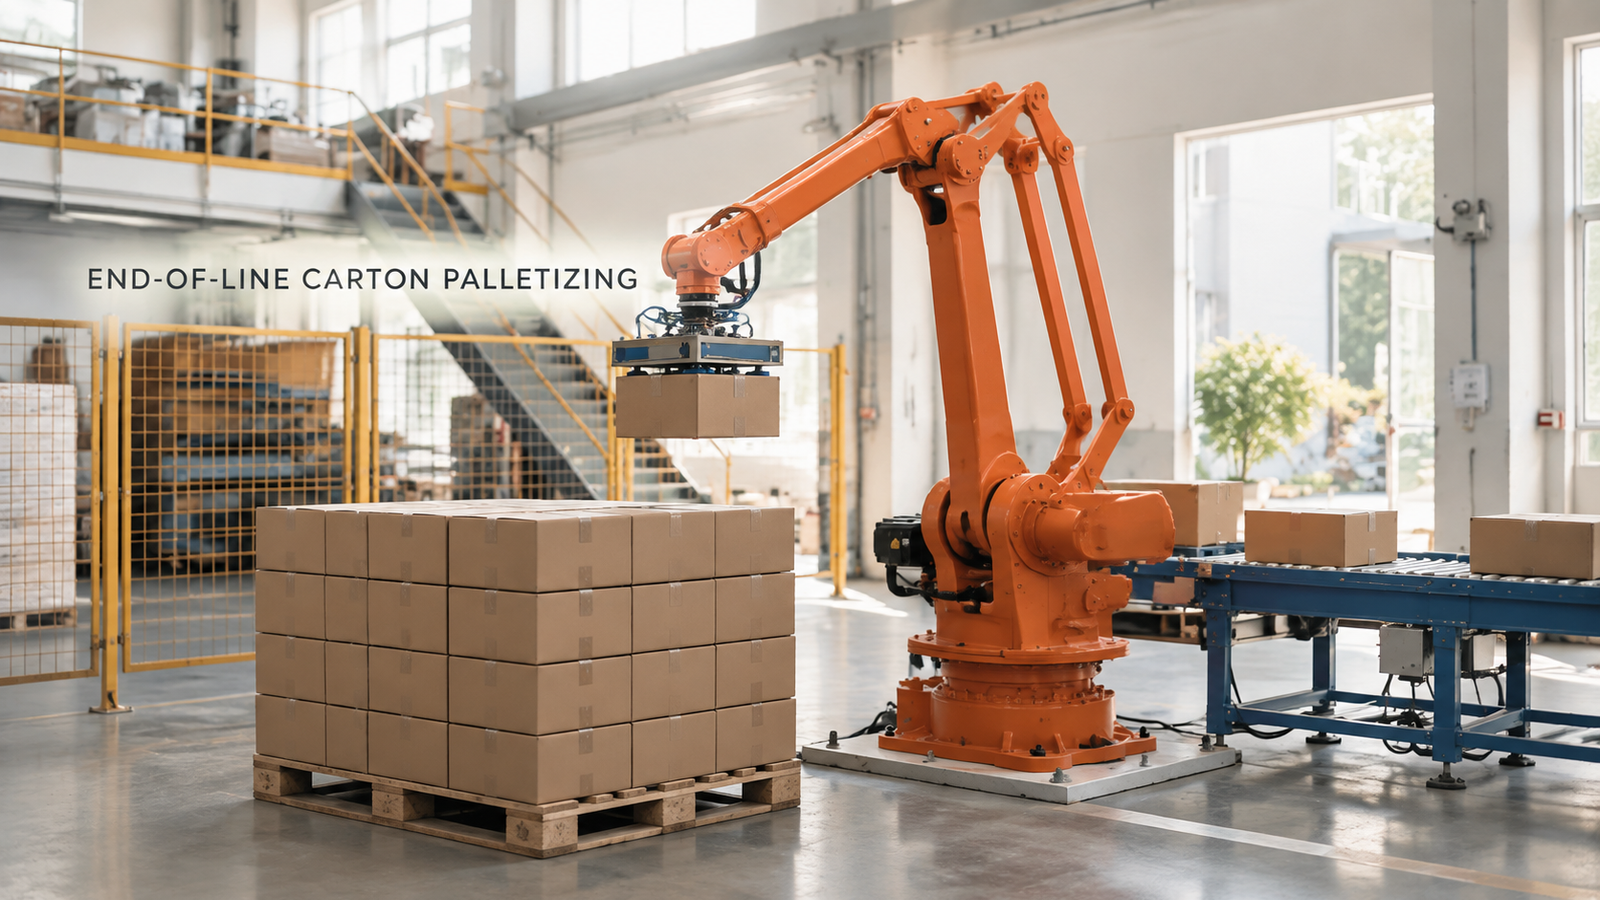
生产线末端码垛单元的稳定运行需要三个条件同时满足:抓取装置能够牢固地夹持纸箱,既不会留下痕迹也不会压坏纸箱;堆垛方式能够确保货物在搬运过程中保持完好;以及传送带末端的取货位置对所有纸箱都相同。任何一个条件的削弱,都会导致其他两个条件的不足。在本文所述的单元中,一台橙色的四轴码垛机器人将包装好的纸箱从滚筒传送带末端提起,并将它们堆叠到托盘上。
打算自行对纸箱进行托盘化包装吗? 请告知我们您的纸箱尺寸、重量、托盘尺寸和日产量我们将回复您一个单元概念和一个周期时间估算。
为什么压力会在终点线积聚?
纸箱以稳定的速度从包装线流出,需要有人将这些纸箱堆放到托盘上。人工搬运需要重复的搬运工作,而堆垛的质量取决于工人的疲劳程度以及旺季人手的多少。显而易见的结果是堆垛不平整:倾斜的立柱、悬空的边角,以及需要重新堆放才能进行包装的货物。
机器人可以减轻疲劳,但不能取代计划的重要性。人可以不假思索地将歪斜的纸箱摆正或调整搬运位置。机器人则重复它被训练过的动作,因此,操作员必须将纸箱送到机器人预期的位置,完好无损地搬运,并按照预先设定的模式摆放。这就是为什么以下三点构成一个整体,而不是三个独立的检查点。
细胞如何运作,一步一步讲解
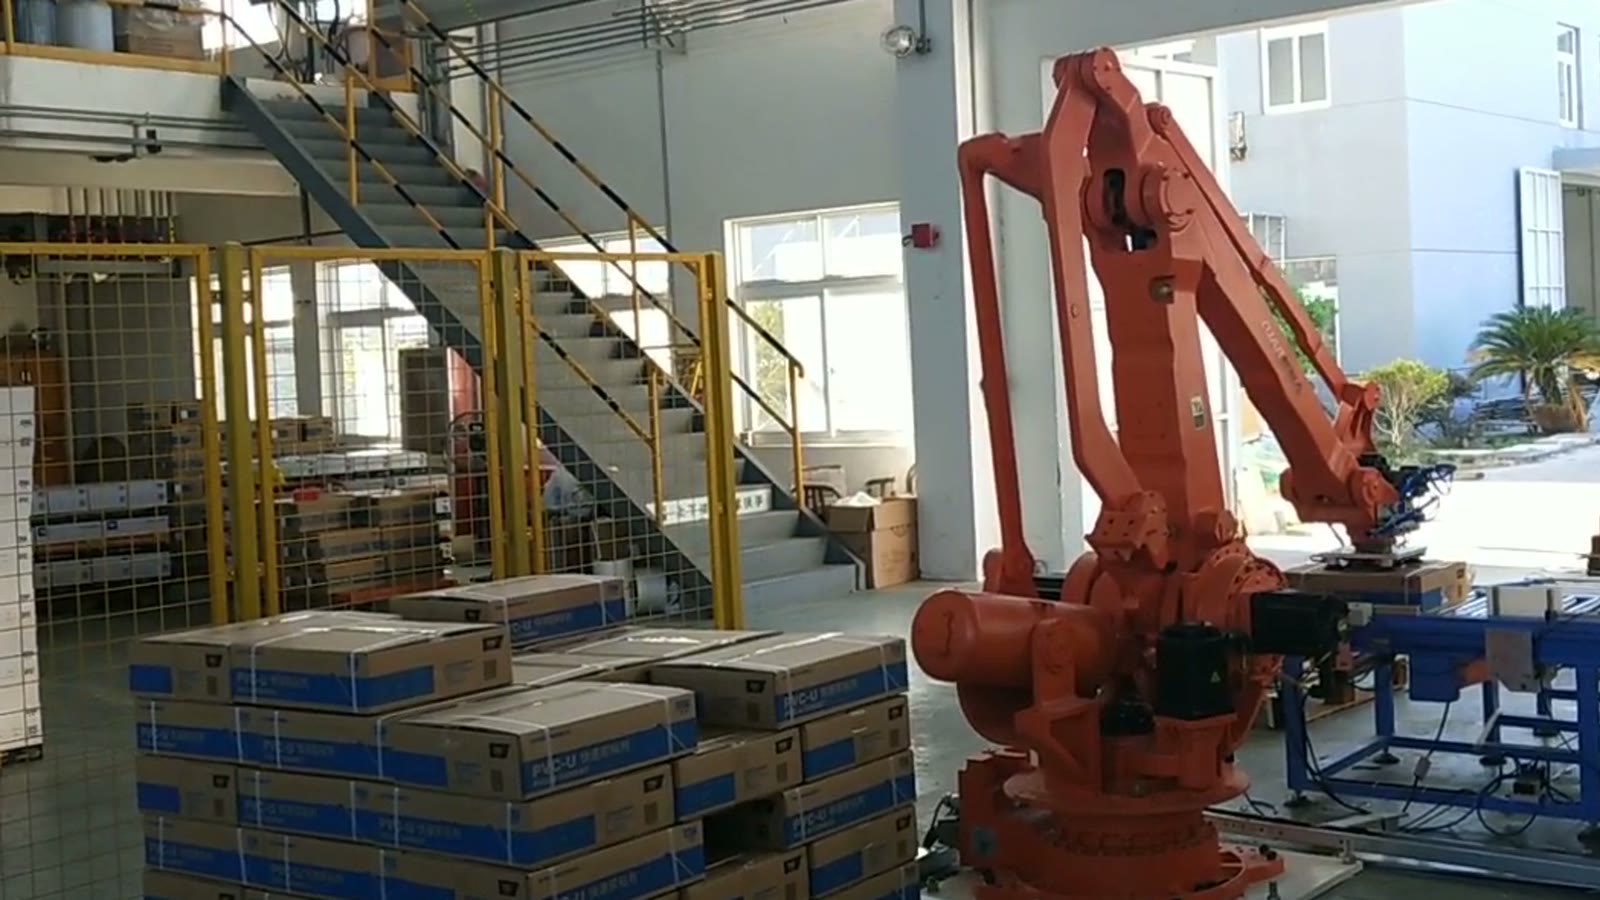
这台机器人拥有一个平行四边形的上臂,矗立在两个工位之间。纸箱通过右侧的蓝色滚筒传送带送来;正在组装的托盘则位于它的左侧。
- 纸箱沿着滚筒输送机移动到末端的拣货位置。
- 机器人伸出机械臂,将机械爪伸到纸箱顶部。
- 纸箱被从滚筒上吊起。
- 机械臂抬起并旋转,将纸箱抬过托盘。
- 纸箱被放到纸箱堆上,并与已经放置好的纸箱对齐。
- 夹爪松开,机械臂向后拉,准备抓取下一个纸箱。
- 重复此操作,托盘便逐行逐层地被填满。
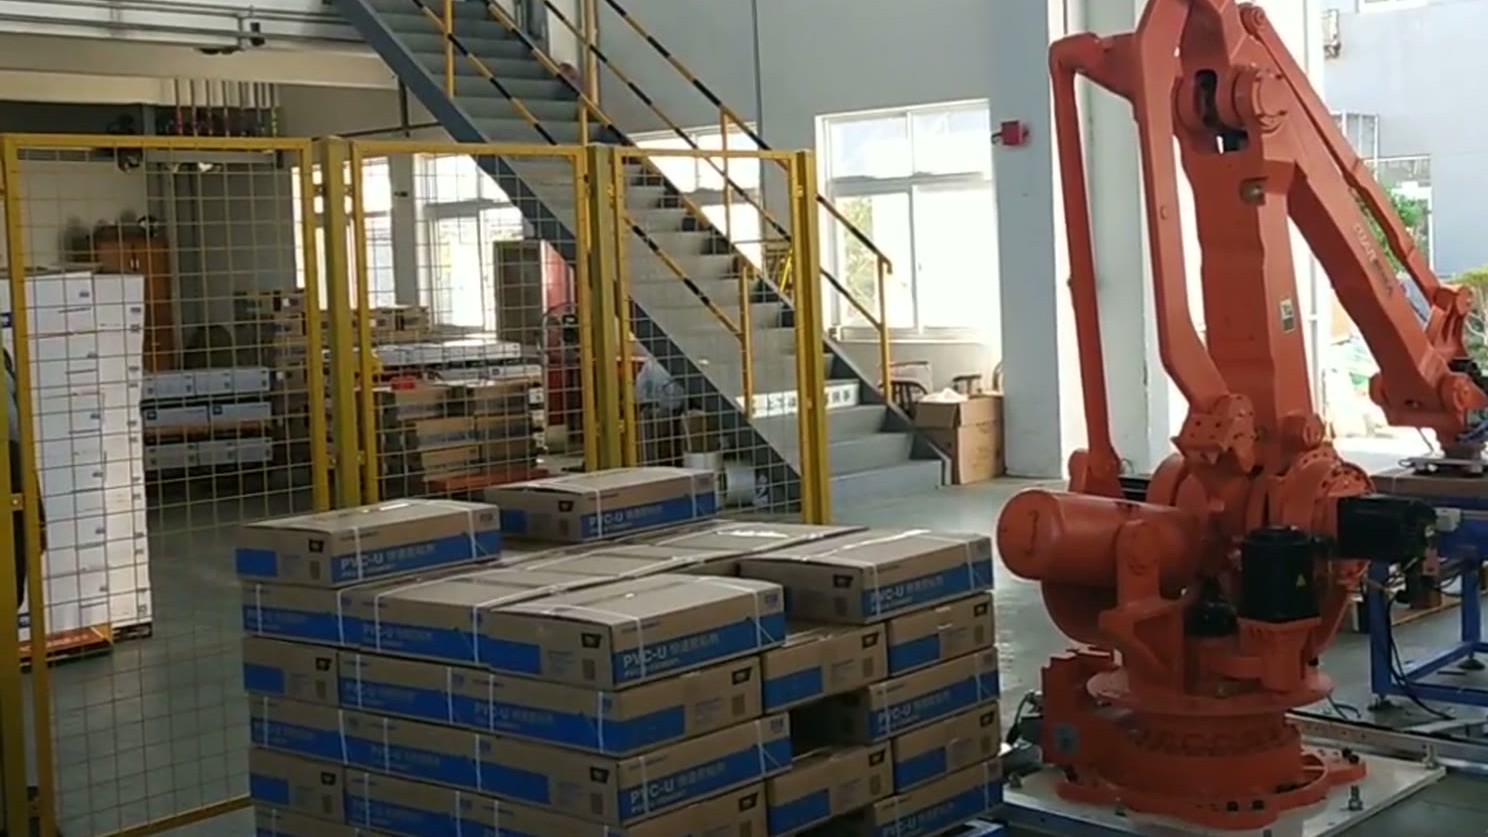
机器人从上方抓取,因此纸箱的顶面是夹爪的工作面,夹爪在抓取时所做的任何操作都必须能够承受摆动到托盘的过程。
握力:牢牢握住而不挤压。
纸箱是产品的包装,被压扁的边角会直接呈现在顾客面前。夹具必须足够牢固,能够承受加速和转弯,同时又要足够轻柔,以免纸箱损坏。这两种要求相互矛盾,而最终的平衡取决于纸箱本身:它的材质、填充程度以及箱壁的刚性。
这就是为什么我们首先要询问纸箱的尺寸和重量。它们决定了所需的夹持力以及该力在接触面积上的分布。即使外形尺寸相同,轻巧坚固的纸箱和厚重柔软的纸箱的夹持方式也截然不同。针对特定纸箱选择合适的夹具需要在报价阶段确定,最好使用实际纸箱进行测试。
夹持臂也会向前伸展。松开后,夹爪必须在不拖拽纸箱或其相邻纸箱的情况下缩回。如果夹爪需要的空间大于纸箱堆叠图案允许的空间,就会在纸箱堆中留下缝隙,而缝隙会降低稳定性。
模式:保持在一起的负载
当载荷均匀分布且纸箱相互咬合时,纸箱堆垛才能保持稳定。基本原则:
- 通过改变纸箱的放置方向,使纸箱从一层到下一层相互连接,从而连接下面的接缝,防止纸箱堆分成独立的柱状物。
- 将每一层都控制在托盘的范围内,可以保护纸箱在搬运和运输过程中免受损坏。
- 图案必须既适合纸箱又适合托盘;如果纸箱长度不是托盘长度的整数倍,就会留下应该事先规划而不是事后发现的空间。
- 堆叠高度受限于底部纸箱的承载能力、机器人的作业范围以及下游处理环节的接受程度。
在这个单元中,每个纸箱都会被放置在已放置好的纸箱旁边,并与它们对齐,然后夹爪才会松开。这种对齐方式将纸上的图案转化为一摞整齐的纸箱,而这只有在每次取纸时纸箱在夹爪中的位置都相同的情况下才能实现,这就引出了第三点。
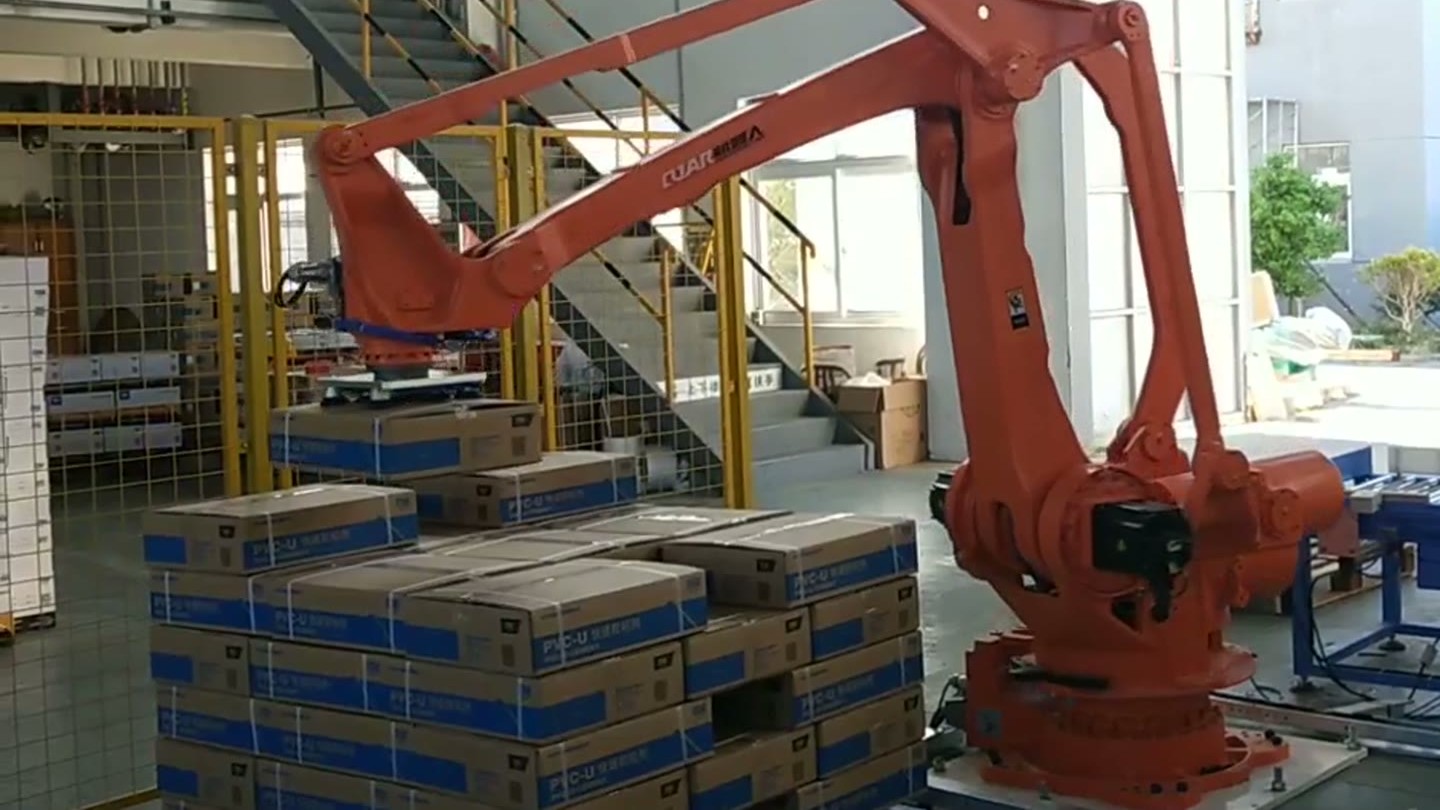
取货位置:传送带末端的一个位置
如果纸箱停得不够远,或者在滚轮上摆放歪斜,就会被错位抓取。这种误差会延续到后续循环:纸箱在夹爪中的悬挂方式不同,在纸箱堆垛中的位置也会偏移。几层之后,即使是微小的抓取误差也会变成明显的堆垛误差。
一般来说,单元可以通过传送带末端的物理挡块、用于将纸箱居中的侧导轨,或者在机器人移动前确认纸箱位置的传感器来固定取货位置。具体采用哪种方案取决于纸箱和传送带,最简单的机械方案通常也是最可靠的。机器人绝不应该猜测纸箱的位置。上游环节也很重要:如果纸箱排列紧密或到达速度不一,传送带长度和取货位置前的缓冲空间都应纳入单元设计考量。
四轴码垛机还是协作机器人码垛机?
两者都用于纸箱;具体用哪种取决于工作需要。
| 四轴码垛机器人 | 协作式码垛机 | |
|---|---|---|
| 强度 | 更高的有效载荷,更快的循环速度,实现连续输出 | 更容易在共享区域选址,搬迁也更快捷。 |
| 覆盖范围和速度 | 大型信封,专为重复取放而设计 | 通常体积较小,速度较低。 |
| 安全 | 通常在戒备森严的区域内工作 | 设计用于与人协同工作;风险评估仍然决定防护措施。 |
| 最合适 | 稳定的高产量生产线,固定的纸箱尺寸 | 工作量较小,混合型工作,场地空间有限 |
在做出决定前,请根据您自己的数据确认有效载荷、速度和安全评估结果。
链条何时能保持完好,以及何时需要更多设计
它适用于尺寸统一、摆放在固定位置并以重复模式放置于同一种托盘上的纸箱。但如果纸箱尺寸差异很大、材质较软或因自身重量而变形、多个产品混放在一个托盘上,或者包装和叉车搬运增加了额外要求,则需要格外注意。这些情况并非排除自动化的可能性;它们决定了单元需要多少额外的设计。
我们听到的问题
一个单元格可以容纳多种尺寸的纸箱吗? 通常情况下,如果尺寸事先已知,并且每个部件的图案和取料位置都已规划好,那么尺寸差异越大,夹爪和取料位置就越需要综合考虑。
你需要什么开始? 纸箱尺寸和重量、托盘尺寸、所需的堆垛高度以及日产量。提供现有生产线的照片会有帮助。
对于单元概念和周期时间估算, 点击这里联系我们! 或写信至 sales@evsrobot.com。
本文描述了视频中展示的过程和一般设计实践;并未对该电池的速度、负载额定值、堆叠模式或层数做出任何声明。