
By 以物思编辑团队 · 经审核 以物思编辑团队 · 最后更新日期:2026年10月9日 · 编辑政策 · 更正政策 · 条款
像三轮车货箱车架这样的矩形钢管车架,只需一台机器人在一个工作单元内焊接即可。前提是,在编写焊接路径之前,必须先回答三个问题:每根钢管的定位和夹紧方式、接头的焊接顺序,以及位于车架远端的焊缝的处理方式。机器人的作业范围和焊枪的选择固然重要,但它们都取决于上述问题的答案。本文所述的工作单元中,一台焊接机器人沿着放置在长夹具上的扁平车架逐个接头进行焊接。
计划建设管架焊接车间? 请将车架图纸连同连接件清单、管材尺寸和您的日产量发送给我们。我们将回复您一个单元概念和一个周期时间估算。
将图纸解读为焊接性测试
用钢管搭建的框架有很多连接点。如果采用手工焊接,每个连接点都必须逐一找到、敲击和完成,这既慢又费时,而且一次焊接产生的热量往往会使整个框架在下一次焊接完成之前发生变形。机器人单元必须解决这两个问题,而图纸已经表明了实现起来的难度:
| 框架特征 | 这对细胞意味着什么 |
|---|---|
| 所有关节均可从一侧触及 | 一个扁平的灯具和简单的布局可能就足够了。 |
| 远端关节 | 在重新设计、二次夹紧或定位器之间做出选择 |
| 管材切割长度各不相同 | 更紧密的止动装置,或接缝感应 |
| 几种不同的帧变体 | 可调节或可更换夹块 |
| 关节很少 | 手动夹具可能更便宜。 |
以下各节遵循决定大多数项目的原则:定位、访问和顺序。
每根管子都需要一个固定的位置
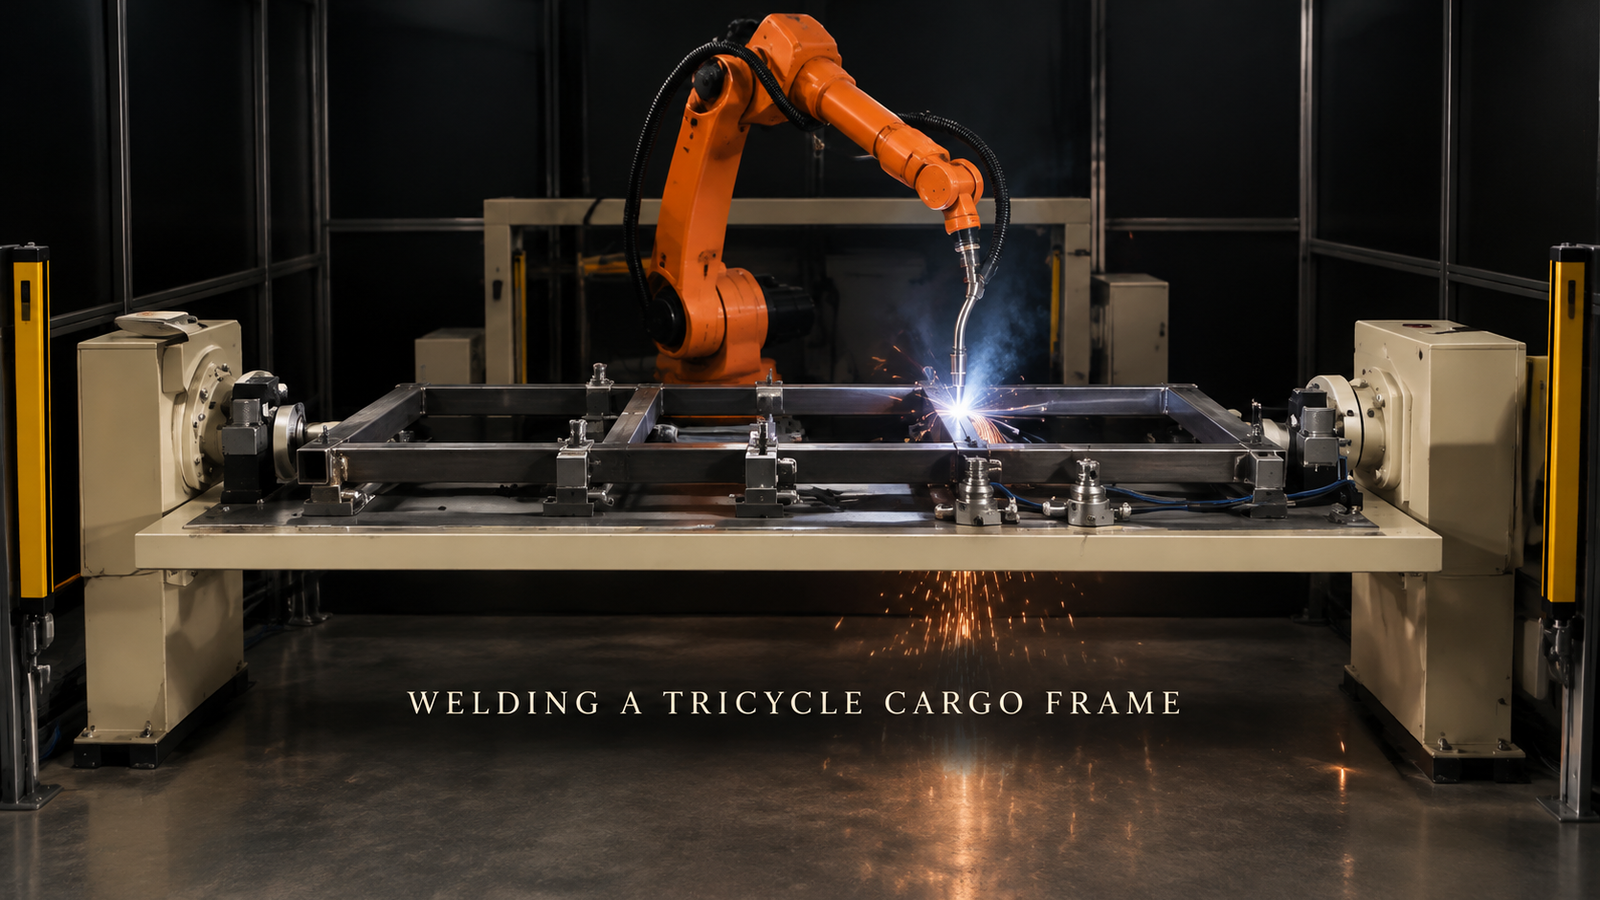
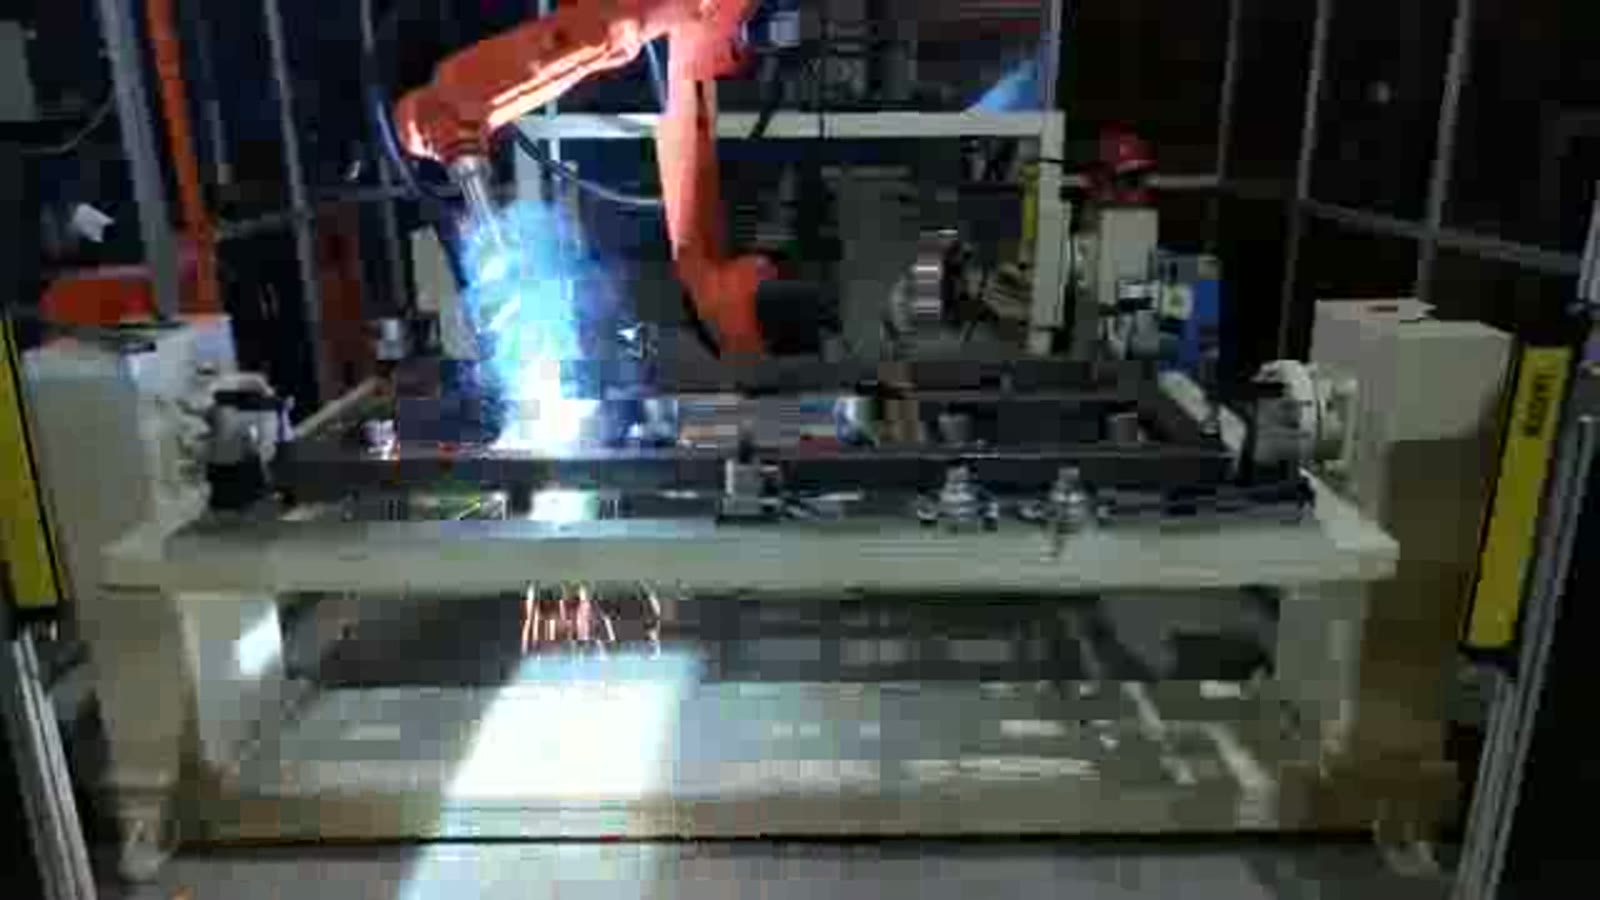
在本文所述的焊接单元中,一个带有数根横梁的矩形框架平放在一个长夹具上。该夹具由两端支架支撑,一排夹块向下压住横梁,一台带有送丝焊枪的橙色六轴焊接机器人位于框架后方。
机器人焊枪会重复预先设定的路径。如果管材在每一帧中的位置略有不同,焊枪到达的接头位置就会与程序预期略有偏差。管材的切割和弯曲都存在一定的公差,因此夹具有两个任务:将每根管材放置在相同的位置,并在加热过程中保持其在该位置。通常,有三个细节决定夹具能否完成这些任务:
- 每根管子都有标注。 仅向下按压的侧管,如果没有任何东西阻止其沿长度方向滑动,仍然会偏移。每根管子都需要一个止挡和一个夹具。
- 火炬指引方向。 如果夹具能完美地固定住接头,但却正好位于焊枪的行进路径上,那就是设计缺陷。夹具应该放在接头旁边,而不是焊枪的行进路径上。
- 装配情况需要检查,而不是想当然。 如果接缝处的缝隙因框架而异,固定路径无法均匀填充。在这种情况下,接缝感应或触碰检测通常是一种可行的解决方案。
通道:仅限单侧,或另一侧的通行方案
这个单元的框架从第一个接头到最后一个接头都保持平整,因此每个接头都可以从一侧焊接。这样布局就简单多了。但很多实际的框架并非如此。如果有些焊缝位于底部,通常有三种处理方法:
- 重新设计接头或框架,以便可以从上方触及所有焊缝;
- 将框架再次夹紧,这样就增加了搬运操作和第二个定位点;
- 将灯具放置在两个端架之间的定位器上,以便通过控制旋转将远端移至焊枪处。
每项功能都有其代价。定位器意味着夹具必须在框架倒置时固定住它,焊枪和电缆在框架旋转时必须避开框架,而且旋转轴会占用地面空间。是否值得使用定位器取决于远端有多少个接头。图纸上首先要确定的是接头的数量。
顺序:所看到的顺序,以及任何顺序背后的普遍规律
以下是机器人的工作顺序。每完成一个关节的运动,焊枪就会抬起并移动到下一个关节,火花会从下方落下。
- 起初,它的连接点在框架的左右两侧交替出现,一侧连接一个,另一侧连接一个。
- 然后它逐个接头地向中间移动,途中会在最右端焊接接头。
- 最后是框架中间的连接处。
此外,一般而言:每个焊缝在冷却时都会收缩,并会拉扯相邻的焊缝向其靠拢。如果先在框架的一侧焊接多个接头,即使夹具夹紧得再紧,框架也会向该侧弯曲,松开后可能会回弹。因此,焊接顺序会影响变形,而对于给定的框架,正确的焊接顺序取决于其几何形状,必须在试制框架上进行验证,而不能仅凭图纸推断。机器人在这方面具有一个优势:一旦确定了焊接顺序,就可以在每个框架上重复相同的焊接顺序,从而使变形保持一致,更容易在夹具中进行校正。
光幕以及进出通道
黄色光幕立于焊接车间两侧的立柱上。通常,光幕的线路设计为当有人穿过时焊接单元停止运行,这限制了布局,因为工件仍需进出。确定操作员装载夹具的位置和成品工件的出料位置,并确保该路线不会经过电弧和火花区域。光幕的停止触发机制以及焊接单元的重启方式,都应在设计之初就纳入考虑。
给车架买家的简短回答
一个焊接单元可以焊接多个框架吗? 是的,如果夹具可以更改或调整,并且每个变体的接头列表都已知。请发送所有变体,而不仅仅是主变体。
我们需要定位器吗? 只有当焊缝位于框架平放时焊枪无法触及的位置时才需要这样做。先清点远端的焊缝数量。
机器人能自己找到关节吗? 固定路径依赖于夹具;如果装配方式不同,可以添加传感功能。这取决于您的管材,而不是机器人。
您的绘图是输入内容。
请提供框架图纸,并标明连接点位置、管材尺寸和壁厚、每日所需框架数量,以及任何您已知难以触及的连接点。有了这些信息,我们可以为您设计生产单元并估算生产周期。
准备好谈谈你的框架了吗? 在这里联系我们 或写信至 sales@evsrobot.com。
本文描述了一个机器人如何沿着扁平管状框架工作以及此类单元的一般设计原则;它没有说明焊接参数、管材尺寸或循环时间。