
重复轨道部件焊接的工作区排序
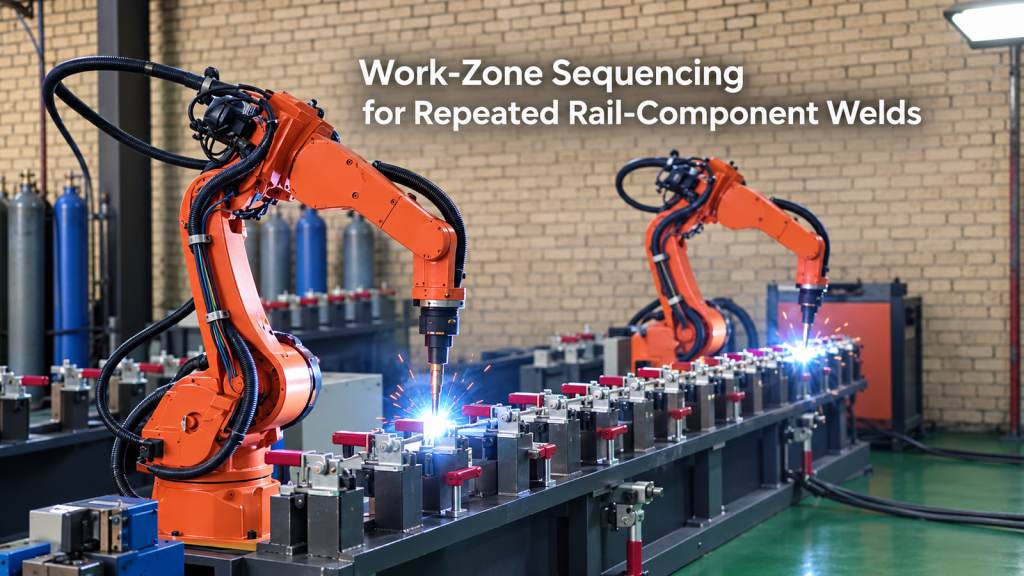
探索工作区排序、夹具一致性和边界状态如何指导对轨道部件进行重复的机器人焊接。
笔记本电脑键盘外壳的机器人研磨覆盖范围
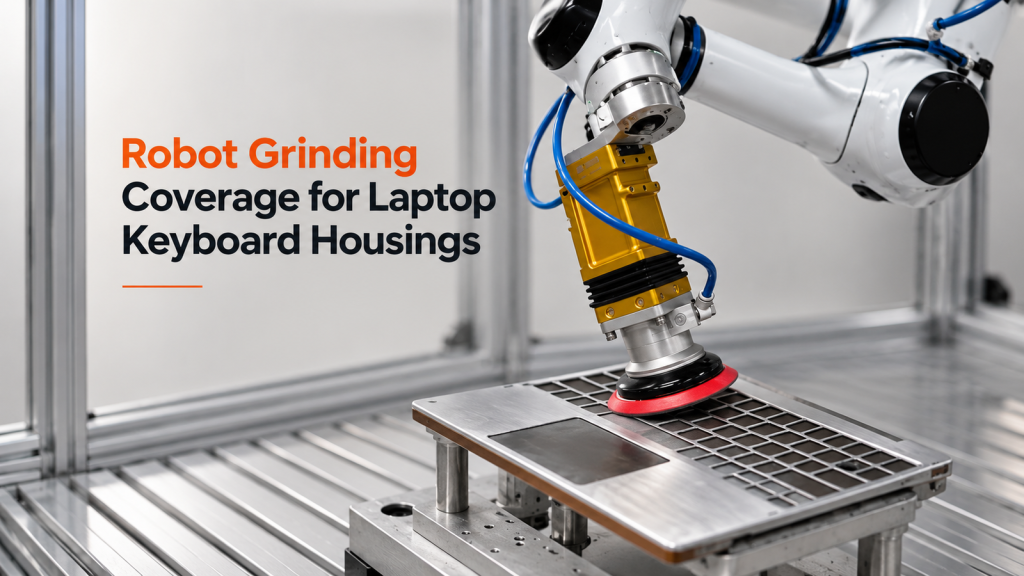
了解表面分区、刀具姿态和过渡检查如何指导笔记本电脑键盘外壳的机器人研磨路径。
如何使机器人尾门喷洒路径能够绕过边缘、遮罩和喷洒间限制?
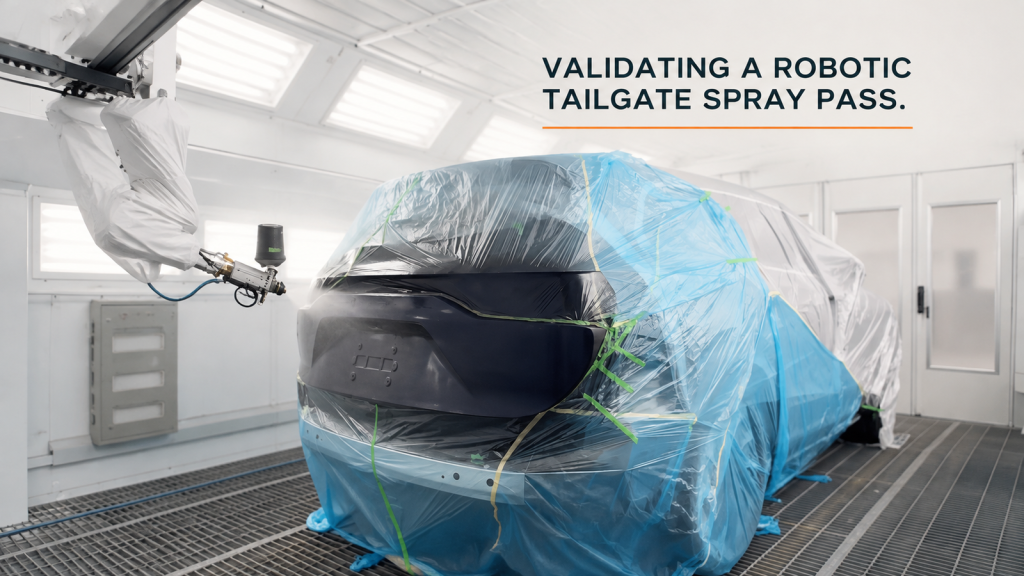
了解表面区域、涂抹器姿态、顶部安装的油漆杯、遮蔽边界和喷涂室间隙如何塑造机器人尾门喷涂路径。
机器人印刷机操作:如何确保托盘与印刷机之间的交接可重复进行?
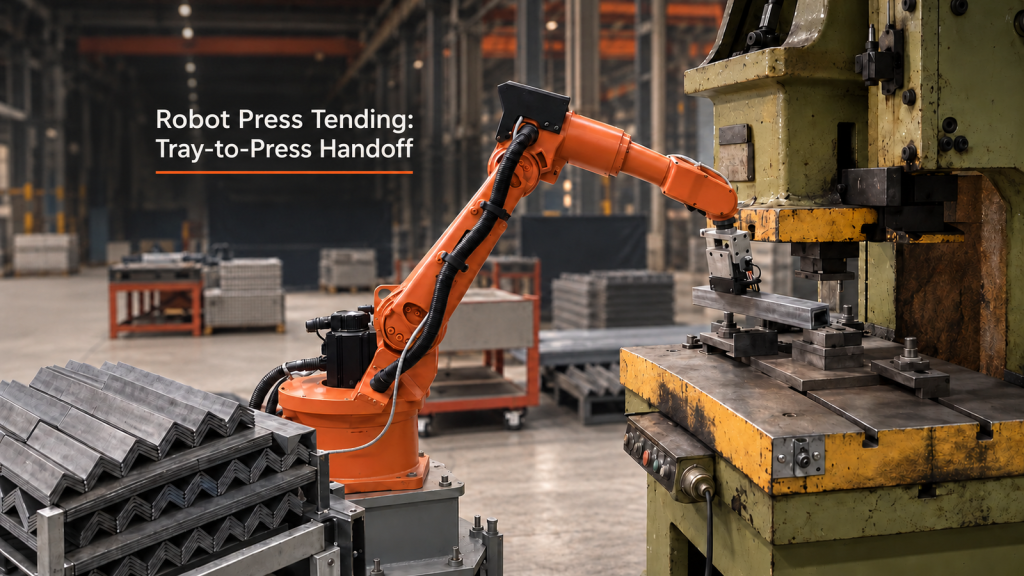
对机器人印刷机上下料的托盘拾取、印刷机权限、工作台位置和恢复进行实际分析。
规划用于保形涂装的机器人工作站:三个工作区域,一条畅通的路线
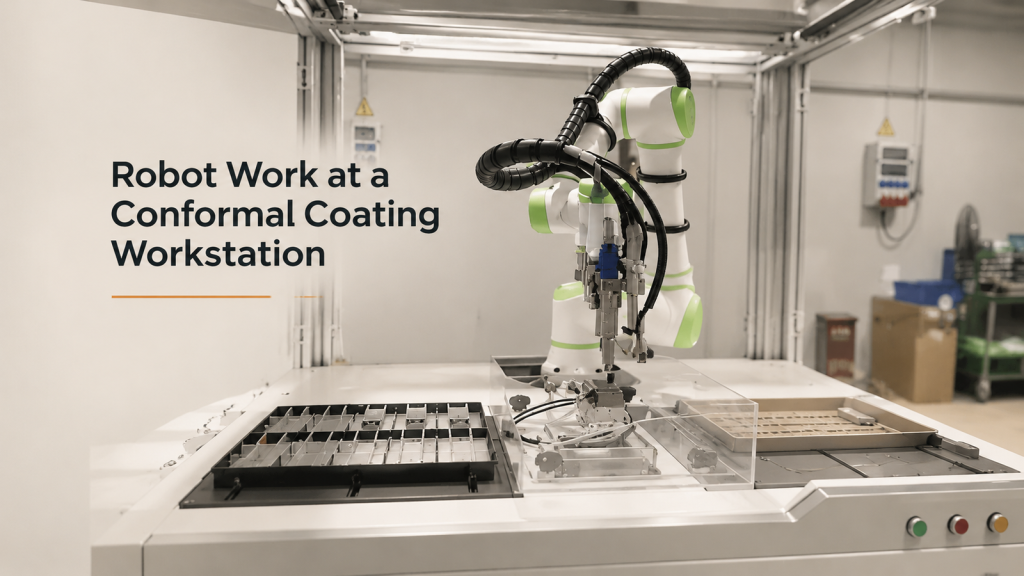
如何在保形涂装工作站的三个工作区域中规划机器人路线、夹具接口、占用状态和恢复。
移动机器人数控机床上下料
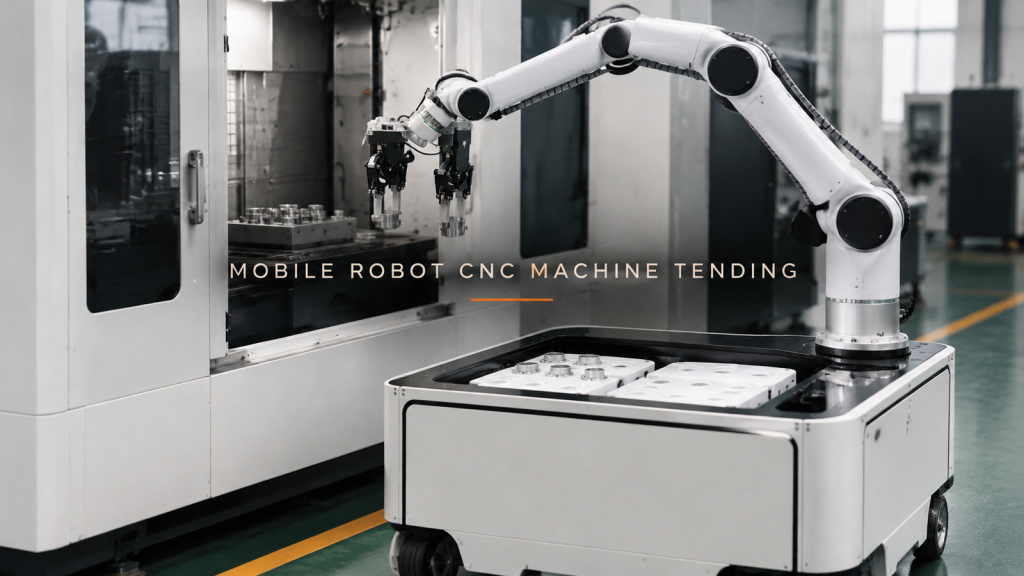
移动机器人数控机床上下料方案需要协调三个接口:托盘、机床开口和对接位置,从而使两者能够协同工作。
仪表板机器人粘合剂喷涂
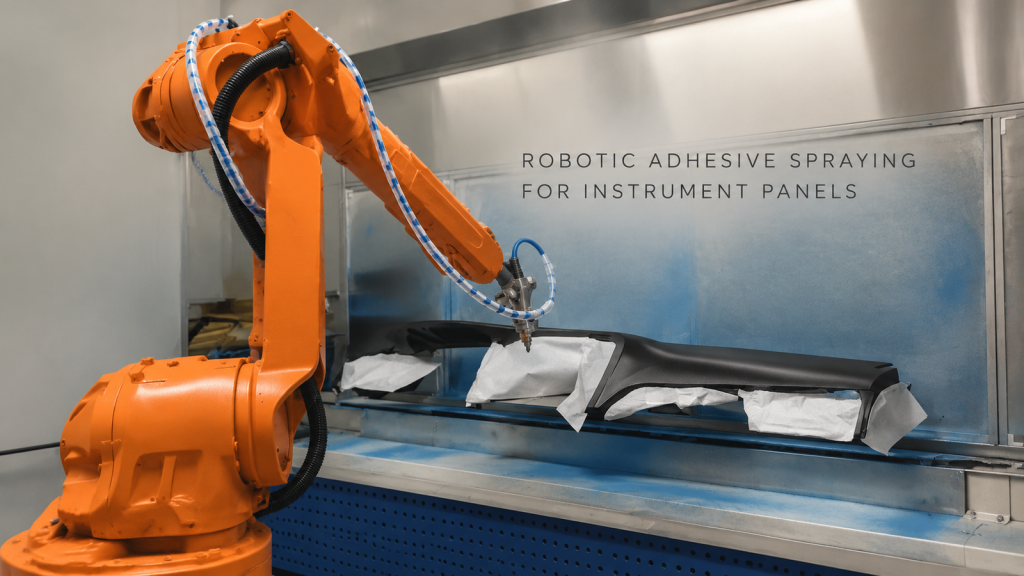
观察机器人接近、跟随并重新定位到仪表板上,然后查看实际项目的路径、间隙和验证输入。
机器人缝焊在带肋箱形工件上:接合路径的要求
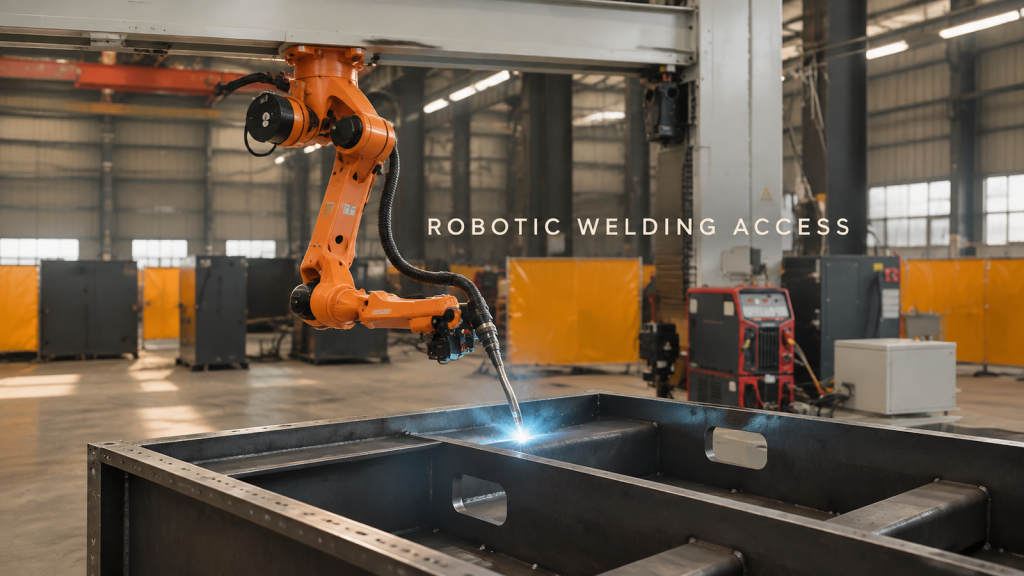
一段现场视频显示,机器人正在焊接一个带肋箱形工件的接缝。请注意重要的几何形状、访问和验证输入。
机器人育苗盘码垛:交替层堆垛和托盘卸料
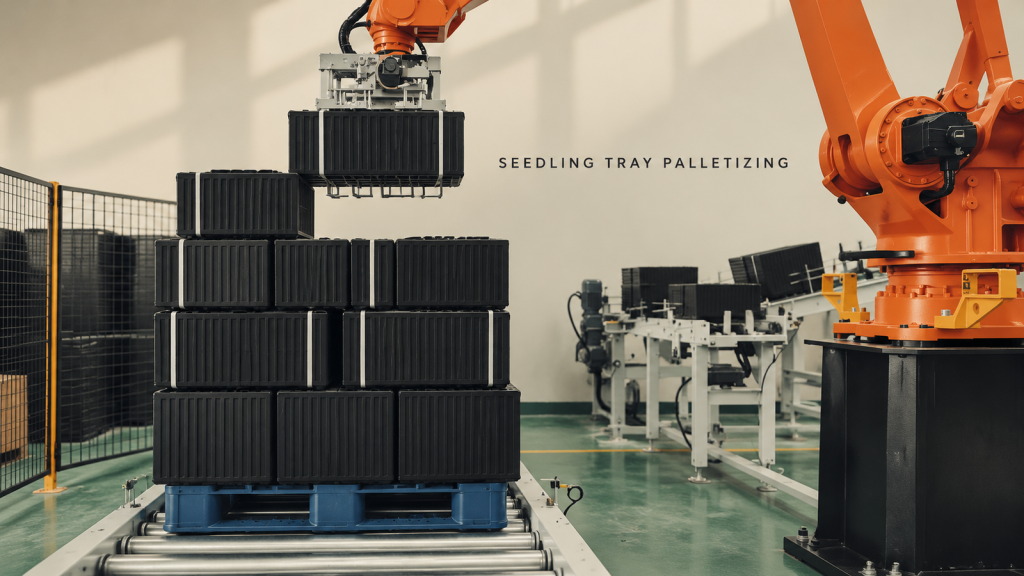
看到堆叠的幼苗托盘组被挑选出来,以交替的层状方向放置,并作为整托盘货物卸下。
机器人磨削千斤顶部件:协调旋转夹具和刀具进给
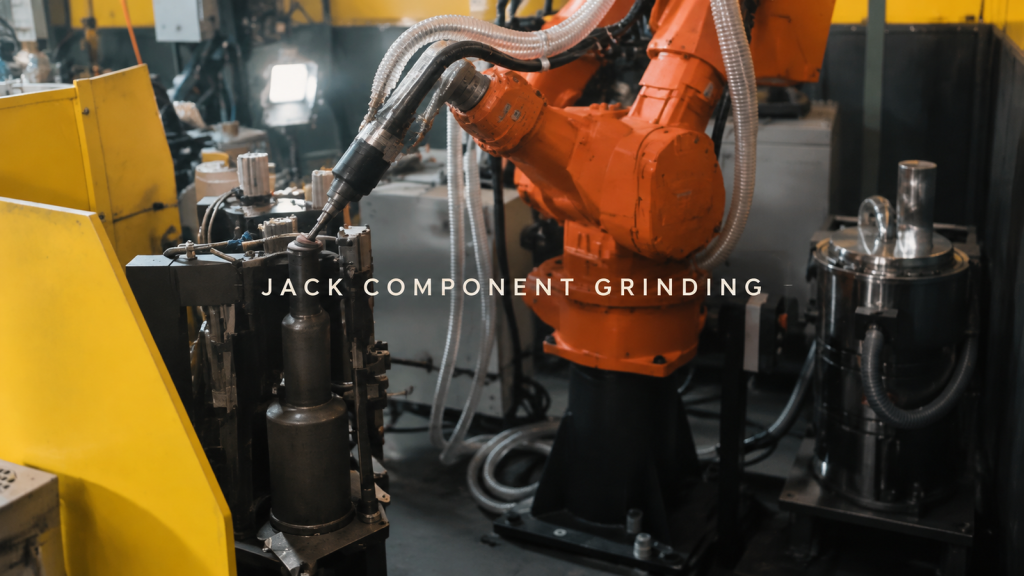
了解旋转夹具如何呈现用于机器人研磨的千斤顶组件,包括后部和前下部接触路径、分度联锁和间隙检查。
是什么让长金属薄板氩弧焊缝从始至终保持稳定?
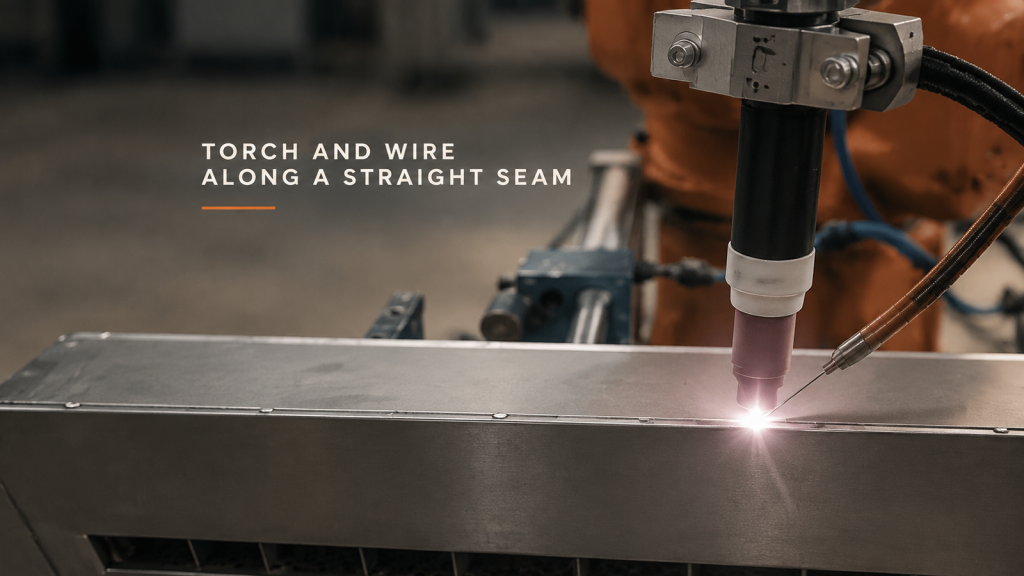
围绕接头稳定性、陶瓷喷嘴和侧线几何形状以及明确的电弧终止区,规划一条长的金属板氩弧焊缝。
机器人夹持零件去毛刺:夹持面和工作边应如何划分?
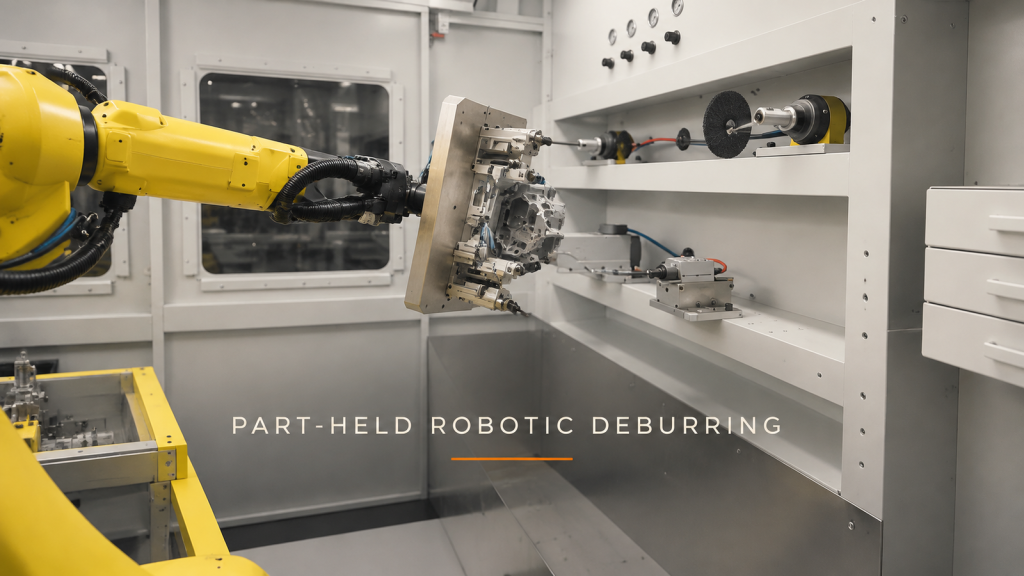
规划机器人夹持零件去毛刺方案,将夹持面与工作边缘分离,检查夹具间隙,并确定每种固定刀具的加工方法。