
By 以物思编辑团队 · 经审核 以物思编辑团队 · 最后更新日期:2026年10月9日 · 编辑政策 · 更正政策 · 条款
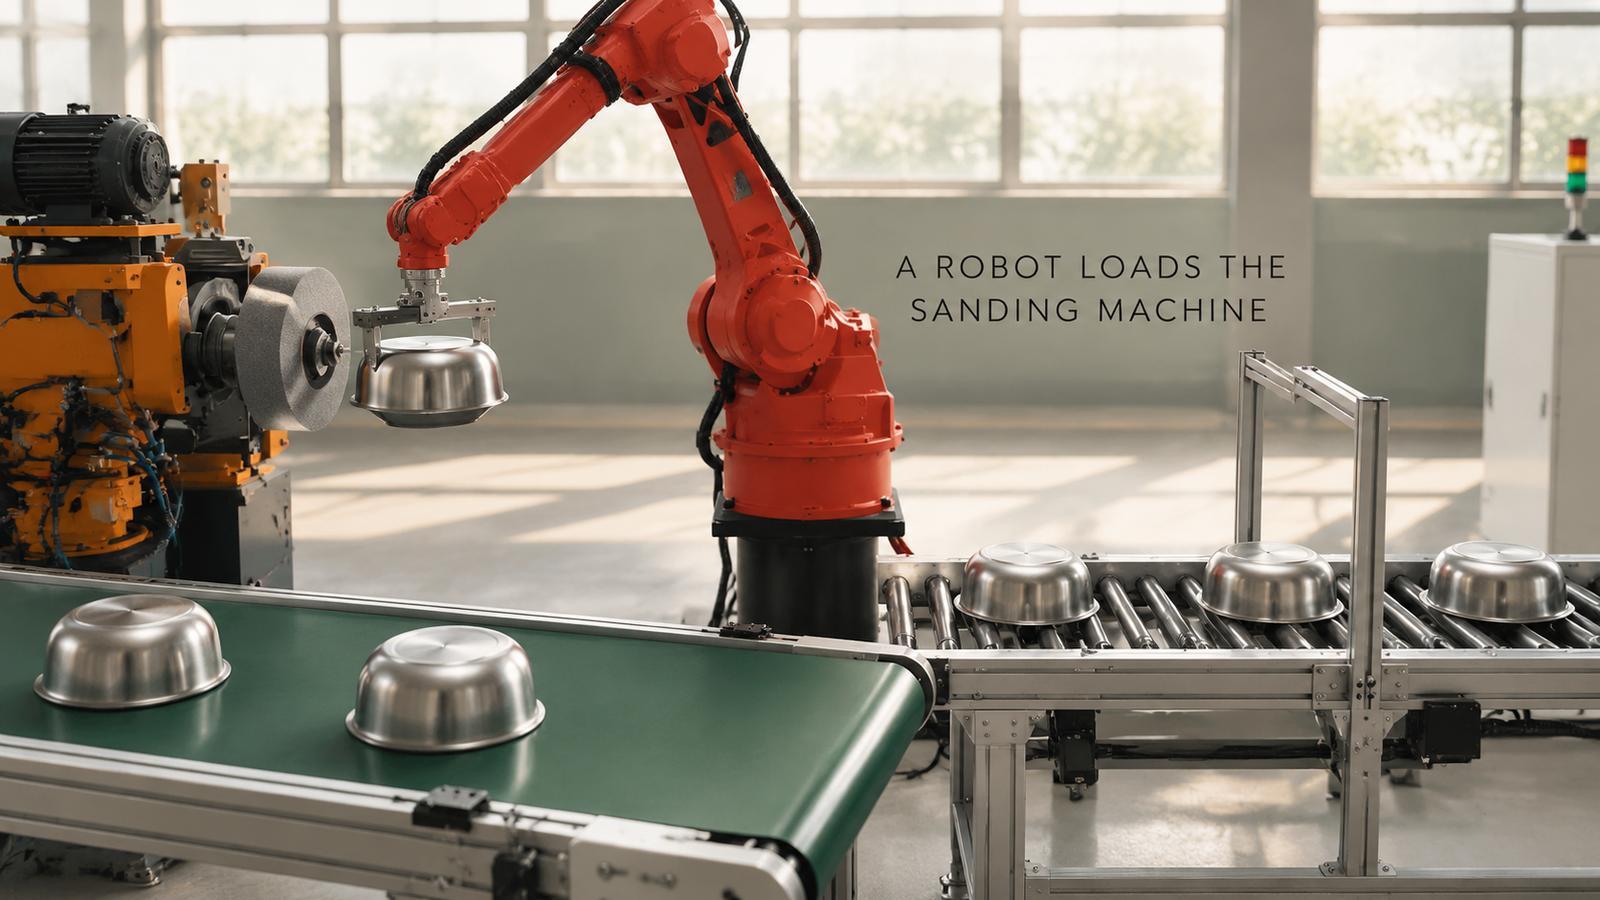
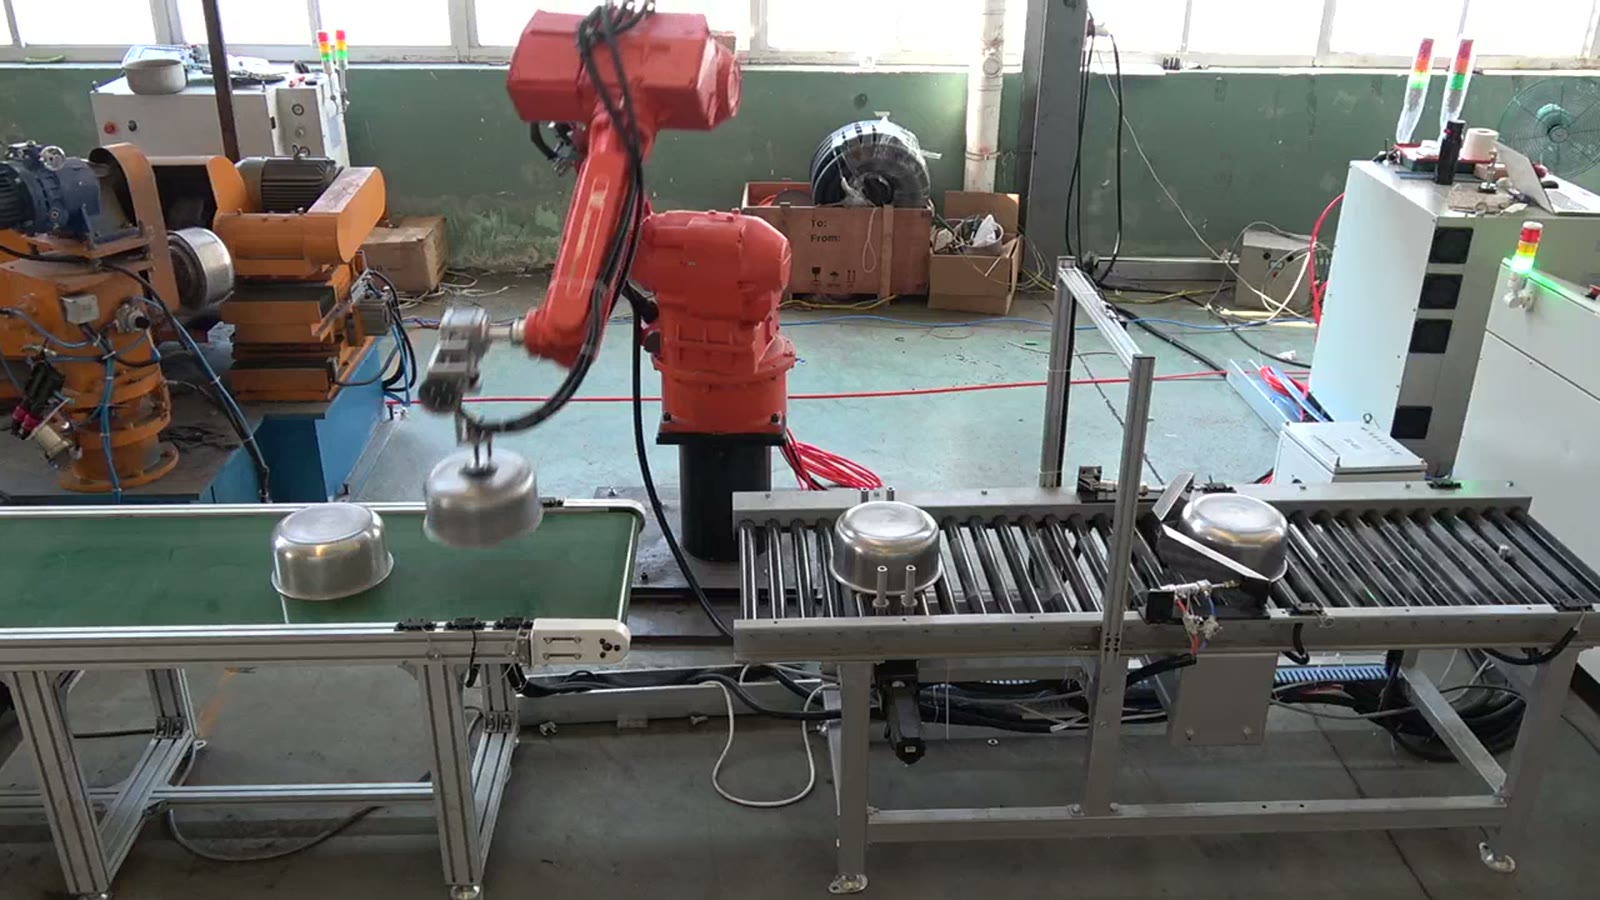
当机器人接管了人手和眼睛原本默默完成的所有工作后,人就可以离开碗形砂光机了:机器人能够拿起倒扣送来的碗,将其居中放置在主轴卡盘上,在粉尘中作业,并且所有操作都足够快速,砂轮无需等待。本文所述的单元仅使用一台六轴机器人即可完成所有这些工作。它从滚筒输送机上取下不锈钢碗,将每个碗装载到砂光机的卡盘上,并将砂光后的碗放置在传送带上。
考虑过将砂光机自动化吗? 请将零件图纸和您的每日产量发送给我们我们将回复您一个单元概念和一个周期时间估算。
操作员在这台机器上的双手在做什么?
轮子负责完成有用的工作。操作员是它的供应线,这项工作重复性高、灰尘多,而且很难保持人手充足。观察这样一个站点,操作员的任务会分解成几个小任务,每个小任务都会成为小组需要面对的问题:
| 操作员做什么 | 细胞必须回答什么 |
|---|---|
| 拿起下一个碗,转动它以适应机器。 | 抓取者如何拿起一个开口朝下的碗,并将其递给…… |
| 将碗放在卡盘上,感受一下是否合适。 | 碗是如何在无人检查的情况下自动居中的呢? |
| 站在尘土中 | 机器人及其机械臂是如何幸存下来的 |
| 取下打磨过的碗,把它放下 | 成品碗碟会被送到哪里,以及机器人如何到达那里。 |
| 在转轮运转时,保持下一个碗的准备就绪。 | 布局如何防止机器等待 |
穿过这个细胞的一次循环
右侧有一条滚筒输送机将碗送入。左侧是一台橙色的砂光机,配有主轴卡盘和灰色砂轮。前方有一条绿色的皮带输送机,中间是一台红色的六轴机器人,三台设备都在它的操作范围内。
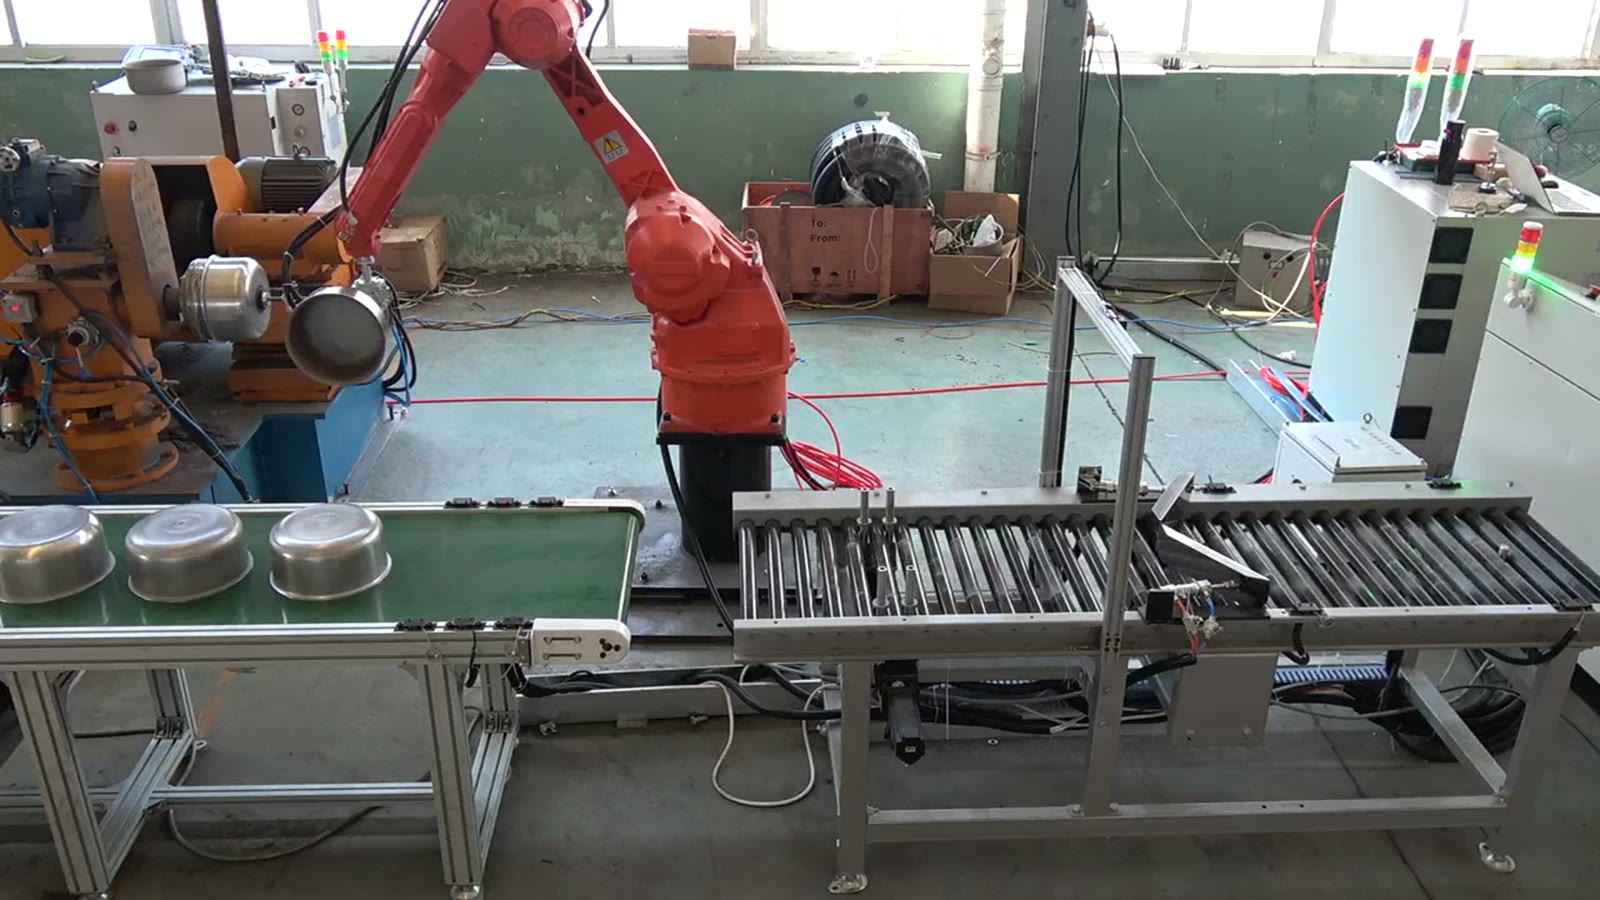
- 不锈钢碗口朝下,一个接一个地放在滚筒传送带上。
- 机器人到达传送带末端,将其条状夹爪压在碗上。
- 它抬起碗,转向砂光机。
- 将碗装到主轴卡盘上,机械臂在机器上停留几秒钟,同时碗旋转,轮子抵住碗。
- 打磨完成后,机器人将碗拿走并转向前方。
- 它将碗放在绿色传送带上,传送带将碗向前输送。
- 机器人回到滚筒传送带,准备放置下一个碗,并重复上述动作。
碗的安装:从夹持器到卡盘
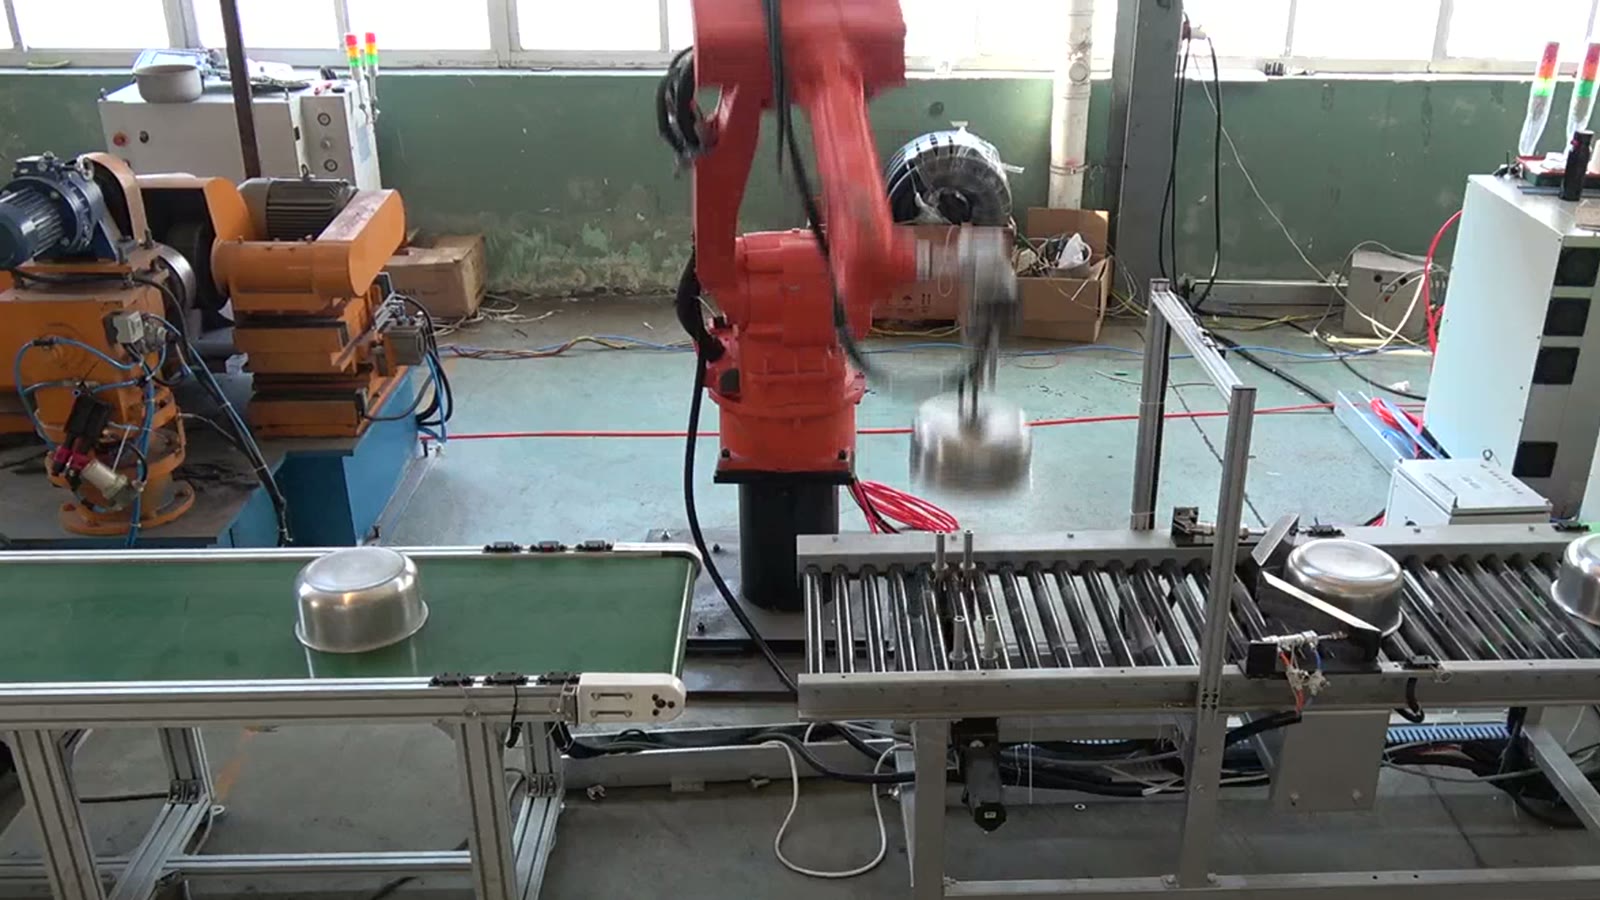
碗口朝下送达时,可以稳定地放在传送带上。问题在于,机器人拾取碗的方向不一定是卡盘最终接收碗的方向。
合理的步骤是先确定卡盘与工件的接触面以及砂轮需要到达的工件表面,然后再确定夹具的形状。夹具必须保证卡盘的接触区域畅通无阻,不得在尚未打磨的表面上留下痕迹,并且必须在卡盘接管时能够干净利落地释放。如果碗状工件的形状本身就提供了按压和提起的空间,那么条形夹具就是一个简单的解决方案。如果工件形状多样,则可能需要使用可调节的夹具或更换刀具,这需要在图纸上加以考虑。
保持主轴笔直
旋转卡盘上偏离中心的料碗会发生晃动,导致砂轮切削材料不均匀。因此,机器人和卡盘需要共同进行定心。带有导入装置、定位座或定心机构的卡盘可以容忍较小的定位误差。而没有这些装置的卡盘则要求定位非常精确,料碗在传送带上的任何位置变化都会直接传递到机器上。在传送带末端设置挡块或导向装置,使每个料碗几乎都到达相同的位置,可以让机械手提前抓取。
尘埃和机器人的手腕
打磨会产生细小的粉尘,而机器旁的机器人就暴露在粉尘云中。粉尘会渗入关节和电缆入口,覆盖机械爪,并可能干扰其使用的任何传感设备。通常的解决方法包括:为机器人加装防护罩、使用密封或吹扫式机械爪、在轮子附近安装吸尘装置,以及优化布局,使机器人的手腕远离粉尘最密集的区域。工厂需要采取哪些措施取决于具体的工艺流程和机器型号。尽早咨询相关问题至关重要,因为这会影响机器人的选择和维护。
让车轮不再等待
一条基本原则是:机器人往返于各个工位之间的时间应该远小于碗在转盘上停留的时间。如果时间足够短,机器就能控制节奏,机器人就有了空闲时间。反之,机器人就会成为瓶颈,这时才需要考虑增加第二个机器人或第二个机器工位。
缓冲装置很有帮助。滚筒输送机上等待的碗和运送成品碗的传送带,可以让砂光机在两端短暂中断的情况下也能继续运转,但代价是会占用一些空间。一台机器人能否跟上一台机器的运转,取决于每个碗的砂光时间与机器人往返所需的时间,而这正是根据图纸估算的循环时间所能解答的问题。
当每台砂光机配备一个机器人是合理的
如果碗的形状固定不变,碗口朝下放置在固定位置,且机器大部分时间都在运转,那么在砂光机旁配备机器人是合理的。但如果一台机器要处理直径或深度差异很大的碗,碗可能倾斜或堆叠放置,砂光步骤需要将碗翻转并重新夹紧,或者防护装置和除尘设备占用了机器旁边的空间,那么就需要仔细考虑是否需要机器人。
买家会问到哪些关于砂磨单元的问题
砂光机需要更换吗? 通常情况下不需要,但它必须做好自动装载的准备:需要一种方式来告知机器人机器已准备就绪,并且要有足够的空间让机器人够到卡盘。我们会根据您当前使用的机器进行检查。
锅和其他炊具的工作原理也一样吗? 同样的问题也适用,但是夹具和卡盘的啮合方式因形状而异,因此请发送每种形状的图纸。
能够帮助我们确定细胞大小的信息
请提供零件图纸,标明碗或罐的尺寸范围;告知我们您目前使用的砂光机型号以及碗的夹持方式;并提供您的日产量。根据这些信息,我们可以判断哪些问题对您的零件生产最为重要,并绘制出包含周期时间估算的单元示意图。
今天还在用手操作砂光机吗? 告诉我们 或者将图纸和每日产量发送至 sales@evsrobot.com。
本文以一个砂光机砂光单元为例,阐述了机器人装载砂光机的一般原理;砂光机 ...