
By 以物思编辑团队 · 经审核 以物思编辑团队 · 最后更新日期:2026年10月8日 · 编辑政策 · 更正政策 · 条款
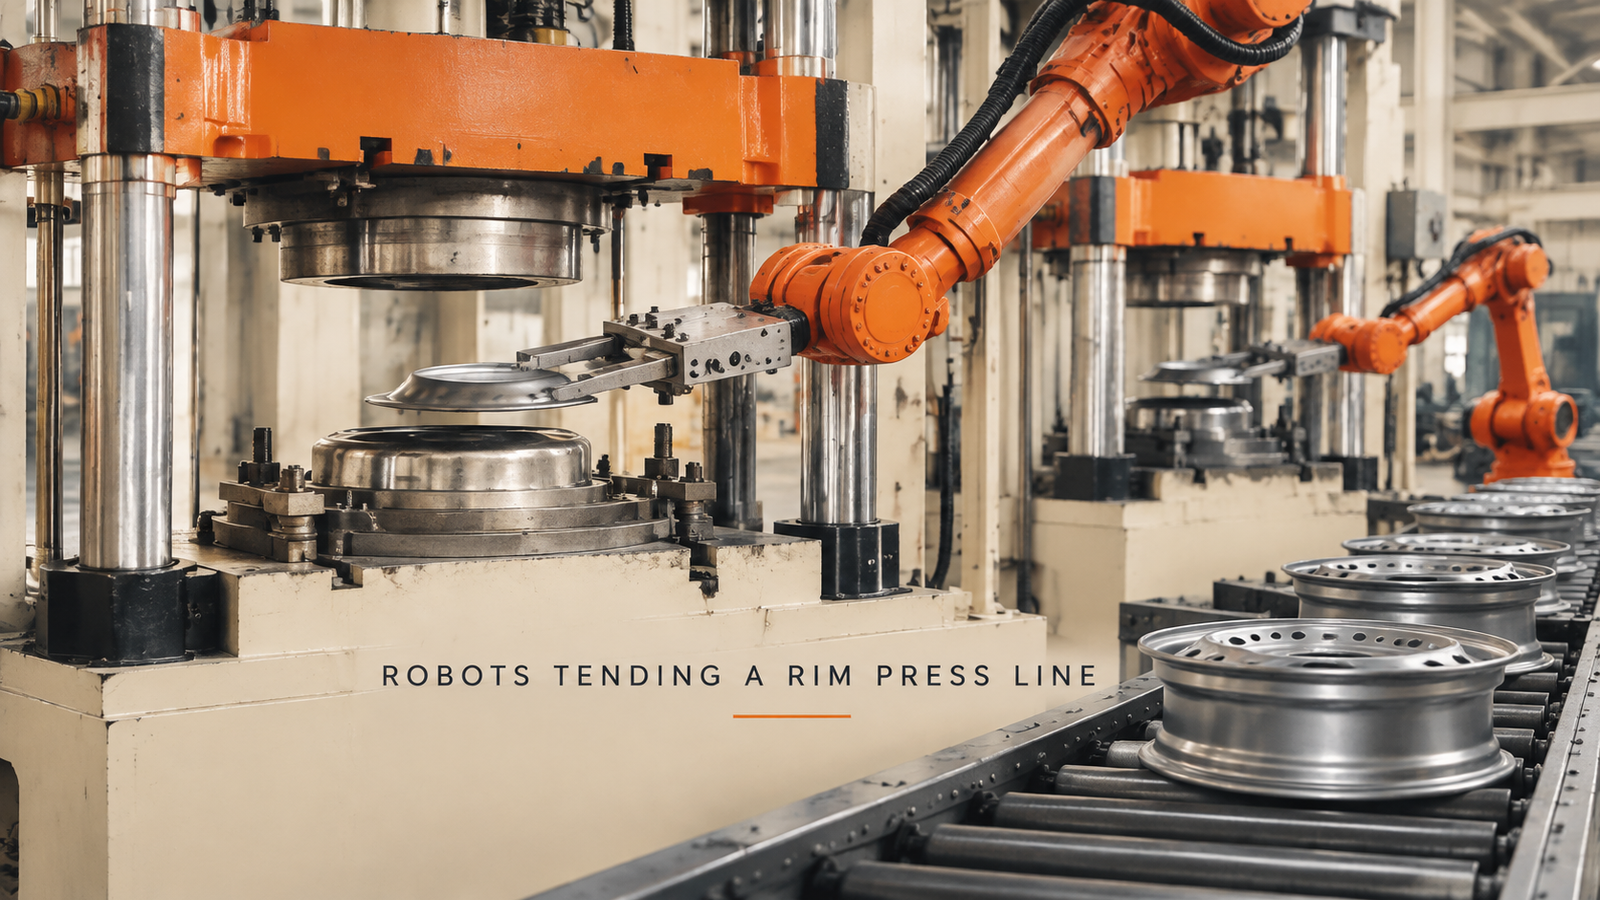
当满足以下三个条件时,轮辋生产线的冲压操作可以交给机器人:零件被送入模具时不会发生位移;冲压机只有在机器人离开后才能闭合;零件在每个循环中都位于模具中的同一位置。有效载荷和工作范围固然重要,但它们很少是决定性因素。在本文所述的单元中,六轴机器人位于一排四柱液压机和轮辋工位之间,它们分别处理两种截然不同的零件:在冲压机上处理圆形钢坯,在工位上处理带一圈孔的轮辋。
观察压线是否在沿边缘线移动? 请将每个工位的零件图纸和每日产量发送给我们。我们将回复您一个单元概念和一个周期时间估算。
为什么压机是轮辋线的硬端
冲压机与其他轮辋生产线不同,因为操作员必须将手(或至少是零件)伸入模具之间的空间。每天数千次这样的手工操作既费力又危险,而且每增加一台冲压机就意味着需要在另一个工位增加一名操作员。因此,冲压机操作往往是工厂在考虑引入机器人时首先关注的岗位之一。
这也是为什么这项工作并非简单的“取放”。机器人进入的空间即将关闭,它放置的零件必须在放置的瞬间精准无误地落在正确的位置。以下所有内容都基于这两个事实。
一次按压循环,一步一步
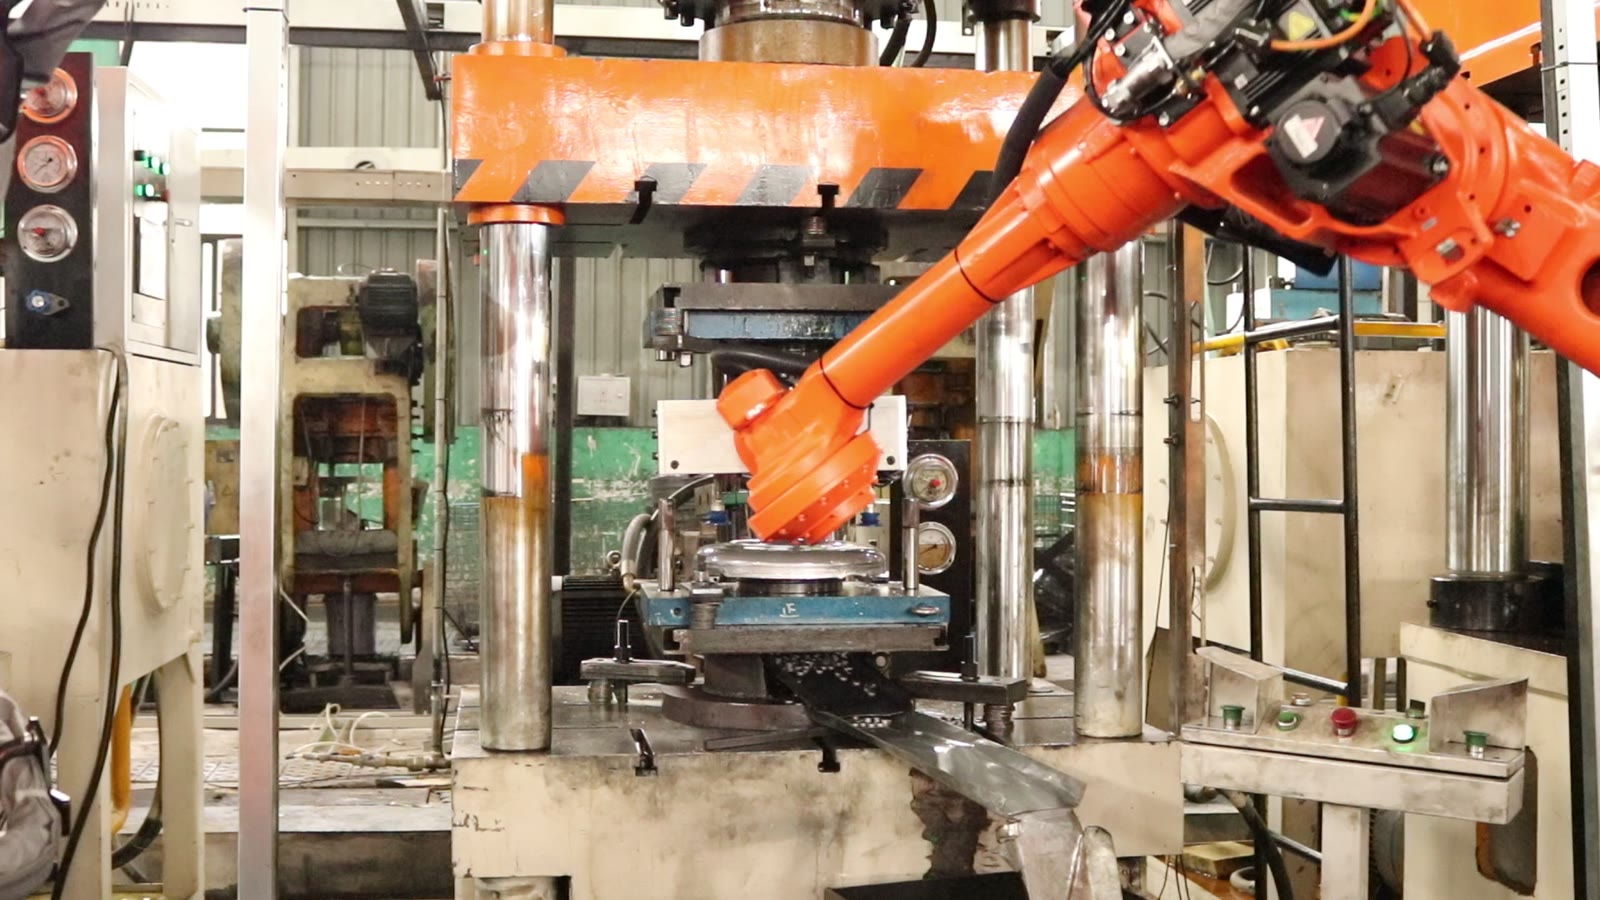
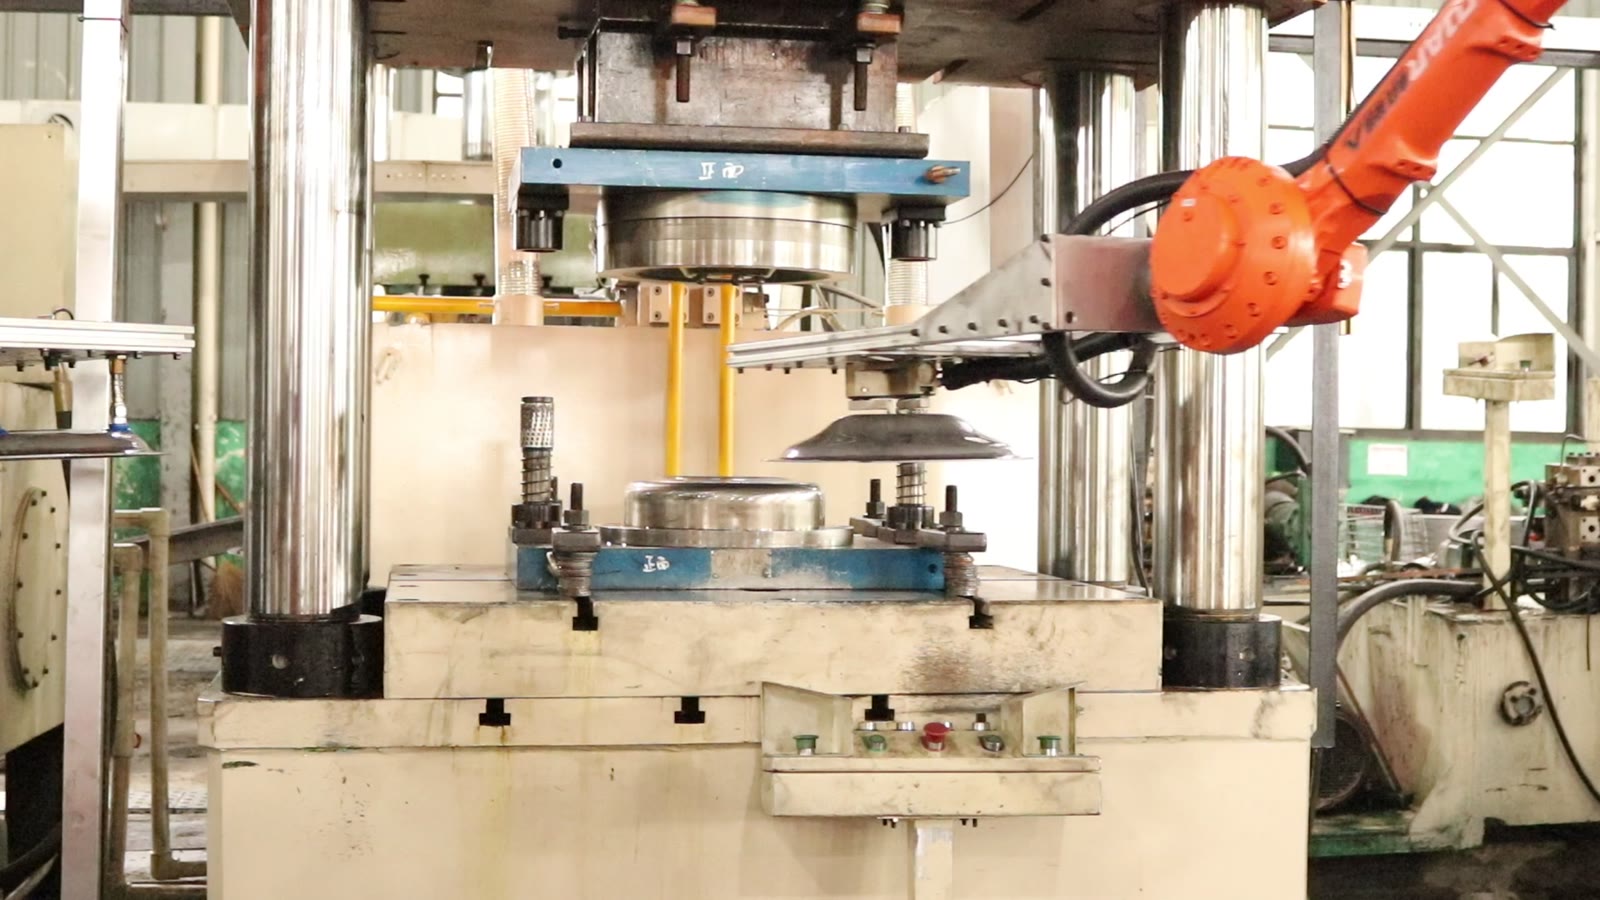
在印刷机上,循环过程如下:
- 机器人用扁平的叉形夹爪夹持圆形钢坯。
- 它位于上模和下模之间。
- 它将坯料放置在下模上。
- 它退出了新闻发布会。
- 只有这时,印刷机的橙色上横梁才会下降并再次上升。
- 机器人伸回内部,将零件从下模上取下。
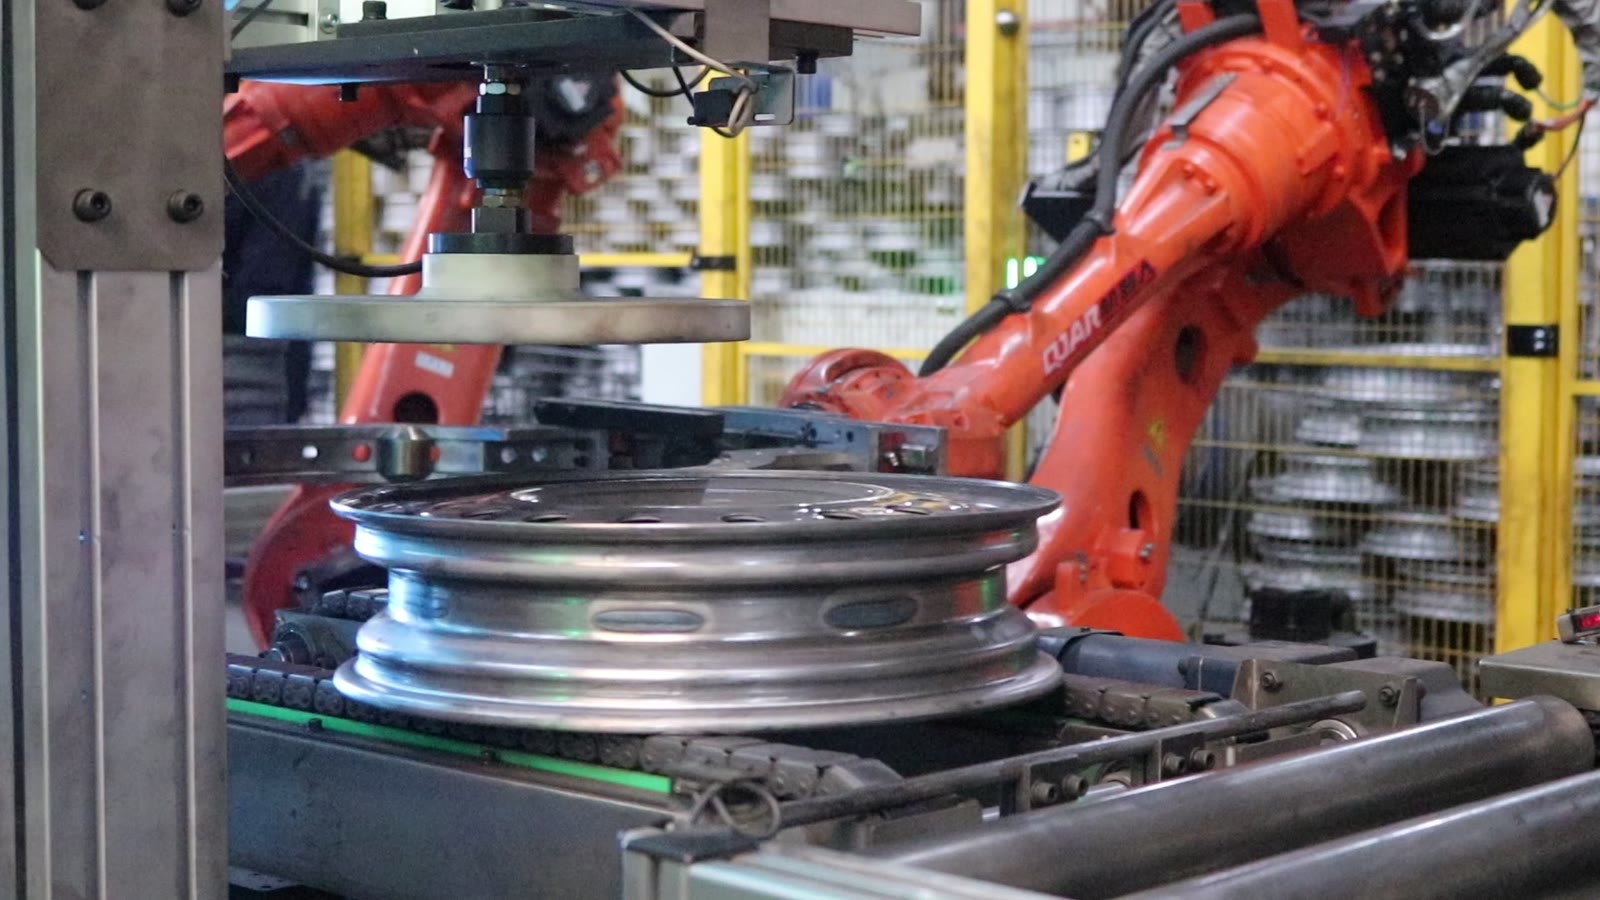
沿着生产线继续前行,另一套搬运工序接踵而至。在轮辋工位,一台配备环形夹爪的机器人抓取一个轮辋(一个带有排孔的环状部件),并将其放置在一个垂直夹具上。夹具上方的圆形压板向下压紧轮辋,压紧完成后,机器人再次取下轮辋。在滚筒输送机旁,两台机器人并排站立,抓取轮辋并将其移动到输送机的另一侧,轮辋随后沿着输送机依次移动。
三个相互制约的因素
将零件搬运进去而不移动它
叉车承载的工件由下方支撑而非夹紧,因此如果机器人加速、制动或转弯过急,工件在移动过程中可能会滑动。叉车需要一个工件不会滑落的支撑面,以及在工件受力最小的区域保持平缓的移动路径。工件的偏移并非小错误:下一个约束条件假定工件位于您认为的位置。
只有当机器人清空后,印刷机才会关闭。
单元内的操作顺序很简单:机器人后退,然后冲压机下降。其设计原则是,操作顺序不应仅仅依赖于精确的时机把握。机器人-冲压机联锁装置会向冲压机发出机器人已离开模具区域的信号,并在机器人进入模具区域前向其发出冲压机已打开的信号。这两个方向的信号都至关重要,因为冲压机过早关闭和机器人过早进入模具区域是两种不同的故障,但结果却相同。
在模具中定位零件
在下模上放置空白件只有在每次都能准确定位的情况下才有效。如果模具带有定位特征,例如凹槽、销钉或异形座,机器人只需将零件靠近并使其稳定即可。如果没有定位特征,机器人必须足够精确地将零件直接放置到位,任何取料位置的偏移都会直接传递到模具上。
这三者环环相扣。牢固的叉形夹持装置可实现可重复的定位,只有当机器人在行程开始前明显避开障碍物时,定位才有效,而模具中的定位特征则吸收了剩余的微小偏差。
从一次按压到一行
生产线上,机器人位于冲压机之间,冲压机以相同的节奏运行:进料、出料、冲压、再次进料。这种设计原则将一台冲压机和一个机器人视为一个单元,使得生产线易于扩展。每台新冲压机都配备一个机器人、一套联锁装置和一套零件处理流程,无需对整个单元进行重新规划。
权衡的关键在于每台印刷机的成本。另一种方案是,一台机器人服务两台印刷机,虽然节省了一台机器人,但却将两台印刷机的运行时间绑定在一起,导致每台印刷机都需要等待另一台。哪种方案更好,取决于每次冲压所需的时间与机器人行程时间的比值,而这正是根据图纸估算循环时间的目的所在。
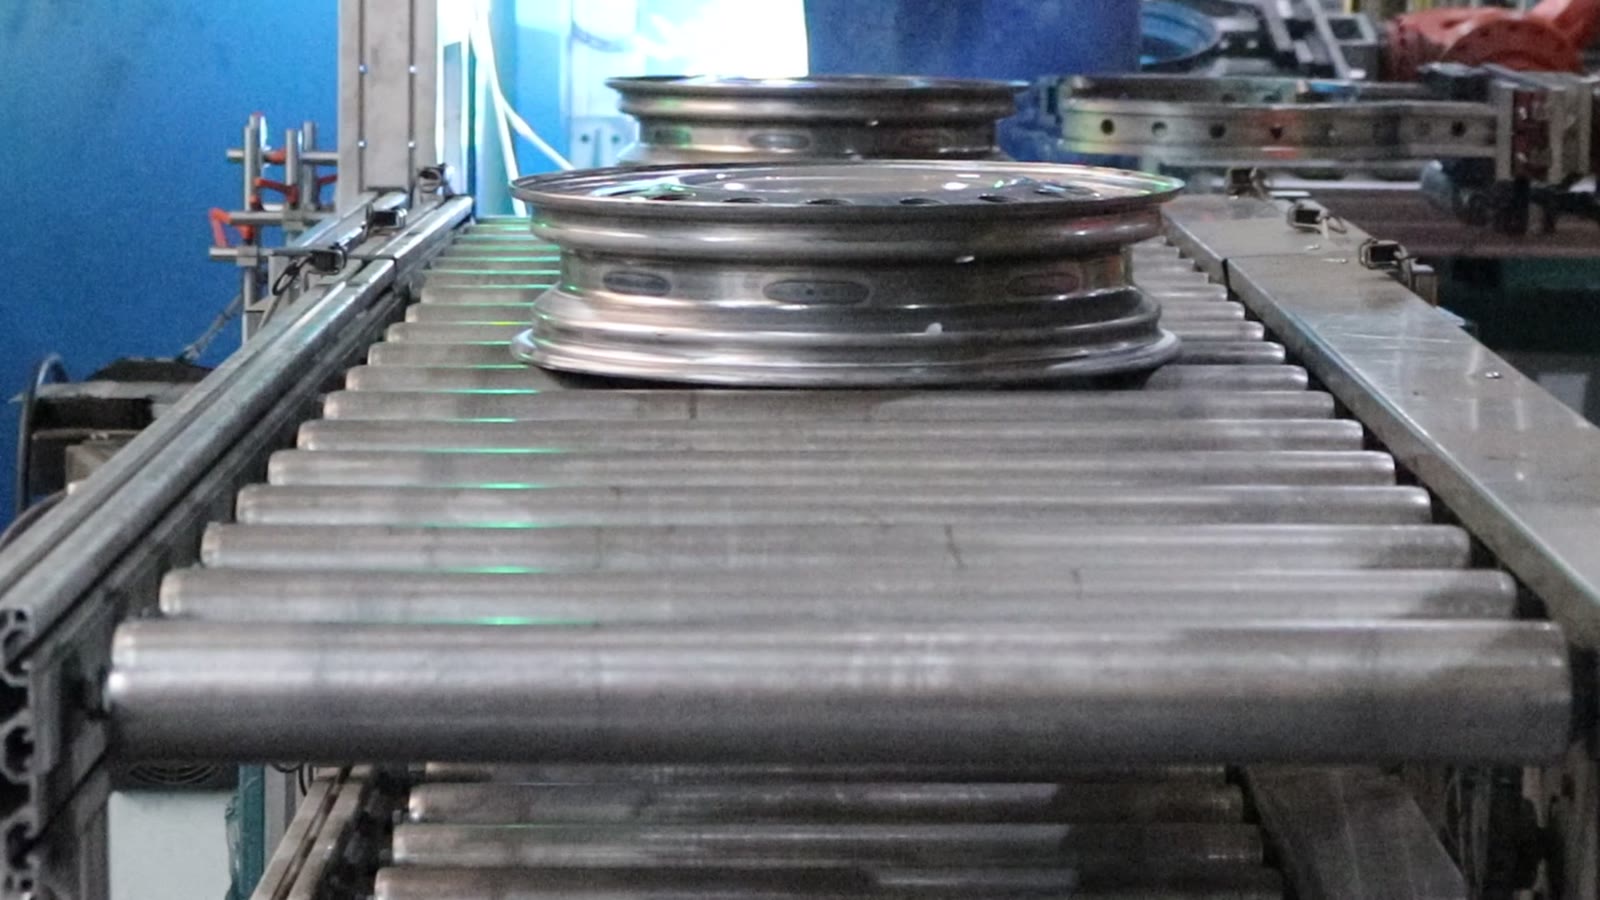
坯料和轮辋需要不同的夹具
该单元使用两个夹具分别加工两个零件:一个扁平叉形夹具用于夹持需要伸入模具之间的圆形毛坯,一个环形夹具用于夹持边缘。当客户希望一台机器人同时加工这两个零件时,这一点就显得尤为重要:要么需要在加工不同零件之间更换夹具,这就需要一个换刀装置和一个用于停放每个夹具的位置;要么每个机器人专门加工一个零件。专用机器人结构更简单,但每条生产线的成本更高;而可切换式设计在硬件方面成本更低,但会增加切换时间,并且需要检查的项目也更多。
这属于哪个范畴,以及应该从哪些方面深入研究。
当零件形状稳定、冲床并排排列且彼此之间有足够的空间,并且生产效率足够稳定,每台冲床配备一个机器人是合理的,那么冲床上下料方式就非常适用。但如果零件尺寸差异很大、模具无法定位零件,或者冲床布局没有为机器人提供足够的站立空间并伸手进入模具,则需要仔细考虑。
我们经常被问到的问题
印刷机需要改造吗? 通常需要联锁信号,有时还需要允许机器人进入的防护装置布局。我们会根据您提供的冲压机布局图进行核对。
一台机器人可以同时服务多台印刷机吗? 当冲程时间留出足够的空闲时间供机器人移动并装载第二个冲压机时,就可以实现这一点。循环时间估算可以显示是否如此。
同一个机器人可以加工坯料和轮辋吗? 理论上可以,但需要使用自动换刀装置,这会增加换刀时间。是否值得取决于零件更换的频率。
应该给我们发送什么?
对于每个工位,我们需要零件图、冲压布局图(包括机器人站位和模具开启方式)以及您所需的日产量。有了这些信息,我们就能告诉您生产线上哪个限制条件最难克服,并给出单元设计方案和周期时间估算。
想为您的印刷机设计一个概念吗? 在这里联系我们 或者将您的图纸和每日产量发送至 sales@evsrobot.com。
本文描述了冲压和轮辋处理的一般工作原理以及一个单元中可见的内容;它没有说明吨位、零件尺寸、材料、循环时间或任何成型步骤。