
Automação no manuseio de bandejas: quando vale a pena adicionar um segundo robô?
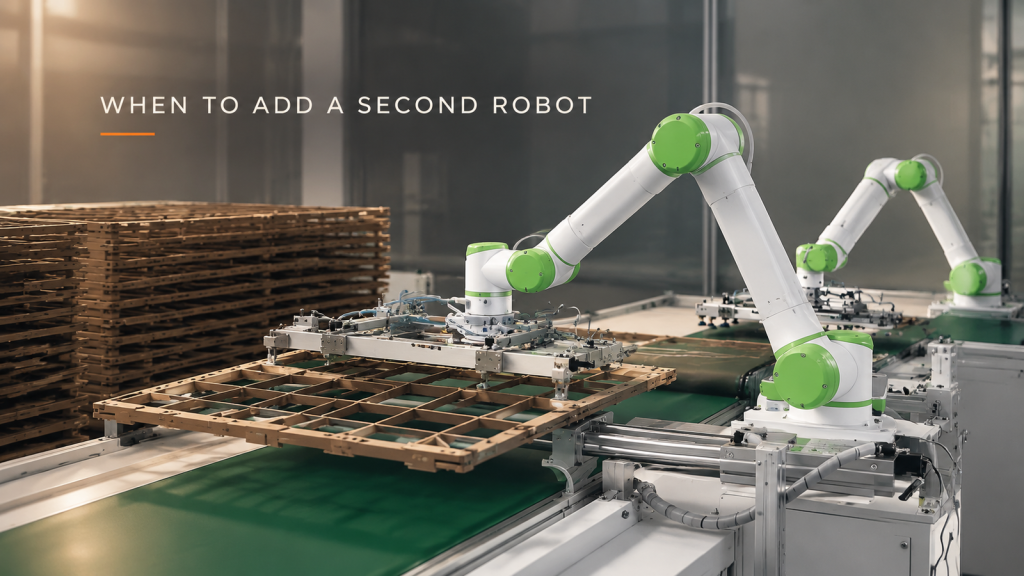
Compare um robô, um alimentador de bandejas e dois robôs. Saiba quais atrasos na troca de bandejas podem se sobrepor e o que testar antes de adicionar um segundo dispositivo de manipulação.
Automatizando o empilhamento de blocos na prensa: sete perguntas que os compradores fazem antes de encomendar um robô paletizador.
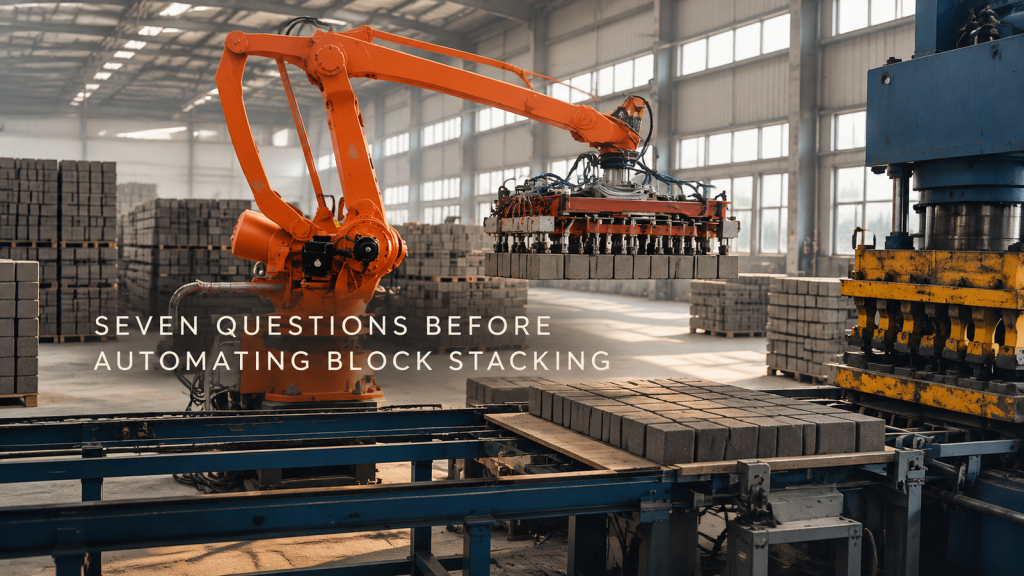
Sete questões a serem resolvidas antes de encomendar um robô paletizador para empilhamento de blocos na prensa: resistência inicial, garra, capacidade de carga, ciclo, padrão de empilhamento e falhas.
Polimento robótico com correia de dobradiças de portas de automóveis: cinco modos de falha a serem testados antes da compra.
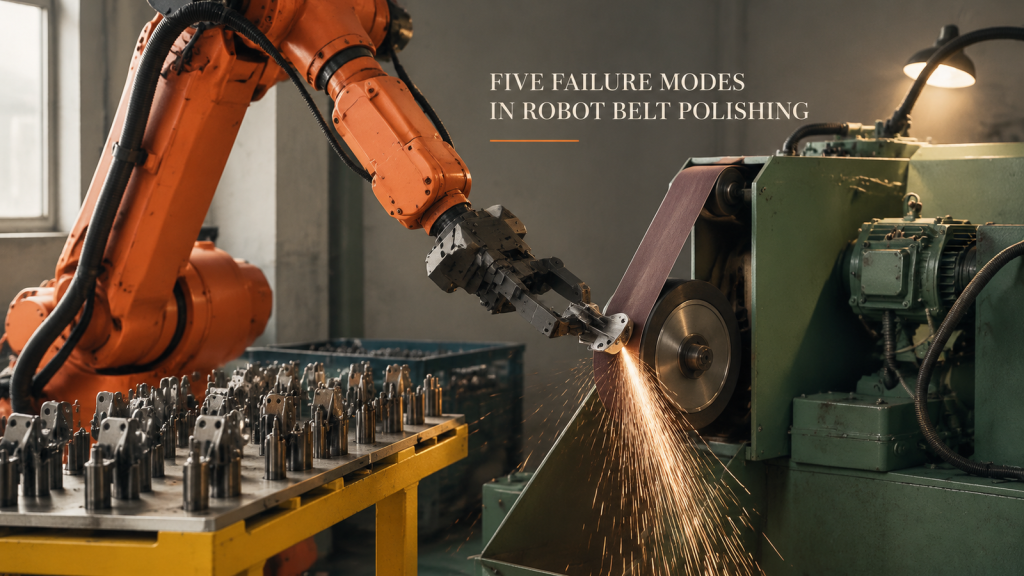
Cinco modos de falha que comprometem o polimento robótico de dobradiças de portas de automóveis com correia, desde variações nas peças e desgaste da correia até controle de força, poeira e deslizamento da garra, e como testar cada um deles.
Manuseio e empilhamento robótico de painéis de malha de aço: controle do envelope flexível
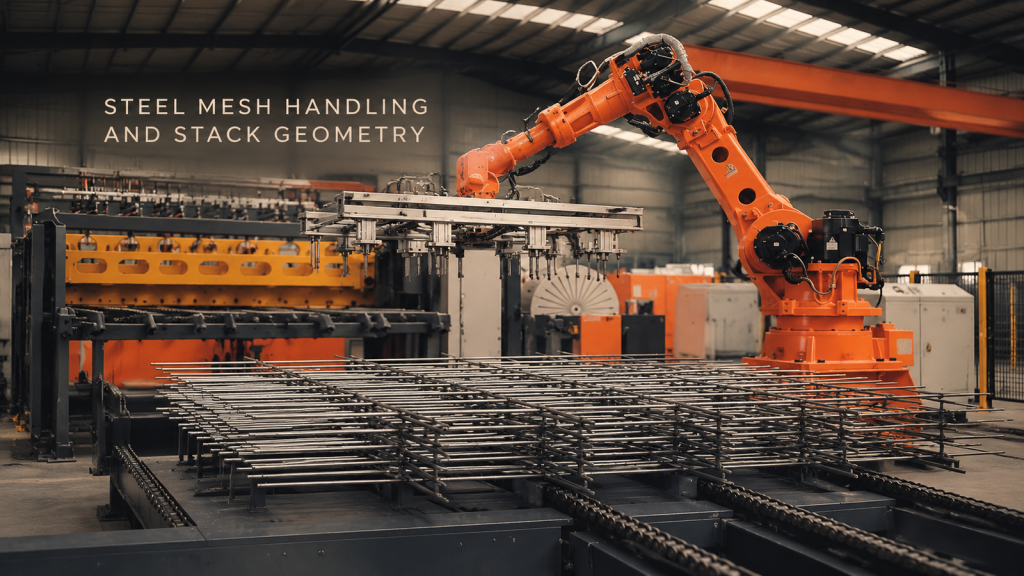
Manuseio e empilhamento robótico de painéis de malha de aço: controle do envelope flexível
Robô cuidando dos enrolamentos do estator do motor: definindo o estado de transferência.
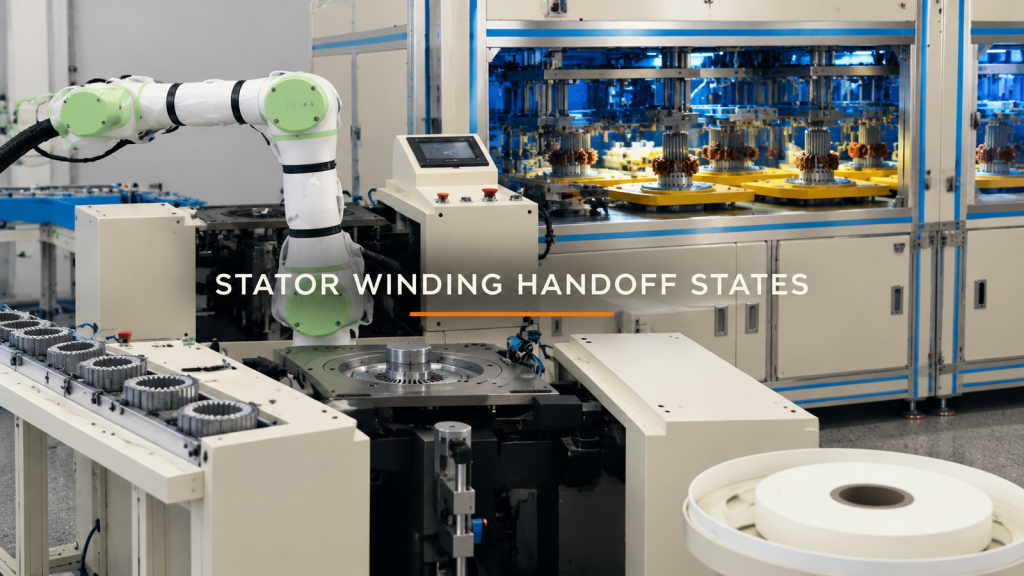
Defina os estados de transferência, a geometria do portador, o corredor de transferência e os testes de limite para o manuseio robótico dos enrolamentos do estator do motor.
Robô operando uma prensa: verifique a transferência da matriz antes da programação.
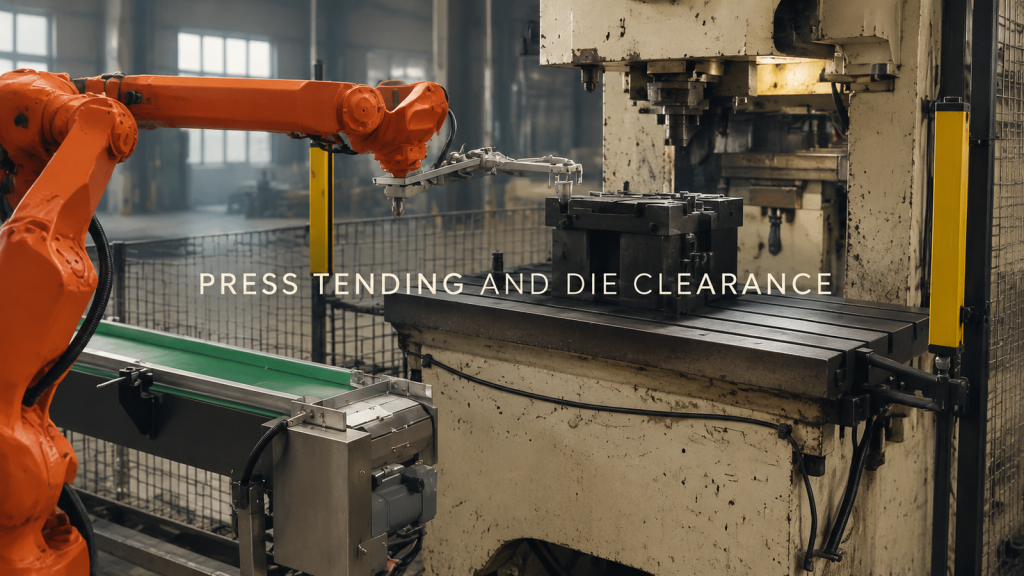
Planeje a alimentação da prensa robótica em duas etapas. Verifique a aproximação, a aderência ou liberação e a folga de saída na esteira e na área da matriz antes da programação.
Despaletização de caixas para uma esteira transportadora: Defina a lógica de camadas, preensão e liberação.
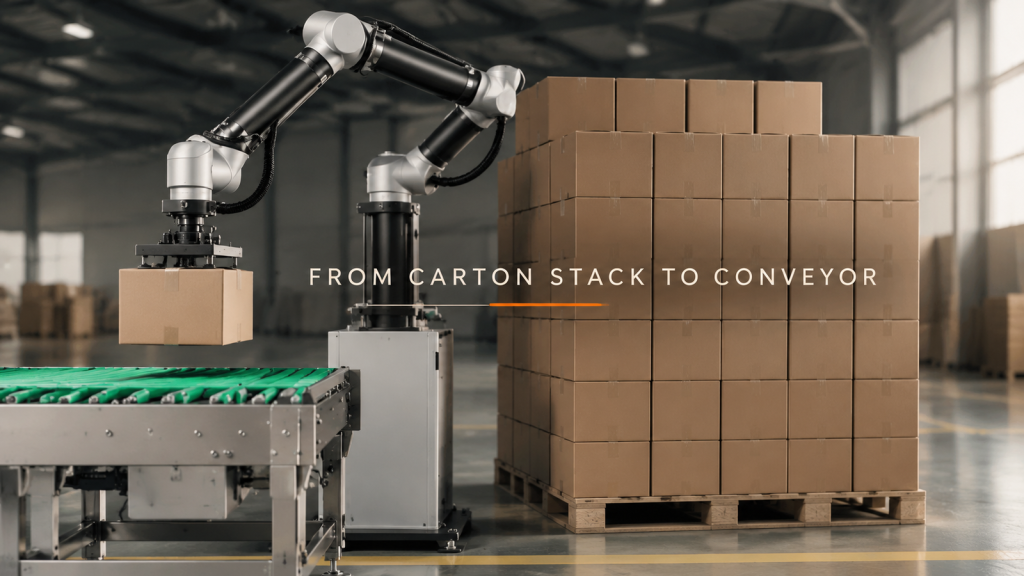
Mover uma caixa de uma pilha para uma esteira de saída parece repetitivo, mas a transferência muda à medida que a camada se esgota. Nesse caso, um robô elevador...
Transferência de robôs em uma célula de treinamento: defina as transferências antes da programação.
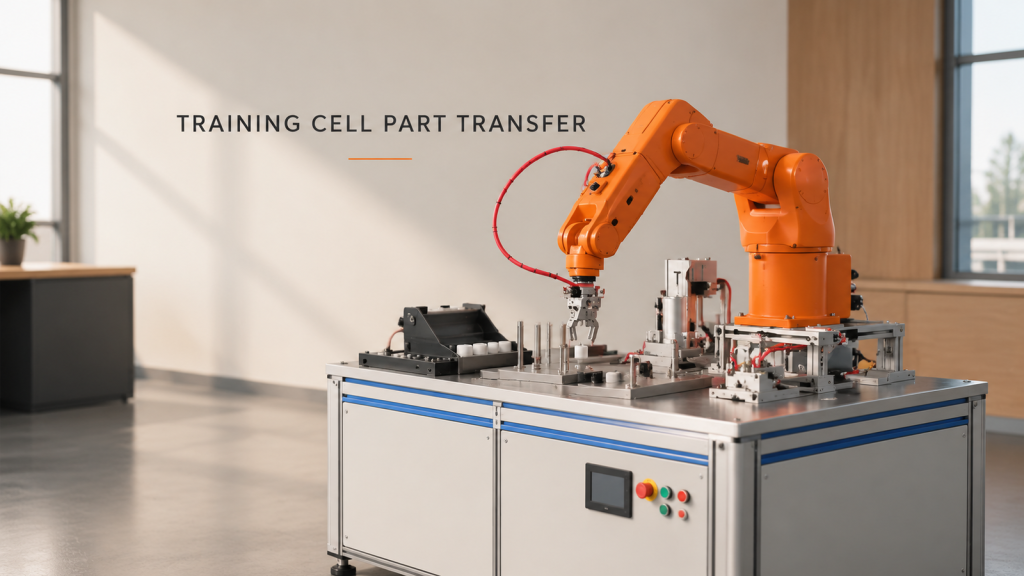
Uma célula de treinamento com múltiplas estações é útil porque expõe as interfaces que determinam se a transferência do robô será estável: como uma peça está localizada, quando uma
Robôs manuseando peças metálicas longas: suporte, área de oscilação e transferência de estações.
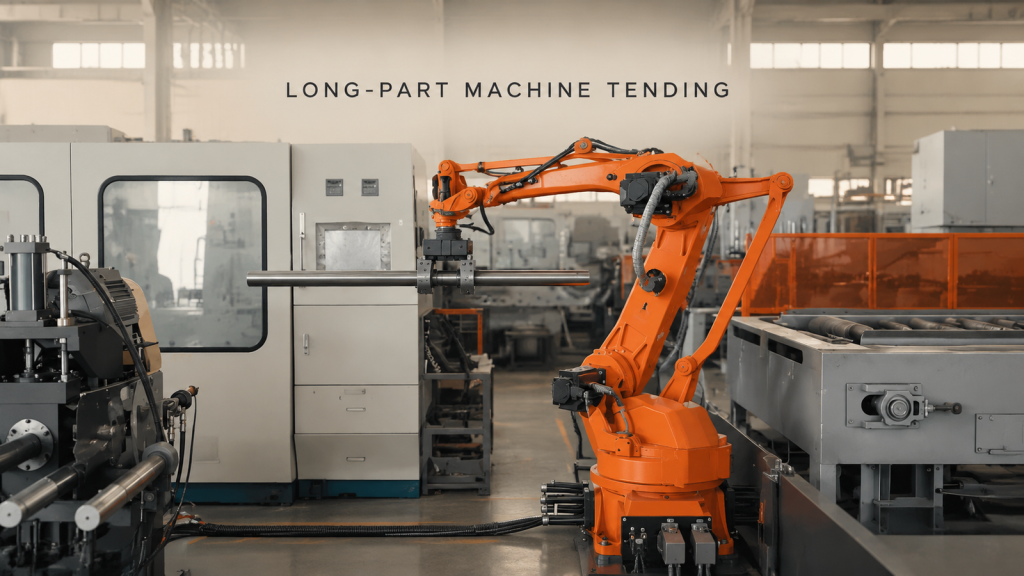
Analisar a apresentação de coleta, as ferramentas de preensão, a folga de rota e a transferência da mesa de rolos para o manuseio robótico de peças metálicas longas.
Transferência de robôs em uma estação de paletes: ferramentas de vácuo e verificações de transferência.
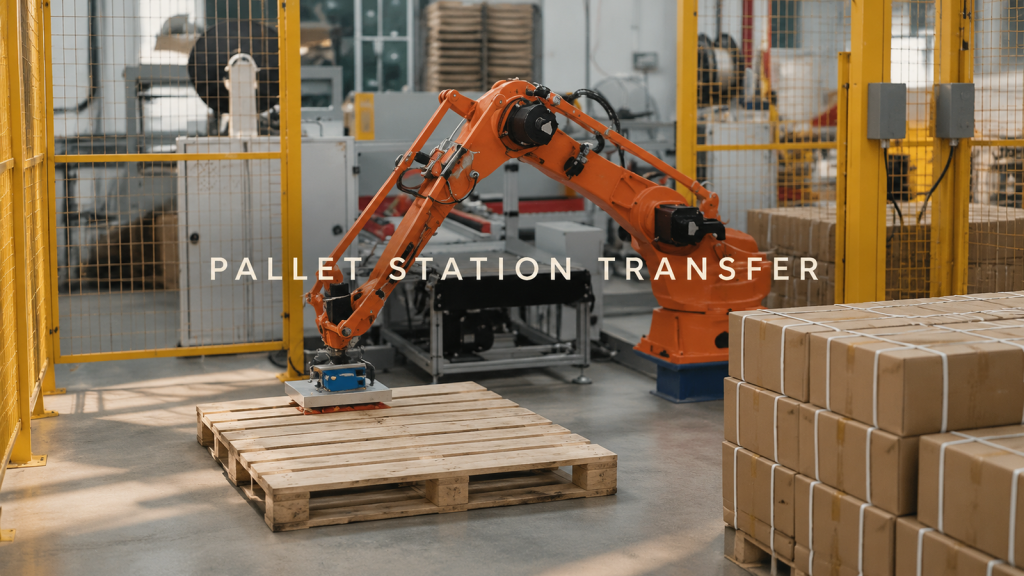
Analisar a apresentação de coleta, as ferramentas de vácuo, a liberação da rota e a transferência para a área de paletes para transferência robótica em uma estação de paletes.
Transferência de peças SCARA entre várias estações de fixação
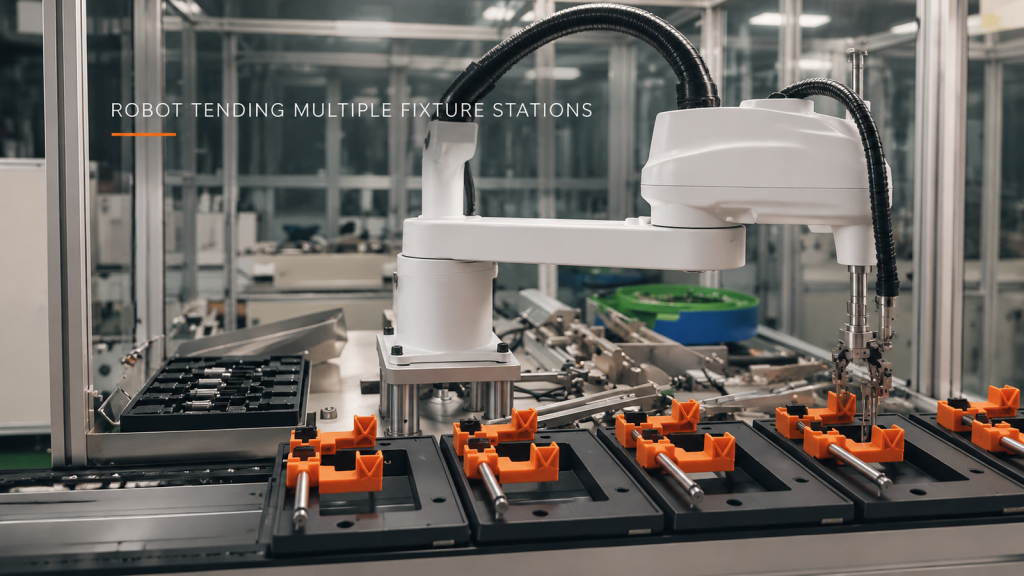
Veja como avaliar a transferência de peças SCARA através de uma bandeja, mecanismo intermediário e múltiplas fixações sem assumir detalhes de ciclo ou processo não verificados.
Sequenciamento da zona de trabalho para soldas repetidas de componentes de trilhos
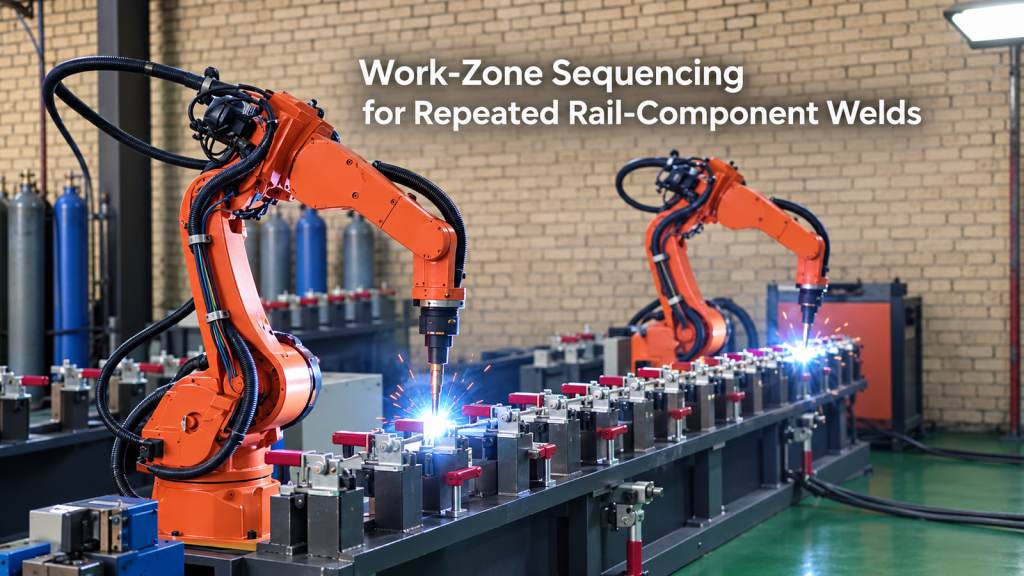
Explore como o sequenciamento da zona de trabalho, a consistência dos dispositivos de fixação e os estados de contorno orientam as soldagens robóticas repetidas em componentes ferroviários.