
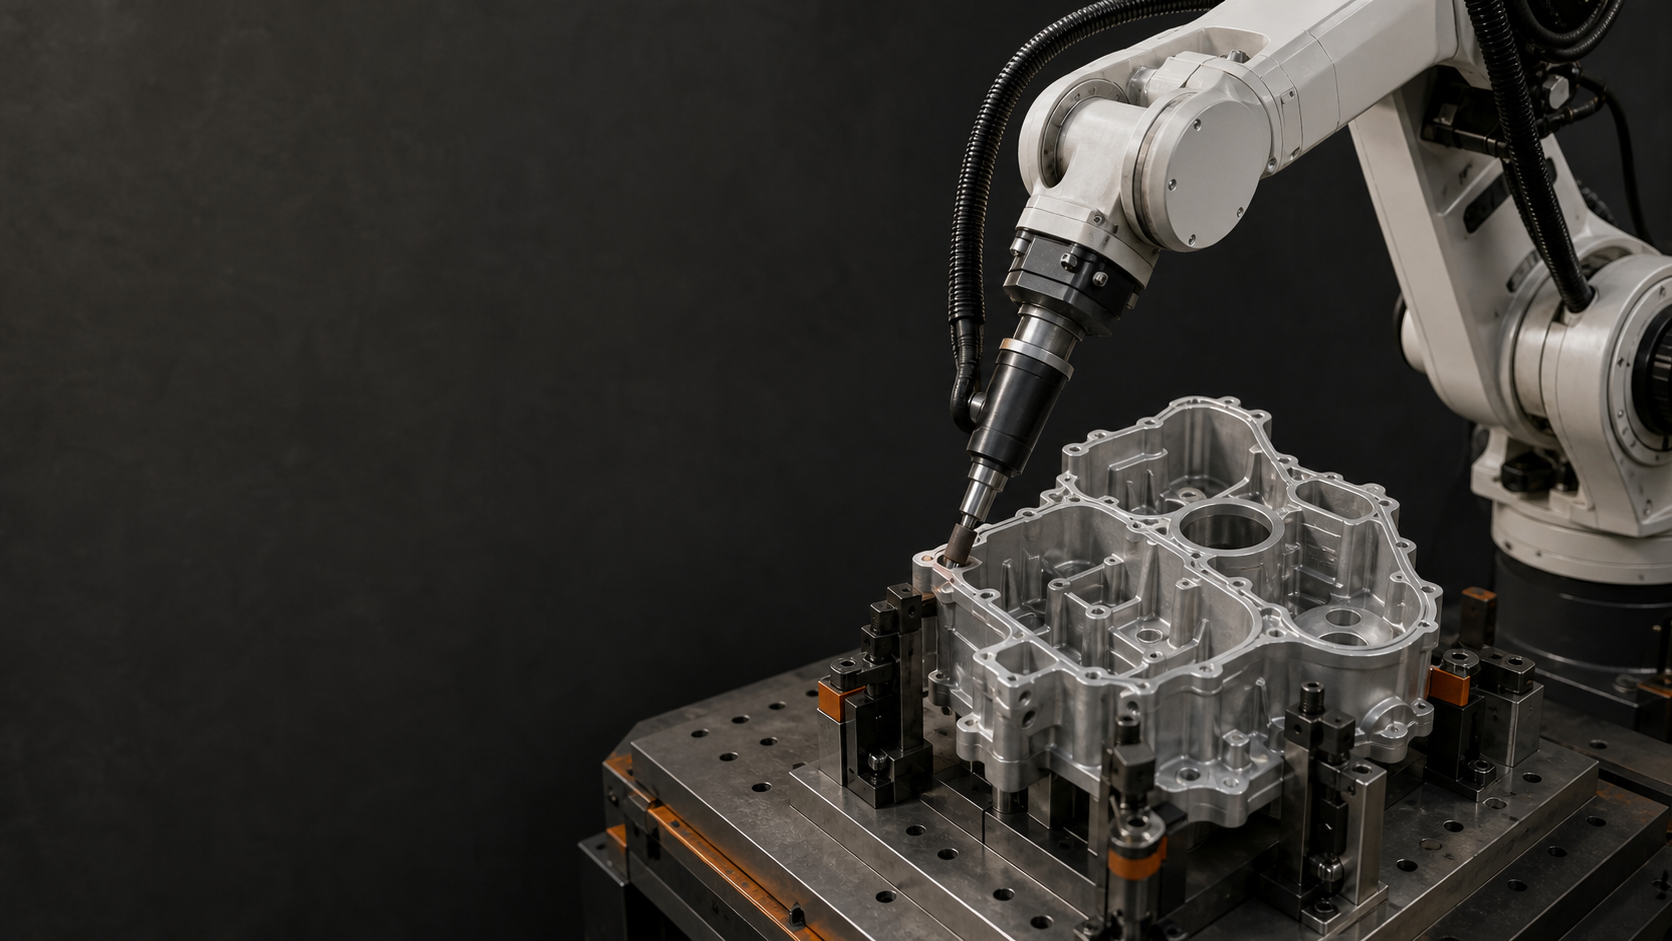
Esimene vastus: Alumiiniumvalude robotlihvimine ja ebatasanduste eemaldamine peaks algama ebatasanduste kaardistamisega, korratava kinnitusdetaili tugipunktiga, segmenteeritud servateedega, kontrollitud tööriista seisukorraga ja servapõhise kontrolliga. Lisakaadril on näha robotiga kantav spindl, mis läheneb ja puutub kokku mitme valukontuuri ja teise valupoolega pärast kinnitusdetaili ümberorienteerimist. See ei tõenda nägemist, jõu juhtimist, täpsust, pinnaviimistlust, eemaldamiskiirust, tsükliaega ega vastuvõetavust; nende jaoks on vaja representatiivseid katseid ja andmeid.
Mida näitab 25.2-sekundiline protsessikaader
Selle juhendi jaoks vaatas toimetus läbi täpse, lubatud tuletise kõigi 25.2 sekundi jooksul nelja kaadri sekundis visuaalse diskreetimissagedusega, mida toetas külmutatud allika auditi kirje. Nähtav järjestus näitab alumiiniumvalu kinnitusdetailis, robotiga kantavat ebatasanduste eemaldamise spindlit, tööriista lähenemist ja kokkupuudet mitmes kontuuripunktis ning alternatiivset valupoolt pärast kinnitusdetaili ümberorienteerimist. Need on protsessi vaatlused, mitte väidetav kasutuselevõtt või jõudlustest.
Videomaterjal ei näita jõujälge, visuaalliidest, programmiandmeid, mõõtmete mõõteriista, pinnaviimistluse mõõtmist, materjali eemaldamise mõõtmist, tsüklianalüüsi, korduvkatsete loendust, ohutusvalideerimise arvestust ega vastuvõtutulemust. Robotlihvimise ja ebatasanduste eemaldamise kohta esitatud väited nende funktsioonide või tulemuste kohta nõuavad paigaldatud süsteemi dokumentatsiooni ja representatiivseid projekti tõendeid; klipist ei järeldu numbrilisi tulemusi.
Robotlihvimine ja ebatasanduste eemaldamine: videomaterjal versus vabastamiskindlus
Robotlihvimisel ja ebatasanduste eemaldamisel vastavad protsessikaadrid ja tõendid erinevatele küsimustele. Kaadrid võivad näidata valudetaili kinnitusdetailis, robotiga liigutatavat spindlit, tööriista lähenemist ja kokkupuudet mitmes kontuuripunktis ning teist valukülge pärast kinnitusdetaili ümberorienteerimist. Tõendid peavad lisaks määratlema toetatud valudetaili ja ebatasanduste vahemiku, tugipunkti variatsiooni, nimetatud servasegmente, paigaldatud tööriista ja seadistuse, juurdepääsu ja kokkupõrke kontrollid, kontrollimeetodi, tööriistavahetuse oleku, rikete taastamise ja ohutuse valideerimise. Kasutage kaadreid nähtavate kontaktide asukohtade mõistmiseks, mitte jõu juhtimise, nägemise, täpsuse, viimistluse, eemaldamiskiiruse või tsükli jõudluse järeldamiseks. Võrrelge kontseptsioone sama tõendite loendiga: ebatasanduste kaart, kinnitusdetail, servade kaupa rada, kontrollitud tööriista olek, representatiivne katsemaatriks, kontroll, taastamine ja muudatuste kontroll. Väljastage ainult konfiguratsioon, mille andmed vastavad projektispetsiifilisele vastuvõtuplaanile.
Peamised kaasavõtmised
- Kaardistada jooniste ja representatiivsete valandite alusel nõutavad, keelatud ja kontrolli seisukohalt kriitilised alad.
- Enne radade õpetamist või genereerimist määrake korduvad kinnituspunktide andmed.
- Segmenteeri keerulisi kontuure, et lähenemist, väljumist, asendit, kliirensit ja aktsepteerimist saaks serv-serva haaval üle vaadata.
- Seo protsessi seadistus ja tööriista seisukord programmi ja kontrolliprotokollidega.
- Valideeri kogu osade valikut, tsüklit, rikkeid, taastumist ja ümberlülitusi, mitte ühte edukat näidist.
Koostage serva- ja servakaart
Alustage valujoonise, materjali, variantide, tugipunktide, eraldusjoonte, väravate, aukude, ligipääsetavate pindade ning ebatasaste servade või täkete eeldatava asukoha ja kujuga. Märgige kolm kategooriat: töötlemist vajavad alad, pinnad, mida ei tohi puudutada, ja alad, mis vajavad määratletud kontrolli.
Kasutage tüüpilisi saabuvaid osi, et kinnitada tegeliku olukorra vastavust joonisele. Fikseeritud programm võib valideeritud vahemikus sobida; laiem osa või servade variatsioon võib vajada erinevat positsioneerimist, tuvastamist, raja genereerimist või töötlemisstrateegiat. Ärge väitke, et olete visiooni või kohandanud, kui paigaldatud meetod ja toetatud tingimused pole kindlaks tehtud ja testitud.
Korduva kinnituspunkti loomine
Dokumenteerige kinnituspinnad, tugipunktid, kinnitusjärjestus, detaili kohaloleku kontrollid, orientatsioonivigade ennetamine ja vabastatud olek mahalaadimiseks. Kinnitusvahend peaks detaili kavandatud protsessi jaoks paigal hoidma, takistamata tööriistale juurdepääsu, kontrolli või ohutut hooldust.
Kontrollige, kuidas kinnitusvahendi ja valamise variatsioon nihutab iga programmeeritud serva tööriista suhtes. Kui tugipunkti muutus võib vajaliku tunnuse testitud teekonna aknast väljapoole nihutada, määrake tuvastus- või paigutusmeetod, selle asemel et loota pärast töötlemist märgatud tingimusele.
Segmenteeri kontuur ja kontrolli ligipääsu
Jaota nõutav kontuur nimetatud servasegmentideks. Iga segmendi kohta registreeri sihtala, lubatud kokkupuuteala, lähenemine ja väljumine, tööriista orientatsioon, roboti asend, spindli ja kaabli vahekaugus, lähedalasuvad keelatud pinnad ja kontrollikriteerium. Segmenteerimine muudab ülevaates lüngad ja kattuvused nähtavaks.
Kontrollige kogu asendi piirjoont koos tööriista, hoidiku, detaili ja kinnitusvahendiga. Lisage üleminekud tahkude vahel, ümberorienteerimine, tööriista eemaldamine ja mis tahes detaili või tööriista vahetus. Ligipääsetav punkt ei ole automaatselt kasutatav protsessiasend.
Robotlihvimise ja ebatasanduste eemaldamise tingimuste juhtimine
Tuvastage paigaldatud tööriist ja valitud protsessiga seotud kontrollitavad seadistusmuutujad. Määrake tööriista identifitseerimine, kontroll, kulumis- või kahjustuskriteeriumid, muutmisprotseduur, programmi seos ja mida tuleb pärast asendamist uuesti kontrollida.
Kontaktstrateegia, jõukontroll, nõtkus, nägemine, kiirus, etteanne ja abrasiivmaterjali valik on rakenduspõhised. Kasutage ainult lahtris tegelikult sisalduvaid tehnoloogiaid ja valideerige neid representatiivsetel valanditel. Selle paketi videomaterjal näitab robotiga kaasaskantavat tööriista, mis puutub kokku mitme valandi kontuuriga, kuid see ei tõenda nähtavalt jõukontrolli, nägemist, täpsust, pinnaviimistlust ega materjali eemaldamise jõudlust.
Kogu tsükli proovimine, kontroll ja taastamine
Prooviprotokoll peaks ühendama sissetuleva detaili, kinnitusvahendi seadistuse, programmi versiooni, tööriista oleku, protsessi seadistuse, kontrollitud segmendid, tulemused, anomaaliad ja paigutuse. Võtke näidised määratletud valuvahemikust ja asjakohastest freesimise tingimustest, selle asemel et korrata ainult kõige lihtsamat detaili.
Mõõtke eraldi laadimist, positsioneerimist, kinnitamist, töötlemist, tööriista tähelepanu, kontrolli, mahalaadimist, liidese ooteaega ja taastamist. Testige mittetäielikku kinnitamist, valet programmi või detaili, tööriista tähelepanu, katkestatud töötlemist, kontrolli tagasilükkamist ja taaskäivitamist. Taastamisel peaks säilima teadaolev detail, servasegment, programm, tööriist ja kontrolli olek.
Koostage representatiivne katsemaatriks
Robotlihvimise ja ebatasanduste eemaldamise puhul hõlmab kasulik katsemaatriks tingimusi, mis kõige tõenäolisemalt serva liigutavad või protsessi tulemust muudavad. Lisage valuvariandid, määratletud ebatasanduste vahemik, tugipunktide äärmused, iga kinnitusvahendi orientatsioon, nõutavad servaperekonnad, keerulised lähenemissuunad, heakskiidetud tööriistade olekud, uute ja asendustööriistade kontrollid ning projektiga seotud keskkonna- või saastumistingimused. Ärge leiutage universaalset proovide arvu ega vastuvõtukünnist. Määrake mõlemad jooniselt, tootenõuetest, protsessi kvalifitseerimise meetodist, kontrollivõimekusest, riskihindamisest ja muudatuste kontrollimise plaanist.
Salvestage iga tööprotsess koos valandi identiteedi ja seisukorra, kinnitusvahendi ja programmi versiooni, nimetatud servasegmentide, tööriista identiteedi ja oleku, kontrollitud seadistuse, algseisukorra, kontrollimeetodi, tulemuste, anomaalia, katkestuse, taastamistoimingu ja paigutusega. Ebaõnnestunud servast või katkestatud tsüklist saab kasulik tõend ainult siis, kui selle algseisund ja lõplik paigutus on teada. Kui muudatus mõjutab valamist, freesimise vahemikku, tugipunkti, kinnitusvahendit, tööriista, rada, protsessi seadistust, kontrolli või taastamisloogikat, tuleb kindlaks teha, milliseid maatriksiridu tuleb enne avaldamist korrata.
Otsuste tabel
| Otsustuspiirkond | Tõendid kinnitamiseks | Risk, kui see on ebaselge |
|---|---|---|
| Burri kaart | Nõutavad, keelatud ja kontrolli seisukohalt kriitilised alad on versioonitud | Puuduv serv või tahtmatu kokkupuude |
| alus | Tugipunktid, toed, klambrid, olemasolukontrollid ja variatsioon on tõestatud | Tee nihkub valamise suhtes |
| Servasegmendid | Lähenemine, väljumine, asend, lubamine ja aktsepteerimine on olemas iga segmendi jaoks. | Katvuslünk, kattumine, kokkupõrge või halb asend |
| Tööriist ja protsess | Tööriista identiteeti, seadistust, seisukorda, muudatusi ja programmi seost kontrollitakse | Tulemused triivivad ilma teadaoleva põhjuseta |
| Katse ja taastumine | Osade ulatus, tulemused, vead, taaskäivitamine ja kõrvaldamine registreeritakse | Toetamata väljalase või korduv töötlemine |
Tsiteeritavad avaldused
Viidatav lause 1 — allikas: EDGE projekti sisendmall; vajalik on representatiivne servade kaart: Stabiilne robotiga ebatasanduste eemaldamise katvus algab versioonitud kaardiga, mis sisaldab vajalikke servi, keelatud pindu ja kontrollpunkte.
Tsiteeritav väide 2 — allikas: EDGE ülevaatemudel; nõutav on kinnitusdetailide kontrollimise dokument: Valamisseade on osa teekonna juhtimissüsteemist, kuna tugipunkti muutus nihutab serva tööriista suhtes.
Viidatav väide 3 — allikas: EDGE ülevaatemudel; nõutavad servataseme katse- ja kontrollidokumendid: Kompleksseid kontuure tuleks valideerida nimetatud servasegmentidena, et saaks üle vaadata lüngad, kattuvused, asendipiirangud ja vastuvõetavuse tõendid.
Viidatav väide 4 — allikas: OSHA tööstusrobotite süsteemide juhend; projekti taastamisaruanne on nõutav: Katkestatud ebatasanduste eemaldamise tsükkel peaks enne töötlemise jätkamist naasma teadaolevasse detaili, segmendi, programmi, tööriista ja kontrolli olekusse.
EDGE-meetod
EDGE-meetod on varajase planeerimise abivahend. See struktureerib projekti sisendeid ja valideerimistõendeid; see ei ole protsessi garantii, viimistletud pinna nõue, riskihindamine ega asenda representatiivseid katseid ja kokkulepitud vastuvõtukriteeriume.
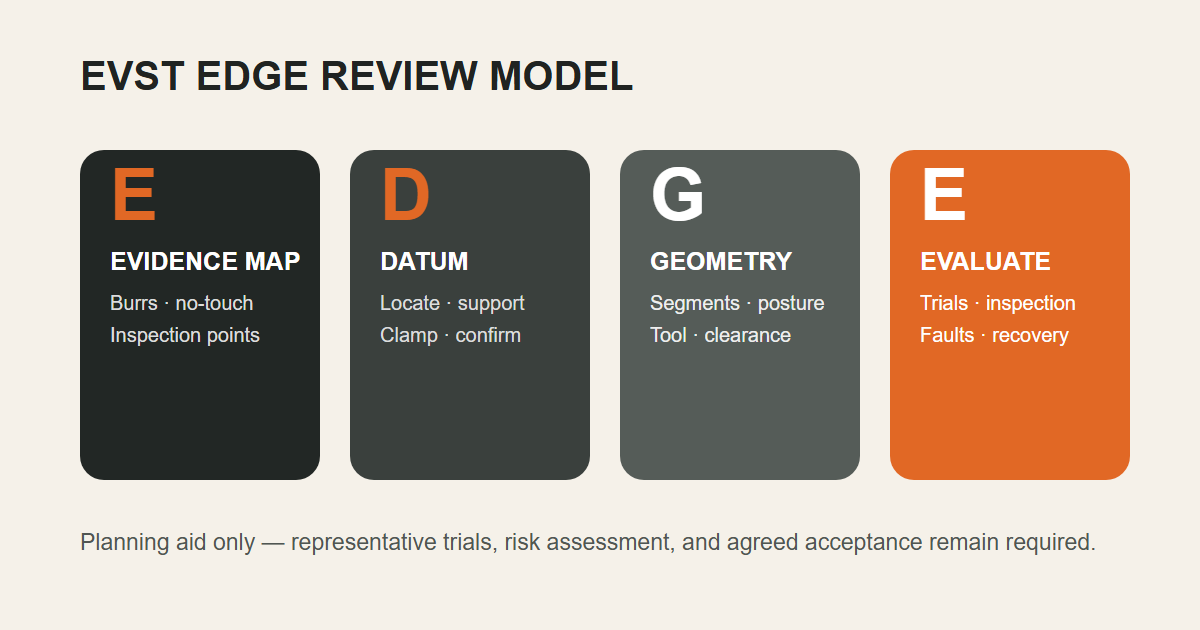
- E — Tõendite kaart: osad, servade asukohad, keelatud pinnad ja kontrollikriteeriumid.
- D — Tugipunkt ja kinnitusvahend: positsioneerimine, toetamine, kinnitamine, olemasolu kontrollimine ja variatsioon.
- G — Geomeetria ja protsess: servasegmendid, tee, asend, kliirens, tööriist ja kontrollitud seadistus.
- E — Hinnake tsüklit: katsetused, ülevaatus, tööriistade vahetus, vead, taastamine ja tõendid vabastamise kohta.
Kes selle juhendi koostas, kuidas ja miks
. EVST toimetus on organisatsiooni tasemel autor robootika, automatiseerimissüsteemide ja rakenduste sisule evsint.com-is. EVST teostas eraldi organisatsioonitasandi tehnilise sisu ülevaatuse. Autorinime ja ülevaatuse sisu ei kinnita töötaja identiteeti, isiklikku CV-d ega projektipõhist kvalifikatsiooni.
Meetod ühendas täpse 25.2-sekundilise selgeks tehtud tuletise otsese ülevaatuse kiirusega neli kaadrit sekundis, kirjaliku piiri nähtavate protsessivaatluste ja tõestamata funktsioonide või tulemuste vahel, allikate nõuete kaupa kaardistamise ning ristkontrolli standardite ISO 12100:2010, ISO 10218-2:2025 ja OSHA suunistega. Selle otsene eesmärk on aidata tootmismeeskondadel ette valmistada enne robotlihvimise ja -ebatasanduste eemaldamise otsuse langetamist vajalikku ebatasanduste kaarti, kinnitusvahendeid, servade teid, katsetusi, kontrolli ja taastamistõendeid. EVST on robootika- ja automatiseerimisteenuste pakkuja, seega on see juhend pigem üldine inseneriteave kui kolmanda osapoole hinnang, juurutamisaruanne, protsessi kvalifitseerimine, ohutuse kindlaksmääramine või projekti kohustus.
Seotud ressursid
- Lihvimise ja poleerimise tööjaam
- Poleerimisrakenduste ressursid
- Roboti- ja automatiseerimisressursid
Tehtud tööd
- ISO 12100:2010 — Masinate ohutus, riskihindamine ja riski vähendamine
- ISO 10218-2:2025 — Tööstusrobotite rakenduste ja robotielementide ohutusnõuded
- OSHA – tööstusrobotite süsteemid ja tööstusrobotite süsteemide ohutus
Korduma kippuvad küsimused
Milliseid sisendeid on vaja esialgseks robotlihvimise ja ebatasanduste eemaldamise ülevaatuseks?
Esitage detailide joonised ja mudelid, materjali- ja valuvariandid, tüüpilised freesiproovid, nõutavad ja keelatud alad, kinnitusvahendi kontseptsioon, kontrollimeetod, sihttsükkel, tööriista eelistused või piirangud, paigutus, üles- ja allavoolu liidesed ning eeldatavad ümberlülitused.
Kas video tõestab jõuga juhitavat või nägemisega juhitavat ebatasanduste eemaldamist?
Ei. See kujutab roboti poolt kantavat tööriista, mis puutub kokku mitme valukontuuriga. Jõu juhtimise, nägemise, adaptiivse trajektoori genereerimise, täpsuse, pinnaviimistluse, eemaldamiskiiruse või vastuvõetavuse kohta käivate väidete esitamiseks on vaja otsest süsteemi ja katsetulemuste põhjal saadud tõendeid.
Mida tuleks pärast tööriista või valuvormi vahetust uuesti valideerida?
Vaadake üle freesimise kaart, kinnitusvahendi tugipunkt, servasegmendid, tööriista identiteet ja seisukord, protsessi seadistus, ulatus ja kliirens, programmi seos, näidisplaan, kontrolli tulemused, tsükli mõõtmine, veareaktsioon ja muudatusest mõjutatud taastumisolek.
Järgmise sammu projekti sisendid
EVST saab alustada robotlihvimise ja ebatasanduste eemaldamise kontseptsiooni ülevaatamist detaili jooniselt või mudelilt, materjalilt ja variantide valikult, representatiivselt ebatasanduste kaardilt, keelatud pindadelt, kinnitusvahendite tugipunktilt, kontrollimeetodilt, tööriista piirangutelt, sihttsüklilt, paigutuselt, liidestelt ja vahetusplaanilt. Lõpliku versiooni jaoks on siiski vaja representatiivseid katsetusi, projektipõhist riskihindamist ja kokkulepitud vastuvõtukriteeriume.
Meetod: Täpse kontrollitud tuletisinstrumendi otsene visuaalne ülevaade pluss nõude tasemel allikate kaardistamine ja ametlike allikate ristkontroll. Uuendatud: 2026-07-22. Toimetamise poliitika · Paranduspoliitika · Kasutustingimused