
Alumiiniumvalude robotlihvimine ja ebatasanduste eemaldamine
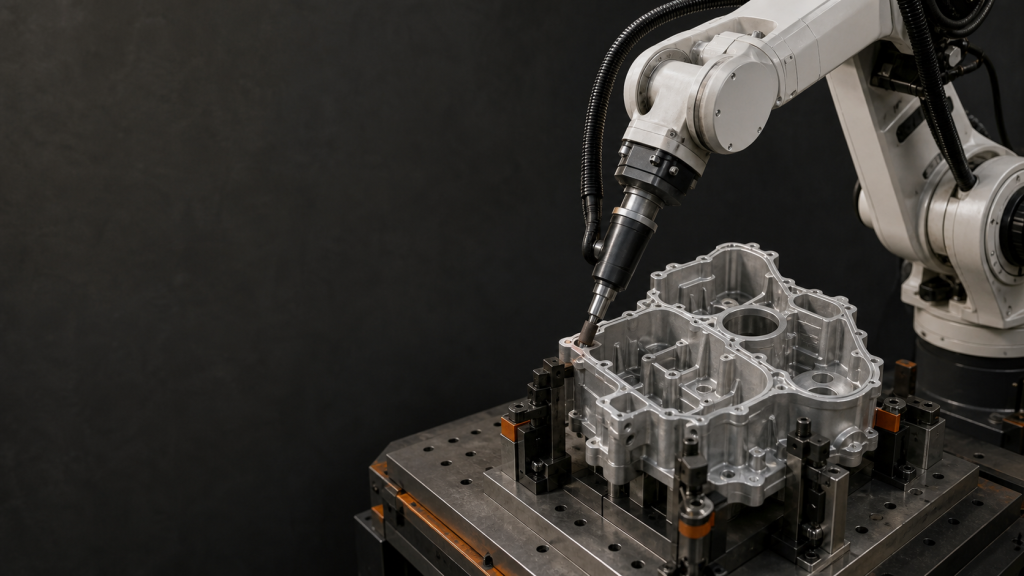
Planeerige alumiiniumvalude robotlihvimist ja ebatasanduste eemaldamist ebatasanduste kaardi, kinnitusdetailide tugipunkti, servade segmenteerimise, tööriistale juurdepääsu, katsete, kontrolli ja taastamisandmete abil.
Lainepapist robootiline keevitamine: kinnitusdetailid ja teekond
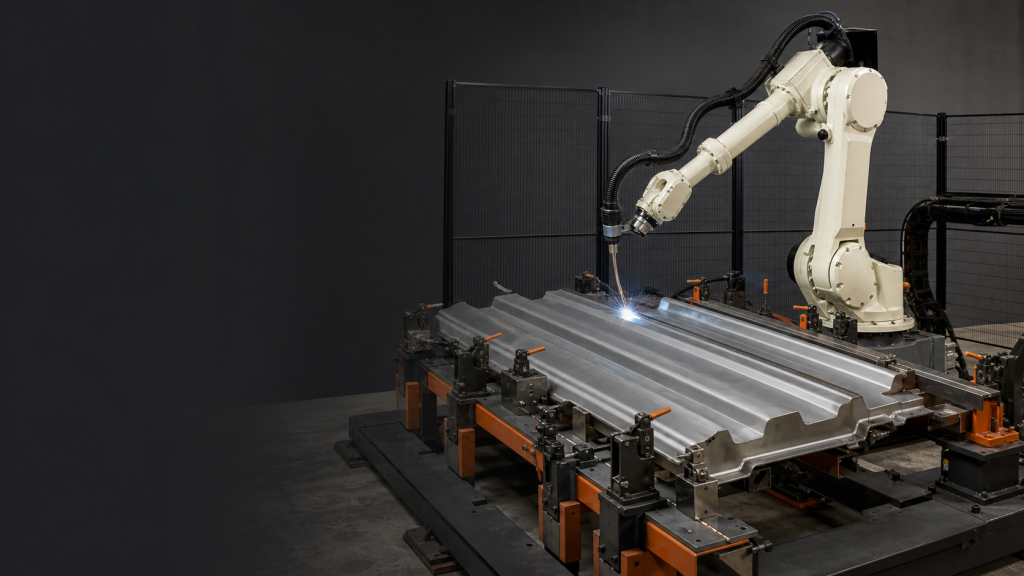
Laineplaatide robotkeevituse planeerimine detailide määratluse, kinnitusvahendite tugipunkti, põletile juurdepääsu, protseduuride juhtimise, tsüklikatsetuste, kontrolli ja taastamise abil.
Mitme põletiga sünkroniseeritud keevitusjuhend
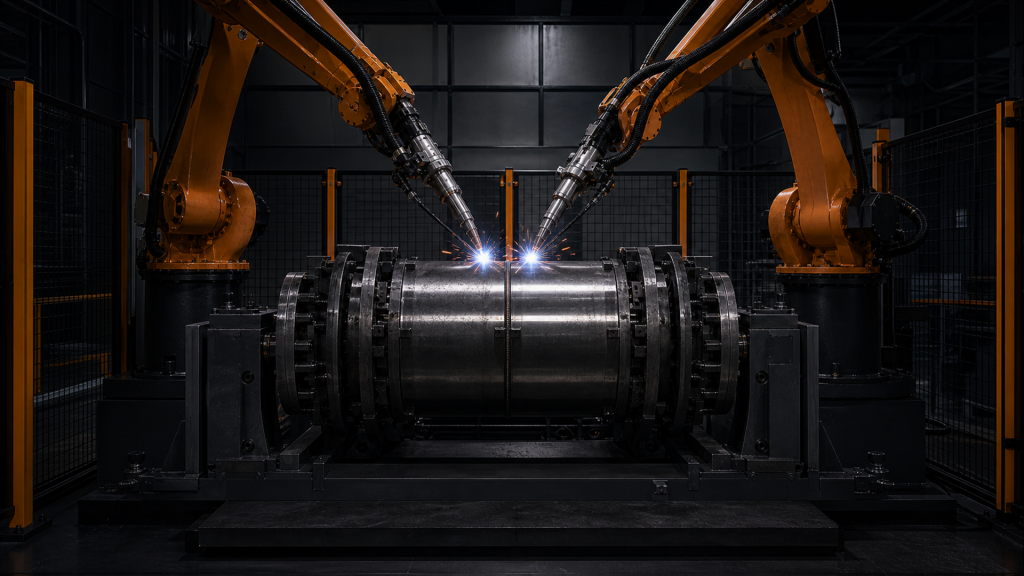
Mitme põletiga sünkroniseeritud keevitus vajab omavahel seotud geomeetriat, liikumist, protsessiandmeid, kuumuse juhtimist, vigade isoleerimist ja tootmise aktsepteerimist.
Kuidas valideerida ISO/TS 15066 võimsus- ja jõupiiranguid (2026)
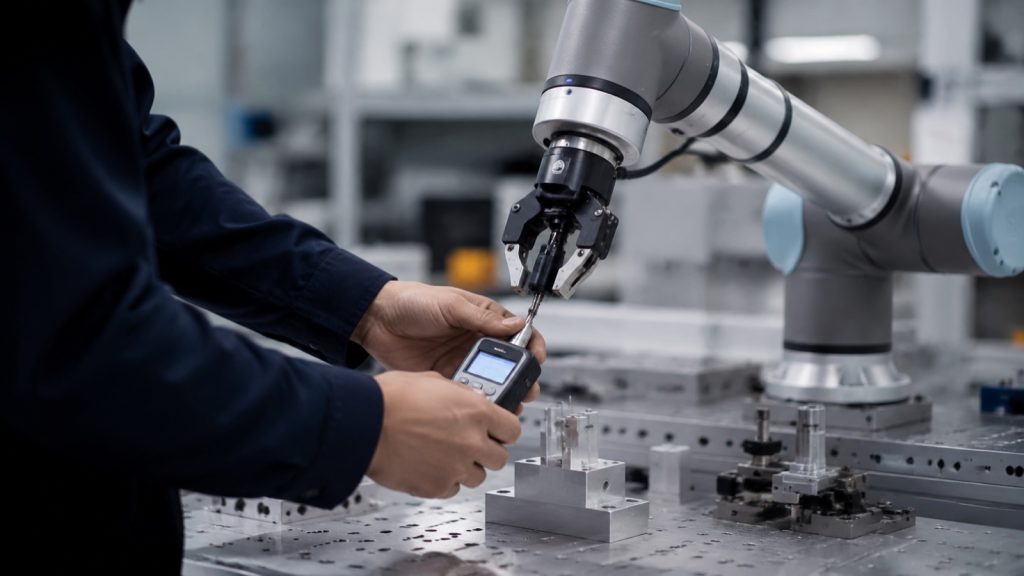
Kuidas mõõta ja valideerida ISO/TS 15066 võimsuse ja jõu piire reaalsel tööriistal ja toorikul: siirde- vs kvaasistaatiline testimine, mõõturid ja dokumentatsioon.