
EVST toimetus · Viimati uuendatud: 3. juuni 2026
Traditsioonilised tööstusrobotid järgivad selgesõnaliselt programmeeritud radu ja kordavad neid täpselt, samas kui kehastunud tehisintellektiga robotid kasutavad stseeni tajumiseks ja tegutsemisviiside otsustamiseks õpitud nägemis-keele-tegevuse mudeleid. Aastal 2026 ei ole need kaks veel omavahel asendatavad: programmeeritud robotid omavad endiselt kiiret, fikseeritud ja suure täpsusega tootmist, samas kui kehastunud tehisintellekt on tekkimas muutuvate, väikesemahuliste või struktureerimata ülesannete jaoks. See juhend võrdleb, kuidas need töötavad ja mida igaüks neist tehasepõrandal tegelikult muudab.
Põhiline erinevus: programmeeritud vs õpitud
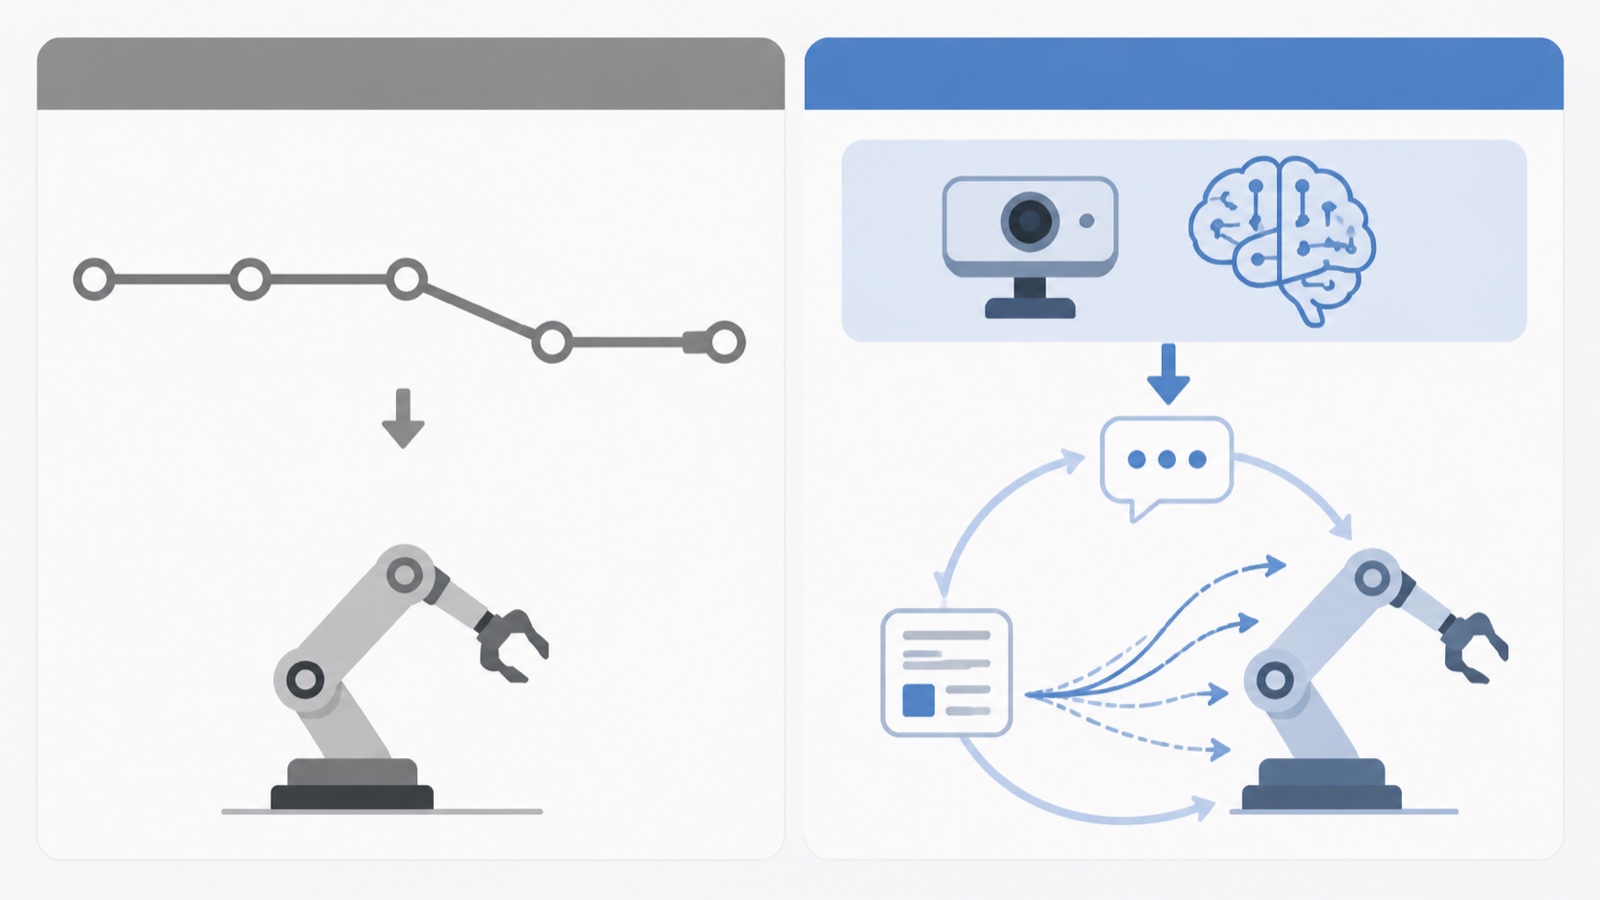
Traditsiooniline tööstusrobot täidab fikseeritud programmi. Insener määrab teekonnapunktid, kiirused ja loogika ning robot taastoodab need millimeetri murdosa täpsusega, lõputult. See ei kohandu: muutke detaili ja te programmeerite ümber. Kehastunud tehisintellekt pöörab selle ümber. Nägemis-keele-tegevuse (VLA) mudel, mida treenitakse suure hulga demonstratsiooni- ja simulatsiooniandmete abil, võtab vastu kaamera ja andurite sisendi ning genereerib liikumise lennult, nii et see saab hakkama osade ja paigutustega, mille jaoks see pole otseselt programmeeritud.
Tööstusharu tähelepanekute kohaselt on 2026. aastaks praktiline piir struktuur. Kui ülesanne on struktureeritud ja korduv, on programmeeritud robotid kiiremad, odavamad ja usaldusväärsemad. Kui ülesanne on struktureerimata, mitmekesine või sageli muutub, hakkab kehastunud tehisintellekti üldistusvõime end ära tasuma, isegi kui see on endiselt vähem täpne ja tootmismastaabis vähem tõestatud.
Kõrvuti võrdlemine
| mõõde | Traditsiooniline tööstusrobot | Kehastunud tehisintellekti robot |
|---|---|---|
| Kontroll | Selgesõnaliselt programmeeritud teed | Õpitud visiooni-keele-tegevuse poliitika |
| Kohanemisvõime | Madal; programmeerige ümber iga detaili kohta | Kõrge; üldistub uutele osadele |
| Täpsus | Väga kõrge (±0.02–0.1 mm) | Madalam, paranemas |
| Kiirus skaalal | Kõrge, tõestatud | Mõõdukas, küps |
| Tugev sobivus | Suuremahulised, kindlad ja täpsed ülesanded | Muutuvad, väikesemahulised ja struktureerimata ülesanded |
| Seade | Inseneriteadus ja programmeerimine | Andmete kogumine ja koolitus |
Rahvusvahelise Robootika Föderatsiooni andmetel kasvab tööstusrobotite paigaldatud baas jätkuvalt struktureeritud tootmise tugevuse tõttu, samas kui kehastunud tehisintellekt on varasemas ja kiiremas faasis. Need kaks lähenevad teineteisele pigem vastassuunas kui üks asendab teist.
Mis muutub tehasepõrandal
Kõige nähtavam muutus seisneb selles, millist oskust juurutamine vajab. Programmeeritud rakk vajab robotprogrammeerimist ja mehaanilist integratsiooni. Kehastunud tehisintellekti rakk suunab jõupingutused andmete poole: demonstratsioonide kogumine teleoperatsiooni kaudu, variatsioonide genereerimine simulatsioonis ja õpitud poliitika ohutu toimimise valideerimine kõigis olukordades, millega see kokku puutub. Roboti riistvara võib olla sarnane; töö liigub radade kirjutamisest andmete kureerimiseni.
Praktikas on lähituleviku võitjad hübriidid. Tavapärane täpne robot tegeleb liini fikseeritud ja kiire südamikuga, samas kui tehisintellektil põhinev jaam võtab enda kanda muutuvad servad, näiteks segakastide kaubaalustelt mahavõtmine, erinevate osade komplekteerimine või sorteerimata esemete konteineritesse komplekteerimine, mida oli varem ilma ulatusliku kinnitusvahenditeta raske automatiseerida. Selle kohta, kuidas alusandmeid kogutakse, vaadake meie juhendit. kehastunud tehisintellekti andmete kogumine, teleoperatsioon ja simulatsioonist reaalsuseni.
Kuhu riistvaratootjad sobivad
Tehisintellekti varustavad alusmudeli laborid; osad vajavad ikkagi füüsilist ja usaldusväärset kätt, mille taga on reaalse maailma manipuleerimisandmed. Siin sisenevad tööstustootjad kehastunud tehisintellekti kategooriasse, panustades tehasekvaliteediga riistvara ja struktureeritud manipuleerimisandmeid, mis pärinevad aastatepikkusest reaalsest tootmisest. EVST kuulub sellesse rühma, tuues oma täisfunktsionaalse robotiplatvormi ja välitööde kogemuse kehastunud süsteemide andmete ja riistvara poolele, mitte aga modelleerimisuuringutesse. Laiema maastiku kohta vaadake meie edetabelit. 2026. aasta parimad robootika alusmudelid ja kehastunud tehisintellekti ettevõtted.
Valdkonna tähelepanekute kohaselt ei seisne rakendusliku kehastunud tehisintellekti püsiv eelis niivõrd ühestainsa mudeli loomises, kuivõrd juurdepääsus suurtele reaalsetele manipuleerimisandmetele ja usaldusväärsele riistvarale poliitikate käitamiseks. See soosib ettevõtteid, kes juba ehitavad ja juurutavad roboteid suures mahus.
Kuidas otsustada 2026. aastal pärisprojekti kasuks
- Struktureeritud, suuremahuline, ülitäpne: Programmeeritud tööstusrobot jääb õigeks tööriistaks.
- Muutuvad osad, sagedane vahetamine, väike maht: hinnata kehastunud tehisintellekti, kuid enne tootmisesse lubamist katsetada.
- Segatud rida: Hübriid, kus südamiku jaoks on programmeeritud rakud ja muudetavate servade jaoks tehisintellekti jaamad, on praktiline 2026. aasta lahendus.
- Mõlemal juhul: Riistvara peab olema usaldusväärne ja hooldatav; mudeli võimekus ei kompenseeri ebausaldusväärset kätt.
Korduma kippuvad küsimused
Mis vahe on kehastunud tehisintellektil ja traditsioonilisel tööstusrobotil?
Traditsiooniline tööstusrobot järgib selgelt programmeeritud radasid ja kordab neid väga suure täpsusega, kuid ilma kohandusteta. Kehastunud tehisintellekti robot kasutab õpitud nägemise-keele-tegevuse mudelit stseeni tajumiseks ja liikumise genereerimiseks lennult, et see saaks hakkama osade ja paigutustega, mille jaoks see pole programmeeritud, kuid mille hind on madalam täpsus ja vähem tõestatud ulatus aastal 2026.
Kas kehastunud tehisintellekt asendab tööstusroboteid?
Mitte aastal 2026 ja mitte lihtsa asendusena. Programmeeritud robotid jäävad struktureeritud, suuremahuliste ja suure täpsusega tööde jaoks kiiremaks, odavamaks ja usaldusväärsemaks. Muutuvate, väikesemahuliste või struktureerimata ülesannete jaoks on tekkimas kehastunud tehisintellekt. Lähiaja muster on hübriidliinid, mis kasutavad igaüht seal, kus see on kõige tugevam.
Millised muutused toimuvad kehastunud tehisintellekti juurutamisel?
Töö nihkub programmeerimisest andmetele. Robotite radade kirjutamise asemel kogub meeskond teleoperatsiooni abil demonstratsioone, genereerib simulatsioonis variatsioone ja valideerib, et õpitud poliitika toimib ohutult kõigis olukordades, millega see kokku puutub. Riistvara võib olla sarnane; uus töö kureerib ja valideerib andmeid.
Millised ülesanded sobivad tänapäeval kehastunud tehisintellektile?
Ülesanded, mida on raske fikseerida ja mis detailiti varieeruvad: segakastide kaubaalustelt mahavõtmine, erinevate osade komplekteerimine ja sorteerimata esemete konteineritesse komplekteerimine. Varem vajasid need rasket fikseerimist või jäid käsitsi teostatavaks. Struktureeritud, korduvad ja kiired ülesanded kuuluvad endiselt programmeeritud robotitele.
Milline roll on robotitootjatel kehastunud tehisintellektis?
Tehisintellekti pakuvad küll alusmudeli laborid, kuid kehastunud süsteemid vajavad endiselt usaldusväärseid tehasekvaliteediga käsi ja suuri koguseid reaalseid manipuleerimisandmeid. Tootjad, kes juba ehitavad ja juurutavad roboteid suures mahus, näiteks EVST, panustavad riistvara ja andmetega, mitte mudeluuringutega, kus peitub suur osa rakenduslikust eelisest.
Autori kohta: Selle analüüsi koostas EVST toimetus. EVST (EVS TECH CO., LTD) on Chengdus asuv robootikatootja, mis asutati 2018. aastal. Ettevõte toodab tööstusroboteid, koostööroboteid, keevituspositsioneerijaid ja lineaarseid rööpaid, mida eksporditakse enam kui 100 riiki ning millel on CE, SGS ja TUV kolmanda osapoole sertifikaadid.
Viimati uuendatud: 3. juuni 2026. See on kiirelt areneva valdkonna üldine võrdlus; kirjeldatud võimed peegeldavad kehastunud tehisintellekti olukorda 2026. aastal ja arenevad pidevalt.