
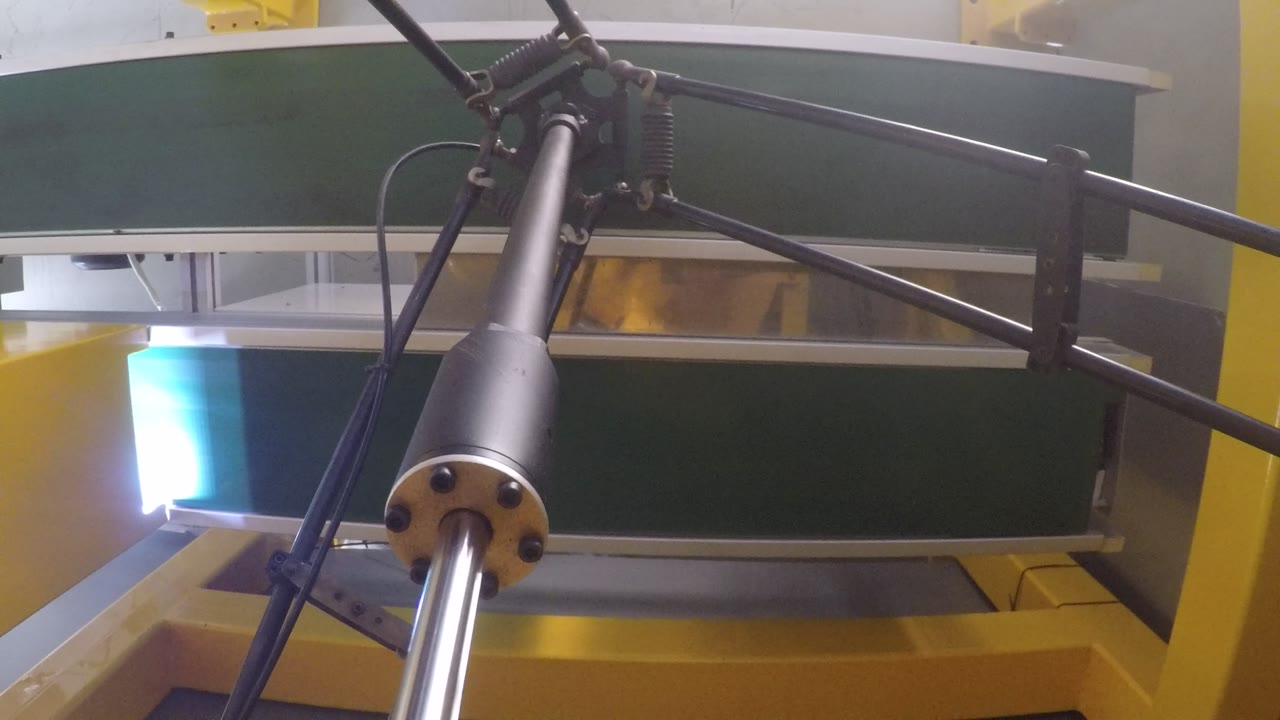
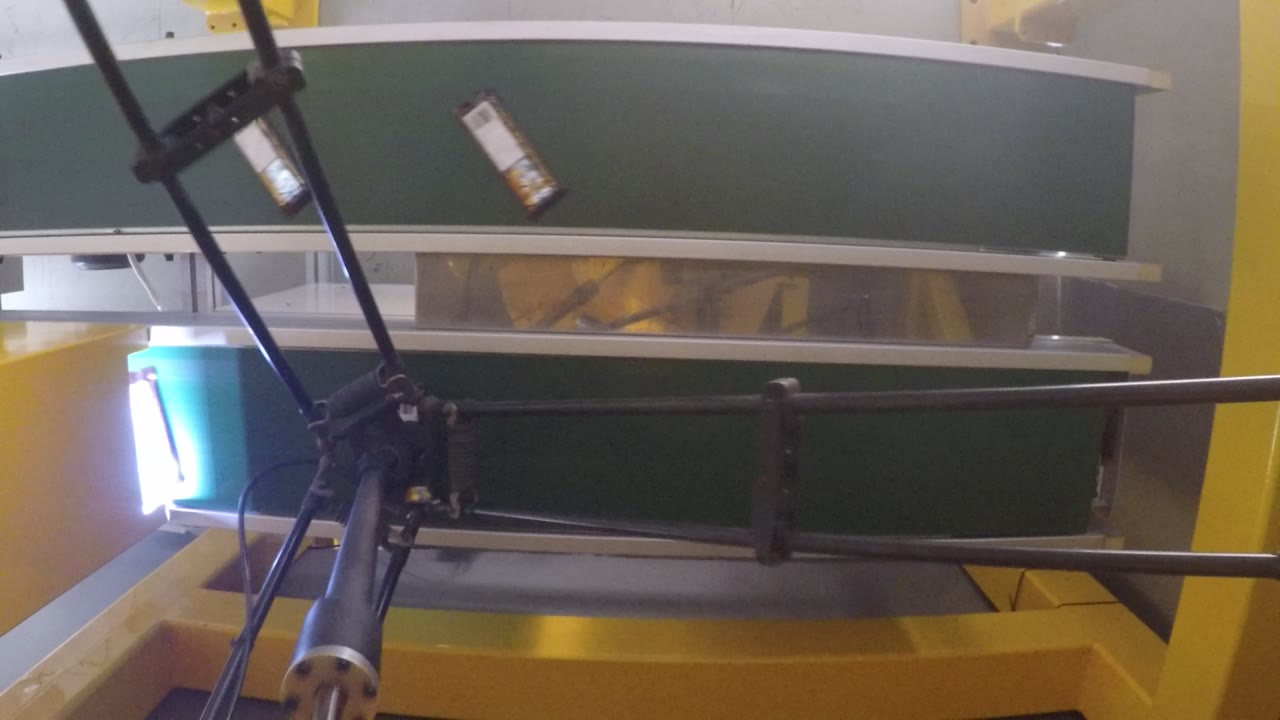
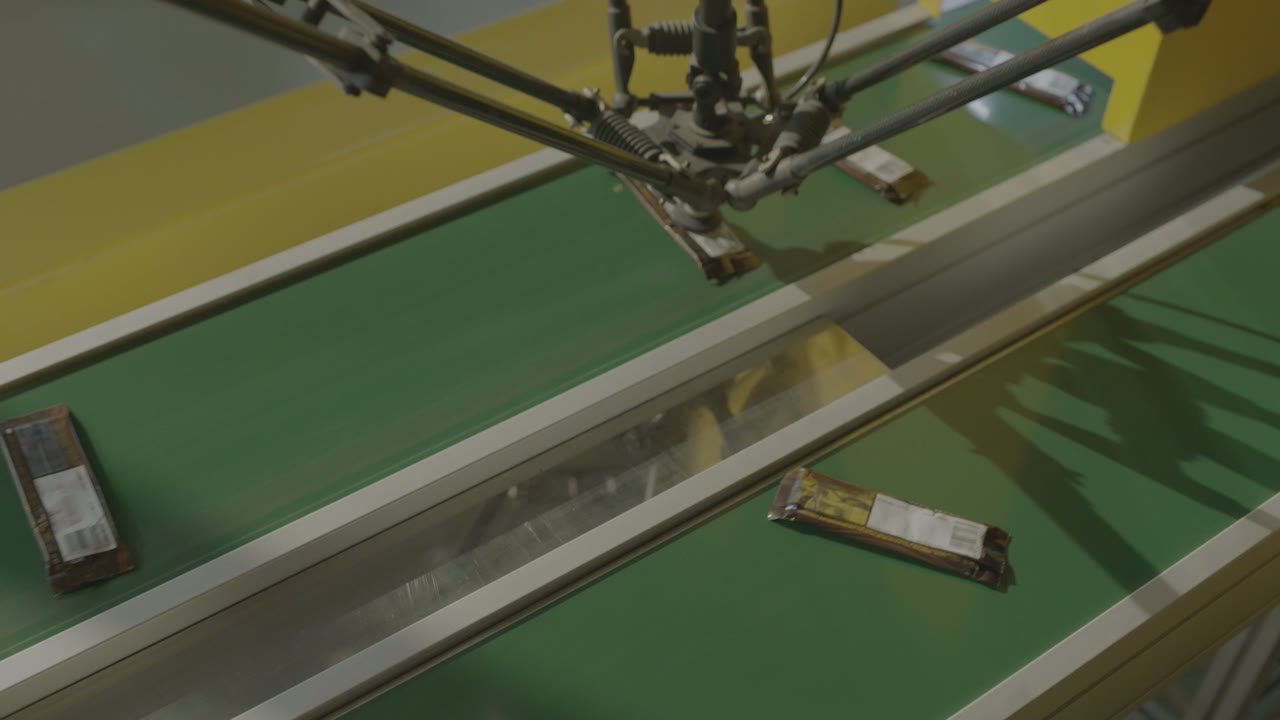
Kurz zusammengefasst: Zwei Förderbänder laufen nebeneinander, dazwischen ist ein Delta-Roboter montiert. Verpackte Packungen kommen lose auf einem Band an – in unterschiedlichen Winkeln, mit ungleichmäßigen Abständen – und der Roboter hebt sie nacheinander an und setzt sie gleichmäßig verteilt auf dem anderen Band ab – die geordnete Zuführung, die die meisten nachgelagerten Maschinen benötigen. Die Bänder laufen ununterbrochen. Drei Entscheidungen bestimmen den Betrieb einer solchen Zelle: Wie passt der Greiferkopf zur Packung? Wie ist das Ankunftsmuster auf die Bandgeschwindigkeit abgestimmt? Und wo genau muss jede Packung landen? Haben Sie ein Produkt zum Einsortieren? Sprechen Sie mit uns über Ihre Produktlinie..
Im Überblick
| Produkt | Flach verpackte Packungen (bedruckte Folie) |
| Prozess | Entnehmen und Ablegen von einem Förderband |
| Automation | Ein Delta-Roboter mit einem kleinen Einzelpackungs-Aufnahmekopf |
| Einspeisung | Die Packungen kommen lose an, in unregelmäßigen Winkeln und mit ungleichmäßigem Abstand. |
| Auslauf | Die Packs sind in gleichmäßigen Abständen auf dem zweiten Band platziert. |
| Riemenbewegung | Kontinuierlich – keines der Bänder stoppt für den Roboter |
| Beleuchtung | Entlang der Bandkante verläuft ein Lichtbalken. |
| Operatorrolle | Neben der Linie, nicht im Zyklus |
Das Problem, das diese Zelle behandelt
Nahezu jede Verpackungslinie hat einen Punkt, an dem die Produkte in beliebiger Reihenfolge aus einem Produktionsprozess kommen und in einer ganz bestimmten Reihenfolge in die nächste Maschine gelangen müssen. Manuelles Überführen bedeutet, dass jemand die gesamte Schicht am Förderband steht, sich dem Tempo des Bandes anpassen muss und jede einzelne Packung berührt.
Dieser Job ist gut geeignet für einen Delta-Job: geringe Nutzlast, kurze Bewegungen, schnelle Wiederholung und eine Aufgabe, die ausschließlich durch die Frage „Wo befindet es sich jetzt, wo muss es sein?“ definiert ist.
Wie die Zelle funktioniert
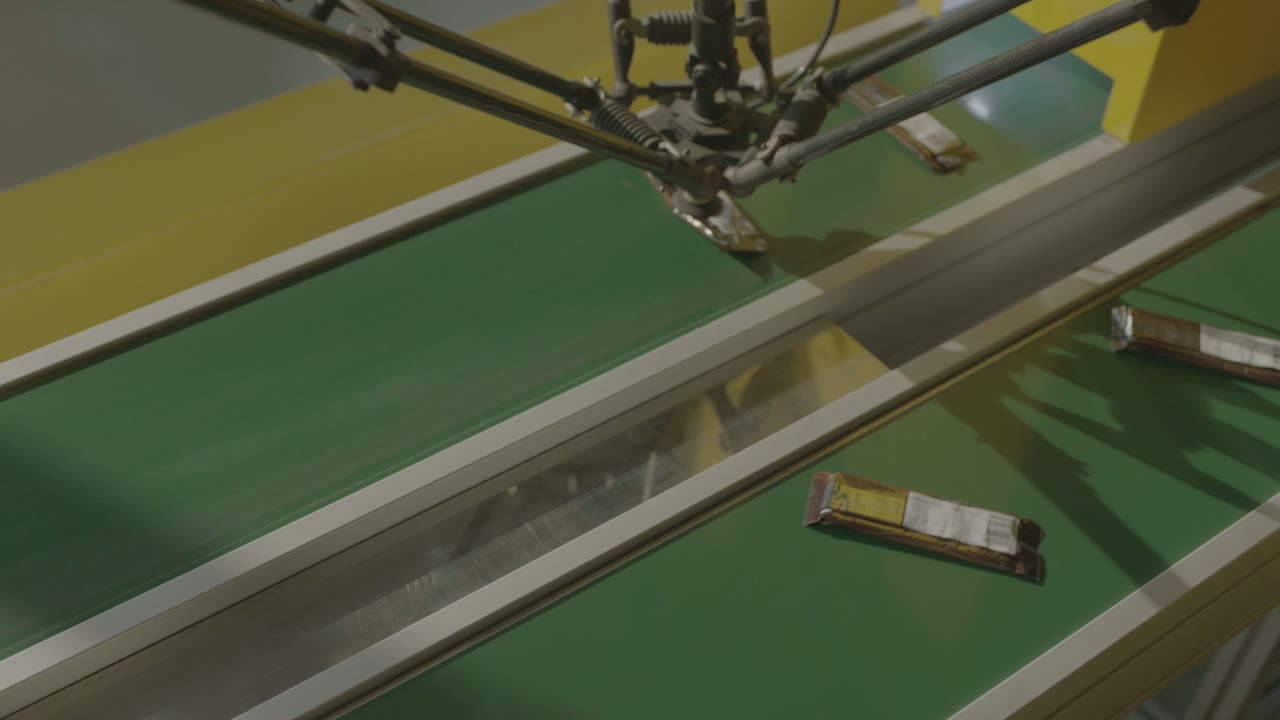
- Ankommen. Die Packstücke gelangen auf dem ersten Förderband in dem Winkel und Abstand weiter, in dem sie sich im vorgelagerten Prozess befanden.
- Passieren Sie die Lichtleiste. Entlang der Kante des Förderbandes verläuft ein Lichtbalken; die Pakete heben sich deutlich vom Band ab, wenn sie daran vorbeilaufen.
- Wählen. Der Roboter stürzt sich senkrecht nach unten, packt das Paket am Kopf und hebt es hoch.
- Überquere die Seite. Es transportiert das Gepäckstück zum zweiten Gürtel.
- Platz. Die Packungen werden so positioniert, dass die Packungen auf dem Auslauf einen deutlich gleichmäßigeren Abstand aufweisen als bei der Anlieferung.
- Wiederholen. Die Förderbänder laufen ununterbrochen; der Roboter nimmt die Ware entgegen, sobald sie kommt.
Drei Designentscheidungen
1. Befestigen Sie das Werkzeug am Rucksack, nicht am Roboter.
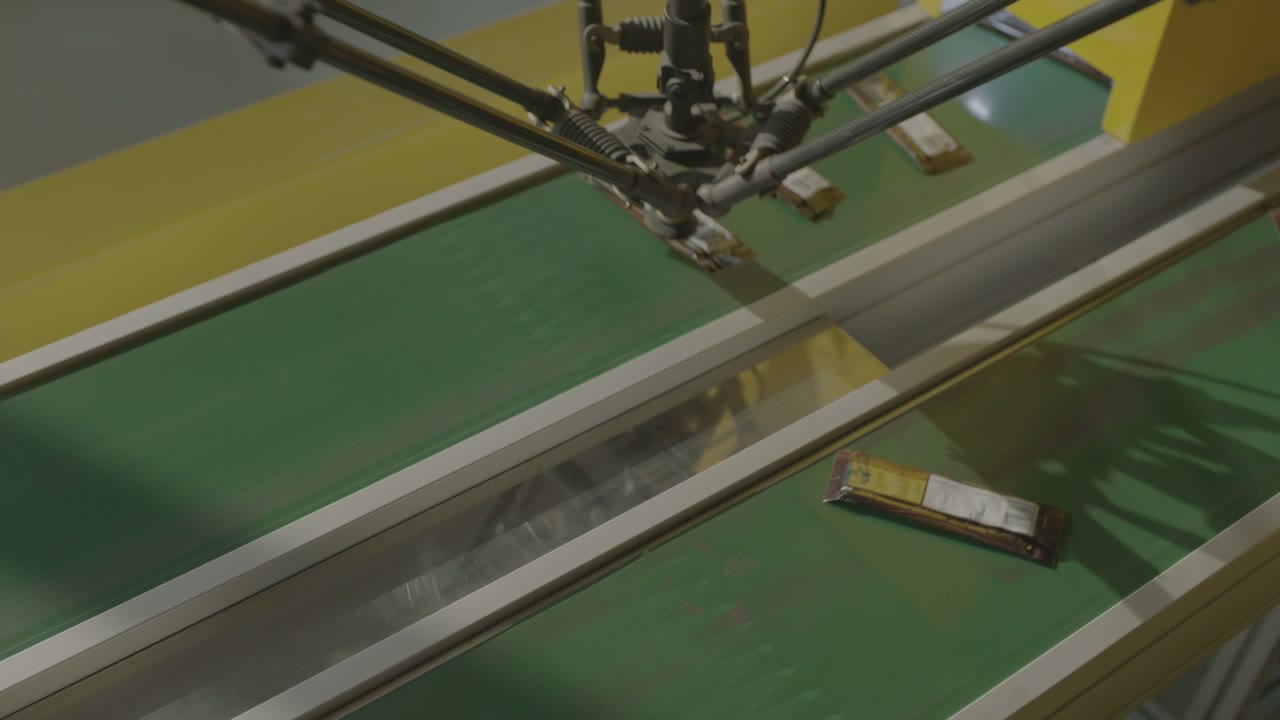
Das Endwerkzeug entscheidet über Erfolg oder Misserfolg der meisten Projekte zur Riemenentnahme. Folgende Punkte sollten vorab geklärt werden:
- Dort, wo die Packung berührt werden kann. Bedruckte Folie, Nähte, ein weicher Kern, ein Produkt, das nicht beschriftet werden darf – die nutzbare Kontaktfläche ist oft viel kleiner als die Verpackung.
- Wie sich das Paket beim Anheben verhält. Flexible Rucksäcke biegen sich, und ein Rucksack, der sich beim Aufstieg biegt, landet anders als einer, der sich nicht biegt.
- Veröffentlichung. Bei Vakuumwerkzeugen ist die Freigabe genauso wichtig wie die Aufnahme: Ein Werkzeug, das noch einige Millisekunden länger haftet, landet neben dem Ziel.
- Lebensmittelkontakt. Wenn das Werkzeug direkt mit Lebensmitteln und nicht mit einer Verpackung in Berührung kommt, ändern sich die Material-, Reinigungs- und Inspektionsregeln.
Frage, die frühzeitig geklärt werden soll: Ist ein Pack pro Zyklus das Ziel oder mehrere? Mehrfachpack-Entnahmeköpfe erhöhen den Durchsatz, aber nur, wenn das Ankunftsmuster Mehrfachentnahmen ermöglicht.
2. Ankunftsabstände an die Bandgeschwindigkeit anpassen
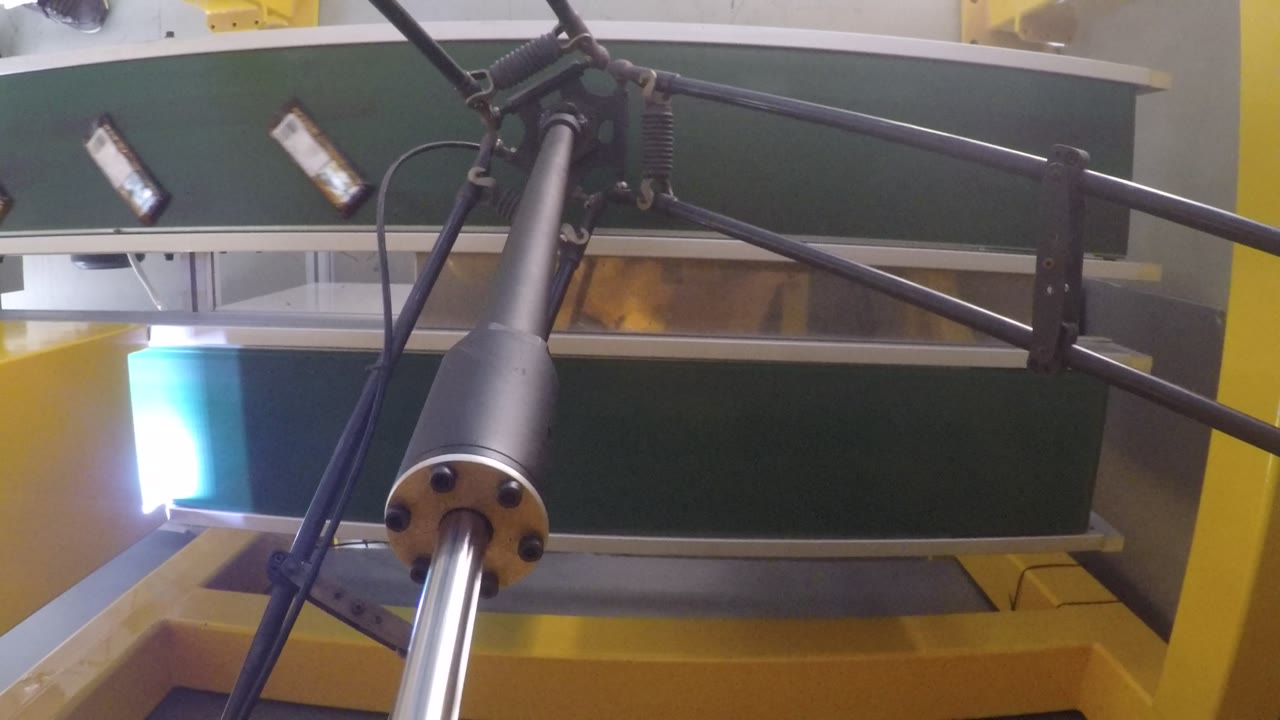
Die Leistung einer Kommissionieranlage wird nicht allein anhand der „Entnahmen pro Minute“ bewertet. Entscheidend ist, wie viele Pakete pro Minute das Arbeitsfenster passieren und wie viele davon der Roboter aufnehmen kann, bevor sie es verlassen. Drei Hebel:
- Bandgeschwindigkeit. Langsamer bedeutet ein größeres Zeitfenster, aber auch eine längere Warteschlange.
- Dichte. Sind die Pakete zu dicht, überlappen oder berühren sie sich, und weder das Werkzeug noch die Erkennung können sie trennen; sind sie zu dünn, steht der Roboter still.
- Fensterlänge. Der Greifbereich wird durch den Arbeitsbereich des Roboters über dem Förderband bestimmt, und ein zweiter Roboter in Reihe ist die übliche Lösung, wenn einer nicht mithalten kann.
Fehlende Kommissionierungen sind in einer realen Warteschlange normal; entscheidend ist, was mit ihnen geschieht. Entscheiden Sie, ob eine fehlgeschlagene Packung wieder in den Umlauf kommt, von einer zweiten Station aufgefangen oder manuell entfernt wird.
3. Definiere, wo das Rudel landen muss.
Die Platzierungsgenauigkeit wird von der nachfolgenden Maschine und nicht vom Roboter bestimmt. Kartonierer, Schlauchbeutelmaschine und Traysealer haben jeweils ihre eigenen Toleranzen für Position und Winkel, und die gesamte Zelle sollte von diesen Werten ausgehend rückwärts geplant werden.
- Vergleichen Sie dies mit der Geometrie, auf der die nächste Maschine tatsächlich indexiert – einem Ösenansatz, einem Flugloch, einer Tasche.
- Entscheiden Sie, ob sich der Auslauf während der Platzierung weiterbewegt; bei der Platzierung auf einem sich bewegenden Förderband liegt die Toleranz eher im Timing als in der Position.
- Achten Sie darauf, dass das Belegmuster so regelmäßig ist, dass ein nachfolgender Stau nicht durch das Belegfenster zurückfällt.
Wann dieses Layout passt – und wann man genauer hinschauen sollte
- Gute Passform: kleine, leichte, wiederholbare Verpackungen; ein kontinuierlicher vorgelagerter Prozess; eine nachgelagerte Maschine, die eine geordnete Zuführung benötigt; und ein Produkt, das die Handhabung mit einem kleinen Werkzeug verträgt.
- Weitere Auswertung: klebrige, staubige oder sehr flexible Produkte; Verpackungen, die sich bei der Ankunft berühren; Bereiche mit hohen Hygieneanforderungen (Waschbereich, Werkzeugmaterialien); und gemischte Produkte, bei denen das Werkzeug mit dem Produkt gewechselt werden müsste.
FAQ
Ein Roboter oder mehrere?
Ausgehend von der Anzahl der Pakete pro Minute, die durch das Zeitfenster passieren, und der Anzahl, die ein Roboter in diesem Zeitfenster aufnehmen kann, ist es üblich, zwei Roboter hintereinander auf demselben Förderband einzusetzen – der zweite nimmt die Pakete auf, die der erste liegen lässt.
Muss der Riemen anhalten?
Nein. In dieser Zelle laufen beide Bänder kontinuierlich. Das Anhalten eines Bandes zum Kommissionieren ist nur bei langsamen Produktionslinien oder bei schweren Produkten sinnvoll.
Was bestimmt die Genauigkeit?
Die nächste Maschine. Legen Sie zuerst die Toleranz fest, dann wählen Sie das Werkzeug, die Bestückungsmethode und ob sich der Auslauf während der Bestückung bewegt.
Lassen Sie sich einen Layout- und Zykluszeitplan erstellen.
Senden Sie uns:
- Produktabmessungen, Gewicht und Verpackungsmaterial
- Wo das Produkt berührt werden kann und welche Hygienevorschriften gelten
- Anzahl der Pakete pro Minute (Ein- und Ausgang) und Art der Ankunft (Dichte, Ausrichtung)
- Um welche Maschine es sich handelt und welche Zuführtoleranz sie aufweist.
- Linienführung und verfügbarer Platz über den Förderbändern
Wir werden Ihnen einen Vorschlag für die Zellenaufteilung und eine Schätzung der Zykluszeit zukommen lassen.
Layout und Zykluszeit abschätzen → oder per E-Mail an sales@evsrobot.com
Das Filmmaterial wurde am Produktionsstandort eines Partners aufgenommen. Kennzahlen zu Rate, Genauigkeit und Produktqualität von diesem Standort sind nicht öffentlich und werden hier nicht angegeben.