
Durch die EVST-Anwendungsentwicklungsteam • Letzte Aktualisierung: 12. Juni 2026 • Geprüft von EVST Robotic-Finishing Engineering
Ein Entgratungsroboter für Aluminium-Druckgussteile verwendet einen 3D-Scan, um jedes Gussteil vor dem Schleifen zu modellieren und anschließend einen exakten Entgratungspfad für dieses Teil zu berechnen. So folgt das Werkzeug den tatsächlichen Grat- und Trennlinienrändern, anstatt ein festes Programm abzuarbeiten. Der Grat wird in einem Arbeitsgang entfernt, die Kanten sind glatt und gleichmäßig gebrochen, und die Teile entsprechen unabhängig von Gussabweichungen einem einheitlichen Standard. Dieser Leitfaden erklärt, warum Gussaluminium von Hand schwer zu entgraten ist, wie die adaptive 3D-Vision-Entgratung funktioniert und wo sie zum Einsatz kommt.
Die zentralen Thesen
- Grat und Trennliniengrate an Druckgussteilen befinden sich an unterschiedlichen Stellen, sodass ein starres, fest vorgegebenes Schleifprogramm Stellen entweder auslässt oder zu viel abschleift.
- Ein 3D-Vision-Kopf scannt zunächst jedes Teil und passt den Werkzeugweg in Echtzeit an – das Werkzeug fährt dorthin, wo der Grat ist.
- Gussaluminium ist weich und beansprucht die Werkzeuge stark; Schleifparameter und Kontaktkraft werden darauf abgestimmt.
- Grate und Unebenheiten lassen sich in einem Arbeitsgang gleichmäßig entfernen, sodass man nicht mehr auf die Erfahrung eines erfahrenen Profis angewiesen ist.
- Staub und Metallspäne werden in einer vollständig geschlossenen Zelle aufgefangen, wodurch die Luftqualität und die Sicherheit in der Werkstatt verbessert werden.
Für Fertigungsleiter und Verfahrenstechniker, die Aluminiumgussteile bearbeiten. Beinhaltet adaptives 3D-Vision-Roboter-Entgraten; anwendbar auf Achsschenkel, Hilfsrahmen, Zylinderblöcke und Motorgehäuse.
Warum das Entgraten von Aluminium-Druckgussteilen von Hand so schwierig ist
Beim Druckguss entstehen Grate entlang der Trennlinie und an Angüssen, Bohrungen und Schnittkanten. Drei Dinge machen die manuelle Bearbeitung besonders mühsam:
- Die Position des Grats variiert. Durch Verschiebungen von Gussteil zu Gussteil, Abweichungen beim Beschnitt und Werkzeugverschleiß landet der Grat nie genau an der gleichen Stelle – man findet ihn also bei jedem Teil aufs Neue.
- Aluminium ist weich und klebrig. Es setzt sich schnell mit Mahlkörpern zu und verschmiert eher, als dass es sauber schneidet, daher spielen Gefühl und Druck eine große Rolle.
- Es ist staubig und eintönig. Feiner Aluminiumstaub, Vibrationen und Ermüdung beeinträchtigen sowohl den Komfort des Bedieners als auch die Konsistenz des Ergebnisses während einer Schicht.
Das Ergebnis ist eine Qualität, die auf dem Können eines erfahrenen Profis beruht und mit zunehmender Ermüdung nachlässt.
Wie die adaptive 3D-Vision-Entgratung funktioniert
EVST-Endoskope mit Endzellen Scan-First-MethodeLass den Roboter sehen Das Teil vor dem Schleifen, anstatt anzunehmen, dass sich jedes Gussteil an der gleichen Stelle befindet. Die Reihenfolge:
| Schritt | Was ist loss |
|---|---|
| 1 · Scan | Ein 3D-Vision-Kopf scannt das bestückte Gussteil und erstellt ein Modell dieses exakten Teils. |
| 2 · Plan | Das System berechnet den Entgratungspfad und die Stellen, an denen Kanten abgebrochen werden müssen, für dieses Teil |
| 3 · Anpassen | Da die Gratposition von Teil zu Teil variiert, korrigiert der Scan in Echtzeit – das Werkzeug folgt dem tatsächlichen Grat. |
| 4 · Entgraten | Grat und Trenngrat werden in einem Arbeitsgang entfernt; die Kanten brechen glatt und gleichmäßig. |
Da der Pfad aus dem Scan generiert und nicht blind wiederholt wird, werden Anpassungsabweichungen, die ein festes Programm aushebeln würden, automatisch absorbiert.
Manuelle Steuerung vs. fester Pfad, Robotersteuerung vs. adaptive 3D-Vision
| Manuelles Schleifen | Roboter mit festem Pfad | 3D-Vision-adaptiver Roboter | |
|---|---|---|---|
| Bewältigt Abweichungen zwischen einzelnen Teilen | Ja, nach Gefühl. | Schlecht — verfehlt/übertreibt | Ja, Scan korrigiert |
| Konsistenz zwischen den Teilen | Niedrig (Müdigkeit) | Medium | Hoch |
| Abstimmung aus weichem Aluminium | Bedienergefühl | Behoben | Parameter + Kontaktkraft abgestimmt |
| Staubbelastung | Hoch | beiliegend | Vollständig umschlossene Aufnahme |
| Optimale Bildschirmwahl | Einzelstücke, Überarbeitung | Identische, fest montierte Teile | Variable Druckgussteile in der Volumenfertigung |
Parameter und Kontaktkraft, abgestimmt auf gegossenes Aluminium
Die Weichheit von Aluminiumguss wird im Prozess berücksichtigt und nicht ignoriert: Schleif-/Bürstmedien, Spindeldrehzahl und Kontaktkraft Die Einstellungen sind auf die Legierung abgestimmt, sodass das Werkzeug den Grat entfernt, ohne sich zuzusetzen oder das weiche Grundmaterial zu beschädigen. Die nachgiebige Kraftregelung sorgt dafür, dass das Werkzeug an der tatsächlichen Schneide und nicht an einer nominellen entlangfährt.
Wo es passt
Variable Aluminiumgussteile in mittleren bis hohen Stückzahlen profitieren am meisten:
- Lenkhebel und Hilfsrahmen — Chassis-Strukturgussteile mit komplexen Trennlinien.
- Zylinderblöcke und -köpfe — Antriebsstranggussteile mit vielen Kanten und Bohrungen.
- Motor- und Pumpengehäuse — Dünnwandige Gussteile, bei denen Überschleifen kostspielig ist.
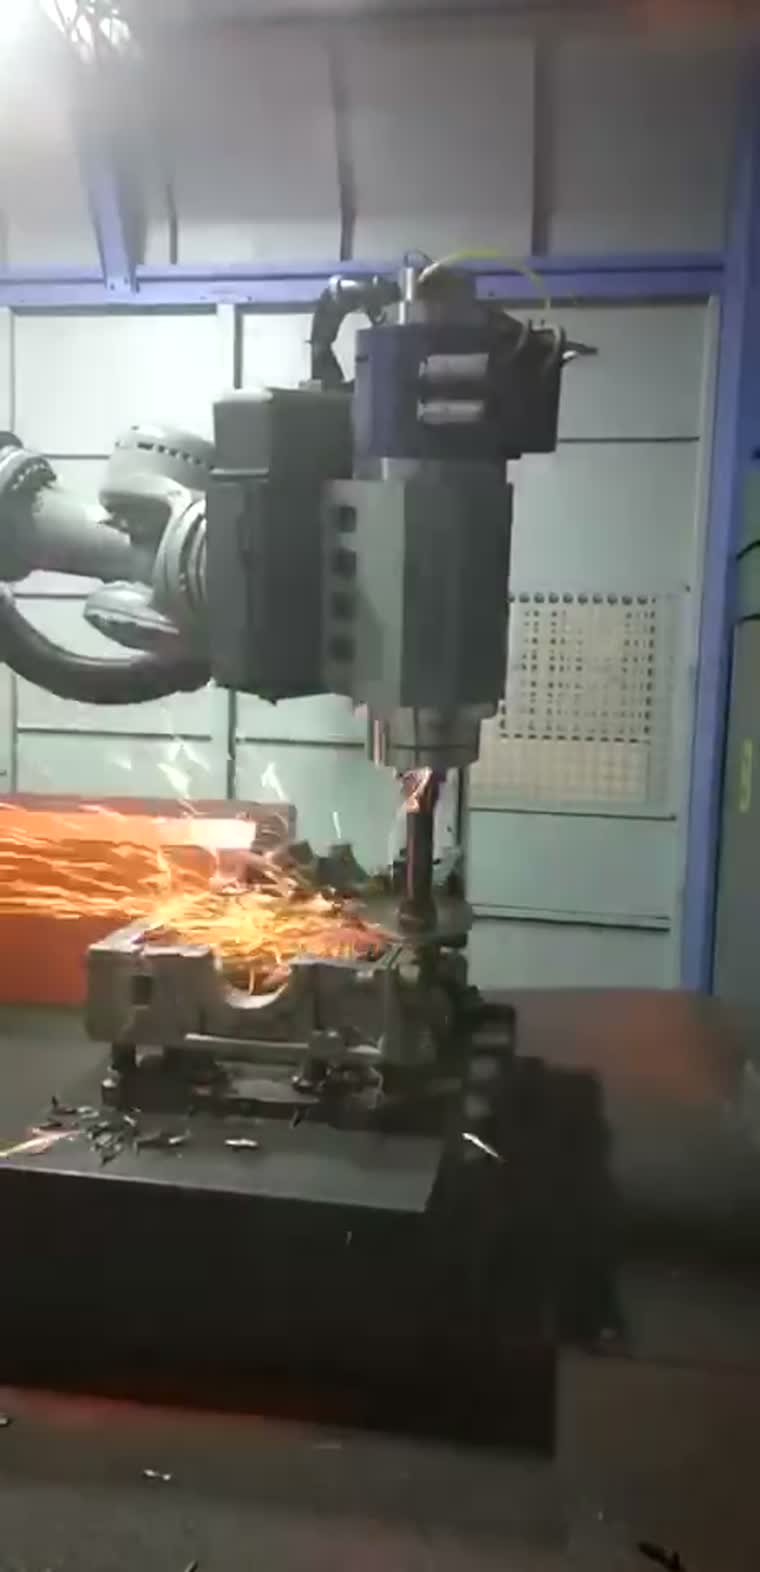
Das Werkstück bleibt an Ort und Stelle, während der Roboter den gesamten Entgratungsprozess durchführt; Staub und Feinteile werden in der geschlossenen Zelle aufgefangen.
Häufig gestellte Fragen
Funktioniert es auch, wenn jeder Guss etwas anders ist? Ja – genau das ist der Sinn des vorherigen Scannens. Der Werkzeugweg wird für jedes Teil anhand des 3D-Scans generiert, sodass Gussabweichungen ausgeglichen werden, anstatt ein festes Programm zu beeinträchtigen.
Warum nicht einfach einen Roboter mit festem Fahrweg verwenden? Ein fester Bearbeitungspfad setzt voraus, dass sich der Grat immer an derselben Stelle befindet. Bei Druckgussteilen ist dies nicht der Fall, sodass ein unkontrolliertes Bearbeitungsprogramm entweder den Grat nicht erfasst oder den weichen Grundkörper zu stark abschleift. Der Scan beseitigt diese Annahme.
Verstopft das Schleifen von Aluminium nicht das Werkzeug? Gussaluminium belastet die Werkzeuge bei der Bearbeitung ähnlich wie Stahl. Medien, Geschwindigkeit und Kontaktkraft werden speziell auf die Legierung abgestimmt, weshalb der Prozess für Aluminium ausgelegt ist und nicht aus einer Stahlzelle wiederverwendet wird.
Und der Staub? Die Zelle ist vollständig geschlossen und Staub sowie Metallspäne werden aufgefangen, sodass der Betrieb außerhalb der Atemzone des Bedieners stattfindet.
Kann es Kanten umbrechen, nicht nur Überstände entfernen? Ja – mit demselben Verfahren lassen sich Kanten brechen und glätten, um ein einheitliches Ergebnis zu erzielen, was von Hand oft der schwierigere Teil ist.
Das Essen zum Mitnehmen
Wenn die Gratbildung von Gussteil zu Gussteil variiert, kann ein festes Programm nicht mithalten und das manuelle Entgraten ist nicht gleichmäßig. Durch das vorherige Scannen jedes Teils kann der Roboter nur dort entgraten, wo sich tatsächlich Grat befindet – für saubere Kanten, gleichmäßige Ränder, Teil für Teil. Das ist EVST – wir machen das Entgraten von Aluminium-Druckgussteilen zu einem stabilen, wiederholbaren Prozess.
EVST fertigt Roboterzellen für die Oberflächenbearbeitung und Entgratung, Schweißpositionierer und 7-Achs-Systeme (Bodenschienensysteme) für Industrieunternehmen. Dieser Artikel ist Teil unserer Anwendungsbibliothek für Industrieroboter.