
Be- und Entladen von Glaskantenbearbeitungsrobotern: Greifen, Bezugspunkt, Kratzervermeidung und Wiederherstellung
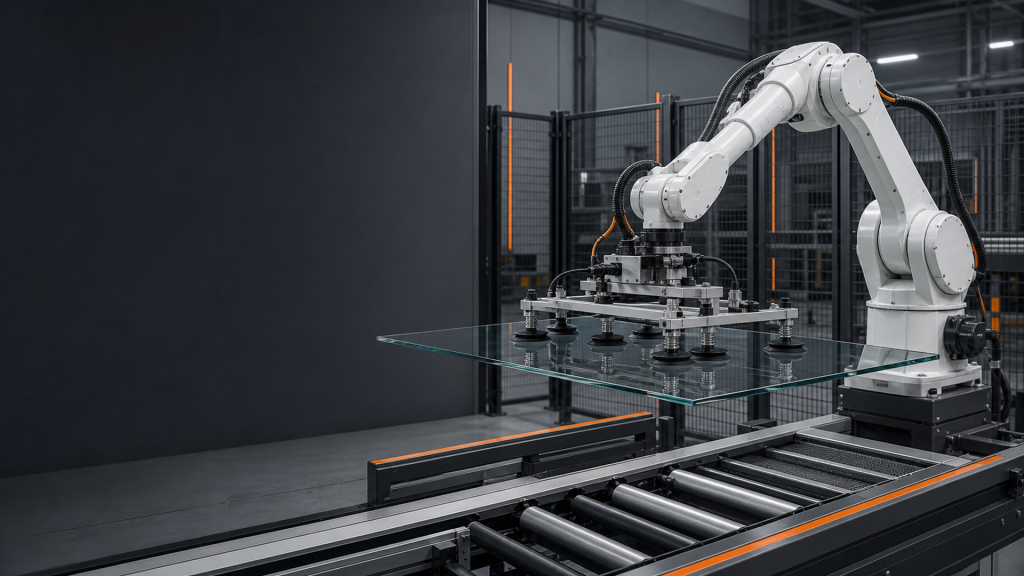
Plan Glaskantenbearbeitungsroboter: Beladung der Greifflächen, Vakuumbestätigung, Bezugssystem, Kratzschutz, Stationsübergaben und Wiederherstellungstests.