
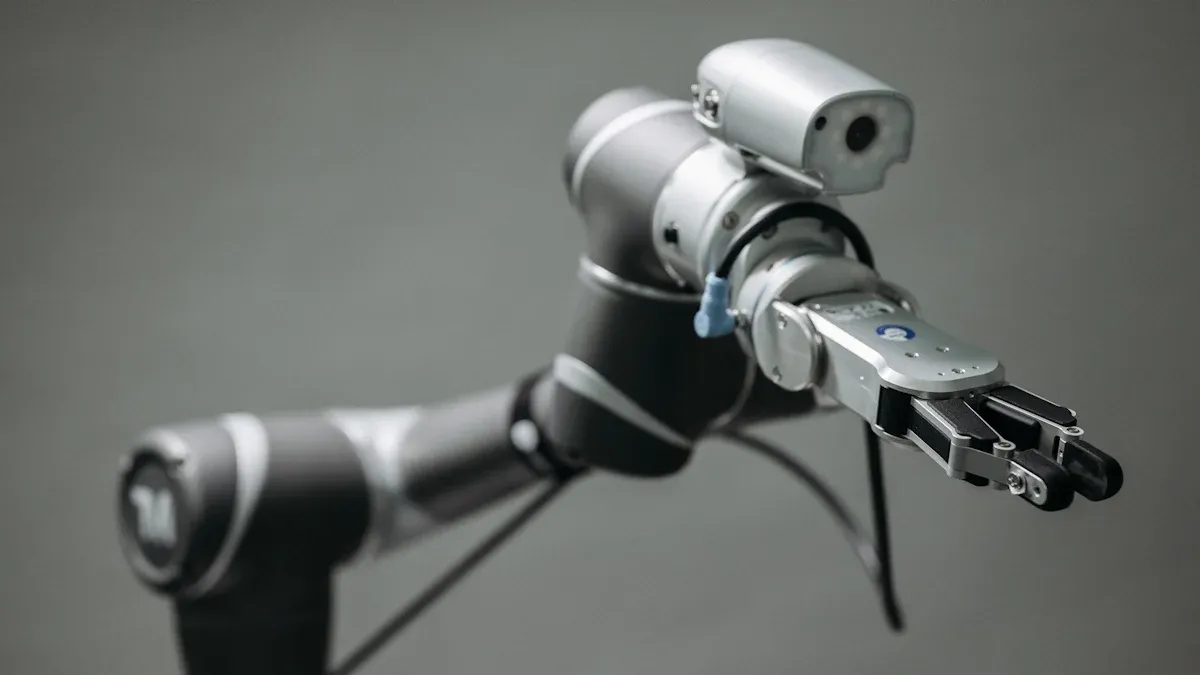
如今,您可以通过多种方式对机器人进行编程。通用机器人编程技术日新月异。新工具使通用机器人的编程变得更加轻松和经济。现在,越来越多的公司使用通用机器人,尤其是在亚洲。协作机器人和编程正变得越来越简单。
通用机器人编程方法适合您的技能水平。
您可以选择最适合您工作的方式对机器人进行编程。
可视化编程
概述
可视化编程让你可以用图片和模块来执行机器人任务。你无需输入代码。你只需要使用示教器。这是一个触摸屏设备。你可以将程序节点拖放到树形结构中。这种方式非常适合协作机器人,尤其适合初次使用者。它也非常适合尝试协作机器人模拟。
以下是您可能会使用的一些工具和界面:
工具/界面 | 描述 | 使用上下文 |
|---|---|---|
优傲机器人(专业版) | 通过 realvirtual.io 连接真实或虚拟机器人控制器。使用 RTDE 和 URScript 命令。 | realvirtual.io Professional 中控制 Universal Robots 的主界面。 |
URSIM | 通用机器人的虚拟机模拟器。 | 让您虚拟地测试和控制机器人。 |
逻辑步骤 | realvirtual.io 中 PLC 逻辑映射的可视化工具。 | 用于直观地映射 PLC 逻辑。 |
Unity 可视化脚本 | realvirtual.io 中的可视化脚本工具。 | 帮助直观地定义机器人控制逻辑。 |
行为图 | 用于在 realvirtual.io 中定义逻辑的可视化工具。 | 另一种以视觉方式设置机器人行为的方法。 |
运作模式
您可以通过在屏幕上拖动块或图标来编写程序。每个块都会告诉机器人该做什么。机器人可以移动、拾取或放置物品。程序树显示了操作顺序。您可以立即测试您的程序,无需使用真正的机器人即可进行测试。
易于编程
可视化编程很简单,因为你不需要懂代码。你可以用眼睛和手来排列积木。即使是技术水平不高的人也能轻松上手。基于积木的环境可以帮助你快速上手。你甚至不需要有编程经验。有些工具可以帮助残障人士,它们使用音频或触觉反馈。
基于块的编程可帮助新用户入门。
特殊的块和反馈可以帮助残疾用户。
可视化编程使每个人都能轻松进行编程。
优点
可视化编程简单易学,快速上手。几分钟内即可设置好机器人。拖放操作让您轻松查看机器人的具体操作。 增强现实 工具让一切变得更加简单。它们在真实的工作空间中显示程序。这有助于您理解诸如拾取和放置之类的任务,无需猜测。可视化编程让您可以快速更改机器人任务。这对于柔性制造非常有利。
限制
固定的任务结构使得艰苦的工作缺乏灵活性。
您可能找不到循环或自定义逻辑等高级功能。
一些用户在机器人移动或连接到其他机器时遇到了困难。
对于变化较少的大规模生产来说,可视化编程可能会比较慢。
使用案例
您可以使用可视化编程来完成许多工作:
码垛
装配和质量检查
物料搬运
配药
精加工和抛光
包装
焊接
可视化编程在汽车、电子和食品行业效果最佳。您可以在大约 90 秒内完成一个机器人的编程。这使得更改和添加新任务变得非常容易。
URScript
概述
URScript 是 Universal Robots 的主要脚本语言。使用 Polyscope 界面时,它会在后台创建 URScript 代码。您可以编写自己的 URScript 来直接控制机器人。这比仅仅使用可视化工具更强大、更灵活。URScript 允许您查看和更改运行机器人的代码。您可以用它来完成需要更多细节的高级编程任务。
运作模式
您可以使用 URScript 编写命令,它看起来有点像 Python。每个命令都会告诉机器人该做什么。您可以移动机器人、设置速度,甚至与其他设备通信。URScript 支持实时控制,因此您可以让机器人立即响应传感器或外部信号。您还可以使用子例程和变量来保持程序的条理性。URScript 允许您使用套接字或 Modbus TCP 连接设备,这有助于您的机器人与其他机器协同工作。
优点
URScript 让您精准控制每一个动作。您可以为特殊任务创建自定义程序。如果您想在可视化编程和脚本编写之间切换,URScript 可以让您轻松上手。许多用户喜欢 URScript 能够根据每个任务调整速度和加速度等参数的功能。您还可以将 UR 机器人与 ROS 等系统连接,实现更高级的编程。
限制
URScript 有一些限制。最大的限制在于数字。它仅支持 32 位有符号整数,因此您必须小心处理较大的值。如果您的程序过长,可能会出现错误或崩溃。有些用户在处理大型脚本时会遇到困难,因此您可能需要拆分程序或使用其他工具来处理大型任务。
使用案例
当您需要比可视化工具更强大的控制力时,应该使用 URScript。它适用于:
URScript 非常适合希望机器人与其他机器协作或快速更改任务的工作。
URCaps
概述
URCaps 就像机器人的应用程序。您可以通过安装 URCaps 为 Universal Robot 添加新功能。这些软件插件可以让您更改机器人,赋予它更多功能。您可以添加 夹持器、相机或焊接专用工具。URCaps 可帮助您直接从机器人的触摸屏使用这些设备。
运作模式
您可以使用机器人的 Polyscope 界面安装 URCap。安装后,您将获得设备的新菜单或按钮。URCaps 可以添加自定义屏幕、程序节点或自动校准步骤。这可以帮助您为机器人的工作添加新的硬件或软件。您无需为每个新设备编写代码。
优点
URCaps 有很多优点:
您可以快速连接夹具、视觉系统和其他工具。
该系统可以自我校准,因此您可以获得更好的准确性和更少的停机时间。
您可以使用新的螺丝刀或焊枪驱动器。
URCaps 让您可以导入复杂的刀具路径(例如 G-Code),以完成艰巨的工作。
您可以从 UR 开发者社区获得帮助并可以使用经过认证的解决方案。
限制
URCaps 最适合 UR e 系列和部分 CB3 机器人。部分高级功能仅适用于最新软件。您可能需要更新您的机器人才能使用最新的 URCaps。并非所有设备都配备 URCaps,因此您可能需要等待新版本的发布。
使用案例
您可以将 URCaps 用于许多工作:
使用自动进给螺丝刀进行组装
使用特殊焊枪进行焊接
使用 CNC 机床进行机械操作
使用摄像机进行质量检查
材料处理和整理任务
URCaps 可以轻松地为您的机器人添加新工具并帮助您更快地完成工作。
ROS集成
概述
你可能听说过 ROS。它代表机器人操作系统 (Robot Operating System)。ROS 是一款免费工具,用于连接机器人部件。这些部件可以是传感器、摄像头或电机。ROS 让你的 通用机器人 ROS 兼容多种设备。这些设备可能来自不同的品牌,也可能使用不同的编程语言。这使得 ROS 对于高级编程至关重要。您可以获得构建智能机器人功能的库和工具,无需从零开始。ROS 社区规模庞大,乐于助人。您可以在这里找到答案并与他人分享想法。
方面 | 说明 |
|---|---|
ROS集成的定义 | ROS 连接传感器和电机等硬件。它还连接软件, 机器人控制. 对于 Universal Robots,您可以使用 ROS 工具和驱动程序对手臂进行编程和控制。 |
对高级编程的重要性 | ROS 可帮助管理多种设备。它可加快开发速度。您还可以重复使用代码。 |
运作模式
您可以使用特殊的 ROS 驱动程序将 Universal Robot 连接到 ROS。这些驱动程序允许您发送命令和读取数据。您可以实时控制机器人。您可以以不同的方式运行机器人。您可以使用完全远程控制,也可以与 UR 程序混合使用。ROS 支持混合编程。这意味着您可以将 ROS 与其他方法结合使用。许多开发人员使用 Gazebo 等模拟工具。他们在使用真正的机器人之前会先测试他们的机器人程序。
优点
ROS 集成可以为您带来许多好处:
即插即用设置使编程变得简单。
工厂校准数据可帮助您获得更好的准确性。
稳定的 API 和测试使您的机器人保持良好的运行。
GitHub 上的开源驱动程序为您提供帮助和更新。
您可以完全控制您的机器人或仅添加 ROS 功能。
提示:ROS 允许您使用高级功能,包括力控制和机器人运动规划。这些功能有助于完成棘手的任务。
限制
ROS 集成一开始可能看起来很难。某些功能在 URScript 中无法使用。这些是操作和服务服务器。您可能遇到了网络问题。防火墙或 Docker 可能会阻止连接。ROS2 在单独的线程中运行。这可能会导致延迟。某些数据类型(例如无符号整数)不完全受支持。您可能需要更改设置才能获得最佳效果。
限制类别 | 信息 |
|---|---|
ROS2功能支持 | URScript 中没有操作或服务服务器。某些数据类型不受支持。 |
网络和节点发现 | 防火墙和 Docker 可能会阻止连接。您可能需要一个静态 IP。 |
线程和处理器负载 | ROS2 在非实时线程中运行。这可能会降低速度。 |
使用案例
您可以使用 ROS 集成来完成许多工作:
机器人校准和控制运动
自动化和创造新想法
具有实时反馈的高级编程
通过示教器和 ROS 服务实现灵活的机器人控制
具有速度调节和安全功能,可安全操作
ROS 非常适合拾放、装配和焊接。您可以暂停、停止或重新启动机器人,而无需重新启动所有设备。这使得 ROS 成为实验室、工厂以及任何想要更好地控制 Universal Robot 的用户的理想选择。
外部控制
概述
外部控制意味着您可以从另一台计算机运行您的 Universal Robot。您无需在机器人旁边。您可以通过以太网和特殊协议进行连接。这允许您将机器人与定制硬件或其他系统连接。您可以从网络上的任何位置发送命令。
运作模式
您可以使用客户端库和协议与机器人通信。目前有一些流行的工具可以实现这一点。ur_client_library 是开源的,使用 C++ 语言编写。它可以帮助您远程控制机器人。它兼容 RTDE、DashboardClient 和脚本命令接口 (Script Command Interface)。套接字通信速度快,非常适合实时控制。XML-RPC 简单易用,可通过 HTTP 协议运行。UnderAutomation 库支持套接字和 XML-RPC。您需要一台 Linux 计算机和网络连接。机器人会监听命令并执行您的指令。您可以使用自己的软件控制机器人移动、拾取或检查零件。
优点
外部控制为您提供多种选择。您可以在许多地方设置机器人。该机器人可与夹爪、摄像头、PLC 和传送带配合使用。您可以添加 带有转移装置的移动机器人。该机器人重量轻,易于移动和安装。您可以在办公桌上进行编程和测试,从而节省时间。该机器人适用于多种类型的工厂和实验室。
提示:您可以使用外部控制将机器人与视觉系统连接起来。这有助于您更好地检查质量。
限制
您必须设置网络,以便您的计算机和机器人能够通信。某些库仅适用于 Linux。如果您的网络速度慢或被阻塞,可能会出现延迟。并非所有功能都适用于所有型号的机器人。您可能需要更新机器人软件以获得最佳效果。
使用案例
外部控制非常适合定制自动化。您可以自动化质量检查并收集数据。您可以立即修复生产问题。许多公司使用机器人来测量零件并提高质量。机器人可以与人类协同工作,完成枯燥或危险的工作。您可以对机器人进行编程,使其快速执行新任务。这将使您的工厂更加灵活。
混合编程方法
概述
混合编程方法可让您组合不同的方式控制您的通用机器人。您可以结合使用语音命令、手势,甚至基于视觉的输入。这种方法运用了 3D 追踪、增强现实和机器学习等新技术。您无需编程,可以向机器人演示操作或与其对话。这使得任何人都可以轻松编写程序,即使您之前从未接触过机器人。
运作模式
首先,您可以向机器人发出简单的指令。您可以说“拿起盒子”,或者挥挥手来指示机器人的移动方向。机器人会使用摄像头和传感器来理解您的指令。有时,您可以使用触摸屏来完成程序。系统会使用一种名为有限状态机的控制系统将所有指令整合在一起。这种设置允许您在语音、显示或使用模块之间切换,从而构建程序。您可以灵活而自然地指导您的机器人。
优点
您可以结合使用自然语言和基于块的工具,让每个人都能轻松进行编程。
非技术用户可以快速创建或更改程序。
您可以获得更大的灵活性并可以处理许多任务,例如组装或检查。
学习曲线很平滑,因此您可以从简单的任务开始,然后转向更难的任务。
混合方法可以帮助您节省时间并提高效率。
注意:混合编程方法使机器人更加用户友好,并帮助您的团队更快地工作。
限制
单靠语音命令可能无法处理非常复杂的工作。
您经常需要使用基于块的工具来完成或调整程序。
有些系统一开始的成本较高,这对于小公司来说可能比较困难。
混合方法可能不适合需要极高精度或特殊工具的工作。
使用案例
混合编程方法可以用于许多工作,包括机器上料、装配和质量检查。如果您想快速教会机器人一项新任务,混合方法非常有效。它们非常适合需要经常更换任务的工厂。您也可以在实验室或学校等技能水平不同的人员中使用它们。
定制和第三方解决方案
概述
有时,您希望您的优傲机器人能够执行一些特殊任务。定制和第三方解决方案可以帮助您实现这一点。这些工具包括 SDK、API 和供应商软件。您可以使用它们将您的机器人连接到其他机器,还可以添加新功能。有些公司会自行开发工具,而有些公司则会从值得信赖的合作伙伴处购买现成的解决方案。
运作模式
首先,选择符合您需求的工具。以下是一些常用的选择:
标准机器人命令接口 (SRCI):您可以通过西门子 PLC 控制机器人。您可以更新机器人软件并安装 URCap。之后,您就可以像其他机器一样对机器人进行编程。
AI 加速器平台:Universal Robots 与 NVIDIA 携手合作,为协作机器人注入 AI 功能。借助 NVIDIA 的 Jetson 硬件和 Isaac 平台,您的机器人可以识别物体并规划动作,还能学习新任务。您可以使用 API 将这些功能连接到您的机器人。
您还可以从其他供应商获取 SDK 和 API。它们可让您构建自定义应用程序或将您的机器人连接到云服务。
优点
您可以获得适合您工厂的解决方案。
您可以将机器人连接到您当前的系统。
人工智能和先进的工具可以帮助您的机器人完成艰巨的工作。
供应商和合作伙伴为您提供设置支持。
提示:定制解决方案可帮助您对机器人进行编程,以完成标准工具无法完成的特殊工作。
限制
有些解决方案仅适用于某些机器人模型或软件。
您可能需要专家来设置高级功能。
更新或更改可能需要更多时间。
局限性 | 这对您意味着什么 |
|---|---|
兼容性 | 可能需要最新的机器人软件 |
复杂 | 可能需要专家帮助 |
更新延迟 | 新功能可能需要更长时间 |
使用案例
您可以使用自定义和第三方解决方案来完成许多工作:
将大型工厂中的机器人连接到西门子 PLC
添加 AI 以实现实时物体检测
制作用于特殊检查或装配工作的应用程序
将机器人连接到云仪表板以跟踪数据
这些选项可以帮助您对机器人进行编程,以完成您能想到的几乎任何工作。
对比表
快速参考
你可能不知道哪种编程方法最适合你。这张表可以帮助你 比较主要的通用机器人 编程方法:
付款方式 | 英语技能水平 | 灵活性 | 最适合 | 限制 |
|---|---|---|---|---|
可视化编程 | 初学者 | 中 | 快速设置,简单任务 | 受限于复杂逻辑 |
URScript | 中级 | 高 | 自定义动作,实时控制 | 需要编码知识 |
URCaps | 初学者+ | 中 | 添加硬件,快速升级 | 并非所有设备都受支持 |
ROS集成 | 先进的 | 高 | 研究、多机器人设置 | 陡峭的学习曲线 |
外部控制 | 中级 | 高 | 远程访问、定制系统 | 需要网络设置 |
混合方法 | 初学者+ | 高 | 灵活、轻松的教学 | 可能需要额外的硬件 |
定制/第三方 | 先进的 | 非常高 | 特殊工作、人工智能、大工厂 | 可能很复杂,成本高昂 |
提示:如果您刚刚入门,请使用可视化编程。深入了解后,请尝试 URScript 或混合方法。
Evst 建议
如果您想快速入门,可以使用可视化编程或 URCaps。这些可以帮助您快速设置简单的任务。如果您需要更多控制权,可以使用 URScript 或混合方法。如果您需要特殊功能或想要连接多个机器人,请尝试 ROS 集成或自定义和第三方解决方案。您可以为您的项目使用多种通用机器人编程方法。Evst 建议,您应该尝试不同的方法,看看哪种方法最适合您的团队(2025 年)。
尝试机器人编程的方法有很多。最佳选择取决于你的技能和目标。有些方法更适合简单的工作,而有些方法则更适合复杂的任务。探索不同的选项 协作机器人。尝试新工具并查看 Evst 以获得更多想法。