
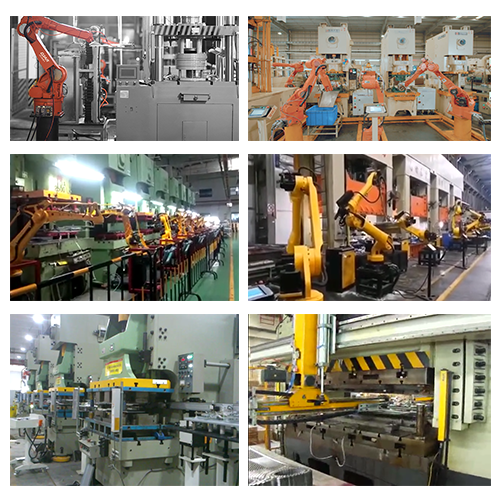
生产错误、材料浪费和低效流程是否持续困扰着您?电子视觉系统 (EVS) 已被证明能够有效解决这些问题,它能够增强 机器看管机器人 利用视觉智能实现精准定位,这曾经看似难以想象。但这项技术究竟是如何运作的?它又能对我的业务产生什么影响?
在本文中,我们将深入探讨配备视觉技术的机器看管机器人,并探索它们对各行各业的变革性影响以及它们在实施过程中可能遇到的挑战。准备好惊叹吧,这项尖端技术或许能解决您的生产线难题!
利用视觉增强机床操作机器人
提高物体检测的准确性
配备先进视觉系统的机器操控机器人可以显著提高其物体检测的准确性。这些系统利用高分辨率摄像头和先进的算法,即使在复杂的环境中也能精确识别和定位零件。通过结合机器学习技术,这些机器人可以适应零件形状、尺寸和方向的变化,确保性能的一致性。
| 特性 | 好处 |
|---|---|
| 高分辨率相机 | 详细零件识别 |
| 高级算法 | 精确定位 |
| 机器识别 | 适应零件变化 |
实时调整以实现最佳位置
具备视觉功能的机器看管机器人擅长实时调整,以实现最佳的零件放置位置。它们可以:
-
持续监控工作环境
-
检测零件位置或方向的变化
-
随时调整抓握和放置策略
-
补偿轻微的错位或振动
这种动态能力可确保零件始终以最高的精度放置,无论环境因素或零件呈现的轻微不一致如何。
减少生产中的错误和浪费
通过集成视觉系统,机器看管机器人可显著减少生产过程中的错误和浪费。更高的精度和实时调整能力可带来以下优势:
-
更少的零件错放或掉落
-
减少精密部件的损坏
-
最大限度地减少返工或质量检查的需要
-
优化材料使用并减少废品
提高处理不同零件的灵活性
具备视觉功能的机床看管机器人在处理各种零件时具有前所未有的灵活性。它们能够快速适应不同的情况:
-
零件几何形状和尺寸
-
表面处理和纹理
-
材料特性
这种多功能性使制造商能够使用单个机器人处理多条产品线,或轻松切换不同零件,而无需进行大量重新编程。随着生产需求的变化,这些机器人可以快速重新配置以处理新零件,使其成为动态制造环境中的宝贵资产。
精密贴装能力
物体定位的亚毫米精度
配备先进视觉系统的机器操作机器人能够实现卓越的物体放置精度,通常可达亚毫米级。这种精度对于即使是最轻微的错位也可能导致严重质量问题或生产误差的行业至关重要。
| 精度等级 | 典型应用 |
|---|---|
| 0.1 毫米 | 微电子组装 |
| 0.5 毫米 | 汽车零部件装配 |
| 1.0 毫米 | 一般制造业 |
自适应抓握技术
视觉集成的机器操作机器人采用先进的抓取机制,能够适应各种物体的形状、尺寸和材质。这些自适应技术包括:
-
力反馈夹持器
-
真空吸盘
-
磁性末端执行器
-
多指机械手
通过将这些抓取方法与实时视觉数据相结合,机器人可以无损地处理精密部件,并安全地操纵不规则形状的物体。
补偿零件变化和错位
将视觉系统集成到机床操作机器人的最显著优势之一是其能够补偿零件差异和错位。即使在处理以下情况时,此功能也能确保性能始终如一:
-
零件尺寸不均匀
-
部件轻微变形
-
传送带上的工件未对准
-
零件方向的变化
视觉系统持续分析工作空间,使机器人能够实时调整其运动和抓取策略。这种自适应行为显著减少了错误,并提高了整体生产效率。
各行业应用
A.电子制造业
在电子行业,配备视觉系统的机器操作机器人擅长精确放置元件和组装 PCB。这些机器人可以:
-
以最高的精度识别和挑选微小部件
-
将表面贴装器件 (SMD) 放置在电路板上
-
检查焊点和元件对准
| 任务 | 平台精度 | 速度 |
|---|---|---|
| SMD贴装 | ±0.02毫米 | 高达 120,000 CPH |
| PCB检查 | 10 µm 分辨率 | 100 平方厘米/秒 |
B. 汽车装配
视觉引导机床操作机器人通过以下方式彻底改变了汽车装配线:
-
对齐并插入发动机部件
-
处理和定位车身面板
-
对组装部件进行质量控制检查
C.药品包装
在制药制造中,这些机器人可确保:
-
精确剂量填充药物容器
-
敏感医疗产品的无菌处理
-
检查包装完整性和标签准确性
D. 航空航天部件处理
航空航天工业受益于视觉集成机器人:
-
飞机结构部件的精确定位
-
检查发动机部件的复杂几何形状
-
处理精密复合材料
E.食品和饮料加工
在食品和饮料加工领域,具有视觉功能的机器看管机器人可以提供以下功能:
-
食品的卫生处理
-
准确分类和包装物品
-
质量控制检查一致性和缺陷
这些多样化的应用展示了视觉增强型机器操作机器人在各个行业的多功能性,显著提高了制造过程中的精度、效率和质量控制。
克服实施挑战
与现有机器人系统的集成
将视觉系统集成到现有的机器操作机器人中可能是一个复杂的过程,但它在精度和灵活性方面具有显著的优势。以下是一些关键考虑因素:
-
兼容性:确保视觉系统与机器人的控制系统兼容
-
通信协议:实施适当的协议以实现无缝数据交换
-
软件更新:升级机器人软件以支持视觉引导操作
-
硬件修改:根据需要调整机器人末端执行器或添加摄像头
| 整合步骤 | 目的 | 挑战 |
|---|---|---|
| 兼容性检查 | 确保系统和谐 | 遗留系统可能需要升级 |
| 协议实现 | 启用数据交换 | 不同的协议可能需要翻译 |
| 软件升级 | 支持视觉功能 | 安装期间的停机时间 |
| 硬件修改 | 适应视觉能力 | 可能需要定制解决方案 |
校准和维护要求
正确的校准和定期维护对于具有视觉功能的机器操作机器人的最佳性能至关重要:
-
初始校准:
-
相机对准
-
镜头焦距调节
-
颜色和对比度设置
-
-
定期重新校准:
-
系统更新后
-
在发生重大环境变化之后
-
当准确度出现偏差时
-
-
例行维修:
-
镜头清洁
-
电缆检查
-
软件更新
-
培训视觉系统操作员
有效的培训对于操作员来说至关重要,这样才能最大限度地发挥视觉机床操作机器人的潜力:
-
视觉系统基础知识:
-
相机技术
-
图像处理原理
-
照明技术
-
-
软件界面培训:
-
愿景计划创建
-
参数调整
-
解决常见问题
-
-
实践操作:
-
模拟场景
-
真实世界的应用练习
-