
根据包装到达的方式和箱内所需的布局来选择包装动作。如果每个包装的位置、方向、SKU 或目的地都不同,则值得考虑逐个拣选。如果上游设备能够呈现稳定的布局,单个工具即可抓取并放置,无需重新包装,则批量转移就很有吸引力。选择不当可能会导致上游需要人工进行产品整理,或者下游需要人工纠正包装箱。
案例录像显示,两台三角式机械臂在小包装输送机和敞开式纸箱之间的区域反复进行物料转移。这段可见的运动展示了单个物料的拣选路径。但录像并未显示传感方法、测量速率或整条包装线的性能。
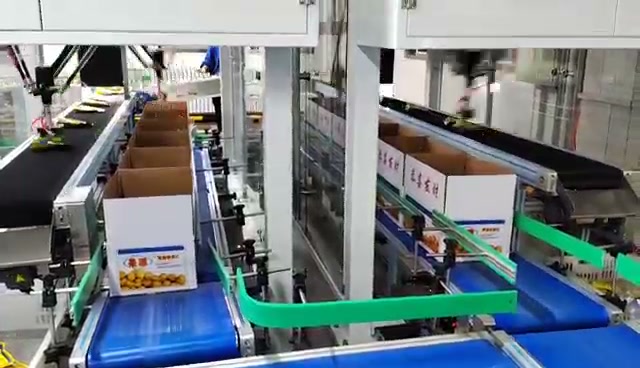
有用的证据是进料和开箱之间的关系。设计试验必须确定交接时包装的呈现方式。
首先要弄清楚传送带实际输送的是什么。
机器人每次只能抓取一个包装,并能将每个可用的包装运送到指定位置。这有助于处理混合产品或不断变化的包装箱布局,前提是系统能够找到合适的抓取点并跟踪每个包装箱内的物品。采购方应在选择传感器和控制系统之前明确这些要求。
如果进料能够稳定地输送成行或成层的产品,那么采用分组转移的方式可以省去重复的来回移动。这种看似简单的操作依赖于转移前的准备工作:必须对包装进行整理,控制间距,并且工具必须能够接触到包装组,同时避免挤压或错位。如果一个包装缺失或旋转导致整个包装组错位,那么节省的机器人运动量可能会因上游分拣或操作员干预而抵消。
因此,真正的比较涵盖了从进料到最终成品的所有工序,而不仅仅是末端执行器的运动。产品差异和不同的包装盒配方可能有利于选择拣选方式;稳定的展示方式则可能支持更简单的放置模式。
让案例模式揭示权衡取舍
将商店中最常见的拣货模式与其变化最大的拣货模式并列展示。分别说明每种模式的货物到达方式、抓取位置、在箱子中的摆放方式以及缺失或不合适的货物的处理方法。在常见模式下看似高效的拣货路线,在另一种模式下可能需要新的组合式抓取器。而单件拣货路线可能只需要调整放置方案,但仍然需要确保每次拣货都能可靠完成。
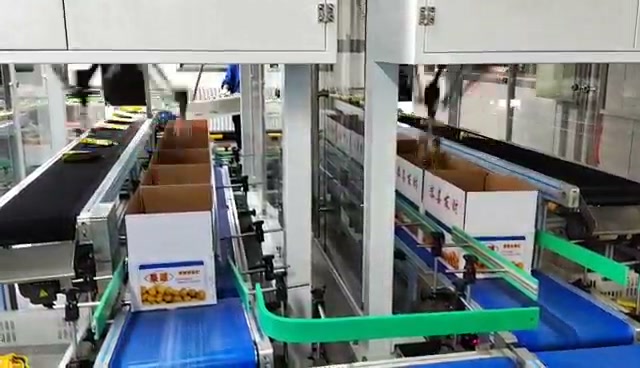
箱子的开口限制了接近和释放。在比较夹具时,请试用实际的纸箱和包装材料。
这也是为什么纸箱口部设计至关重要的原因。纸箱的翻盖、深度以及软包装或密封包装的允许方向决定了工具能否顺利取出产品。下一台机器可能需要特定的层高或排列方式。批量包装和单件包装均可;买家应根据完整的包装要求进行选择,而不是根据单独拍摄的快速拣选包装进行选择。
第一个包装单元的范围围绕重复订单展开。
首先考虑那些能够应对重复性工作的包装箱规格。如果某种包装模式占据主导地位,那么设置一个专注于此的单元可能比一开始就试图容纳所有罕见变体的设计更容易,也更容易维持运行。如果换型频繁,那么调整夹具、导轨和配方所需的时间也应纳入比较范围。第一次试验应该将实际物料装入实际纸箱,并包含不同代表性包装规格之间的换型。
为了提供有效的方案,请发送入库包装、传送带和已打开纸箱的EVST照片或短视频,以及两种典型的包装箱样式和换箱频率。我们可以讨论是采用单件拣选还是批量搬运更合适,需要怎样的展示和夹具操作,以及哪些包装形式适合在首次包装试验中进行。几张车间现场照片就足以开始。