
取料机器人会让注塑机等待吗?只有机器人动作序列中那些保持模具打开或阻止后续机器操作的部分才算数。机器人向接收台移动的动作可能发生在模具外部,并可能与后续机器操作重叠。买家在接受任何关于缩短生产周期的承诺或“每次机器人移动都会增加生产周期时间”的假设之前,应该在实际的注塑机和模具上测量这些边界。
案例录像显示,一台蓝色机器人在注塑机开口和附近的蓝色平台之间移动,其末端工具分别下降到这两个区域附近。由于无法清晰读取小零件和模具信号,因此无法准确计时或验证每次取出零件,所以有用的观察指标是交接几何形状。
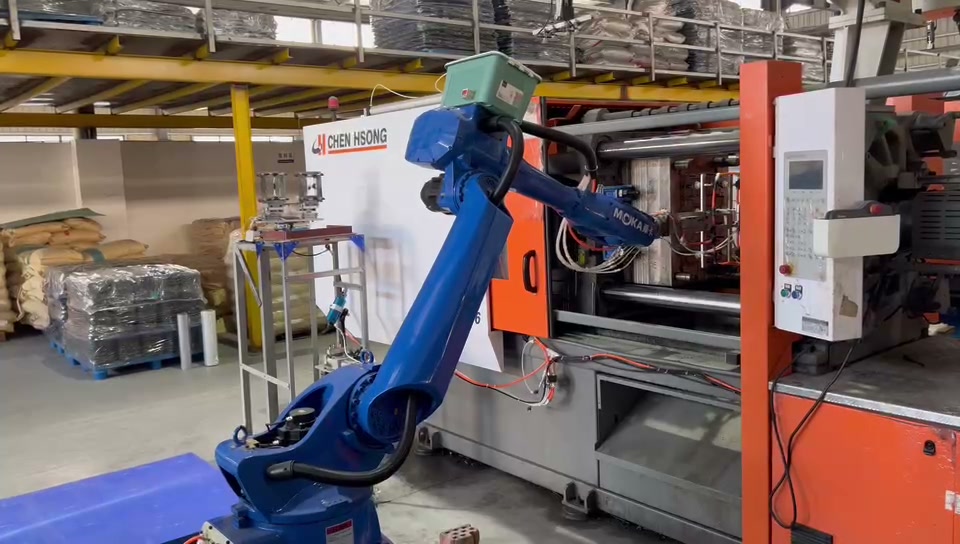
机器开口和附近的平台显示了拟建的转运路径必须连接的两个区域。
在模具上绘制循环边界,而不是在机器人底座上绘制循环边界。
取出部件需要一个安全点,供机器人进入、抓取零件并离开模具区域。只有满足所需的间隙和权限条件,机器才能关闭。这一阶段是检查自动化是否会导致冲压机等待的首要环节。在外部工作台上进行移动和释放是分开的。如果它们可以在下一个成型阶段进行的同时完成,那么将整个转移时间添加到冲压周期中会导致并行运行的工序重复计算。
设备制造商提供的取出时间指南将模具打开占用时间和机器与机器人之间的信号视为整个成型周期的特定部分。具体的信号顺序和时序取决于压机、模具、机器人和接口。一种有效的局部测量方法是记录模具打开以便取出、机器人离开模具以及机器可以关闭模具的时间点。对同一模具进行稳定周期的重复测量,然后将其与当前方法进行比较。这样可以将机器等待时间与单元内其他位置的机器人运动区分开来。
转换可能比最佳稳定周期更重要
在设计单元中,接收区不仅仅是放置零件的地方。它的位置、零件的预期方向以及任何后续操作都会影响机器人离开机器区域并准备进行下一步操作的方式。使用不同的模具时,零件可能需要不同的接触点或出口方向。如果模具和下游设备在换模后无法返回到预期位置,则单元重新示教或调整所需的时间可能比稳定循环演示所显示的要长。
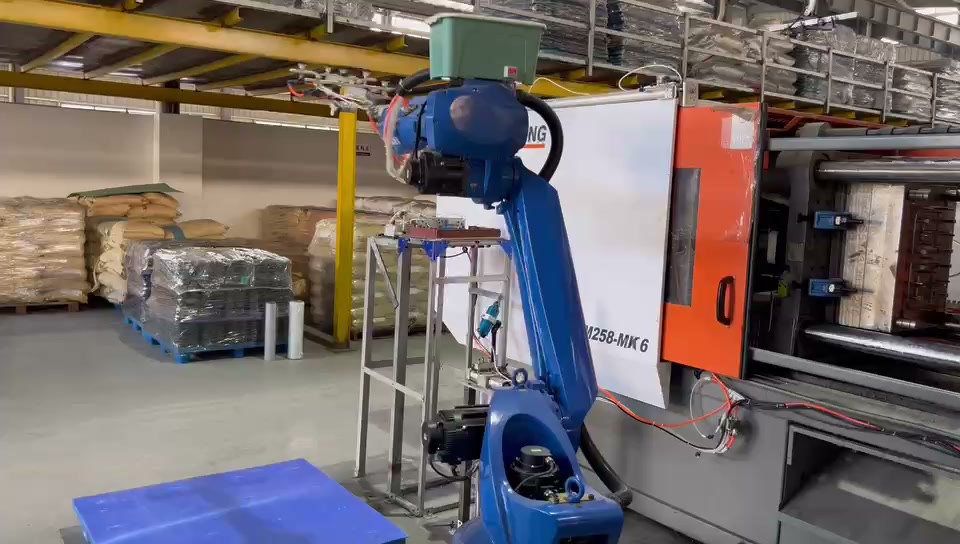
平台区域位于机器旁边;它的位置会影响机器人规划的路径如何离开机器开口。
因此,首次试验应包含一个具有代表性的日常模具和一次有意义的换模,而不仅仅是最快的连续操作流程。要明确零件的取用方式、末端工具可能接触到的部件、零件的放置位置以及如何确认机器人已离开模具区域。记录换模后单元恢复运行所需的时间。这些信息可以将演示转化为生产和维护团队可以评估的工作单元范围。
采购会议的实用答案
该方案应区分三个结果:机器在开模时等待时间的长短;机器人的模外移动是否与下一个成型阶段相吻合;以及换模会增加多少工作量。测量时应采用统一的时间限制和一组具有代表性的模具。
请向EVST发送一张机器开模和接收区域的照片,标明需要移除一个代表性零件的方向,以及一段从开模到关模的连续视频。我们可以讨论物料传递路径、冲压机和接收台的接口,以及首次计时试验。如果无法提供循环日志,清晰的车间视频也是一个有用的参考。