
我们根据接收站接收的零件数量,在一个完整的包装箱周期内估算拆箱单元的数量。为了使计数结果有意义,我们首先定义了抓取确认、接收许可和交接完成的顺序。然后,我们将纸箱更换、剩余零件处理和回收也纳入时间范围。仅凭机器人移动速度无法对这项供应任务进行定价或规模估算。
观察纸箱到车站的运输情况
拍摄到的机械臂将垂直抓取装置下降到纸箱内整齐排列的小模块处,并在纸箱和相邻工位之间移动。这种可见的布局给我们带来了两个独立的集成问题:工具如何处理纸箱内的物品,以及下一个工位何时准备好接收这些物品。
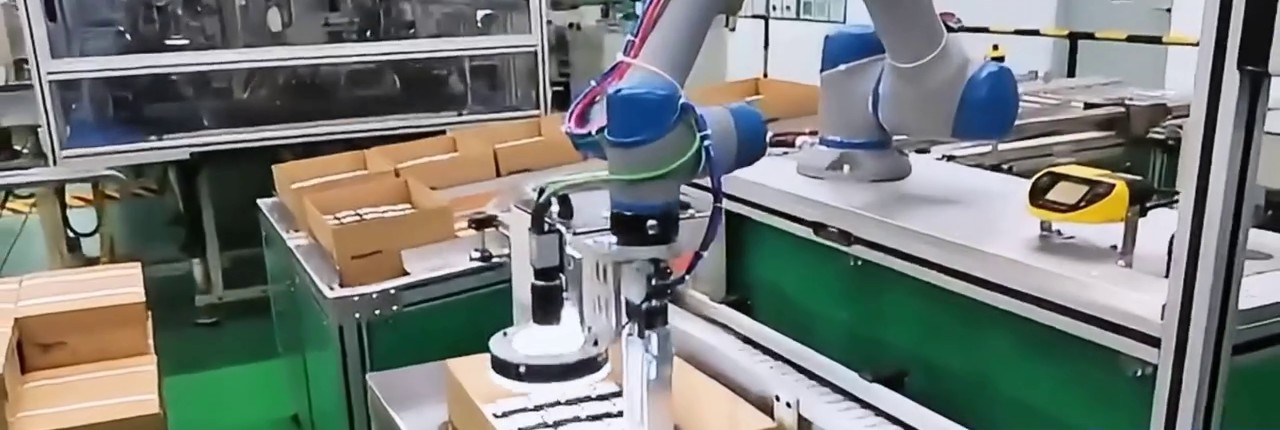
主影片 00:07.28 — 该工具位于前部打开的纸箱中一排排模块上方,显示了纸箱的打开和拣选区域。
将一项运动转化为公认的成果
对于拟定的生产单元,我们在分配生产计数之前会定义一个过程握手协议。控制器可以设置数字输出、等待输入或表达式,并处理超时。我们使用这些功能将工具操作与接收器的状态关联起来,信号名称和时序由设备之间协商确定。
| 建议步骤 | 控制序列的作用 | 例外情况的含义 |
|---|---|---|
| 掌控握力 | 设置所选工具的输出 | 该命令是指示,而非确认零件是否已安装。 |
| 确认保留 | 在规定的时间内等待选定的抓握反馈。 | 停止正常的传输过程,并处理未经确认的握持。 |
| 获得接收许可 | 等待收款人接受转账 | 记录接收器等待时间与机器人运动分开 |
| 放置并释放 | 执行该方法和选定的发布顺序 | 不要仅仅因为发送了发布命令就将交付次数计入在内。 |
| 完成交接 | 交换已商定的安置/完成确认函 | 仅在定义的验收事件发生时更新交付计数 |
反馈方式取决于所选工具和接收器。例如,工具闭合信号和零件保持确认信号可以描述不同的状态。我们明确每个信号的实际含义,并根据设备的响应和恢复需求设置等待时间限制。常规过程 I/O 与单元的安全功能保持分离。
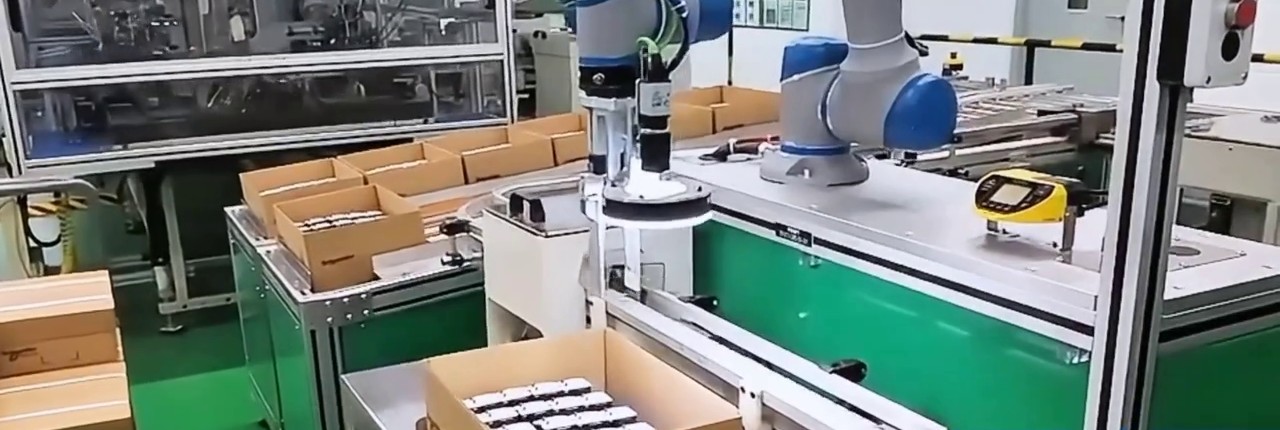
主影片 00:15.5 — 机器人工具位于右侧工作台附近,显示纸箱与相邻工位之间的关系。
此 传送带到工作站的电池模块处理示例 图中展示了另一种接收方案,其中传送带和工作站共享机器人的工作时间。这在讨论配送的终点以及哪个设备可以让机器人等待时非常有用。
给剩余的行制定单独的处理规则
对于常规阵列,一种初始布局方法是找到纸箱并以此为参照物确定拣选位置。然后,我们使用实际的纸箱和工具来测试靠墙位置和剩余模块的位置。纸箱的移动、墙面间隙或剩余模块布局的变化都可能导致这些位置与易于取用的中心位置有所不同。
如果方案包含多个模块,请测试一个完整的模块组和一个不完整的最终模块组。确定所选工具是否能够处理不同的剩余数量,是否需要单独的最终行路径,或者剩余部分是否需要操作员辅助处理。该选择会影响最终确认的数量和每箱的处理时间。标称模块组大小并非每次测试都适用。
纸箱更换也需要明确的最终状态:下一个纸箱已找到并可供拣选。有时,第二个拣选位置可以让更换过程在另一个纸箱进货的同时进行。我们根据控制顺序和访问安排评估这种布局;估算仅包含剩余的未覆盖补货时间。
测量整个盒子周期
在两端使用相同的日志事件:从当前纸箱的第一个拣货任务开始计时,到下一个纸箱的第一个拣货任务开始计时。统计同一时间间隔内实际接收的零件数量。不要等到收货人准备就绪才开始计时;纸箱更换、确认和下游等待必须保持在连续的时间间隔内。然后计算:
每小时交付模块数 = 3600 × N / T
服务 N 是在约定的接收点接受的数量, T 指的是在同一完整周期边界内经过的秒数。该系数将秒转换为小时。这是一个规划方程式,而非拍摄臂的性能数据。
我们将记录的时间分为生产转移时间、工具确认等待时间、收货等待时间、纸箱更换时间和异常处理时间。如果多个活动重叠,则总耗时仅计算该时间段一次。如果测量多个纸箱,则用合格零件总数除以总耗时,而不是对每个纸箱的合格率取平均值。
记录随后指向配置决策。反复出现的接收方等待需要讨论接口或下游产能问题。长时间未覆盖的更换周期需要进行补货布局比较。反复出现最后一行异常情况需要审查工装或剩余零件策略。即使每项变更最初看起来每小时的变更幅度都很小,但它们本质上是不同的变更。
为了与EVST讨论电池,请提供纸箱和模块照片、包装箱布置及数量、从满仓到接近空仓的搬运视频,以及接收机的可用信号或操作顺序。如果接口尚未记录,请说明下一个站点需要接收什么以及何时接收。我们可以利用这些信息来定义交接流程、异常规则以及有效的循环试验。 讨论模块解包集成.