
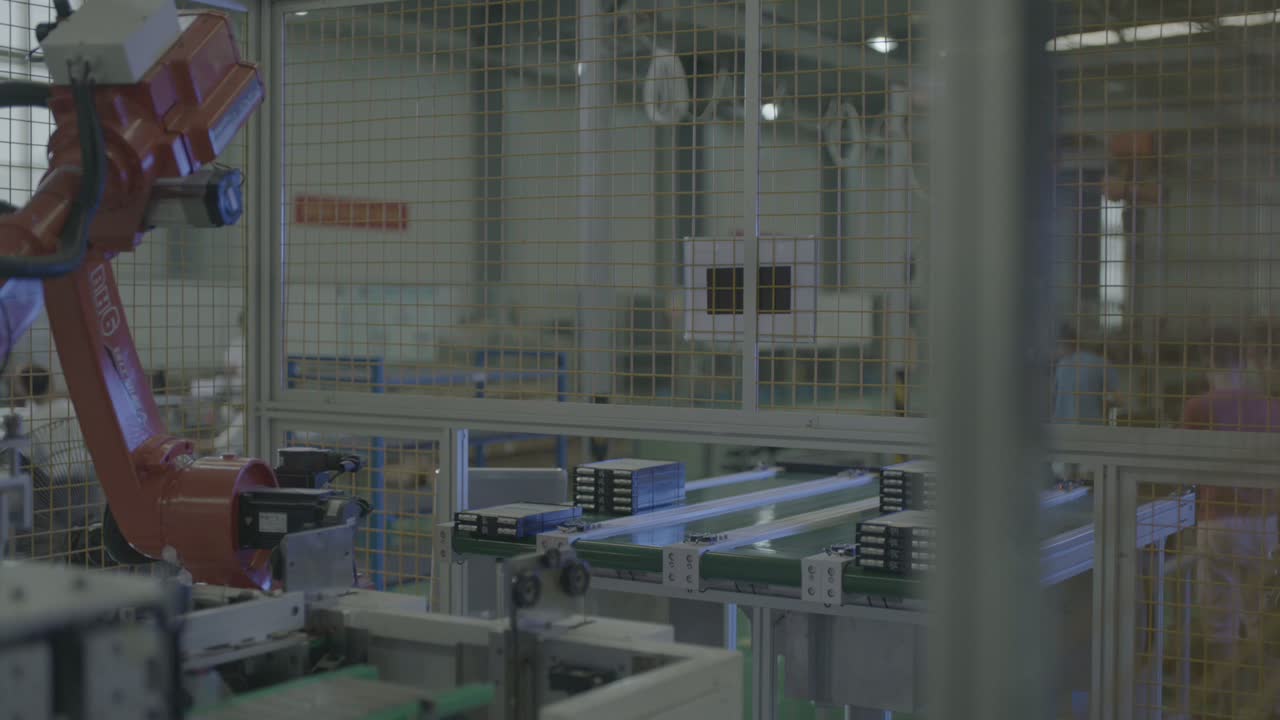
简而言之: 这个单元将电池模块的搬运工作交给一台六轴机器人。机器人立于安全围栏内的立柱上,在传送带和旁边的工位之间循环往复:它会停在一排深色矩形模块上方,将工具向下移动,然后抬起并旋转,最后将工具放下至传送带旁的工位;一个轻便的滑轨通过滚轮将模块沿工位移动。同样的动作——机械臂抬起、向下移动、返回工位——在视频中不断重复。这样的单元运作取决于三个决策:托盘和托架的定位方式、末端执行器如何与分组模块匹配,以及传送带和工位如何共享机器人的运行时间。正在规划类似的生产线吗? 请将您的零件图纸发送给我们。.
一目了然
| Part | 深色、近乎黑色的矩形模块,多个放置在浅托盘上 |
| 工艺应用 | 物料搬运——模块从传送带到工位 |
| 省时提效 | 一台六轴机器人安装在地面立柱上,位于安全围栏内。 |
| 零件供应 | 平皮带输送机上排列着一排排模块 |
| 机械臂末端执行器 | 一个带有黑色方形部件的轻型安装板、气管和电缆 |
| 站 | 轻型滑轨沿生产线运送模块,部件放置在滚轮上。 |
| 操作员角色 | 待在围栏外;移动工作由机器人完成。 |
| 单元布局 | 传送带和工作站之间放置一台机器人,并用围栏隔开。 |
该单元格解决的问题
电池模块在传送带和工位之间快速来回移动,必须有人维持这种运转。这项工作靠人工完成,既费力又容易碰撞,而且很难安排人手——这种重复性的搬运工作,没人能长期胜任。
在这个单元里,机器人负责移动作业。它会停在一排深色模块上方,将工具向下压,然后在传送带和工作站之间升降并旋转,而工人们则始终在围栏外工作。这种循环作业之所以能够稳定进行,关键在于围绕机器人的布局——每个托盘的停靠位置、工具如何与模块对接,以及传送带和工作站如何协同完成循环。
细胞如何运行
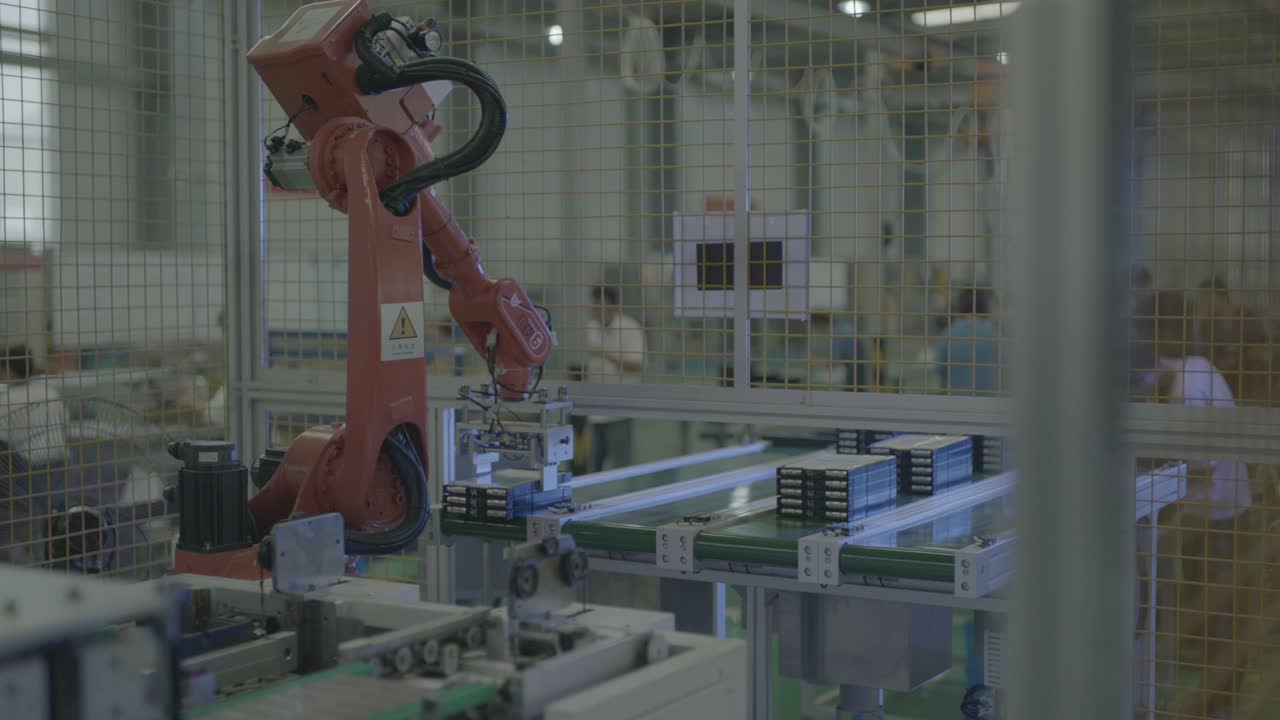
- 稍等片刻。 手腕将末端臂工具举过传送带上方,板面朝下,对准一排深色矩形模块。
-
蘸取各部分。 手腕下落,工具落到传送带上的模块组上方。
-
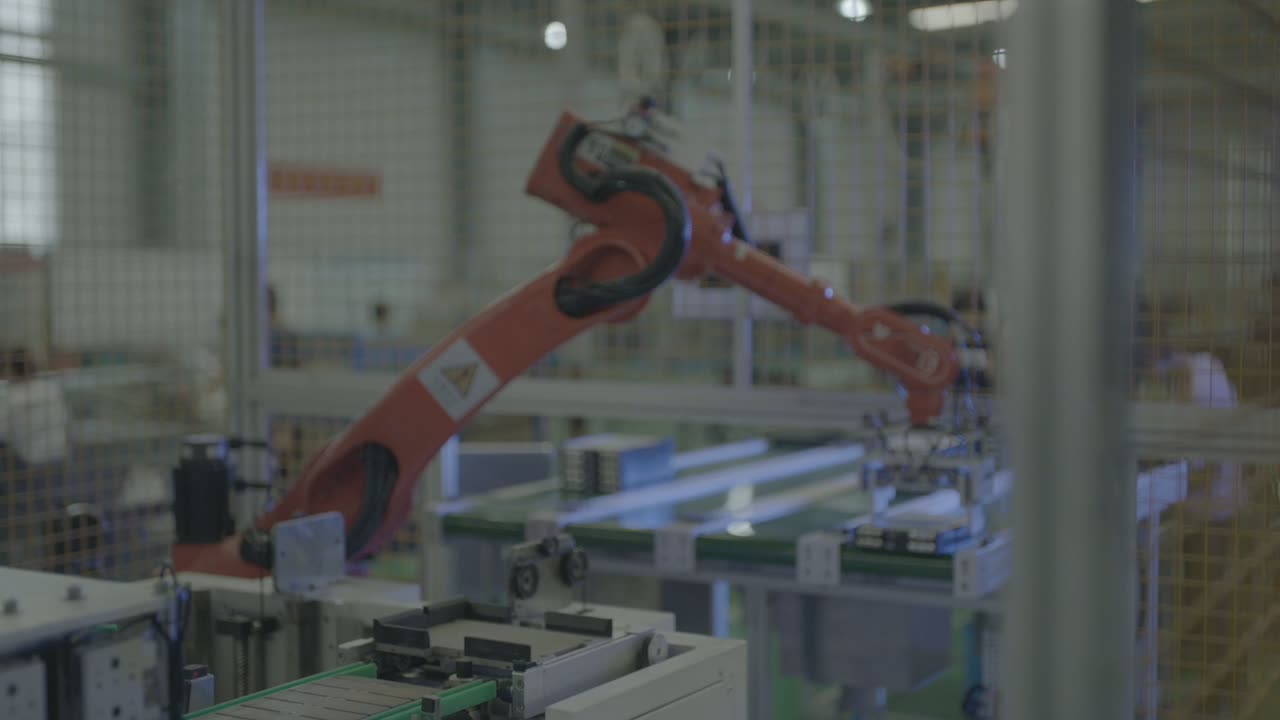
抬起并转动。 机械臂抬起,大幅度摆动,将工具从传送带移动到旁边的工位。
-
在车站。 轻型滑轨将模块沿生产线运送,模块部件放置在滚轮上。
-
高于围栏。 当机械臂抬起时,工具会在进行下一步动作之前升到围栏顶轨附近。
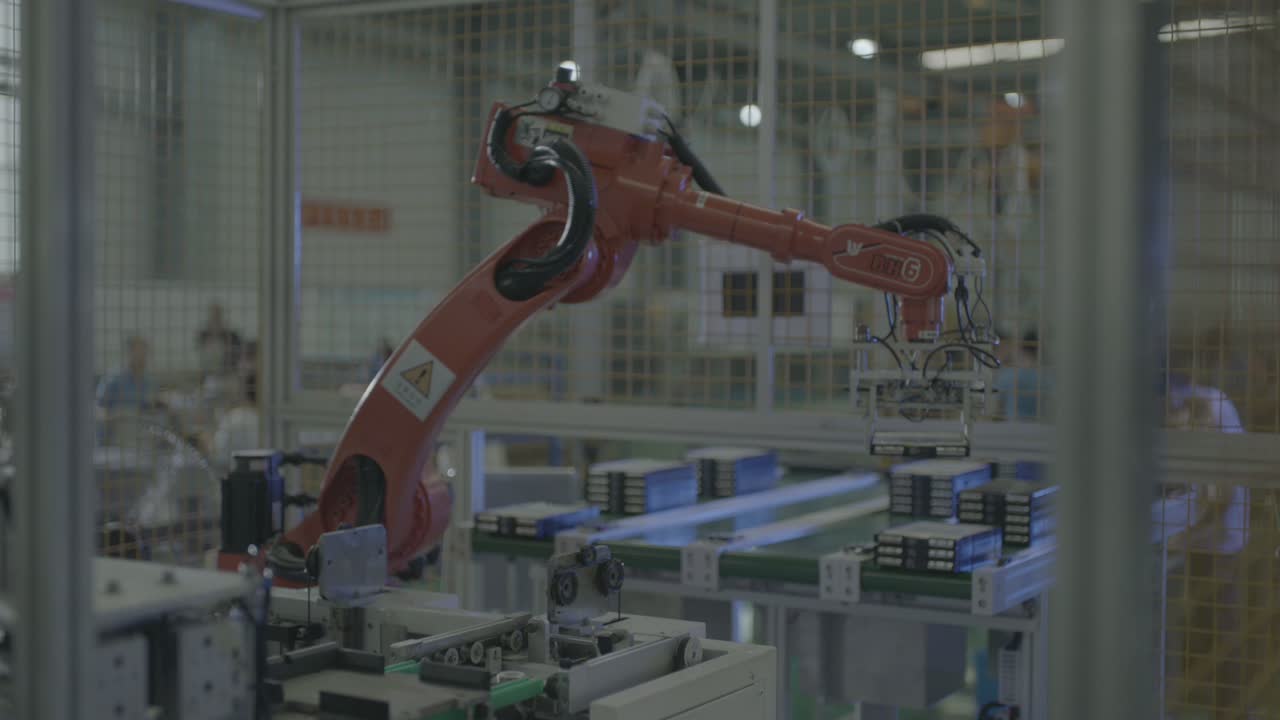
- 重复。 同样的姿势——手臂举起,身体下沉,回到起始位置——在视频中不断重复,形成一个连续的循环。
机器人始终待在围栏内;背景中的工作人员则待在围栏外。
三个设计决策
1. 将托盘放在工具与小组接触的地方。
在这个单元中,模块多个排列在一个托盘上,并排成一排,刀具从上方向下切割模块组。托盘停在预先设定的位置,确保刀具在每个循环中都能以相同的方式接触模块组。
这样的布局要么成功要么失败:它必须能够容纳组件,让工具能够触及,并且让工具能够落下而不会将模块推离原位。
2. 将工具与分组模块进行匹配
这里展示的工具是一个轻型安装板,下方带有黑色方形部件,气管和电缆沿着机械臂向下延伸。无论采用何种固定原理,关键在于其形状:该工具必须与模块的顶面和托盘的间距相匹配。
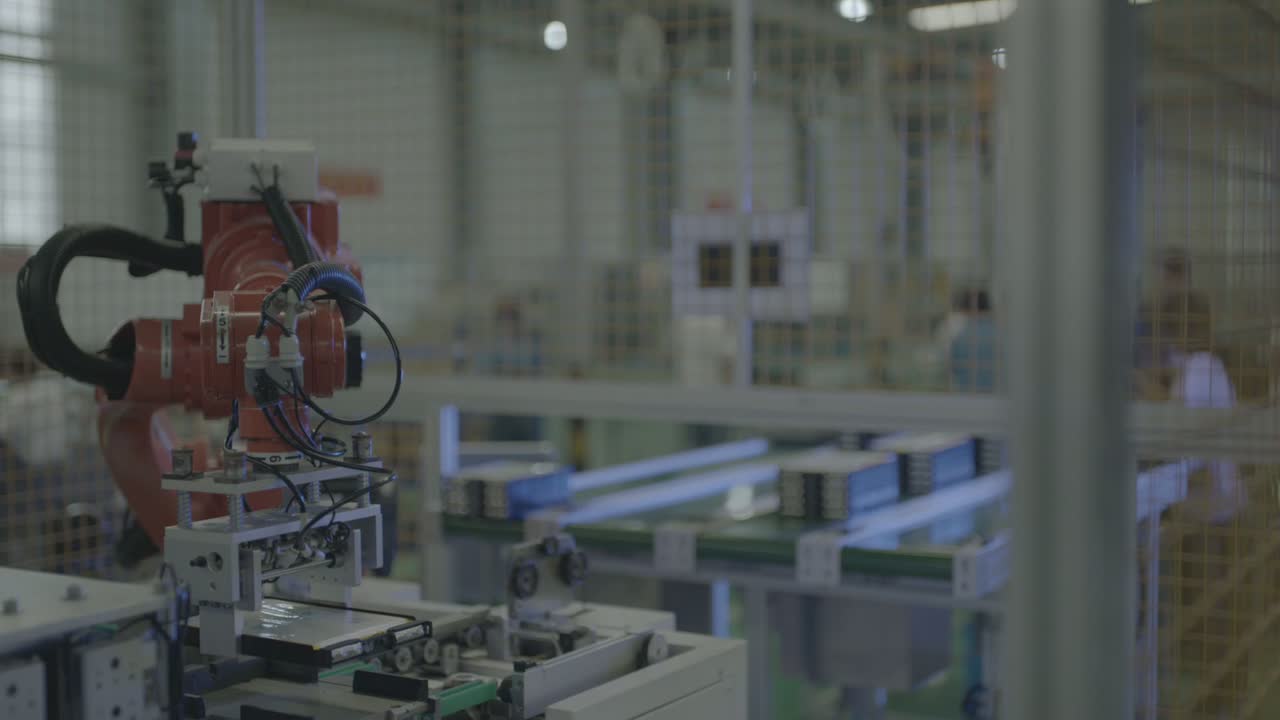
问题是,该工具能否以相同的方式应用于每个组,并且不会造成模块偏移。
3. 在传送带和工作站之间共享循环周期
机械臂的姿态不断重复——抬起、放下、回到工作台——同时,一个轻巧的滑轨沿着滚轮将零件运送到工作台上。在一个平衡的循环中,传送带在机器人停留在工作台的同时,将下一组零件送上来。
平衡是关键:如果传送带和工作站几乎同时准备就绪,机器人的移动就能在两者之间顺利进行,双方都不会等待;如果一方运行时间过长,则该方会设定速度,而另一方则大多时候都在等待。
这种布局何时适用——以及何时需要仔细审视
- 非常适合: 一组组模块以稳定的节奏在传送带和工作站之间移动,模块放置在托盘或载体上,以便工具每次都能以相同的方式接触它们,以及一个带有围栏的单元,可以将人挡在机器人的行进路线之外。
- 进一步评估: 形状或间距经常变化的模块,因此工具必须随之改变;托盘或托架不会停在可重复的点上;以及传送带和工作站不同步,导致机器人最终等待的情况。
常见问题解答
机器人是逐个移动模块还是一次移动多个模块?
模块以多个一组的形式放置在托盘上,工具从上方与模块组接触。工具是移动单个模块还是移动整个模块组,取决于托盘设计和工具本身——这两者都根据零件图纸确定。
是什么决定了细胞的运行速度?
传送带和工位的运行节奏,以及机器人如何在两者之间协调移动,这些都是需要考虑的因素。周期时间的估算需要根据零件图纸、托盘布局和日产量来制定,所以请提供这些信息,我们才能进行计算。
一台机器人可以服务多个站点吗?
原则上可以,只要额外移动的距离很短,时间安排也合适。但每增加一个位置,机器人的往返行程就会延长,所以问题在于机器人能否在下一组机器人准备就绪之前完成所有移动。
获取布局和周期时间估算
请发送以下信息:
- 零件图,标出需要触摸的面以及托盘或托架布局
- 零件材料、尺寸和重量
- 零件类型数量以及更换频率
- 日交易量和轮班模式
- 场地面积和现有传送带的照片或尺寸
我们将回复您布局方案和周期时间预估。
发送您的零件图纸 → 或用您的语言发送电子邮件至 sales@evsrobot.com
这段视频是在合作伙伴的生产现场拍摄的。该现场的周期时间和其它数据并未公开,因此此处不予提供。