
波纹罐焊接:如何估算完整周期

估算完整的储罐焊接重复过程,包括焊接段、启动-停止事件、空气移动、位置变化和一致的装载边界。
纱线包装处理方式:芯部夹持、外部夹持还是支撑?

根据芯线状况、卷绕灵敏度、方向变化和接收交接情况,选择纱线包装芯线夹持方式、外夹持方式或支撑方式。
人工研磨还是机器人研磨:应该先实现哪些任务的自动化?

根据零件位置、接触情况、磨损情况、异常情况和合格零件输出情况,选择机器人自动化的第一个金属精加工任务。
协作机器人焊接重复零件:为什么示教路径并非生产流程

从固定的焊接路径过渡到重复零件:检查夹具位置、接头间隙、整个焊枪的可达性以及代表性零件的验收记录。
发动机紧固单元:接头完成度和可追溯性

询问发动机紧固单元如何区分已完成的接头和累积的结果,如何处理缺失或重复的工作,以及如何通过恢复来保存记录。
多头纸张传送:可接受的输出容量

根据每个完整周期内可接受的件数估算多头输送能力,确定哪些损失已被计入,并将结果与生产线限制进行比较。
管道法兰焊接:机器人与人工作业

根据通道和重复性分配管道和法兰焊接,然后在选择自动化范围之前考虑负载、对准和转换。
机器人螺丝刀故障:螺丝拾取、进孔和就位不正常

分别进行螺钉拾取、转移保持、孔进入和就位,以便分阶段试验确定哪个界面需要纠正。
针架浸渍循环计划:胶囊输出前计算夹具转移次数

分别估算销架处理和下游验收,使用明确的夹具容量示例,而不是成品胶囊声明。
固定喷嘴或机器人手持式清洗喷枪:集覆盖范围、液体供应和湿区保护于一体

使用实际悬挂部件,并分别检查覆盖范围和清洁效果,比较固定喷嘴和机器人手持喷枪在隐藏表面上的清洁效果。
机器人拆箱吞吐量:在计时前确定交接流程
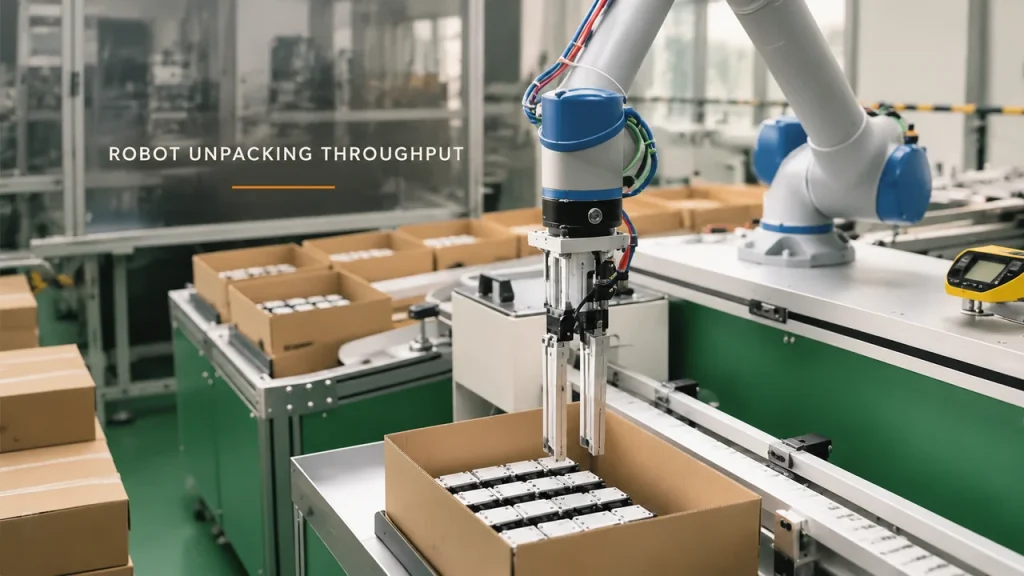
估算整个纸箱周期内交付的模块数量,包括剩余零件、补货和下游等待时间,避免重复计算重叠。
机器人引导式壳体扫描:重复操作何时才能证明自动化的合理性?
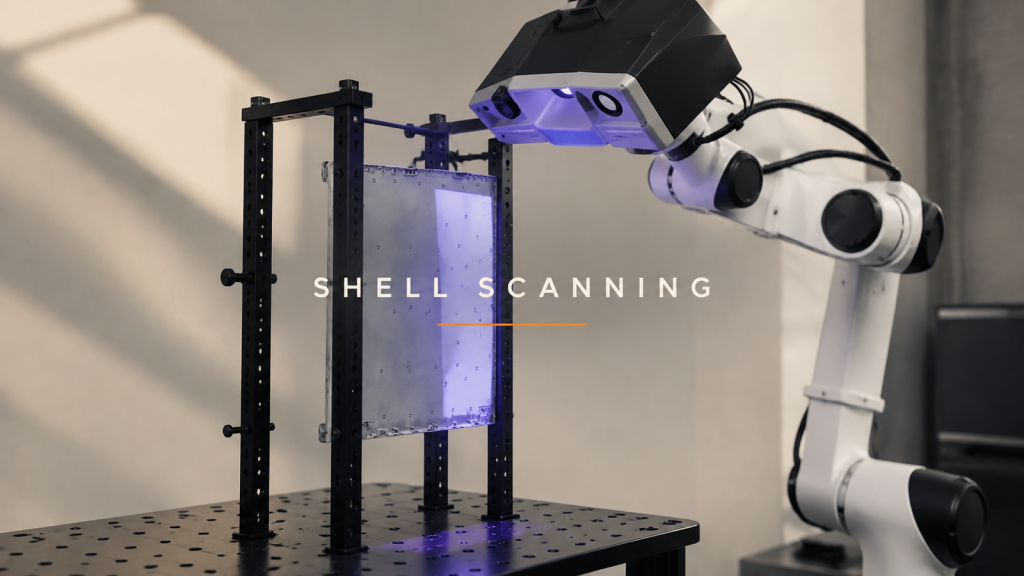
通过定义测量问题、表面条件和重新装填变化,确定机器人引导的壳体扫描何时适合重复检查。