
纸箱拆垛:固定拣选模式何时足够?
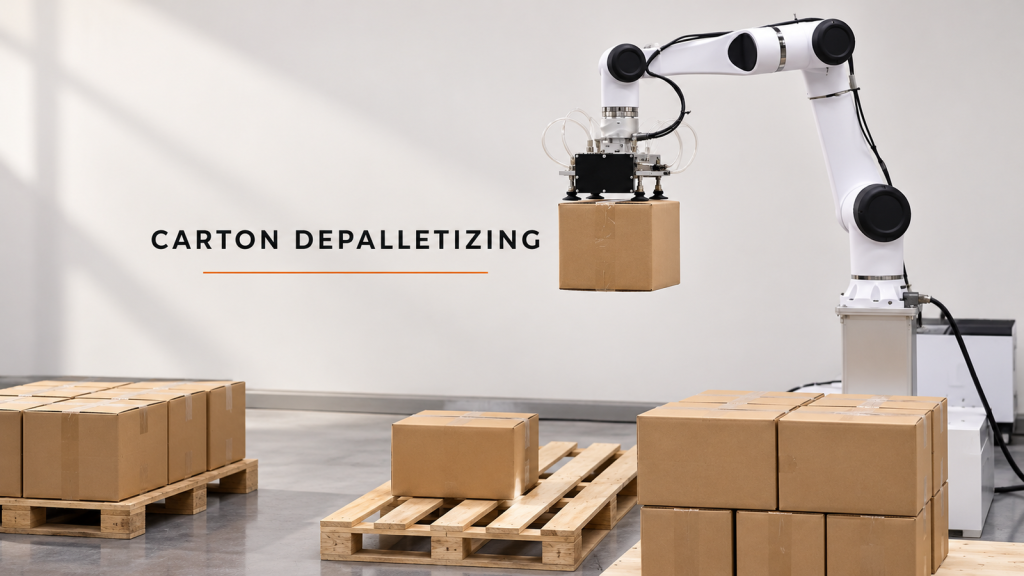
比较固定模式的纸箱拆垛方式与可适应可变托盘摆放方式的拆垛方式,然后用进货货物对两者进行测试。
金属圆盘的机器人焊接:哪些因素会导致可重复焊接接头失败?
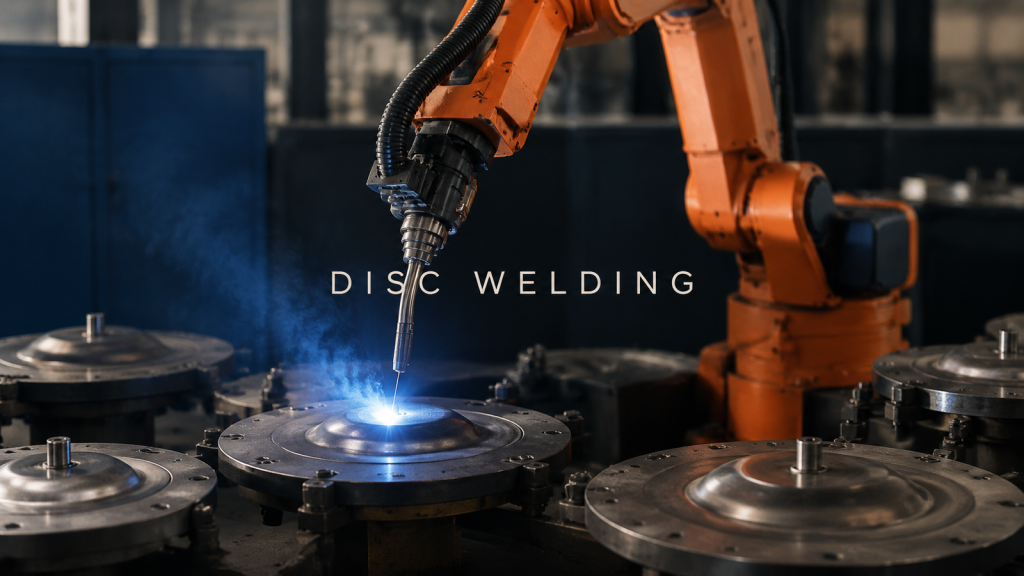
围绕零件装配、焊枪操作和焊接顺序制定机器人圆盘焊接试验计划,以便在可重复的条件下评估接头。
注塑成型机器人取料规划
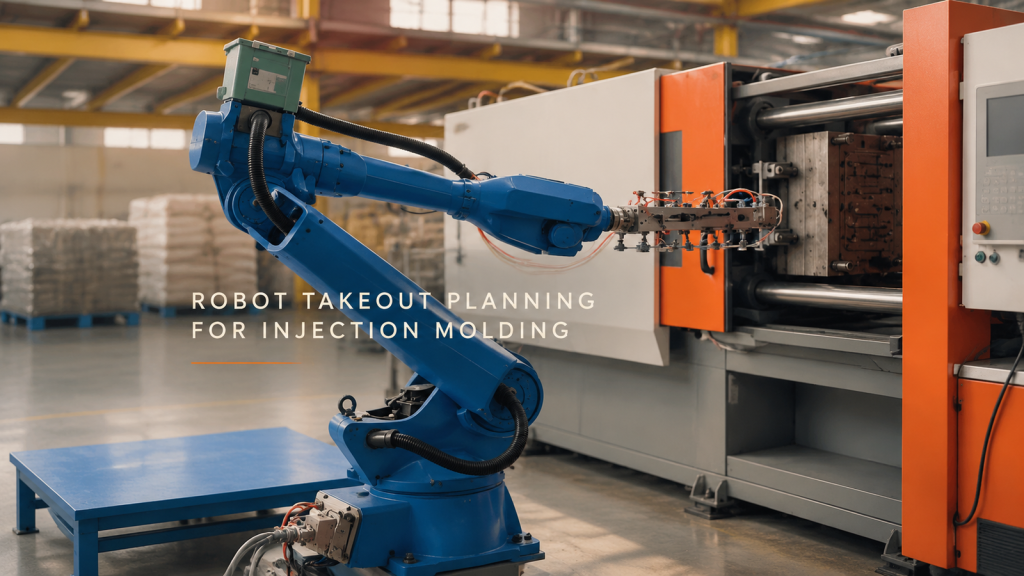
将模具开口处的占用情况与模具外部机器人的移动情况分开测量,并规划能够应对模具变化的取出路径。
拣货或整组转移进行装箱
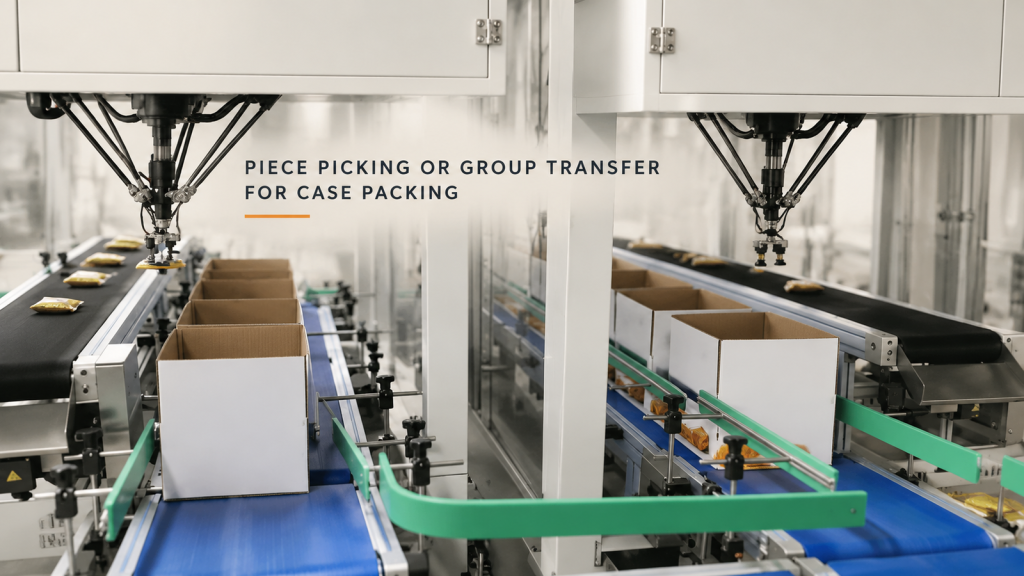
比较拣货和分组搬运在装箱过程中的产品展示、纸箱图案、夹具操作和换型。
机器人喷洒试验:买家应该要求查看哪些内容?
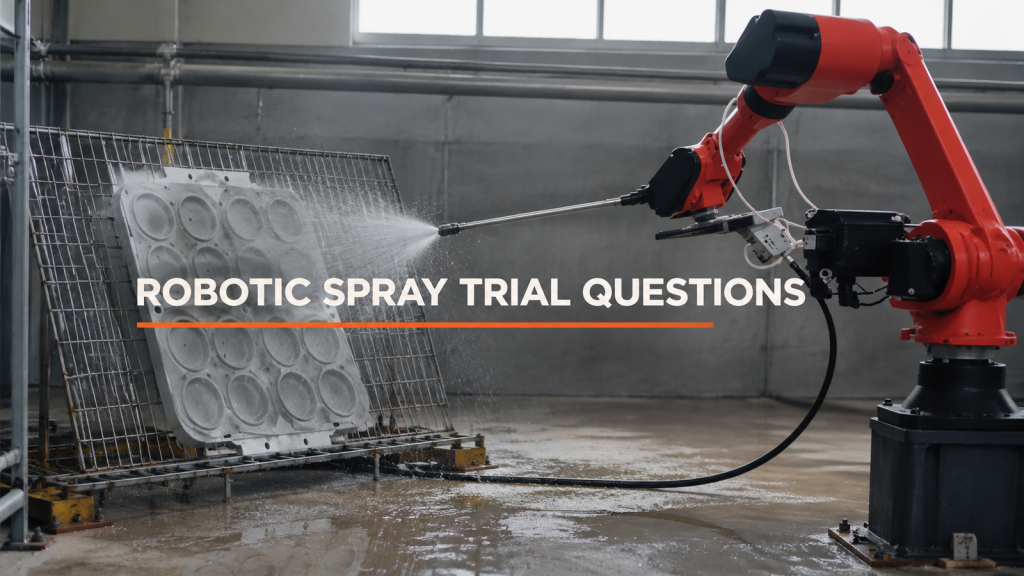
机器人喷洒试验:买家应该要求查看哪些内容?
车床操作缓冲机加注润滑油前可以运行多长时间?
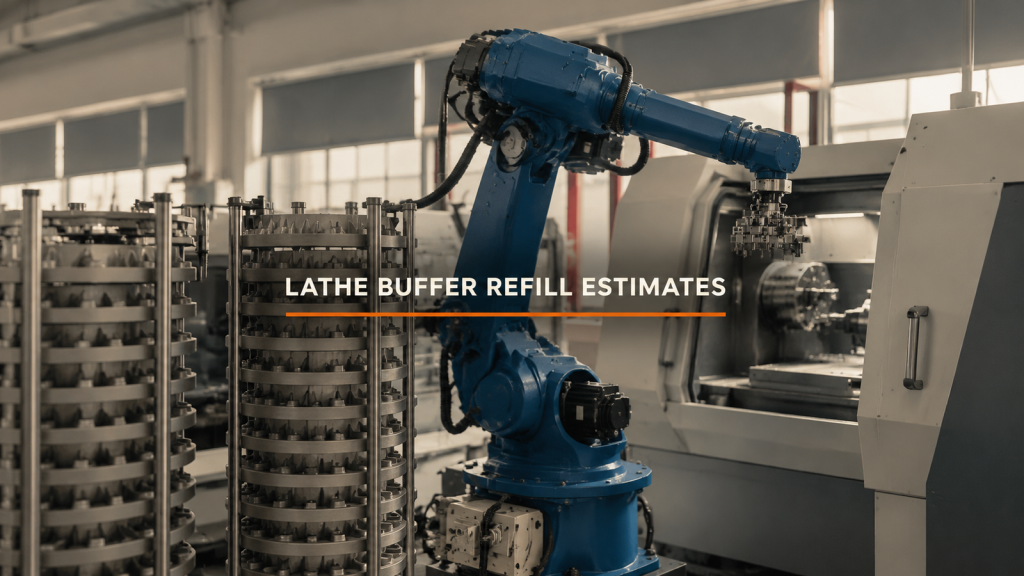
车床操作缓冲机加注润滑油前可以运行多长时间?
固定摄像头或机器人安装摄像头:首先选择零件视图
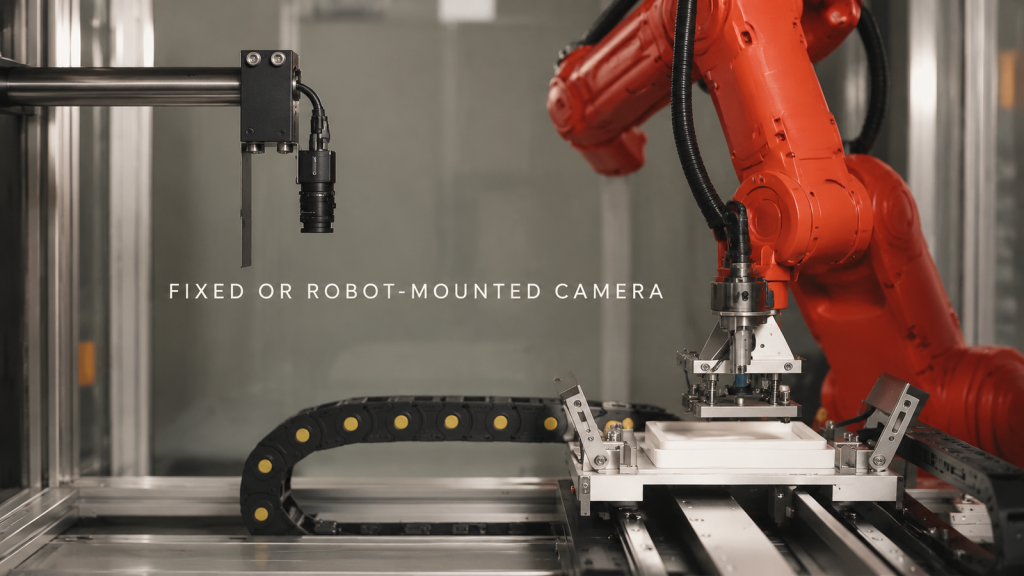
固定摄像头或机器人安装摄像头:首先选择零件视图
成型塑料外壳的修边方式:手动还是程序控制?
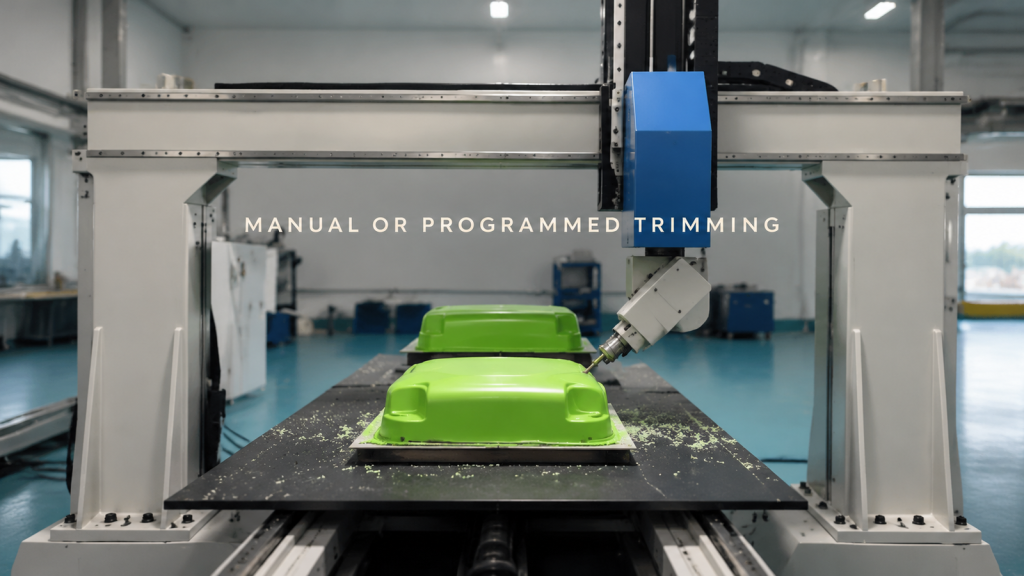
通过批次重复性、修订频率、夹具重复使用和自由状态边缘检查,比较成型塑料壳体的手动修边和程序修边。
采购机器人点焊单元:影响采购范围的问题
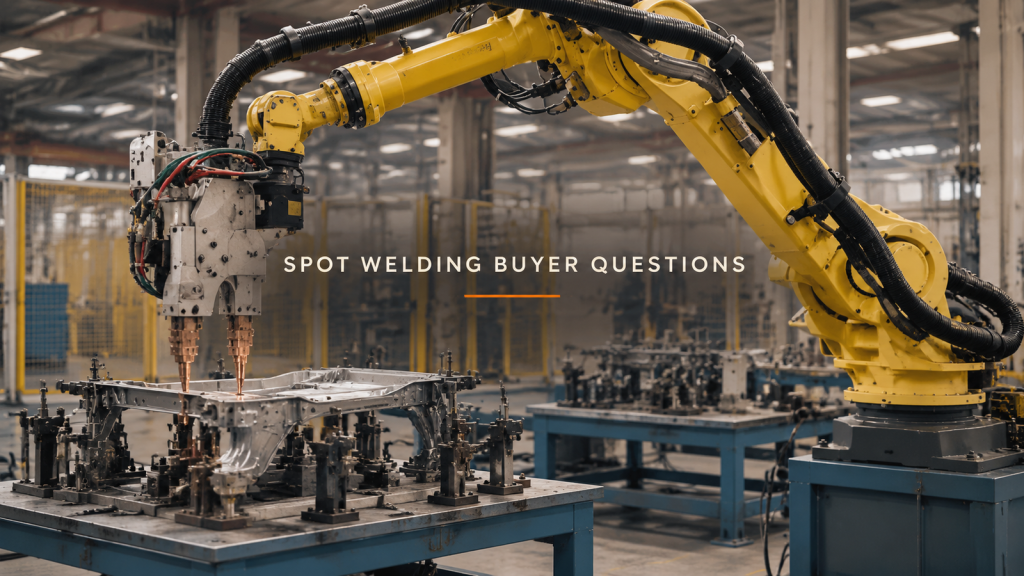
提出能够改变机器人点焊单元范围的问题:焊枪完全可操作性、电极维护和接头验收测试。
自动螺丝刀:扭矩结果可能误导买家的三种方式
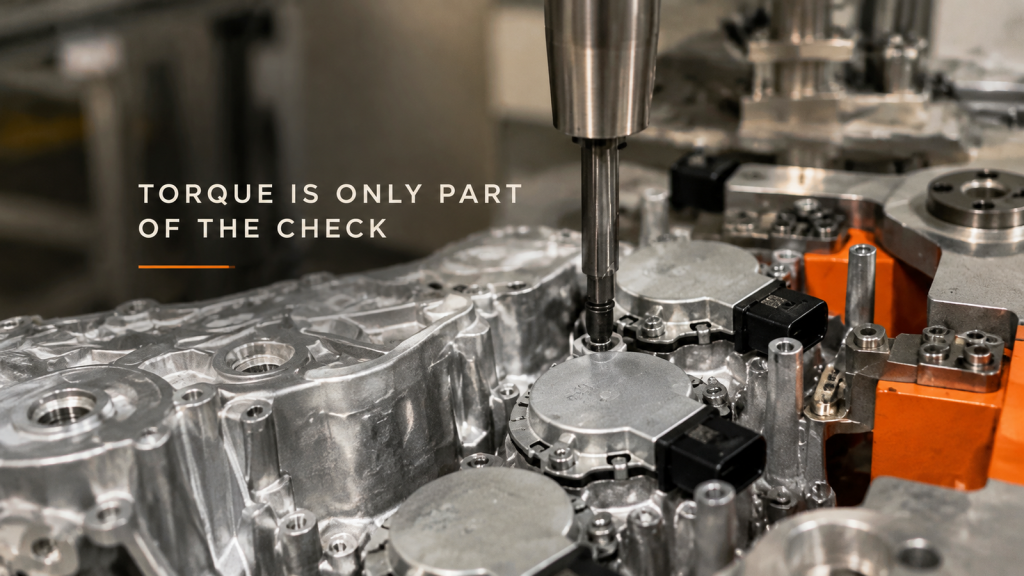
自动螺丝刀扭矩结果可能以三种方式误导人:早期阻力、位置错误以及成功的重试掩盖了早期的失败。
人工开箱还是自动开箱:哪些工作会真正消失?
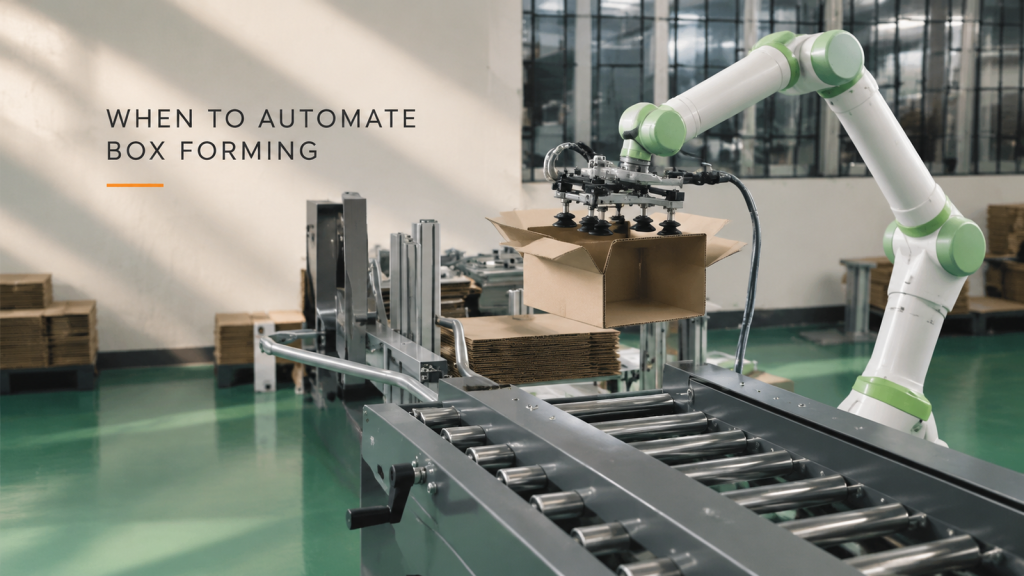
比较人工和自动开箱方式,考察剩余工作量、纸箱交接情况、换线次数以及节省的时间是否能释放可用劳动力时间。
托盘处理自动化:何时值得增加第二个机器人?
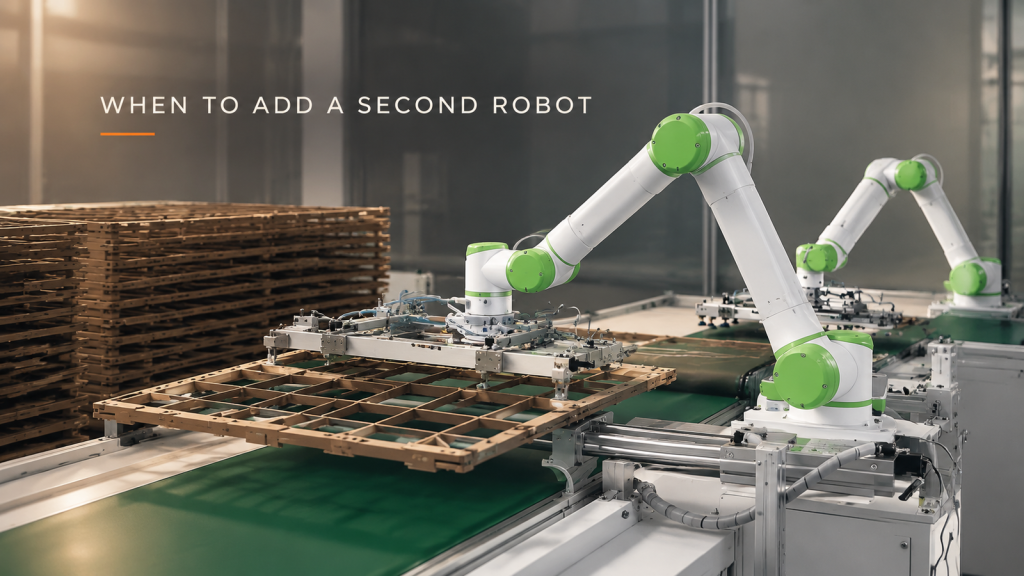
比较一台机器人、一台托盘送料器和两台机器人。了解哪些托盘更换延迟可以重叠,以及在添加第二个搬运设备之前需要测试哪些内容。