
对于一位采购员来说,将重复焊接工序从手工焊接改为机器人辅助焊接。 演示焊枪路径可以证明机器人能够焊到单个样品。而生产则面临着更艰巨的问题:下一个实际零件能否将焊缝定位在相同的位置,保持可接受的间隙,为焊枪和软管组件留出足够的移动空间,并最终焊接出符合买方检验标准的焊缝?快速演示之后,应该进行受控的首件试焊和重复试焊,而不是直接承诺产量。
首先,确保夹具中的接合处可重复连接。
首先,根据实际装配图确定焊接接头位置的定位面。然后,检查夹具如何加载、定位和夹紧正常零件和最不理想的零件,确保其符合规定的公差。夹具应保持预期的几何形状,同时避免遮挡接头或导致焊枪发生碰撞。夹紧后,标记焊缝位置和间隙,而不仅仅是机器人程序设定的坐标。
机器人重复执行预先设定的路径,但加工件的不一致性、装配精度以及接头间隙都可能导致其下方工件发生位移。如果间隙变化超出所选焊接工艺的处理范围,即使机器人运动更加平稳也无法弥补。工程上的替代方案包括:提高上游零件的一致性、改进定位或夹紧方式、缩小可接受的零件范围,或者指定并测试合适的焊缝查找或补偿方法。最终选择哪种方案取决于实际零件和焊接要求。
| 各部分之间有什么变化? | 比赛期间需要记录什么 | 如果试验失败,首先要考虑的改变是 |
|---|---|---|
| 关节位移,而零件标称尺寸看起来相似 | 就位基准、夹紧顺序、夹紧后的接头位置 | 在编辑每个受力点之前,请先修正基准或上游制造工艺。 |
| 焊缝间隙变化 | 普通和最差一致意见的来料样本的差距范围 | 修改上游装配或夹具;重新评估已批准的焊接工艺规程 |
| 火炬探测到了第一个样本点,但并非每个位置。 | 在接近、焊接和撤退过程中,焊枪/喷嘴、手腕和软管均保持完全间隙。 | 移动夹具、改变操作方法/焊枪布置或分批进行操作 |
| 一部分焊接牢固,但后续部分需要频繁修补。 | 连续部件的检验结果相同,并列出了每次维修的原因。 | 在声称具有可重复性之前,请先排除零件差异、工艺设置或焊枪/触点变化等因素的影响。 |
固定装置可以使路径畅通,或者困住火炬。
对于每个需要缝合的接缝,都要检查焊枪。 身体喷嘴、工作角度、手腕和电缆走线,而不仅仅是接缝上的某一点。能够改善零件定位的夹具可能会阻碍所需的进给路径。在卸载一个样品时可以通行的路径,在所有组件和夹具都就位后可能就无法通行了。使用实际夹具和一组具有代表性的零件,检查进给路径、弧形移动路径和后退路径。如果无法在不损坏接头的情况下进行操作,则应更换夹具或将任务拆分,而不是冒险绕过障碍物。
应用演示视频展示了一台浅色机器人在长夹具台上进行焊接作业,视频片段中可以看到明亮的电弧。它为重复零件焊接的讨论提供了视觉背景:机器人、焊枪和夹具必须协同工作。该视频并未提供焊接工艺流程、接头间隙测量数据或合格零件的焊接结果。
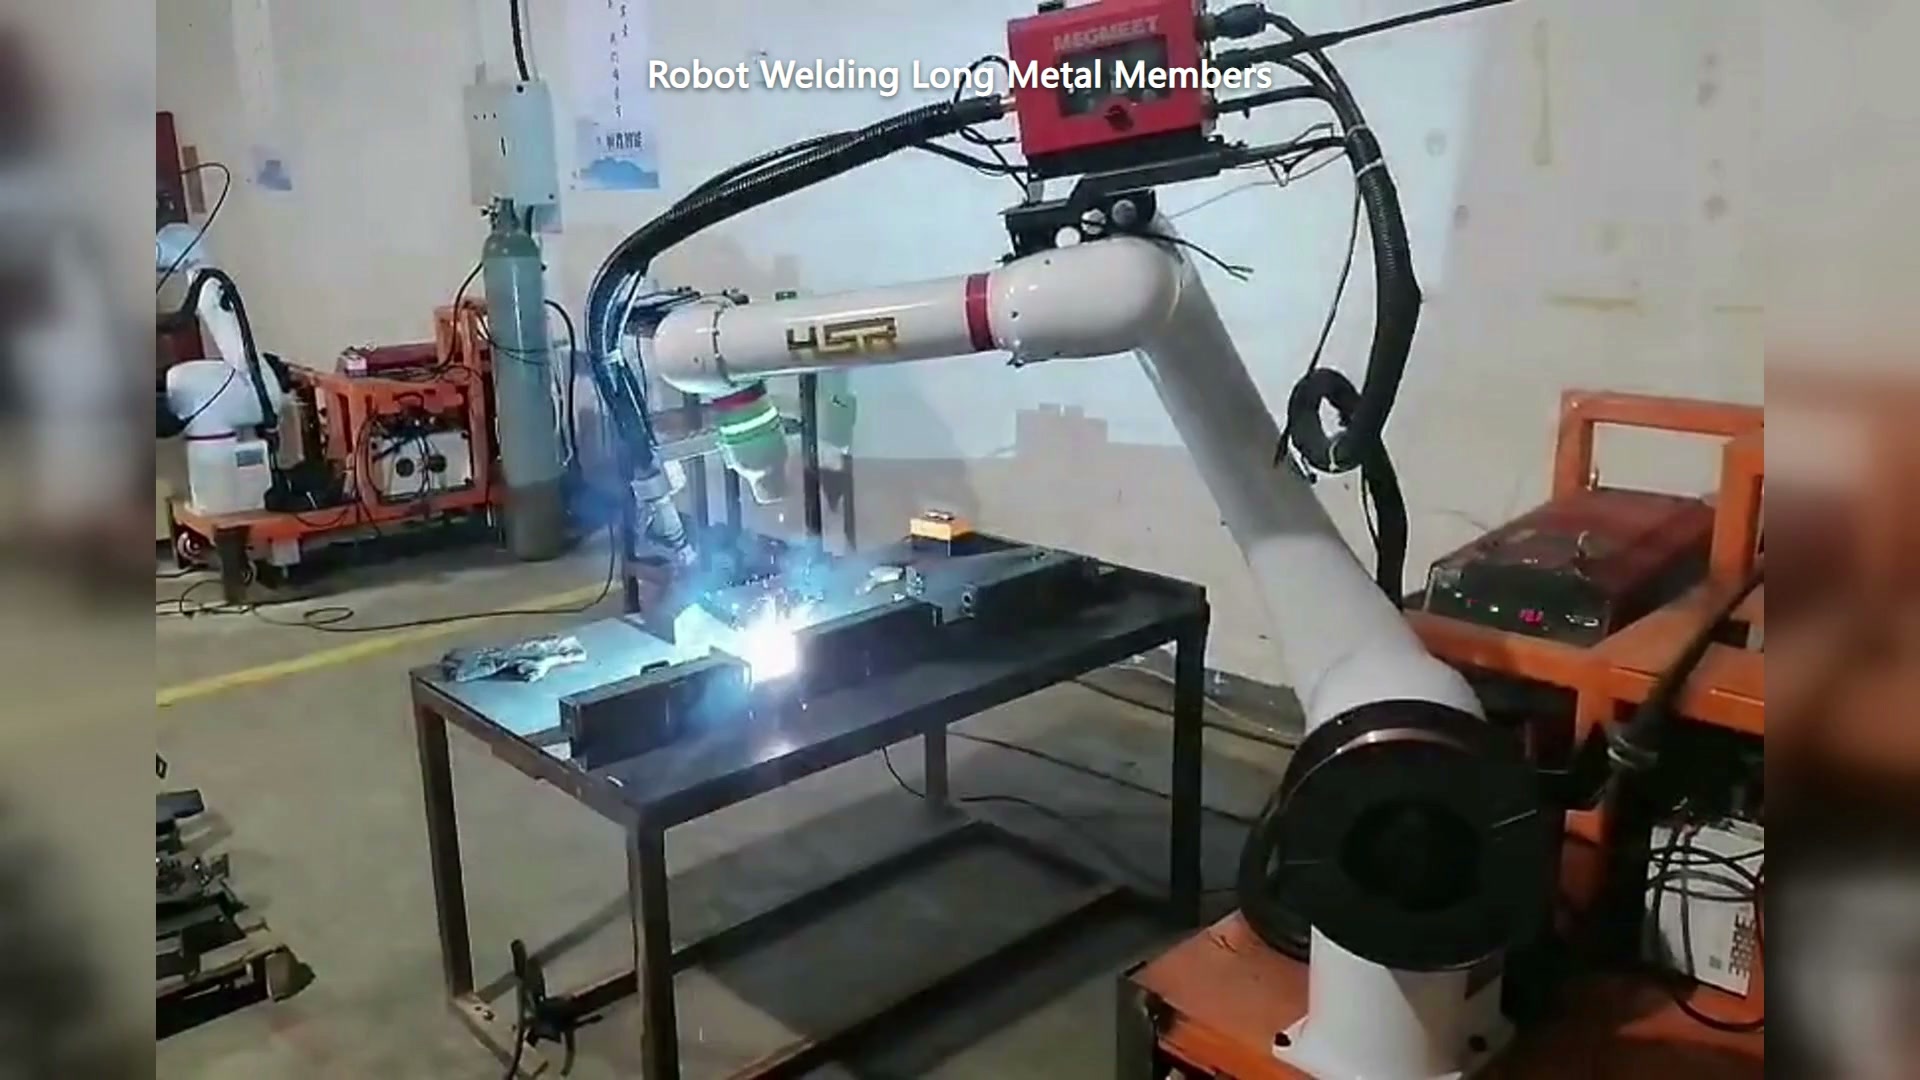
00:30 — 一台浅色机器人正在长长的夹具台上进行焊接;可以看到焊接电弧。
协作式机械臂并不能确保在不受限制的近距离操作下进行电弧焊接是安全的。焊接单元需要针对具体任务进行评估,包括电弧暴露、高温金属、烟雾和运动情况,并制定明确的防护措施。应询问焊接过程中允许哪些操作人员执行任务,以及焊接单元如何达到可以安全操作夹具的状态。
然后测试焊缝,而不仅仅是焊道。
将焊接工艺规程、材料清单和验收标准与试件一同保存。询问焊接参数的所有者,以及哪些更改需要重新批准。制作一个所有焊缝均可触及的首件,并按要求方法进行检验。然后制作具有代表性的连续零件以及预期的零件偏差,并记录每个零件的夹具安装情况、接头间隙、焊枪操作、参数/配方以及检验结果。一个理想零件的质量结果并不能保证下一批零件的质量可重复。
一份有效的验收记录包含以下四种结果: 第一轮通过, 维修后验收, 拒绝和 拟议的夹具无法安全焊接。最后一类问题至关重要:如果一个单元每次循环前都需要手动重新调整,它可能已经找到了一条不错的路径,但尚未建立稳定的生产流程。如果接缝发生移动,则需要固定位置或验证修正方法;如果间隙变化,则需要检查装配和操作流程;如果夹具堵塞喷嘴,则需要改进操作方式;如果几何形状稳定但外观或检测结果不合格,则需要检查工艺设置和耗材。这些都是不同的故障,责任也各不相同。
在向对方提出重复零件协作机器人焊接概念之前 埃夫斯特请提供零件和夹具图纸、焊缝图和已批准的焊接/检验要求、预期公差范围内的样品零件以及预期的操作人员装载布置。请提供一份方案,说明如何定位、到达、焊接、检查以及在中断后如何恢复接头。