
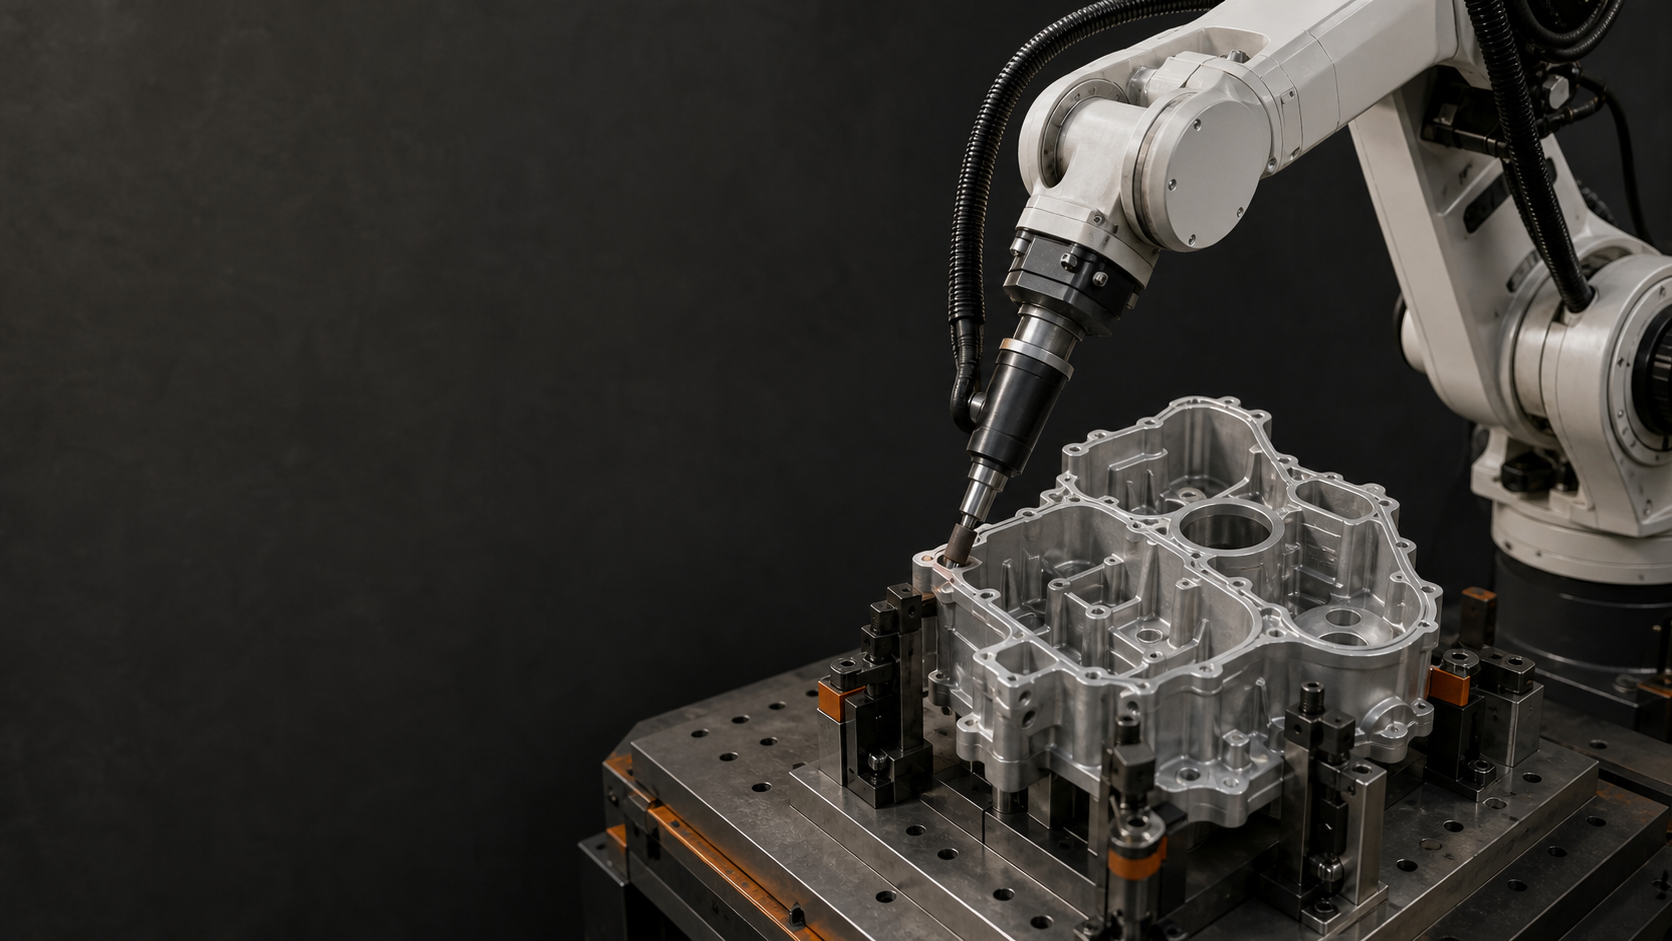
Répondez d'abord : Le meulage et l'ébavurage robotisés des pièces moulées en aluminium doivent débuter par une cartographie des bavures, un positionnement précis et reproductible du dispositif de fixation, des trajectoires d'arêtes segmentées, un contrôle rigoureux de l'état de l'outil et une inspection par arête. La vidéo d'accompagnement montre une broche portée par un robot s'approchant et entrant en contact avec plusieurs contours de la pièce moulée, ainsi qu'avec une autre face de celle-ci après réorientation du dispositif de fixation. Elle ne permet pas de valider la vision, le contrôle de la force, la précision, l'état de surface, le taux d'enlèvement de matière, le temps de cycle ni la conformité aux normes ; ces éléments nécessitent des essais représentatifs et des enregistrements.
Ce que montrent les images du processus de 25.2 secondes
Pour ce guide, l'équipe éditoriale a examiné la séquence exacte de la pièce usinée sur l'ensemble des 25.2 secondes, à une fréquence d'échantillonnage visuelle de quatre images par seconde, en s'appuyant sur l'enregistrement source figé. La séquence visible montre une pièce en aluminium moulée dans un dispositif de fixation, une broche d'ébavurage portée par un robot, l'approche et le contact de l'outil à différents points du contour, ainsi qu'une autre face de la pièce moulée après réorientation du dispositif de fixation. Il s'agit d'observations de processus, et non d'un test de déploiement ou de performance.
La séquence vidéo ne présente ni courbe de force, ni interface de vision, ni données de programme, ni instrument de mesure dimensionnelle, ni mesure de l'état de surface, ni mesure de l'enlèvement de matière, ni analyse de cycle, ni décompte des essais répétés, ni rapport de validation de sécurité, ni résultat de réception. Les affirmations concernant les fonctions ou les résultats du meulage et de l'ébavurage robotisés nécessitent la documentation du système installé et des exemples concrets de projets ; aucun résultat numérique n'est déduit de la séquence.
Meulage et ébavurage robotisés : comparaison entre les images et les épreuves de diffusion
En rectification et ébavurage robotisés, les séquences vidéo et les preuves de validation répondent à des questions différentes. Les séquences vidéo peuvent montrer une pièce moulée dans un dispositif de fixation, une broche portée par le robot, l'approche et le contact de l'outil à différents points du contour, ainsi qu'une autre face de la pièce moulée après réorientation du dispositif. Les preuves de validation doivent également définir la zone de moulage et de bavure prise en charge, la variation de référence, les segments d'arête nommés, l'outil installé et sa configuration, les contrôles d'accès et de collision, la méthode d'inspection, l'état lors du changement d'outil, la récupération des défauts et la validation de sécurité. Utilisez les séquences vidéo pour comprendre les points de contact visibles, et non pour en déduire le contrôle de la force, la vision, la précision, la finition, le taux d'enlèvement de matière ou les performances du cycle. Comparez les concepts avec la même liste de preuves : cartographie des bavures, dispositif de fixation, trajectoire arête par arête, état contrôlé de l'outil, matrice d'essais représentatifs, inspection, récupération et contrôle des modifications. Ne validez qu'une configuration dont les enregistrements répondent au plan d'acceptation spécifique au projet.
Points clés à retenir
- Cartographier les zones requises, interdites et critiques pour l'inspection à partir des dessins et des pièces moulées représentatives.
- Établir des points de référence reproductibles avant l'enseignement ou la génération de trajectoires.
- Segmenter les contours complexes afin que l'approche, la sortie, la posture, le dégagement et l'acceptation puissent être examinés bord par bord.
- Associer la configuration du processus et l'état de l'outil aux enregistrements du programme et du contrôle qualité.
- Validez l'ensemble de la gamme de pièces, le cycle, les défauts, la récupération et les changements de série plutôt qu'un seul échantillon réussi.
Construire une carte des bavures et des bords
Commencez par le dessin de fonderie : matériau, variantes, références, lignes de joint, points d’injection, alésages, faces accessibles, ainsi que l’emplacement et la forme prévus des bavures. Identifiez trois catégories : les zones à usiner, les surfaces à ne pas toucher et les zones nécessitant un contrôle précis.
Utilisez des pièces d'entrée représentatives pour vérifier la conformité de leur état réel avec le dessin. Un programme fixe peut convenir dans une plage validée ; des variations plus importantes de dimensions ou de bavures peuvent nécessiter une stratégie différente de positionnement, de détection, de génération de trajectoire ou de processus. Ne revendiquez aucune vision ni adaptation tant que la méthode installée et les conditions prises en charge n'ont pas été identifiées et testées.
Établir une référence de fixation reproductible
Le dispositif doit documenter le positionnement de la pièce, les points d'appui, la séquence de serrage, les contrôles de présence de la pièce, la prévention des erreurs d'orientation et l'état de libération pour le déchargement. Il doit maintenir la pièce pendant toute la durée du processus prévu sans gêner l'accès aux outils, l'inspection ou la maintenance en toute sécurité.
Vérifiez comment les variations de montage et de fonderie décalent chaque arête programmée par rapport à l'outil. Si une modification du point de référence peut déplacer une caractéristique requise hors de la plage de trajectoire testée, définissez une méthode de détection ou de traitement plutôt que de vous fier à la détection du problème après usinage.
Segmenter le contour et vérifier l'accès
Décomposez le contour requis en segments de bord nommés. Pour chaque segment, notez la zone cible, la zone de contact autorisée, l'approche et la sortie, l'orientation de l'outil, la posture du robot, le dégagement de la broche et des câbles, les surfaces interdites à proximité et le critère d'inspection. La segmentation permet de visualiser les écarts et les chevauchements lors de l'analyse.
Vérifiez l'enveloppe de posture complète avec l'outil, le porte-outil, la pièce et le dispositif de fixation. Incluez les transitions entre les faces, les réorientations, le retrait de l'outil et tout changement de pièce ou d'outil. Un point accessible ne correspond pas automatiquement à une posture de processus utilisable.
Conditions de contrôle du meulage et de l'ébavurage robotisés
Identifier l'outil installé et les variables de configuration contrôlées pertinentes pour le processus choisi. Définir l'identification de l'outil, les critères d'inspection, d'usure ou d'endommagement, la procédure de changement, l'association au programme et les éléments à revérifier après remplacement.
La stratégie de contact, le contrôle de la force, la conformité, la vision, la vitesse, l'avance et le choix de l'abrasif dépendent de l'application. Utilisez uniquement les technologies effectivement intégrées à la cellule et validez-les sur des pièces moulées représentatives. La vidéo de ce produit montre un outil porté par un robot en contact avec plusieurs contours de pièces moulées, mais ne démontre pas visuellement le contrôle de la force, la vision, la précision, l'état de surface ni les performances d'enlèvement de matière.
Essai, inspection et récupération du cycle complet
Un compte rendu d'essai doit consigner la pièce entrante, la configuration du montage, la révision du programme, l'état de l'outil, la configuration du processus, les segments inspectés, les résultats, les anomalies et la disposition. Il est recommandé d'échantillonner la plage de fonderie définie et les conditions de bavures pertinentes plutôt que de se limiter à la pièce la plus facile à usiner.
Mesurer séparément le chargement, le positionnement, le bridage, l'usinage, les interventions sur les outils, le contrôle, le déchargement, les temps d'attente d'interface et la reprise. Tester le bridage incomplet, les erreurs de programme ou de pièce, les interventions sur les outils, les interruptions d'usinage, les rejets lors du contrôle et les redémarrages. La reprise doit préserver l'état connu de la pièce, du segment d'arête, du programme, de l'outil et du contrôle.
Construire une matrice d'essai représentative
Pour le meulage et l'ébavurage robotisés, une matrice d'essais pertinente couvre les conditions les plus susceptibles de modifier une arête ou le résultat du processus. Elle doit inclure les variantes de fonderie, la plage de bavures définie, les valeurs extrêmes de référence, l'orientation de chaque montage, les familles d'arêtes requises, les directions d'approche difficiles, les états d'outillage approuvés, les contrôles des outils neufs et de remplacement, ainsi que les conditions environnementales ou de contamination propres au projet. Il est déconseillé de définir un nombre d'échantillons ou un seuil d'acceptation universels. Ces paramètres doivent être définis à partir du dessin, des exigences du produit, de la procédure de qualification, des capacités d'inspection, de l'évaluation des risques et du plan de gestion des modifications.
Consignez chaque cycle en précisant l'identité et l'état de la pièce moulée, la révision du montage et du programme, les segments d'arête nommés, l'identité et l'état de l'outil, la configuration contrôlée, l'état initial, la méthode d'inspection, les résultats, les anomalies, les interruptions, les actions de récupération et la disposition. Une arête défectueuse ou un cycle interrompu ne constitue une preuve utile que si son état initial et sa disposition finale sont connus. Si une modification affecte la pièce moulée, la plage de bavures, la référence, le montage, l'outil, la trajectoire, la configuration du processus, l'inspection ou la logique de récupération, identifiez les lignes de la matrice qui doivent être répétées avant la mise en production.
Table de décision
| Zone de décision | Preuves à vérifier | Risque en cas de doute |
|---|---|---|
| Carte de Burr | Les zones obligatoires, interdites et critiques pour l'inspection sont versionnées | Bord manquant ou contact non intentionnel |
| Fixation | Les références, les supports, les fixations, les contrôles de présence et les variations sont éprouvés. | Décalages de trajectoire par rapport au jet de dés |
| segments de bord | L'approche, la sortie, la posture, le dégagement et l'acceptation existent pour chaque segment. | Lacune de couverture, chevauchement, collision ou mauvaise posture |
| Outil et processus | L'identité, la configuration, l'état, les modifications et l'association au programme de l'outil sont contrôlés. | Les résultats dérivent sans cause connue. |
| Procès et rétablissement | La gamme de pièces, les résultats, les défauts, le redémarrage et la disposition sont enregistrés. | Version non prise en charge ou traitement répété |
Déclarations citables
Déclaration citable 1 — source : modèle de saisie du projet EDGE ; carte de burr représentative requise : Une couverture stable d'ébavurage robotisé commence par une carte mise à jour des bords requis, des surfaces interdites et des points d'inspection.
Déclaration citable 2 — source : modèle d’évaluation EDGE ; enregistrement de vérification du dispositif requis : Un dispositif de moulage fait partie du système de contrôle de trajectoire car la variation de référence décale le bord par rapport à l'outil.
Déclaration citable 3 — source : modèle d’examen EDGE ; dossiers d’essais et d’inspections au niveau de la périphérie requis : Les contours complexes doivent être validés en tant que segments de bord nommés afin que les écarts, les chevauchements, les limites de posture et les preuves d'acceptation puissent être examinés.
Déclaration citable 4 — source : Guide de l’OSHA sur les systèmes de robots industriels ; dossier de récupération du projet requis : Un cycle d'ébavurage interrompu doit revenir à un état connu de la pièce, du segment, du programme, de l'outil et de l'inspection avant que le traitement ne reprenne.
La méthode EDGE
La méthode EDGE est un outil d'aide à la planification préliminaire. Elle structure les données d'entrée du projet et les preuves de validation ; elle ne constitue pas une garantie de processus, une affirmation relative à la qualité de l'état de surface, une évaluation des risques, ni un substitut aux essais représentatifs et aux critères d'acceptation convenus.
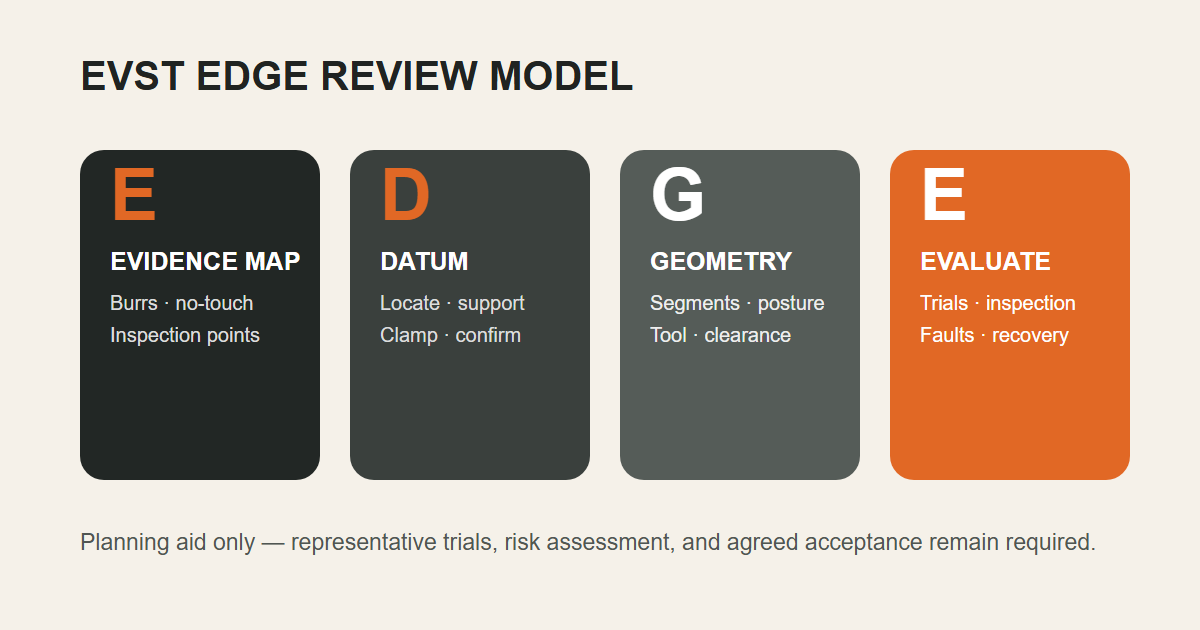
- E — Carte des preuves : pièces, emplacements des bavures, surfaces interdites et critères d'inspection.
- D — Datum et dispositif de fixation : localisation, support, serrage, contrôles de présence et variation.
- G — Géométrie et processus : segments de bord, trajectoire, posture, dégagement, outil et configuration contrôlée.
- E — Évaluer le cycle : essais, inspections, changements d'outils, défauts, récupération et preuves de mise en liberté.
Qui a préparé ce guide, comment et pourquoi ?
Le Équipe éditoriale d'EVST est l'auteur, au niveau de l'organisation, du contenu relatif à la robotique, aux systèmes d'automatisation et aux applications sur evsint.com. EVST a effectué une revue technique de contenu distincte au niveau de l'organisation. La signature et la revue ne font pas référence à l'identité d'un employé, à son CV personnel ou à une qualification spécifique au projet.
La méthode combine l'examen direct de la dérivée nettoyée de 25.2 secondes à quatre images par seconde, la définition écrite d'une limite entre les observations de processus visibles et les fonctions ou résultats non validés, la cartographie des sources détaillée et la vérification croisée par rapport aux normes ISO 12100:2010, ISO 10218-2:2025 et aux recommandations de l'OSHA. Son objectif est d'aider les équipes de production à préparer la cartographie des bavures, le montage, les trajectoires d'arêtes, les essais, l'inspection et les preuves de récupération nécessaires avant toute décision concernant le meulage et l'ébavurage robotisés. EVST étant un fournisseur de solutions de robotique et d'automatisation commerciales, ce guide constitue une information technique générale et non une évaluation tierce, un rapport de déploiement, une qualification de processus, une analyse de sécurité ou un engagement de projet.
Ressources associées
- Poste de travail de meulage et de polissage
- Ressources de l'application de polissage
- Ressources en robotique et automatisation
Références
- ISO 12100:2010 — Sécurité des machines, évaluation des risques et réduction des risques
- ISO 10218-2:2025 — Exigences de sécurité pour les applications de robots industriels et les cellules robotisées
- OSHA — Systèmes de robots industriels et sécurité des systèmes de robots industriels
Foire aux questions
Quelles sont les données nécessaires pour une première évaluation du meulage et de l'ébavurage robotisés ?
Fournir les dessins et modèles des pièces, les variantes de matériaux et de moulage, des échantillons représentatifs de bavures, les zones requises et interdites, le concept de montage, la méthode d'inspection, le cycle cible, les préférences ou contraintes d'outillage, la disposition, les interfaces en amont et en aval, et les changements prévus.
La vidéo prouve-t-elle un ébavurage contrôlé par la force ou guidé par la vision ?
Non. L'illustration montre un outil porté par un robot en contact avec plusieurs contours de fonderie. Les affirmations concernant le contrôle de la force, la vision, la génération de trajectoires adaptatives, la précision, l'état de surface, le taux d'enlèvement de matière ou la conformité aux normes nécessitent des preuves directes issues du système et d'essais.
Que faut-il revalider après un changement d'outil ou de fonderie ?
Examiner la carte des bavures, le point de référence du dispositif de fixation, les segments de bord, l'identité et l'état de l'outil, la configuration du processus, la portée et le dégagement, l'association au programme, le plan d'échantillonnage, les résultats d'inspection, la mesure du cycle, la réponse aux défauts et l'état de récupération affectés par le changement.
Prochaines étapes du projet
EVST peut entamer une étude de concept de rectification et d'ébavurage robotisé à partir du dessin ou du modèle de la pièce, de la gamme de matériaux et de variantes, d'une carte représentative des bavures, des surfaces interdites, du système de référence de montage, de la méthode d'inspection, des contraintes d'outillage, du cycle cible, de l'implantation, des interfaces et du plan de changement d'outillage. La validation finale requiert toutefois des essais représentatifs, une évaluation des risques spécifique au projet et des critères d'acceptation convenus.
Préparation: Examen visuel direct du dérivé autorisé exact, cartographie des sources au niveau de la revendication et vérification croisée avec les sources officielles. Actualisé: 2026-07-22. Politique éditoriale · Politique correctionnelle · Conditions d'utilisation