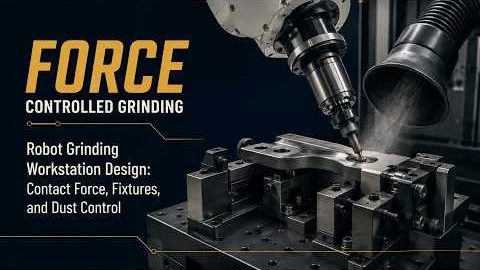
Station de travail robotisée de meulage et de polissage — Modèles, contrôle de la force et aspiration des poussières
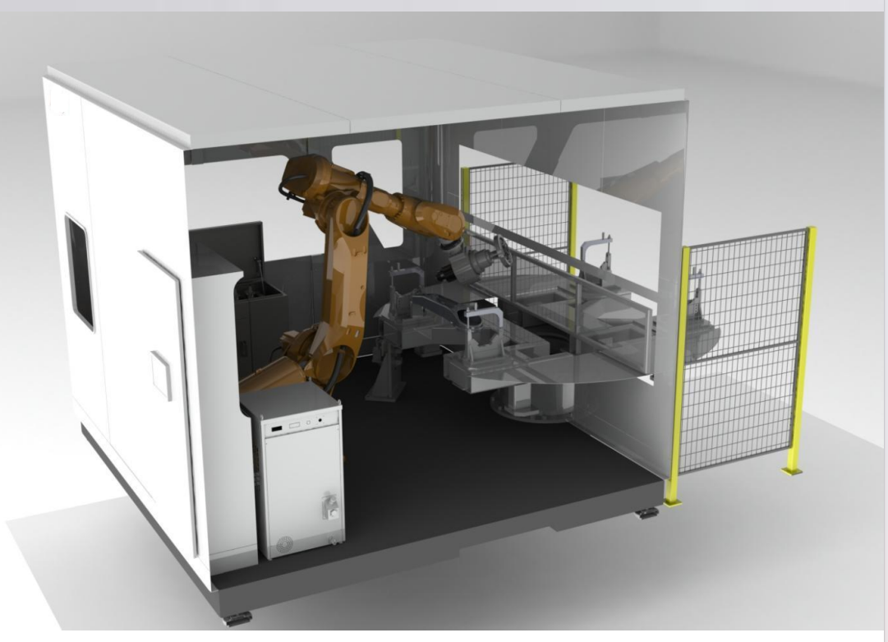
Un poste de travail robotisé de meulage et de polissage utilise un boîtier fermé pour contenir la poussière et une configuration modulaire pour la maintenance, la modification et les mises à niveau, combinant la finition guidée par robot avec des équipements de contrôle de force et d'extraction de poussière adaptés.
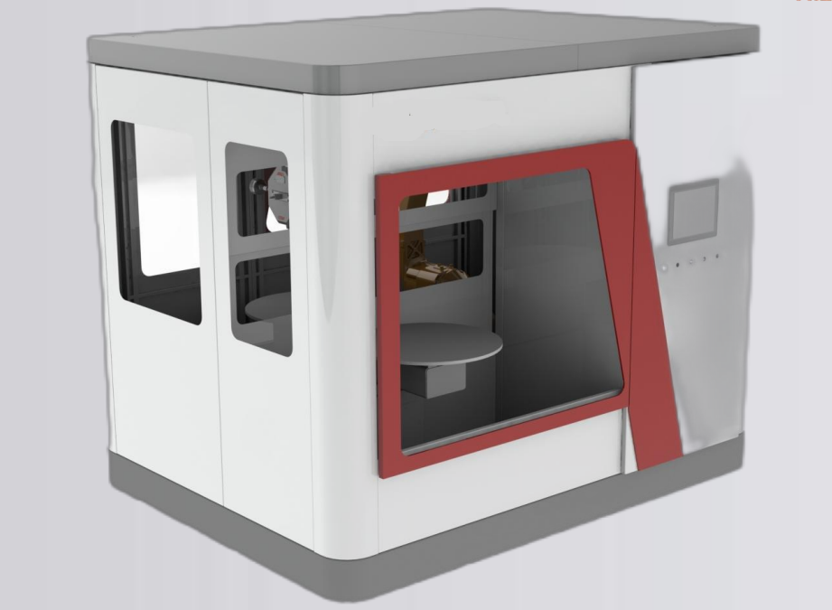
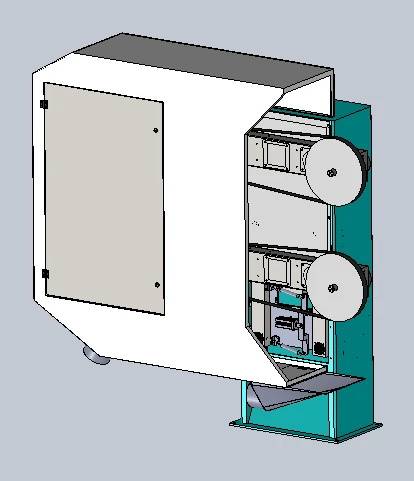
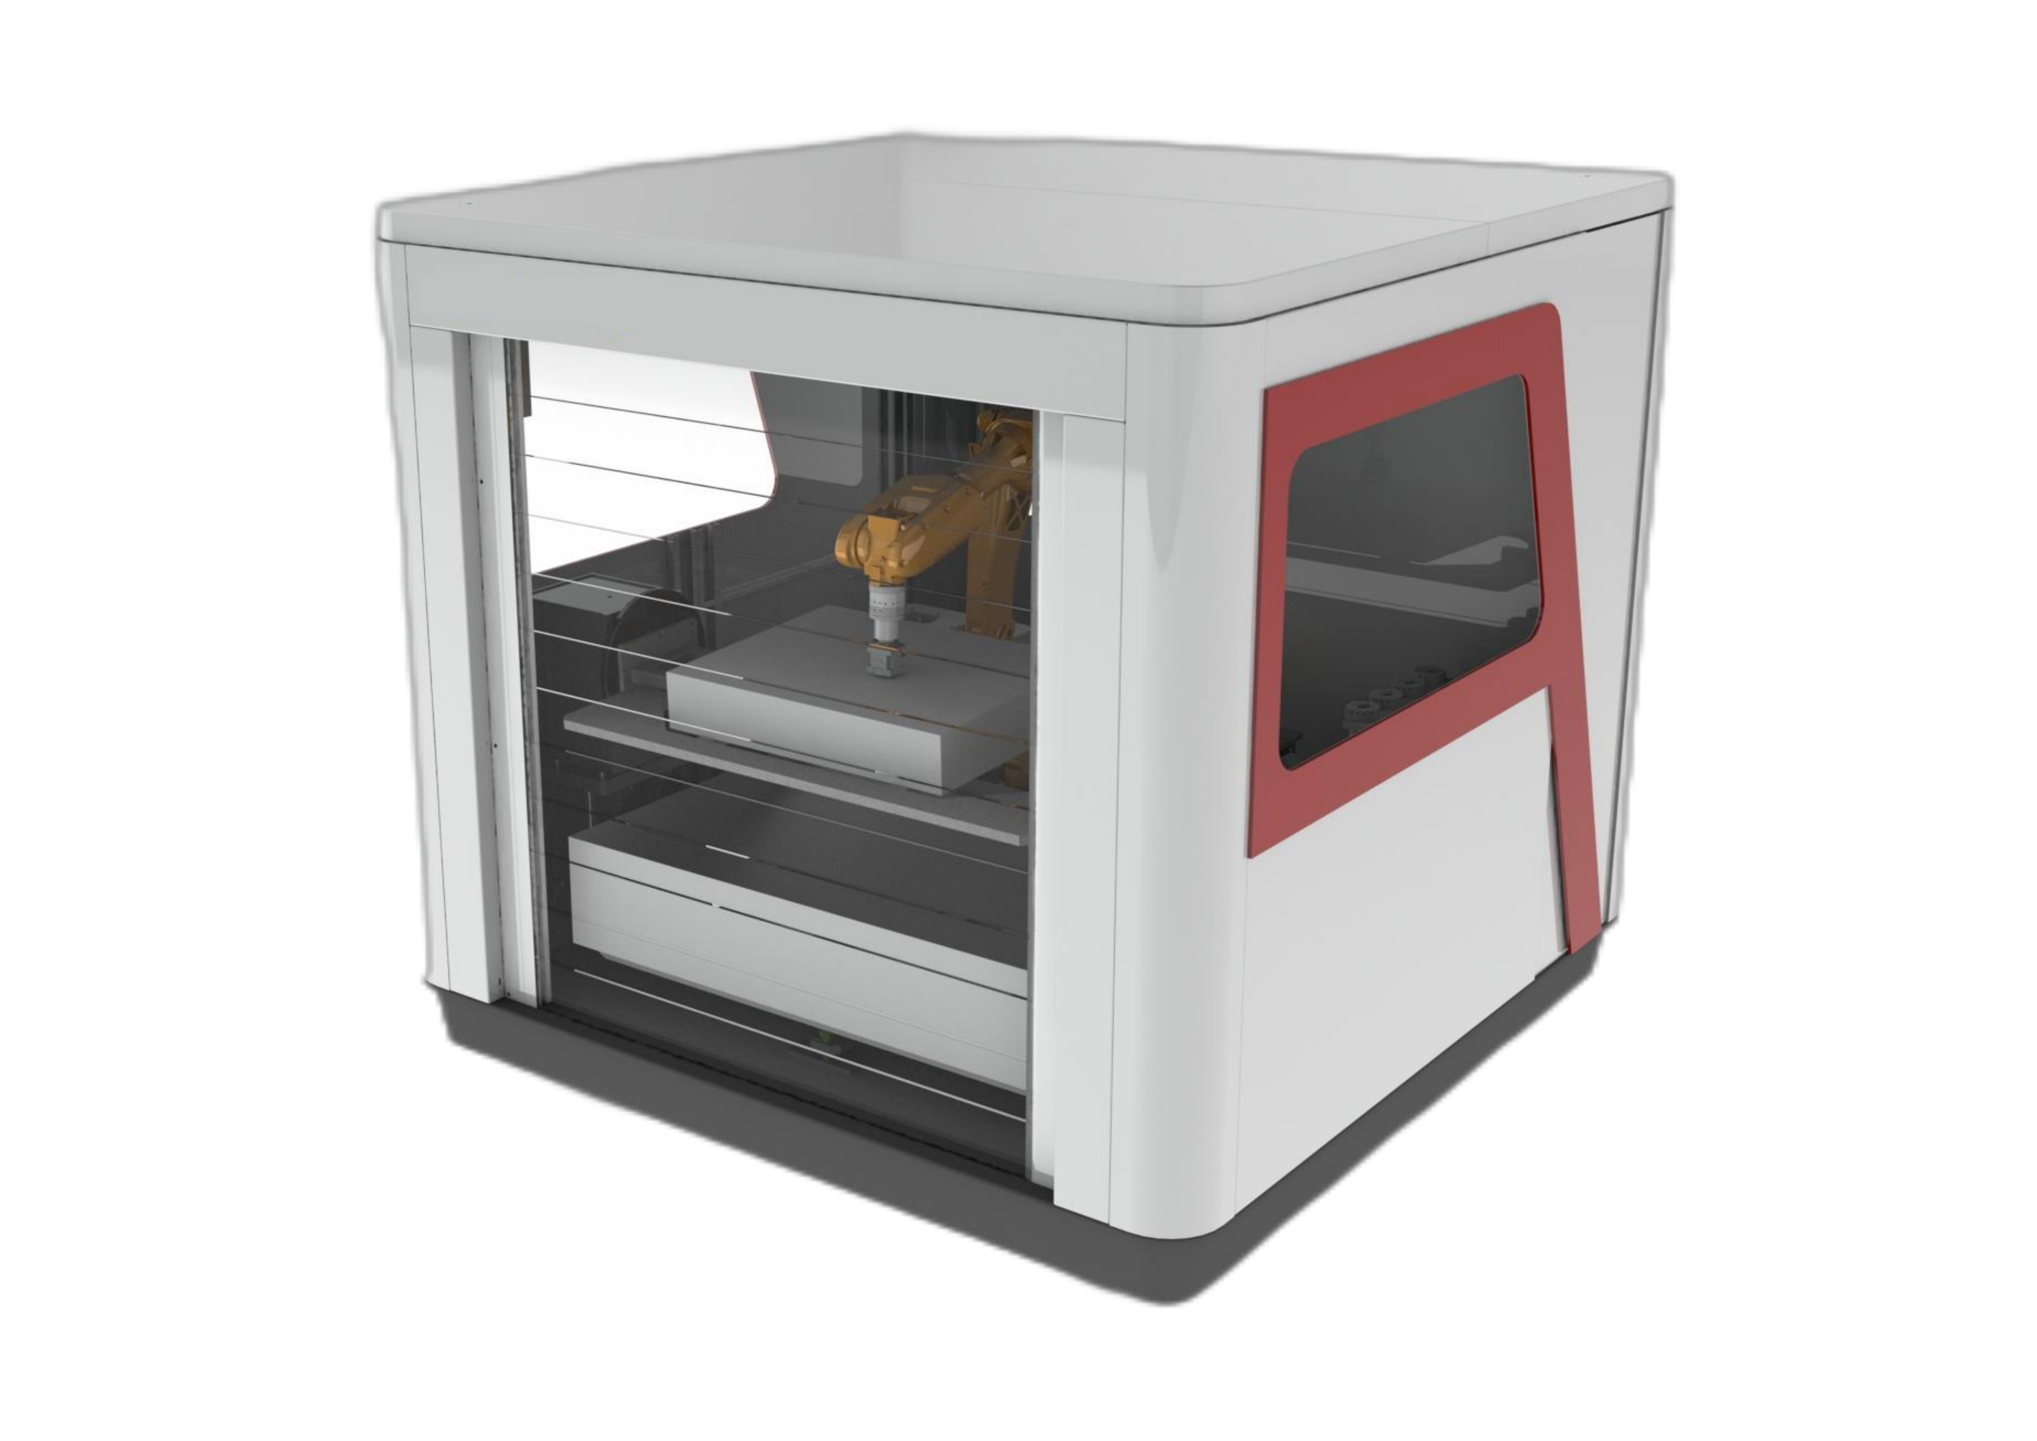
- Le boîtier fermé contribue à contenir la poussière autour du processus de finition.
- Une conception modulaire permet d'accéder aux installations pour la maintenance, les modifications et les mises à niveau ultérieures.
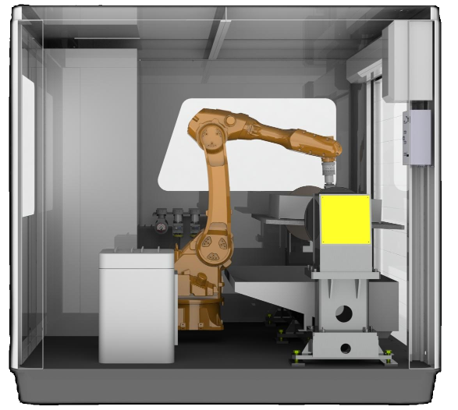
- Le robot transporte la pièce à usiner pour la finition, l'ébavurage étant également pris en charge.
- Les fonctions de surveillance couvrent les outils et les courroies cassés, la durée de vie des outils et la capacité de production.
- Les ponceuses à bande utilisent un flottement pneumatique en standard, avec un flottement à force constante à commande électronique disponible en option.
- La table en matériau double couche intègre une conception résistante à la poussière.
Montage par pièce ou par outil : commencer par la pièce à usiner
Le robot transporte la partie
Pour les pièces jusqu'à 30 kg, un système de maintien de pièce permet de transférer directement la pièce de la position de chargement à un poste de finition fixe. Il réduit le nombre d'étapes de manutention par pièce, tandis que les postes environnants nécessitent davantage d'espace au sol.
Le robot transporte l'outil
Dans une configuration avec porte-outil, le robot amène l'outil vers une pièce plus grande ou plus lourde. L'agencement est plus compact, mais les changements d'outil et d'abrasif ajoutent des étapes au cycle d'usinage d'une pièce.
La valeur de 30 kg correspond à une limite de sélection d'itinéraire et non au poids maximal autorisé pour chaque modèle. Le tableau ci-dessous définit séparément la charge utile du robot et le poids recommandé des pièces.
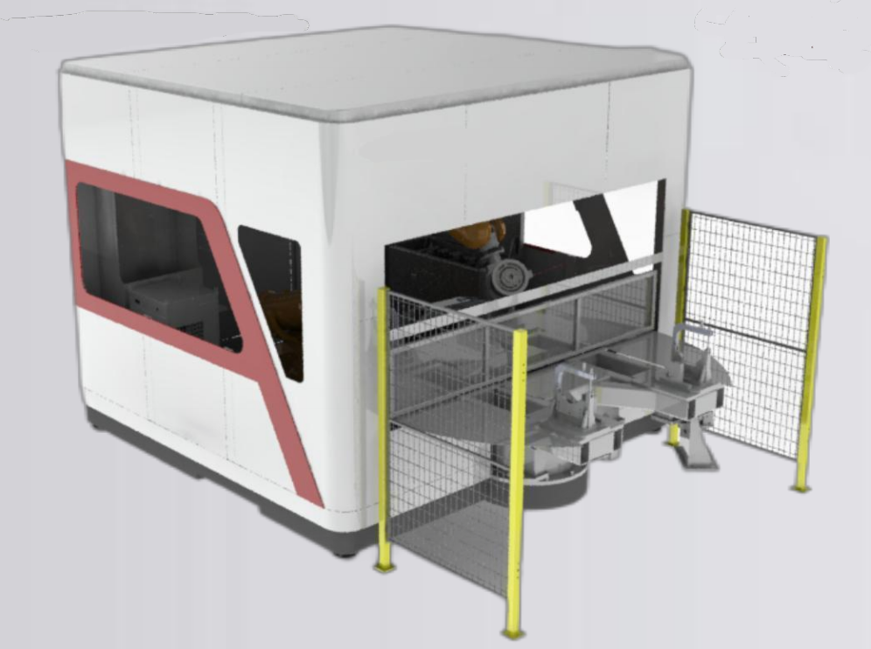
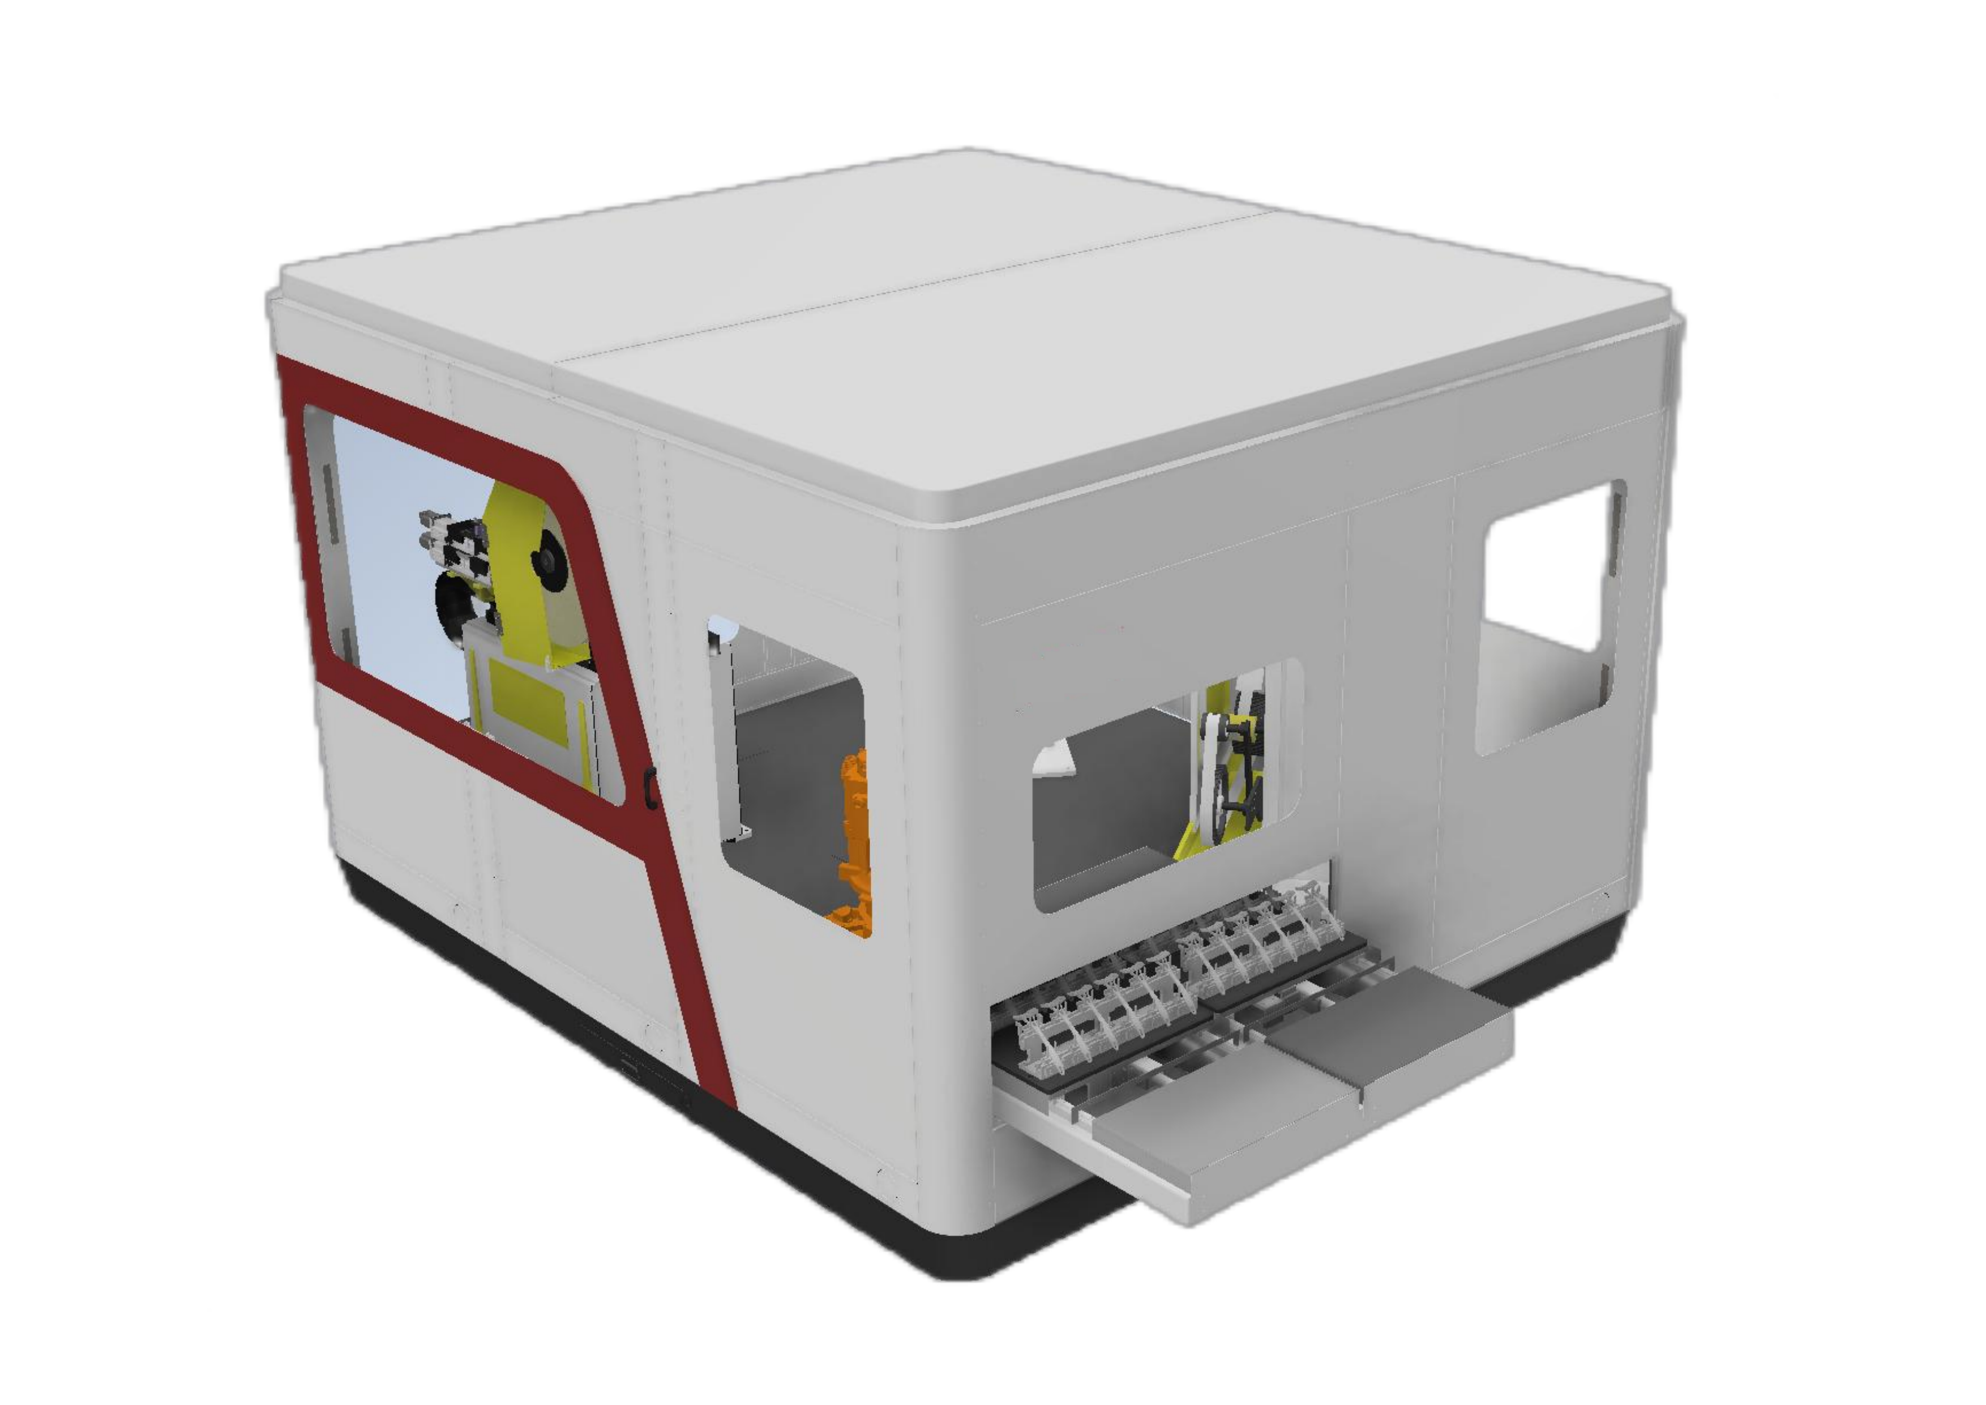
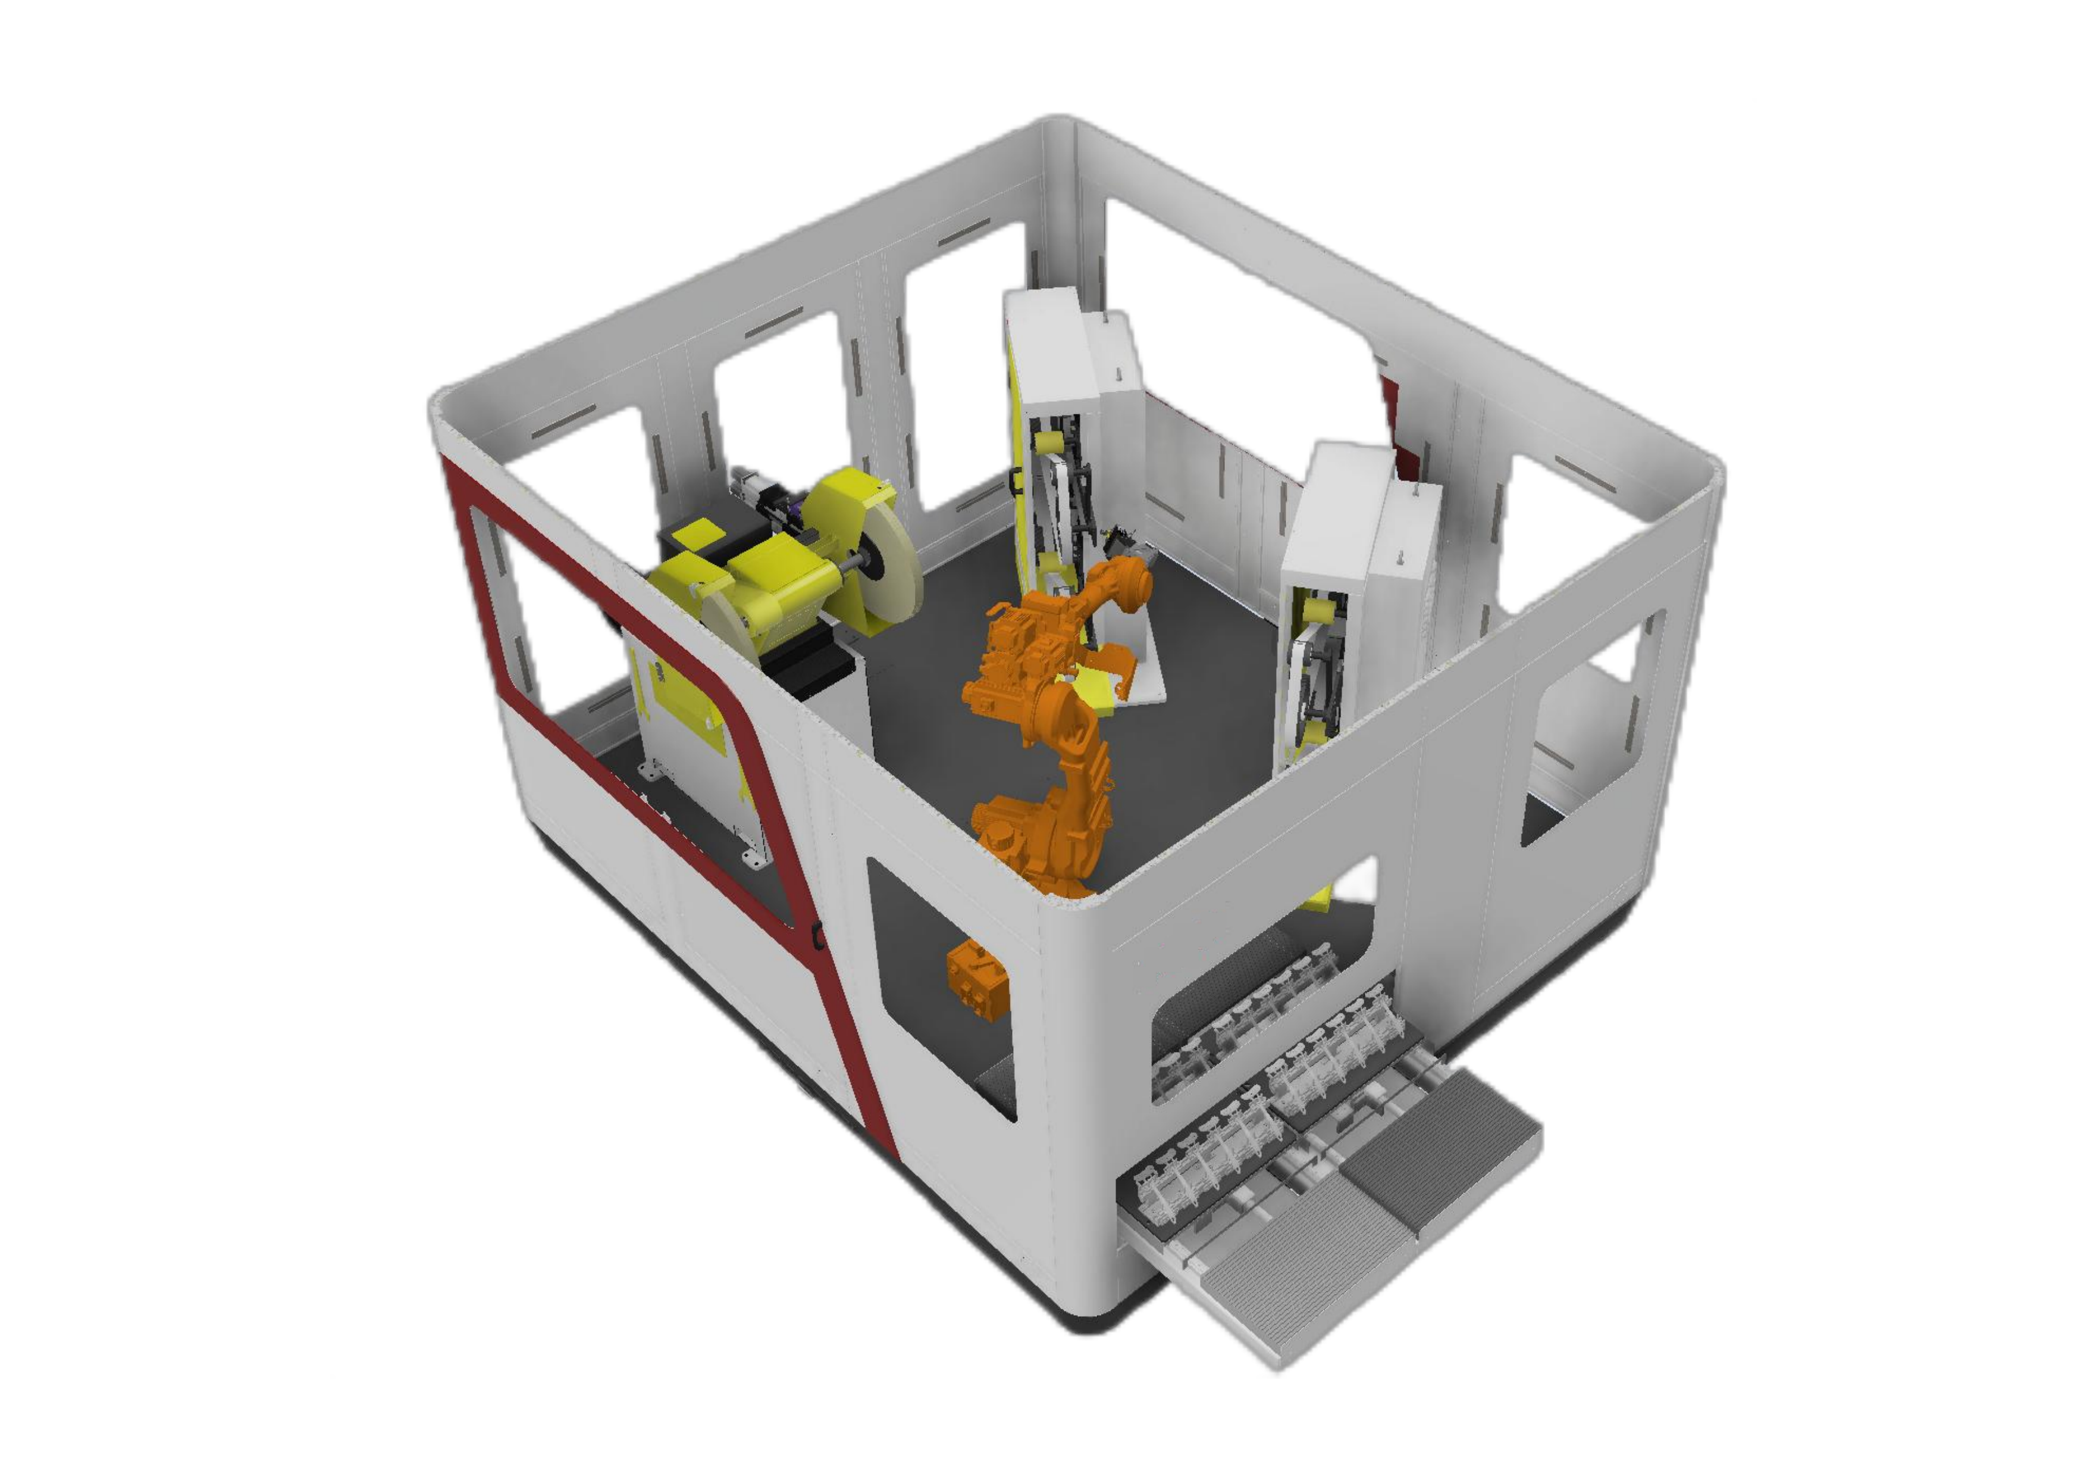
Spécifications du modèle de poste de travail
Comparez les gammes de modèles compatibles pour une configuration avec pièce maintenue. Les dimensions, le poids et la charge utile du robot de la pièce constituent des limites distinctes ; sélectionnez une ligne adaptée à la pièce à usiner.
Défilez horizontalement pour comparer chaque champ.
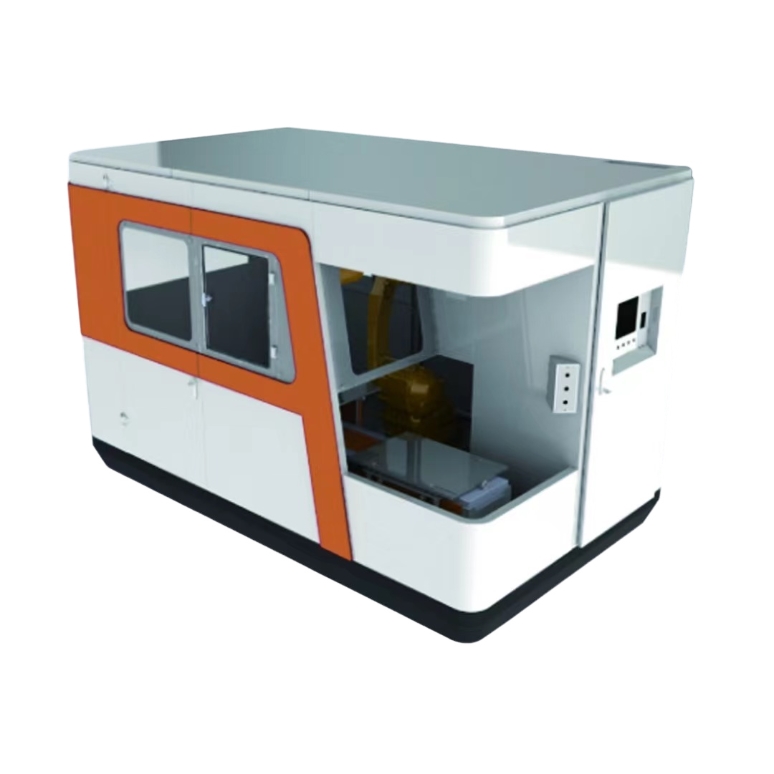
| Modèle | Charge utile du robot | Poids de la pièce | Enveloppe partielle | Encombrement | Puissance nominale | Précision de meulage |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | ≤ 3 kg | 100 × 100 x 50 mm | 3450 × 2200 x 2260 mm | 380 V CA / 11.5 kW | ±0.1–0.2 mm |
| EVSPG-20A | 20 kg | ≤ 7 kg | 200 × 200 x 100 mm | 3450 × 2200 x 2260 mm | 380 V CA / 12.5 kW | ±0.1–0.2 mm |
| EVSPG-30A | 30 kg | ≤ 15 kg | 300 × 300 x 150 mm | 3450 × 2200 x 2260 mm | 380 V CA / 13.5 kW | ±0.1–0.2 mm |
| matériaux applicables | Pièces moulées en aluminium, petit matériel | |||||
| Robot industriel | EVST | |||||
Le champ « précision » décrit la précision de rectification. Les exigences de mouvement du robot sont comparées séparément ci-dessous.
Modules de meulage et de polissage standard
Les modules standard comprennent des ponceuses à bande à deux postes, des ponceuses à bande à un poste et des polisseuses à un poste. Les modules de polissage pour bandes larges, grandes et petites pièces permettent des combinaisons modulaires, avec des systèmes de compensation flottante et automatique.
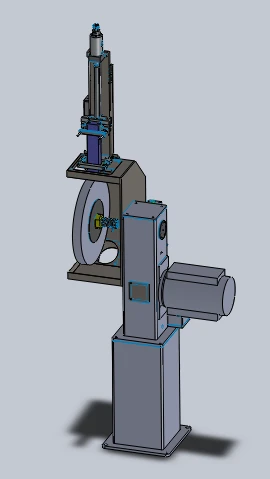
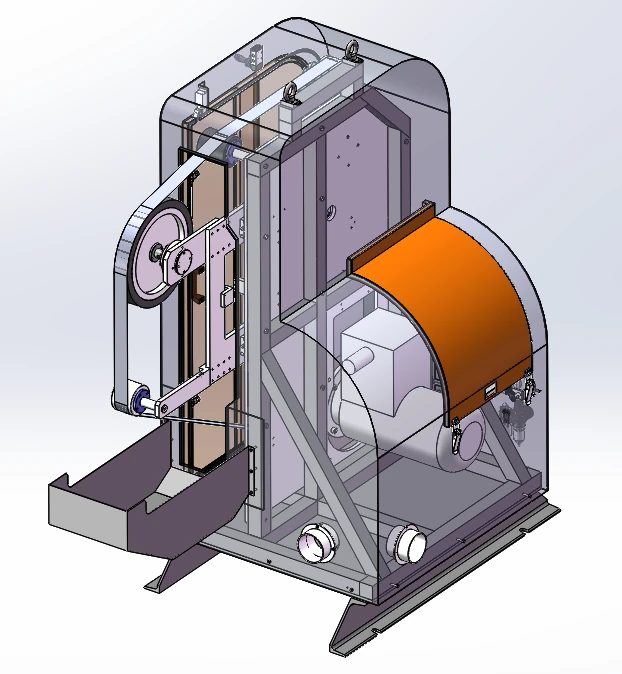
Une configuration de machine à bande utilise un moteur d'entraînement antidéflagrant de 4 kW, une vitesse de rotation maximale de 2 800 tr/min et une bande abrasive de 2 800 mm × 70 mm. Elle comprend un système de guidage de la bande, un raccordement pour une trémie à poussière, un système de suspension pneumatique standard avec option de mise à niveau électronique à force constante, et un dispositif pour une broche flottante.
Sept familles de produits consommables et leurs rôles
Le choix des consommables dépend de l'opération requise et de la forme de la zone de contact. Différentes stations peuvent être combinées pour alterner entre les étapes d'enlèvement d'abrasif et de polissage.
Bandes abrasives
Rectification par bande le long de la trajectoire de contact sélectionnée.
Roues à lamelles
Finition abrasive avec un consommable en forme de roue.
Roues en nylon
Polissage de surface avec une station à roue en nylon.
Roues en sisal
Polissage des jantes selon la séquence de finition requise.
Roues de polissage en tissu
Polissage avec une station à roue en tissu.
Documents officiels
Limage localisé et ébavurage des bords.
Fraises
Fraisage et enlèvement de matière avant les finitions ultérieures.
broyage robotisé à force contrôlée
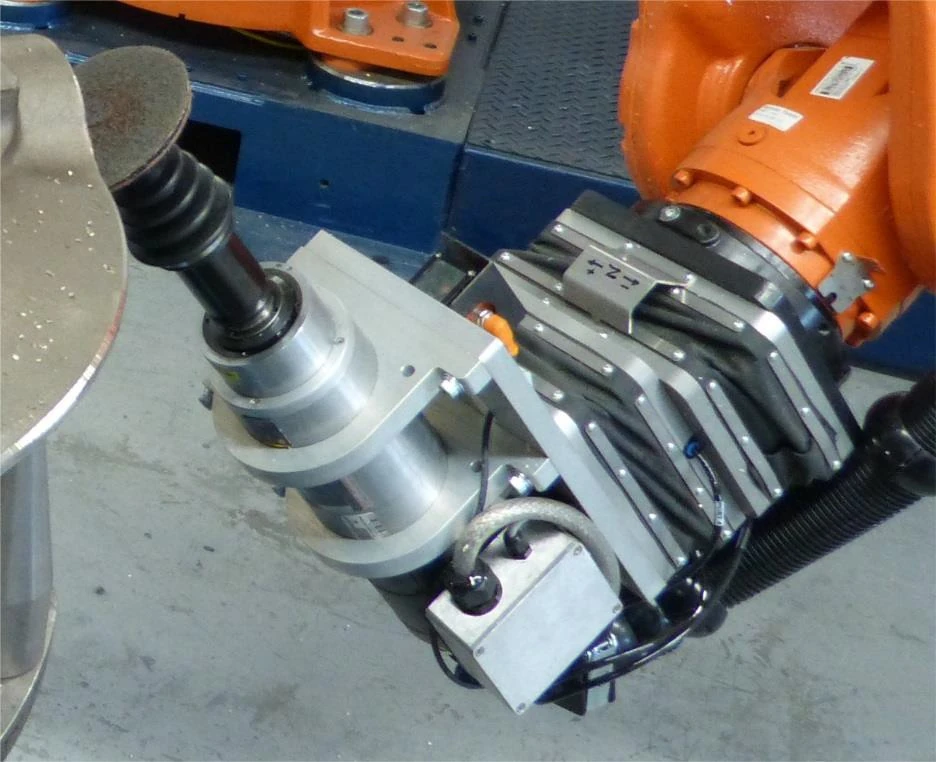
Conformité pneumatique passive
Une vanne proportionnelle régule la pression à l'intérieur du mécanisme flottant, son réglage étant adapté à la posture du robot. La souplesse mécanique assure une plage de flottement de ±10 mm.
Retour de force actif
Le retour de force ajuste le dispositif flottant vers l'avant ou vers l'arrière afin de maintenir le contact malgré les variations de position, de tolérance ou d'usure de la pièce. La plage de force contrôlée est disponible sur demande.
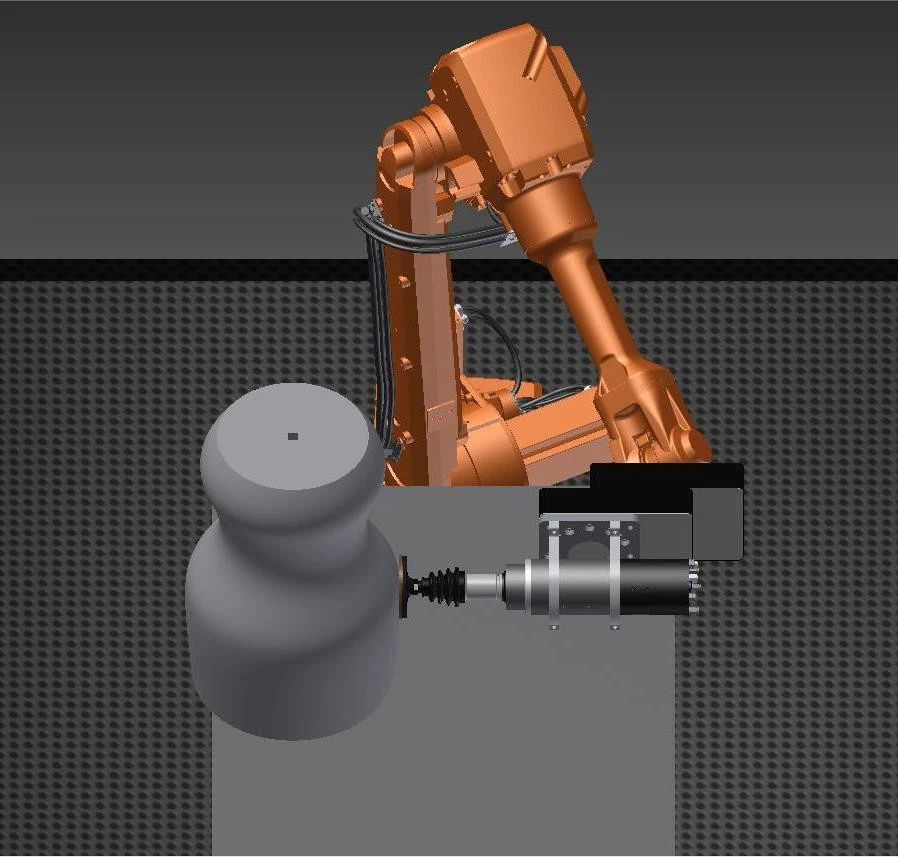
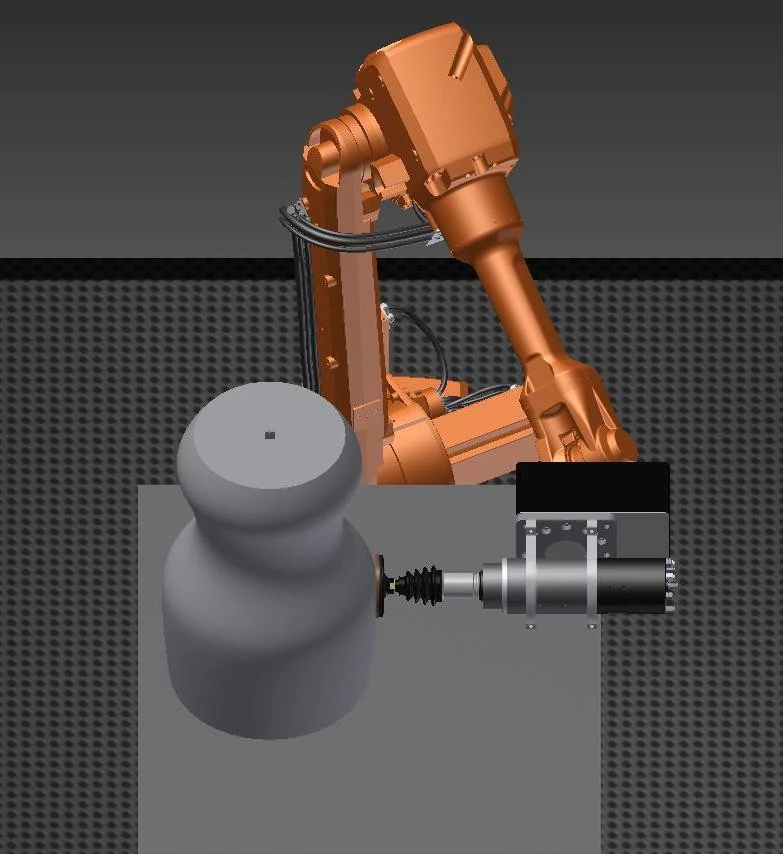
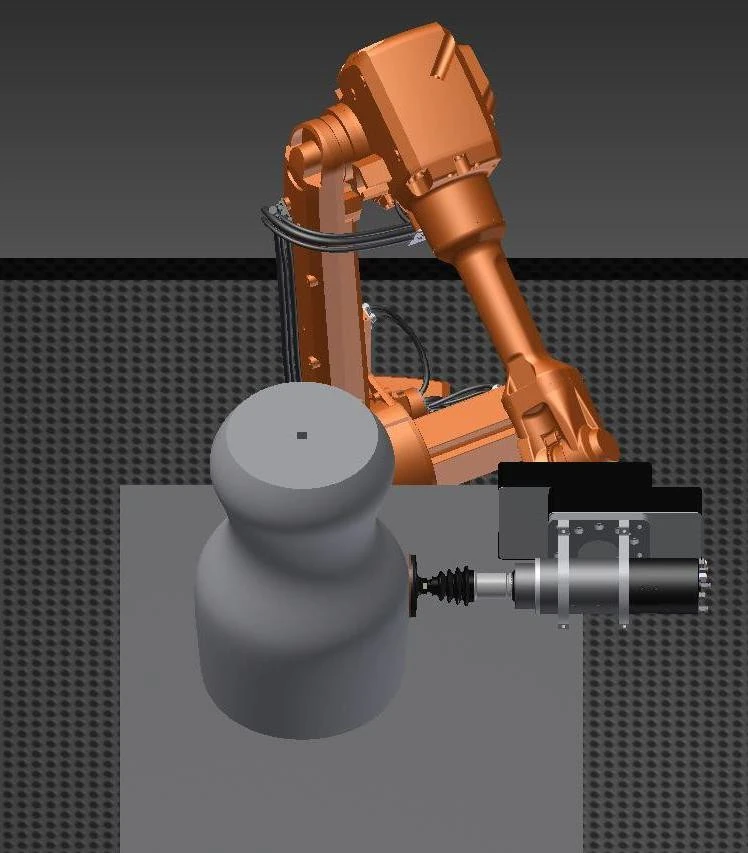
L'option d'outil de contrôle de force/position toutes positions prend en charge les changements d'outils automatiques et est conçue pour un fonctionnement continu avec une protection IP65. Ces spécifications concernent l'option d'outil et sont distinctes des exigences relatives au châssis du robot.
options d'outils et d'équipements de contrôle de la force
Familles d'outils
- Broche flottante oscillante
- Broche oscillante
- lime rotative flottante
- broyeur lourd flottant à commande de force
- Meuleuse à bande à commande de force
- ponceuse à bande fixe
Formulaires d'équipement de contrôle de la force
- Équipement de contrôle de force toutes positions
- Meuleuse unidirectionnelle à commande de force
- Meuleuse à commande de force bidirectionnelle à double station
- équipement d'ébavurage à commande de force
Les broches électriques à flottement radial constituent une autre option d'interface outil-outil. Sélectionnez la famille d'outils en fonction de l'opération, du sens de contact et des accès disponibles.
Extraction de poussière et enceinte de travail
Le système de filtration à cartouche utilise une filtration par dépression, un média filtrant revêtu de PTFE et un nettoyage par impulsions avec récupération par tiroir. Ses caractéristiques techniques sont indiquées ci-dessous.
| Article technologique | Valeur de paramètre | Unité |
|---|---|---|
| Tuning Moteur | 7.5 | kW |
| Débit d'air | 8500 | m³ / h |
| Cartouches filtrantes | 6 | cartouches |
| Surface filtrante | 66 | m² |
| Taille de filtration | 0.3-1 | um |
| Efficacité de filtration | 99 | % |
| la pression de l'air comprimé | 0.4-0.6 | MPa |
| Bacs de collecte | 40 × 2 | L |
| Le niveau de bruit | 78 2 ± | dB |
| Raccordements d'entrée | 4 × 200 | mm |
| Encombrement | 1350 × 1100 × 2280 | mm |
| Tension d'alimentation | 380 | V |
| Fréquence d'alimentation | 50 | Hz |
Interfaces entre le boîtier et la poussière
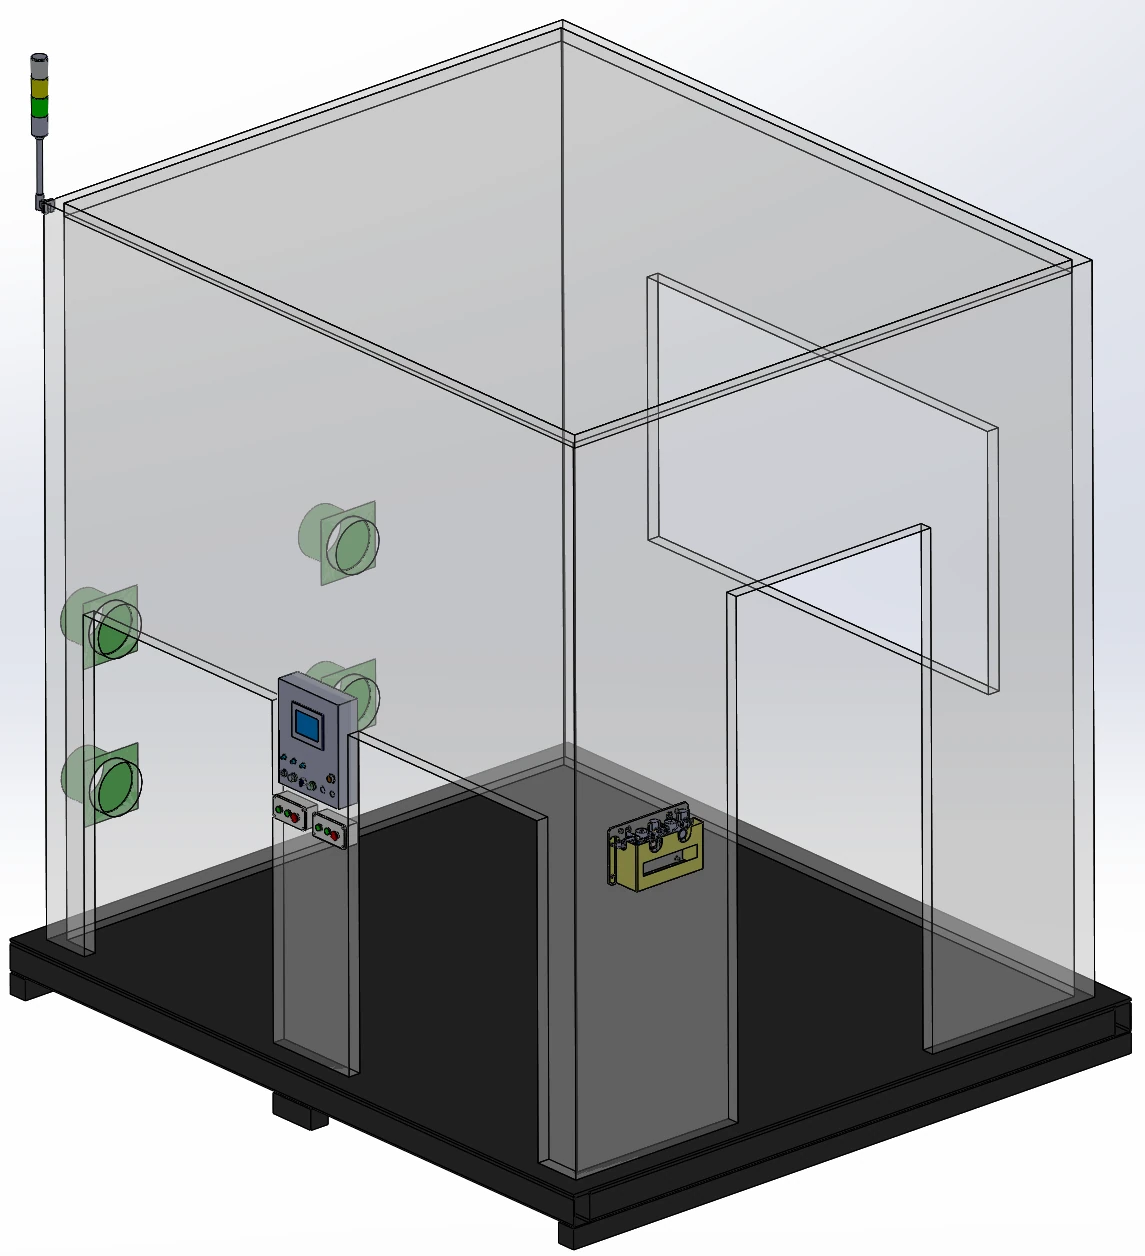
Un coffret en profilés d'aluminium avec panneaux en tôle comprend une fenêtre d'observation en acrylique de 5 mm, un éclairage et quatre raccords d'extraction. Un panneau d'affichage, un boîtier de confirmation de chargement, une porte de maintenance et un socle en acier au carbone Q235 avec accès pour chariot élévateur complètent l'ensemble.
Extraction humide et contrôle intégré des poussières
L'aspiration par voie humide est une solution possible pour les poussières d'aluminium et de magnésium. Le poste de travail est doté d'une enveloppe extérieure, d'une table à double plateau résistante à la poussière et de raccords pour trémie à poussière ; la détection de poussière et les alarmes sont disponibles en option.
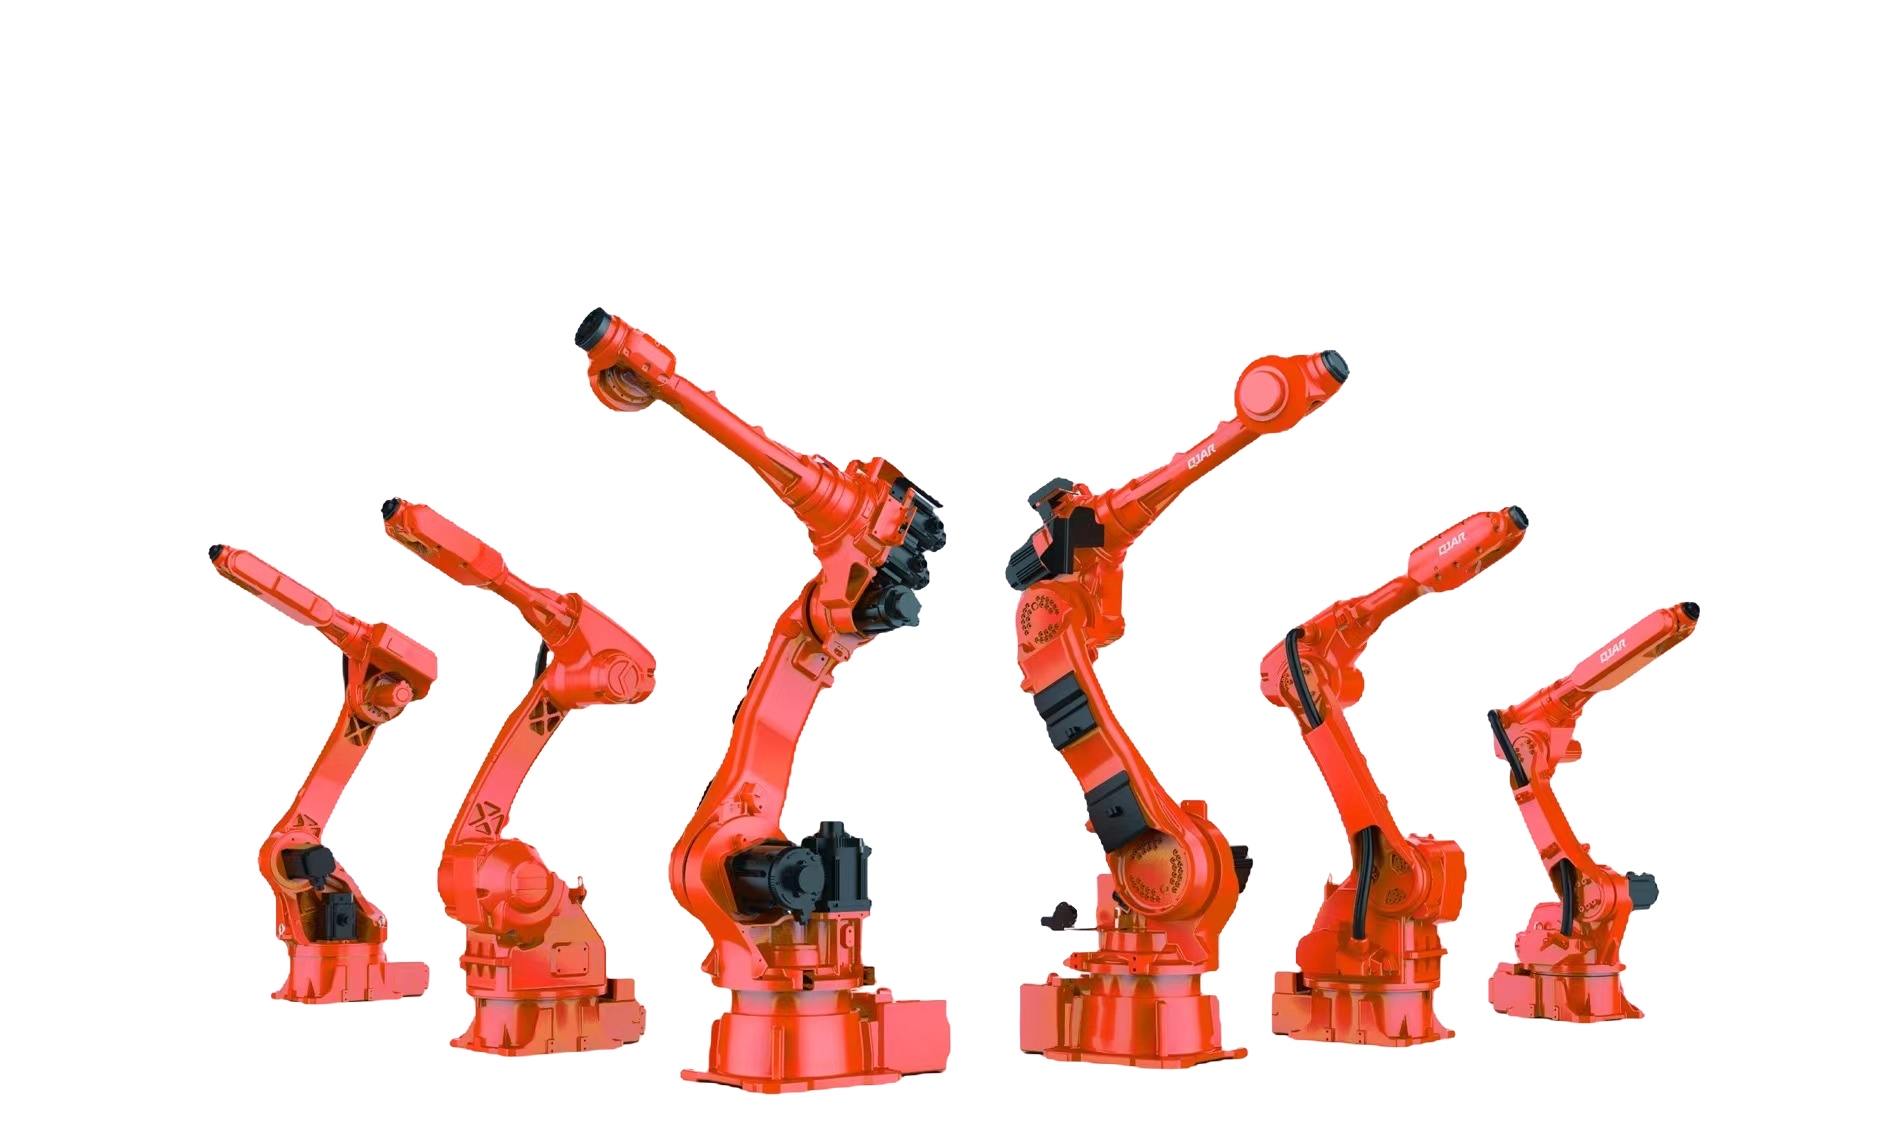
exigences en matière de mouvement et de protection des robots
Choisissez un robot six axes adapté à l'application en vous basant sur ces exigences de mouvement et de protection comme grille d'évaluation. Ces critères de sélection du robot sont indépendants de la précision de rectification du poste de travail et de la plage de force de contact contrôlée.
- répétabilité du robot
- ± 0.02 mm
- vitesse linéaire effective
- ≥5 m/s
- Précision TCP
- 0.2 mm
- Précision du chemin
- ≤0.2 mm À des vitesses de meulage allant jusqu'à 300 mm/s
- Protection des robots
- IP67
- Référence de charge de contact
- 3-10 kg
Surveillance en ligne des conditions
État des consommables et des outils
Les fonctions disponibles incluent la détection de rupture de courroie, la détection de rupture d'outil et la gestion de la durée de vie des outils. La lubrification des outils peut être activée pour la configuration d'outil de rectification sélectionnée.
Statut de production
La gestion des capacités de production complète le suivi des consommables. Examinez les signaux requis et l'accès pour la maintenance en fonction de l'outil sélectionné et de la configuration de l'enceinte.
Finition des coutures FSW
Joints FSW du plateau de batterie en aluminium
Une application typique est le meulage robotisé des joints soudés par friction-malaxage sur les plateaux de batteries en aluminium.
Finition FSW double face
Une application double face séparée combine une broche à commande de force, un positionneur de rotation et une extraction humide pour meuler 6 cordons FSW : 3 sur le devant et 3 sur le dos.
Opérations de finition de cadre connexes
Les opérations connexes sur le châssis de la batterie comprennent le fraisage des faces de soudure, l'ébavurage et le meulage des faces d'étanchéité après fraisage.
Ligne de broyage automatisée : interfaces des postes de travail
Lors de la conception d'une ligne de rectification automatisée, commencez par l'interface du poste de travail : emplacement des pièces entrantes, accès pour les transferts, connexions d'extraction et signaux partagés avec les équipements environnants. Adaptez l'agencement à la séquence de finition et aux accès nécessaires pour les changements d'outils et la maintenance.
Pièce à porter ou outil à porter — comment choisir pour ma pièce ?
Utilisez le parcours de maintien de la pièce comme point de départ pour les pièces jusqu'à 30 kg, puis vérifiez le poids de la pièce, l'accès aux points de préhension et le parcours de finition spécifiques au modèle. Les pièces plus grandes ou plus lourdes nécessitent un système de maintien de l'outil. Le tableau des modèles indique des limites de pièces plus strictes que ce critère de parcours général.
Quelle est la charge utile du robot et le poids des pièces que chaque modèle de poste de travail prend en charge ?
Les trois modèles proposés associent des charges utiles de robot de 10, 20 et 30 kg à des poids de pièces recommandés allant jusqu'à 3, 7 et 15 kg respectivement. La charge utile du robot et le poids de la pièce sont des champs de sélection distincts ; utilisez-les conjointement avec les dimensions de la pièce.
Contrôle de force passif ou actif — lequel ma pièce nécessite-t-elle ?
La souplesse pneumatique passive assure un déplacement mécanique flottant. Le retour d'effort actif ajuste le déplacement pour compenser les variations de position de la pièce, ses tolérances et l'usure des consommables, tout en maintenant le contact. Sélectionnez l'approche autour de la surface et sa variation.
Quelle est la plage de force de contact maximale admissible ?
La plage de force de contact contrôlée est disponible sur demande. Veuillez discuter du matériau de la pièce, de sa géométrie, de l'outil de finition et de l'état de surface cible avant de choisir la configuration de contrôle de la force.
Quel système d'aspiration des poussières est nécessaire pour les poussières d'aluminium et de magnésium ?
L'extraction par voie humide est une méthode possible pour le traitement des poussières d'aluminium et de magnésium. Lors du choix du matériel d'extraction et de confinement, il convient de prendre en compte le matériau et le procédé ; les spécifications des filtres à cartouche décrivent une configuration différente.