
Postes de travail robotisés de soudage haute performance pour pièces de grande taille et de grande taille
Un poste de travail robuste doit prendre en compte le poids de la pièce, son encombrement, sa rotation, l'accès à la jointure et les exigences de passes multiples. Cette page compare huit configurations afin d'aider l'équipe projet à sélectionner les options de positionnement et de mouvement externe les plus adaptées.
Définissez la famille de pièces principales avant de choisir le mouvement de l'équipement.
Utilisez ces familles de pièces pour définir les exigences en matière de longueur, de diamètre, de poids, de charge et d'accès à la soudure.
Utilisez quatre contraintes pour déterminer comment la pièce est présentée.
Charger et envelopper
Vérifiez la masse de la pièce et du dispositif de fixation ensemble, puis définissez la longueur, la largeur et le diamètre de rotation.
Rotation et support
Choisissez les concepts de poupée fixe-poupée mobile, à double colonne ou en L par rapport au centre de gravité et aux points d'appui.
Accès et mouvement externe
Envisagez un déplacement au sol, aérien ou inversé uniquement lorsqu'une position fixe du robot ne permet pas de couvrir la longueur ou la hauteur requise.
Processus à plusieurs passes
Les fonctions de détection de contact, de suivi d'arc et de soudage multicouche multipasse sont disponibles en option dans le logiciel de soudage à l'arc pour l'ensemble de la gamme lourde.
Organisez huit options en fonction du positionnement, du déplacement et de l'accès par le haut.
Il s'agit d'une démarche d'ingénierie guidée par des contraintes, et non d'une matrice de fiches produits équivalentes.
Présentation dirigée par le positionneur
Commencez par déterminer comment la pièce doit pivoter ou s'incliner.
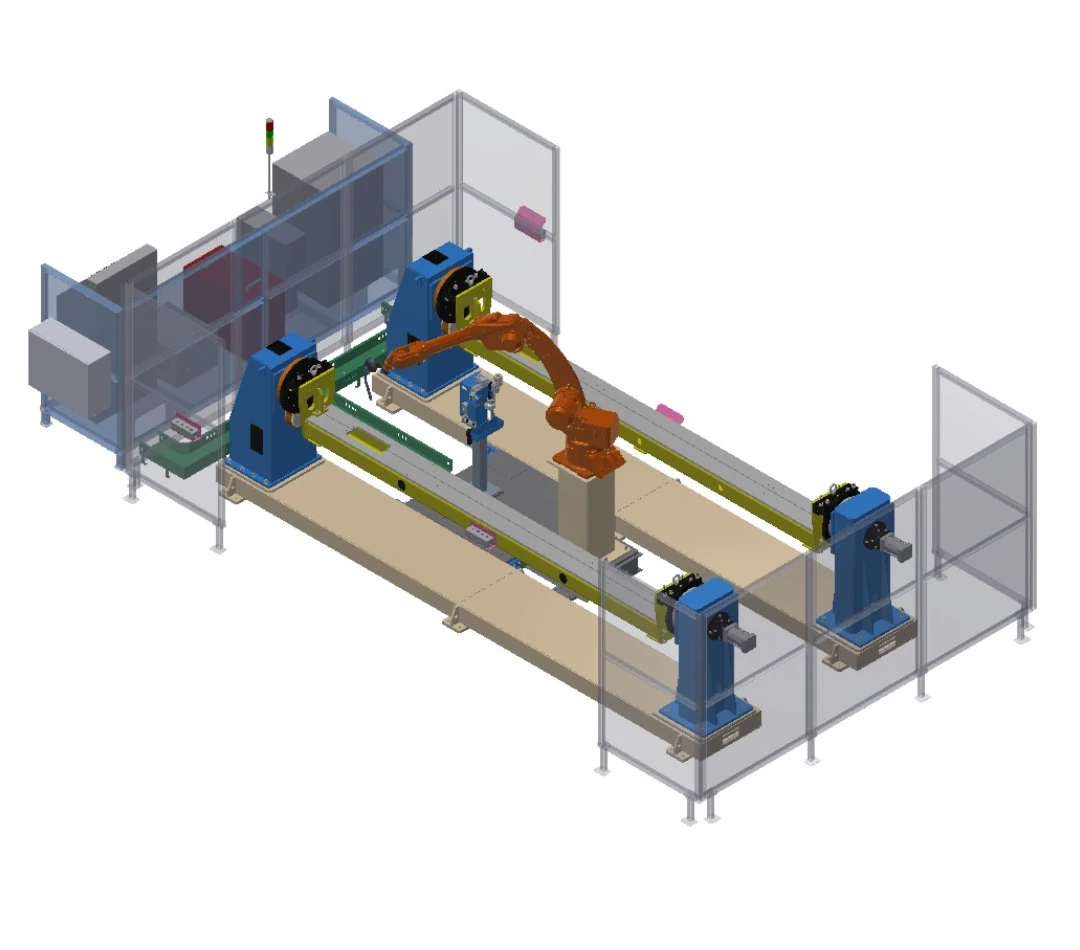
Poste de travail à double poste de tête et de contre-poupée
Deux positionneurs de poupée fixe et de poupée mobile permettent une présentation alternée des pièces avec un serrage pneumatique de la poupée mobile.
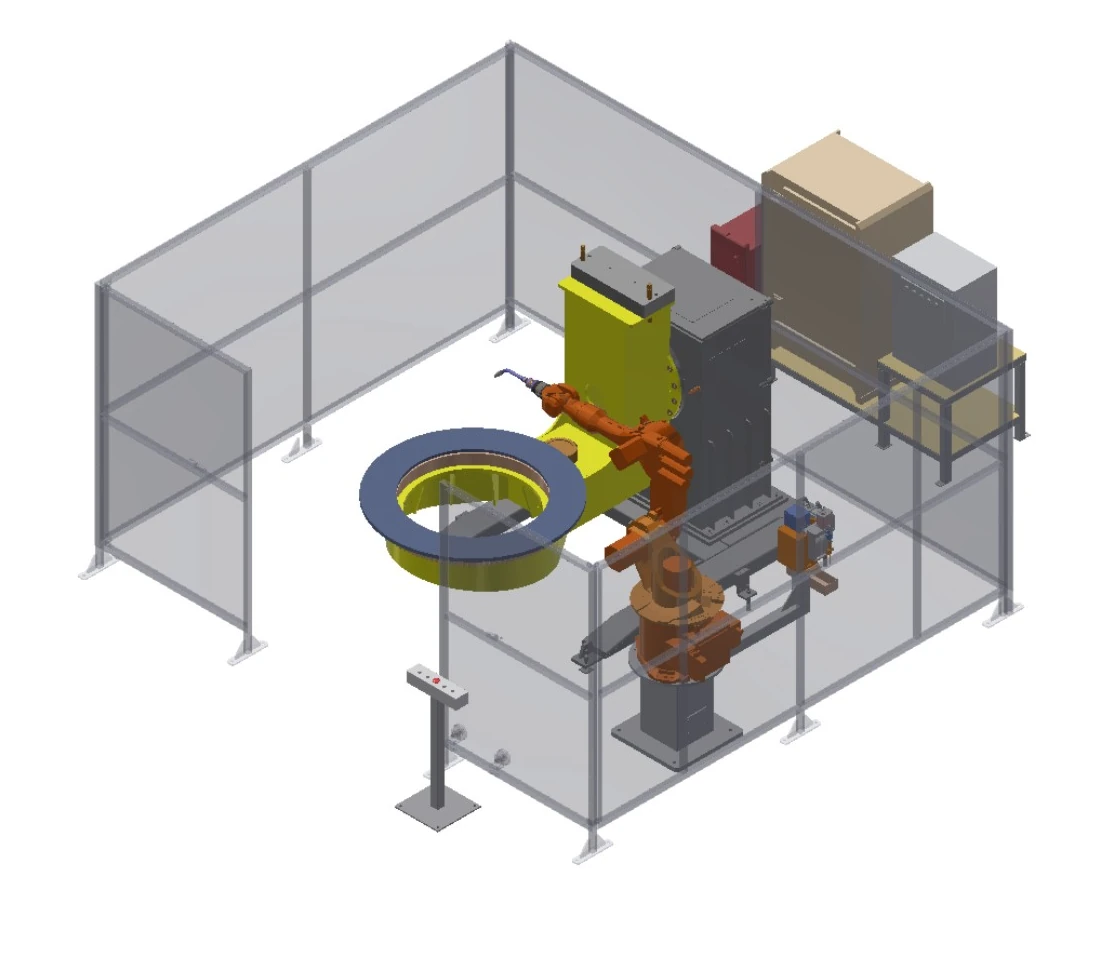
Poste de travail à positionnement en L à deux axes
Un positionneur en L à deux axes fait pivoter et incline le dispositif pour un accès à la soudure multiface.
Couverture d'assistance voyage
Ajouter un mouvement contrôlé lorsqu'une position du robot ne permet pas de couvrir la longueur ou la hauteur requise.
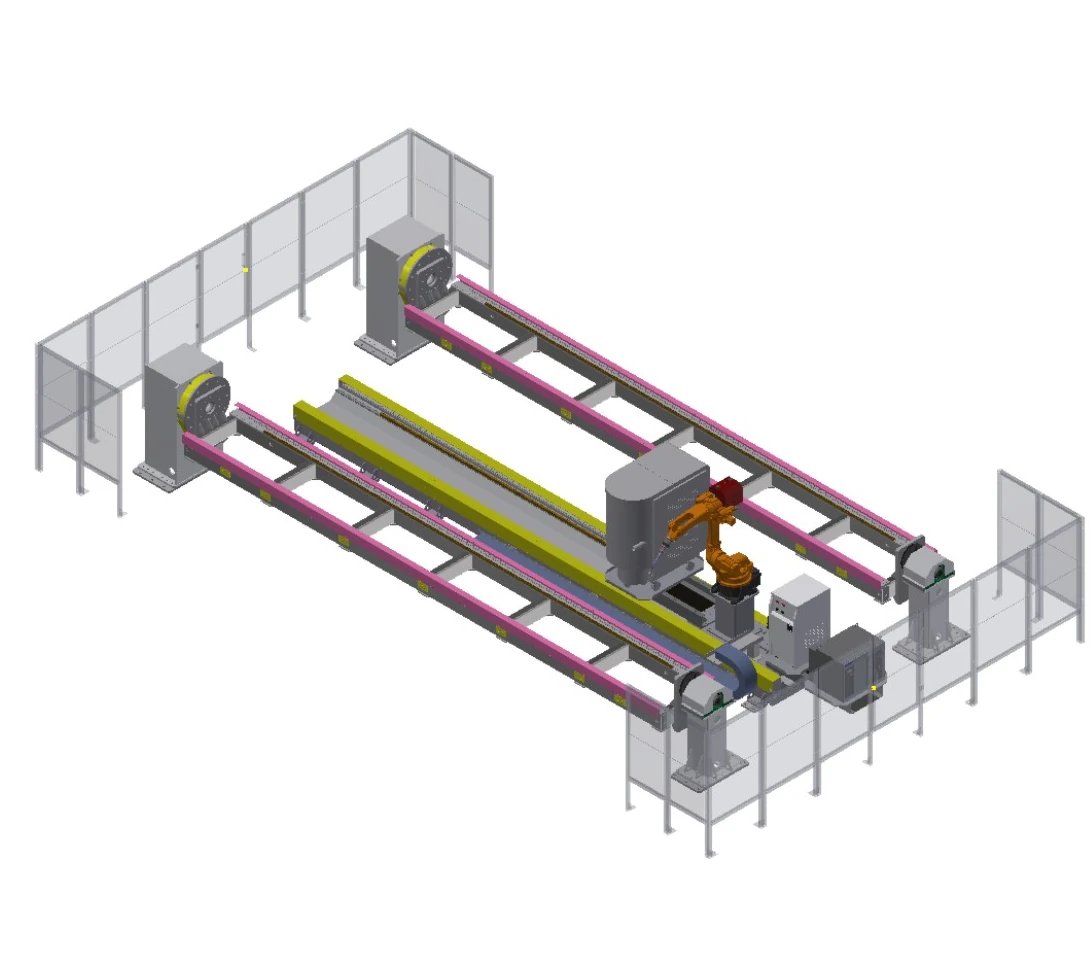
Poste de travail à axe de déplacement pour pièces longues
Un axe de déplacement au sol étend la couverture du robot sur une enveloppe de montage de six mètres desservie par deux positionneurs de poupée fixe et de poupée mobile.
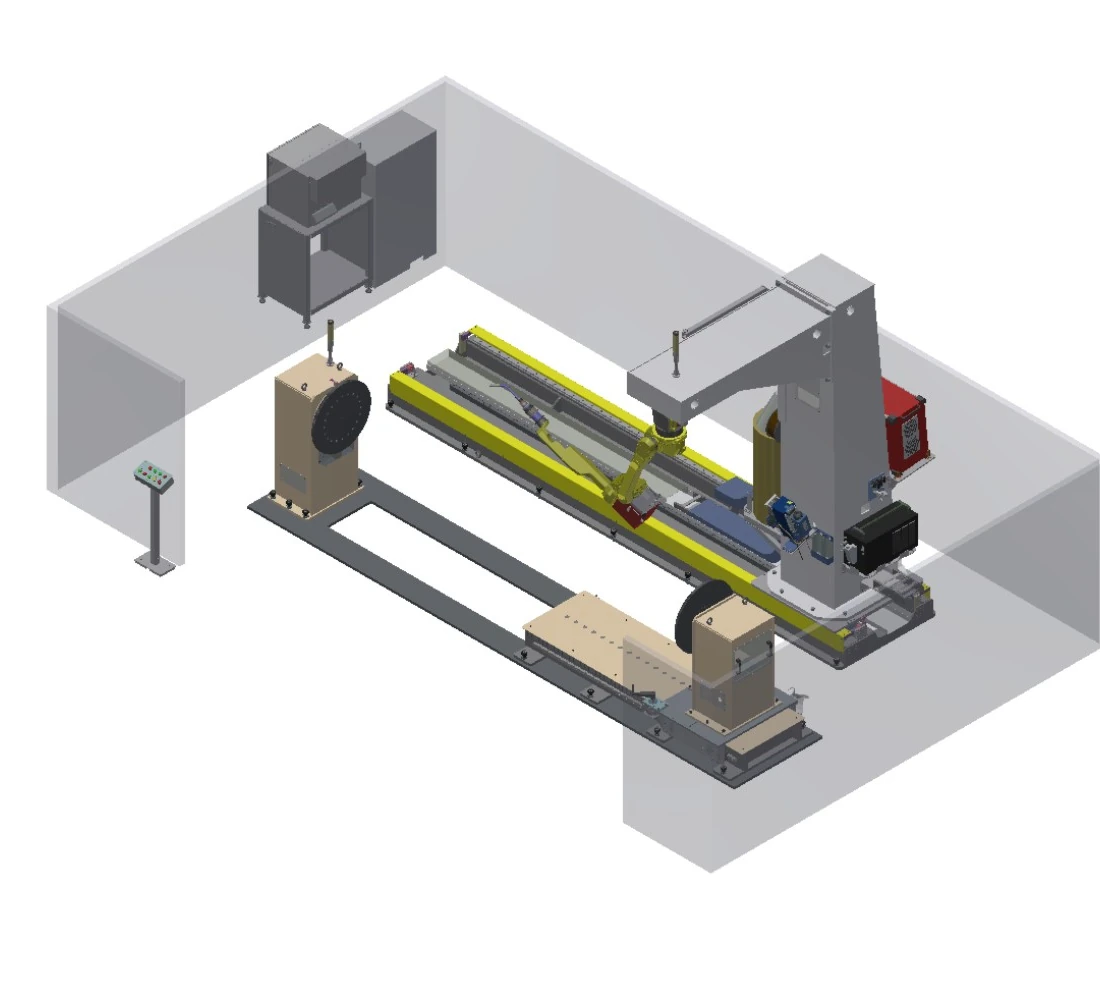
Poste de travail mobile à cadre en C inversé
Un bâti en C inversé et un axe de déplacement permettent d'accéder plus facilement à la pièce, tandis que la contre-pointe offre un réglage de la longueur.
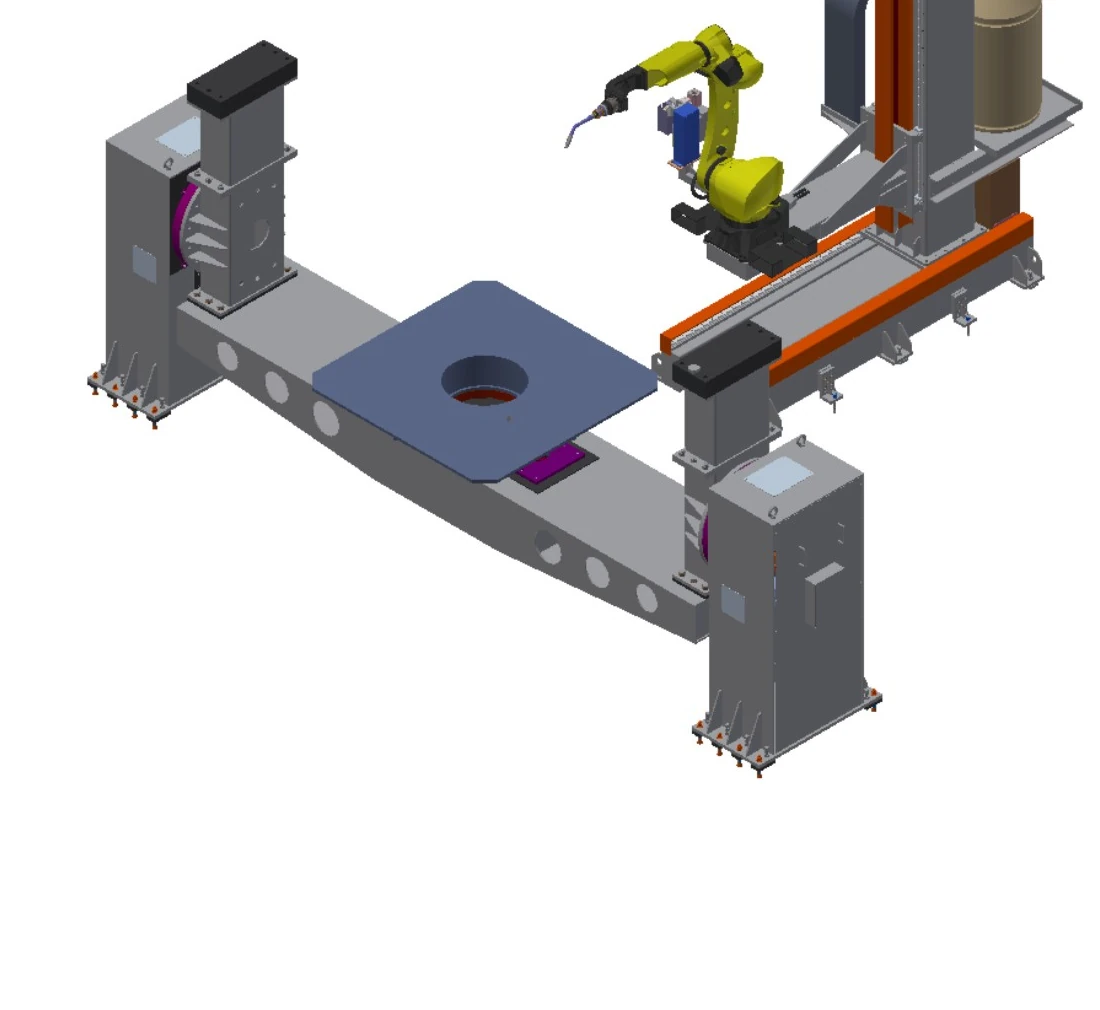
Poste de travail à déplacement au sol à deux axes
Le mouvement sur les axes Y et Z est combiné à un positionneur à double colonne d'une capacité de deux à cinq tonnes.
Accès aérien et inversé
Déplacez le robot au-dessus ou autour de la pièce à usiner lorsque l'accès et le dégagement dictent l'architecture.
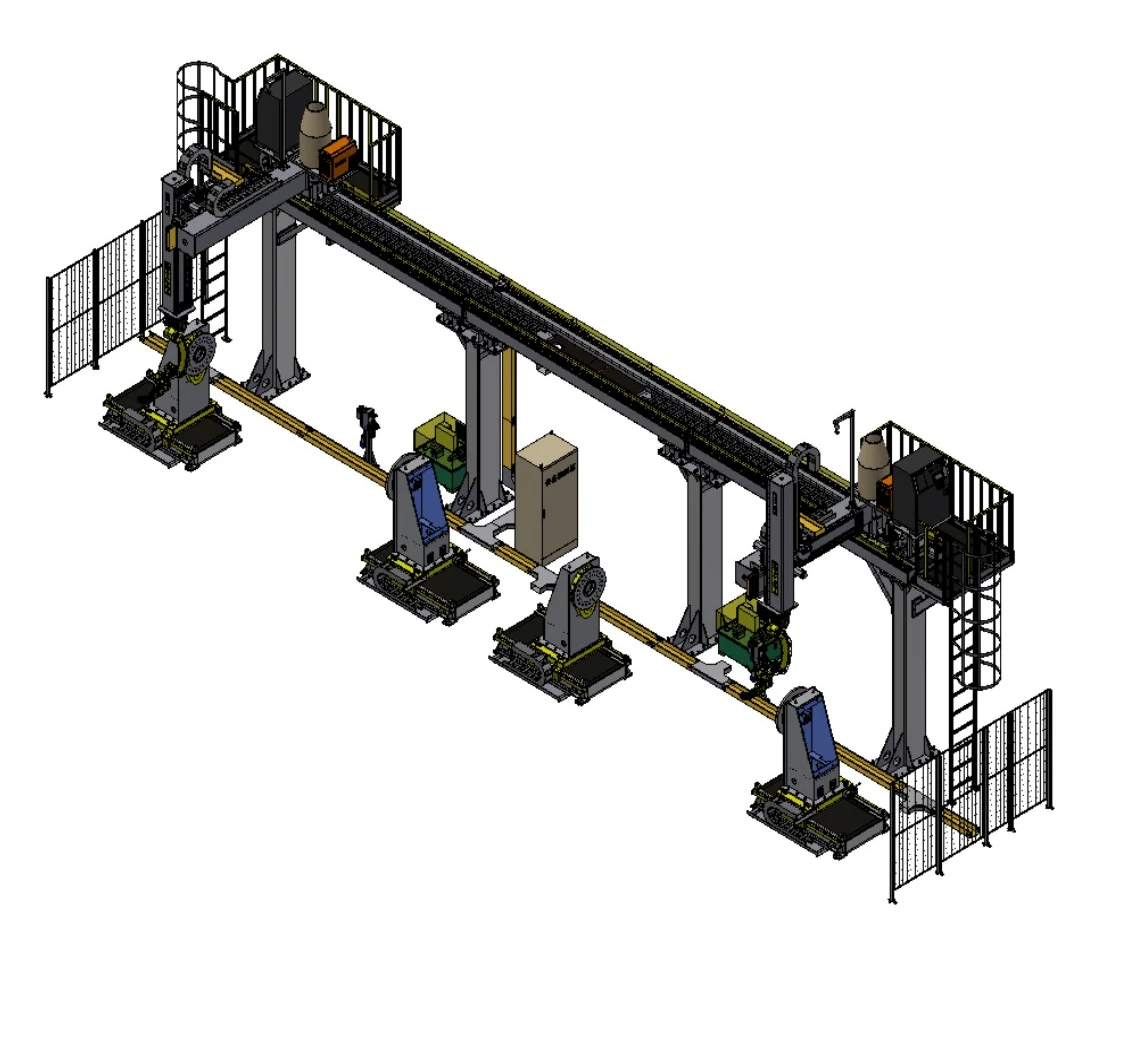
Poste de travail à chariot aérien multi-axes
Des axes de mouvement supérieurs sélectionnables se combinent à un ou deux positionneurs de poupée fixe et de poupée mobile lourds pour les grandes pièces rotatives.
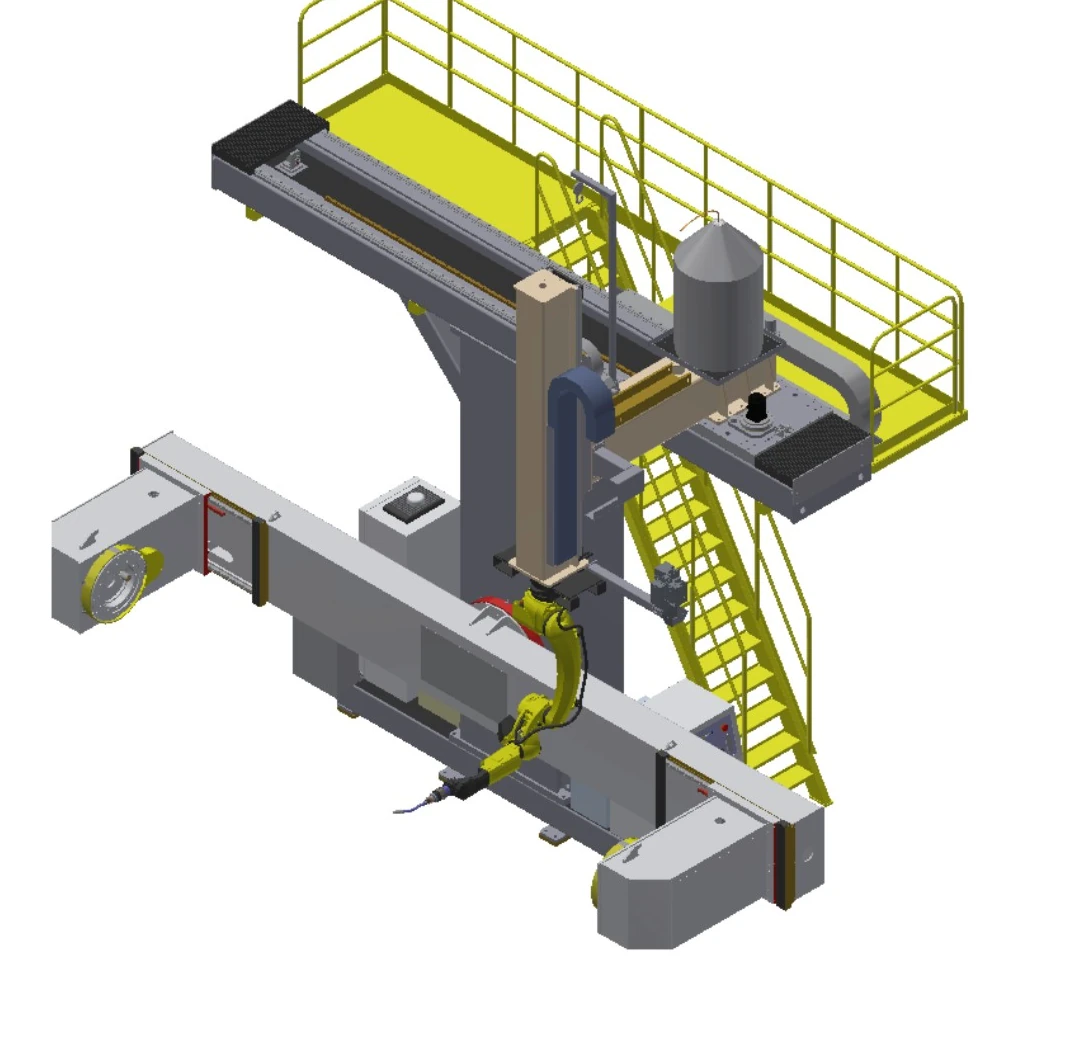
poste de travail suspendu en forme de T
Un mouvement aérien à deux axes alimente un positionneur latéral pour pièces rotatives de diamètre moyen.

Poste de travail rotatif à cadre en C inversé
Un cadre en C inversé rotatif ajoute un déplacement vertical et un accès angulaire autour de la plage de charge de positionnement la plus élevée de ce groupe.
Comparer les champs de charge, d'enveloppe, de mouvement externe et de protection
| Rangée | Configuration descriptive | Bras portée | Charge du positionneur | enveloppe de la pièce | Mouvement externe | Disposition | Champ de protection |
|---|---|---|---|---|---|---|---|
| A | Poste de travail à axe de déplacement pour pièces longues | 2 m | 1–3 t | Dispositif de 6 m × 1.5 m | Déplacement 5 m | Poupée fixe-poupée arrière, 2 unités | Clôture semi-fermée |
| B | Poste de travail à double poste de tête et de contre-poupée | 2 m | 1–3 t | Dispositif de 3 m × 1.5 m | Poupée fixe-poupée arrière, 2 unités | Clôture semi-fermée | |
| C | Poste de travail mobile à cadre en C inversé | 1.4 m / 2 m en option | 1–3 t | Dispositif de 4 m × 1 m | Déplacement 4 m | Poupée fixe-poupée contre-poupée ; réglage de la poupée mobile : 1.5 m | Clôture semi-fermée |
| D | Poste de travail à positionnement en L à deux axes | 1.4 m / 2 m en option | 1 t / 2 t en option | Positionneur en L à deux axes | Clôture semi-fermée | ||
| E | Poste de travail à chariot aérien multi-axes | 1.4 m / 2 m en option | 1–5 t | Rotation ≤3 m | X 2–30 m ; Y 1–2 m ; Z 1–2 m | Poupée fixe-poupée arrière, 1 ou 2 unités | Clôture semi-fermée |
| F | poste de travail suspendu en forme de T | 1.4 m / 2 m en option | 1–3 t | Rotation ≤1.8 m | X 3–4 m ; Z 1–2 m | poupée fixe et poupée mobile latérales ; réglage de 0.5 m | |
| G | Poste de travail à déplacement au sol à deux axes | 1.4 m / 2 m en option | 2–5 t | Rotation ≤3 m | Y 1.5 m ; Z 1.5 m | Colonne double à deux axes ; réglage par 0.5 m | |
| H | Poste de travail rotatif à cadre en C inversé | 1.4 m / 2 m en option | 3–10 t | Rotation ≤3 m | Z 1–2 m ; rotation ±90° | Colonne double à deux axes ; réglage par 0.5 m | Clôture semi-fermée |
Concevoir la protection autour de la logistique et des mouvements externes
La protection des pièces lourdes ne figure pas dans la liste standard des accessoires. Elle doit être examinée conjointement avec les opérations de levage, de chargement, d'entretien, de contrôle des fumées et de déplacement contrôlé.
Isolation et verrouillages
Définir la protection autour des mouvements maximaux, des positionneurs, des zones de chargement et des accès du personnel.
Levage et accès aux pièces de grande taille
Vérifier les trajectoires de la grue, les portes ou les zones d'ouverture, le transfert des pièces et le retrait anormal.
Interfaces de fumées et de procédés
Inclure dans le concept global la capture des fumées de soudage, les utilités, les fluides de traitement et le refroidissement des équipements.
Maintenance et validation
Fournir des conditions contrôlées pour l'entretien, le nettoyage de la torche, le réglage des dispositifs et la validation des fonctions de sécurité.
Définir le positionnement des pièces et le plan de jointure avant la définition du périmètre de l'équipement
Revue partielle
Dessins, masse, centre de gravité, articulations, variantes et état d'entrée.
Concept de positionnement
Limites de support, de rotation, de chargement et d'interface de fixation.
Étude d'accès
Posture du robot, mouvements externes, collisions et accès aux services.
Processus et protection
Procédure de soudage, détection, fumées, dispositifs de verrouillage et interaction du personnel.
Définition de l'acceptation
Définir les pièces, les coutures, les conditions de test, les documents et la méthode de décision.
Quatre scénarios de soudage lourd avec différentes contraintes
Les cas présentés illustrent uniquement les familles de pièces, leur agencement et le processus ; ils n'identifient ni un client, ni un ensemble d'équipements fixes, ni une promesse de performance.
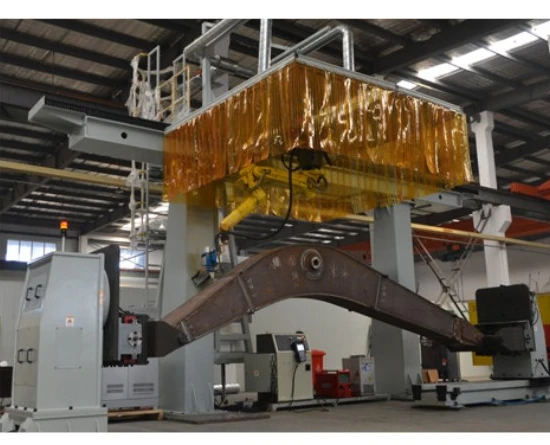
flèches et poutres d'engins de chantier
Assurer le support des sections longues fabriquées, coordonner les mouvements externes et maintenir l'accès à la soudure en adéquation avec le plan d'assemblage réel.
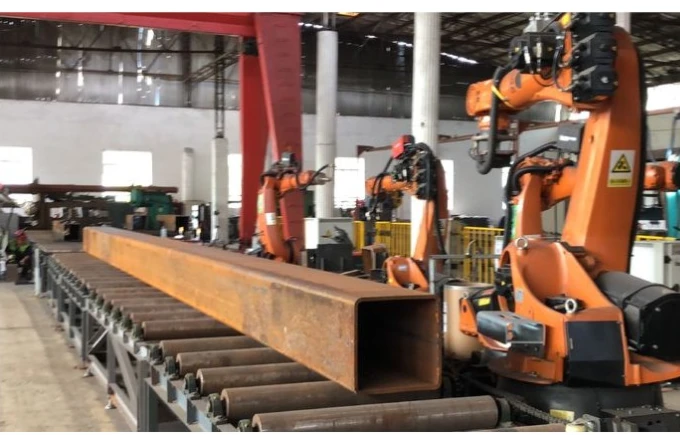
sections de structure en acier
Prévoir un accès multilatéral pour les sections caissonnées et les profilés structuraux sans considérer un dispositif comme universel.
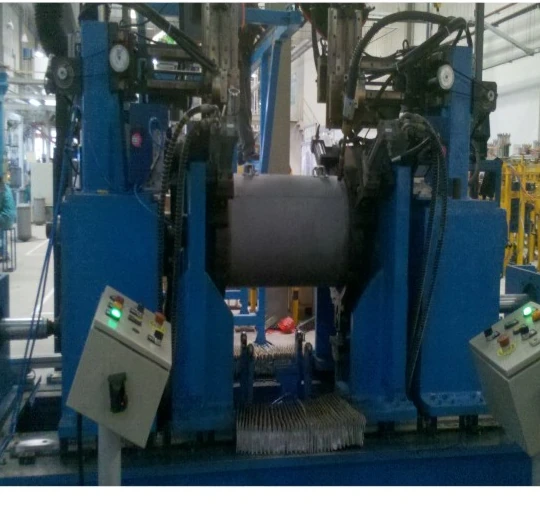
Enveloppes de récipients sous pression
Utiliser une présentation rotationnelle contrôlée pour les coutures cylindriques tout en confirmant le diamètre, le support et la méthode de chargement.
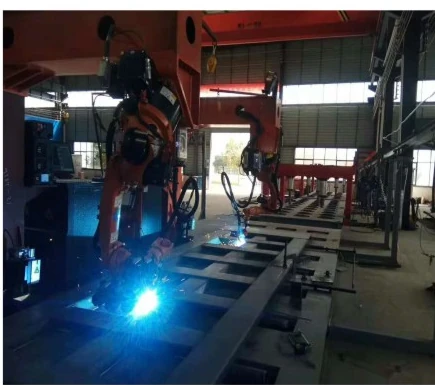
Fabrication de véhicules commerciaux
Séparez les réservoirs, les châssis et les structures de carrosserie en familles de pièces distinctes avant de sélectionner le système de maintien et le flux de travail.
Questions d'ingénierie à résoudre avant la conception préliminaire
Comment la plage de capacité est-elle sélectionnée ?
Indiquez la masse de la pièce, la masse du dispositif de fixation, le centre de gravité, le mode de support et l'orientation dynamique. Les calculs d'ingénierie du projet déterminent la plage applicable.
Quand faut-il envisager le mouvement externe du robot ?
Envisagez cette option lorsqu'une seule position de montage ne permet pas d'atteindre la longueur, la hauteur ou l'angle de joint requis, puis examinez les risques de collision, la rigidité et l'accès pour la maintenance.
Comment sont présentées les pièces longues ou de grand diamètre ?
Comparez les concepts de positionnement tête-contre-pointe, double colonne et autres avec les interfaces de support, de diamètre de rotation, de réglage de longueur, de chargement et de fixation.
De quoi a-t-on besoin pour un contrôle de soudage multipasse ?
Fournir les exigences relatives à la préparation des joints, aux matériaux, à l'épaisseur, au remplissage, à la séquence des passes, au préchauffage ou aux intervalles entre les passes, ainsi qu'à la stratégie de détection et de programmation.
Comment est développé le système de protection des pièces lourdes ?
L’évaluation des risques doit se baser sur les mouvements maximaux, le chargement, le levage, l’accès du personnel, le contrôle des fumées et les tâches de maintenance.
Les compositions présentées peuvent-elles être commandées sous forme de forfaits fixes ?
Ce sont des points de départ pour l'ingénierie. Les aspects mécaniques, électriques, de processus, de fixation, de protection et de réception doivent être validés par rapport à la pièce réelle.
Commencez par les données de la pièce et le plan de joint.
Partagez la gamme de pièces, la masse, le centre de gravité, les articulations, la méthode de chargement et les contraintes du site afin qu'EVST puisse définir le point de départ d'un poste de travail de robot de soudage robuste.