
Robots industriels Kawasaki : Guide des modèles et de sélection
Comparez les gammes de robots Kawasaki pour la manutention générale, le soudage, la palettisation, les applications à charge utile élevée et les liaisons parallèles. Sélectionnez d'abord la gamme de robots adaptée à votre processus, puis examinez les exigences en matière de charge utile, de portée, de charge au poignet, de montage et de contrôleur.
Comment choisir une gamme de robots Kawasaki
Les gammes Kawasaki sont organisées selon différents procédés et classes de charge. Choisissez la gamme en fonction de la tâche avant de comparer la charge utile nominale et la portée, car les limitations de poignet, le montage, l'environnement et les exigences du contrôleur peuvent modifier la sélection des solutions viables.
Comparer les modèles de robots Kawasaki par famille
Filtrez par modèle, famille, axes, charge utile et portée après avoir sélectionné la catégorie de processus. Utilisez les champs relatifs à la charge au poignet, au montage, à l'environnement et au contrôleur pour distinguer les candidats présentant des caractéristiques similaires en termes de charge utile uniquement.
| Image(s) | Modèle | Famille de robots | Haches | Charge utile | portée maximale / amplitude de mouvement | Répétabilité | Masse | Montage | Application | Protection | Amplitude articulaire / vitesse maximale | Charge admissible au poignet | Environnement d'installation | Contrôleur / alimentation | Performance spéciale | Prochaine action |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | RS003N | Robots polyvalents de la série R | 6 | 3 kg | 620 mm | ± 0.02 mm | 20 kg | Sol, plafond | Assemblage, manutention, scellage, alimentation en machines, meulage et ébavurage | IP54 ou équivalent | Gamme - JT1 ±160°;JT2 +150° à -60°;JT3 +120° à -150°;JT4 ±360°;JT5 ±135°;JT6 ±360° |Vitesse maximale — JT1 360°/s;JT2 250°/s;JT3 225°/s;JT4 540°/s;JT5 225°/s;JT6 540°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 0.12 kg·m²;JT5 0.12 kg·m²;JT6 0.03 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F60/2.0 kVA | / | Demander ce modèle |
 | RS007N | Robots polyvalents de la série R | 6 | 7 kg | 730 mm | ± 0.02 mm | 35 kg | Sol, plafond | Assemblage, manutention, scellage, alimentation en machines, meulage et ébavurage | Poignet : IP67 ou équivalent Axes de base : IP65 ou équivalent | Gamme - JT1 ±180°;JT2 ±135°;JT3 ±155°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Vitesse maximale — JT1 470°/s;JT2 380°/s;JT3 520°/s;JT4 550°/s;JT5 550°/s;JT6 1,000°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F60/2.0 kVA | / | Demander ce modèle |
 | RS007L | Robots polyvalents de la série R | 6 | 7 kg | 930 mm | ± 0.03 mm | 36 kg | Sol, plafond, mur | Assemblage, manutention, scellage, alimentation en machines, meulage et ébavurage | Poignet : IP67 ou équivalent Axes de base : IP65 ou équivalent | Gamme - JT1 ±180°;JT2 ±135°;JT3 ±157°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Vitesse maximale — JT1 370°/s;JT2 310°/s;JT3 410°/s;JT4 550°/s;JT5 550°/s;JT6 1,000°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F60/2.0 kVA | / | Demander ce modèle |
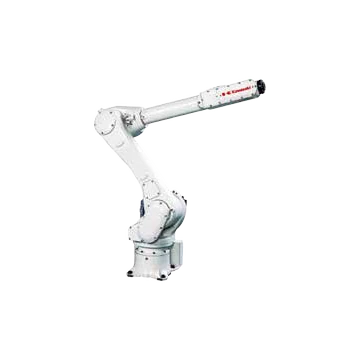 | RS013N | Robots polyvalents de la série R | 6 | 13 kg | 1,460 mm | ± 0.03 mm | 170 kg | Sol, plafond | Assemblage, manutention, scellage, alimentation en machines, meulage et ébavurage | IP67 ou équivalent | Gamme - JT1 ±180°;JT2 +138° à -105°;JT3 +135° à -159°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Vitesse maximale — JT1 265°/s;JT2 250°/s;JT3 265°/s;JT4 475°/s;JT5 475°/s;JT6 730°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F60/2.0 kVA, F01/5.6 kVA | / | Demander ce modèle |
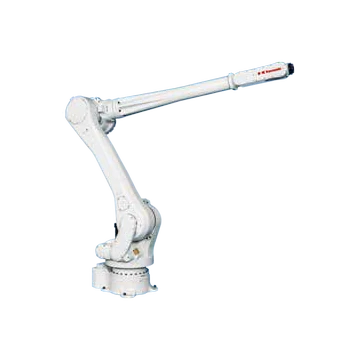 | RS015X | Robots polyvalents de la série R | 6 | 15 kg | 3,150 mm | ± 0.06 mm | 545 kg | Sol, plafond | Assemblage, manutention, scellage, alimentation en machines, meulage et ébavurage | Poignet : IP67 ou équivalent Axes de base : IP65 ou équivalent | Gamme - JT1 ±180°;JT2 +140° à -105°;JT3 +135° à -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Vitesse maximale — JT1 180°/s;JT2 180°/s;JT3 200°/s;JT4 410°/s;JT5 360°/s;JT6 610°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F02/7.5 kVA | / | Demander ce modèle |
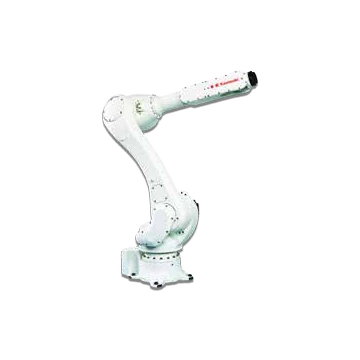 | RS020N | Robots polyvalents de la série R | 6 | 20 kg | 1,725 mm | ± 0.04 mm | 230 kg | Sol, plafond | Assemblage, manutention, scellage, alimentation en machines, meulage et ébavurage | IP67 ou équivalent | Gamme - JT1 ±180°;JT2 +155° à -105°;JT3 +150° à -163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Vitesse maximale — JT1 190°/s;JT2 205°/s;JT3 210°/s;JT4 400°/s;JT5 360°/s;JT6 610°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F02/7.5 kVA | / | Demander ce modèle |
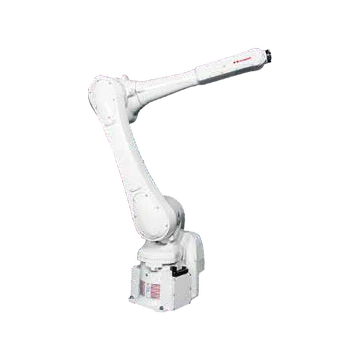 | RS025N | Robots polyvalents de la série R | 6 | 25 kg | 1,885 mm | ± 0.04 mm | 270 kg | Sol | Assemblage, manutention, scellage, alimentation en machines, meulage et ébavurage | IP67 ou équivalent | Gamme - JT1 ±180°;JT2 +131° à -100°;JT3 +145° à -161°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Vitesse maximale — JT1 215°/s;JT2 215°/s;JT3 270°/s;JT4 420°/s;JT5 420°/s;JT6 780°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 2.6 kg·m²;JT5 2.6 kg·m²;JT6 1.3 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F02/7.5 kVA | / | Demander ce modèle |
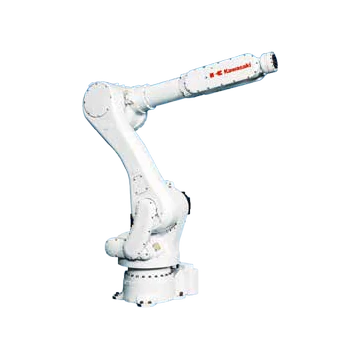 | RS030N | Robots polyvalents de la série R | 6 | 30 kg | 2,100 mm | ± 0.06 mm | 555 kg | Sol, plafond | Assemblage, manutention, scellage, alimentation en machines, meulage et ébavurage | Poignet : IP67 ou équivalent Axes de base : IP65 ou équivalent | Gamme - JT1 ±180°;JT2 +140° à -105°;JT3 +135° à -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Vitesse maximale — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Moment - JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |Inertie — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F02/7.5 kVA | / | Demander ce modèle |
| RS050N | Robots polyvalents de la série R | 6 | 50 kg | 2,100 mm | ± 0.06 mm | 555 kg | Sol, plafond | Assemblage, manutention, scellage, alimentation en machines, meulage et ébavurage | Poignet : IP67 ou équivalent Axes de base : IP65 ou équivalent | Gamme - JT1 ±180°;JT2 +140° à -105°;JT3 +135° à -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Vitesse maximale — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Moment - JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |Inertie — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F02/7.5 kVA | / | Demander ce modèle |
| RS080N | Robots polyvalents de la série R | 6 | 80 kg | 2,100 mm | ± 0.06 mm | 555 kg | Sol, plafond | Assemblage, manutention, scellage, alimentation en machines, meulage et ébavurage | Poignet : IP67 ou équivalent Axes de base : IP65 ou équivalent | Gamme - JT1 ±180°;JT2 +140° à -105°;JT3 +135° à -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Vitesse maximale — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Moment - JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |Inertie — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F02/7.5 kVA | / | Demander ce modèle |
 | BXP110S | Robots à charge utile importante BXP/BTP/BX/ZX/ZT | 6 | 110 kg | 1,634 mm | ± 0.06 mm | 700 kg | Sol | Assemblage, manutention et soudage par points | Poignet : IP67 ou équivalent Axes de base : IP54 ou équivalent | Gamme - JT1 ±160°;JT2 +120° à -65°;JT3 +90° à -81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Vitesse maximale — JT1 140°/s;JT2 130°/s;JT3 170°/s;JT4 220°/s;JT5 185°/s;JT6 300°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F02/7.5 kVA | / | Demander ce modèle |
 | BXP110L | Robots à charge utile importante BXP/BTP/BX/ZX/ZT | 6 | 110 kg | 2,597 mm | ± 0.06 mm | 870 kg | Sol | Assemblage, manutention et soudage par points | Poignet : IP67 ou équivalent Axes de base : IP54 ou équivalent | Gamme - JT1 ±160°;JT2 +76° à -60°;JT3 +90° à -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Vitesse maximale — JT1 140°/s;JT2 130°/s;JT3 135°/s;JT4 220°/s;JT5 200°/s;JT6 300°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F02/7.5 kVA | / | Demander ce modèle |
 | BXP135X | Robots à charge utile importante BXP/BTP/BX/ZX/ZT | 6 | 135 kg | 2,991 mm | ± 0.06 mm | 880 kg | Sol | Assemblage, manutention et soudage par points | Poignet : IP67 ou équivalent Axes de base : IP54 ou équivalent | Gamme - JT1 ±160°;JT2 +76° à -60°;JT3 +90° à -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Vitesse maximale — JT1 140°/s;JT2 105°/s;JT3 140°/s;JT4 220°/s;JT5 200°/s;JT6 300°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F02/7.5 kVA | / | Demander ce modèle |
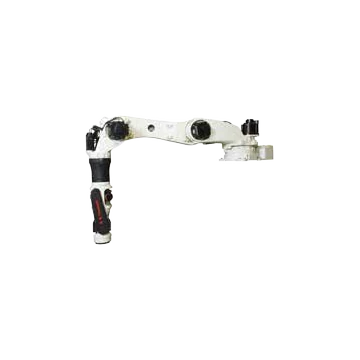 | BTP210L | Robots à charge utile importante BXP/BTP/BX/ZX/ZT | 6 | 210 kg | 3,151 mm | ± 0.08 mm | 1030 kg | Étagère | Assemblage, manutention et soudage par points | Poignet : IP67 ou équivalent Axes de base : IP54 ou équivalent | Gamme - JT1 ±160°;JT2 +80° à -130°;JT3 +90° à -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Vitesse maximale — JT1 115°/s;JT2 90°/s;JT3 115°/s;JT4 140°/s;JT5 135°/s;JT6 240°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 205 kg·m²;JT5 205 kg·m²;JT6 160 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F02/7.5 kVA | / | Demander ce modèle |
 | BX100S | Robots à charge utile importante BXP/BTP/BX/ZX/ZT | 6 | 100 kg | 1,634 mm | ± 0.06 mm | 720 kg | Sol | Assemblage, manutention et soudage par points | Poignet : IP67 ou équivalent Axes de base : IP54 ou équivalent | Gamme - JT1 ±160°;JT2 +120° à -65°;JT3 +90° à -81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Vitesse maximale — JT1 135°/s;JT2 125°/s;JT3 155°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F02/7.5 kVA | / | Demander ce modèle |
| BX100N | Robots à charge utile importante BXP/BTP/BX/ZX/ZT | 6 | 100 kg | 2,200 mm | ± 0.06 mm | 740 kg | Sol | Assemblage, manutention et soudage par points | Poignet : IP67 ou équivalent Axes de base : IP54 ou équivalent | Gamme - JT1 ±160°;JT2 +120° à -65°;JT3 +90° à -77°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Vitesse maximale — JT1 135°/s;JT2 110°/s;JT3 140°/s;JT4 200°/s;JT5 200°/s;JT6 300°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F02/7.5 kVA | / | Demander ce modèle |
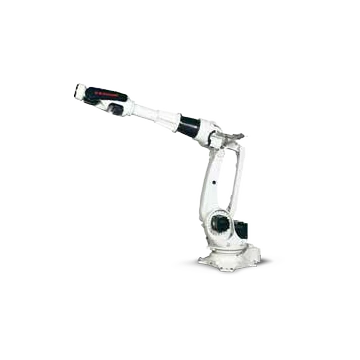 | BX100L | Robots à charge utile importante BXP/BTP/BX/ZX/ZT | 6 | 100 kg | 2,597 mm | ± 0.06 mm | 930 kg | Sol | Assemblage, manutention et soudage par points | Poignet : IP67 ou équivalent Axes de base : IP54 ou équivalent | Gamme - JT1 ±160°;JT2 +76° à -60°;JT3 +90° à -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Vitesse maximale — JT1 105°/s;JT2 130°/s;JT3 130°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F02/7.5 kVA | / | Demander ce modèle |
| BX200L | Robots à charge utile importante BXP/BTP/BX/ZX/ZT | 6 | 200 kg | 2,597 mm | ± 0.06 mm | 1460 kg | Sol | Assemblage, manutention et soudage par points | Poignet : IP67 ou équivalent Axes de base : IP54 ou équivalent | Gamme - JT1 ±160°;JT2 +76° à -60°;JT3 +90° à -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Vitesse maximale — JT1 105°/s;JT2 90°/s;JT3 100°/s;JT4 120°/s;JT5 120°/s;JT6 200°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F02/7.5 kVA | / | Demander ce modèle |
 | BX130X | Robots à charge utile importante BXP/BTP/BX/ZX/ZT | 6 | 130 kg | 2,991 mm | ± 0.06 mm | 920 kg | Sol | Assemblage, manutention et soudage par points | Poignet : IP67 ou équivalent Axes de base : IP54 ou équivalent | Gamme - JT1 ±180°;JT2 +76° à -60°;JT3 +76° à -60°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Vitesse maximale — JT1 105°/s;JT2 90°/s;JT3 130°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F02/7.5 kVA | / | Demander ce modèle |
| BX200X | Robots à charge utile importante BXP/BTP/BX/ZX/ZT | 6 | 200 kg | 2,812 mm | ± 0.07 mm | 1460 kg | Sol | Assemblage, manutention et soudage par points | Poignet : IP67 ou équivalent Axes de base : IP54 ou équivalent | Gamme - JT1 ±180°;JT2 +76° à -60°;JT3 +90° à -120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Vitesse maximale — JT1 125°/s;JT2 102°/s;JT3 85°/s;JT4 105°/s;JT5 110°/s;JT6 180°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F02/7.5 kVA | / | Demander ce modèle |
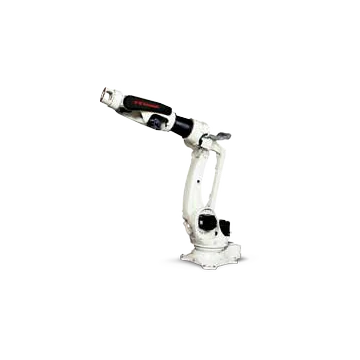 | BX300L | Robots à charge utile importante BXP/BTP/BX/ZX/ZT | 6 | 300 kg | 2,812 mm | ± 0.07 mm | 1460 kg | Sol | Assemblage, manutention et soudage par points | Poignet : IP67 ou équivalent Axes de base : IP54 ou équivalent | Gamme - JT1 ±180°;JT2 +76° à -60°;JT3 +90° à -120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Vitesse maximale — JT1 125°/s;JT2 102°/s;JT3 85°/s;JT4 105°/s;JT5 110°/s;JT6 180°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F02/7.5 kVA | / | Demander ce modèle |
 | ZX130L | Robots à charge utile importante BXP/BTP/BX/ZX/ZT | 6 | 130 kg | 2,951 mm | ± 0.3 mm | 1400 kg | Sol | Assemblage, manutention et soudage par points | / | Gamme - JT1 ±180°;JT2 +75° à -60°;JT3 +250° à -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Vitesse maximale — JT1 110°/s;JT2 110°/s;JT3 110°/s;JT4 140°/s;JT5 135°/s;JT6 230°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 51.9 kg·m²;JT5 51.9 kg·m²;JT6 27.4 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | E02/7.5 kVA | / | Demander ce modèle |
 | ZX165U | Robots à charge utile importante BXP/BTP/BX/ZX/ZT | 6 | 165 kg | 2,651 mm | ± 0.3 mm | 1350 kg | Sol | Assemblage, manutention et soudage par points | / | Gamme - JT1 ±180°;JT2 +75° à -60°;JT3 +250° à -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Vitesse maximale — JT1 110°/s;JT2 110°/s;JT3 115°/s;JT4 140°/s;JT5 155°/s;JT6 260°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | E02/7.5 kVA | / | Demander ce modèle |
 | ZX200S | Robots à charge utile importante BXP/BTP/BX/ZX/ZT | 6 | 200 kg | 2,651 mm | ± 0.3 mm | 1400 kg | Sol | Assemblage, manutention et soudage par points | / | Gamme - JT1 ±180°;JT2 +75° à -60°;JT3 +250° à -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Vitesse maximale — JT1 105°/s;JT2 110°/s;JT3 105°/s;JT4 120°/s;JT5 120°/s;JT6 200°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 117.6 kg·m²;JT5 117.6 kg·m²;JT6 63.7 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | E02/7.5 kVA | / | Demander ce modèle |
 | ZX300S | Robots à charge utile importante BXP/BTP/BX/ZX/ZT | 6 | 300 kg | 2,501 mm | ± 0.3 mm | 1400 kg | Sol | Assemblage, manutention et soudage par points | / | Gamme - JT1 ±180°;JT2 +75° à -60°;JT3 +250° à -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Vitesse maximale — JT1 100°/s;JT2 85°/s;JT3 85°/s;JT4 90°/s;JT5 90°/s;JT6 150°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 166.6 kg·m²;JT5 166.6 kg·m²;JT6 107.8 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | E02/7.5 kVA | / | Demander ce modèle |
 | ZT165U | Robots à charge utile importante BXP/BTP/BX/ZX/ZT | 6 | 165 kg | 3,230 mm | ± 0.3 mm | 1550 kg | Étagère | Assemblage, manutention et soudage par points | / | Gamme - JT1 ±180°;JT2 +60 - –75°;JT3 +165 - –95°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Vitesse maximale — JT1 105°/s;JT2 105°/s;JT3 105°/s;JT4 135°/s;JT5 135°/s;JT6 210°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | E02/7.5 kVA | / | Demander ce modèle |
 | BA006N | Robots de soudage à l'arc BA/RA | 6 | 6 kg | 1,445 mm | ± 0.06 mm | 150 kg | Sol, plafond | Soudage à l'arc | / | Gamme - JT1 ±165°;JT2 +150° à -90°;JT3 +90° à -175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |Vitesse maximale — JT1 240°/s;JT2 240°/s;JT3 220°/s;JT4 430°/s;JT5 430°/s;JT6 650°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F60/2.0 kVA, F01/5.6 kVA | / | Demander ce modèle |
 | BA006L | Robots de soudage à l'arc BA/RA | 6 | 6 kg | 2,036 mm | ± 0.08 mm | 160 kg | Sol, plafond | Soudage à l'arc | / | Gamme - JT1 ±165°;JT2 +150° à -90°;JT3 +90° à -175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |Vitesse maximale — JT1 210°/s;JT2 210°/s;JT3 220°/s;JT4 430°/s;JT5 430°/s;JT6 650°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F60/2.0 kVA, F01/5.6 kVA | / | Demander ce modèle |
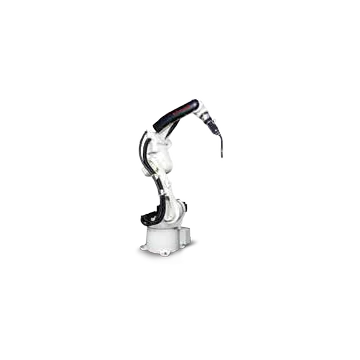 | BA013N | Robots de soudage à l'arc BA/RA | 6 | 13 kg | 1,492 mm | ± 0.04 mm | 260 kg | Sol | Soudage à l'arc | / | Gamme - JT1 ±165°;JT2 +150° à -95°;JT3 +90° à -185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |Vitesse maximale — JT1 265°/s;JT2 250°/s;JT3 265°/s;JT4 470°/s;JT5 475°/s;JT6 730°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C ;25 -% 85(Ni rosée ni gel ne sont autorisés) | F01/5.6 kVA | / | Demander ce modèle |
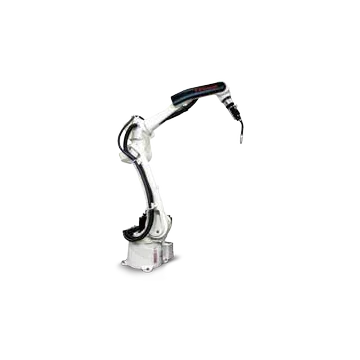 | BA013L | Robots de soudage à l'arc BA/RA | 6 | 13 kg | 2,093 mm | ± 0.06 mm | 280 kg | Sol | Soudage à l'arc | / | Gamme - JT1 ±165°;JT2 +150° à -95°;JT3 +90° à -185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |Vitesse maximale — JT1 215°/s;JT2 215°/s;JT3 270°/s;JT4 440°/s;JT5 475°/s;JT6 730°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C ;25 -% 85(Ni rosée ni gel ne sont autorisés) | F02/7.5 kVA | / | Demander ce modèle |
 | RA005L | Robots de soudage à l'arc BA/RA | 6 | 5 kg | 903 mm | ± 0.03 mm | 37 kg | Sol, plafond | Soudage à l'arc | / | Gamme - JT1 ±180°;JT2 +135° à -80°;JT3 +118° à -172°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Vitesse maximale — JT1 300°/s;JT2 300°/s;JT3 300°/s;JT4 460°/s;JT5 460°/s;JT6 740°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.12 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F60/2.0 kVA | / | Demander ce modèle |
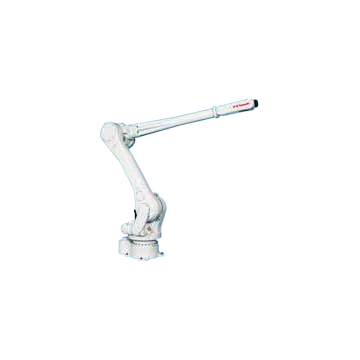 | RA015X | Robots de soudage à l'arc BA/RA | 6 | 15 kg | 3,150 mm | ± 0.06 mm | 545 kg | Sol, plafond | Soudage à l'arc | / | Gamme - JT1 ±180°;JT2 +140° à -105°;JT3 +135° à -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Vitesse maximale — JT1 180°/s;JT2 180°/s;JT3 200°/s;JT4 410°/s;JT5 360°/s;JT6 610°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F02/7.5 kVA | / | Demander ce modèle |
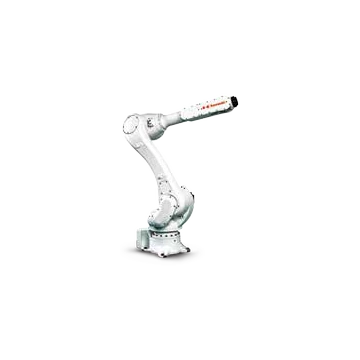 | RA020N | Robots de soudage à l'arc BA/RA | 6 | 20 kg | 1,725 mm | ± 0.04 mm | 230 kg | Sol, plafond | Soudage à l'arc | / | Gamme - JT1 ±180°;JT2 +155° à -105°;JT3 +150° à -163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Vitesse maximale — JT1 190°/s;JT2 205°/s;JT3 210°/s;JT4 400°/s;JT5 360°/s;JT6 610°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F01/5.6 kVA | / | Demander ce modèle |
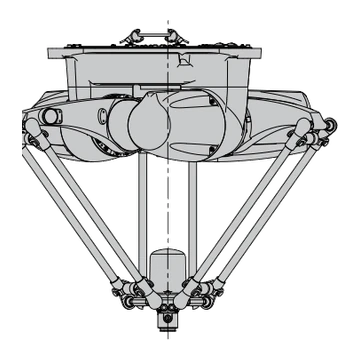 | YF002N | Robots delta YF | 4 | 2 kg | Φ600 × H200 mm | ± 0.04 mm | 60 kg | Plafond | Assemblage et manutention | IP65 ou équivalent | / | / | 10 - 35 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F01/5.6 kVA | Répétabilité angulaire ±0.1 ;Temps de cycle * 2 (Charge utile) 0.3 s (0.5 kg), 0.36 s(2kg) | Demander ce modèle |
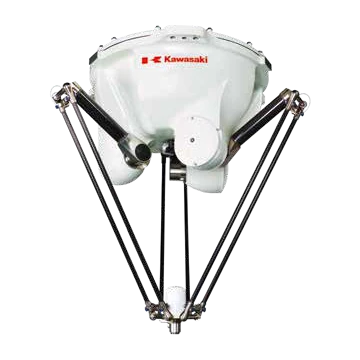 | YF003N | Robots delta YF | 4 | 3 kg | Φ1300 × H500 mm | ± 0.1 mm | 145 kg | Plafond | Assemblage et manutention | IP65 ou équivalent | / | / | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F01/5.6 kVA | Répétabilité angulaire ±0.1 ;Temps de cycle * 2 (Charge utile) 0.27 s (1 kg), 0.45 s(3kg) | Demander ce modèle |
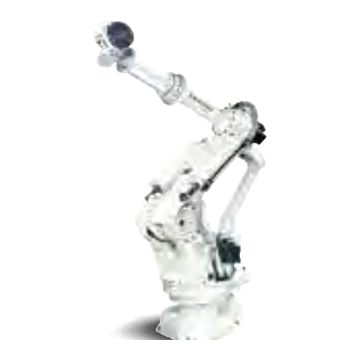 | MX350L | Robots extra-larges MX/MT/MG | 6 | 360 kg | 3,018 mm | ± 0.1 mm | 2800 kg | Sol | Manutention et entretien des machines | / | Gamme - JT1 ±180°;JT2 +90° à -45°;JT3 +20° à -115°;JT4 ±360°;JT5 ±110°;JT6 ±360° |Vitesse maximale — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F02/7.5 kVA | / | Demander ce modèle |
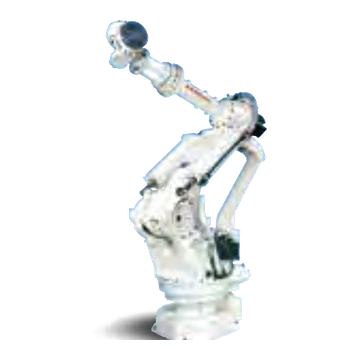 | MX420L | Robots extra-larges MX/MT/MG | 6 | 420 kg | 2,778 mm | ± 0.1 mm | 2800 kg | Sol | Manutention et entretien des machines | / | Gamme - JT1 ±180°;JT2 +90° à -45°;JT3 +20° à -125°;JT4 ±360°;JT5 ±110°;JT6 ±360° |Vitesse maximale — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F04/12 kVA | / | Demander ce modèle |
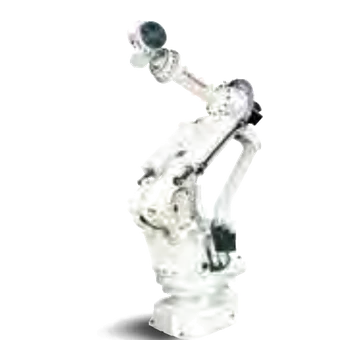 | MX500N | Robots extra-larges MX/MT/MG | 6 | 500 kg | 2,540 mm | ± 0.1 mm | 2750 kg | Sol | Manutention et entretien des machines | / | Gamme - JT1 ±180°;JT2 +90° à -45°;JT3 +20° à -130°;JT4 ±360°;JT5 ±120°;JT6 ±360° |Vitesse maximale — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F04/12 kVA | / | Demander ce modèle |
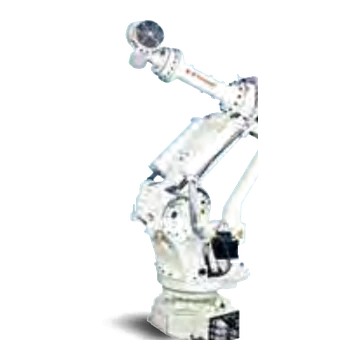 | MX700N | Robots extra-larges MX/MT/MG | 6 | 700 kg | 2,540 mm | ± 0.1 mm | 2860 kg | Sol | Manutention et entretien des machines | / | Gamme - / |Vitesse maximale — / | Moment - / |Inertie — / | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F04/12 kVA | / | Demander ce modèle |
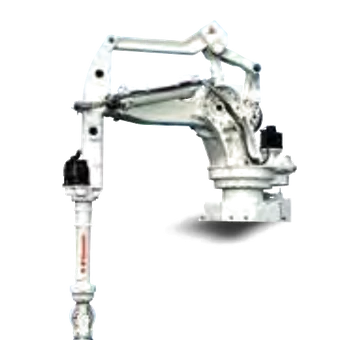 | MT400N | Robots extra-larges MX/MT/MG | 6 | 400 kg | 3,503 mm | ± 0.5 mm | 2600 kg | Sol | Manutention et entretien des machines | / | Gamme - / |Vitesse maximale — / | Moment - / |Inertie — / | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | E58/15 kVA | / | Demander ce modèle |
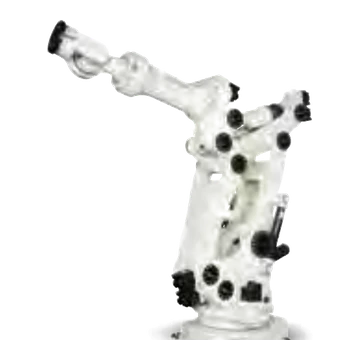 | MG15HL | Robots extra-larges MX/MT/MG | 6 | 1500 kg | 4,005 mm | ± 0.1 mm | 6550 kg | Sol | Manutention et entretien des machines | / | Gamme - / |Vitesse maximale — / | Moment - / |Inertie — / | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | E58/15 kVA | / | Demander ce modèle |
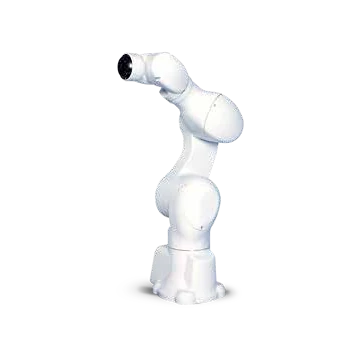 | MC004N | Robots médicaux et pharmaceutiques MC | 6 | 4 kg | 505.8 mm | ± 0.05 mm | 25 kg | Sol, plafond | Pharmaceutique | / | Gamme - JT1 ±180°;JT2 +135° à -95°;JT3 +60° à -155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |Vitesse maximale — JT1 200°/s;JT2 180°/s;JT3 225°/s;JT4 700°/s;JT5 500°/s;JT6 350°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10 - 35 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F60/2.0 kVA | / | Demander ce modèle |
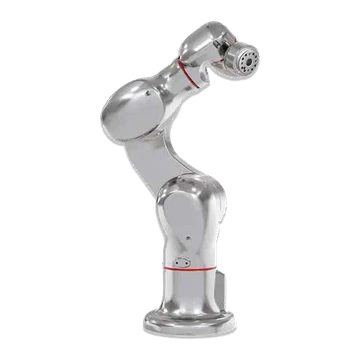 | MC004V | Robots médicaux et pharmaceutiques MC | 6 | 4 kg | 505.8 mm | ± 0.05 mm | 25 kg | Sol, plafond | Pharmaceutique | / | Gamme - JT1 ±180°;JT2 +135° à -95°;JT3 +60° à -155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |Vitesse maximale — JT1 200°/s;JT2 180°/s;JT3 225°/s;JT4 700°/s;JT5 500°/s;JT6 350°/s | Moment - JT4 3 920 N·m ;JT5 3 920 N·m ;JT6 1 960 N·m |Inertie — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10 - 35 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F60/2.0 kVA | / | Demander ce modèle |
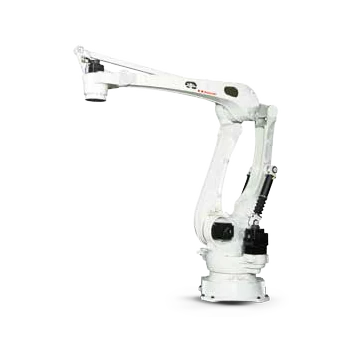 | CP180L | robots de palettisation CP/RD | 4 | 180 kg | 3,255 mm | ± 0.5 mm | 1600 kg | Sol | Palettisation | / | Gamme - JT1 ±160°;JT2 +95° à -46°;JT3 +15° à -110°;JT4 ±360° |Vitesse maximale — JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/s | Inertie — JT4 85/140 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F03/12 kVA | / | Demander ce modèle |
| CP300L | robots de palettisation CP/RD | 4 | 300 kg | 3,255 mm | ± 0.5 mm | 1600 kg | Sol | Palettisation | / | Gamme - JT1 ±160°;JT2 +95° à -46°;JT3 +15° à -110°;JT4 ±360° |Vitesse maximale — JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/s | Inertie — JT4 85/140 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F03/12 kVA | / | Demander ce modèle |
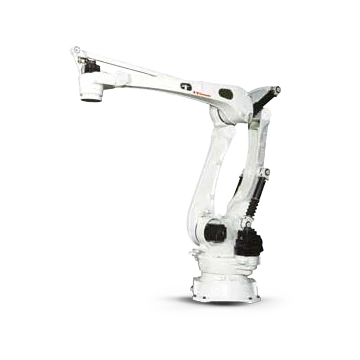 | CP500L | robots de palettisation CP/RD | 4 | 500 kg | 3,255 mm | ± 0.5 mm | 1650 kg | Sol | Palettisation | / | Gamme - JT1 ±160°;JT2 +95° à -46°;JT3 +15° à -110°;JT4 ±360° |Vitesse maximale — JT1 85°/s;JT2 80°/s;JT3 80°/s;JT4 180°/s | Inertie — JT4 250 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F03/12 kVA | / | Demander ce modèle |
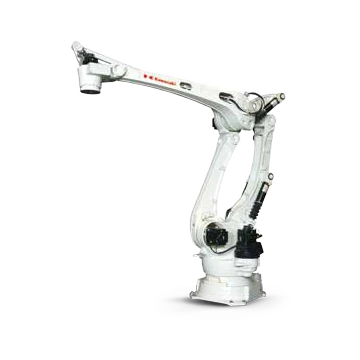 | CP700L | robots de palettisation CP/RD | 4 | 700 kg | 3,255 mm | ± 0.5 mm | 1650 kg | Sol | Palettisation | / | Gamme - JT1 ±160°;JT2 +95° à -46°;JT3 +15° à -110°;JT4 ±360° |Vitesse maximale — JT1 75°/s;JT2 65°/s;JT3 65°/s;JT4 170°/s | Inertie — / | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F03/12 kVA | / | Demander ce modèle |
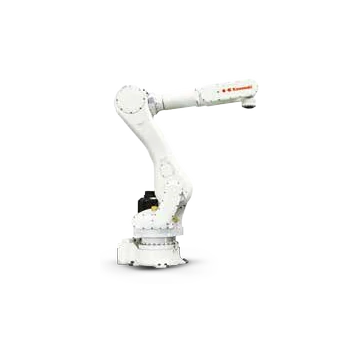 | RD080N | robots de palettisation CP/RD | 5 | 80 kg | 2,100 mm | ± 0.07 mm | 540 kg | Sol | Palettisation | / | Gamme - JT1 ±180°;JT2 +140° à -105°;JT3 +40° à -205°;JT4 ±360°;JT5 ±10° |Vitesse maximale — JT1 180°/s;JT2 180°/s;JT3 175°/s;JT4 360°/s | Inertie — JT4 13.7 kg·m² | 0 - 45 °C ;35 -% 85(Ni rosée ni gel ne sont autorisés) | F03/12 kVA | / | Demander ce modèle |
Aucun modèle Kawasaki correspondant n'a été trouvé. Veuillez vider un ou plusieurs filtres ou envoyer les éléments requis (charge utile, enveloppe de travail, application et montage) pour une évaluation du projet.
FAQ sur les robots et solutions d'automatisation Kawasaki
Quelles séries de robots Kawasaki conviennent aux applications de manutention, de soudage ou de palettisation ?
Cette page présente les robots polyvalents de la série R, les robots de soudage BA et RA, les robots de palettisation CP et RD, les robots delta YF et plusieurs familles de robots à grande capacité de charge. Utilisez le champ « Application » en précisant les exigences en matière de charge utile, de portée, de charge au poignet, de montage et de cycle pour affiner votre sélection.
Pourquoi faut-il vérifier la charge au niveau du poignet du robot Kawasaki en plus de la charge utile ?
La charge utile du robot n'est qu'une des limites. Le centre de gravité de l'outil et de la pièce, le moment et l'inertie du poignet, la position et l'accélération du robot peuvent déterminer si la charge est acceptable, même lorsque la masse totale est inférieure à la charge utile nominale.
EVST peut-il examiner le contrôleur et la cellule d'automatisation avec un robot Kawasaki ?
Oui. L'audit peut porter sur le robot et son contrôleur, l'outillage, les équipements de process, les dispositifs de fixation, la sécurité, l'automate programmable et les interfaces réseau, l'environnement d'installation, la mise en service et le périmètre de maintenance.
Quelles informations sont nécessaires pour obtenir un devis pour un robot Kawasaki ?
Indiquez le modèle ou l'application exact(e), l'outil et la charge du produit, le centre de gravité, la portée et les positions requises, la cible du cycle, le montage, l'environnement, les besoins en matière de contrôleur et d'interface, la quantité, la destination et le délai.
Auteur : Équipe éditoriale d'EVST
L'équipe éditoriale d'EVST gère cette page pour faciliter le choix des robots et la planification des projets. La disponibilité du produit, sa configuration, sa validation de sécurité et son périmètre d'intégration doivent être confirmés pour l'application prévue.
Politique éditoriale · Politique correctionnelle · Conditions d’utilisation
Dernière mise à jour: