
Robots industriels QJAR : Guide des modèles et de sélection
Comparez les robots QJAR pour le soudage, la manutention, la palettisation et autres tâches d'automatisation industrielle. Commencez par l'application, la charge totale (outils et pièces), la portée et l'installation, puis examinez le modèle présélectionné dans le tableau.
Comment présélectionner un robot QJAR
Choisissez d'abord la famille de procédés, puis vérifiez que la charge utile et la portée couvrent l'outil, la pièce et les positions de travail réelles. L'installation, la protection et toute version spécifique au procédé doivent être vérifiées avant de fixer le contrôleur, l'outillage et le périmètre de la cellule.
Comparer les modèles de robots QJAR
Utilisez les filtres pour affiner la sélection par modèle, catégorie d'application, axes, charge utile et portée. Considérez les valeurs affichées comme des limites de sélection et vérifiez la charge au niveau du poignet, le temps de cycle et les postures requises pour l'application.
| Image(s) | Modèle | Haches | Charge utile | Envergure maximale | Répéter le positionnement | Poids | Source d'alimentation | Installation | Application | Armoire de commande | Amplitude articulaire / vitesse maximale | Charge admissible au poignet | Prochaine action |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
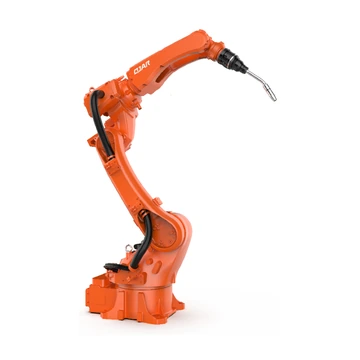 | QJR6-1400H | 6 | 6 kg | 1,461 mm | ± 0.08 mm | 150 kg | Monophasé 220 V ±10% | Montage au sol ou au plafond | Soudage avec kit de soudage (machine à souder : Aotai NBC-350RL ou Megmeet Ehave 2 CM350R, dévidoir de fil, pistolet de soudage anti-collision) | Robot 2.6 kVA ;Armoire 2.6 kVA ;Dimensions du meuble : 600*480*920 mm ;Poids du meuble : 80 kg | Gamme - J1 ±174°;J2 +159°, -93°;J3 +95°, -125°;J4 ±183°;J5 +129°, -126°;J6 ±360° |Vitesse maximale — J1 235°/s;J2 235°/s;J3 240°/s;J4 361°/s;J5 361°/s;J6 974°/s | Couple — J4 28 N·m ;J5 14.4 N·m ;J6 5 N·m |Inertie — J4 1.2 kg·m²;J5 0.8 kg·m²;J6 0.1 kg·m² | Demander ce modèle |
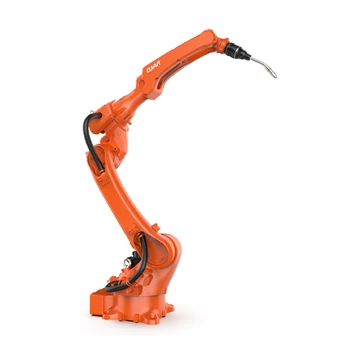 | QJR6-2000H | 6 | 6 kg | 2,014 mm | ± 0.08 mm | 230 kg | Monophasé 220 V ±10% | Montage au sol ou au plafond | Soudage avec kit de soudage (machine à souder : Aotai NBC-350RL ou Megmeet Ehave 2 CM350R, dévidoir de fil, pistolet de soudage anti-collision) | Robot 3.4 kVA ;Armoire 3.4 kVA ;Dimensions du meuble : 600*480*920 mm ;Poids du meuble : 80 kg | Gamme - J1 ±175°;J2 +159°, -95°;J3 +95°, -125°;J4 ±183°;J5 +129°, -126°;J6 ±360° |Vitesse maximale — J1 189.1 °/s;J2 189.1 °/s;J3 189.1 °/s;J4 378.2 °/s;J5 378.2 °/s;J6 974 °/s | Couple — J4 28 N·m ;J5 14.4 N·m ;J6 5.1 N·m |Inertie — J4 1.2 kg·m²;J5 0.8 kg·m²;J6 0.1 kg·m² | Demander ce modèle |
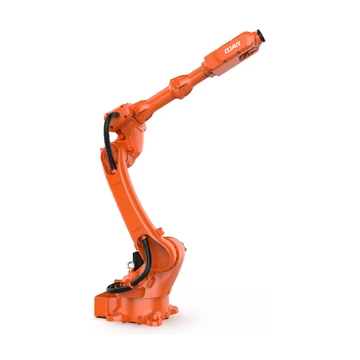 | QJR6-2100 | 6 | 6 kg | 2,121 mm | ± 0.05 mm | 245 kg | Monophasé 220 V ±10% | Montage au sol ou au plafond | Manutention, assemblage, tri, chargement et déchargement, etc. | Robot 3.6 kVA ;Armoire 3.6 kVA ;Dimensions du meuble : 600*480*920 mm ;Poids du meuble : 95 kg | Gamme - J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Vitesse maximale — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Couple — J4 28Nm;J5 28Nm;J6 26.4 Nm |Inertie — J4 1.1 kg·m²;J5 1 kg·m²;J6 0.7 kg·m² | Demander ce modèle |
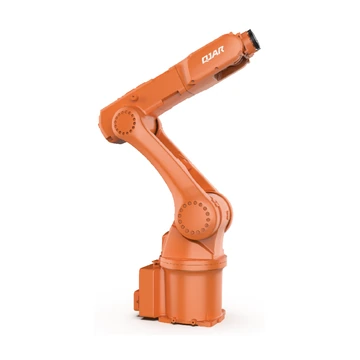 | QJR7-900 | 6 | 7 kg | 903.5 mm | ± 0.03 mm | 47 kg | Monophasé 220 V ±10% | Montage au sol ou au plafond | Manutention, assemblage, tri, chargement et déchargement, etc. | Robot 1.4 kVA ;Armoire 7.5 kVA ;Dimensions du meuble : 422*420*210 mm ;Poids du meuble : 20 kg | Gamme - J1 ±182°;J2 +132°, -94°;J3 +74°, -187°;J4 ±172°;J5 ±125°;J6 ±360° |Vitesse maximale — J1 320°/s;J2 258°/s;J3 401°/s;J4 429°/s;J5 429°/s;J6 687°/s | Couple — J4 33.6Nm;J5 18.4Nm;J6 15.8 Nm |Inertie — J4 1.61 kg·m²;J5 0.97 kg·m²;J6 0.42 kg·m² | Demander ce modèle |
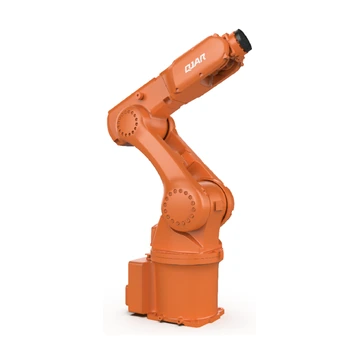 | QJR8-700 | 6 | 8 kg | 744 mm | ± 0.03 mm | 45 kg | Monophasé 220 V ±10% | Montage au sol ou au plafond | Manutention, assemblage, tri, chargement et déchargement, etc. | Robot 1.4 kVA ;Armoire 7.5 kVA ;Dimensions du meuble : 422*420*210 mm ;Poids du meuble : 20 kg | Gamme - J1 ±182°;J2 +132°, -98°;J3 +70°, -190°;J4 ±172°;J5 ±125°;J6 ±360° |Vitesse maximale — J1 320°/s;J2 320°/s;J3 401°/s;J4 429°/s;J5 429°/s;J6 687°/s | Couple — J4 33.6Nm;J5 18.4Nm;J6 15.8 Nm |Inertie — J4 1.21 kg·m²;J5 0.87 kg·m²;J6 0.42 kg·m² | Demander ce modèle |
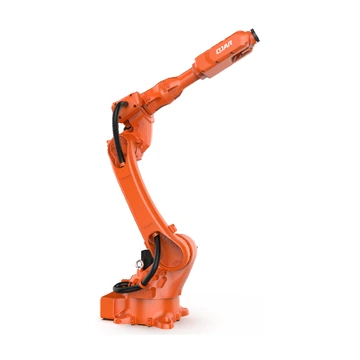 | QJR10-1900 | 6 | 10 kg | 1,943 mm | ± 0.05 mm | 245 kg | Monophasé 220 V ±10% | Montage au sol ou au plafond | Manutention, assemblage, tri, chargement et déchargement, polissage et meulage, etc. | Robot 3.6 kVA ;Armoire 3.6 kVA ;Dimensions du meuble : 600*480*920 mm ;Poids du meuble : 95 kg | Gamme - J1 ±175°;J2 +159°, -95°;J3 + 95°, - 125° ;J4 ±185°;J5 ±115°;J6 ±360° |Vitesse maximale — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Couple — J4 28Nm;J5 28Nm;J6 26.4 N·m |Inertie — J4 1.1 kg·m²;J5 1 kg·m²;J6 0.7 kg·m² | Demander ce modèle |
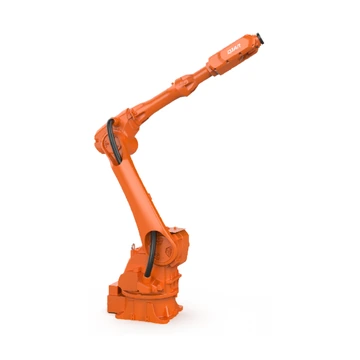 | QJR12-2300 | 6 | 12 kg | 2,304.8 mm | ± 0.05 mm | 275 kg | Monophasé 220 V ±10% | Montage au sol ou au plafond | Manutention, assemblage, tri, chargement et déchargement, etc. | Robot 3.7 kVA ;Armoire 3.7 kVA ;Dimensions du meuble : 600*480*920 mm ;Poids du meuble : 85 kg | Gamme - J1 ±172°;J2 +150°, - 110°;J3 + 85°, -150° ;J4 ±185°;J5 ±115°;J6 ±360° |Vitesse maximale — J1 177°/s;J2 177°/s;J3 189°/s;J4 458°/s;J5 515°/s;J6 630°/s | Couple — J4 88.3 N·m ;J5 28.05 N·m ;J6 28.05 Nm |Inertie — J4 4.09 kg·m²;J5 1.61 kg·m²;J6 0.93 kg·m² | Demander ce modèle |
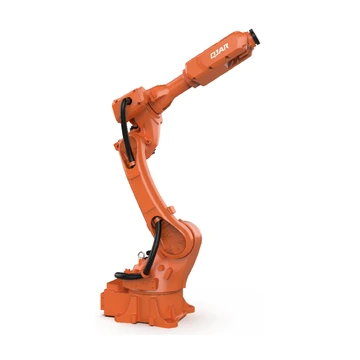 | QJR15-1500 | 6 | 15 kg | 1,538 mm | ± 0.05 mm | 170 kg | Monophasé 220 V ±10% | Montage au sol ou au plafond | Manutention, assemblage, tri, chargement et déchargement, polissage et meulage, etc. | Robot 2.9 kVA ;Armoire 2.9 kVA ;Dimensions du meuble : 600*480*920 mm ;Poids du meuble : 90 kg | Gamme - J1 ±168°;J2 +159°, - 93°;J3 + 92°, -125° ;J4 ±185°;J5 ±115°;J6 ±360° |Vitesse maximale — J1 234°/s;J2 234°/s;J3 240°/s;J4 372°/s;J5 630°/s;J6 687°/s | Couple — J4 28 N·m ;J5 28 N·m ;J6 26.4 N·m |Inertie — J4 1.9 kg·m²;J5 1.9 kg·m²;J6 0.7 kg·m² | Demander ce modèle |
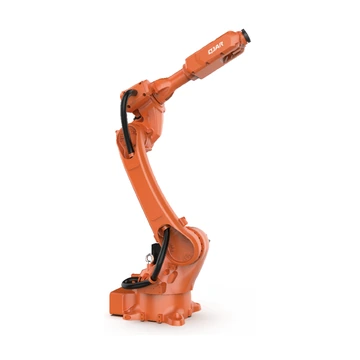 | QJR15-1700 | 6 | 15 kg | 1,792 mm | ± 0.05 mm | 240 kg | Monophasé 220 V ±10% | Montage au sol ou au plafond | Manutention, assemblage, tri, chargement et déchargement, etc. | Robot 3.6 kVA ;Armoire 3.6 kVA ;Dimensions du meuble : 600*480*920 mm ;Poids du meuble : 85 kg | Gamme - J1 ±175°;J2 +159°, - 95°;J3 + 92°, -125° ;J4 ±185°;J5 ±115°;J6 ±360° |Vitesse maximale — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Couple — J4 28 N·m ;J5 28 N·m ;J6 26.4 N·m |Inertie — J4 1.8 kg·m²;J5 1.9 kg·m²;J6 0.7 kg·m² | Demander ce modèle |
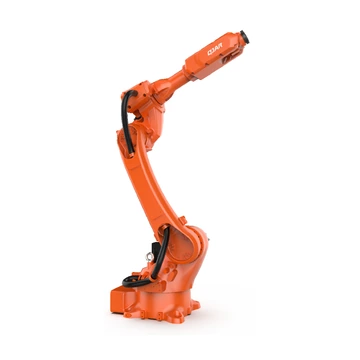 | QJR20-1700 | 6 | 20 kg | 1,792 mm | ± 0.05 mm | 240 kg | Monophasé 220 V ±10% | Montage au sol ou au plafond | Palettisation, manutention, chargement et déchargement, découpe laser, peinture, polissage et meulage, etc. | Robot 3.6 kVA ;Armoire 3.7 kVA ;Dimensions du meuble : 600*480*1270 mm ;Poids du meuble : 120 kg | Gamme - J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Vitesse maximale — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 429°/s;J6 544°/s | Couple — J4 26.4 N·m ;J5 32 N·m ;J6 26.4 N·m |Inertie — J4 1.75 kg·m²;J5 3.43 kg·m²;J6 0.97 kg·m² | Demander ce modèle |
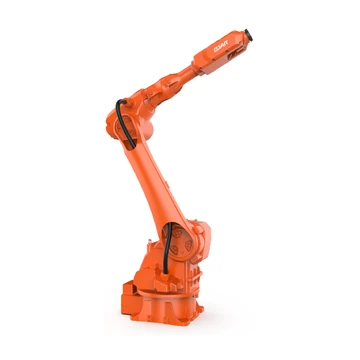 | QJR20-2000 (Non antidéflagrant) | 6 | 20 kg | 2,001.7 mm | ± 0.05 mm | 270 kg | Monophasé 220 V ±10% | Montage au sol ou au plafond | Manutention, assemblage, tri, chargement et déchargement, etc. | Robot 3.7 kVA ;Armoire 3.7 kVA ;Dimensions du meuble : 600*480*920 mm ;Poids du meuble : 95 kg | Gamme - J1 +172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Vitesse maximale — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/ s;J5 412°/s;J6 515°/s | Couple — J4 83.3 N·m ;J5 34Nm;J6 28 N·m |Inertie — J4 4.1 kg·m²;J5 3.8 kg·m²;J6 1.1 kgm | Demander ce modèle |
| QJR20-2000 (Antidéflagrant) | 6 | 20 kg | 2,001.7 mm | ± 0.05 mm | 270 kg | Monophasé 220 V ±10% | Montage au sol ou au plafond | Manutention, chargement et déchargement, tri, assemblage, etc. | Robot 3.7 kVA ;Armoire 3.7 kVA ;Dimensions du meuble : 600*480*1270 mm ;Poids du meuble : 120 kg | Gamme - J1 ±172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Vitesse maximale — J1 177 °/ s;J2 177 °/ s;J3 189 °/ s;J4 429 °/ s;J5 412 °/ s;J6 515 °/s | Couple — J4 83.3 Nm;J5 34 Nm;J6 28 Nm |Inertie — J4 4.1 kg.m²;J5 3.8 kg.m²;J6 1.1 kg.m² | Demander ce modèle |
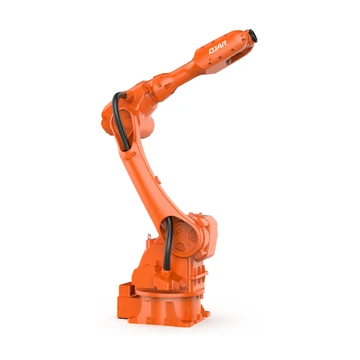 | QJR25-1800 | 6 | 25 kg | 1,852 mm | ± 0.05 mm | 270 kg | Monophasé 220 V ±10% | Montage au sol ou au plafond | Utilisé dans la manutention, l'assemblage, le meulage et l'ébavurage, etc., et largement appliqué dans les produits métalliques, le photovoltaïque, l'entreposage et la logistique, l'alimentation et les boissons, et d'autres industries. | Robot 3.8 kVA ;Armoire 3.7 kVA ;Dimensions du meuble : 600*480*1270 mm ;Poids du meuble : 120 kg | Gamme - J1 ±172°;J2 +165°, - 100°;J3 + 83°, -130° ;J4 ±185°;J5 ±126°;J6 ±360° |Vitesse maximale — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Couple — J4 83.3 N·m ;J5 43.35 N·m ;J6 37.4 Nm |Inertie — J4 5.40 kg·m²;J5 5.37 kg·m²;J6 1.44 kg·m² | Demander ce modèle |
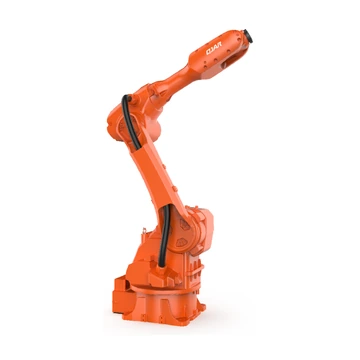 | QJR30-1600 (Non antidéflagrant) | 6 | 30 kg | 1,668 mm | ± 0.05 mm | 270 kg | Monophasé 220 V ±10% | Montage au sol ou au plafond | Palettisation, manutention, chargement et déchargement, découpe laser, peinture, polissage et meulage, etc. | Robot 3.7 kVA ;Armoire 3.7 kVA ;Dimensions du meuble : 600*480*920 mm ;Poids du meuble : 85 kg | Gamme - J1 ±172°;J2 +147°, - 115°;J3 + 83°, -98° ;J4 ±185°;J5 ±126°;J6 ±360° |Vitesse maximale — J1 172°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Couple — J4 83.3 N·m ;J5 43.3 N·m ;J6 37.4 Nm |Inertie — J4 6.8 kg·m²;J5 6.8 kg·m²;J6 2.2 kg·m² | Demander ce modèle |
| QJR30-1600 (Antidéflagrant) | 6 | 30 kg | 1,668 mm | ± 0.05 mm | 270 kg | Monophasé 220 V ±10% | Montage au sol ou au plafond | Palettisation, manutention, chargement et déchargement, découpe laser, peinture, polissage et meulage, etc. | Robot 3.7 kVA ;Armoire 3.7 kVA ;Dimensions du meuble : 600*480*1270 mm ;Poids du meuble : 90 kg | Gamme - J1 ±172°;J2 +147°, - 115°;J3 + 83°, -98° ;J4 ±185°;J5 ±126°;J6 ±360° |Vitesse maximale — J1 172°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Couple — J4 83.3 N·m ;J5 43.3 N·m ;J6 37.4 Nm |Inertie — J4 6.8 kg·m²;J5 6.8 kg·m²;J6 2.2 kg·m² | Demander ce modèle |
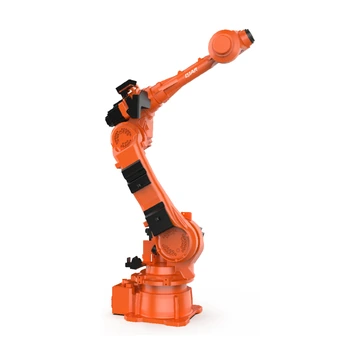 | QJR50-1 | 6 | 50 kg | 2,012.4 mm | ± 0.07 mm | 580 kg | Triphasé, cinq fils, 380 V ±10 % | Montage au sol ou au plafond | Soudage, peinture, chargement et déchargement, manutention, tri, assemblage, etc. | Robot 14.5 kVA ;Armoire 14.5 kVA ;Dimensions du meuble : 600*480*920 mm ;Poids du meuble : 110 kg | Gamme - J1 ±180°;J2 +135°, -90°;J3 +82°, -205°;J4 ±360°;J5 ±120°;J6 ±360° |Vitesse maximale — J1 154 °/ s;J2 120 °/ s;J3 154 °/ s;J4 249 °/ s;J5 249 °/ s;J6 349 °/s | Couple — J4 245 N·m;J5 245 N·m;J6 147 N·m |Inertie — J4 12.5 kg·m²;J5 12.5 kg·m²;J6 4.5 kg·m² | Demander ce modèle |
| QJR70-2000 | 6 | 70 kg | 2,012 mm | ± 0.07 mm | 630 kg | Triphasé, cinq fils, 380 V ±10 % | Montage au sol ou au plafond | Ébavurage, chargement et déchargement, manutention, assemblage, etc. | Robot 21 kVA ;Armoire 21 kVA ;Dimensions du meuble : 650*750*1150 mm ;Poids du meuble : 140 kg | Gamme - J1 ±180°;J2 +140°, -91°;J3 +82°, -208°;J4 ±360°;J5 ±120°;J6 ±360° |Vitesse maximale — J1 154 °/ s;J2 131 °/ s;J3 160 °/ s;J4 286 °/ s;J5 257 °/ s;J6 395 °/s | Couple — J4 480 N·m;J5 430.4 N·m;J6 190.4 N·m |Inertie — J4 59.78 kg·m²;J5 60.26 kg·m²;J6 19.04 kg·m² | Demander ce modèle |
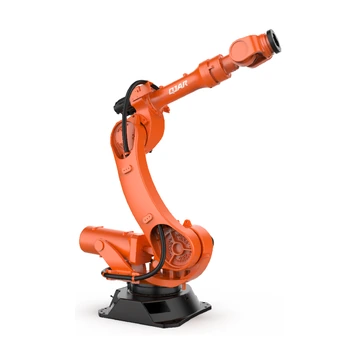 | QJR210-1 | 6 | 210 kg | 2,683.4 mm | ± 0.2 mm | 1,200 kg | Triphasé, cinq fils, 380 V ±10 % | Monté au sol | Soudage, palettisation, chargement et déchargement, manutention, polissage, assemblage, etc. | Robot 25.9 kVA ;Armoire 25.9 kVA ;Dimensions du meuble : 600*480*920 mm ;Poids du meuble : 110 kg | Gamme - J1 ±167°;J2 +86°, -51°;J3 +82°, -168°;J4 ±360°;J5 ±121°;J6 ±360° |Vitesse maximale — J1 80.2 °/s;J2 68.8 °/s;J3 80.2 °/s;J4 183 °/s;J5 171.9 °/s;J6 257.8 °/s | Couple — J4 1200 N·m ;J5 1200 N·m ;J6 650 N·m |Inertie — J4 84 kg·m²;J5 84 kg·m²;J6 55 kg·m² | Demander ce modèle |
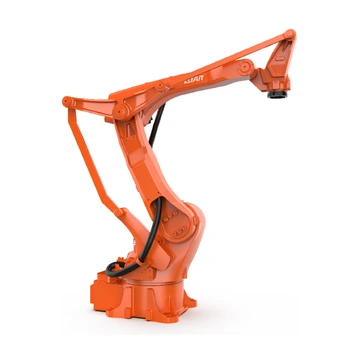 | QJRB15-1 (Version B) | 4 | 15 kg | 1,510 mm | ± 0.05 mm | 160 kg | Monophasé 220 V ±10% | Monté au sol | La palettisation à grande vitesse et de haute précision, le prélèvement, l'emballage, la manutention, le chargement et le déchargement, ainsi que d'autres opérations, sont applicables aux secteurs du meuble, de l'alimentation et des boissons, des produits 3C et à diverses autres industries. | Robot 2.5 kVA ;Armoire 2.5 kVA ;Dimensions du meuble : 600*480*920 mm ;Poids du meuble : 95 kg | Gamme - J1 ±174°;J2 +97°, -50°;J3 Global : +105°, -25° Couplage : +76°, -133° ;J4 ±360°;J5 /;J6 / |Vitesse maximale — J1 234 °/s;J2 234 °/s;J3 263 °/s;J4 630 °/s;J5 /;J6 / | Couple — J4 29.4 N·m ;J5 /;J6 / |Inertie — J4 0.6 kg·m²;J5 /;J6 / | Demander ce modèle |
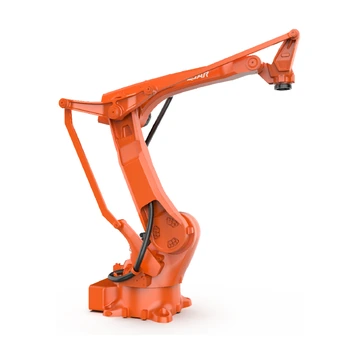 | QJRB30-1 (Version B) | 4 | 30 kg | 1,825 mm | ± 0.05 mm | 205 kg | Monophasé 220 V ±10% | Monté au sol | La palettisation à grande vitesse et de haute précision, le prélèvement, l'emballage, la manutention, le chargement et le déchargement, ainsi que d'autres opérations, sont applicables aux secteurs du meuble, de l'alimentation et des boissons, des produits 3C et à diverses autres industries. | Robot 3.2 kVA ;Armoire 2.9 kVA ;Dimensions du meuble : 600*480*920 mm ;Poids du meuble : 95 kg | Gamme - J1 ±175°;J2 +97°, -50°;J3 Global : +105°, -25° Couplage : +77°, -134° ;J4 ±360°;J5 /;J6 / |Vitesse maximale — J1 171 °/s;J2 189 °/s;J3 211 °/s;J4 355 °/s;J5 /;J6 / | Couple — J4 36 N·m ;J5 /;J6 / |Inertie — J4 2.6 kg·m²;J5 /;J6 / | Demander ce modèle |
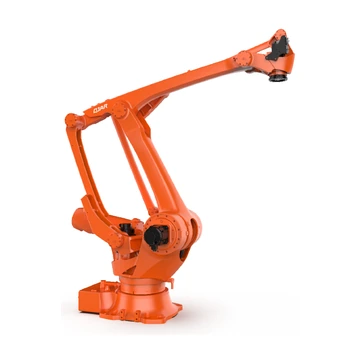 | QJR100-2500M | 4 | 100 kg | 2,512 mm | ± 0.1 mm | 715 kg | Triphasé, cinq fils, 380 V ±10 % | Monté au sol | La palettisation à grande vitesse et de haute précision, le prélèvement, l'emballage, la manutention, le chargement et le déchargement, ainsi que d'autres opérations, sont applicables aux secteurs du meuble, de l'alimentation et des boissons, des produits 3C et à diverses autres industries. | Robot 7.65 kVA ;Armoire 7.65 kVA ;Dimensions du meuble : 600*480*920 mm ;Poids du meuble : 120 kg | Gamme - J1 ±185°;J2 +97°, -49°;J3 Global : +122°, -22° Couplage : +69°, -82° ;J4 ±360°;J5 /;J6 / |Vitesse maximale — J1 134°/ s;J2 148 °/ s;J3 160 °/ s;J4 349°/ s;J5 /;J6 / | Couple — J4 167 Nm;J5 /;J6 / |Inertie — J4 7.9 kg·m²;J5 /;J6 / | Demander ce modèle |
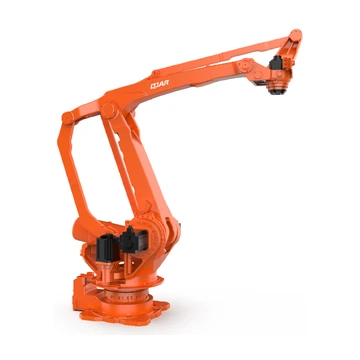 | QJRB180-1 | 4 | 180 kg | 3,157 mm | ± 0.5 mm | 1,400 kg | Triphasé, cinq fils, 380 V ±10 % | Monté au sol | La palettisation à grande vitesse et de haute précision, le prélèvement, l'emballage, la manutention, le chargement et le déchargement, ainsi que d'autres opérations, sont applicables aux secteurs du meuble, de l'alimentation et des boissons, des produits 3C et à diverses autres industries. | Robot 17.4 kVA ;Armoire 17.4 kVA ;Dimensions du meuble : 600*480*920 mm ;Poids du meuble : 90 kg | Gamme - J1 ±182°;J2 +97°, -50°;J3 Global : +122°, -22° Couplage : +71°, -82° ;J4 ±360°;J5 /;J6 / |Vitesse maximale — J1 129 °/s;J2 132 °/s;J3 132 °/s;J4 299 °/s;J5 /;J6 / | Couple — J4 350.2 N·m ;J5 /;J6 / |Inertie — J4 43.6 kg·m²;J5 /;J6 / | Demander ce modèle |
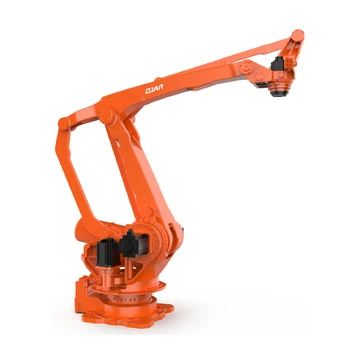 | QJR260-3100M | 4 | 260 kg | 3,157 mm | ± 0.5 mm | 1,400 kg | Triphasé, cinq fils, 380 V ±10 % | Monté au sol | Palettisation, prélèvement, emballage, manutention, chargement et déchargement, etc. | Robot 19.2 kVA ;Armoire 19.2 kVA ;Dimensions du meuble : 600*480*920 mm ;Poids du meuble : 90 kg | Gamme - J1 ±182°;J2 +97°, -50°;J3 Global : +122°, -22° Couplage : +71°, -82° ;J4 ±360°;J5 /;J6 / |Vitesse maximale — J1 97.4 °/s;J2 97.4 °/s;J3 97.4 °/s;J4 297.9 °/s;J5 /;J6 / | Couple — J4 350.2 N·m ;J5 /;J6 / |Inertie — J4 43.6 kg·m²;J5 /;J6 / | Demander ce modèle |
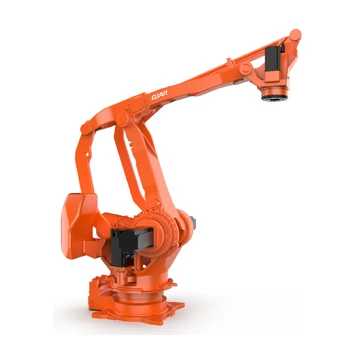 | QJRB800-1 | 4 | 800 kg | 3,155 mm | ± 0.5 mm | 2,550 kg | Triphasé, cinq fils, 380 V ±10 % | Monté au sol | Applications de palettisation intensive, par exemple dans les briqueteries. | Robot 21.9 kVA ;Armoire 21.9 kVA ;Dimensions du meuble : 600*480*920 mm ;Poids du meuble : 90 kg | Gamme - J1 ±185°;J2 +94°, -48°;J3 Global : +112°, -17° Couplage : +71°, -81° ;J4 ±360°;J5 /;J6 / |Vitesse maximale — J1 64 °/s;J2 64 °/s;J3 64 °/s;J4 114 °/s;J5 /;J6 / | Couple — J4 999.6 N·m ;J5 /;J6 / |Inertie — J4 286.6 kg·m²;J5 /;J6 / | Demander ce modèle |
Aucun modèle QJAR correspondant n'a été trouvé. Supprimez un ou plusieurs filtres ou envoyez les données requises (charge utile, envergure, application et installation) pour une analyse du projet.
FAQ sur les robots et solutions d'automatisation QJAR
Quels robots QJAR peuvent être présélectionnés pour le soudage, la manutention ou la palettisation ?
Utilisez le champ « application » conjointement avec la charge utile, l’envergure, les axes et l’installation pour affiner votre sélection parmi les 24 modèles proposés. Le soudage, la manutention et la palettisation imposent des exigences différentes en matière d’outillage, de charge au poignet, de trajectoire, de portée et de cycle ; la liste finale doit donc être vérifiée en fonction de la configuration réelle du processus.
Comment calculer la charge utile et l'envergure du robot QJAR ?
La charge utile doit comprendre l'outil en bout de bras, le produit et tout équipement de process transporté par le robot. L'envergure des bras doit couvrir chaque point TCP requis avec l'orientation d'outil nécessaire, tout en tenant compte du centre de gravité, de l'inertie, des limites de mouvement du poignet, des dispositifs de fixation, des obstacles et du dégagement pour la maintenance.
Quels modèles QJAR listés existent en version antidéflagrante ?
Cette page répertorie les versions antidéflagrantes et non antidéflagrantes des normes QJR20-2000 et QJR30-1600. Avant d'utiliser l'une ou l'autre de ces versions, veuillez vérifier la classification de la zone dangereuse, le fluide de traitement, la certification requise, le boîtier de commande et les conditions d'installation spécifiques à votre projet.
EVST peut-il intégrer un robot QJAR dans un système d'automatisation complet ?
Oui. Une revue de projet peut couvrir le robot sélectionné, l'armoire de commande, l'outillage de préhension, l'équipement de traitement, les dispositifs de fixation, la sécurité, les interfaces PLC et réseau, la mise en service et les responsabilités de livraison.
Que dois-je fournir pour obtenir un devis pour un robot QJAR ?
Veuillez indiquer le modèle ou l'application exact(e), la charge utile totale, l'envergure et les positions requises, le montage, le contrôleur et les interfaces nécessaires, la quantité, la destination et le délai souhaité. Le prix, le délai de livraison et les conditions de service seront ensuite confirmés pour la configuration concernée.
Auteur : Équipe éditoriale d'EVST
L'équipe éditoriale d'EVST gère cette page pour faciliter le choix des robots et la planification des projets. La disponibilité du produit, sa configuration, sa validation de sécurité et son périmètre d'intégration doivent être confirmés pour l'application prévue.
Politique éditoriale · Politique correctionnelle · Conditions d’utilisation
Dernière mise à jour: