
Robots collaboratifs DUCO : Guide des modèles et de sélection
Comparez les familles de robots collaboratifs DUCO pour la manutention, l'assemblage, l'alimentation de machines, le soudage et les applications environnementales spécifiques. Évaluez la charge utile et la portée, puis vérifiez la protection, les exigences de certification, l'outillage et le concept de sécurité collaborative.
Comment choisir une famille de cobots DUCO
Utilisez l'application de base pour choisir parmi les familles de systèmes collaboratifs généraux, de soudage, spécifiques à un environnement, SCARA et à double bras. Le choix d'une protection supérieure ou d'une variante spéciale doit être adapté à une condition d'utilisation définie et ne saurait se substituer à la validation de l'application.
Comparer les modèles de robots collaboratifs DUCO
Filtrez par modèle, famille, axes, charge utile et portée. Utilisez les champs environnement et application pour distinguer les variantes générales, de soudage et spéciales, puis validez l'outillage, la vitesse et la sécurité pour la tâche réelle.
| Image du produit | Modèle | Famille de robots | Haches | Charge utile | Atteindre en avant | Répétabilité | Masse du robot | Protection | Montage | vitesse TCP | Amplitude articulaire / vitesse maximale | Énergie / environnement | Interfaces d'E/S / de contrôleur | Prochaine action |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | GCR3-618 | Cobot polyvalent GCR | 6 | 3 kg | 618 mm | ± 0.02 mm | 13 kg | IP54 / IP65 | Sol / plafond / mur | Maximum 2.4 m/s ;Vitesse linéaire maximale 0.8 m/s | J4/J5/J6 ±360° à 225°/s ;J3 ±360° à 225°/s ;J2 ±360° à 225°/s ;J1 ±360° à 225°/s | Puissance typique env. 200 W ;-10 à 50 °C de fonctionnement ;stockage entre -40 et 55 °C | Outil : 2DI, 2DO, EtherCAT, RS485 ;Contrôleur : EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, encodeur externe, Wi-Fi en option | Demander ce modèle |
 | GCR5-910 | Cobot polyvalent GCR | 6 | 5 kg | 917 mm | ± 0.02 mm | 22 kg | IP54 / IP65 | Sol / plafond / mur | Maximum 3.6 m/s ;Vitesse linéaire maximale 1.5 m/s | J4/J5/J6 ±360° à 225°/s ;J3 ±360° à 225°/s ;J2 ±360° à 225°/s ;J1 ±360° à 225°/s | Puissance typique env. 200 W ;-10 à 50 °C de fonctionnement ;stockage entre -40 et 55 °C | Outil : 2DI, 2DO, EtherCAT, RS485 ;Contrôleur : EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, encodeur externe, Wi-Fi en option | Demander ce modèle |
 | GCR7-910 | Cobot polyvalent GCR | 6 | 7 kg | 917 mm | ± 0.02 mm | 22 kg | IP54 / IP65 | Sol / plafond / mur | Maximum 3.2 m/s ;Vitesse linéaire maximale 1.5 m/s | J4/J5/J6 ±360° à 225°/s ;J3 ±360° à 225°/s ;J2 ±360° à 200°/s ;J1 ±360° à 200°/s | Puissance typique env. 200 W ;-10 à 50 °C de fonctionnement ;stockage entre -40 et 55 °C | Outil : 2DI, 2DO, EtherCAT, RS485 ;Contrôleur : EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, encodeur externe, Wi-Fi en option | Demander ce modèle |
 | GCR10-1300 | Cobot polyvalent GCR | 6 | 10 kg | 1,300 mm | ± 0.03 mm | 37.8 kg | IP54 / IP65 | Sol / plafond / mur | Maximum 3.8 m/s ;Vitesse linéaire maximale 1.5 m/s | J4/J5/J6 ±360° à 225°/s ;J3 ±360° à 225°/s ;J2 ±360° à 180°/s ;J1 ±360° à 180°/s | Puissance typique env. 400 W ;-10 à 50 °C de fonctionnement ;stockage entre -40 et 55 °C | Outil : 2DI, 2DO, EtherCAT, RS485 ;Contrôleur : EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, encodeur externe, Wi-Fi en option | Demander ce modèle |
 | GCR12-1300 | Cobot polyvalent GCR | 6 | 12 kg | 1,300 mm | ± 0.03 mm | 37.8 kg | IP54 / IP65 | Sol / plafond / mur | Maximum 3.8 m/s ;Vitesse linéaire maximale 1.5 m/s | J4/J5/J6 ±360° à 225°/s ;J3 ±360° à 225°/s ;J2 ±360° à 180°/s ;J1 ±360° à 180°/s | Puissance typique env. 500 W ;-10 à 50 °C de fonctionnement ;stockage entre -40 et 55 °C | Outil : 2DI, 2DO, EtherCAT, RS485 ;Contrôleur : EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, encodeur externe, Wi-Fi en option | Demander ce modèle |
 | GCR16-960 | Cobot polyvalent GCR | 6 | 16 kg | 960 mm | ± 0.03 mm | 37 kg | IP54 / IP65 | Sol / plafond / mur | Maximum 3.0 m/s ;Vitesse linéaire maximale 1.5 m/s | J4/J5/J6 ±360° à 225°/s ;J3 ±360° à 225°/s ;J2 ±360° à 180°/s ;J1 ±360° à 180°/s | Puissance typique env. 400 W ;-10 à 50 °C de fonctionnement ;stockage entre -40 et 55 °C | Outil : 2DI, 2DO, EtherCAT, RS485 ;Contrôleur : EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, encodeur externe, Wi-Fi en option | Demander ce modèle |
 | GCR16-2000 | Cobot polyvalent GCR | 6 | 16 kg | 2,000 mm | ± 0.05 mm | 60 kg | IP54 / IP65 | Sol / plafond / mur | Maximum 3.5 m/s ;Vitesse linéaire maximale 1.8 m/s | J4/J5/J6 ±360° à 225°/s ;J3 ±360° à 180°/s ;J2 ±360° à 120°/s ;J1 ±360° à 120°/s | Puissance typique env. 600 W ;-10 à 50 °C de fonctionnement ;stockage entre -40 et 55 °C | Outil : 2DI, 2DO, EtherCAT, RS485 ;Contrôleur : EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, encodeur externe, Wi-Fi en option | Demander ce modèle |
 | GCR20-1400 | Cobot polyvalent GCR | 6 | 20 kg | 1,400 mm | ± 0.05 mm | 66 kg | IP54 / IP65 | Sol / plafond / mur | Maximum 2.2 m/s ;Vitesse linéaire maximale 1.5 m/s | J4/J5/J6 ±360° à 225°/s ;J3 ±360° à 180°/s ;J2 ±360° à 120°/s ;J1 ±360° à 120°/s | Puissance typique env. 600 W ;-10 à 50 °C de fonctionnement ;stockage entre -40 et 55 °C | Outil : 2DI, 2DO, EtherCAT, RS485 ;Contrôleur : EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, encodeur externe, Wi-Fi en option | Demander ce modèle |
 | GCR25-1800 | Cobot polyvalent GCR | 6 | 25 kg | 1,800 mm | ± 0.05 mm | 61.6 kg | IP54 / IP65 | Sol / plafond / mur | Maximum 2.5 m/s ;Vitesse linéaire maximale 1.5 m/s | J4/J5/J6 ±360° à 225°/s ;J3 ±360° à 150°/s ;J2 ±360° à 100°/s ;J1 ±360° à 120°/s | Puissance typique env. 600 W ;-10 à 50 °C de fonctionnement ;stockage entre -40 et 55 °C | Outil : 2DI, 2DO, EtherCAT, RS485 ;Contrôleur : EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, encodeur externe, Wi-Fi en option | Demander ce modèle |
 | GCR30-1100 | Cobot polyvalent GCR | 6 | 30 kg | 1,100 mm | ± 0.05 mm | 64 kg | IP54 / IP65 | Sol / plafond / mur | Maximum 2.0 m/s ;Vitesse linéaire maximale 1.0 m/s | J4/J5/J6 ±360° à 225°/s ;J3 ±360° à 180°/s ;J2 ±360° à 120°/s ;J1 ±360° à 120°/s | Puissance typique env. 600 W ;-10 à 50 °C de fonctionnement ;stockage entre -40 et 55 °C | Outil : 2DI, 2DO, EtherCAT, RS485 ;Contrôleur : EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, encodeur externe, Wi-Fi en option | Demander ce modèle |
 | GCR3-618-W | Cobot de soudage GCR-W | 6 | 3 kg | 618 mm | ± 0.02 mm | 13 kg | IP65 | Sol / plafond / mur | Maximum 2.4 m/s ;Vitesse linéaire maximale 0.8 m/s | J4/J5/J6 ±360° à 225°/s ;J3 ±360° à 225°/s ;J2 ±360° à 225°/s ;J1 ±360° à 225°/s | Puissance typique env. 200 W ;-10 à 50 °C de fonctionnement ;stockage entre -40 et 55 °C | Outil : 2DI, 2DO, EtherCAT, RS485 ;Contrôleur : EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, encodeur externe, Wi-Fi en option | Demander ce modèle |
 | GCR5-910-W | Cobot de soudage GCR-W | 6 | 5 kg | 917 mm | ± 0.02 mm | 22 kg | IP65 | Sol / plafond / mur | Maximum 3.6 m/s ;Vitesse linéaire maximale 1.5 m/s | J4/J5/J6 ±360° à 225°/s ;J3 ±360° à 225°/s ;J2 ±360° à 225°/s ;J1 ±360° à 225°/s | Puissance typique env. 200 W ;-10 à 50 °C de fonctionnement ;stockage entre -40 et 55 °C | Outil : 2DI, 2DO, EtherCAT, RS485 ;Contrôleur : EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, encodeur externe, Wi-Fi en option | Demander ce modèle |
| GCR7-910-W | Cobot de soudage GCR-W | 6 | 7 kg | 917 mm | ± 0.02 mm | 22 kg | IP65 | Sol / plafond / mur | Maximum 3.2 m/s ;Vitesse linéaire maximale 1.5 m/s | J4/J5/J6 ±360° à 225°/s ;J3 ±360° à 225°/s ;J2 ±360° à 200°/s ;J1 ±360° à 200°/s | Puissance typique env. 200 W ;-10 à 50 °C de fonctionnement ;stockage entre -40 et 55 °C | Outil : 2DI, 2DO, EtherCAT, RS485 ;Contrôleur : EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, encodeur externe, Wi-Fi en option | Demander ce modèle |
 | GCR10-1300-W | Cobot de soudage GCR-W | 6 | 10 kg | 1,300 mm | ± 0.03 mm | 37.8 kg | IP65 | Sol / plafond / mur | Maximum 3.8 m/s ;Vitesse linéaire maximale 1.5 m/s | J4/J5/J6 ±360° à 225°/s ;J3 ±360° à 225°/s ;J2 ±360° à 180°/s ;J1 ±360° à 180°/s | Puissance typique env. 400 W ;-10 à 50 °C de fonctionnement ;stockage entre -40 et 55 °C | Outil : 2DI, 2DO, EtherCAT, RS485 ;Contrôleur : EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, encodeur externe, Wi-Fi en option | Demander ce modèle |
| GCR12-1300-W | Cobot de soudage GCR-W | 6 | 12 kg | 1,300 mm | ± 0.03 mm | 37.8 kg | IP65 | Sol / plafond / mur | Maximum 3.8 m/s ;Vitesse linéaire maximale 1.5 m/s | J4/J5/J6 ±360° à 225°/s ;J3 ±360° à 225°/s ;J2 ±360° à 180°/s ;J1 ±360° à 180°/s | Puissance typique env. 500 W ;-10 à 50 °C de fonctionnement ;stockage entre -40 et 55 °C | Outil : 2DI, 2DO, EtherCAT, RS485 ;Contrôleur : EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, encodeur externe, Wi-Fi en option | Demander ce modèle |
 | GCR5-910-Ex | Cobot antidéflagrant GCR-Ex | 6 | 5 kg | 917 mm | ± 0.02 mm | 22 kg | Indice de protection IP65 / Ex | Sol / plafond / mur | Maximum 3.6 m/s ;Vitesse linéaire maximale 1.5 m/s | J4/J5/J6 ±360° à 225°/s ;J3 ±360° à 225°/s ;J2 ±360° à 225°/s ;J1 ±360° à 225°/s | Classement d'explosion Ex pxb IIC T6 Gb / Ex pxb tb IIIC T80°C Db;approvisionnement en air pur;-10 à 50 °C de fonctionnement ;stockage entre -40 et 55 °C | Armoire antidéflagrante : 200–240 VCA, 47–63 Hz, 16 A ;1,000 watts ;TCP/IP, Modbus/TCP, CAN, RS485, Profinet | Demander ce modèle |
 | GCR10-1300-Ex | Cobot antidéflagrant GCR-Ex | 6 | 10 kg | 1,300 mm | ± 0.03 mm | 37.8 kg | Indice de protection IP65 / Ex | Sol / plafond / mur | Maximum 3.8 m/s ;Vitesse linéaire maximale 1.5 m/s | J4/J5/J6 ±360° à 225°/s ;J3 ±360° à 225°/s ;J2 ±360° à 180°/s ;J1 ±360° à 180°/s | Classement d'explosion Ex pxb IIC T6 Gb / Ex pxb tb IIIC T80°C Db;approvisionnement en air pur;-10 à 50 °C de fonctionnement ;stockage entre -40 et 55 °C | Armoire antidéflagrante : 200–240 VCA, 47–63 Hz, 16 A ;1,000 watts ;TCP/IP, Modbus/TCP, CAN, RS485, Profinet | Demander ce modèle |
 | GCR16-2000-Ex | Cobot antidéflagrant GCR-Ex | 6 | 16 kg | 2,000 mm | ± 0.05 mm | 60 kg | Indice de protection IP65 / Ex | Sol / plafond / mur | Maximum 3.5 m/s ;Vitesse linéaire maximale 1.8 m/s | J4/J5/J6 ±360° à 225°/s ;J3 ±360° à 180°/s ;J2 ±360° à 120°/s ;J1 ±360° à 120°/s | Classement d'explosion Ex pxb IIC T6 Gb / Ex pxb tb IIIC T80°C Db;approvisionnement en air pur;-10 à 50 °C de fonctionnement ;stockage entre -40 et 55 °C | Armoire antidéflagrante : 200–240 VCA, 47–63 Hz, 16 A ;1,000 watts ;TCP/IP, Modbus/TCP, CAN, RS485, Profinet | Demander ce modèle |
 | GCR20-1400-Ex | Cobot antidéflagrant GCR-Ex | 6 | 20 kg | 1,400 mm | ± 0.05 mm | 66 kg | Indice de protection IP65 / Ex | Sol / plafond / mur | Maximum 2.2 m/s ;Vitesse linéaire maximale 1.5 m/s | J4/J5/J6 ±360° à 225°/s ;J3 ±360° à 180°/s ;J2 ±360° à 120°/s ;J1 ±360° à 120°/s | Classement d'explosion Ex pxb IIC T6 Gb / Ex pxb tb IIIC T80°C Db;approvisionnement en air pur;-10 à 50 °C de fonctionnement ;stockage entre -40 et 55 °C | Armoire antidéflagrante : 200–240 VCA, 47–63 Hz, 16 A ;1,000 watts ;TCP/IP, Modbus/TCP, CAN, RS485, Profinet | Demander ce modèle |
 | GCR25-1800-Ex | Cobot antidéflagrant GCR-Ex | 6 | 25 kg | 1,800 mm | ± 0.05 mm | 61.6 kg | Indice de protection IP65 / Ex | Sol / plafond / mur | Maximum 2.5 m/s ;Vitesse linéaire maximale 1.5 m/s | J4/J5/J6 ±360° à 225°/s ;J3 ±360° à 150°/s ;J2 ±360° à 100°/s ;J1 ±360° à 120°/s | Classement d'explosion Ex pxb IIC T6 Gb / Ex pxb tb IIIC T80°C Db;approvisionnement en air pur;-10 à 50 °C de fonctionnement ;stockage entre -40 et 55 °C | Armoire antidéflagrante : 200–240 VCA, 47–63 Hz, 16 A ;1,000 watts ;TCP/IP, Modbus/TCP, CAN, RS485, Profinet | Demander ce modèle |
 | SCR3 | Cobot flexible SCR | 7 | 3 kg | 600 mm | ± 0.02 mm | 24 kg | IP54 | Sol / plafond / mur | 2.5 m/s maximum ;1.0 m/s linéaire | J7 continu ;J6 ±120°;J5 ±180°;J4 ±120°;J3 ±180°;J2 ±115°;J1 ±180°;tous les 180°/s | 250 W typiques ;-10 à 45 °C de fonctionnement ;stockage entre -40 et 55 °C | Contrôleur 14 E/S numériques ;outil 2 E/S numériques, 24 V, 1 A ;230 V CA (-15 % à +10 %), 50–60 Hz | Demander ce modèle |
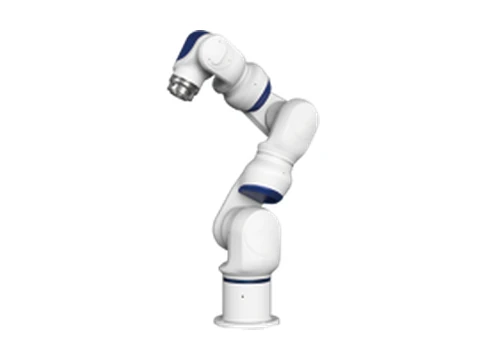 | SCR5 | Cobot flexible SCR | 7 | 5 kg(5.5 kg*) | 800 mm | ± 0.02 mm | 24 kg | IP54 | Sol / plafond / mur | 2.0 m/s maximum ;1.0 m/s linéaire | J7 ±180°;J6 ±110°;J5 ±180°;J4 ±115°;J3 ±180°;J2 ±105°;J1 ±180°;tous les 180°/s | 400 W typiques ;-10 à 45 °C de fonctionnement ;stockage entre -40 et 55 °C | Contrôleur 14 E/S numériques ;outil 2 E/S numériques, 24 V, 1 A ;230 V CA (-15 % à +10 %), 50–60 Hz | Demander ce modèle |
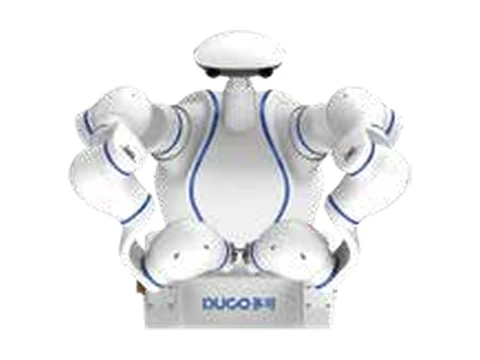 | DSCR3 | Robot à double bras DSCR | 7 × 2 | 6 kg au total(3 kg × 2) | 600 mm × 2 | ± 0.02 mm | 70 kg | IP30 | / | 2.5 m/s maximum ;1.0 m/s linéaire | J7 ±180°;J6 ±120°;J5 ±180°;J4 ±120°;J3 ±180°;J2 ±115°;J1 ±180°;tous les 180°/s | 500 W typiques ;-10 à 45 °C de fonctionnement ;stockage entre -40 et 55 °C | Commande intégrée au robot ;chaque outil de bras 2 E/S numériques, 24 V, 1 A ;230 V CA (-15 % à +10 %), 50–60 Hz | Demander ce modèle |
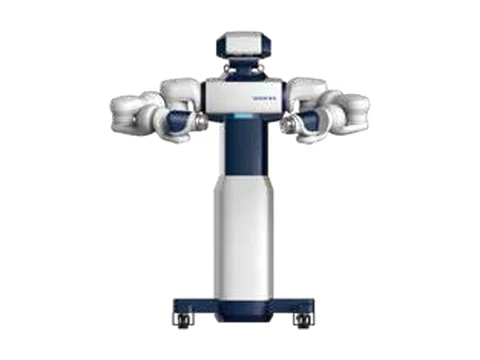 | DSCR5 | Robot à double bras DSCR | 7 × 2 | 10 kg au total(5 kg × 2) | 800 mm × 2 | ± 0.02 mm | 200 kg | IP30 | / | 2.0 m/s maximum ;1.0 m/s linéaire | J7 ±180°;J6 ±110°;J5 ±180°;J4 ±115°;J3 ±180°;J2 ±105°;J1 ±180°;tous les 180°/s | 800 W typiques ;-10 à 45 °C de fonctionnement ;stockage entre -40 et 55 °C | Commande intégrée au robot ;chaque outil de bras 2 E/S numériques, 24 V, 1 A ;230 V CA (-15 % à +10 %), 50–60 Hz | Demander ce modèle |
Aucun modèle correspondant n'a été trouvé. Supprimez un filtre ou envoyez les données requises (portée et application) pour examen.
FAQ sur les robots et solutions d'automatisation DUCO
En quoi les robots DUCO GCR, GCR-W, GCR-Ex, SCR et DSCR diffèrent-ils ?
Cette page distingue les cobots GCR à usage général, les modèles GCR-W dédiés au soudage, les modèles antidéflagrants GCR-Ex, les cobots SCR compacts et les robots DSCR à deux bras. Comparez la ligne correspondante, car la charge utile, la portée, le montage, l'environnement et les interfaces varient selon le modèle.
Comment choisir la charge utile et la portée du robot DUCO ?
Incluez l'outil, la pièce et l'équipement de process transporté dans la charge utile totale. Vérifiez chaque point de contrôle de la charge utile (TCP) requis et son orientation par rapport à la portée, puis validez le centre de gravité, l'inertie, les limites des articulations, le montage, les obstacles et le cheminement des câbles.
Quels éléments doivent être confirmés pour une application de robot DUCO GCR-Ex ?
Vérifiez la classification de la zone dangereuse, le fluide de traitement, la température, les exigences relatives à l'air pur ou aux autres utilités, l'emplacement du contrôleur, la certification requise et la méthode d'installation complète. La seule désignation d'un modèle antidéflagrant ne garantit pas la conformité du projet.
Que dois-je fournir pour obtenir un devis pour un robot ou un poste de travail DUCO ?
Indiquez le modèle ou l'application, la charge utile totale, la portée et les positions, l'équipement de traitement, le montage, l'environnement, les besoins en matière de contrôleur et d'interface, le concept de sécurité, la quantité, la destination et le calendrier. Cela permet d'examiner conjointement le périmètre du robot et du poste de travail.
Auteur : Équipe éditoriale d'EVST
L'équipe éditoriale d'EVST gère cette page pour faciliter le choix des robots et la planification des projets. La disponibilité du produit, sa configuration, sa validation de sécurité et son périmètre d'intégration doivent être confirmés pour l'application prévue.
Politique éditoriale · Politique correctionnelle · Conditions d’utilisation
Dernière mise à jour: