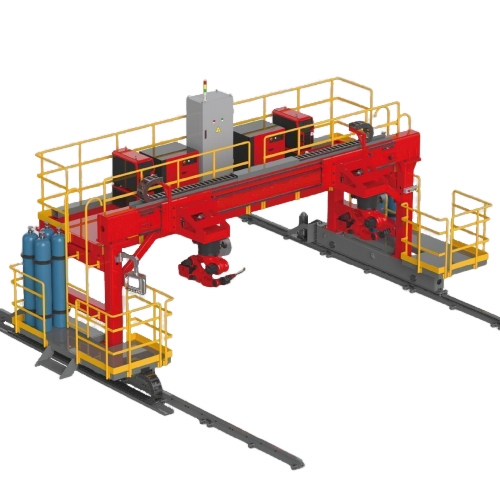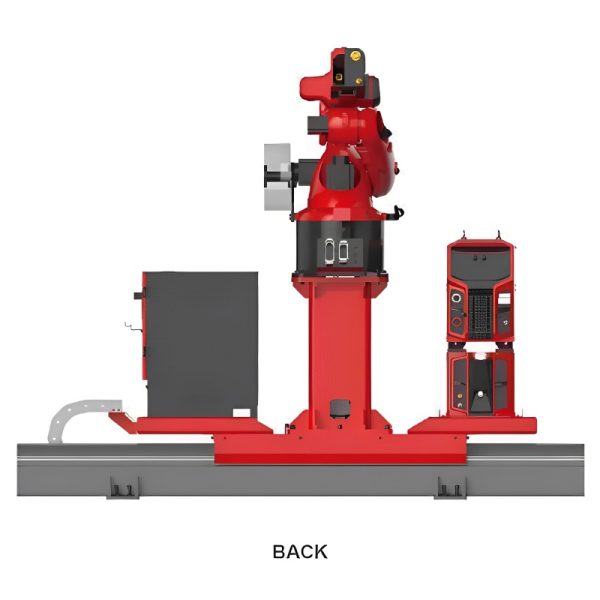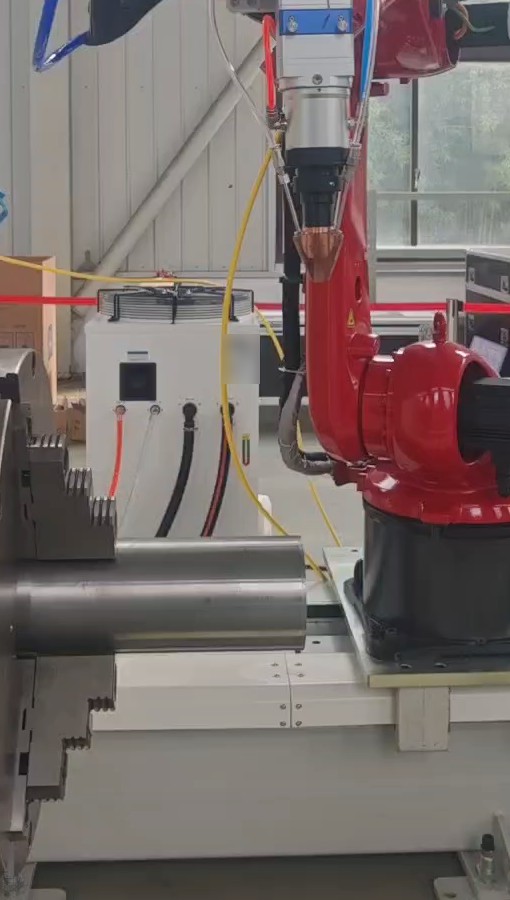
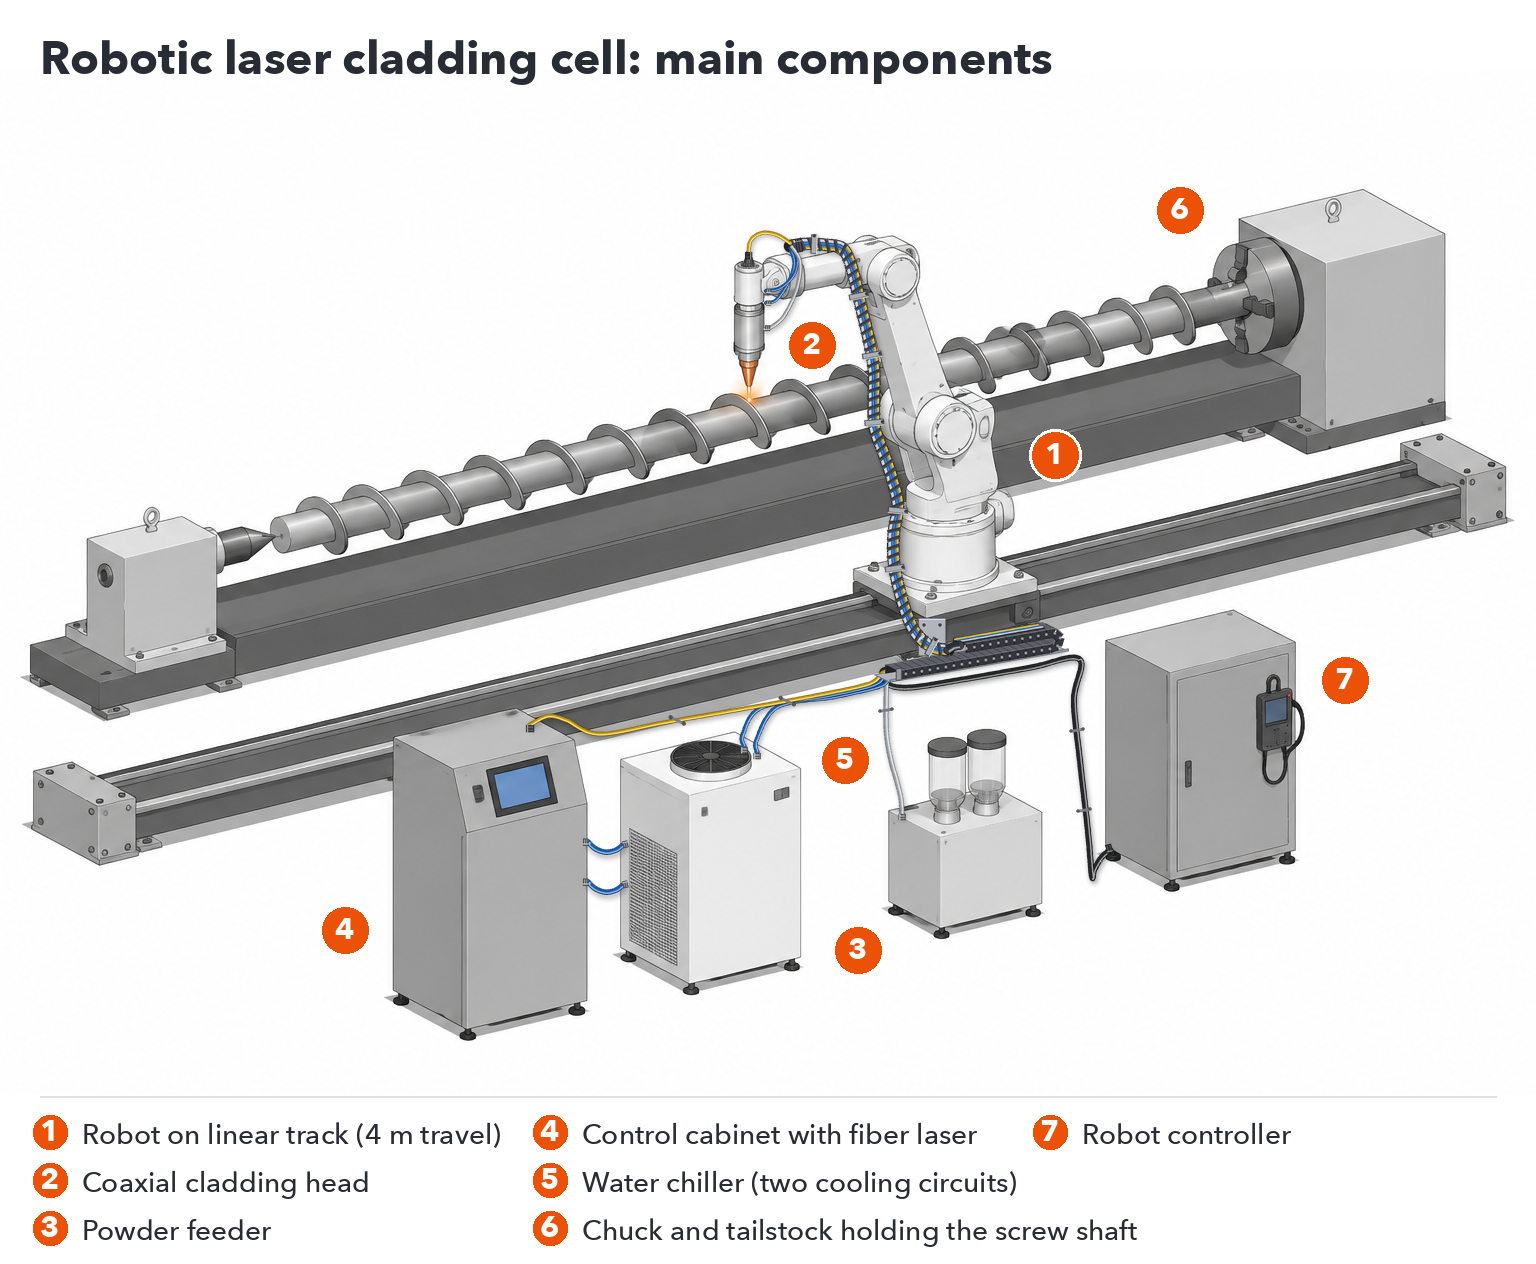
Un système de rechargement laser robotisé comprend six éléments principaux : un robot industriel à six axes, une tête de rechargement avec alimentation coaxiale en poudre, un distributeur de poudre, un laser à fibre continu, un refroidisseur d’eau et un dispositif de présentation de la pièce, généralement un mandrin pour les pièces rotatives et un rail linéaire pour le robot. Le robot, le laser et le refroidisseur sont des composants industriels standard ; la tête de rechargement, le distributeur de poudre et l’armoire de commande intégrée sont conçus spécifiquement pour le rechargement.
| Composant | Ce qu'il fait | Standard ou conçu pour le revêtement |
|---|---|---|
| Robot industriel à six axes | Déplace la tête de revêtement le long de la trajectoire programmée | Robot industriel standard |
| Voie linéaire | Augmente la portée du robot sur de longues distances ; course effective de 4 m dans la cellule standard | Construit selon la disposition des cellules |
| Mandrin / axe de rotation | Maintient et fait tourner les arbres, les tiges et les tubes pour le revêtement extérieur. | Dimensionné selon la pièce |
| Tête de revêtement | Le laser est focalisé et la poudre est injectée coaxialement dans le bain de fusion. | Conçu pour le revêtement |
| Alimentateur de poudre | Dose la poudre jusqu'à la tête à un débit constant. | Conçu pour le revêtement |
| Source laser à fibre | Fournit le faisceau laser continu (1080 nm) | Source laser standard, logée dans l'armoire de commande |
| Refroidisseur d'eau | Refroidit à la fois la source laser et la tête de revêtement | Refroidisseur standard, dimensionné en fonction de la puissance du laser |
| Chambre de contrôle | Intègre le laser, la surveillance et l'IHM ; embarque le module IoT pour le diagnostic à distance | Conçu pour le revêtement |
Un système de protection laser autour de la cellule est prévu pour chaque installation.
Choisissez la configuration en fonction de la surface à revêtir. Le revêtement extérieur (DE) couvre l'extérieur des arbres, barres, tubes et extrémités de tuyaux : un mandrin fait tourner la pièce tandis que le robot déplace sa tête le long de celle-ci, déposant un cordon spiralé continu. Le revêtement de surface plane couvre les plaques et les faces planes : le robot dépose des cordons parallèles côte à côte, chacun chevauchant le précédent, jusqu'à ce que la surface soit entièrement recouverte. Une même cellule peut être configurée pour les deux types de revêtement, à condition que le mandrin et la zone de travail plane soient prévus dans l'agencement.
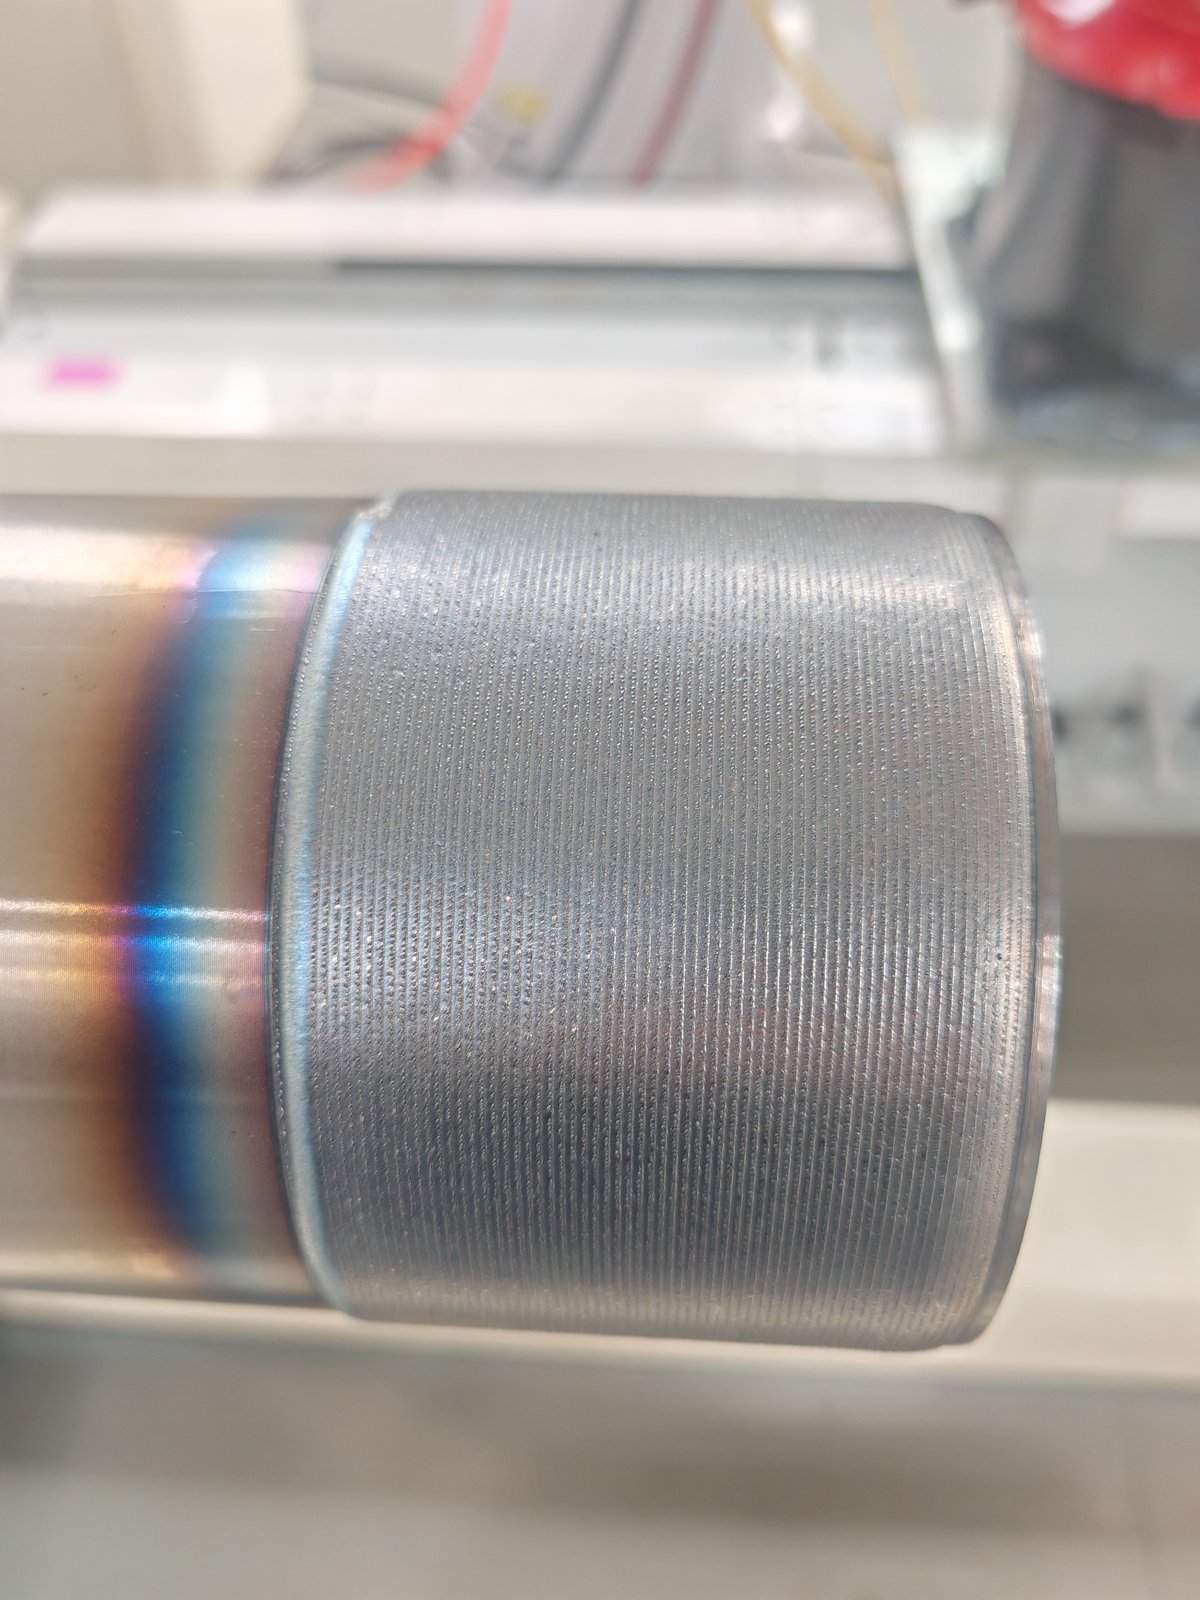
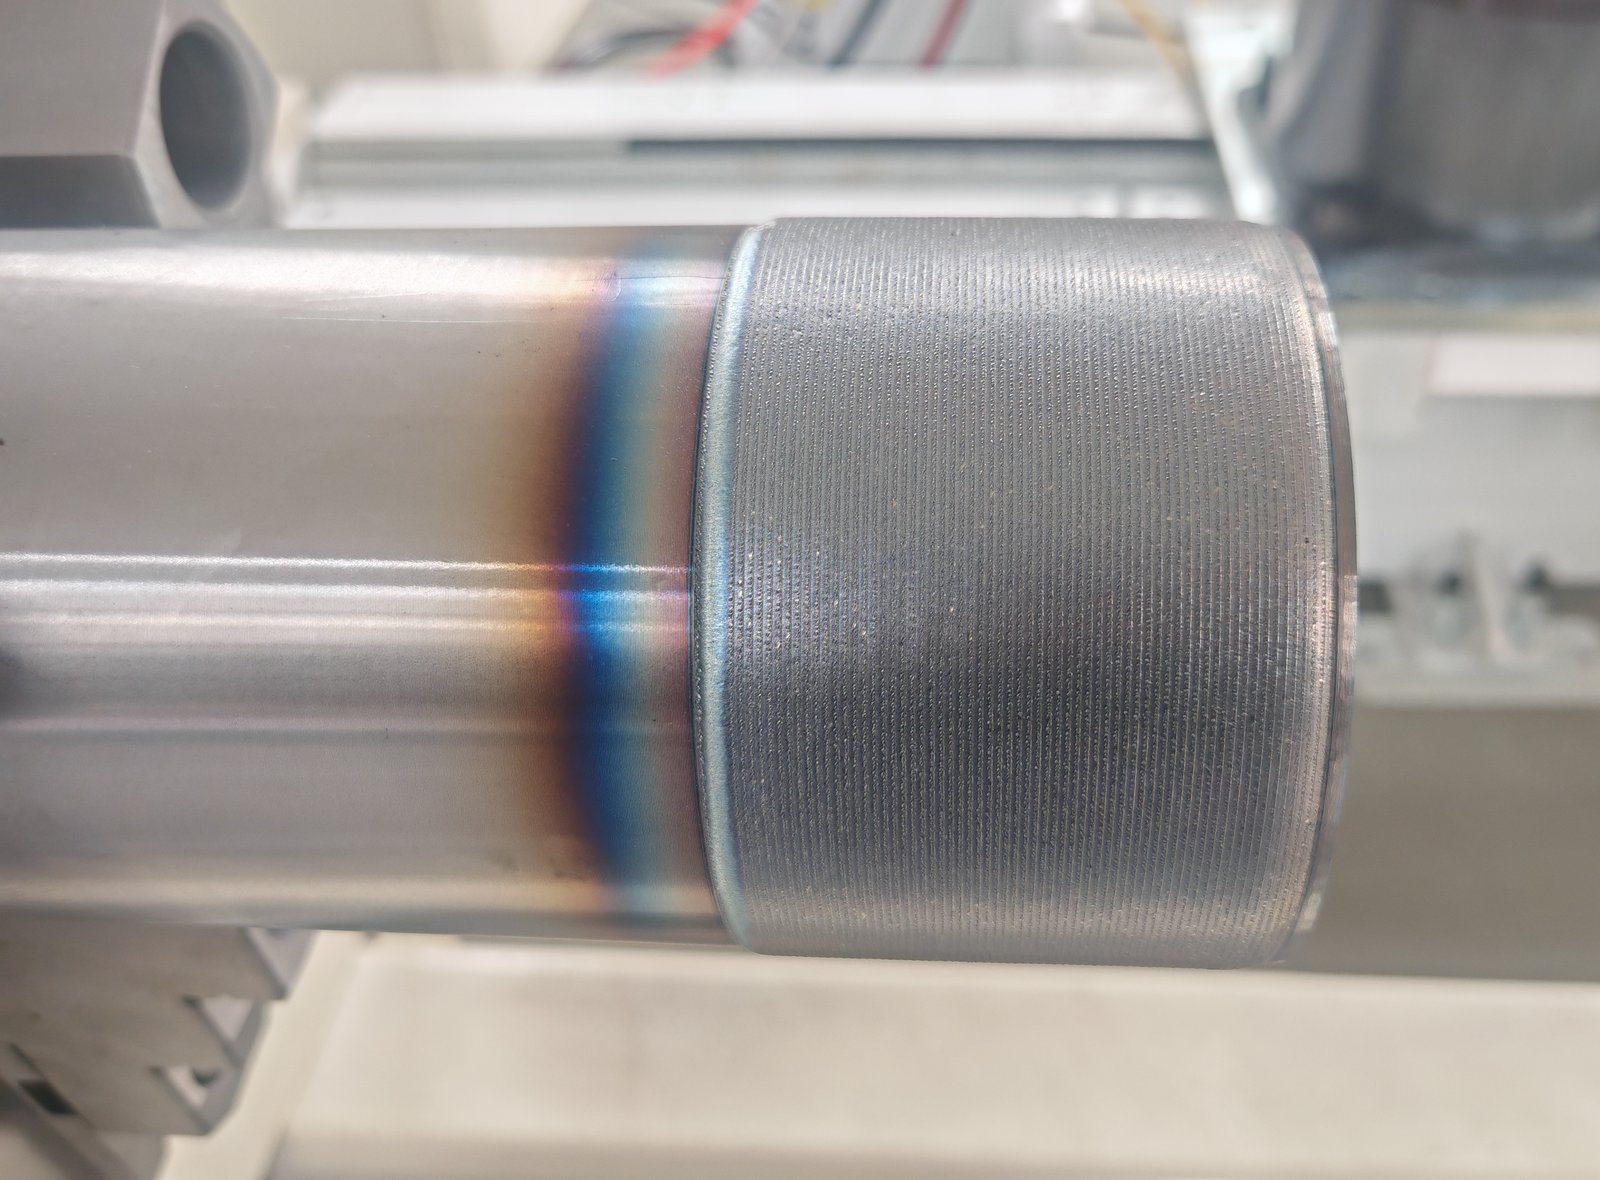
La pièce est fixée dans un mandrin et mise en rotation ; le robot maintient la tête de revêtement au-dessus de la surface et se déplace le long de l’axe. La bande revêtue dans l’essai ci-dessous est uniforme sur toute sa longueur, et la bande teintée à côté correspond à la zone affectée thermiquement sur le métal de base.
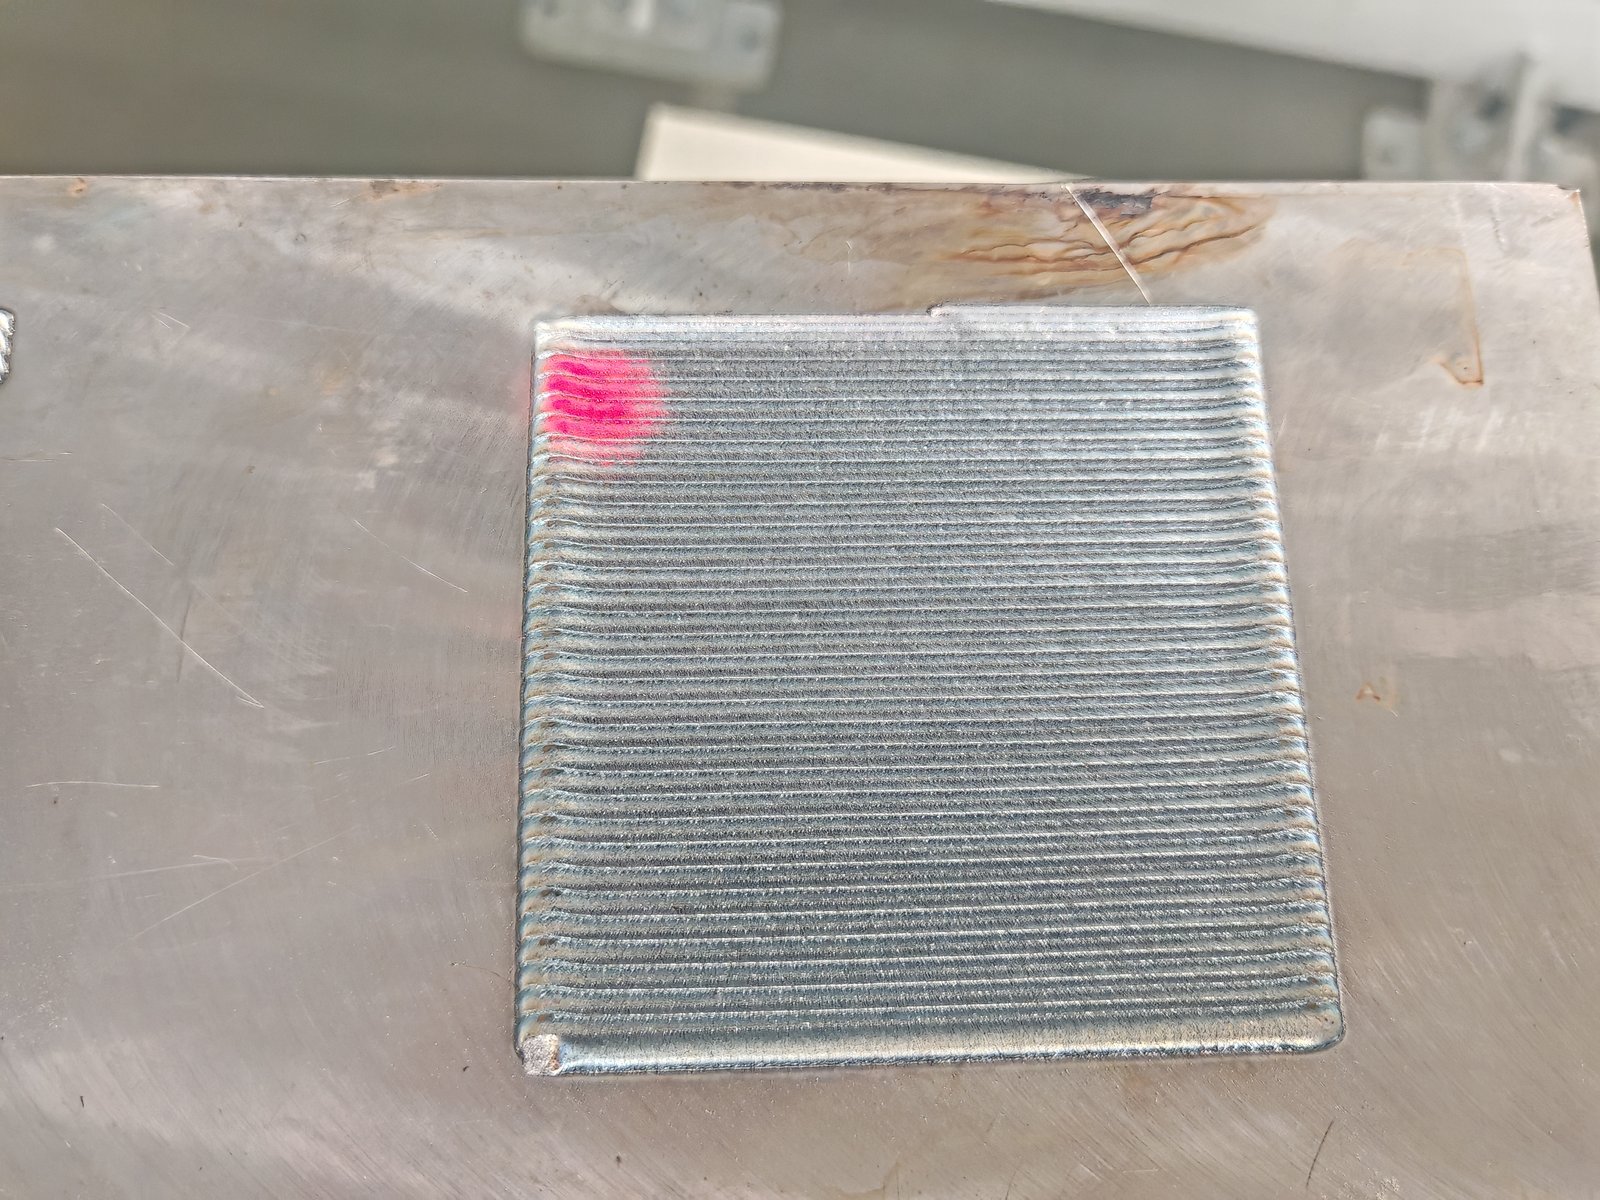
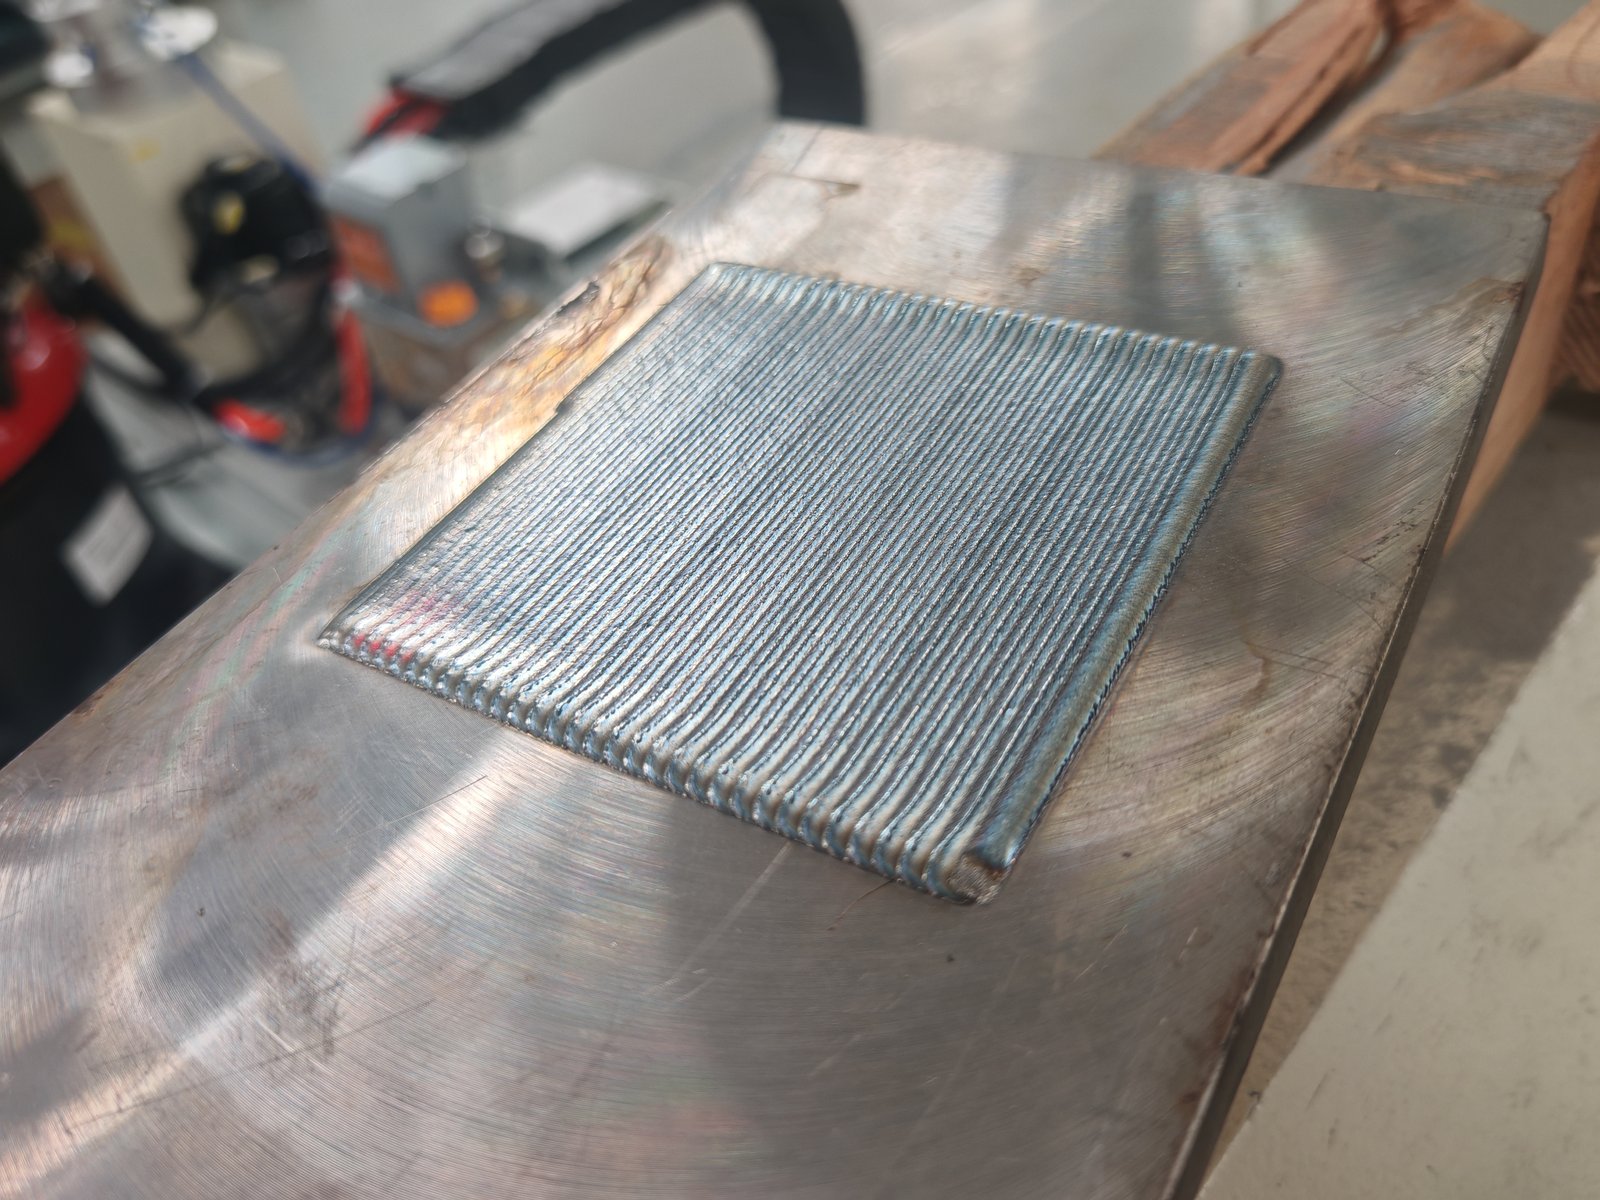
Le robot dépose les perles une à une avec un chevauchement prédéfini, créant ainsi une couche uniforme sur toute la surface. La zone d'essai carrée ci-dessous illustre le motif en plusieurs passes.
Pour en savoir plus sur le fonctionnement du procédé de rechargement laser et ses applications, consultez notre [lien/document/référence]. Principes de base et démonstration du procédé de rechargement laser.
Les alésages internes nécessitent une tête de rechargement interne spécifique qui s'insère dans l'alésage. L'usinage des alésages est généralement réalisé sur une machine de rechargement CNC dédiée ; voir la section suivante.
Optez pour une cellule robotisée lorsque vos pièces présentent des formes et des dimensions variées, lorsque vous devez usiner des diamètres extérieurs et des surfaces planes, ou lorsque la cellule doit s'intégrer à une configuration existante. Choisissez une machine de rechargement laser CNC dédiée lorsque votre production se concentre principalement sur une seule famille de pièces, comme les tiges de vérins hydrauliques ou les alésages en séries régulières, et que vous recherchez la rigidité d'une machine-outil fermée et des réglages fixes.
| Cellule de rechargement laser robotisée | Machine de rechargement laser CNC dédiée | |
|---|---|---|
| Meilleur rapport qualité/prix | Pièces mixtes : arbres, tiges, embouts de tubes, plaques, faces planes ; réparations et petites séries | Une famille de pièces en volume : tiges de cylindre, colonnes, alésages |
| Surfaces | Surfaces extérieures et planes dans une seule cellule ; les trajectoires libres sont programmées sur le robot | Machine de mesure optique (OD) ou de mesure intérieure (ID) avec tête interne, ou machine combinée OD/ID |
| Mouvement | Trajectoire du robot plus rotation du mandrin et suivi linéaire | Axes X/Y/Z et broche rotative ; résolution et répétabilité de 0.01 mm / 0.01° |
| Taille de la pièce | Définissez la course du mandrin, le déplacement de la voie et la portée du robot pour chaque projet. | Machine pour diamètre extérieur : jusqu'à Ø630 mm × 3 000 mm, 2 t. Machine pour diamètre intérieur : alésages de Ø180 mm (Ø100 mm en option) à Ø500 mm, jusqu'à 2 500 mm de longueur, 2 t. Machine combinée pour diamètre extérieur et intérieur : diamètre extérieur jusqu'à Ø1 000 mm, longueur 5 000 mm ou plus. |
| Mise En Page | Station fixe, agencement ouvert adapté à l'installation | Machine fermée avec son propre encombrement |
Quand une machine dédiée convient mieux
Si votre projet correspond à l'un de ces cas, veuillez nous indiquer la famille de pièces lors de votre demande de devis et EVST étudiera une configuration de machine dédiée en parallèle de la cellule robotisée.
De la poudre, pas du fil de fer. Le système alimente le bain de fusion en poudre de manière coaxiale : la buse entoure le faisceau, assurant ainsi une répartition uniforme de la poudre dans toutes les directions. C’est ce qui permet au robot de changer librement de direction le long de son parcours. La configuration standard utilise l’alimentation en poudre ; l’alimentation par fil n’est pas prise en charge.
Tête haute vitesse ou tête à large bande pour travaux d'OD. Les deux options sont proposées pour le revêtement extérieur. Figures de référence de la configuration machine dédiée au revêtement extérieur, pour une couche de revêtement de 1.2 mm :
| Type de tête | Temps de revêtement par m² (couche de 1.2 mm) | Utilisation de la poudre |
|---|---|---|
| Tête de revêtement à grande vitesse | 2–2.5 h/m² | 85-90% |
| Tête de revêtement à large bande | 1.5–3 h/m² | 95% ou plus |
| Tête à alésage traversant (ID) | 3 h/m² | 85-90% |
| Tête de forage borgne (ID) | 3.5 h/m² | 85-90% |
La tête à large bande consomme moins de poudre ; la tête haute vitesse fonctionne sur une plage de temps plus restreinte. La poudre représentant le principal coût d'utilisation (voir ci-dessous), son utilisation optimale est aussi importante que la vitesse lors de la comparaison des têtes.
Distributeur de poudre. Les doseurs de poudre des cellules que nous avons livrées sont des unités pneumatiques (gaz porteur) ou à gravité, servo-entraînées, fonctionnant de 5 à 100 g/min, réglables en continu, avec une stabilité d'alimentation de ±3 %.
Puissance laser. Les systèmes que nous avons conçus utilisent des lasers à fibre continus de 6 à 12 kW, à 1080 nm, avec une puissance ajustable de 10 % à 100 %. Une puissance plus élevée augmente la vitesse de dépôt et la surface couverte par heure. La puissance laser et la configuration du système d'alimentation sont sélectionnées pour chaque projet en fonction des pièces, des exigences de revêtement et du résultat souhaité, et validées lors d'un essai de rechargement.
La première question qu'EVST pose est de savoir si la surface se détériore par usure ou par corrosion. Ce choix détermine la poudre de revêtement, et les paramètres du procédé en découlent. Une tige soumise à l'usure par contact avec des joints et une pièce exposée à la corrosion en eau de mer nécessitent des poudres et des réglages différents, même sur la même machine. Décrivez-nous comment la pièce se détériore en service, et pas seulement son dessin.
Le rechargement laser fonctionne à haute puissance pendant de longues périodes, et une grande partie de cette énergie est dissipée sous forme de chaleur. Le système de refroidissement remplit donc deux fonctions : le refroidissement de la source laser et celui de la tête de rechargement au niveau du poignet du robot. La régulation de la température est essentielle pour une production stable, et le dimensionnement du système de refroidissement est adapté à la puissance du laser ; des systèmes plus petits sont disponibles lorsque la puissance du laser le permet.
L'eau de refroidissement des lasers à fibre est généralement maintenue à environ 22 °C. Si l'air ambiant est suffisamment chaud et humide pour que son point de rosée dépasse la température de l'eau, de la condensation se forme à l'intérieur du laser. Dans les climats humides, il est donc conseillé de prévoir un système de climatisation ou de déshumidification pour l'enceinte du laser.
La poussière présente sur une lentille ou une vitre de protection absorbe l'énergie laser et peut endommager les optiques, voire la tête de rechargement ou le laser. C'est pourquoi les équipements de rechargement laser sont plus complexes à fabriquer que les équipements de soudage classiques : le circuit optique est assemblé dans une salle blanche et protégé de toute infiltration de poussière.
L'équipement représente un investissement unique ; la poudre est consommée à chaque poste. Deux machines peuvent consommer plusieurs dizaines de kilogrammes de poudre en deux jours, et les utilisateurs réguliers l'achètent à la tonne. Sur la durée de vie de la cellule, la poudre devient l'un des postes de dépenses les plus importants. Lors de la comparaison de systèmes, il est essentiel de prendre en compte la consommation et l'approvisionnement en poudre, et non uniquement le prix de la machine. EVST fournit une poudre de revêtement adaptée à l'application.
Les équipements de rechargement laser sont moins tolérants aux erreurs que les équipements de soudage : une mauvaise manipulation peut endommager la source laser ou la tête de rechargement. La maîtrise du procédé est plus importante que celle du matériel, c’est pourquoi EVST propose des formations sur site plutôt que de se fier uniquement à l’enseignement à distance (voir ci-dessous).
La zone de travail d'une cellule de rechargement laser robotisée est déterminée par quatre éléments : le mandrin ou l'axe de rotation qui maintient la pièce, le rail de guidage du robot, la portée du robot et la surface au sol disponible pour les pièces plates. EVST dimensionne chacun de ces éléments en fonction de la plus grande pièce que vous utilisez ; la plupart des limites ci-dessous sont donc configurables pour chaque projet et non fixes.
| Article de la plage de travail | Cellule de rechargement laser robotisée |
|---|---|
| Diamètre maximal de la pièce (diamètre extérieur du revêtement) | Configuration par projet : définie par le mandrin et la portée du robot |
| longueur maximale du revêtement | Configuration par projet : le robot se déplace le long de la pièce sur la voie linéaire |
| voyage sur voie ferrée linéaire | Déplacement effectif de 4 m (cellule standard) |
| Poids maximal de la pièce | Configuration par projet : définie par la capacité du mandrin et de l’axe de rotation |
| Épaule | Mandrin à trois mors sur axe rotatif pour arbres, barres et tubes ; dimensions sur mesure selon le projet |
| Charge utile de l'axe rotatif / positionneur | Configuré par projet |
| pièces plates | Configuration par projet : définie par la portée du robot, le déplacement sur la voie et la zone de travail dans l’agencement. |
| Référence : machine de revêtement OD dédiée | Jusqu'à Ø630 mm × 3 000 mm de longueur revêtue, 2 t |
Pour dimensionner la cellule, veuillez indiquer le diamètre maximal, la longueur à revêtir, le poids et le centre de gravité de la partie la plus lourde, ainsi que les dimensions de toutes les parties plates.
| Produit | Spécifications (configurations réalisées à ce jour) |
|---|---|
| Type de cellule | Cellule de rechargement laser robotisée à poste fixe, sans plateforme mobile ; agencée en fonction de l'implantation de l'usine |
| Configurations | Rechargement extérieur (rotation du mandrin) ; rechargement multipasse sur surface plane |
| Robotisée | Robot industriel à six axes ; charge utile et portée sélectionnées pour la tête de revêtement et la pièce |
| Voie linéaire | Déplacement effectif de 4 m (cellule standard) |
| Source laser | Laser à fibre continu, 1080 nm ; 6 à 12 kW sur les systèmes construits à ce jour ; puissance réglable de 10 à 100 % ; sortie fibre QBH ; refroidissement par eau ; alimentation 380 V ; commande à distance et locale |
| Tête de revêtement | Tête d'alimentation coaxiale en poudre ; tête haute vitesse ou à large bande pour travaux extérieurs |
| Alimentateur de poudre | Pneumatique (gaz vecteur) ou par gravité ; servomoteur ; débit réglable en continu de 5 à 100 g/min sur les cellules livrées ; stabilité d'alimentation ±3 % |
| Refroidissement | Refroidisseur d'eau dimensionné en fonction de la puissance du laser ; refroidit la source laser et la tête de revêtement |
| Contrôle | Armoire de commande intégrée avec source laser et système de surveillance ; interface homme-machine tactile |
| Diagnostic à distance | Module IoT pour la visualisation à distance de l'IHM et des données de fonctionnement ; peut être déconnecté lorsqu'il n'est pas nécessaire. |
| Alarmes laser | Lecture via un câble Ethernet avec un logiciel PC (version anglaise disponible) |
Les spécifications indiquées sur cette page correspondent à des valeurs typiques issues des configurations réalisées à ce jour ; la puissance du laser et le système d’alimentation en poudre de votre cellule sont choisis en fonction de chaque projet. La vitesse de rechargement, l’épaisseur et la qualité des couches, ainsi que le taux d’utilisation de la poudre, dépendent de la pièce, du matériau de base, de la poudre et des exigences de revêtement, et sont confirmés pour chaque projet lors d’un essai de rechargement.
La réception en usine, l'installation et la mise en service sur site sont convenues pour chaque projet et détaillées dans le devis.
EVST recommande une formation sur site de 1 à 2 jours lors de la livraison. Cette formation couvre l'utilisation du système de contrôle, le paramétrage pour une protection optimale contre l'usure et la corrosion, ainsi que les contrôles de routine assurant la protection des optiques. La formation à distance ne remplace pas la formation pratique sur vos propres équipements.
Le module IoT permet aux techniciens d'EVST de visualiser à distance l'écran tactile et les données de fonctionnement, facilitant ainsi le diagnostic rapide des pannes, même en l'absence de barrière linguistique. Le module est livré avec une carte SIM chinoise sans itinérance internationale ; remplacez-la par une carte SIM locale à la réception du système ou connectez le module à votre réseau.
Pour éviter que les données de production ne quittent l'usine, utilisez le système sans la carte SIM ou sans débrancher le câble réseau du module IoT. Ne le connectez que lorsqu'un problème nécessite un diagnostic à distance, puis déconnectez-le.
Lorsqu'une alarme se déclenche sur la source laser, le code d'erreur est lu en connectant un PC au laser via un câble Ethernet et en ouvrant le logiciel de diagnostic du laser, disponible en anglais. EVST aborde cette étape lors de ses formations afin que votre équipe puisse récupérer les codes d'erreur sans avoir à solliciter le support technique.
Les conditions de garantie sont précisées dans le devis. Pour les usines à l'étranger, EVST expédie les pièces détachées pour un remplacement sur place et assure le suivi des opérations à distance ; cette solution est plus rapide que d'attendre le déplacement d'un technicien en raison du décalage horaire. Des interventions sur site à l'étranger peuvent être organisées, les frais de déplacement et de service étant convenus au préalable dans le contrat.
Le délai de livraison dépend de la configuration et est confirmé dans le devis ; le délai d’expédition dépend de la destination.
L'établissement d'un devis pour un système de rechargement laser robotisé repose sur cinq éléments. Grâce à ces éléments, EVST peut réaliser des essais de rechargement sur vos pièces avant toute commande.
Un système de rechargement laser robotisé est une cellule dans laquelle un robot industriel déplace une tête de rechargement laser sur une pièce, y déposant de la poudre métallique par fusion afin de former une couche dense, métallurgiquement liée et résistante à l'usure et à la corrosion. Le système EVST associe un robot à six axes sur un rail linéaire à une tête de rechargement coaxiale, un laser à fibre continu, un alimentateur de poudre, un refroidisseur d'eau et un mandrin pour la rotation des pièces.
Une cellule de rechargement laser robotisée comprend le robot, le laser à fibre, la tête de rechargement, le système d'alimentation en poudre, le refroidisseur d'eau et un mandrin ou un rail linéaire pour le positionnement de la pièce. Dans la cellule EVST, le robot, le laser et le refroidisseur sont des composants industriels standard ; la tête de rechargement, le système d'alimentation en poudre, l'armoire de commande intégrée et le socle de la cellule sont conçus spécifiquement pour le rechargement ; et le mandrin, le rail et l'agencement sont dimensionnés en fonction de vos pièces. EVST intègre ces éléments dans une seule cellule et configure les trajectoires du robot, les paramètres de processus et la poudre pour vos pièces.
Pour les pièces mixtes (arbres, barres, embouts de tubes et pièces plates), une cellule robotisée offre une plus grande flexibilité : une seule cellule gère les diamètres extérieurs et les surfaces planes, et s’adapte à une configuration ouverte. En revanche, pour une famille de pièces produite en série régulière, comme les bielles ou les alésages de cylindre, une machine CNC dédiée est plus appropriée.
Une seule cellule robotisée peut gérer le rechargement extérieur et le rechargement de surfaces planes lorsque le mandrin et la zone de travail plane sont intégrés à la conception. Les alésages internes nécessitent une tête de rechargement interne et sont généralement rechargés sur une machine dédiée ; une tête pour alésage traversant laisse environ 30 mm non rechargés au fond du cylindre, sauf si ce fond est chanfreiné, tandis qu’une tête pour alésage borgne recharge toute la profondeur.
Le système EVST utilise une alimentation en poudre coaxiale. La buse distribue la poudre autour du faisceau depuis toutes les directions, permettant ainsi au robot de changer de direction sans modifier l'apport de poudre au bain de fusion. L'alimentation en poudre offre également un large choix d'alliages résistants à l'usure et à la corrosion. L'alimentation par fil n'est pas incluse dans la configuration standard.
Les systèmes construits par EVST utilisent des lasers à fibre continue de 6 kW à 12 kW. Une puissance plus élevée permet de couvrir une plus grande surface par heure, mais la puissance nécessaire pour votre cellule est évaluée pour chaque projet en fonction du diamètre et de la longueur de la pièce, de l'épaisseur de la couche et de votre objectif de production, et confirmée par un essai de revêtement sur vos pièces.
Pour une couche de 1.2 mm en impression extérieure, une tête haute vitesse fonctionne à environ 2–2.5 h/m² avec un taux d'utilisation de la poudre de 85–90 %, tandis qu'une tête à large bande fonctionne à environ 1.5–3 h/m² avec un taux d'utilisation de 95 % ou plus. La tête à large bande gaspille moins de poudre, ce qui est important car la poudre représente le principal coût d'exploitation.
Indiquez le diamètre maximal, la longueur à revêtir, le poids et le centre de gravité de la pièce la plus lourde, ainsi que les dimensions des pièces planes. EVST dimensionne le mandrin, l'axe de rotation, le rail linéaire et la portée du robot en fonction de ces pièces. Le rail linéaire de la cellule standard offre une course utile de 4 m, les autres limites étant définies selon le projet. À titre indicatif, une machine de revêtement extérieur dédiée accepte des pièces jusqu'à Ø 630 mm × 3 000 mm et 2 tonnes.
Oui. Les colonnes de support hydrauliques, les vérins et les cylindres des équipements miniers constituent une application majeure du rechargement laser, tant pour les pièces neuves que pour la remise à neuf des pièces usées. Les tiges et les colonnes sont rechargées sur leur diamètre extérieur ; les alésages des cylindres sont rechargés avec une tête interne.
Le rechargement laser est utilisé sur des composants destinés aux équipements miniers, à la production d'énergie, à la métallurgie, à la pétrochimie et à l'ingénierie offshore, notamment les tubes de puits de pétrole, les arbres de transmission et les pièces d'équipements de grande taille réparées ou remises à neuf. Des lignes de production pour le rechargement de tubes de puits de pétrole peuvent être conçues sur mesure.
Avant d'acheter, posez-vous quatre questions : le fournisseur peut-il réaliser des échantillons de revêtement conformes à vos exigences avant la commande ? Peut-il fournir une poudre de revêtement adaptée à vos conditions d'utilisation ? Assurera-t-il la formation de vos opérateurs sur site ? Et quel soutien vous apportera-t-il après la livraison, notamment en matière de diagnostic à distance et de pièces détachées ? C'est pourquoi EVST fournit l'équipement, la poudre adaptée et la configuration du processus ensemble.
Prévoyez 1 à 2 jours de formation sur site lors de la livraison, couvrant le système de contrôle, le paramétrage pour les opérations de protection contre l'usure et la corrosion, ainsi que l'entretien des optiques. Ensuite, le module IoT permet aux techniciens EVST de diagnostiquer les pannes à distance ; à l'étranger, insérez une carte SIM locale car la carte SIM fournie ne prend pas en charge l'itinérance internationale.
Oui. EVST expédie les pièces détachées pour un remplacement sur place, assure le pilotage des interventions à distance et diagnostique les pannes grâce au module IoT du système, une fois la carte SIM locale installée. Pour des raisons de sécurité des données, la carte SIM ou le câble réseau du module peuvent rester déconnectés en production et ne sont connectés qu'en cas de panne nécessitant une assistance à distance.
Les conditions de garantie et les délais de livraison dépendent de la configuration et sont précisés dans le devis. Après la livraison, les installations à l'étranger bénéficient d'un support technique comprenant l'expédition de pièces détachées et une assistance à distance ; les interventions sur site à l'étranger sont organisées, les frais de déplacement et de service étant convenus au préalable.
Le prix d'un système de rechargement laser dépend de la puissance du laser, du type de tête de rechargement, de la taille du mandrin et de la longueur du rail linéaire, du type de traitement (extérieur uniquement ou extérieur et surfaces planes), de la taille du refroidisseur, ainsi que de la mise en service et de la formation sur site. Les coûts d'exploitation sont principalement liés à la poudre ; demandez donc également une estimation de la consommation de poudre. EVST établit des devis par projet après analyse de vos pièces. contactez-nous. avec les dessins et les exigences en matière de revêtement.
Toutes les valeurs figurant sur cette page sont des valeurs typiques ; les performances réelles du revêtement sont confirmées pour chaque projet lors d’un essai de revêtement.