Systèmes de mouvement linéaire sur mesure

Chenilles de robots – Unités de transfert de robots (RTU) du 7e axe

Étendez la zone de travail de votre robot entre machines, stations ou pièces longues. EVST conçoit des systèmes de rails pour robots au sol, suspendus et sur treillis, adaptés à votre robot, à ses déplacements, à sa charge, à son cycle de service, à son environnement et aux conditions de votre site.

Conçu sur mesure pour chaque projet Plans d'aménagement au sol, au ciel et en treillis Configurations au sol jusqu'à une charge utile nominale de 6 000 kg

Ce que c'est

Ajoutez un axe linéaire coordonné à votre robot

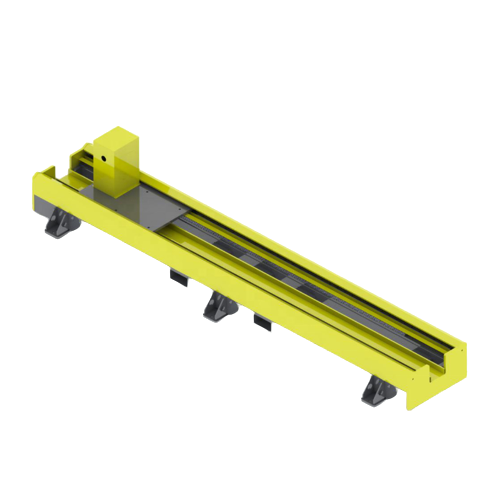
Un rail de robot est un axe linéaire motorisé qui transporte un robot industriel entre ses postes de travail. Également appelé unité de transfert de robot à 7 axes, il étend la zone de travail du robot, permettant ainsi à un seul robot de desservir des pièces longues, plusieurs machines ou des stations de traitement distinctes. Les versions montées au sol sont aussi appelées rails de sol.

Famille de produits

Choisissez la disposition qui convient à la cellule de travail

La structure de la voie est choisie en fonction de l'espace au sol disponible, de l'accès à la pièce, de l'orientation du robot et du parcours de production. Les systèmes au sol, suspendus et de treillis sont conçus pour le robot, sa masse installée et les contraintes du projet.

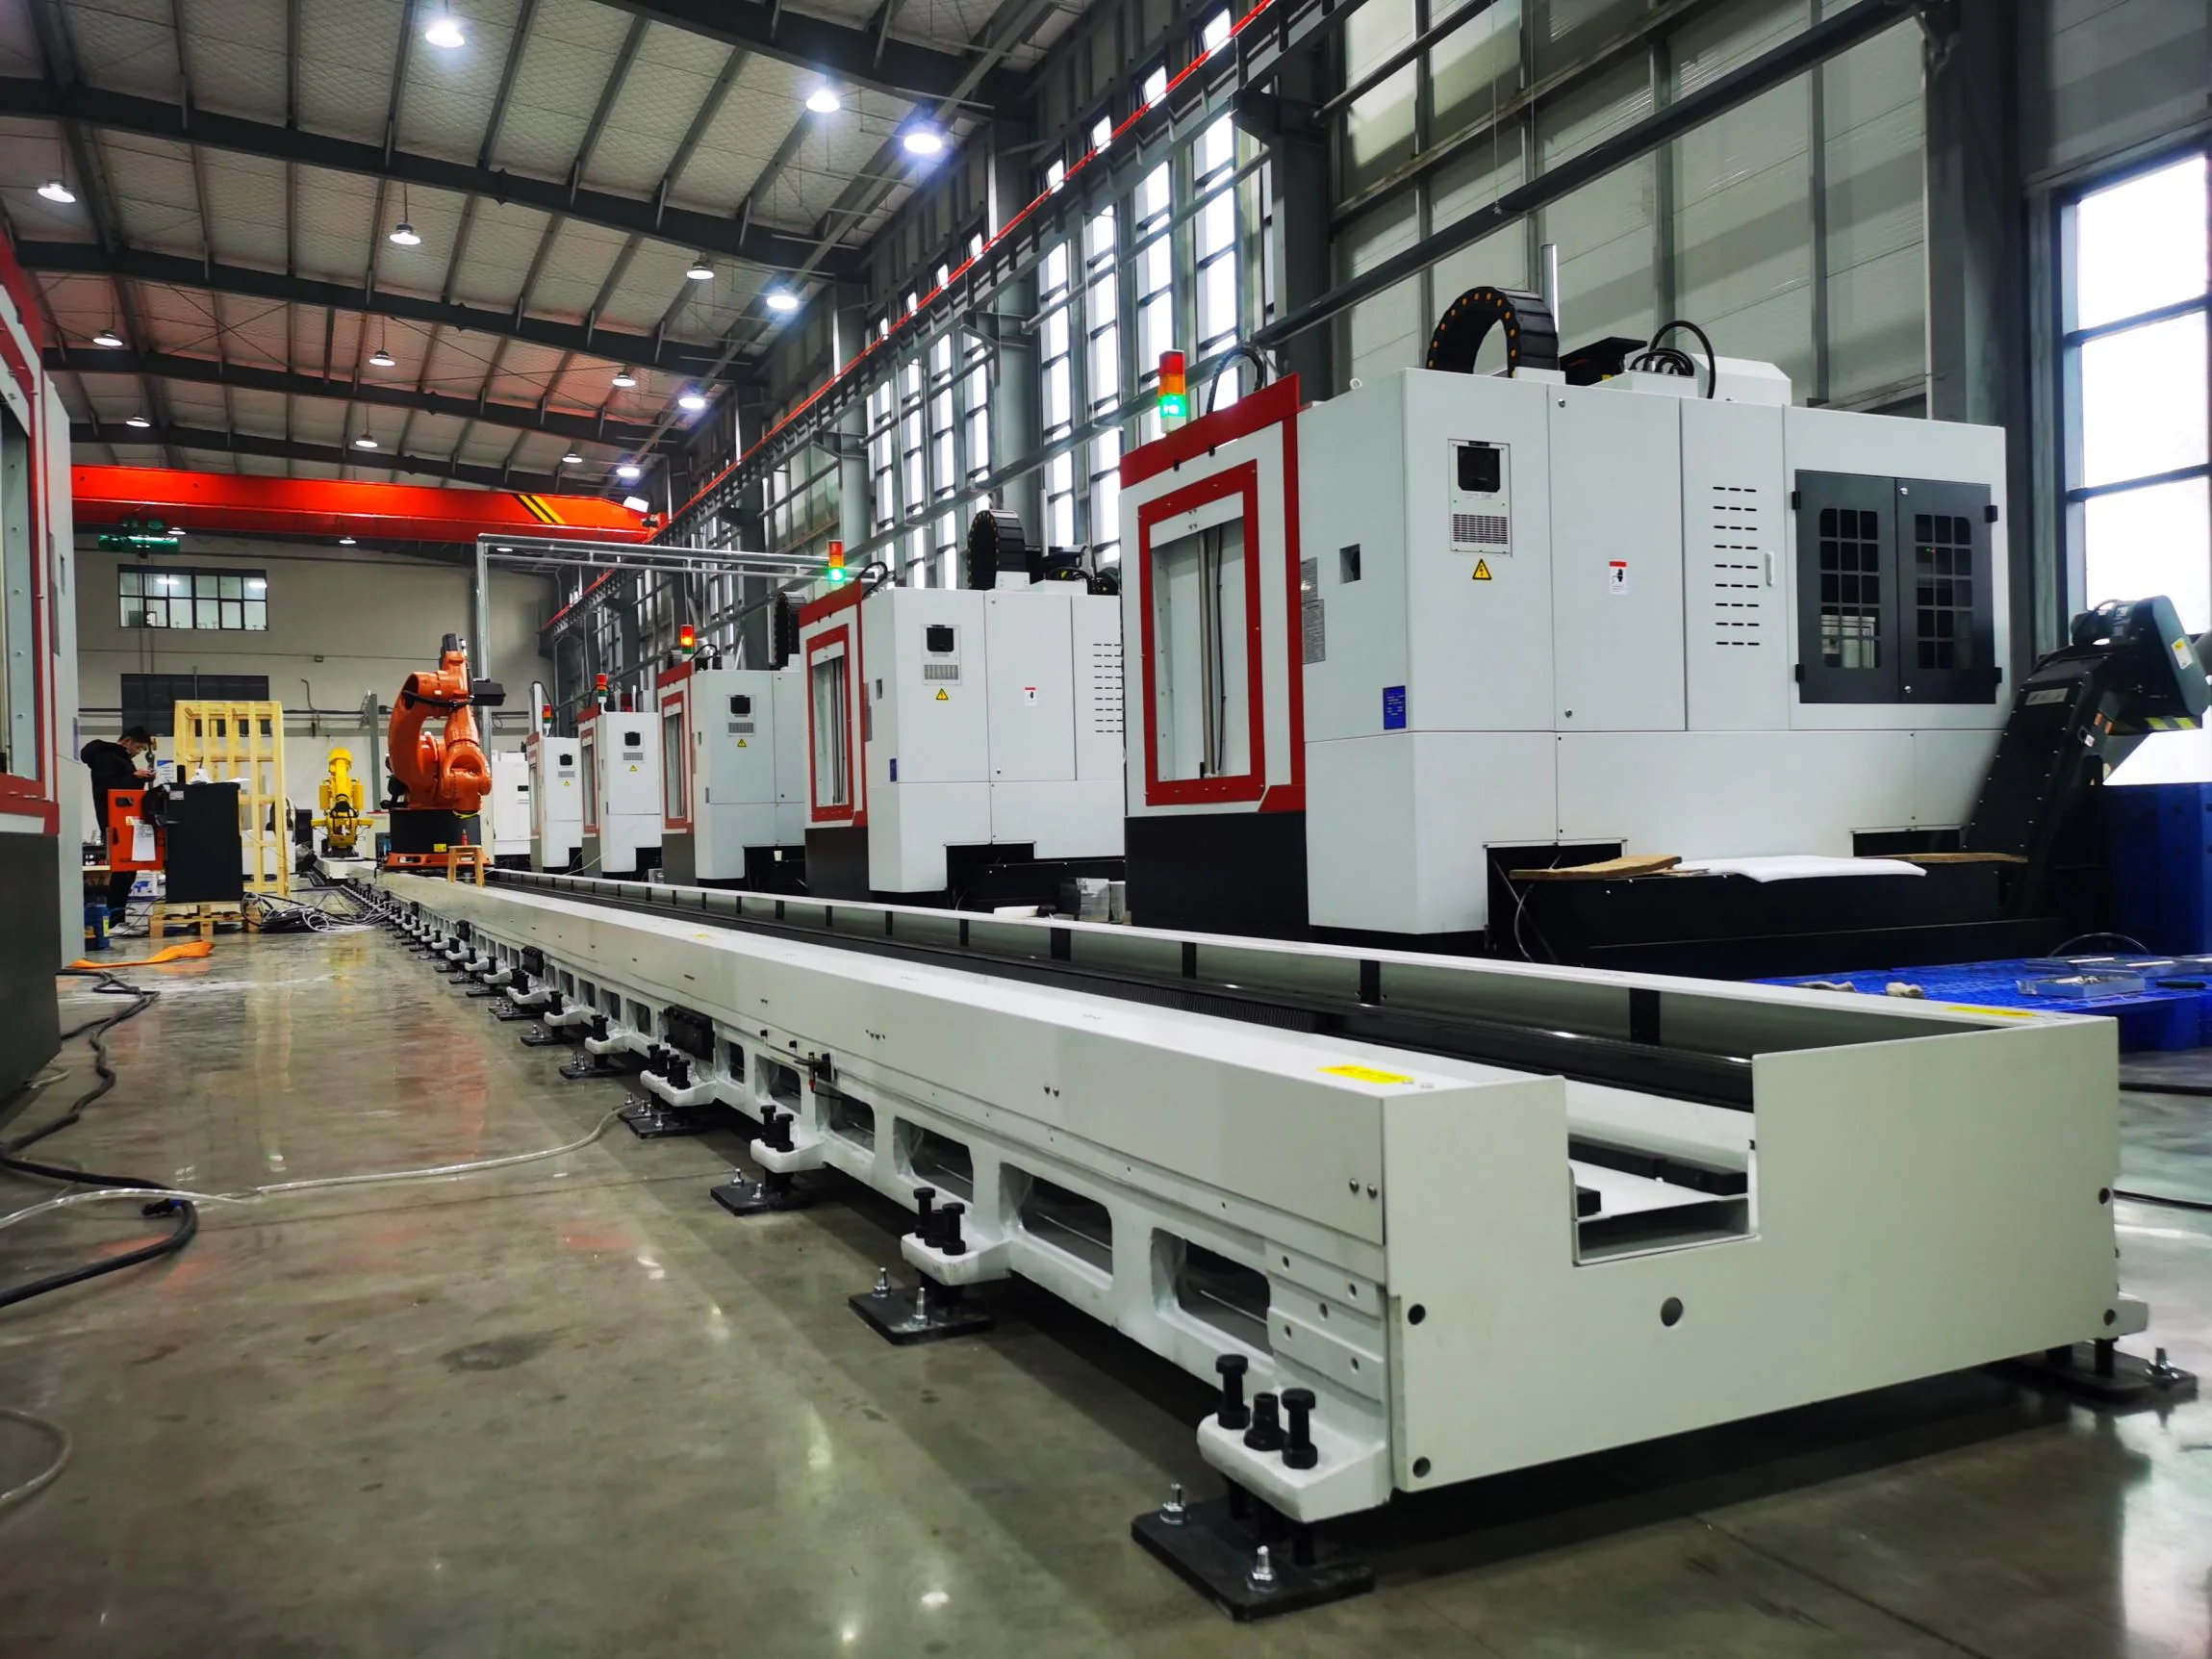
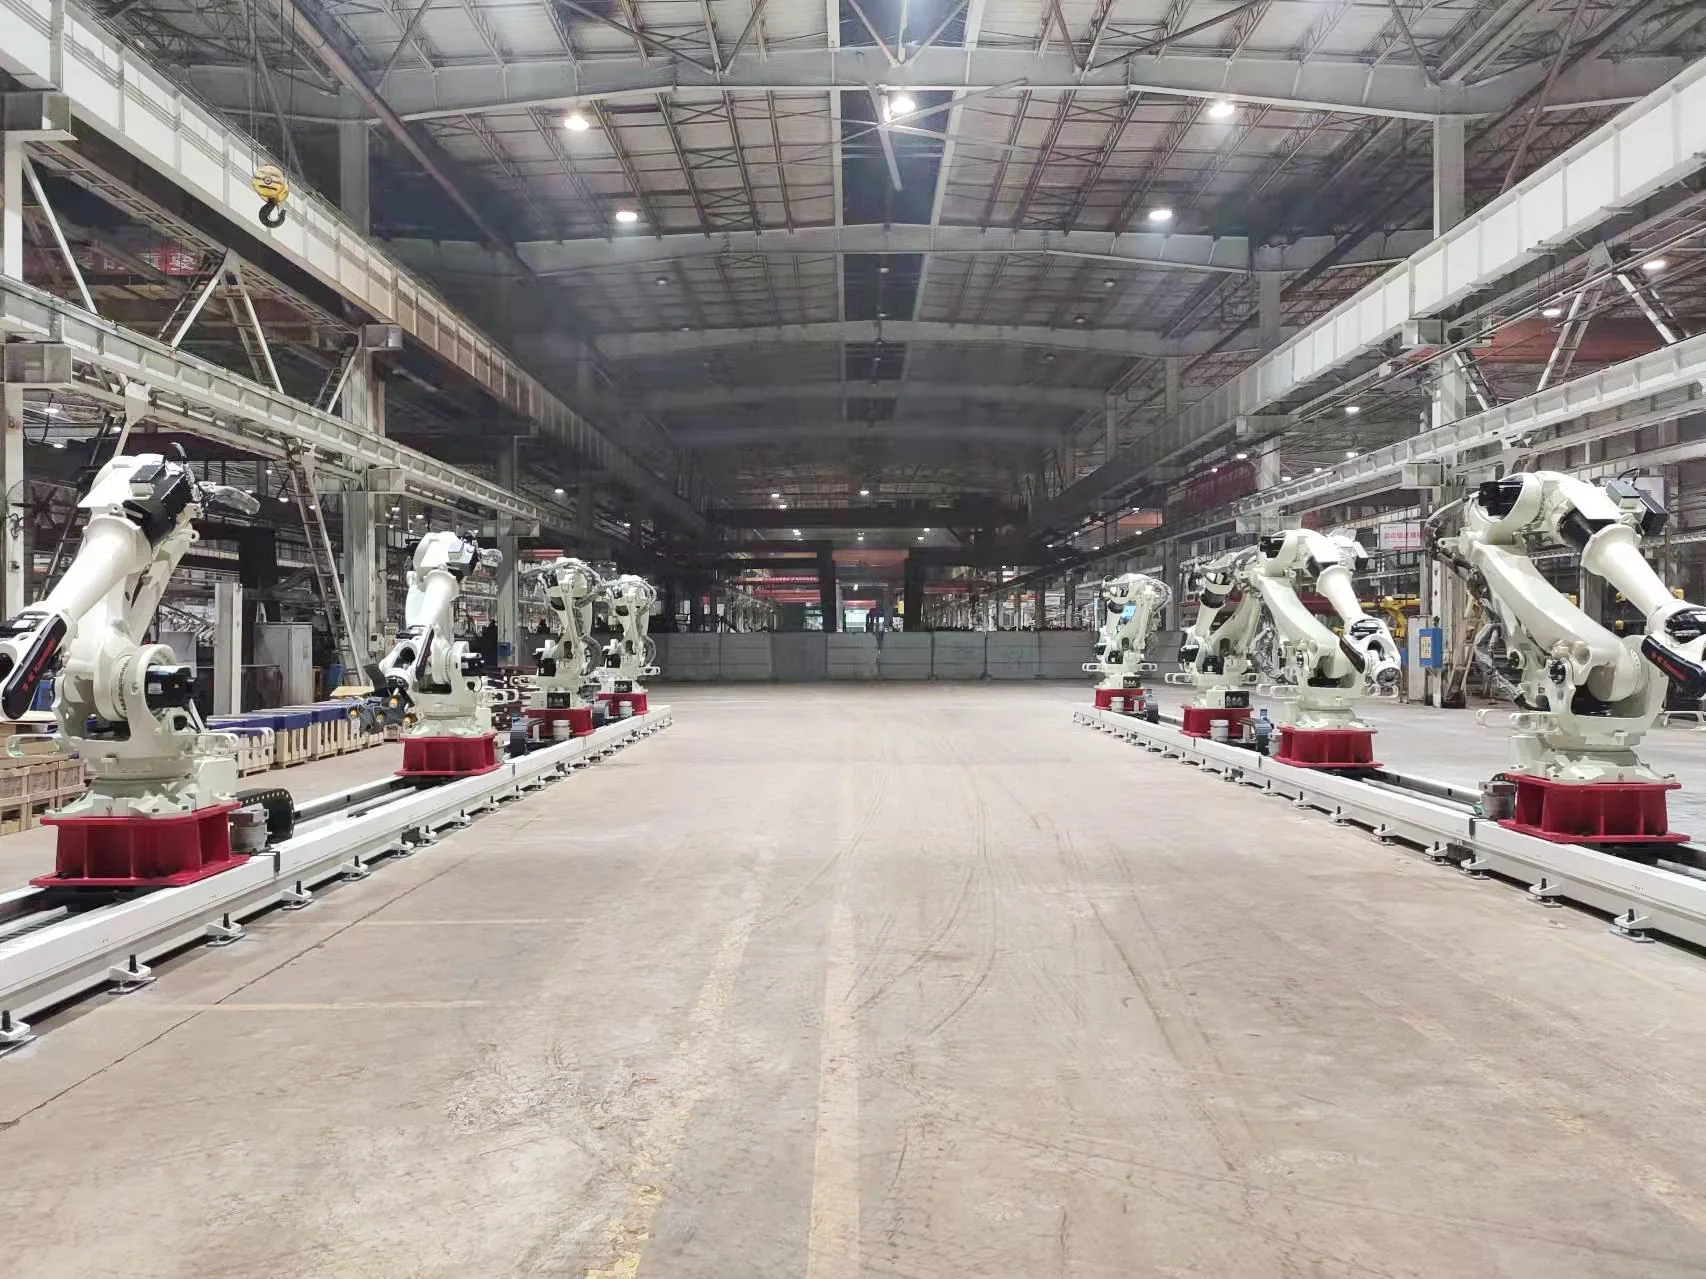
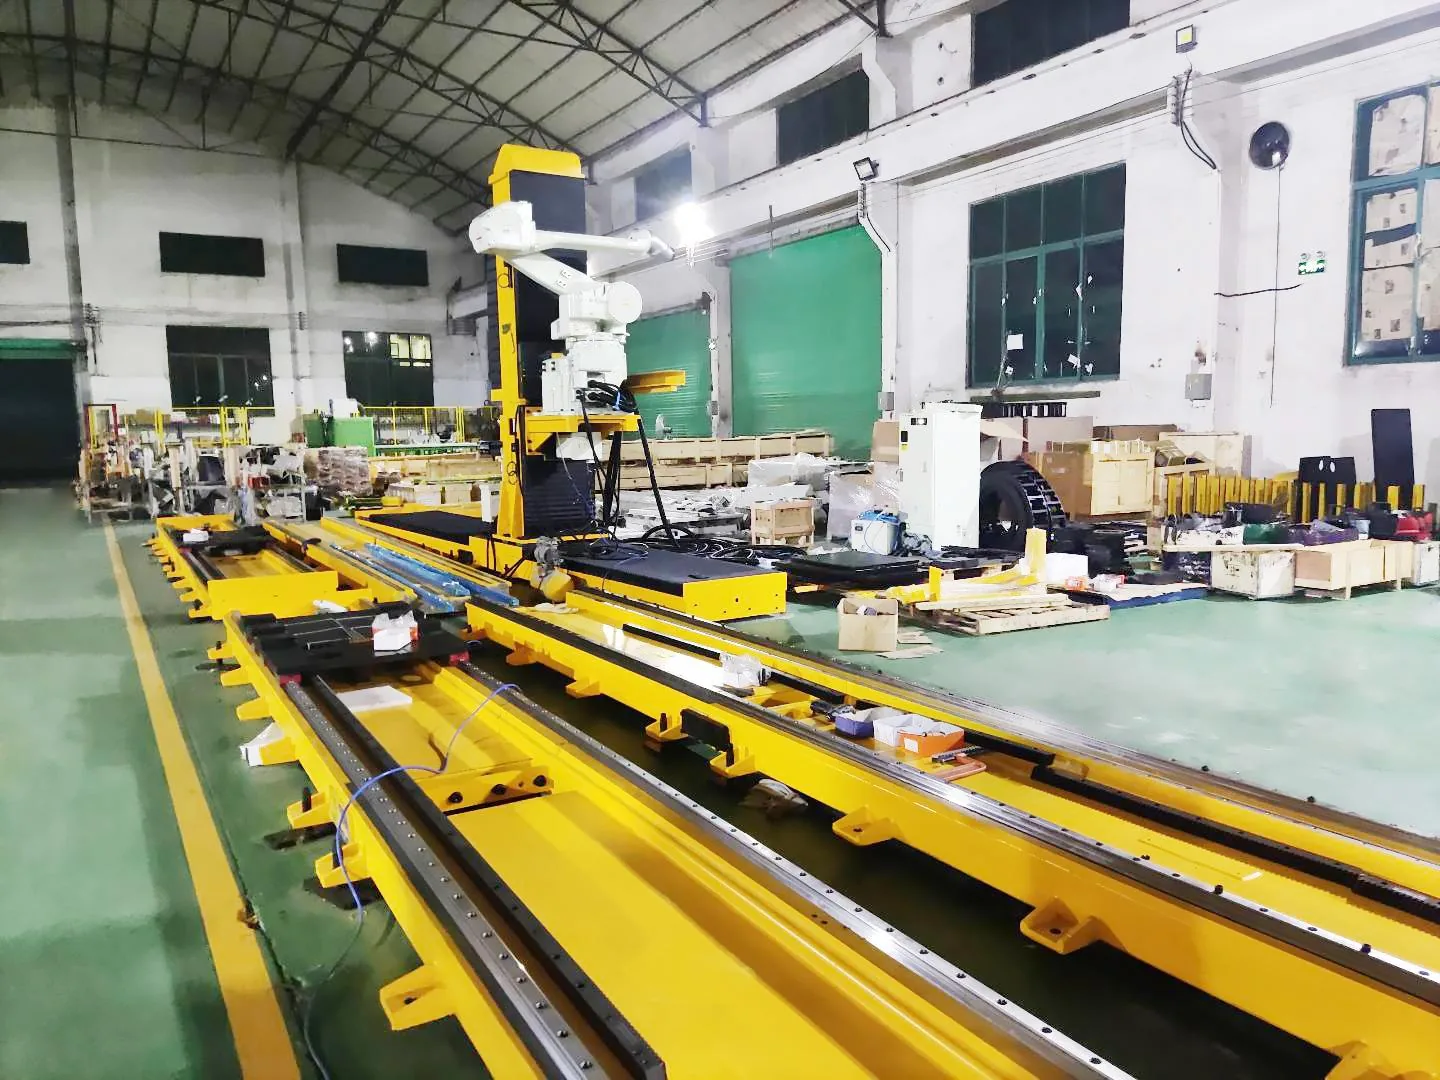
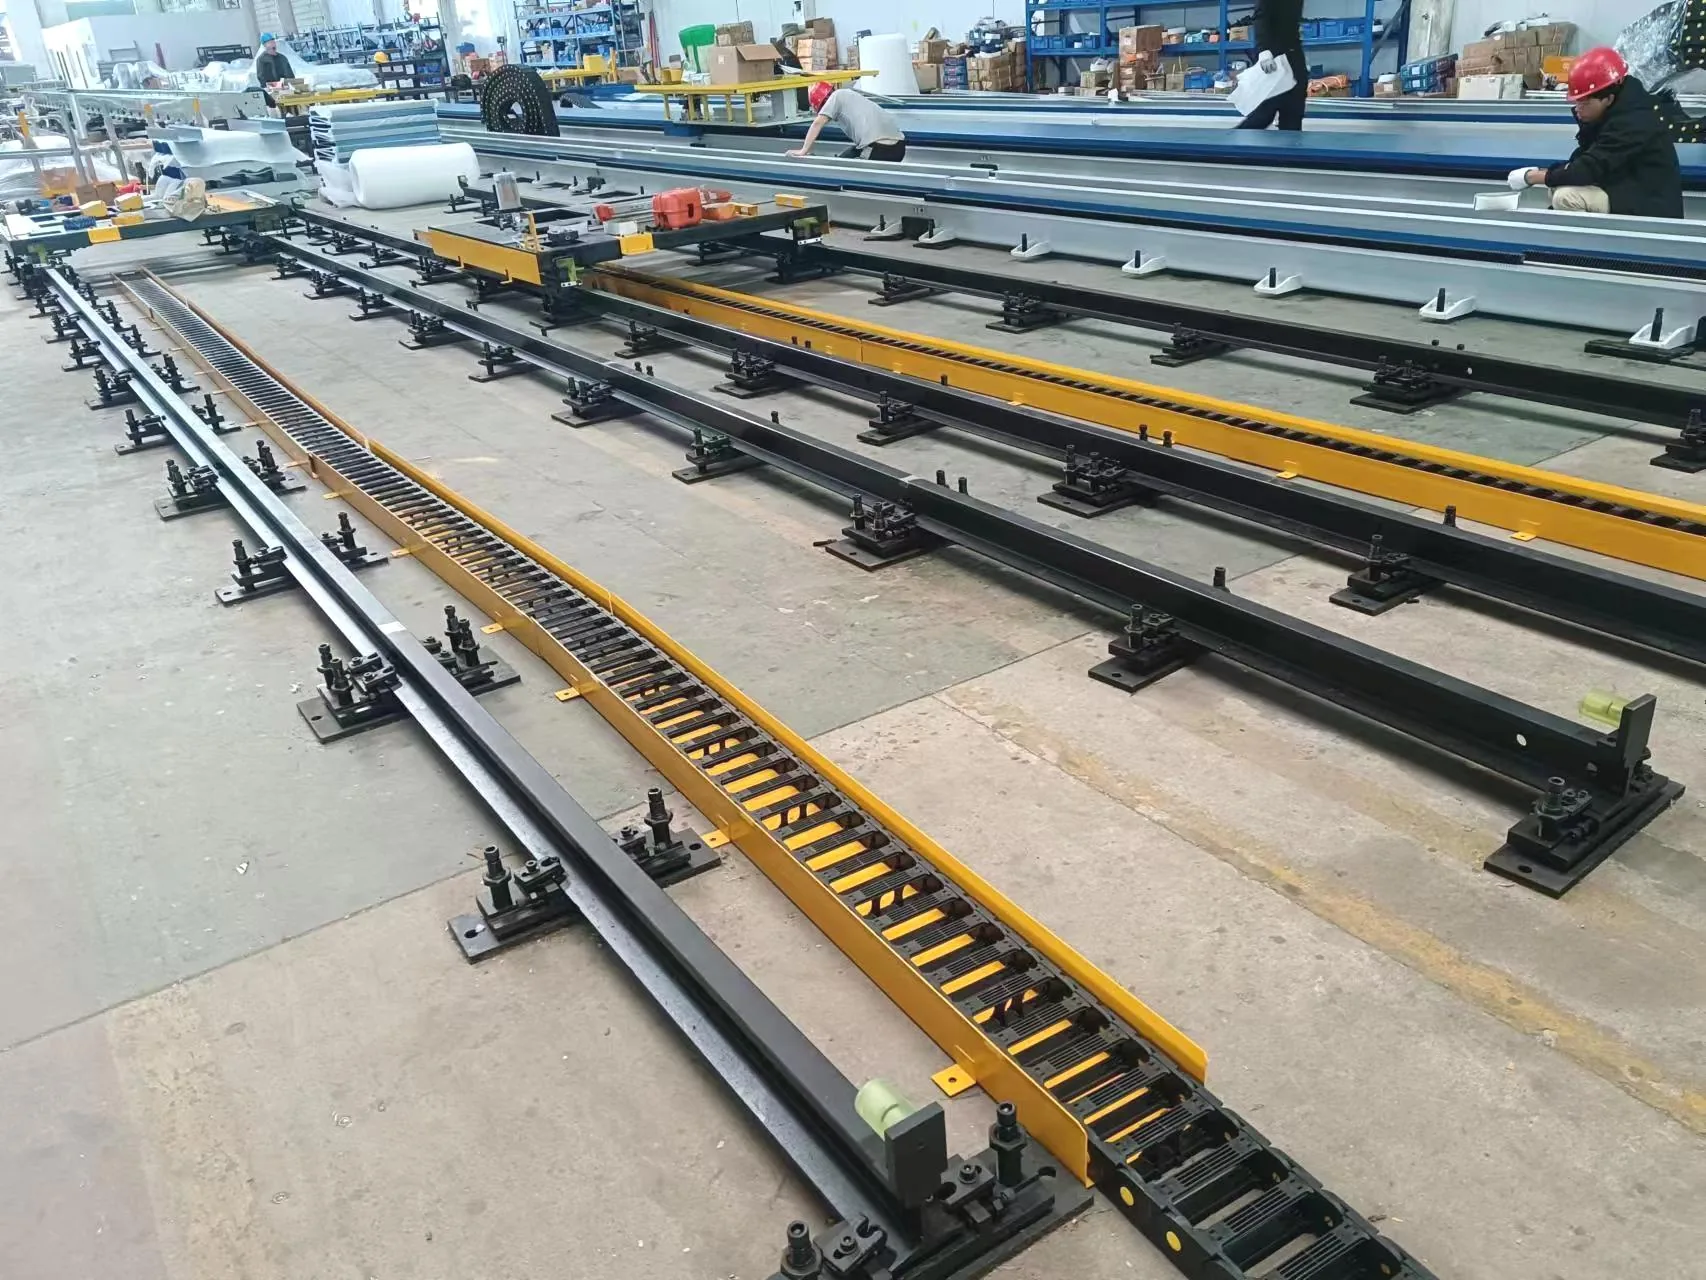
Chenilles de robots au sol en cours d'assemblage dans l'atelier

Rail au sol

Rail au sol (voie montée au sol)

Agencement pratique pour le déplacement d'un robot le long de machines, de dispositifs de fixation ou de pièces longues. La structure du châssis, les déplacements et la protection sont spécifiés pour le projet.

Choisissez-le quand : Un service accessible au niveau du sol et un accès direct aux machines sont des priorités.
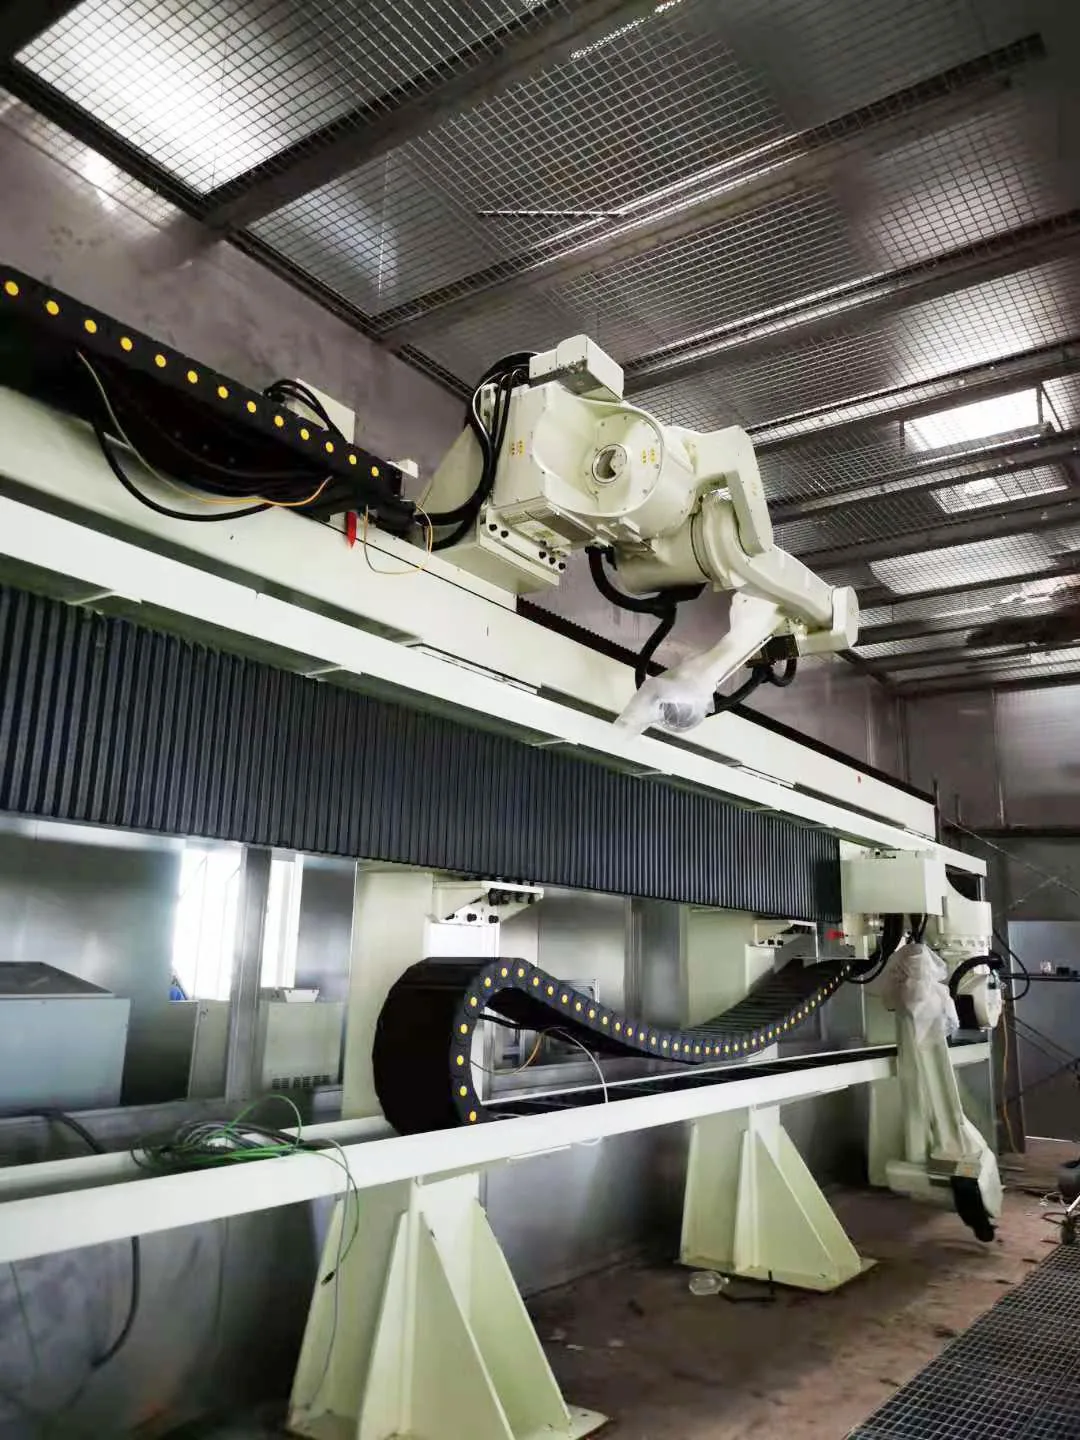
Rail de robot surélevé transportant un robot au-dessus d'une zone de travail

rail aérien

Sky Rail (voie aérienne / surélevée)

Le robot se déplace au-dessus de la zone de travail afin de préserver l'accès au sol ou d'aborder un processus en hauteur. La structure et les interfaces sont conçues spécifiquement pour la cellule.

Choisissez-le quand : Il est important de libérer de l'espace au sol ou d'aborder le processus par le haut.

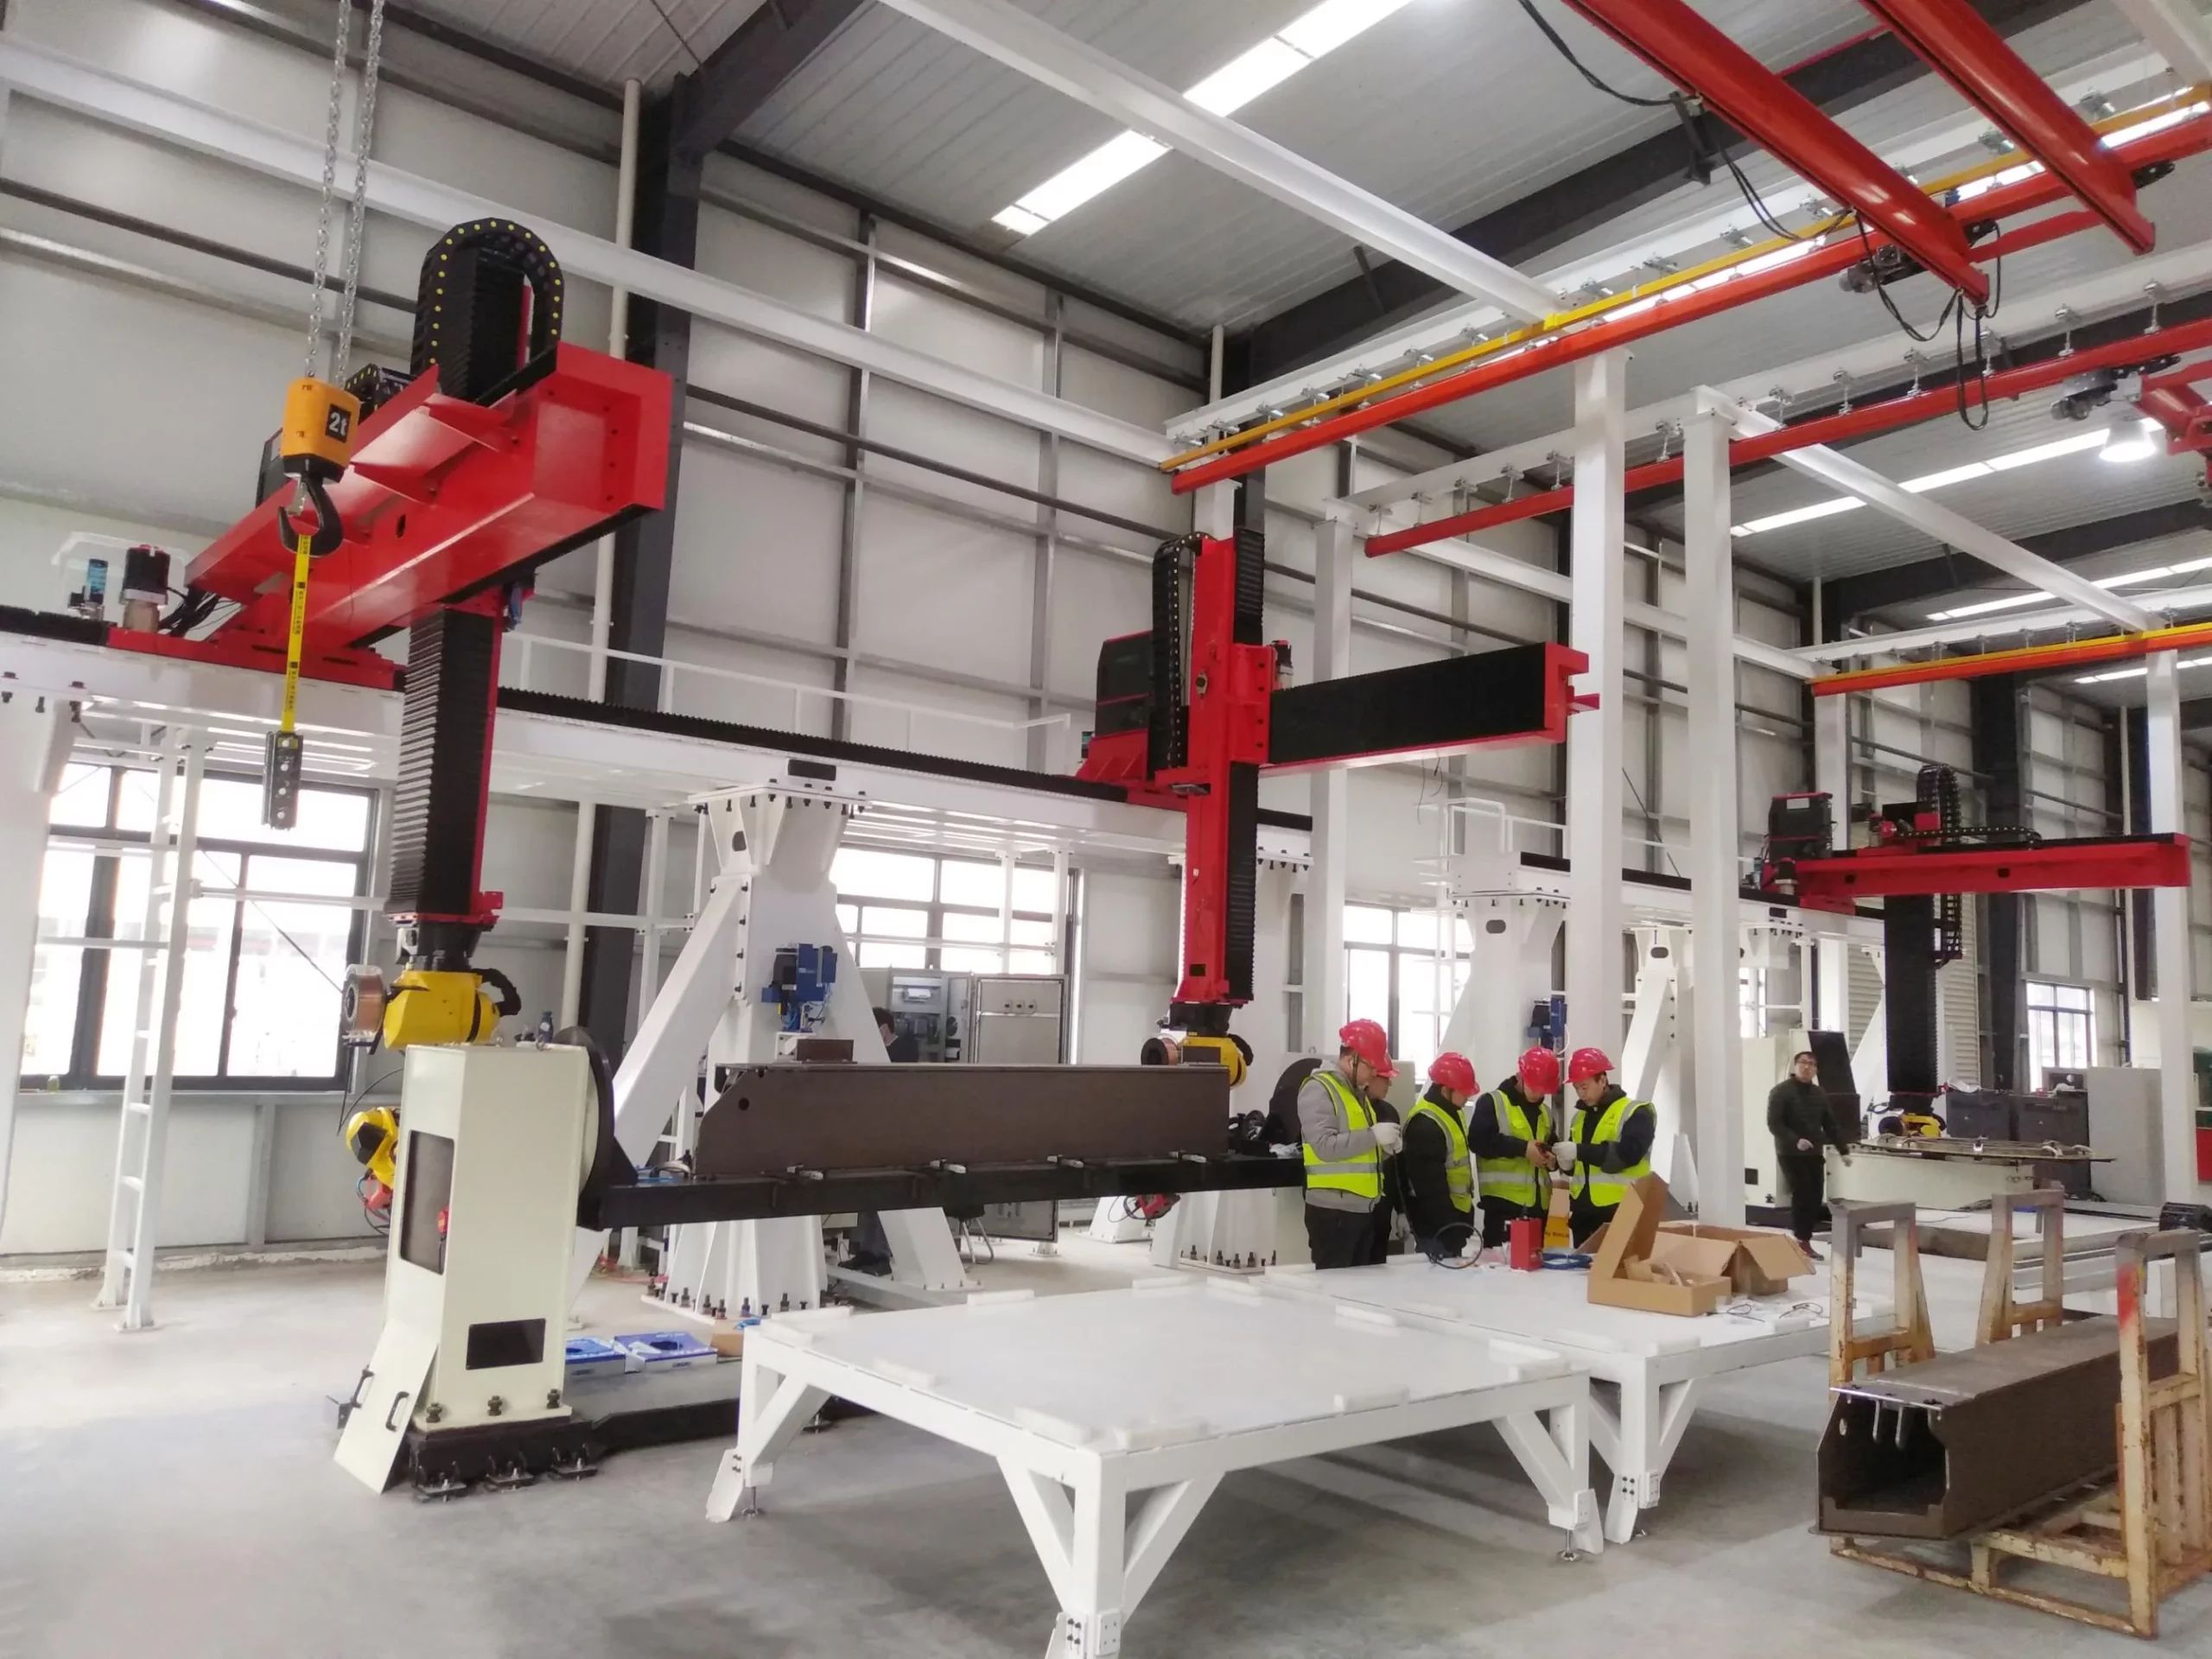
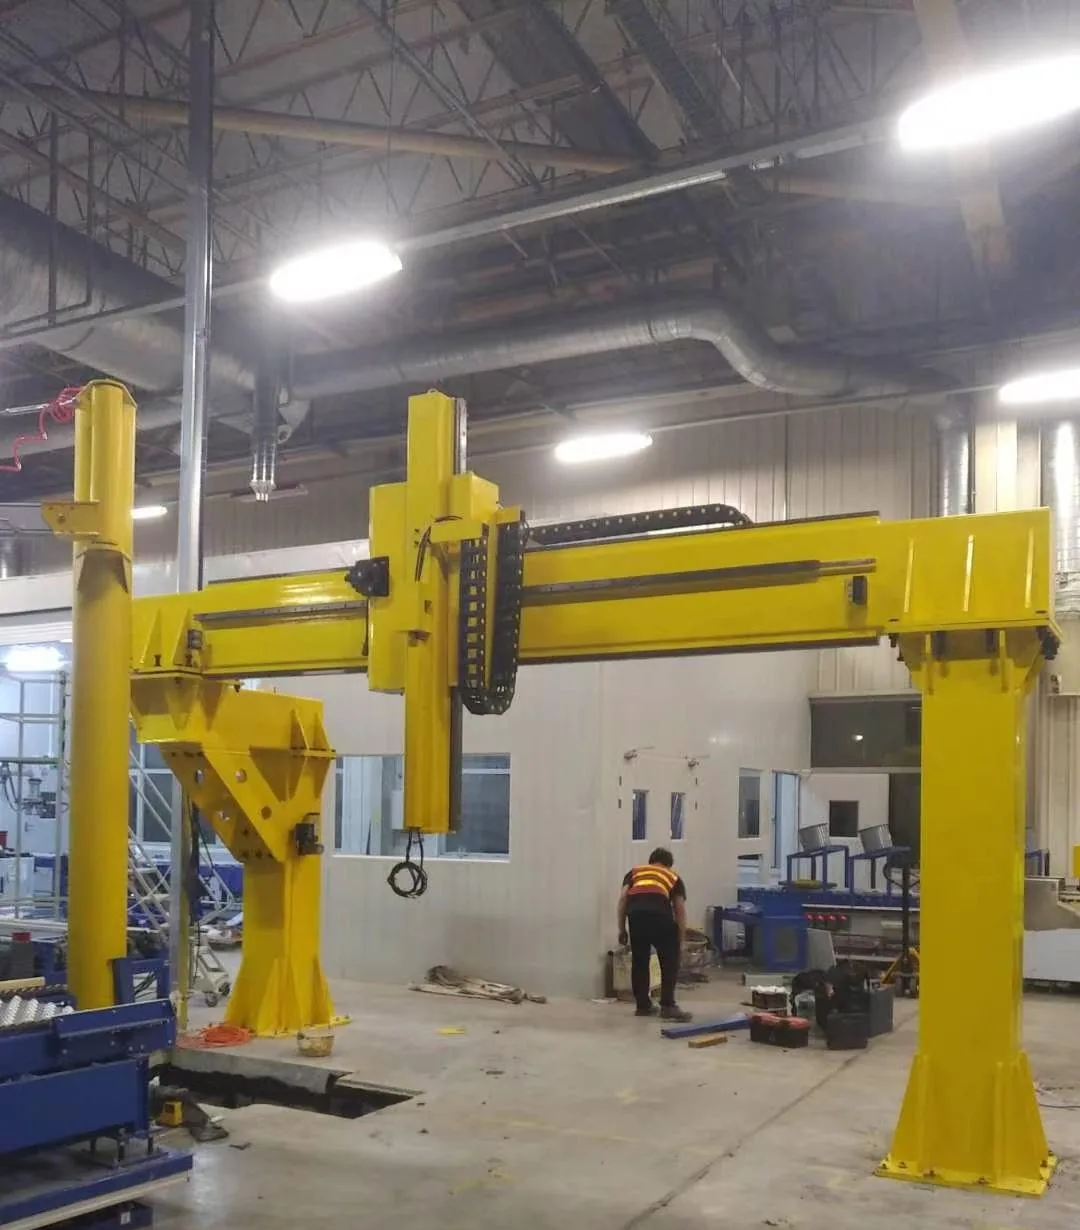
Structure de rail robotique à treillis installée dans un atelier

garde-corps

Systèmes de treillis et de portiques

Une structure de type portique pour les grands volumes de travail et les configurations de mouvement spécifiques à l'application. La portée, les axes, les interfaces et les détails structurels sont conçus sur mesure pour chaque projet.

Choisissez-le quand : Un seul axe au sol ne peut pas couvrir la portée requise ou le mouvement coordonné sur plus d'un axe linéaire.

Processus de sélection

Sept entrées pour une configuration fonctionnelle

Une demande de renseignements pertinente ne nécessite pas de cahier des charges définitif. Commencez par les exigences d'exploitation et les informations disponibles sur le site ; la voie pourra ensuite être dimensionnée en fonction de la masse installée.

Application et pièce à usiner

Décrivez le processus, la taille des pièces, les stations et la manière dont le robot doit aborder le travail.

Robot et masse installée

Indiquez la marque et le modèle du robot, sa masse, les supports ou fixations montés sur le chariot et la charge utile du poignet.

Voyager et atteindre

Indiquez le déplacement effectif requis ou partagez un schéma de cellule afin que les dégagements aux extrémités et la longueur de la base du robot puissent être pris en compte.

Exigence de mouvement

Communiquez au contrôleur du robot la vitesse cible, la répétabilité, le cycle de service, les arrêts et toute coordination requise.

Sens de montage

Choisissez un concept initial au sol, surélevé, inversé ou en treillis en fonction de l'accès et de la géométrie du processus.

Environnement et protection

Identifier les conditions de poussière, d'éclaboussures, de liquide, de température et de nettoyage qui affectent le choix du boîtier et des matériaux.

Site et interfaces

Fournir les conditions de fondation, les services publics, l'espace disponible, les interfaces de sécurité et les contraintes de livraison.

Structure et protection

La construction suit la charge et l'environnement

EVST peut concevoir des structures soudées ou moulées et adapter la protection externe à la cellule de travail. Le choix final dépend de la masse mobile, de la portée, des conditions de processus et des besoins de maintenance.

Couvertures de protection entièrement fermées
Protection à soufflet
Couverture en tôle striée
Couvercle semi-fermé en tôle
Construction sur mesure en acier inoxydable 304
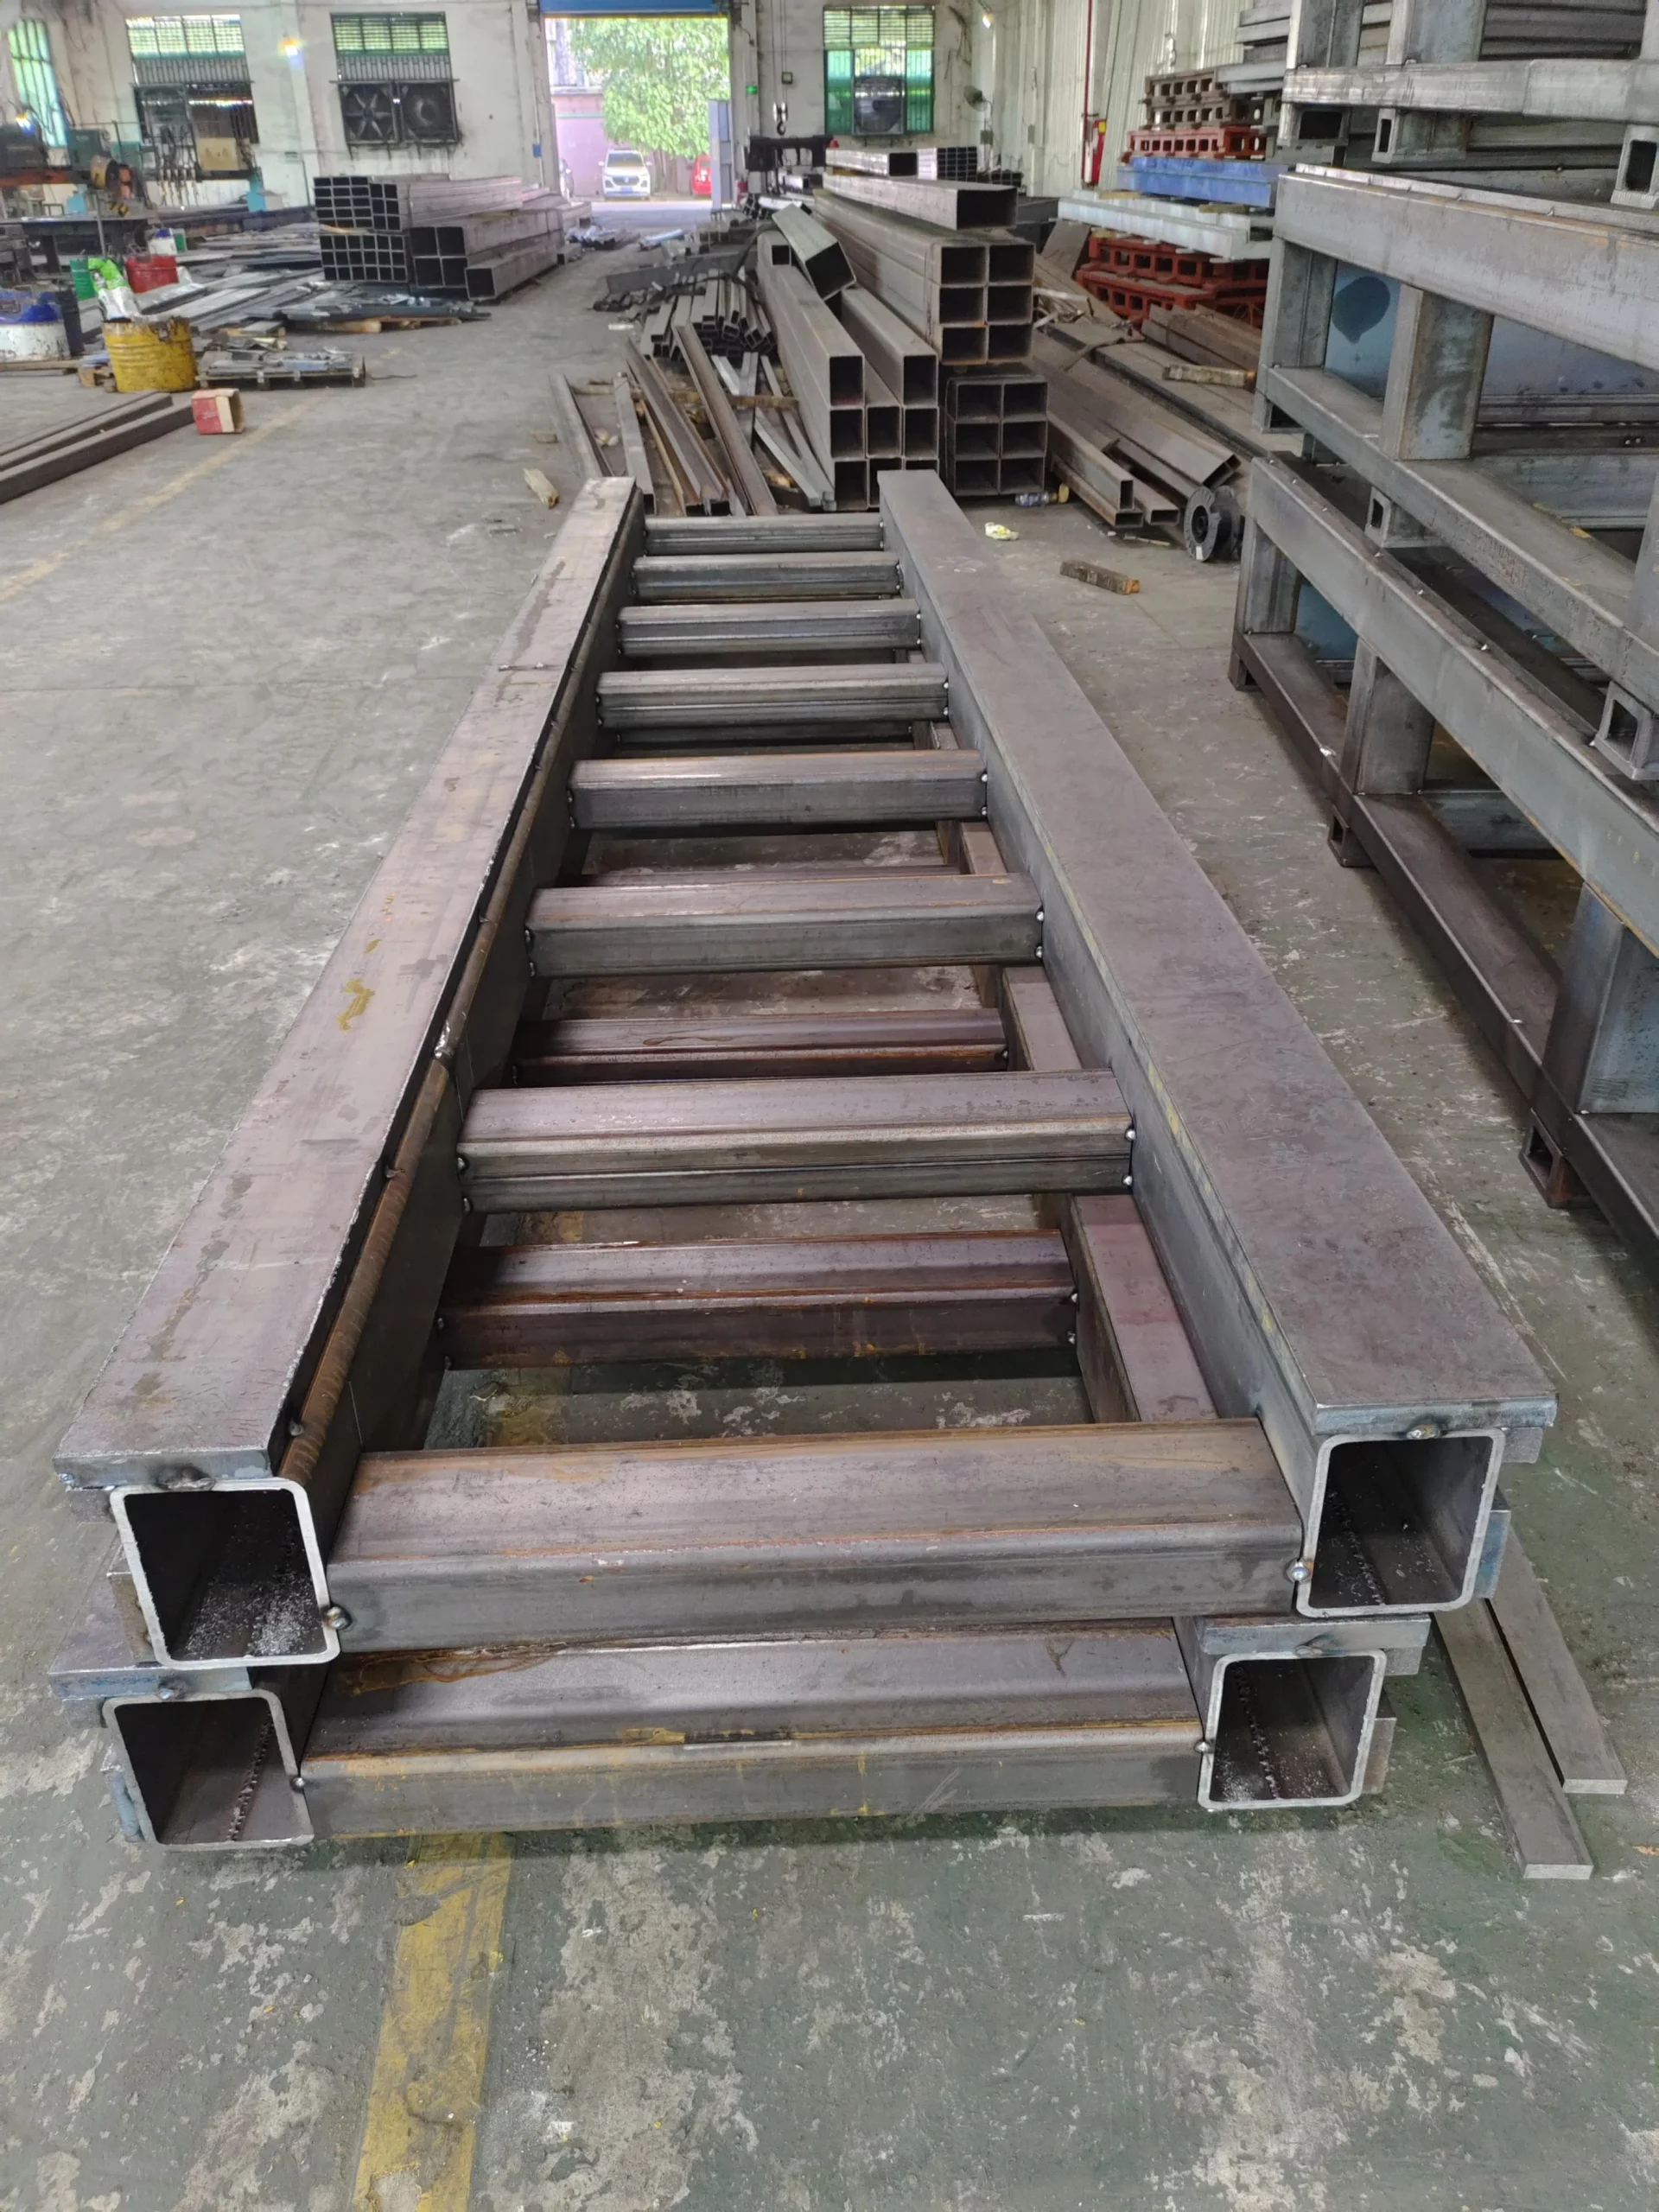
Châssis de voie en acier soudé en cours de fabrication

Structure soudée

Fabriqué sur mesure en fonction de la longueur, des interfaces et du cas de charge requis.

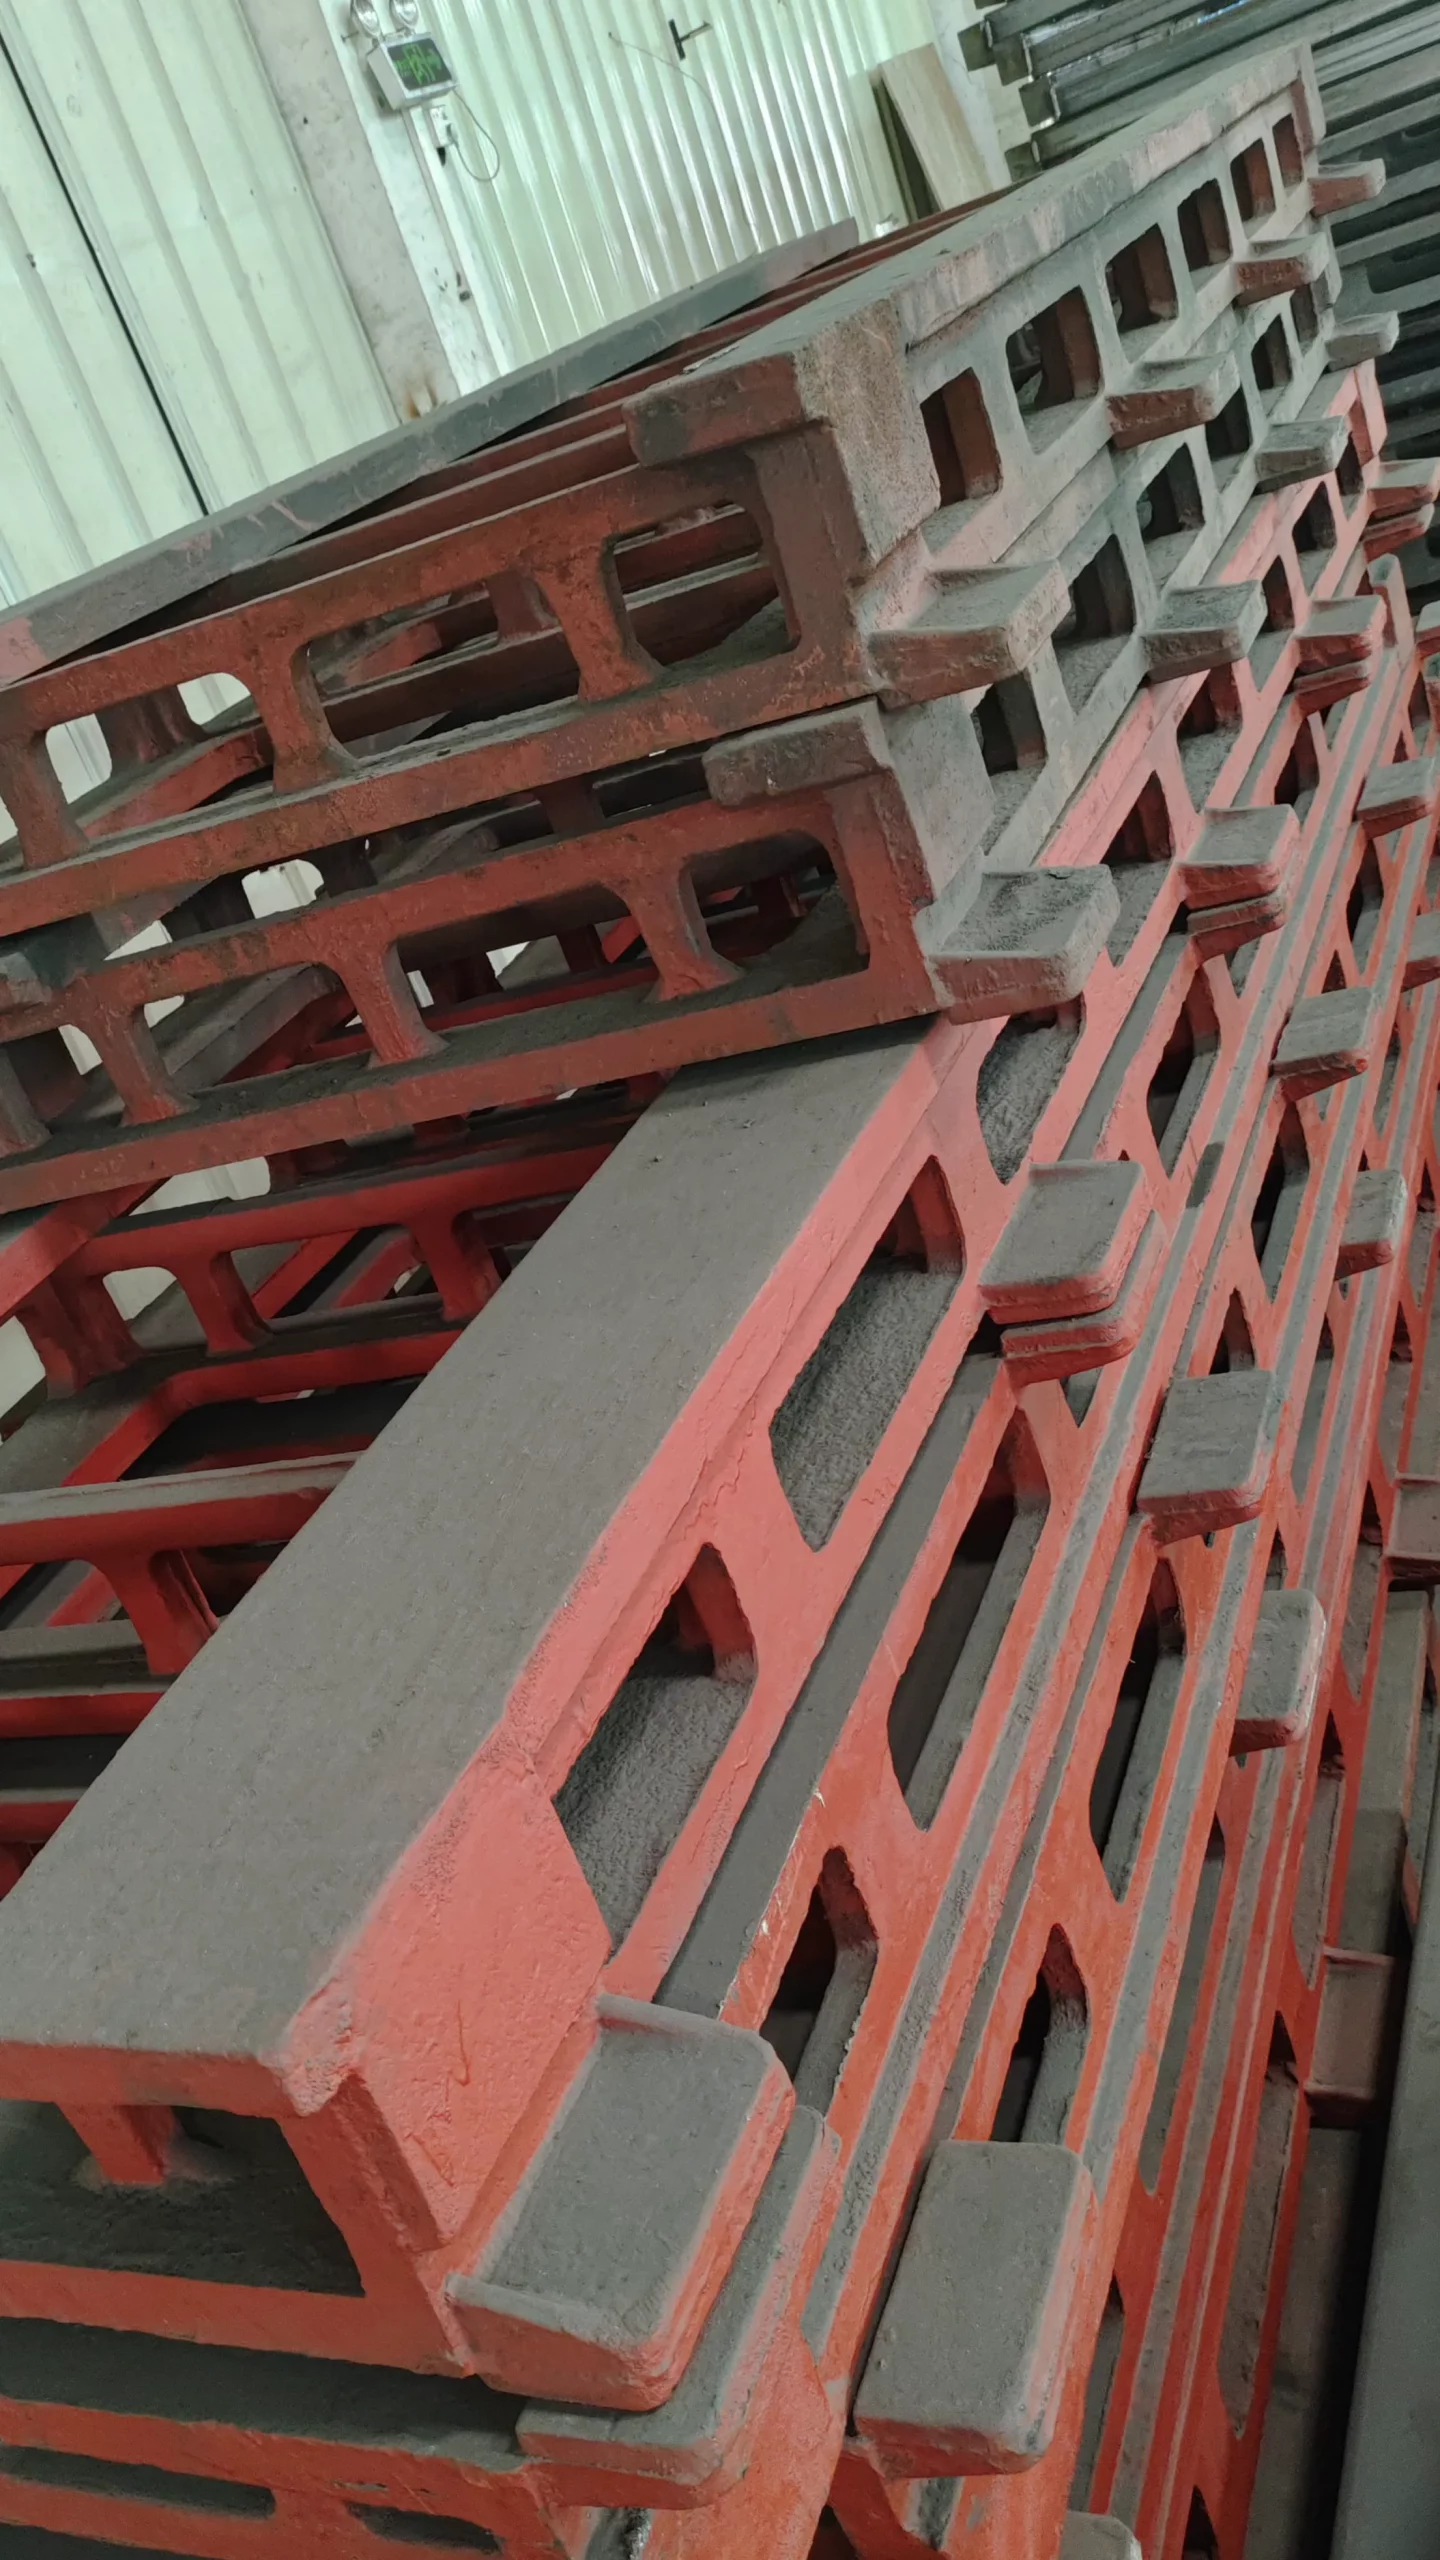
Composants de voie ferrée moulés avant usinage

Structure en fonte

Disponible lorsque la configuration technique requiert des composants structurels moulés.

Applications

Déplacer un robot sur une plus grande partie du processus

On utilise des chenilles robotisées lorsque le processus est plus long que l'enveloppe de travail à base fixe du robot ou lorsqu'un robot doit desservir des postes de travail séparés.

Entretien des machines

Alimenter une rangée de machines-outils à partir d'un chemin linéaire partagé.

Soudage

Accédez aux structures longues, aux dispositifs multiples ou aux postes de soudage séparés.

Manipulation du matériel

Transférer les pièces entre les postes de traitement au sein d'une cellule étendue.

Palettisation

Couvrir plusieurs positions de prélèvement et de dépôt avec une seule base de robot mobile.

Pulvérisations

Se déplacer le long de surfaces hautes ou étendues dans une zone de processus fermée.

manipulation des lignes de séchage des batteries

Déplacement entre les zones de stockage ou de traitement dans une chaîne de production de batteries.

Une seule voie, plusieurs machines

Coordonner un robot avec plusieurs machines lorsque la planification des cycles le permet.

Traitement des composants de grande taille

Utilisez des configurations au sol, surélevées ou à charpente métallique pour accéder à des zones de travail plus vastes.

Projet personnalisé robuste

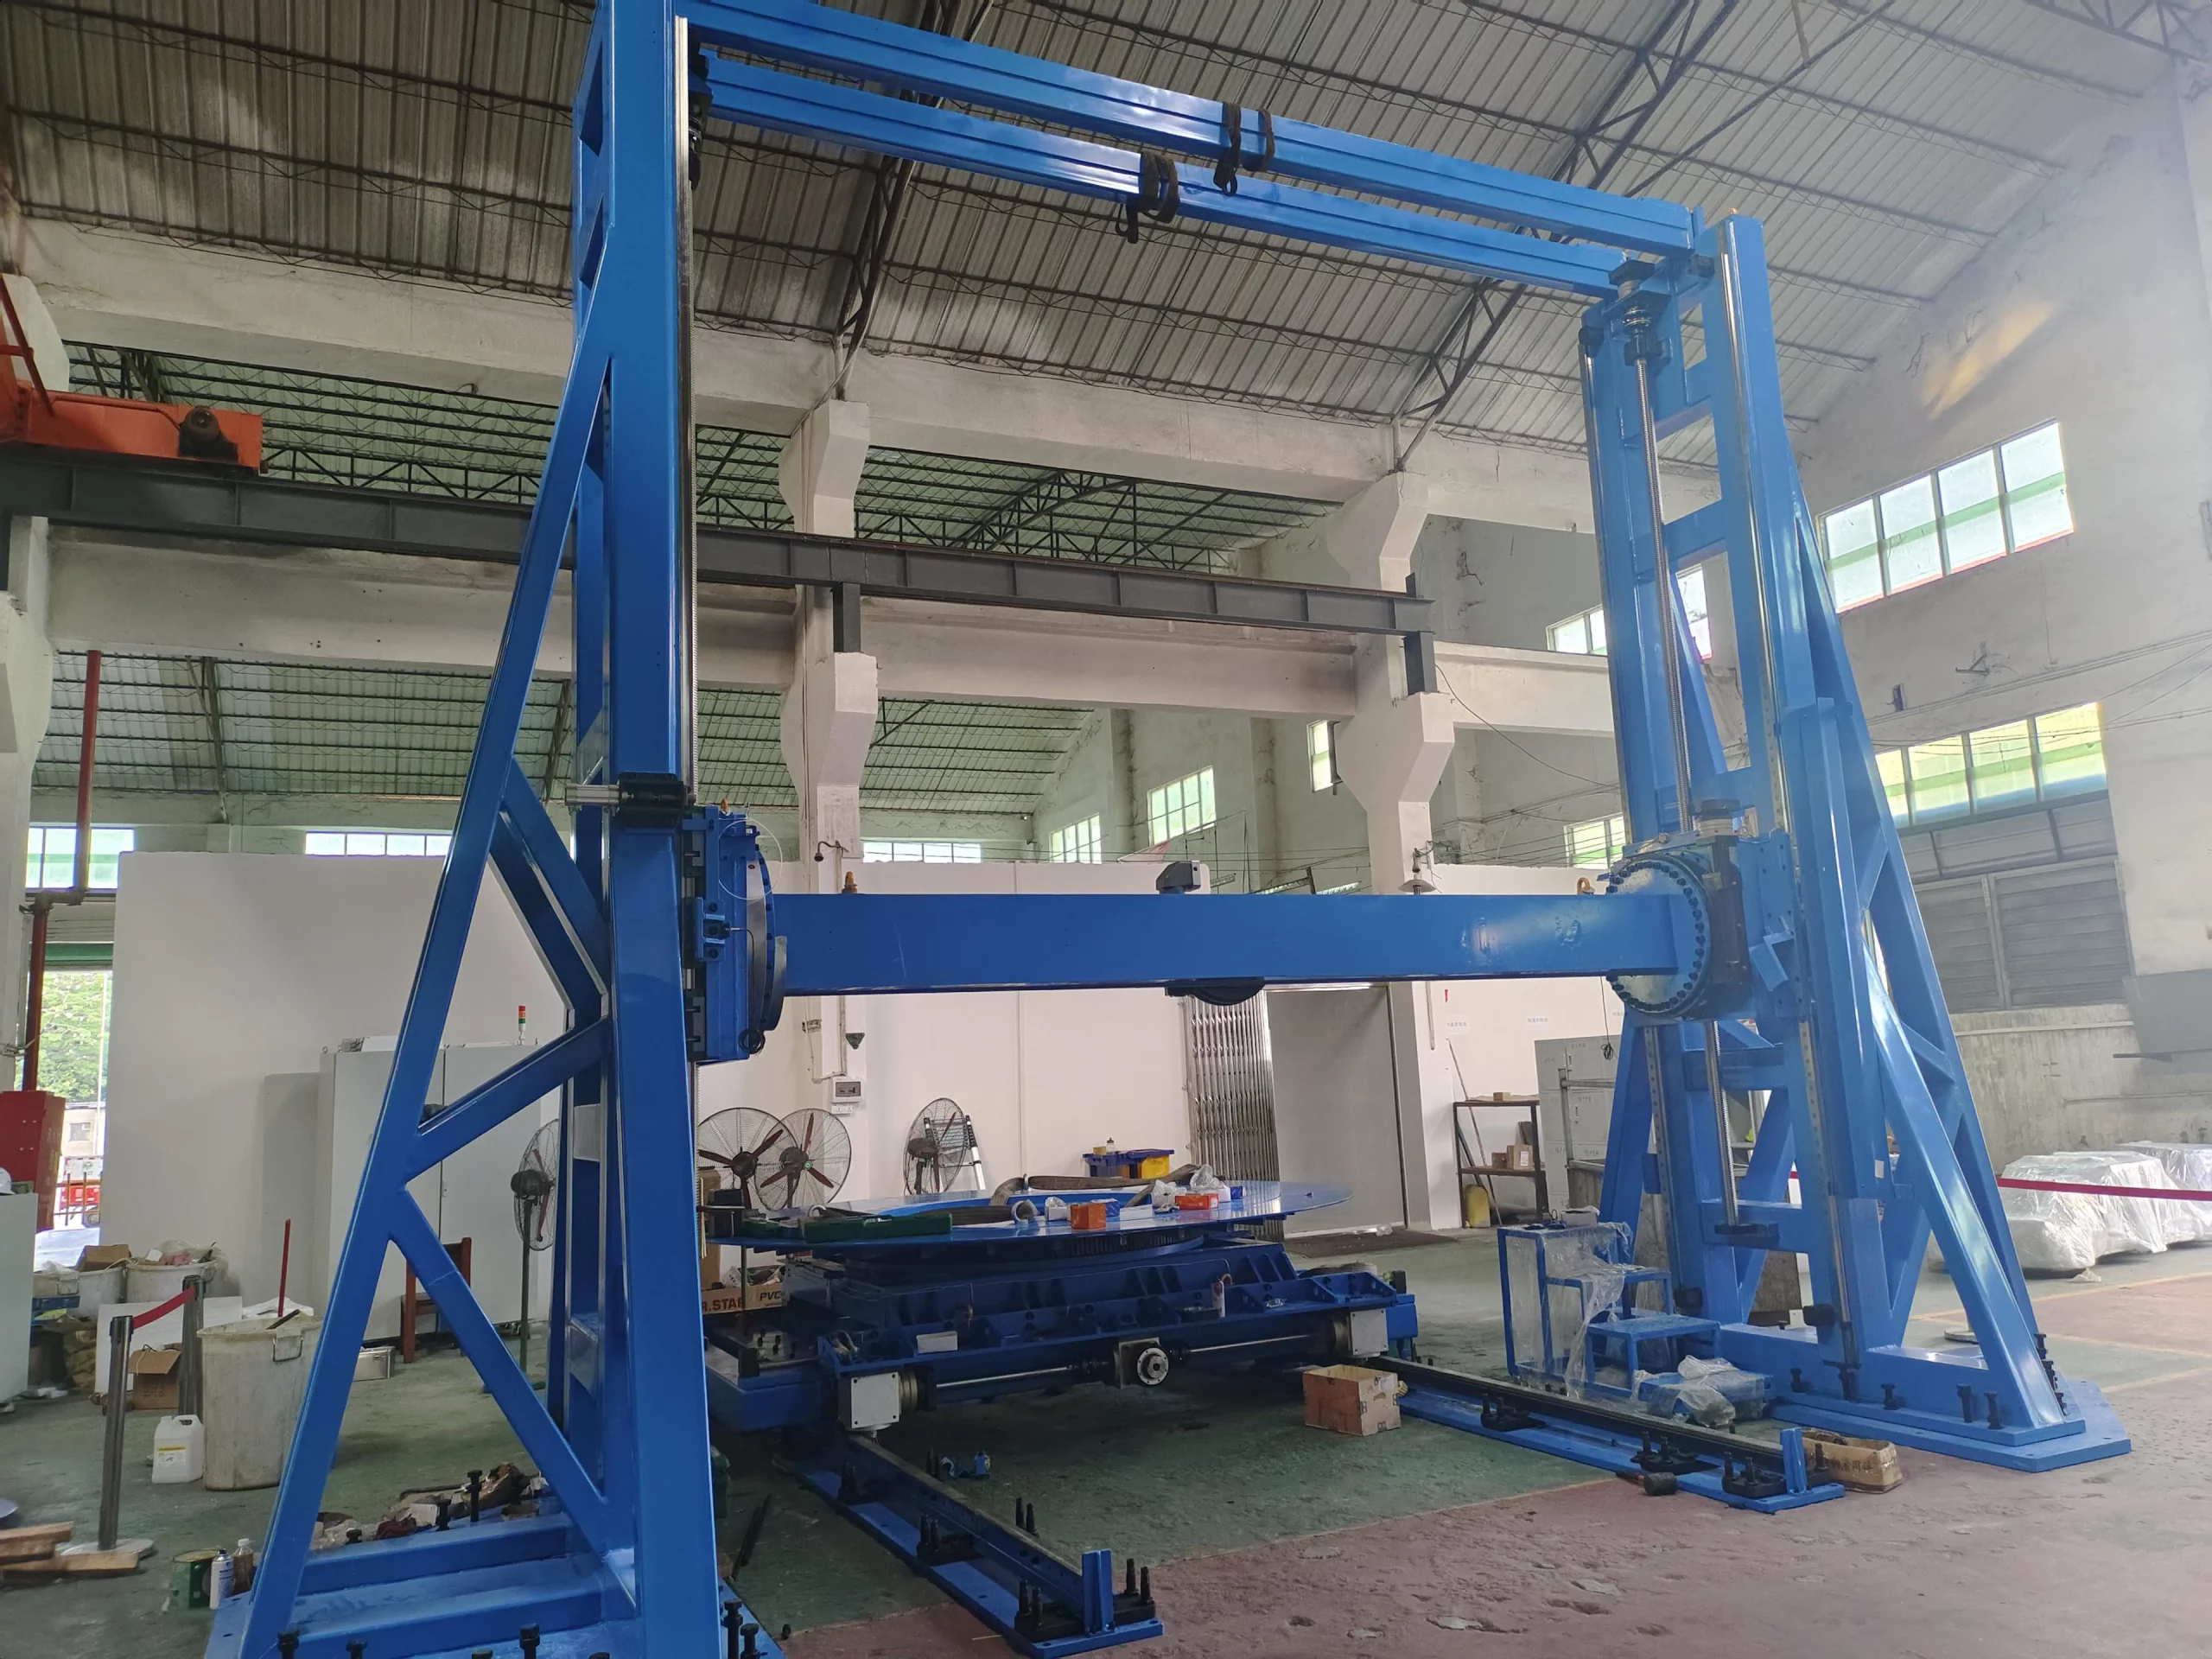
Mouvement de portique personnalisé pour une capacité de manutention de 10 tonnes

EVST a conçu un rail de portique sur mesure pour une application de manutention de 10 tonnes. Il s'agit d'un exemple de projet, et non d'une caractéristique standard du produit ni d'une garantie que la même configuration conviendra à d'autres applications.

Conçu à partir du cas de charge du projet et de l'enveloppe de travail
Structure, axes et interfaces définis après examen technique
Les paramètres de capacité et de mouvement définitifs ont été confirmés pour chaque projet.
Système de mouvement à portique robuste sur mesure bleu dans un atelier de production
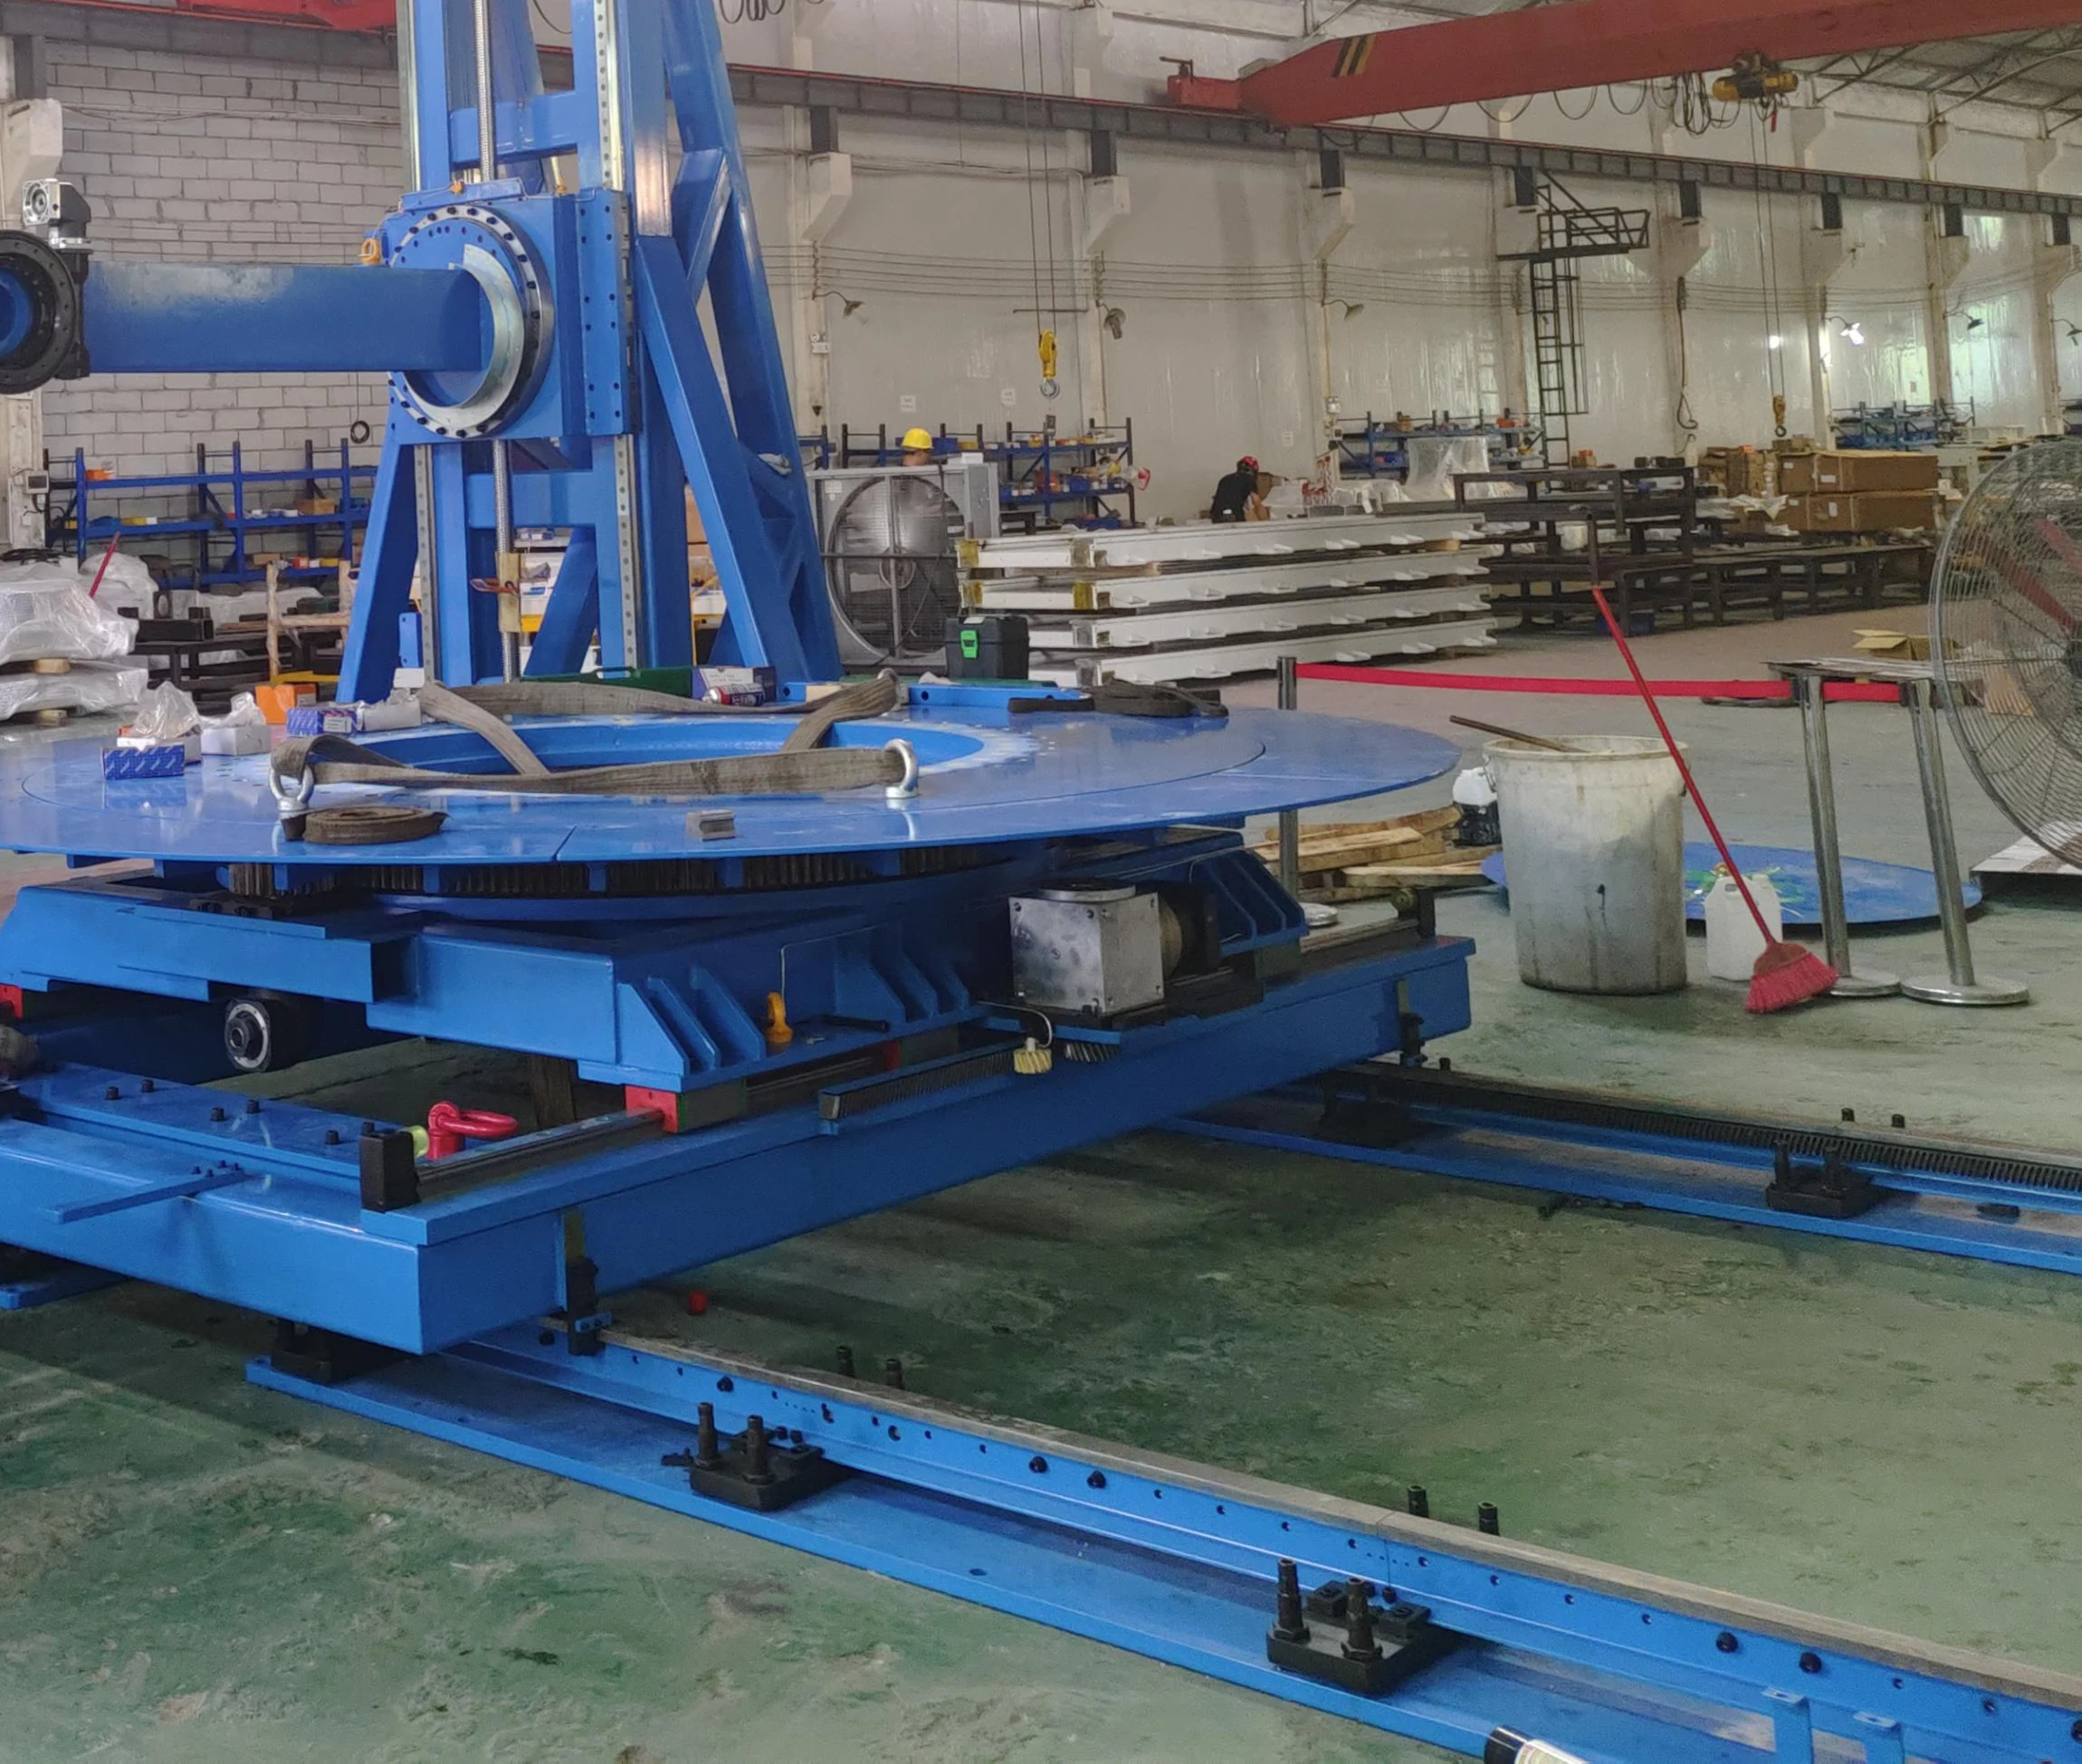
Équipements de portique et modules de voie sur mesure dans un atelier de production

Pourquoi EVST

Configuration, fabrication et contrôles dans un seul flux de travail

Ingénierie axée sur les applications, forte de plus de 15 ans d'expérience d'équipe dans les systèmes de voies ferrées

Les données relatives au robot, à la charge et à l'agencement sont traduites en exigences de dimensionnement du variateur, de configuration structurelle et d'intégration avant la publication de la conception finale.

Inspections multiples en cours de production

Les contrôles effectués aux étapes clés de la production portent sur la position des trous, la planéité et l'état de fonctionnement à vide, afin que les problèmes puissent être identifiés avant la livraison.

Capacité d'usinage pour les interfaces critiques

Plusieurs ressources d'usinage permettent le contrôle dimensionnel des trous de montage, des surfaces de positionnement et des interfaces des modules de voie.

Recuit de détente

Les composants structurels subissent un recuit afin de réduire les contraintes résiduelles et d'assurer une stabilité dimensionnelle à long terme.

Foire aux questions

Principes de base de la planification des trajectoires de robots

Qu'est-ce qu'une piste de robots ?

Un rail de guidage est un axe linéaire motorisé qui déplace la base du robot entre ses positions de travail. Il étend la zone de travail du robot et permet à un seul robot de couvrir un parcours de processus plus long ou plusieurs postes.

Comment choisir entre une configuration au sol, avec ciel et avec structure en treillis ?

Commencez par analyser la géométrie du procédé et les contraintes du site. Les voies au sol sont accessibles et directes ; les voies aériennes préservent l’accès au sol ou permettent des orientations en hauteur ; les systèmes de treillis couvrent des volumes de travail plus importants et spécifiques à l’application. EVST valide la structure après avoir examiné l’agencement des cellules.

La charge admissible du chariot est-elle la même que la charge utile du poignet du robot ?

Non. La charge nominale du chariot s'applique à la plateforme mobile et inclut le corps du robot. La charge utile au niveau du poignet correspond à la charge supportée par la bride du robot. Indiquez ces deux valeurs, ainsi que celles des rehausses ou équipements montés sur le chariot.

Quel est le lien entre la longueur totale de la voie et le déplacement effectif ?

Le déplacement effectif est plus court que la longueur totale du système de voie, car le socle du robot et les dégagements nécessaires aux extrémités occupent une partie de cette longueur. Le déplacement final est déterminé à partir de l'agencement de la cellule.

La longueur de la piste est-elle personnalisable ?

Oui. Le schéma de référence utilise des modules de 3, 4, 5 et 6 m, tandis que la longueur totale du tracé et le parcours effectif sont configurés pour le projet. Toute configuration différente ou plus longue nécessite une étude d'ingénierie de la structure, des joints et du site.

Quelles options de protection peuvent être envisagées ?

Les options disponibles comprennent des capots de protection entièrement fermés, des soufflets, des capots en tôle striée et des capots semi-fermés en tôle. Une fabrication sur mesure en acier inoxydable 304 peut également être envisagée pour certains projets.

Quelles informations sur le site sont nécessaires ?

Veuillez indiquer l'emprise au sol disponible, les informations relatives aux fondations, les réseaux, l'emplacement des machines et des dispositifs de fixation, les restrictions d'accès et les interfaces de sécurité ou de contrôle nécessaires. Des photos et un schéma de la cellule sont utiles pour une première analyse.

Que dois-je envoyer pour une première analyse de configuration ?

Veuillez indiquer la marque et le modèle du robot, sa masse installée, la charge utile supportée par le poignet, la course requise, l'application, la vitesse et la répétabilité cibles, le cycle de service, l'environnement, la configuration préférée et les plans du site disponibles.

Commencez par l'exigence

Préparez les entrées de votre robot pour la piste.

Veuillez nous communiquer le modèle du robot, sa masse installée, la course requise, l'application, le cycle de service, l'environnement et, si possible, un schéma de la cellule. EVST pourra vous fournir une première recommandation de configuration et des indications sur l'agencement.

Envoyez vos exigences
Aperçu de la confidentialité

Ce site utilise des cookies afin que nous puissions vous offrir la meilleure expérience utilisateur possible. Les informations sur les cookies sont stockées dans votre navigateur et remplissent des fonctions telles que vous reconnaître lorsque vous revenez sur notre site Web et aider notre équipe à comprendre quelles sections du site Web vous trouvez les plus intéressantes et utiles.