
Robots industriels MOKA : Guide des modèles et de sélection
Comparez les robots MOKA SCARA, collaboratifs, à six axes, de soudage, de palettisation et de levage de charges lourdes. Choisissez d'abord le type de robot adapté au processus, puis évaluez la charge utile, la portée, l'installation et la protection en fonction des conditions réelles d'utilisation.
Comment choisir une famille de robots MOKA
Les robots SCARA conviennent aux tâches planaires compactes, les modèles collaboratifs prennent en charge les applications à proximité de l'humain, et les modèles industriels à six axes ou de palettisation permettent des mouvements plus amples et des charges plus élevées. Comparez les valeurs uniquement après avoir choisi l'architecture de robot appropriée.
Comparer les modèles de robots MOKA par application
Filtrez par modèle, catégorie de robot, axes, charge utile et portée après avoir sélectionné le type de mouvement souhaité. Examinez attentivement les valeurs nominales et maximales lorsqu'elles apparaissent, et vérifiez le contenu du pack d'installation et de traitement avant l'achat.
| Image(s) | Modèle | Catégories | Haches | Charge utile | Rayon de mouvement | Répétabilité | Protection | Puissance / masse du robot | Pneumatique / E/S | Installation | Amplitude/vitesse articulaire | Couple du poignet | Prochaine action |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
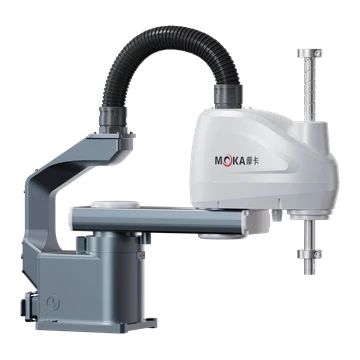 | MB07SC-400 | Robots SCARA | 4 | Charge maximale : 4 kg / 7 kg | 400 mm | ± 0.02 mm | / | Capacité de puissance 2.0 kVA ;Masse du robot : 18 kg | Tube intégré Φ6 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Fixé au sol | Vitesse combinée J1+J2 6600 mm/s ;Plage J1 ±135° ;Plage J2 ±145° ;Portée J3 200 mm, vitesse 1600 mm/s ;Plage de réglage J4 : ±360°, vitesse : 2600°/s | / | Demander ce modèle |
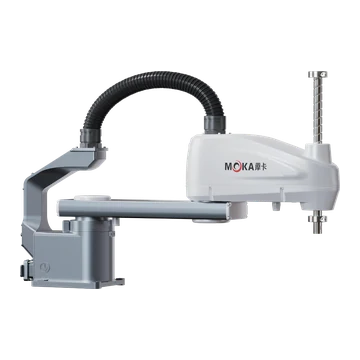 | MB07SC-600 | Robots SCARA | 4 | Charge maximale : 4 kg / 7 kg | 600 mm | ± 0.02 mm | / | Capacité de puissance 2.0 kVA ;Masse du robot : 19 kg | Tube intégré Φ6 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Fixé au sol | Vitesse combinée J1+J2 8000 mm/s ;Plage J1 ±135° ;Plage J2 ±155° ;Portée J3 200 mm, vitesse 1600 mm/s ;Plage de réglage J4 : ±360°, vitesse : 2600°/s | / | Demander ce modèle |
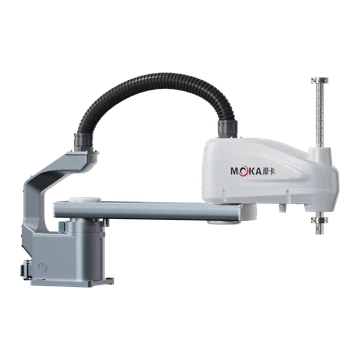 | MB07SC-700 | Robots SCARA | 4 | Charge maximale : 4 kg / 7 kg | 700 mm | ± 0.02 mm | / | Capacité de puissance 2.0 kVA ;Masse du robot : 19.5 kg | Tube intégré Φ6 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Fixé au sol | Vitesse combinée J1+J2 8600 mm/s ;Plage J1 ±135° ;Plage J2 ±155° ;Portée J3 200 mm, vitesse 1600 mm/s ;Plage de réglage J4 : ±360°, vitesse : 2600°/s | / | Demander ce modèle |
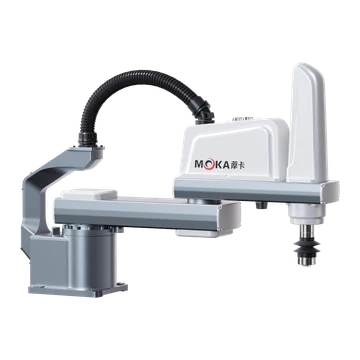 | MB10SC-600 | Robots SCARA | 4 | Charge maximale : 5 kg / 10 kg | 600 mm | ± 0.02 mm | / | Capacité de puissance 2.0 kVA ;Masse du robot : 28 kg | Tube intégré Φ6 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Fixé au sol | Vitesse combinée J1+J2 8100 mm/s ;Plage J1 ±135° ;Plage J2 ±150° ;Portée J3 200 mm, vitesse 1100 mm/s ;Plage de réglage J4 : ±360°, vitesse : 880°/s | / | Demander ce modèle |
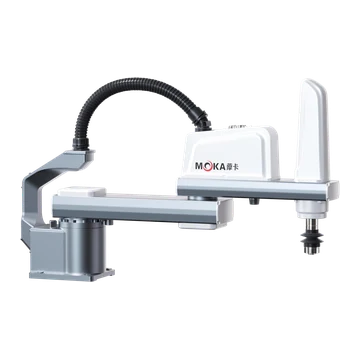 | MB10SC-700 | Robots SCARA | 4 | Charge maximale : 5 kg / 10 kg | 700 mm | ± 0.02 mm | / | Capacité de puissance 2.0 kVA ;Masse du robot : 29 kg | Tube intégré Φ6 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Fixé au sol | Vitesse combinée J1+J2 9580 mm/s ;Plage J1 ±135° ;Plage J2 ±150° ;Portée J3 200 mm, vitesse 1100 mm/s ;Plage de réglage J4 : ±360°, vitesse : 880°/s | / | Demander ce modèle |
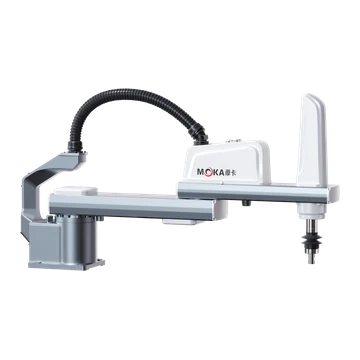 | MB10SC-800 | Robots SCARA | 4 | Charge maximale : 5 kg / 10 kg | 800 mm | ± 0.02 mm | / | Capacité de puissance 2.0 kVA ;Masse du robot : 32 kg | Tube intégré Φ6 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Fixé au sol | Vitesse combinée J1+J2 10927.2 mm/s ;Plage J1 ±135° ;Plage J2 ±150° ;Portée J3 200 mm, vitesse 1100 mm/s ;Plage de réglage J4 : ±360°, vitesse : 880°/s | / | Demander ce modèle |
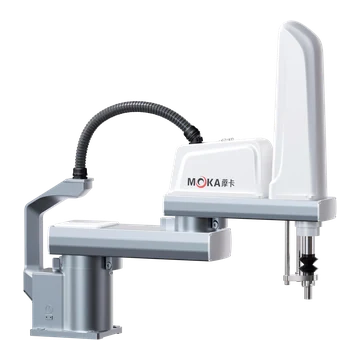 | MB25SC-800 | Robots SCARA | 4 | Charge maximale : 10 kg / 25 kg | 800 mm | ± 0.025 mm | / | Capacité de puissance 3.0 kVA ;Masse du robot : 63 kg | Tube intégré Φ8 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Fixé au sol | Vitesse combinée J1+J2 9210 mm/s ;Plage J1 ±135° ;Plage J2 ±150° ;Portée J3 420 mm, vitesse 2020 mm/s ;Plage de réglage J4 : ±360°, vitesse : 720°/s | / | Demander ce modèle |
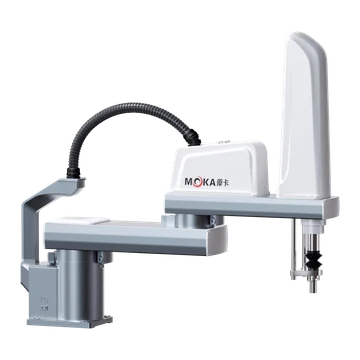 | MB25SC-900 | Robots SCARA | 4 | Charge maximale : 10 kg / 25 kg | 900 mm | ± 0.025 mm | / | Capacité de puissance 3.0 kVA ;Masse du robot : 64.5 kg | Tube intégré Φ8 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Fixé au sol | Vitesse combinée J1+J2 10360 mm/s ;Plage J1 ±135° ;Plage J2 ±150° ;Portée J3 420 mm, vitesse 2020 mm/s ;Plage de réglage J4 : ±360°, vitesse : 720°/s | / | Demander ce modèle |
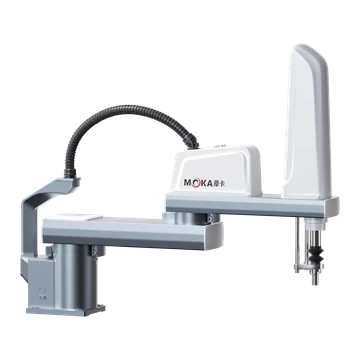 | MB25SC-1000 | Robots SCARA | 4 | Charge maximale : 10 kg / 25 kg | 1000 mm | ± 0.025 mm | / | Capacité de puissance 3.0 kVA ;Masse du robot : 66 kg | Tube intégré Φ8 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Fixé au sol | Vitesse combinée J1+J2 11520 mm/s ;Plage J1 ±135° ;Plage J2 ±150° ;Portée J3 420 mm, vitesse 2020 mm/s ;Plage de réglage J4 : ±360°, vitesse : 720°/s | / | Demander ce modèle |
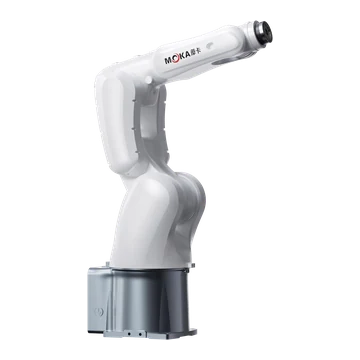 | MB10S-740 | Petits robots collaboratifs à 6 axes | 6 | 10 kg | 740 mm | ± 0.02 mm | IP67 | Capacité de puissance 3.0 kVA ;Masse du robot : 45 kg | Tube intégré Φ6 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Plancher / support / inversé | Plage J1 ±170°, vitesse 300°/s ;Plage J2 -140° à +70°, vitesse 300°/s ;Plage J3 -75° à +200°, vitesse 400°/s ;Plage J4 ±190°, vitesse 550°/s ;Plage J5 ±130°, vitesse 560°/s ;Plage de réglage J6 : ±360°, vitesse : 975°/s | / | Demander ce modèle |
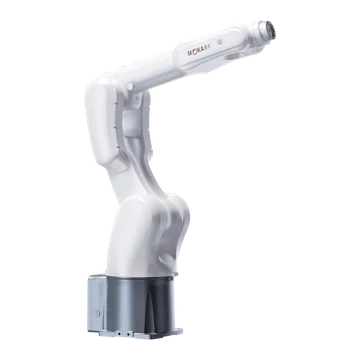 | MB08S-1000 | Petits robots collaboratifs à 6 axes | 6 | 8 kg | 1002 mm | ± 0.02 mm | IP67 | Capacité de puissance 3.0 kVA ;Masse du robot : 49 kg | Tube intégré Φ6 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Plancher / support / inversé | Plage J1 ±170°, vitesse 300°/s ;Plage J2 -140° à +80°, vitesse 300°/s ;Plage J3 -75° à +200°, vitesse 400°/s ;Plage J4 ±190°, vitesse 550°/s ;Plage J5 ±130°, vitesse 560°/s ;Plage de réglage J6 : ±360°, vitesse : 975°/s | J4 18 N·m;J5 18 N·m;J6 9 N·m | Demander ce modèle |
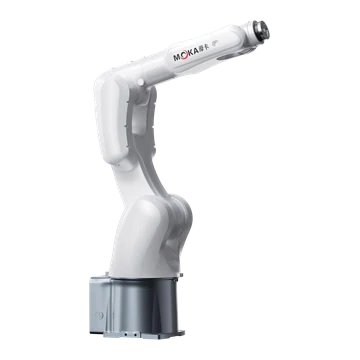 | MB10S-920 | Petits robots collaboratifs à 6 axes | 6 | 10 kg | 920 mm | ± 0.02 mm | IP67 | Capacité de puissance 3.0 kVA ;Masse du robot : 47 kg | Tube intégré Φ6 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Plancher / support / inversé | Plage J1 ±170°, vitesse 300°/s ;Plage J2 -140° à +80°, vitesse 300°/s ;Plage J3 -75° à +200°, vitesse 400°/s ;Plage J4 ±190°, vitesse 550°/s ;Plage J5 ±130°, vitesse 560°/s ;Plage de réglage J6 : ±360°, vitesse : 975°/s | / | Demander ce modèle |
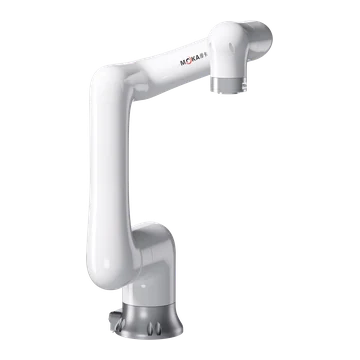 | MB07CP-990 | Petits robots collaboratifs à 6 axes | 6 | 7 kg | 990 mm | ± 0.04 mm | IP67 | Capacité de puissance 4.5 kVA ;Masse du robot : 26 kg | Tube intégré Φ10 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Plancher / support / inversé | Plage J1 ±180°, vitesse 180°/s ;Plage J2 ±180°, vitesse 180°/s ;Plage J3 ±180°, vitesse 240°/s ;Plage J4 ±190°, vitesse 240°/s ;Plage J5 ±180°, vitesse 240°/s ;Plage de réglage J6 : ±360°, vitesse : 240°/s | J4 22 N·m;J5 17 N·m;J6 8 N·m | Demander ce modèle |
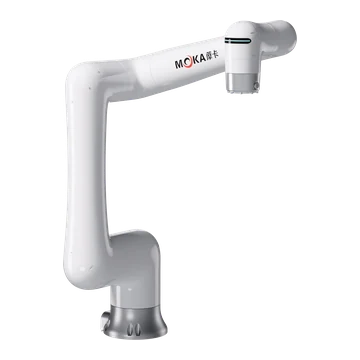 | MB12CP-1250 | Petits robots collaboratifs à 6 axes | 6 | 12 kg | 1250 mm | ± 0.04 mm | IP67 | Capacité de puissance 4.5 kVA ;Masse du robot : 43 kg | Tube intégré Φ10 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Plancher / support / inversé | Plage J1 ±180°, vitesse 120°/s ;Plage J2 ±180°, vitesse 120°/s ;Plage J3 ±180°, vitesse 180°/s ;Plage J4 ±190°, vitesse 180°/s ;Plage J5 ±180°, vitesse 180°/s ;Plage de réglage J6 : ±360°, vitesse : 180°/s | J4 35 N·m;J5 25 N·m;J6 11 N·m | Demander ce modèle |
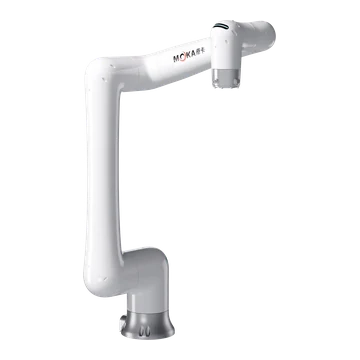 | MB20CP-1420 | Petits robots collaboratifs à 6 axes | 6 | 20 kg | 1420 mm | ± 0.04 mm | IP67 | Capacité de puissance 4.5 kVA ;Masse du robot : 45 kg | Tube intégré Φ10 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Plancher / support / inversé | Plage J1 ±180°, vitesse 80°/s ;Plage J2 ±180°, vitesse 80°/s ;Plage J3 ±180°, vitesse 120°/s ;Plage J4 ±190°, vitesse 120°/s ;Plage J5 ±180°, vitesse 100°/s ;Plage de réglage J6 : ±360°, vitesse : 120°/s | J4 65 N·m;J5 60 N·m;J6 28 N·m | Demander ce modèle |
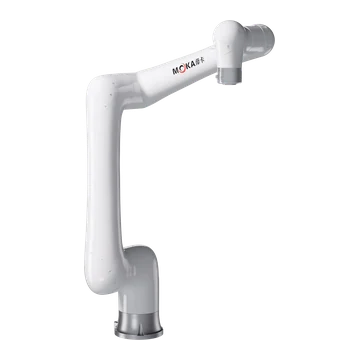 | MB40CP-1800 | Petits robots collaboratifs à 6 axes | 6 | 40 kg | 1800 mm | ± 0.05 mm | IP67 | Capacité de puissance 4.5 kVA ;Masse du robot : 137 kg | Tube intégré Φ10 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Plancher / support / inversé | Plage J1 ±180°, vitesse 120°/s ;Plage J2 ±180°, vitesse 120°/s ;Plage J3 ±220°, vitesse 120°/s ;Plage J4 ±180°, vitesse 235°/s ;Plage J5 ±180°, vitesse 235°/s ;Plage de réglage J6 : ±270°, vitesse : 235°/s | J4 102 N·m;J5 86 N·m;J6 32 N·m | Demander ce modèle |
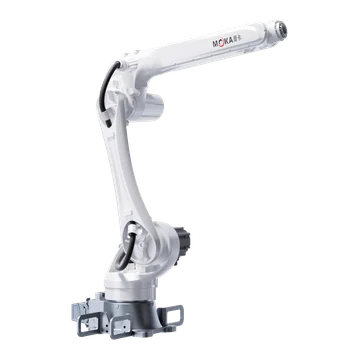 | MB15-1550 | Robots généraux à 6 axes | 6 | 15 kg | 1550 mm | ± 0.03 mm | IP65 / IP67 | Capacité de puissance 4.5 kVA ;Masse du robot : 147 kg | Tube intégré Φ8 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Fixé au sol | Plage J1 ±180°, vitesse 290°/s ;Plage J2 +90° à -170°, vitesse 237°/s ;Plage J3 +155° à -90°, vitesse 270°/s ;Plage J4 ±190°, vitesse 360°/s ;Plage J5 ±135°, vitesse 360°/s ;Plage de réglage J6 : ±360°, vitesse : 700°/s | J4 23 N·m;J5 23 N·m;J6 10 N·m | Demander ce modèle |
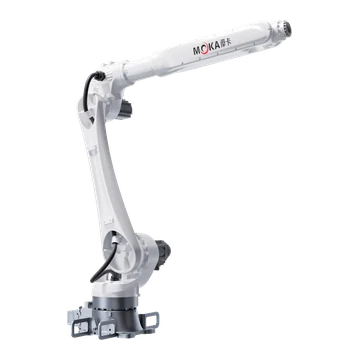 | MB20-2060 | Robots généraux à 6 axes | 6 | 20 kg | 2060 mm | ± 0.05 mm | IP65 / IP67 | Capacité de puissance 4.5 kVA ;Masse du robot : 207 kg | Tube intégré Φ10 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Plancher / support / inversé | Plage J1 ±180°, vitesse 227°/s ;Plage J2 +90° à -160°, vitesse 223°/s ;Plage J3 +85° à -155°, vitesse 285°/s ;Plage J4 ±190°, vitesse 360°/s ;Plage J5 ±135°, vitesse 409°/s ;Plage de réglage J6 : ±360°, vitesse : 654°/s | J4 45 N·m;J5 45 N·m;J6 28 N·m | Demander ce modèle |
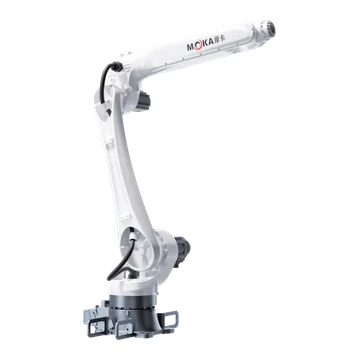 | MB25-1840 | Robots généraux à 6 axes | 6 | 25 kg | 1840 mm | ± 0.05 mm | IP65 / IP67 | Capacité de puissance 4.5 kVA ;Masse du robot : 203 kg | Tube intégré Φ10 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Plancher / support / inversé | Plage J1 ±180°, vitesse 227°/s ;Plage J2 +90° à -160°, vitesse 223°/s ;Plage J3 +85° à -155°, vitesse 285°/s ;Plage J4 ±190°, vitesse 360°/s ;Plage J5 ±135°, vitesse 409°/s ;Plage de réglage J6 : ±360°, vitesse : 654°/s | J4 50 N·m;J5 50 N·m;J6 30 N·m | Demander ce modèle |
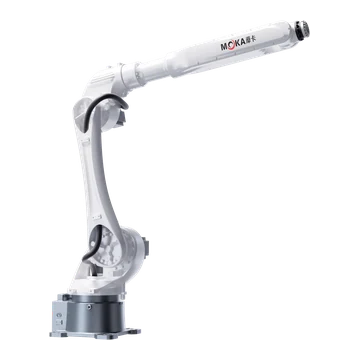 | MB30-2100 | Robots généraux à 6 axes | 6 | 30 kg | 2100 mm | ± 0.05 mm | IP54 / IP67 | Capacité de puissance 8.0 kVA ;Masse du robot : 264 kg | Tube intégré Φ8 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Plancher / support / inversé | Plage J1 ±180°, vitesse 202°/s ;Plage J2 +98° à -160°, vitesse 212°/s ;Plage J3 +200° à -80°, vitesse 270°/s ;Plage J4 ±200°, vitesse 470°/s ;Plage J5 ±130°, vitesse 405°/s ;Plage de réglage J6 : ±360°, vitesse : 650°/s | J4 80 N·m;J5 80 N·m;J6 50 N·m | Demander ce modèle |
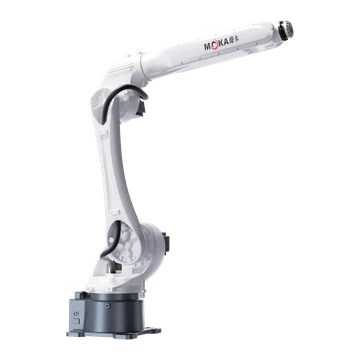 | MB35-1870 | Robots généraux à 6 axes | 6 | 35 kg | 1870 mm | ± 0.05 mm | IP54 / IP67 | Capacité de puissance 8.0 kVA ;Masse du robot : 260 kg | Tube intégré Φ8 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Plancher / support / inversé | Plage J1 ±180°, vitesse 202°/s ;Plage J2 +98° à -160°, vitesse 211°/s ;Plage J3 +200° à -80°, vitesse 234°/s ;Plage J4 ±200°, vitesse 470°/s ;Plage J5 ±130°, vitesse 405°/s ;Plage de réglage J6 : ±360°, vitesse : 535°/s | J4 80 N·m;J5 80 N·m;J6 50 N·m | Demander ce modèle |
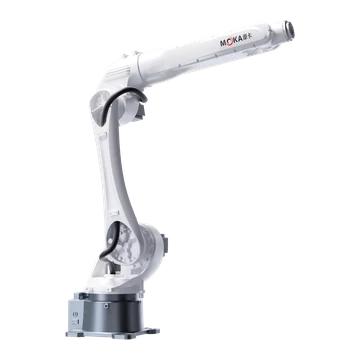 | MB45-1870 | Robots généraux à 6 axes | 6 | 45 kg | 1870 mm | ± 0.05 mm | IP54 / IP67 | Capacité de puissance 8.0 kVA ;Masse du robot : 286 kg | Tube intégré Φ8 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Plancher / support / inversé | Plage J1 ±180°, vitesse 202°/s ;Plage J2 +98° à -160°, vitesse 211°/s ;Plage J3 +200° à -80°, vitesse 210°/s ;Plage J4 ±200°, vitesse 420°/s ;Plage J5 ±125°, vitesse 285°/s ;Plage de réglage J6 : ±360°, vitesse : 410°/s | J4 103 N·m;J5 103 N·m;J6 100 N·m | Demander ce modèle |
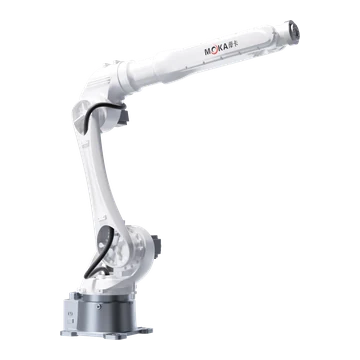 | MB50-2050 | Robots robustes | 6 | 50 kg | 2050 mm | ± 0.03 mm | IP65 | Capacité de puissance 8.0 kVA ;Masse du robot : 290 kg | Tube intégré Φ8 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Fixé au sol | Plage J1 ±180°, vitesse 180°/s ;Plage J2 +98° à -160°, vitesse 185°/s ;Plage J3 +200° à -80°, vitesse 190°/s ;Plage J4 ±200°, vitesse 310°/s ;Plage J5 ±125°, vitesse 280°/s ;Plage de réglage J6 : ±360°, vitesse : 400°/s | J4 112 N·m;J5 112 N·m;J6 103 N·m | Demander ce modèle |
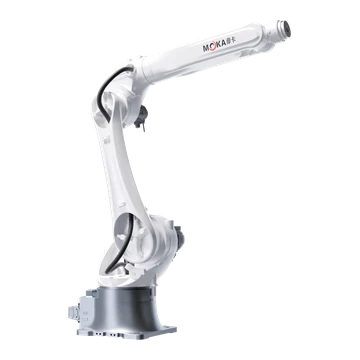 | MB70-2150 | Robots robustes | 6 | 70 kg | 2150 mm | ± 0.05 mm | IP67 | Capacité de puissance 8.0 kVA ;Masse du robot : 545 kg | Tube intégré Φ8 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Fixé au sol | Plage J1 ±180°, vitesse 180°/s ;Plage J2 +120° à -150°, vitesse 155°/s ;Plage J3 +190° à -80°, vitesse 200°/s ;Plage J4 ±190°, vitesse 260°/s ;Plage J5 ±125°, vitesse 260°/s ;Plage de réglage J6 : ±360°, vitesse : 370°/s | J4 262 N·m;J5 262 N·m;J6 193 N·m | Demander ce modèle |
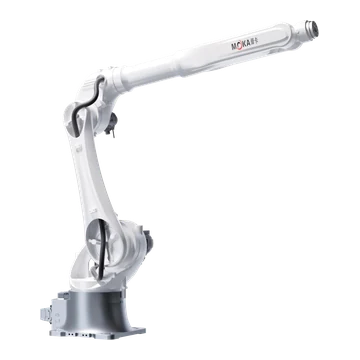 | MB70-2650 | Robots robustes | 6 | 70 kg | 2610 mm | ± 0.06 mm | IP65 | Capacité de puissance 8.0 kVA ;Masse du robot : 552 kg | Tube intégré Φ8 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Fixé au sol | Plage J1 ±180°, vitesse 165°/s ;Plage J2 +120° à -150°, vitesse 125°/s ;Plage J3 +190° à -80°, vitesse 175°/s ;Plage J4 ±190°, vitesse 250°/s ;Plage J5 ±125°, vitesse 260°/s ;Plage de réglage J6 : ±360°, vitesse : 370°/s | J4 262 N·m;J5 262 N·m;J6 193 N·m | Demander ce modèle |
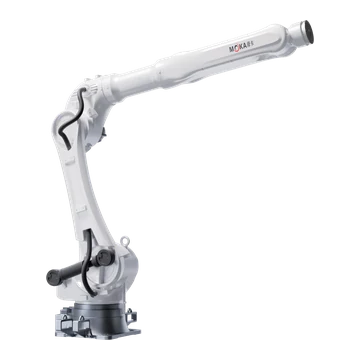 | MB150-3200 | Robots robustes | 6 | 150 kg | 3200 mm | ± 0.06 mm | IP54 / IP65 | Capacité de puissance 25.0 kVA ;Masse du robot : 1260 kg | Tube intégré Φ10 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Fixé au sol | Plage J1 ±180°, vitesse 114°/s ;Plage J2 +60° à -85°, vitesse 95°/s ;Plage J3 +157.5° à -80°, vitesse 130°/s ;Plage J4 ±190°, vitesse 300°/s ;Plage J5 ±125°, vitesse 243°/s ;Plage de réglage J6 : ±360°, vitesse : 357°/s | J4 1045 N·m;J5 1045 N·m;J6 858 N·m | Demander ce modèle |
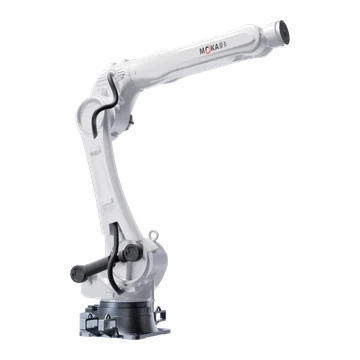 | MB220-2700 | Robots robustes | 6 | 220 kg | 2700 mm | ± 0.06 mm | IP65 | Capacité de puissance 25.0 kVA ;Masse du robot : 1220 kg | Tube intégré Φ10 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Fixé au sol | Plage J1 ±180°, vitesse 114°/s ;Plage J2 +60° à -85°, vitesse 95°/s ;Plage J3 +157.5° à -80°, vitesse 130°/s ;Plage J4 ±190°, vitesse 300°/s ;Plage J5 ±125°, vitesse 243°/s ;Plage de réglage J6 : ±360°, vitesse : 357°/s | J4 1045 N·m;J5 1045 N·m;J6 858 N·m | Demander ce modèle |
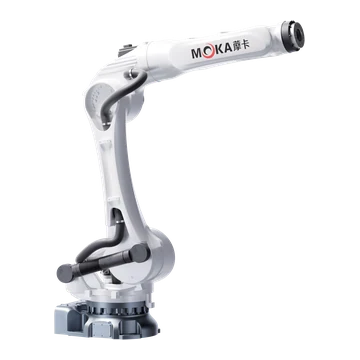 | MB280-2650 | Robots robustes | 6 | 280 kg | 2650 mm | ± 0.08 mm | IP54 / IP67 | Capacité de puissance 25.0 kVA ;Masse du robot : 1320 kg | Tube intégré Φ10 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Fixé au sol | Plage J1 ±180°, vitesse 120°/s ;Plage J2 +60° à -80°, vitesse 110°/s ;Plage J3 +95° à -80°, vitesse 115°/s ;Plage J4 ±210°, vitesse 190°/s ;Plage J5 ±125°, vitesse 135°/s ;Plage de réglage J6 : ±360°, vitesse : 220°/s | J4 1134 N·m;J5 1134 N·m;J6 752 N·m | Demander ce modèle |
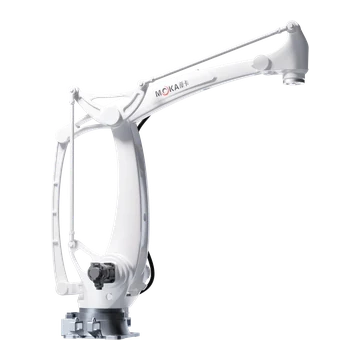 | MB180C-3200 | Robots robustes | 4 | 180 kg | 3200 mm | ± 0.06 mm | IP65 | Capacité de puissance 25.0 kVA ;Masse du robot : 1060 kg | Tube intégré Φ10 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Fixé au sol | Plage J1 ±180°, vitesse 115°/s ;Plage J2 +40° à -85°, vitesse 95°/s ;Plage J3 +48° à -70°, vitesse 115°/s ;Plage de réglage J4 : ±360°, vitesse : 210°/s | / | Demander ce modèle |
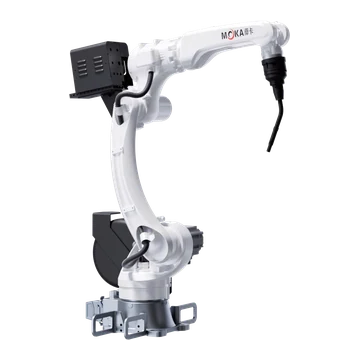 | MB10W-1500 | Robots de soudage | 6 | 10 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Capacité de puissance 4.5 kVA ;Masse du robot : 145 kg | Tube intégré Φ8 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Fixé au sol | Plage J1 ±180°, vitesse 300°/s ;Plage J2 +90° à -170°, vitesse 342°/s ;Plage J3 +160° à -92°, vitesse 285°/s ;Plage J4 ±150°, vitesse 390°/s ;Plage J5 +90° à -135°, vitesse 460°/s ;Plage de réglage J6 : ±220°, vitesse : 700°/s | J4 22 N·m;J5 22 N·m;J6 10 N·m | Demander ce modèle |
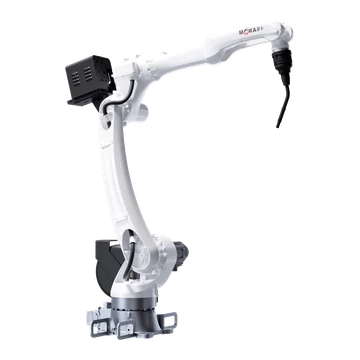 | MB10W-2050 | Robots de soudage | 6 | 10 kg | 2050 mm | ± 0.03 mm | IP65 / IP67 | Capacité de puissance 4.5 kVA ;Masse du robot : 268 kg | Tube intégré Φ10 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Fixé au sol | Plage J1 ±180°, vitesse 302°/s ;Plage J2 -90° à +170°, vitesse 298°/s ;Plage J3 +160° à -92°, vitesse 285°/s ;Plage J4 ±150°, vitesse 390°/s ;Plage J5 +90° à -135°, vitesse 460°/s ;Plage de réglage J6 : ±220°, vitesse : 700°/s | J4 22 N·m;J5 22 N·m;J6 10 N·m | Demander ce modèle |
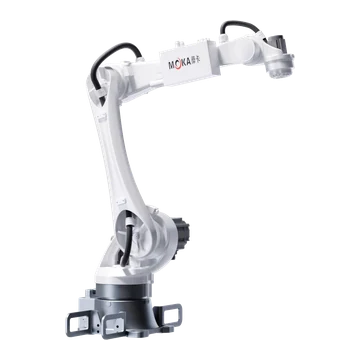 | MB15C-1500 | Robots de soudage | 5 | 15 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Capacité de puissance 4.5 kVA ;Masse du robot : 140 kg | Tube intégré Φ10 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Plancher / support | Plage J1 ±180°, vitesse 245°/s ;Plage J2 -85° à +165°, vitesse 210°/s ;Plage J3 -85° à +150°, vitesse 270°/s ;Plage J5 ±180°, vitesse 360°/s ;Plage de réglage J6 : ±210°, vitesse : 720°/s | J4 22 N·m;J5 22 N·m;J6 12 N·m | Demander ce modèle |
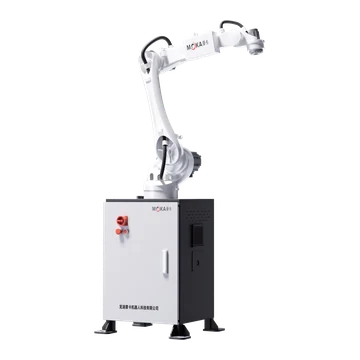 | MB15CD-1500 | Robots de soudage | 5 | 15 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Capacité de puissance 4.5 kVA ;Masse du robot : 300 kg | Tube intégré Φ10 mm ;16 entrées numériques (DI) / 16 sorties numériques (DO), 24 V CC | Plancher / support | Plage J1 ±180°, vitesse 245°/s ;Plage J2 -85° à +165°, vitesse 210°/s ;Plage J3 -85° à +150°, vitesse 270°/s ;Plage J5 ±180°, vitesse 360°/s ;Plage de réglage J6 : ±210°, vitesse : 720°/s | J4 22 N·m;J5 22 N·m;J6 12 N·m | Demander ce modèle |
Aucun modèle MOKA correspondant n'a été trouvé. Supprimez un ou plusieurs filtres ou envoyez les données requises (charge utile, portée et application) pour une analyse de compatibilité.
FAQ sur les robots et solutions d'automatisation MOKA
Quel type de robot MOKA convient aux applications SCARA, de soudage ou à travaux lourds ?
Utilisez les modèles SCARA pour les tâches d'assemblage ou de manutention horizontales compactes, et comparez les gammes six axes, soudage et robustes lorsque le processus exige une grande liberté d'orientation, des outils spécifiques ou des charges plus élevées. Le choix final dépendra de la charge utile, du rayon de déplacement, de la répétabilité, du montage et de l'agencement réel de l'atelier.
Comment choisir la charge utile et le rayon de déplacement requis pour le robot MOKA ?
Ajoutez l'outil, le produit et tout équipement de process transporté pour calculer la charge utile totale. Vérifiez chaque point TCP requis et son orientation par rapport au rayon de déplacement, puis validez le centre de gravité, l'inertie, le couple au poignet, les fixations, les obstacles et le dégagement pour la maintenance.
EVST peut-il configurer l'outillage, les commandes et la sécurité autour d'un robot MOKA ?
Oui. Le périmètre du projet peut inclure l'outillage de préhension, le contrôleur et les interfaces, les dispositifs de fixation, les équipements de traitement, les automates programmables et les réseaux, les protections ou autres mesures de sécurité, la mise en service et les responsabilités de livraison.
Comment puis-je obtenir un prix et un délai de livraison pour un robot MOKA ?
Sélectionnez un modèle ou indiquez l'application, la charge utile totale, la portée et les orientations requises, le montage, les besoins en matière de contrôleur, la quantité, la destination et le délai souhaité. EVST confirmera la configuration applicable avant d'établir le prix, le délai de livraison et les conditions de service.
Auteur : Équipe éditoriale d'EVST
L'équipe éditoriale d'EVST gère cette page pour faciliter le choix des robots et la planification des projets. La disponibilité du produit, sa configuration, sa validation de sécurité et son périmètre d'intégration doivent être confirmés pour l'application prévue.
Politique éditoriale · Politique correctionnelle · Conditions d’utilisation
Dernière mise à jour: