
Configurations des postes de travail pour robots de soudage : cellules, systèmes de rails et de portiques
Un poste de travail de soudage robotisé combine robots, équipements de soudage, manutention des pièces, dispositifs de fixation, commandes et systèmes de sécurité pour répondre à un besoin de production défini. Ce hub de sélection compare quatre familles de configurations et redirige les informations spécifiques à chaque application vers des pages dédiées. Utilisez les liens internes pour passer des contraintes liées aux pièces à l'architecture la plus adaptée.
Commencez par déposer la demande dans l'une des quatre familles
Chaque fiche de catégorie utilise les mêmes champs pour identifier un itinéraire de sélection. Les valeurs numériques et les conditions techniques figurent dans les sections correspondantes ci-dessous.
Cellules légères et moyennes
- Débuter en forme
- Familles de pièces légères et moyennes répétables
- Définition du mouvement
- Positionnement local par retournement, rotation ou multi-axes
- Prochaine évaluation
- Continuez sur la route à configuration claire
Grandes gares à forte charge
- Débuter en forme
- Pièces longues, de grande taille ou de masse importante
- Définition du mouvement
- Positionnement haute charge et portée robotique étendue
- Prochaine évaluation
- Continuez sur la grande voie d'ingénierie
Systèmes au sol, sur rails aériens et à portique
- Débuter en forme
- Des zones longues, larges ou hautes au-delà d'une position fixe du robot
- Définition du mouvement
- Le robot se déplace sur des axes externes linéaires.
- Prochaine évaluation
- Comparer quatre architectures de systèmes mobiles
Positionneurs et dispositifs de fixation
- Débuter en forme
- Pièces nécessitant une orientation stable et un positionnement répétable
- Définition du mouvement
- Déplacez la partie et entretenez des relations communes
- Prochaine évaluation
- Examiner les limites de mouvement et de maintien de la pièce
Quatre contraintes déterminent l'itinéraire de départ le plus utile
Commencez par définir les dimensions et la longueur de la pièce, puis intégrez la charge combinée pièce-dispositif de fixation dans le calcul de positionnement. Définissez ensuite les axes de mouvement et la couverture du robot nécessaires sur la zone de soudure. Enfin, affinez l'architecture en fonction du procédé de soudage et du type d'assemblage ; le nom de la configuration n'est qu'un point de départ pour la validation du projet.
Enveloppe et longueur
Déterminez si un seul emplacement fixe pour le robot peut couvrir toutes les coutures requises.
Charge de positionnement
Considérez la pièce, le dispositif de fixation et l'orientation dynamique comme un seul problème de charge.
Axes de mouvement
Distinguer le déplacement de la pièce, le déplacement du robot ou la combinaison d'axes externes.
Procédé de soudage applicable
Protéger la zone de jonction et la limite de l'équipement pour le soudage sous protection gazeuse, à l'arc argon ou au laser.
Configurations intégrées pour les familles de pièces répétables
Lorsque l'encombrement de la pièce et la charge permettent un retournement local, une rotation horizontale, un positionnement multiaxes ou un support poupée fixe-poupée, commencez par une configuration au niveau de la cellule. La page dédiée compare six configurations en tenant compte des spécificités du projet concernant le montage, le nombre de robots et les mesures de sécurité.
Configurations de cellules de soudage robotisées pour pièces légères et moyennes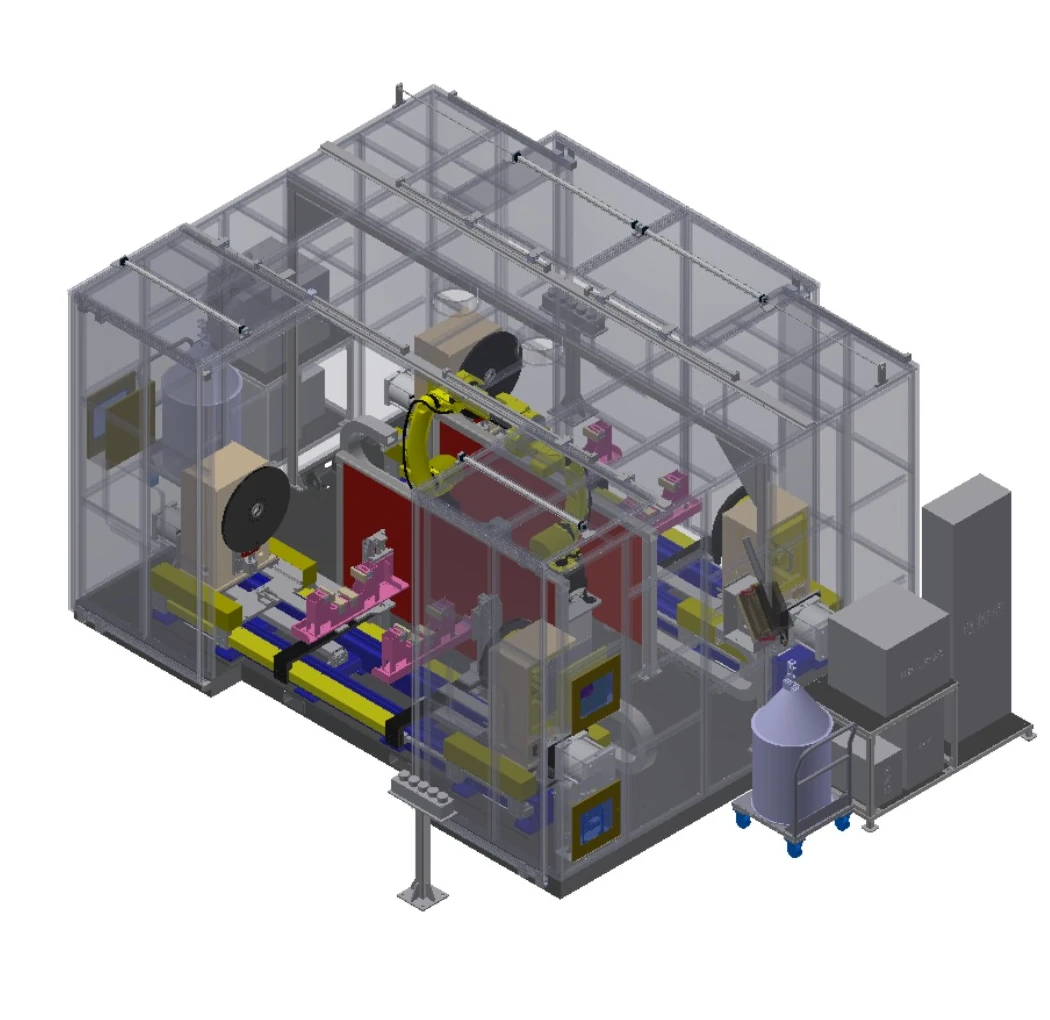
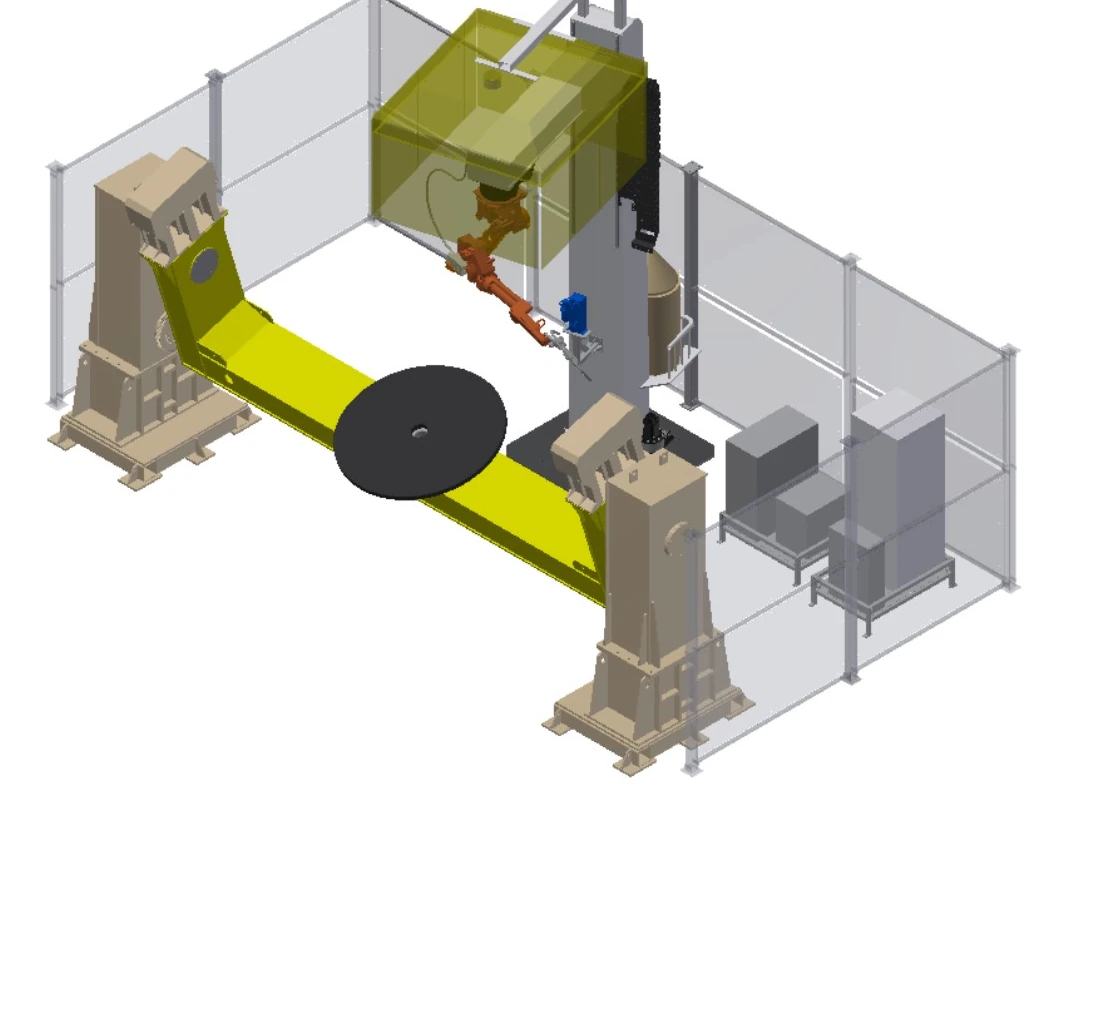
Stations conçues pour les pièces longues, volumineuses ou de masse élevée
Lorsque la longueur, la masse, le diamètre de rotation ou le mode de chargement dépassent les dimensions d'une cellule conventionnelle, il convient de partir des contraintes liées au support, au positionnement, aux mouvements externes et à la protection. La page dédiée présente huit points de départ en ingénierie, plutôt que des solutions d'équipement fixes.
Postes de travail robotisés de soudage robustes pour pièces grandes et lourdesQuatre architectures de rails au sol, de rails aériens et de portiques
Lorsqu'une position fixe du robot ne permet pas de couvrir la longueur, la hauteur ou la portée requises, des axes externes linéaires le déplacent jusqu'à la zone de jointure. Ces quatre architectures permettent les déplacements verticaux au sol, les déplacements inversés au sol, les déplacements aériens multiaxes et une large couverture par portique.
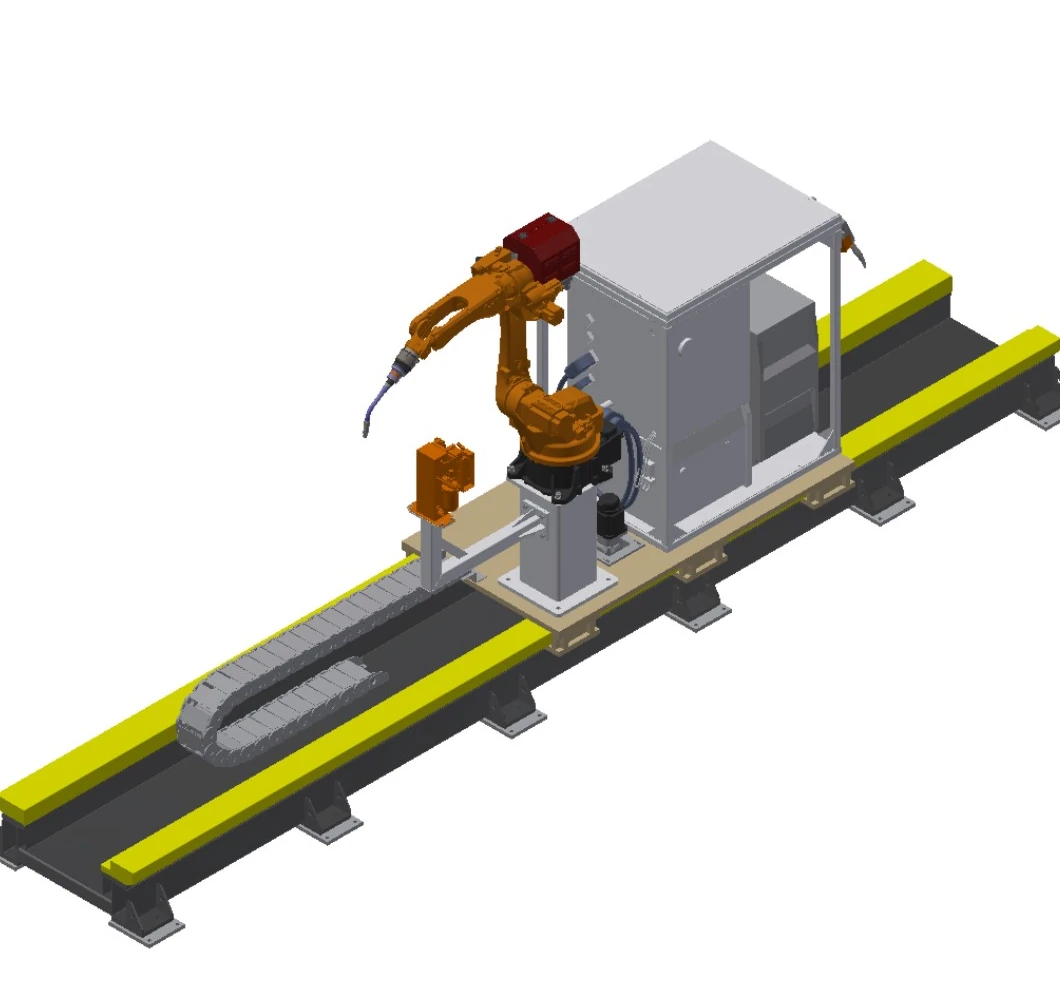
Système de soudage vertical sur rail au sol
Permet d'étendre la zone de couverture du robot le long de pièces longues tout en maintenant le robot en position verticale sur un chariot monté au sol.
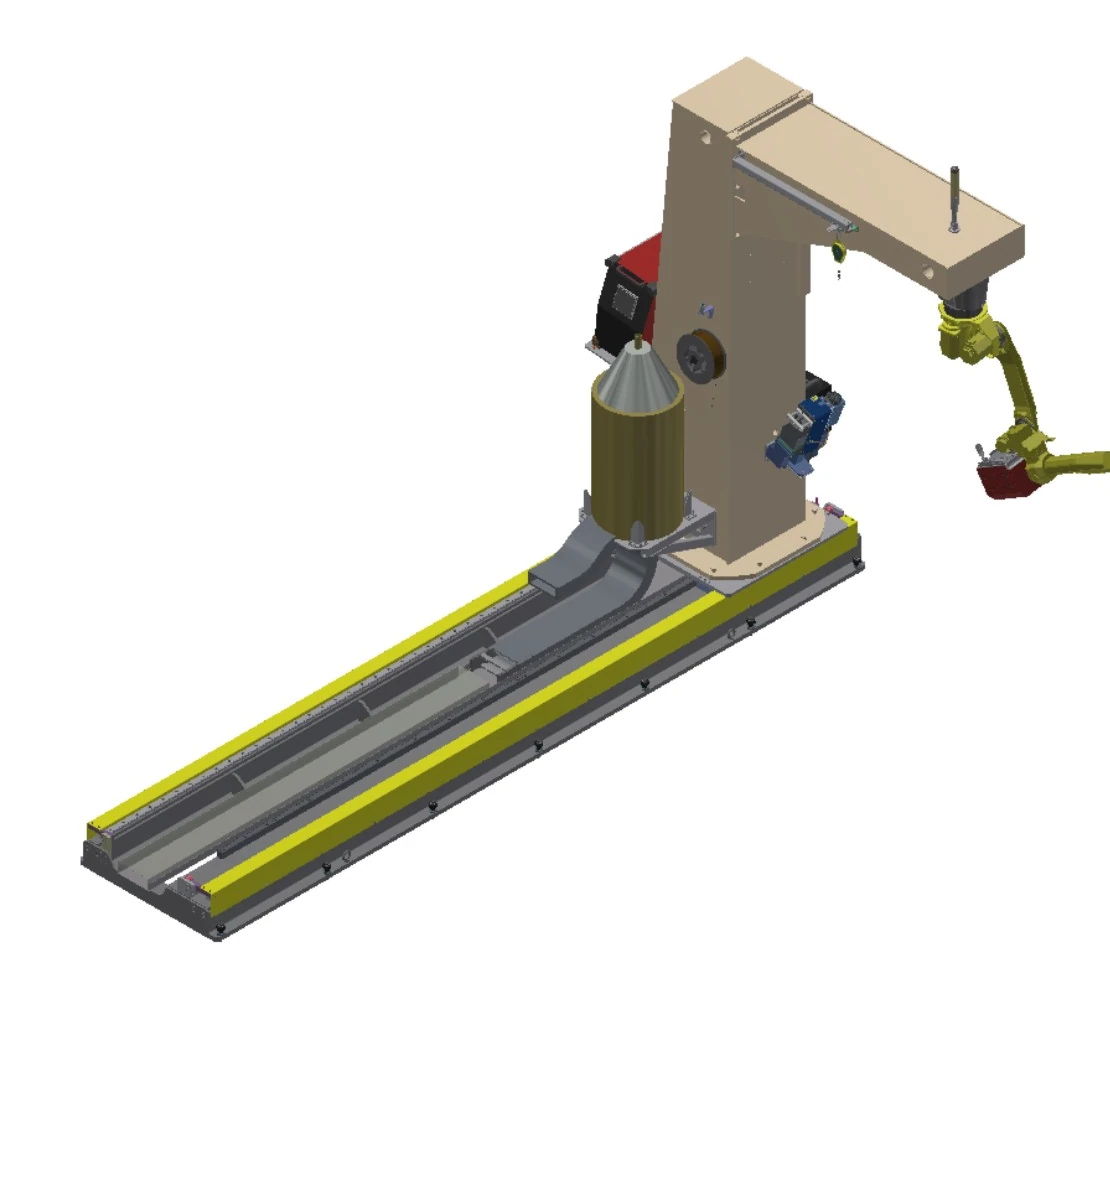
Système de soudage à rail au sol inversé
Combine le déplacement au sol avec un cadre en C inversé lorsque l'accès par le haut est utile le long d'une longue pièce à travailler.
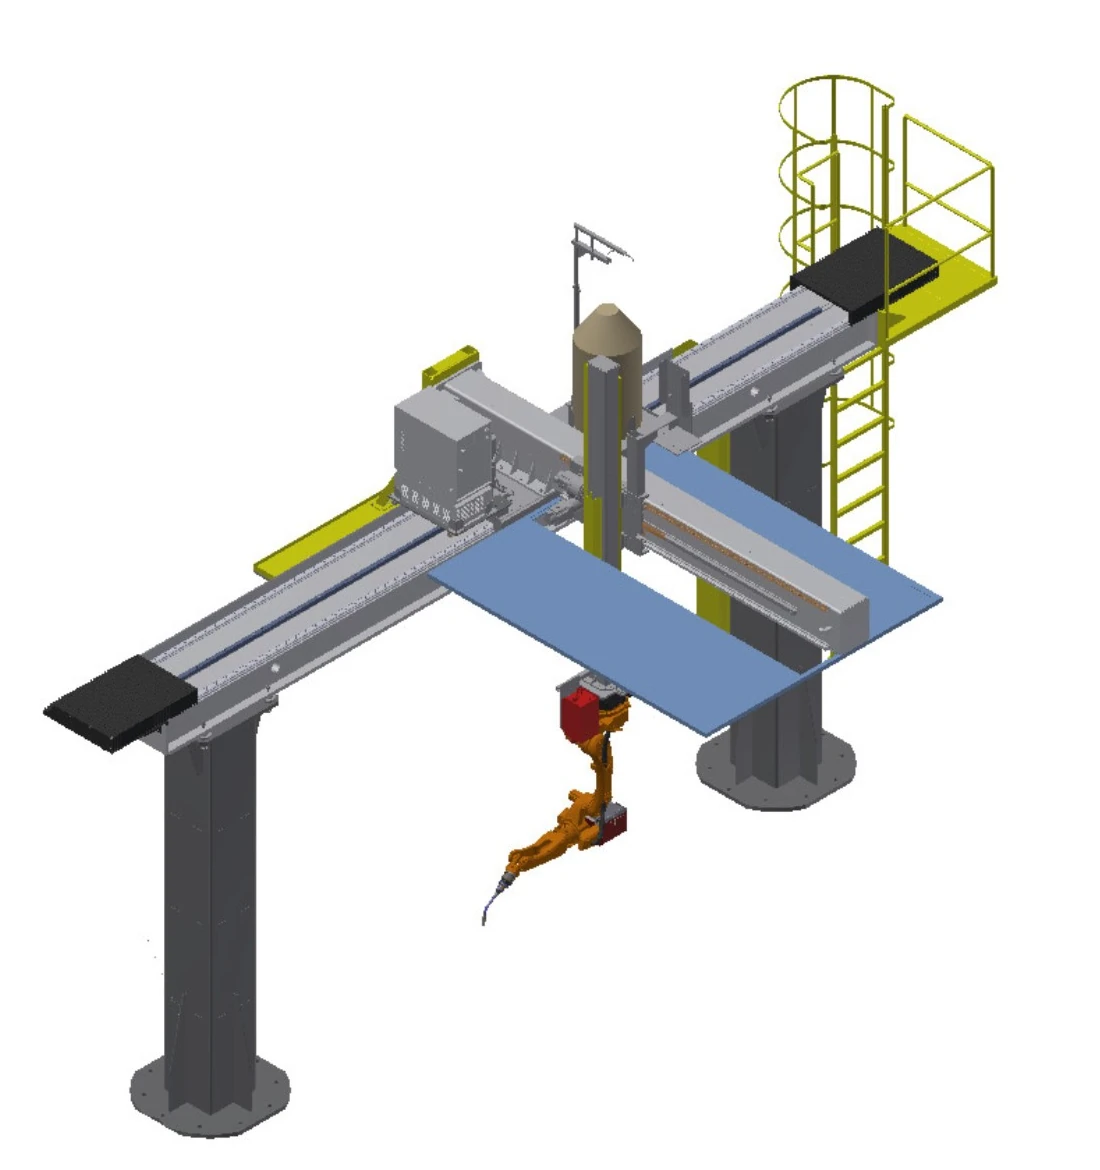
Système de soudage Sky-Rail inversé
Déplace un robot inversé au-dessus de la zone de travail selon des combinaisons d'axes sélectionnables pour la longueur, la portée latérale et la hauteur.
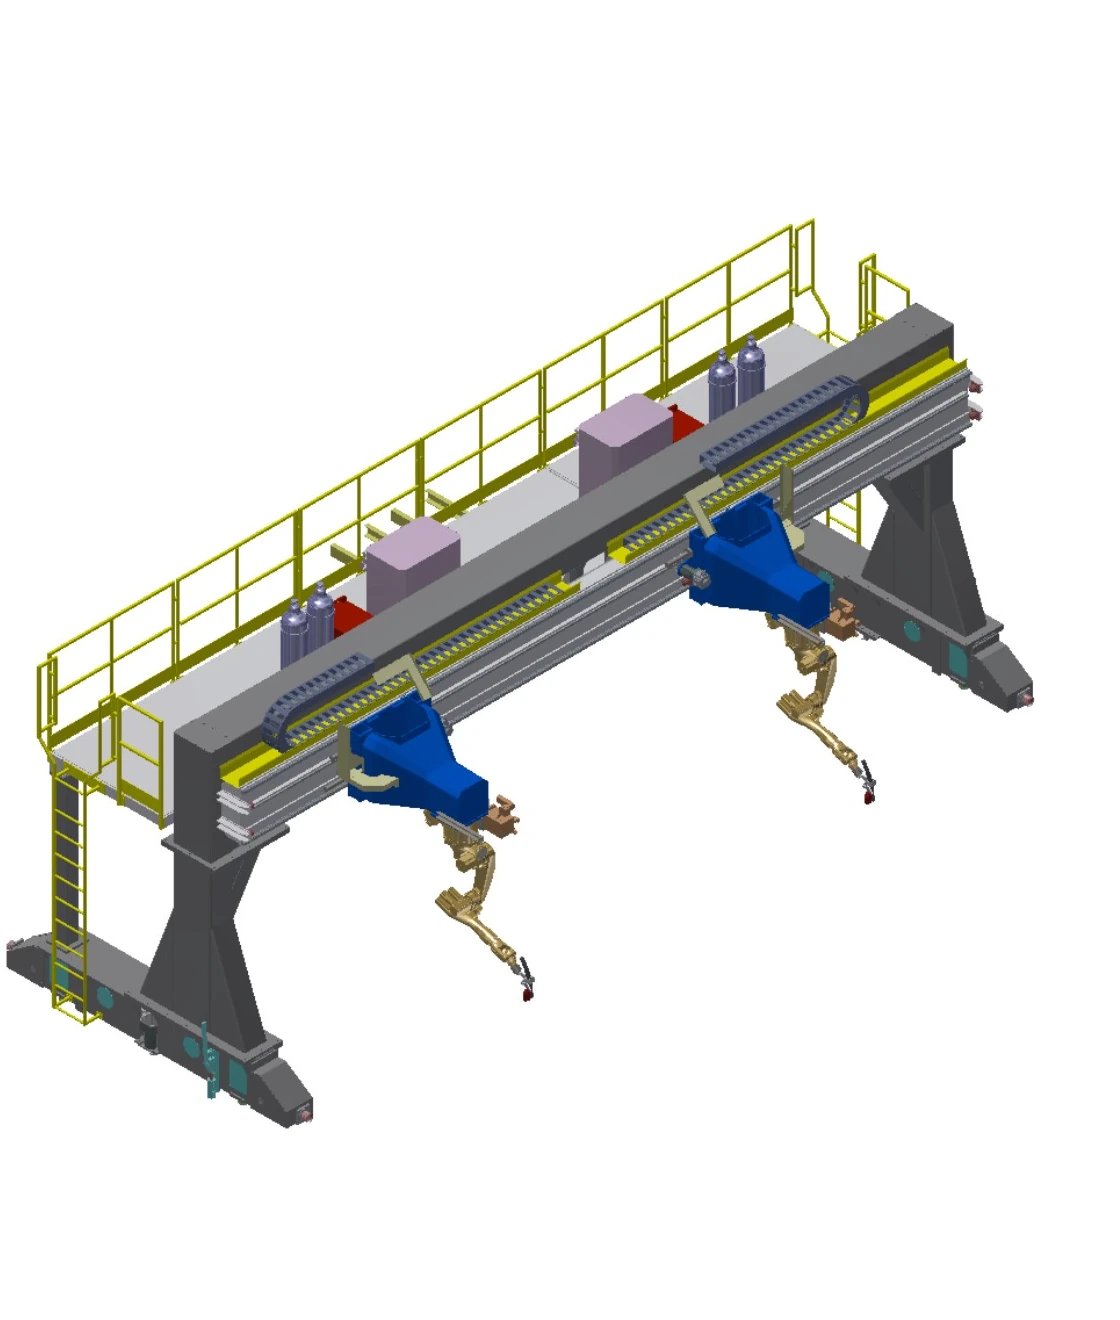
Système de soudage à portique inversé
Crée une large enveloppe supérieure avec une longue course en Y et un double entraînement synchronisé pour les grandes zones de travail.
Comparer quatre systèmes mobiles sur un ensemble de terrains
Les valeurs de déplacement sont des plages optionnelles. La combinaison finale des axes, la charge, les fondations, le logiciel de traitement et le périmètre de suivi restent spécifiques au projet.
| Rangée | Système | Mouvement | Voyage rrr | Charge nominale | Speed | Répétabilité | Axes externes | Options et conditions d'ingénierie |
|---|---|---|---|---|---|---|---|---|
| A | Système de soudage vertical sur rail au sol | Rail au sol ; un axe externe linéaire | Déplacement effectif 2–30 m, optionnel | 1 t | 0-15 m/min | ± 0.15 mm | 1 ensemble | Socle et supports pour robot de commande, équipement de soudage, enrouleur de fil et nettoyeur de torche ; câble flexible étendu ; logiciel de détection de contact, de suivi d’arc et de passages multiples multicouches ; suivi de joint laser |
| B | Système de soudage à rail au sol inversé | Rail de sol robuste avec cadre en C inversé ; un axe externe linéaire | Déplacement effectif 2–30 m, optionnel | 3.5 t | 0-15 m/min | ± 0.15 mm | 1 ensemble | Châssis en C inversé avec base de robot et supports pour commandes, équipement de soudage, tambour de fil et nettoyeur de torche ; câble flexible étendu ; détection de contact, suivi d’arc et logiciel multicouche multipasse ; suivi de joint laser |
| C | Système de soudage Sky-Rail inversé | Déplacement aérien X/Y/Z ; les axes peuvent être combinés en 1X, 2Y ou 3Z. | X 2–30 m ; Y 1–2 m ; Z 1–2 m (optionnel) | 0.4 t | Chaque axe 0–15 m/min | Chaque axe ±0.15 mm | 3 séries | Supports pour commandes, équipement de soudage, enrouleur de fil et nettoyeur de torche ; échelle et plateforme d’inspection ; câble flexible rallongé ; hotte de plafond en option ; logiciel de détection de contact, de suivi d’arc et de contrôle multicouche multipasse ; suivi de joint laser |
| D | Système de soudage à portique inversé | Déplacement du portique sur les axes X/Y/Z ; les axes peuvent être combinés en 1X, 2Y ou 3Z ; double entraînement synchrone sur l’axe Y. | Portée < 10 m ; X ≤ 9 m ; Y ≤ 100 m ; Z 1–2 m (optionnel) | 0.4 t par robot | Chaque axe 0–15 m/min | Chaque axe ±0.15 mm | 4 séries | Rail lourd rectifié avec précision P43 et fondation du projet par l'utilisateur ; supports pour commandes, équipement de soudage, enrouleur de fil et nettoyeur de torche ; échelle et plateforme d'inspection ; câble flexible étendu ; logiciel de détection de contact, de suivi d'arc et de traitement multicouche multipasse ; suivi de joint laser |
Considérez les positionneurs et les dispositifs de fixation comme une seule chaîne de pièces à usiner.
Le positionneur présente chaque joint dans une orientation soudable ; le dispositif de fixation positionne les composants et préserve leur relation de manière répétée. L’accès au robot, la séquence de soudage, le chargement et les mesures de sécurité doivent être validés.
Concepts de positionnement
Tables fixes à écran, tables rotatives horizontales, unités de retournement, supports poupée fixe-poupée et positionneurs multi-axes. La masse combinée de la pièce et du dispositif de fixation, le centre de gravité, l'enveloppe de rotation et le dégagement de la torche définissent le concept applicable.
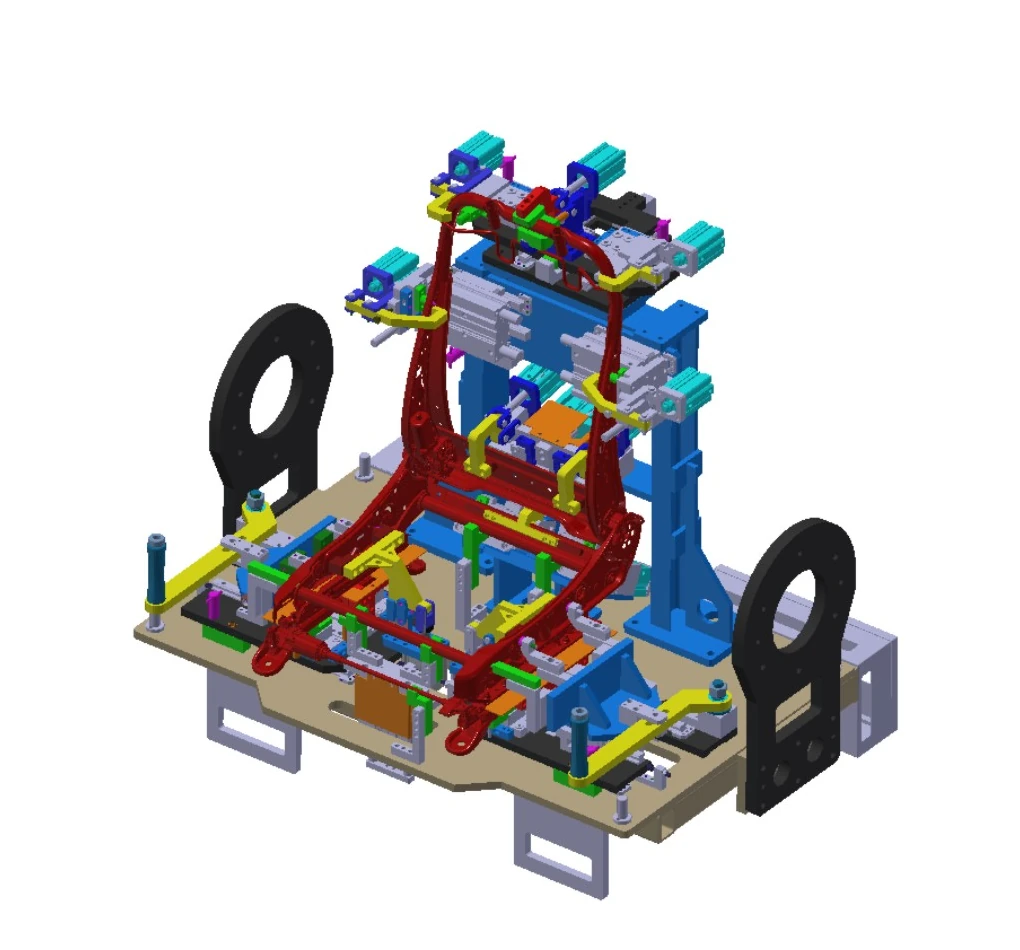
Ingénierie des dispositifs
La conception à changement rapide permet de préserver une interface pour les mises à jour de produits. Les structures métalliques nécessitent une rigidité et une résistance suffisantes, les structures soudées subissent un traitement de vieillissement, et chaque composant est positionné et fixé indépendamment afin de respecter les relations de dessin.
Utilisez quatre questions pour définir le prochain croquis technique.
Quelle est la taille de la pièce ?
Indiquez les dimensions minimales et maximales de l'enveloppe, de la longueur, du sens de chargement et de la répartition des coutures.
Quelle charge doit être déplacée ?
Combinez la masse de la pièce et celle du dispositif de fixation, puis ajoutez le centre de gravité et l'orientation dynamique.
Quels axes sont nécessaires ?
Décidez s'il faut déplacer la pièce, déplacer le robot ou utiliser un système de déplacement au sol, sur rail aérien ou par portique.
Quel processus s'applique ?
Partager les matériaux, les joints, la méthode de soudage, les exigences de qualité et le schéma de changement de série.
Lorsque le périmètre s'étend à la cadence de production, aux transferts inter-stations et à l'orchestration au niveau du système, passez à la suite ligne de production de soudage intelligente.
Choisissez la famille à examiner en premier.
Quelle catégorie convient aux pièces répétitives de petite ou moyenne taille ?
Commencez par des cellules fermées légères et moyennes, puis affinez le parcours par retournement, rotation ou positionnement multi-axes des pièces.
Quelle catégorie convient aux pièces longues, volumineuses ou à forte charge ?
Commencez par la méthode d'ingénierie des pièces de grande taille et fournissez les données relatives à la masse, au centre de gravité, au support, au chargement et à la répartition des joints.
Quand dois-je comparer les systèmes de rails au sol, les systèmes de rails aériens ou les systèmes à portique ?
Utilisez la comparaison avec un système mobile lorsqu'un emplacement fixe de robot ne peut pas couvrir la longueur, la hauteur ou l'étendue requise.
Où se situent les questions complexes de maintien et de fixation des pièces ?
Lorsque l'orientation, le positionnement répétable ou les interfaces de changement constituent la principale contrainte, commencez par la section relative aux positionneurs et aux dispositifs de fixation.
Passer de la famille d'applications à la couche d'information suivante
Utilisez cette page pour sélectionner une famille de configurations, puis ouvrez la page produit ou technique correspondante. Si les plans sont prêts, entamez directement une discussion sur l'application.
Commencez par la pièce réelle et le plan de couture.
Partagez les plans, les dimensions et la gamme de masses, les joints, le processus, le takt prévu, la méthode de chargement et les contraintes du site afin qu'EVST puisse définir une configuration initiale.