

Robots collaboratifs CGXi : Guide des modèles et de sélection
Comparez les robots collaboratifs CGXi pour la manutention, l'assemblage, l'alimentation de machines, le soudage, le revêtement et autres tâches d'automatisation. Évaluez la charge utile et la portée, ainsi que la protection et l'environnement d'exploitation, puis examinez l'outillage, la sécurité et l'intégration cellulaire.
Comment présélectionner un cobot CGXi
Commencez par définir la charge de l'application et la portée requise, puis choisissez la gamme adaptée à l'environnement de travail. Les variantes relatives à la protection, à la température et aux risques d'explosion sont des critères de sélection, et non de simples arguments marketing.
Comparer les modèles de robots collaboratifs CGXi
Filtrez par modèle, série, protection, charge utile et portée. Après avoir affiné la sélection, vérifiez la répétabilité, la vitesse, l'environnement d'installation, la charge admissible et le concept de sécurité pour la tâche prévue.
| Image(s) | Modèle | Série | Haches | Charge utile maximale | Atteindre en avant | Répétabilité | Devenir un pro | Protection | Contrôle / performance | Environnement / installation | poids du bras robotisé | Ports d'outils | Amplitude articulaire / vitesse maximale | Marquage par explosion | Prochaine action |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | CR3 | Robots collaboratifs de la série C | 6 | 3 kg | 620 mm | ± 0.03 mm | 1 m/s | IP66 | EtherCAT / 1 kHz ;Bruit ≦60 dB ;Puissance moyenne 150 W | -5 à 55 °C ;5 % à 90 % HR, sans condensation ;Tout angle | 15 kg | Alimentation E/S 24 V / 1 A ;2 DI;2 FAIRE;2 IA ;Alimentation COM 24 V / 1 A ;RS485 ;EtherCAT | J1 ±360° 180°/s;J2 ±360° 180°/s;J3 ±165° 180°/s;J4 ±360° 180°/s;J5 ±360° 180°/s;J6 ±360° 180°/s | / | Demander ce modèle |
 | CR6 | Robots collaboratifs de la série C | 6 | 6 kg | 924 mm | ± 0.03 mm | 2 m/s | IP66 | EtherCAT / 1 kHz ;Bruit ≦60 dB ;Puissance moyenne 200 W | -5 à 55 °C ;5 % à 90 % HR, sans condensation ;Tout angle | 21 kg | Alimentation E/S 24 V / 1 A ;2 DI;2 FAIRE;2 IA ;Alimentation COM 24 V / 1 A ;RS485 ;EtherCAT | J1 ±360° 180°/s;J2 ±360° 180°/s;J3 ±165° 180°/s;J4 ±360° 180°/s;J5 ±360° 180°/s;J6 ±360° 180°/s | / | Demander ce modèle |
 | R3 | Cobots industriels de la série G | 6 | 3 kg | 620 mm | ± 0.02 mm | 2 m/s | IP65 | EtherCAT / 1 kHz ;Bruit ≦60 dB ;Puissance moyenne 150 W | -5 à 55 °C ;5 % à 90 % HR, sans condensation ;Tout angle | 15 kg | Alimentation E/S 24 V / 1 A ;2 DI;2 FAIRE;2 IA ;Alimentation COM 24 V / 1 A ;RS485 ;EtherCAT | J1 ±360° 220°/s;J2 ±360° 220°/s;J3 ±165° 240°/s;J4 ±360° 360°/s;J5 ±360° 360°/s;J6 ±360° 360°/s | / | Demander ce modèle |
 | R4 | Cobots industriels de la série G | 6 | 4 kg | 1300 mm | ± 0.05 mm | 3 m/s | IP65 | EtherCAT / 1 kHz ;Bruit ≦60 dB ;Puissance moyenne 260 W | -5 à 55 °C ;5 % à 90 % HR, sans condensation ;Tout angle | 22 kg | Alimentation E/S 24 V / 1 A ;2 DI;2 FAIRE;2 IA ;Alimentation COM 24 V / 1 A ;RS485 ;EtherCAT | J1 ±360° 210°/s;J2 ±360° 210°/s;J3 ±165° 210°/s;J4 ±360° 360°/s;J5 ±360° 360°/s;J6 ±360° 360°/s | / | Demander ce modèle |
 | R6 | Cobots industriels de la série G | 6 | 6 kg | 924 mm | ± 0.02 mm | 3 m/s | IP65 | EtherCAT / 1 kHz ;Bruit ≦60 dB ;Puissance moyenne 260 W | -5 à 55 °C ;5 % à 90 % HR, sans condensation ;Tout angle | 21 kg | Alimentation E/S 24 V / 1 A ;2 DI;2 FAIRE;2 IA ;Alimentation COM 24 V / 1 A ;RS485 ;EtherCAT | J1 ±360° 210°/s;J2 ±360° 210°/s;J3 ±165° 210°/s;J4 ±360° 360°/s;J5 ±360° 360°/s;J6 ±360° 360°/s | / | Demander ce modèle |
 | R9 | Cobots industriels de la série G | 6 | 9 kg | 1500 mm | ± 0.05 mm | 3 m/s | IP65 | EtherCAT / 1 kHz ;Bruit ≦60 dB ;Puissance moyenne 550 W | -5 à 55 °C ;5 % à 90 % HR, sans condensation ;Tout angle | 37 kg | Alimentation E/S 24 V / 1 A ;2 DI;2 FAIRE;2 IA ;Alimentation COM 24 V / 1 A ;RS485 ;EtherCAT | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | / | Demander ce modèle |
 | R12 | Cobots industriels de la série G | 6 | 12 kg | 1300 mm | ± 0.03 mm | 3 m/s | IP65 | EtherCAT / 1 kHz ;Bruit ≦60 dB ;Puissance moyenne 550 W | -5 à 55 °C ;5 % à 90 % HR, sans condensation ;Tout angle | 36 kg | Alimentation E/S 24 V / 1 A ;2 DI;2 FAIRE;2 IA ;Alimentation COM 24 V / 1 A ;RS485 ;EtherCAT | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | / | Demander ce modèle |
 | R18 | Cobots industriels de la série G | 6 | 18 kg | 900 mm | ± 0.02 mm | 2 m/s | IP65 | EtherCAT / 1 kHz ;Bruit ≦60 dB ;Puissance moyenne 550 W | -5 à 55 °C ;5 % à 90 % HR, sans condensation ;Tout angle | 35 kg | Alimentation E/S 24 V / 1 A ;2 DI;2 FAIRE;2 IA ;Alimentation COM 24 V / 1 A ;RS485 ;EtherCAT | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | / | Demander ce modèle |
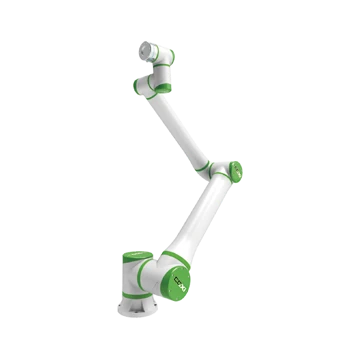 | R20 | Cobots industriels de la série G | 6 | 20 kg | 1800 mm | ± 0.05 mm | 4 m/s | IP65 | EtherCAT / 1 kHz ;Bruit ≦60 dB ;Puissance moyenne 1500 W | -5 à 55 °C ;5 % à 90 % HR, sans condensation ;Tout angle | 68 kg | Alimentation E/S 24 V / 1 A ;2 DI;2 FAIRE;2 IA ;Alimentation COM 24 V / 1 A ;RS485 ;EtherCAT | J1 ±360° 180°/s;J2 ±360° 180°/s;J3 ±165° 210°/s;J4 ±360° 270°/s;J5 ±360° 270°/s;J6 ±360° 270°/s | / | Demander ce modèle |
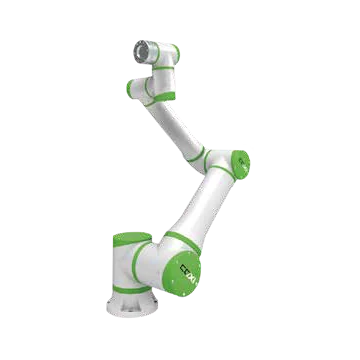 | R30 | Cobots industriels de la série G | 6 | 30 kg | 1300 mm | ± 0.05 mm | 3 m/s | IP65 | EtherCAT / 1 kHz ;Bruit ≦60 dB ;Puissance moyenne 1500 W | -5 à 55 °C ;5 % à 90 % HR, sans condensation ;Tout angle | 64 kg | Alimentation E/S 24 V / 1 A ;2 DI;2 FAIRE;2 IA ;Alimentation COM 24 V / 1 A ;RS485 ;EtherCAT | J1 ±360° 180°/s;J2 ±360° 180°/s;J3 ±165° 210°/s;J4 ±360° 270°/s;J5 ±360° 270°/s;J6 ±360° 270°/s | / | Demander ce modèle |
 | XR6 | Cobots antidéflagrants de la série X | 6 | 6 kg | 924 mm | ± 0.02 mm | 3 m/s | IP68 | EtherCAT / 1 kHz ;Bruit ≦60 dB ;Puissance moyenne 260 W | -5 à 55 °C ;5 % à 90 % HR, sans condensation ;Tout angle | 21 kg | / | J1 ±360° 210°/s;J2 ±360° 210°/s;J3 ±165° 210°/s;J4 ±360° 360°/s;J5 ±360° 360°/s;J6 ±360° 360°/s | Chine : Ex db eb ib pxb IIC T5 Gb / Ex ib pxb tb IIIC T95°C Db ;Europe : Ex II 2G Ex db pxb IIC T4 Gb | Demander ce modèle |
 | XR9 | Cobots antidéflagrants de la série X | 6 | 9 kg | 1500 mm | ± 0.05 mm | 3 m/s | IP68 | EtherCAT / 1 kHz ;Bruit ≦60 dB ;Puissance moyenne 550 W | -5 à 55 °C ;5 % à 90 % HR, sans condensation ;Tout angle | 37 kg | / | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | Chine : Ex db eb ib pxb IIC T5 Gb / Ex ib pxb tb IIIC T95°C Db ;Europe : Ex II 2G Ex db pxb IIC T4 Gb | Demander ce modèle |
 | XR12 | Cobots antidéflagrants de la série X | 6 | 12 kg | 1300 mm | ± 0.03 mm | 3 m/s | IP68 | EtherCAT / 1 kHz ;Bruit ≦60 dB ;Puissance moyenne 550 W | -5 à 55 °C ;5 % à 90 % HR, sans condensation ;Tout angle | 36 kg | / | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | Chine : Ex db eb ib pxb IIC T5 Gb / Ex ib pxb tb IIIC T95°C Db ;Europe : Ex II 2G Ex db pxb IIC T4 Gb | Demander ce modèle |
 | XR18 | Cobots antidéflagrants de la série X | 6 | 18 kg | 900 mm | ± 0.02 mm | 3 m/s | IP68 | EtherCAT / 1 kHz ;Bruit ≦60 dB ;Puissance moyenne 550 W | -5 à 55 °C ;5 % à 90 % HR, sans condensation ;Tout angle | 35 kg | / | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | Chine : Ex db eb ib pxb IIC T5 Gb / Ex ib pxb tb IIIC T95°C Db ;Europe : Ex II 2G Ex db pxb IIC T4 Gb | Demander ce modèle |
 | XR20 | Cobots antidéflagrants de la série X | 6 | 20 kg | 1800 mm | ± 0.05 mm | 4 m/s | IP68 | EtherCAT / 1 kHz ;Bruit ≦60 dB ;Puissance moyenne 1500 W | -5 à 55 °C ;5 % à 90 % HR, sans condensation ;Tout angle | 68 kg | / | J1 ±360° 180°/s;J2 ±360° 180°/s;J3 ±165° 210°/s;J4 ±360° 270°/s;J5 ±360° 270°/s;J6 ±360° 270°/s | Chine : Ex db eb ib pxb IIC T5 Gb / Ex ib pxb tb IIIC T95°C Db ;Europe : Ex II 2G Ex db pxb IIC T4 Gb | Demander ce modèle |
 | AL6 | Cobots pour températures extrêmes | 6 | 6 kg | 924 mm | ± 0.02 mm | 3 m/s | IP68 | EtherCAT / 1 kHz ;Bruit ≦60 dB ;Puissance moyenne 260 W | -30 à 80 °C ;5 % à 90 % HR, sans condensation ;Tout angle | 21 kg | Alimentation E/S 24 V / 1 A ;2 DI;2 FAIRE;2 IA ;Alimentation COM 24 V / 1 A ;RS485 ;EtherCAT | J1 ±360° 210°/s;J2 ±360° 210°/s;J3 ±165° 210°/s;J4 ±360° 360°/s;J5 ±360° 360°/s;J6 ±360° 360°/s | / | Demander ce modèle |
 | AL9 | Cobots pour températures extrêmes | 6 | 9 kg | 1500 mm | ± 0.05 mm | 3 m/s | IP68 | EtherCAT / 1 kHz ;Bruit ≦60 dB ;Puissance moyenne 550 W | -30 à 80 °C ;5 % à 90 % HR, sans condensation ;Tout angle | 37 kg | Alimentation E/S 24 V / 1 A ;2 DI;2 FAIRE;2 IA ;Alimentation COM 24 V / 1 A ;RS485 ;EtherCAT | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | / | Demander ce modèle |
 | AL12 | Cobots pour températures extrêmes | 6 | 12 kg | 1300 mm | ± 0.03 mm | 3 m/s | IP68 | EtherCAT / 1 kHz ;Bruit ≦60 dB ;Puissance moyenne 550 W | -30 à 80 °C ;5 % à 90 % HR, sans condensation ;Tout angle | 36 kg | Alimentation E/S 24 V / 1 A ;2 DI;2 FAIRE;2 IA ;Alimentation COM 24 V / 1 A ;RS485 ;EtherCAT | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | / | Demander ce modèle |
Aucun modèle CGXi correspondant n'a été trouvé. Supprimez un ou plusieurs filtres ou envoyez les données requises (charge utile, portée, environnement et application) pour une analyse du projet.
FAQ sur les robots collaboratifs et les solutions d'automatisation de CGXi
En quoi les séries de robots collaboratifs CGXi C, G, X et AL diffèrent-elles ?
Cette page regroupe les robots collaboratifs généraux des séries C et G séparément des modèles antidéflagrants de la série X et des modèles haute température de la série AL. Pour connaître la charge utile, la portée, la protection, l'environnement, les interfaces et l'installation, référez-vous à la ligne correspondante plutôt qu'à la série elle-même, qui représente une configuration complète.
Comment choisir un cobot CGXi en fonction de sa charge utile et de sa portée ?
Incluez l'effecteur, la pièce et l'équipement de traitement transporté dans la charge utile. Vérifiez la position et l'orientation de tous les points de contrôle, puis contrôlez le centre de gravité, l'inertie, la vitesse, le montage, les obstacles et le cheminement des câbles avant de sélectionner le modèle.
Quelles informations en matière de sécurité et d'environnement sont nécessaires pour un projet de cobot CGXi ?
Fournir les informations relatives à la tâche, à la vitesse et aux conditions de contact, aux risques liés à l'effecteur et à la pièce, à l'accès de l'opérateur, au montage, aux conditions ambiantes et aux exigences relatives aux zones dangereuses. Le fonctionnement collaboratif et la conformité aux normes antidéflagrantes nécessitent une analyse des risques et une évaluation de la conformité spécifiques au projet.
Que dois-je inclure dans une demande de devis pour un cobot CGXi ?
Veuillez indiquer le modèle ou la série exacte, l'application, la charge utile totale, la portée et les positions, l'environnement, les exigences de protection, les interfaces, la quantité, la destination et le délai souhaité. Le choix final du robot, du contrôleur, de l'outillage, des mesures de sécurité et des services pourra alors être validé conjointement.
Auteur : Équipe éditoriale d'EVST
L'équipe éditoriale d'EVST gère cette page pour faciliter le choix des robots et la planification des projets. La disponibilité du produit, sa configuration, sa validation de sécurité et son périmètre d'intégration doivent être confirmés pour l'application prévue.
Politique éditoriale · Politique correctionnelle · Conditions d’utilisation
Dernière mise à jour: