
Réservoir de transformateur Automatisation du soudage
Coordonner la localisation des joints, la programmation, l'accès du robot et le transfert de matériaux autour de la véritable cuve du transformateur, et non autour d'une liste d'équipements générique.
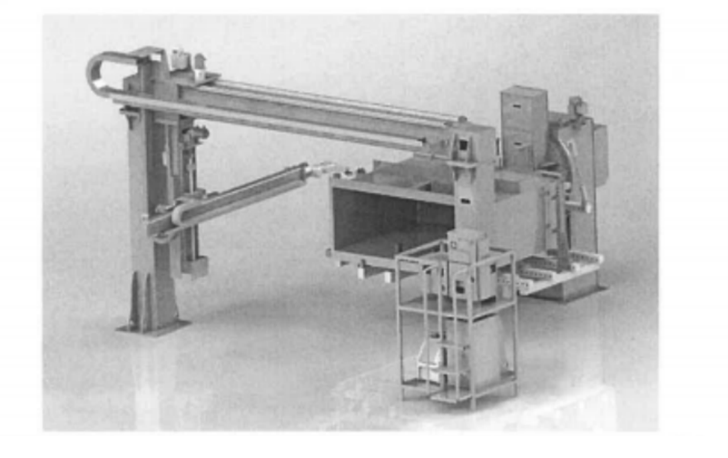
EVST configure les stations de soudage externes et internes pour les pièces de cuve de transformateur, puis associe l'architecture finale, le processus de soudage et la méthode d'acceptation aux données d'entrée du projet.
Définissez le périmètre avant de dimensionner le projet.
Avant de dimensionner l'équipement, il convient de définir la cuve, les joints, le flux de matériaux et la méthode de réception. La charge utile, la portée, l'épaisseur, la vitesse et le débit sont ensuite validés par rapport à l'architecture du projet sélectionnée.
Chaque formulaire est examiné à partir de son plan de couture réel et de son plan de fixation.
La séquence est adaptée à la construction réelle du réservoir et au plan d'accès.
Le processus consiste à faire passer le réservoir du soudage externe au soudage interne.
La détection facilite la recherche du chemin de soudage lorsque les variations d'assemblage l'exigent.
La méthode choisie dépend de la géométrie, du dispositif de fixation, de l'étalonnage et de l'étendue du changement.
L'architecture est choisie en fonction des besoins d'accès, d'orientation et de flux de matériaux.
Les familles de réservoirs peuvent faire l'objet d'un examen de demande distinct
Chaque famille de pièces modifie l'accès au joint, le dispositif de fixation, l'orientation et le trajet entre le soudage externe et interne.
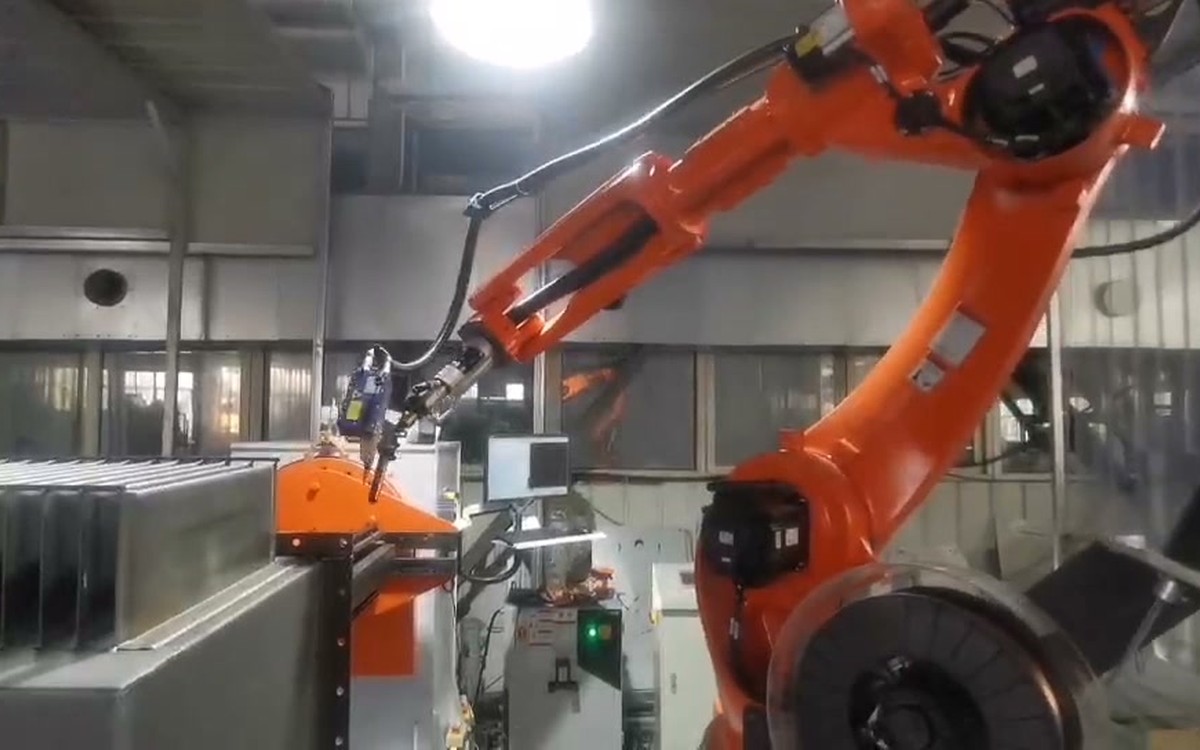
Réservoirs rectangulaires
Examinez les joints des parois latérales, les coins, les sections ondulées et l'orientation requise pour un accès stable à la torche.
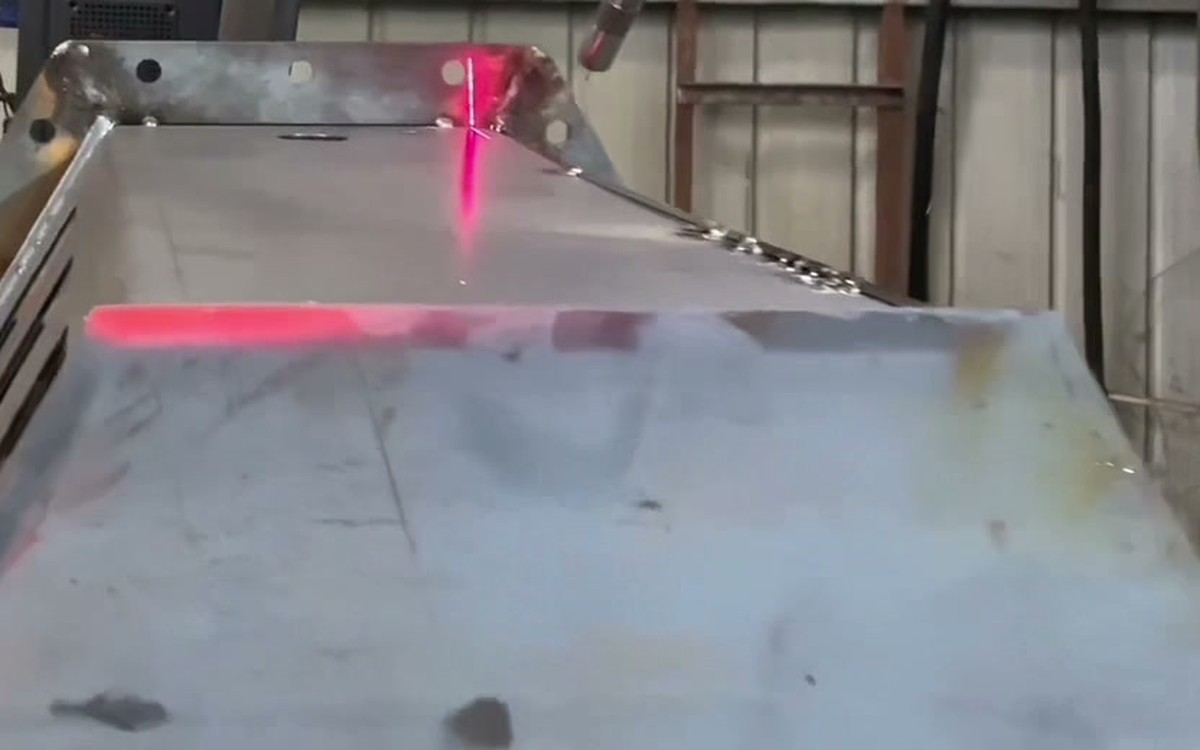
Réservoirs triangulaires
Génération de trajectoires, localisation laser et accès autour de faces et de géométries internes changeantes.
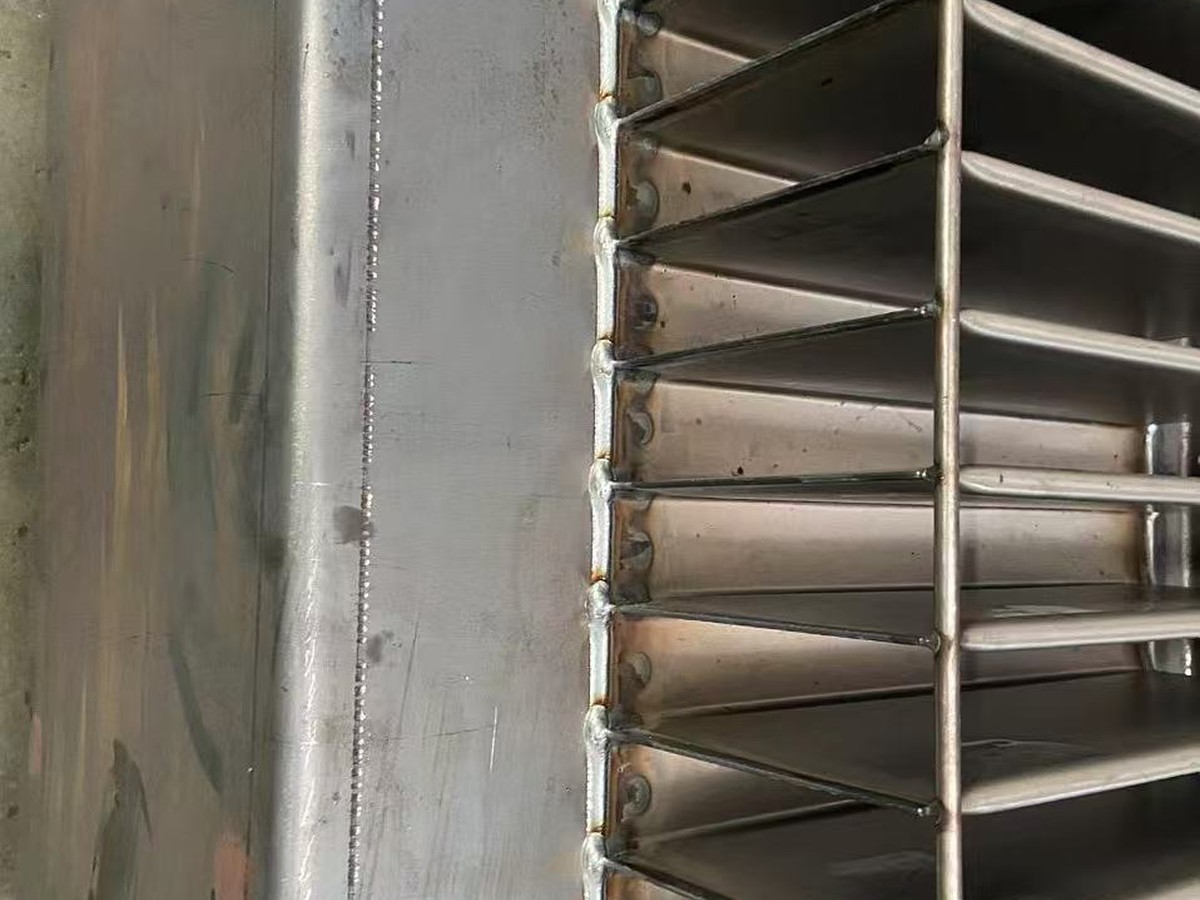
Réservoirs à parois ondulées
Séparez les joints de paroi continus des joints d'extrémité d'ailettes et maintenez le chemin de soudure aligné sur la géométrie répétée.
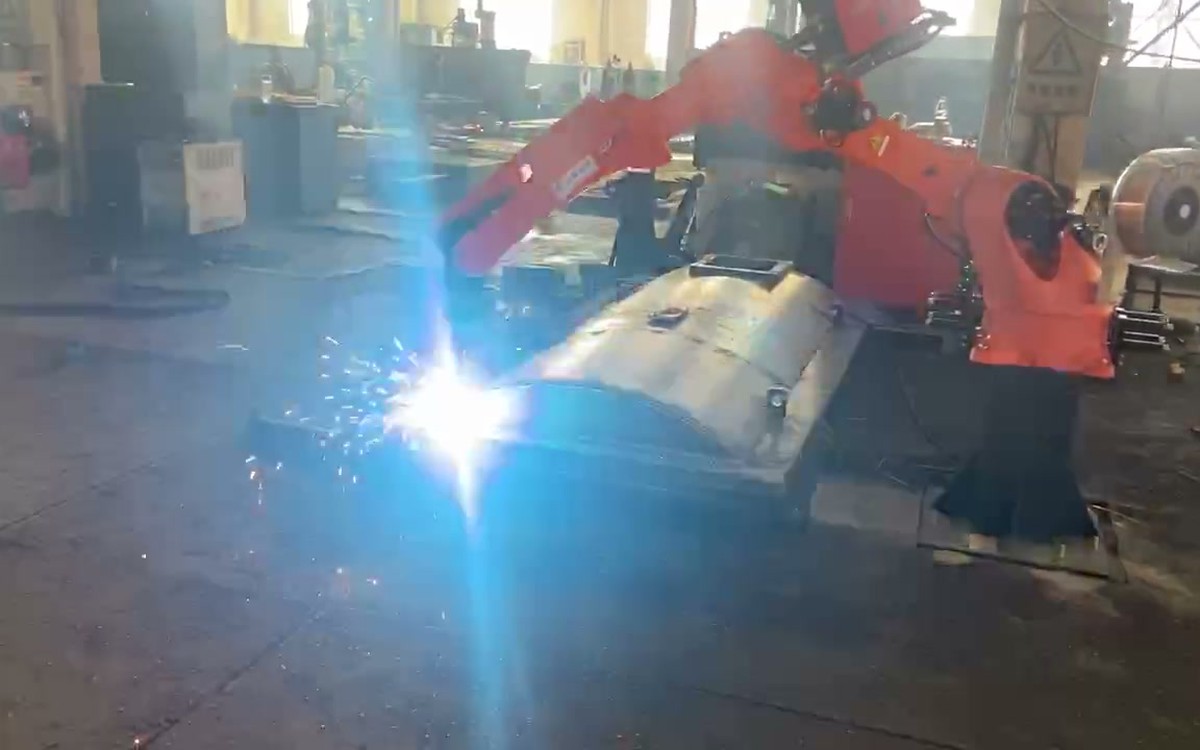
Couvercles de réservoir
Examinez les joints de couverture incurvés, les ouvertures, les brides et l'orientation de la fixation nécessaires pour le modèle de couverture sélectionné.
Transformer la construction du réservoir en étapes de soudage observables
Le processus est décomposé en étapes de fabrication afin que l'accès au robot, le montage et la réception puissent être vérifiés à chaque étape au lieu d'être dissimulés dans une longue description de production.
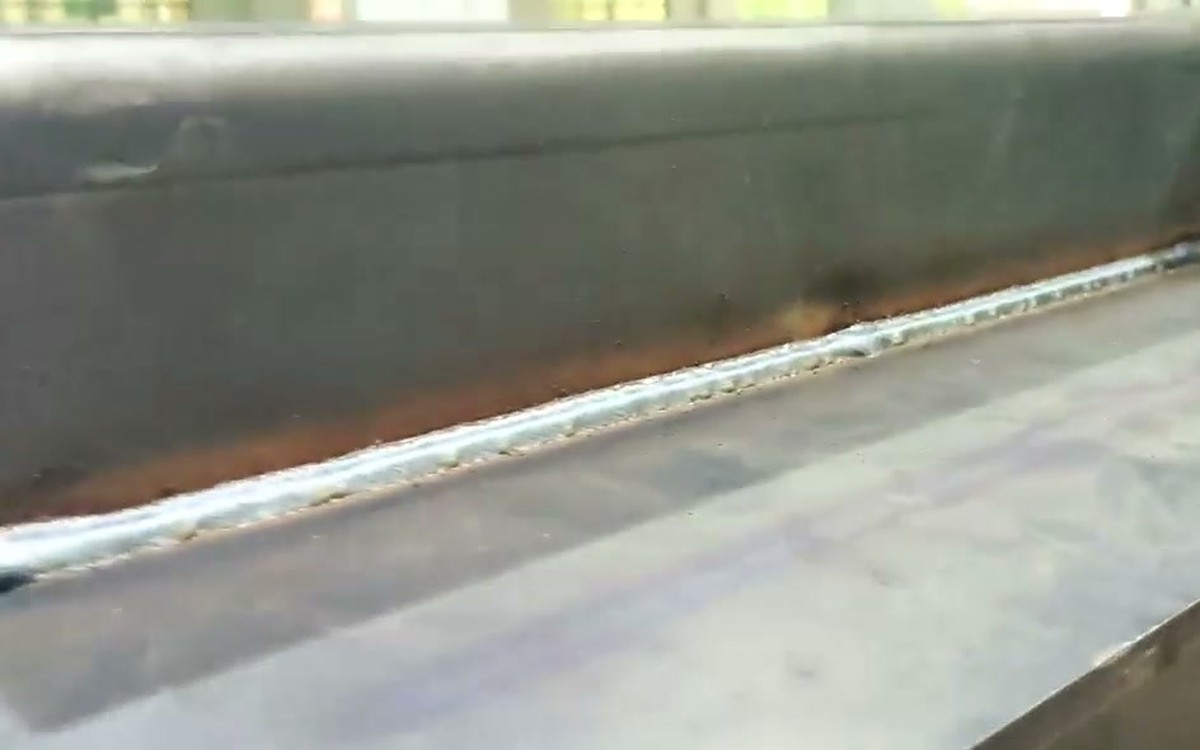
Soudage du fond de réservoir
Établir les points de référence et achever les joints de fond prévus avant que la géométrie ultérieure du réservoir n'en limite l'accès.
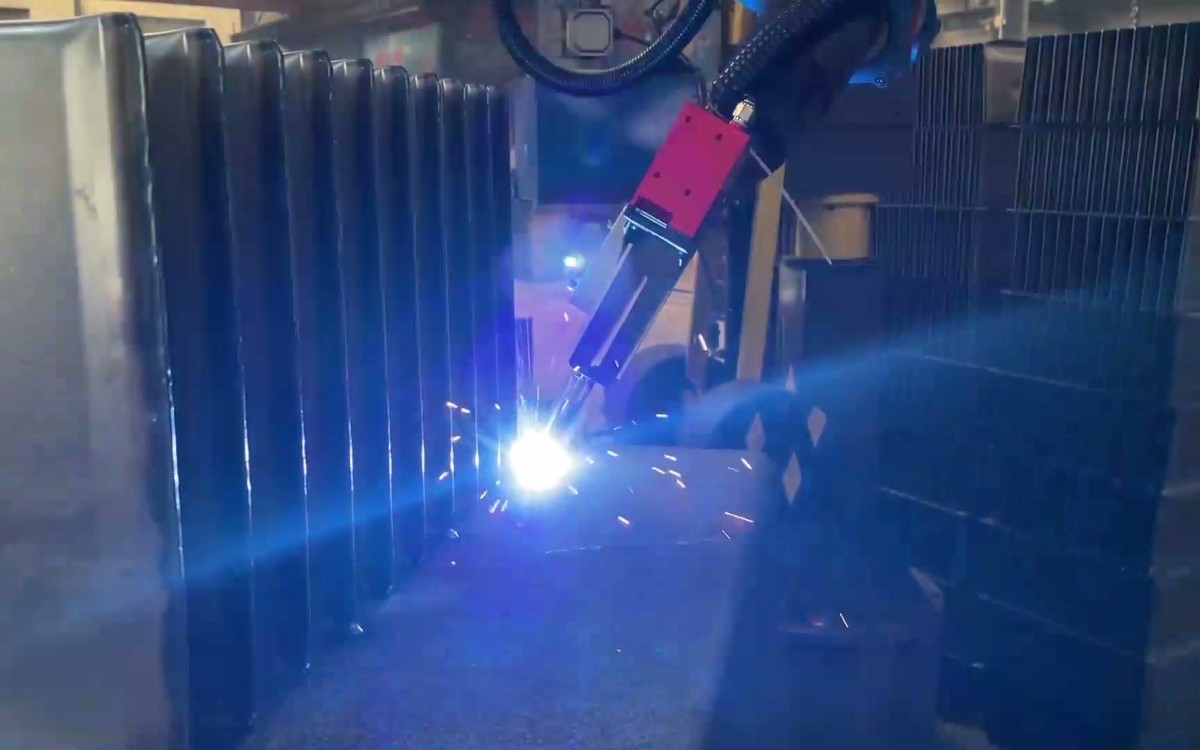
Parois et nervures de renfort
Coordonner le mur, le renforcement et les sections ondulées avec le contrôle des dispositifs de fixation et l'orientation de soudure accessible.
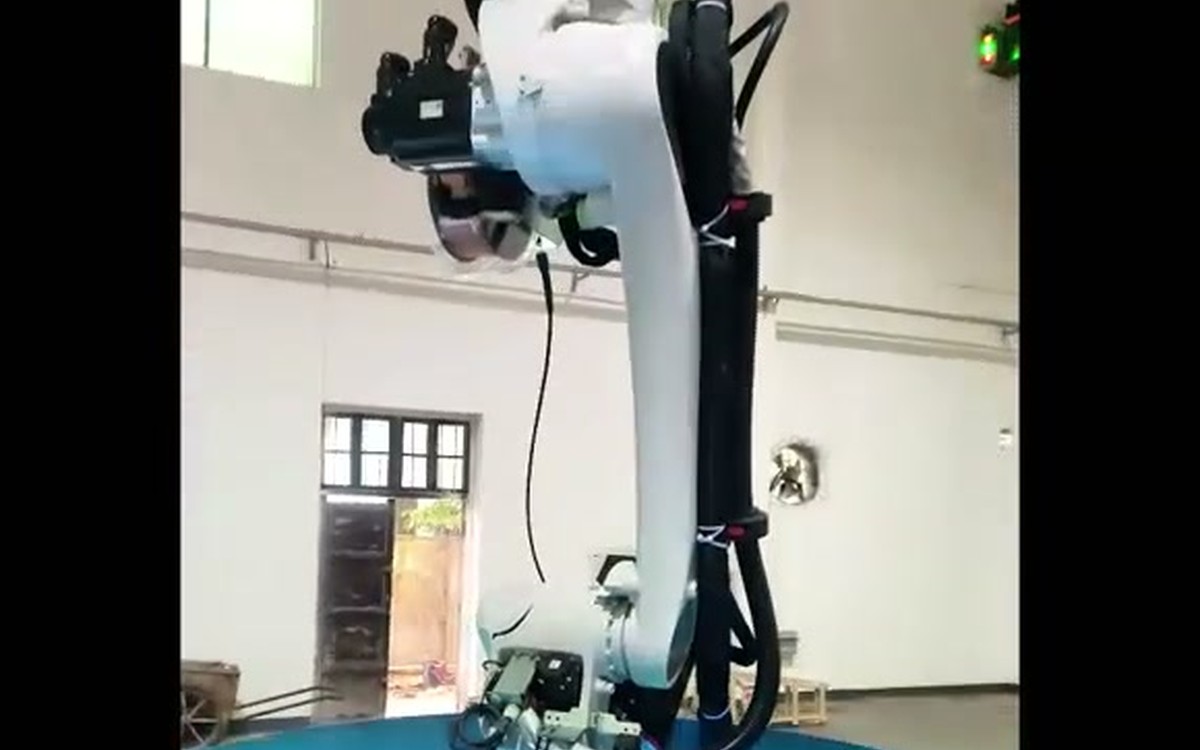
Soudure intérieure
Utilisez la configuration inversée, en colonne ou à axe de déplacement sélectionnée pour atteindre les joints internes identifiés dans le plan de processus.
Soudage extérieur, soudage par transfert et soudage intérieur
Gardez visibles les étapes manuelles et automatisées, depuis le pointage de soudure et la palettisation jusqu'au transfert par AGV, au déchargement par grue, au soudage de réparation et au test d'étanchéité.
L'ensemble du réservoir de carburant et les nervures de renfort doivent être soudés par points manuellement et placés à l'emplacement désigné sur la palette spéciale.
La palette spéciale est placée sur le rayonnage prévu à cet effet et attend que le véhicule à guidage automatique (AGV) la transfère au robot de la station de soudage externe pour le soudage complet.
Une fois le soudage extérieur terminé, l'AGV transférera la pièce au robot de la station de soudage interne pour un soudage interne complet.
Une fois la soudure interne terminée, le véhicule à guidage automatique (AGV) transporte le réservoir jusqu'à la zone de déchargement. La grue manuelle le descend alors et le place dans la zone de soudure de réparation, où un test d'étanchéité est effectué manuellement. L'AGV retourne ensuite automatiquement à la zone de chargement.
Définissez chaque composant par sa fonction.
La liste finale des équipements est spécifique à chaque projet. Ces rôles des composants indiquent ce qui doit être coordonné avant que les modèles, les quantités et les valeurs de performance ne soient confirmés.
| Composant | Responsabilité dans l'application |
|---|---|
| Robot de soudage et ensemble de processus | Maintenir la trajectoire de la torche programmée et le procédé de soudage à l'arc sous protection gazeuse sélectionné autour des joints définis. |
| Localisation ou suivi des coutures au laser | Localiser les caractéristiques de soudure et corriger la trajectoire de support lorsque la condition d'assemblage convenue nécessite une détection. |
| Colonne, portique ou axe de déplacement | Élargir l'accès aux faces du réservoir et à l'intérieur de l'enveloppe de soudage. |
| Positionneur et dispositif dédié | Maintenir le réservoir à partir des points de référence convenus et présenter les joints dans une orientation exploitable. |
| Flux de palettes et d'AGV | Déplacer la pièce à usiner entre les positions de chargement, de soudage externe, de soudage interne et de déchargement. |
| Contrôles et limites de sécurité | Mouvement coordonné, interverrouillages, états de récupération et périmètre de fonctionnement final protégé. |
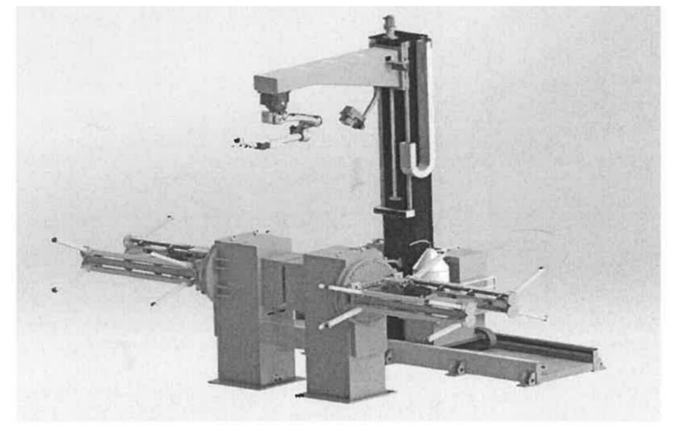
Les tests d'étanchéité font partie intégrante du plan de production.
Ne dissociez pas le soudage de la vérification d'étanchéité.
Le processus actuel prévoit le soudage de réparation manuel et le contrôle d'étanchéité après le déchargement. Le projet doit donc définir comment l'aspect de la soudure, la continuité du joint, les exigences dimensionnelles, le traitement de la réparation et les résultats du contrôle d'étanchéité sont consignés.
La méthode d'essai, la pression, la durée et les enregistrements d'acceptation sont définis conjointement avec le cahier des charges du client et les documents de projet approuvés.
Besoin d'une inspection de soudure externe-interne ?
Veuillez envoyer le schéma du réservoir, la séquence des joints, la méthode de chargement, le plan de réception et l'espace au sol disponible.
Définissez explicitement la limite d'automatisation.
Examen préalable de la candidature
Commencez par étudier le réservoir, les joints, l'assemblage et la méthode de réception avant de sélectionner l'équipement.
architecture intégrée
Coordonner l'accès des robots, la détection, les positionneurs, les axes de déplacement et le flux de matériaux comme un seul système.
Objectifs axés sur la validation
Objectifs de cycle de liaison, de soudage et de changement par rapport aux pièces réelles et à une limite de test convenue.
Étapes manuelles claires
Veillez à ce que le pointage de soudure, la manutention par grue, la réparation par soudage et les tests d'étanchéité restent visibles dans le périmètre.
questions sur le soudage des réservoirs de transformateurs
Quels types de cuves de transformateurs ce concept d'automatisation peut-il couvrir ?
Cette solution peut être envisagée pour les réservoirs rectangulaires, triangulaires, à parois ondulées et pour les travaux de couverture de réservoir. Le taux de recouvrement final dépend du plan, du schéma des joints, du concept de fixation et de l'orientation de soudage accessible.
Comment les postes de soudage externes et internes sont-ils connectés ?
Le processus utilise une palette dédiée et un système de transfert par AGV. L'AGV transporte la cuve vers le poste de soudage externe, la transfère vers le poste de soudage interne, puis la déplace vers la zone de déchargement avant les opérations de soudage de réparation et de contrôle d'étanchéité.
Un nouveau type de char nécessite-t-il un réapprentissage complet ?
Pas nécessairement. La programmation hors ligne, le balayage des nœuds de couture et la localisation laser peuvent réduire le travail d'enseignement sur cellule, mais le résultat dépend de la qualité du modèle, de la répétabilité du dispositif de fixation, de l'étalonnage, de la détection et du périmètre de changement convenu.
Comment vérifie-t-on l'étanchéité après soudage ?
Le processus comprend une étape de réparation manuelle par soudage et un test d'étanchéité après déchargement. La méthode de test, la pression, la durée, le seuil d'acceptation et le format d'enregistrement doivent être définis conformément aux exigences approuvées par le client et le projet.
Que dois-je envoyer pour l'examen de ma candidature ?
Veuillez envoyer le dessin du réservoir, le plan des joints, les matériaux et l'épaisseur, l'état d'assemblage et de pointage, les variantes prévues, la méthode de chargement, la définition du débit cible, le plan d'inspection et de test d'étanchéité, les utilités et l'espace au sol disponible.
Commencez par le schéma du réservoir du transformateur.
EVST peut utiliser la pièce, la séquence de couture, le flux de matériaux et le plan d'acceptation pour examiner une architecture de soudage externe et interne pratique avant que les paramètres spécifiques au projet ne soient fixés.