
Rectification robotisée des poignées en alliage de zinc : élimination de la ligne de joint
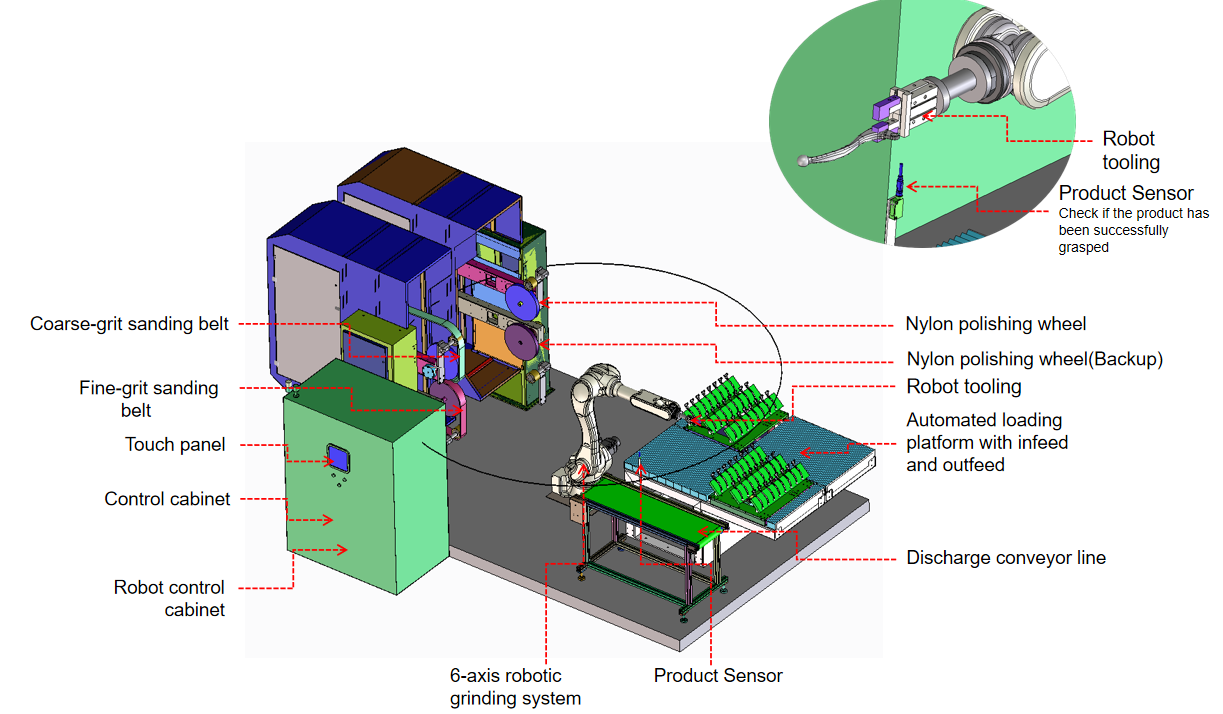
Cette cellule de polissage robotisée se compose d'un robot à six axes et d'une ponceuse à bande à quatre stations avec une table de chargement et de déchargement : les pièces sont meulées en séquence, des bandes les plus grossières aux plus fines, ou polies sur une roue en nylon.
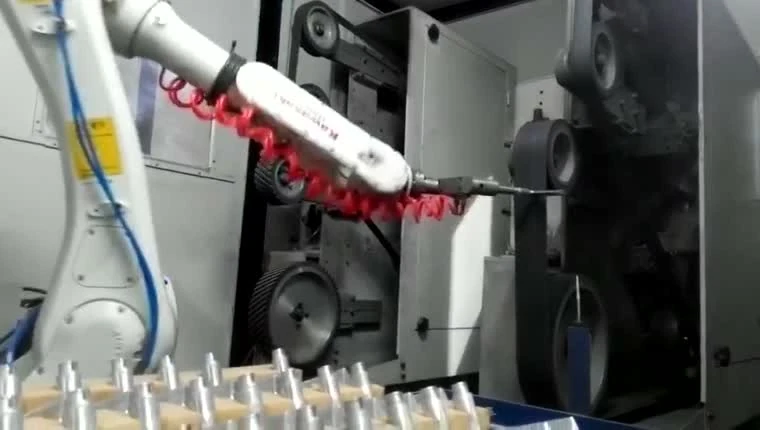
Le robot maintient la pièce pour un meulage stable et efficace.
Le robot transporte le produit jusqu'aux stations d'usinage pour le meulage et le polissage ; pour les produits de grande taille, le robot tient l'outil et travaille sur la partie fixe.
Agencement des cellules, options de contrôle de la force et sélectionLes produits de grande taille sont meulés et polis par un outil porté par un robot, avec changement automatique des consommables d'outillage.
cellules d'ébavurage pour pièces moulées lourdesÉléments clés, disposés autour de votre partie
Robot à six axes et dispositif de rectification
Le robot est dimensionné en fonction du processus de broyage afin que la séquence se déroule de manière stable et continue.
Stations consommables
Les configurations à deux, quatre ou six stations sont adaptées au processus de meulage, et les consommables — bandes abrasives, roues à lamelles, roues en nylon, roues en sisal et roues de polissage en tissu — sont changés en fonction du travail à effectuer.
Stations de consommables empilées
La disposition en stations supérieures et inférieures raccourcit les déplacements du robot entre les stations, permettant une production rapide et continue.
Dispositif de chargement et de déchargement
Une pièce entre, une pièce sort : chaque pièce retourne à sa place sur le plateau après broyage ; lorsque le plateau est terminé, la cellule passe automatiquement au plateau suivant, et les opérateurs chargent et déchargent les plateaux.
Trois options de montage pour outils de meulage
Monture fixe
L'outil de meulage est boulonné de manière rigide à la bride du robot pour une liaison rigide et très résistante.
Agencement des cellules, options de contrôle de la force et sélectionsupport flottant
L'outil de meulage épouse la surface du produit, offrant une finition plus plane et plus uniforme.
Agencement des cellules, options de contrôle de la force et sélectionSupport flottant avec capteur de couple
L'outil suit la surface du produit avec une force constante pour les faces courbes, les coins, les pièces très fines et les pièces de haute spécification.
Agencement des cellules, options de contrôle de la force et sélectionDe nombreux types de produits, un seul processus de broyage
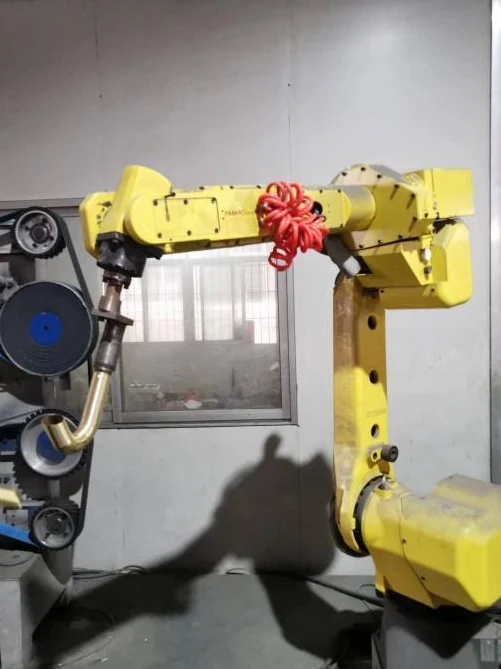
Articles sanitaires : robinetterie et accessoires de douche
Les couvercles de robinetterie en alliage de zinc, les corps de robinetterie en alliage de cuivre, les robinets en acier inoxydable, les becs courbés et les bras de douche conviennent à la finition par maintien partiel. La pièce se déplace entre des stations fixes tandis que le robot présente les surfaces requises à l'outil.
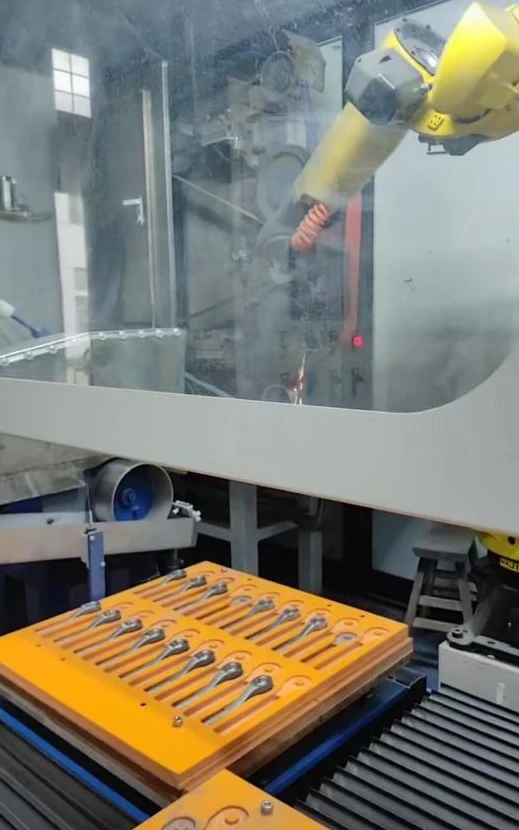
Quincaillerie : poignées et clés
Les poignées de porte et les clés en acier à outils sont des applications typiques. Des plateaux profilés organisent les pièces entrantes, tandis qu'un dispositif de préhension achemine chaque pièce vers le poste d'abrasion ou de polissage. Une tâche courante consiste à éliminer les lignes de joint et les bavures sur les poignées en alliage de zinc moulées sous pression avant le polissage.
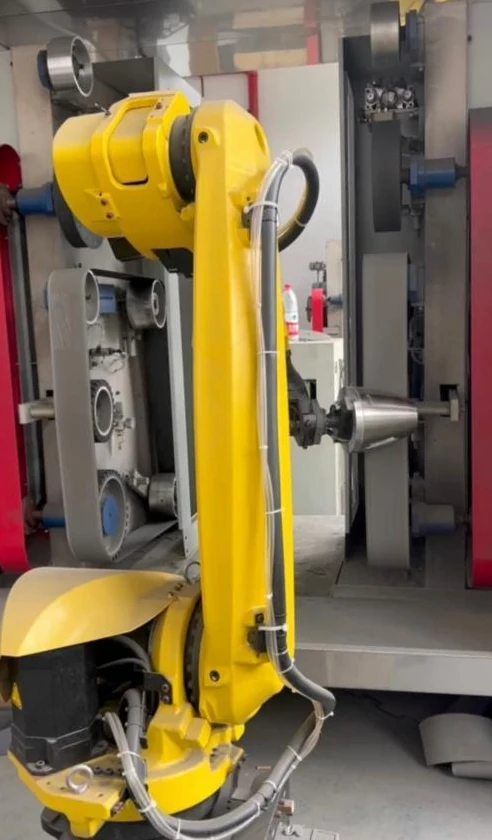
Appareils électroménagers : corps et poignées de bouilloires
Les corps de bouilloire en acier inoxydable et les poignées de micro-ondes en aluminium présentent des formes différentes au sein d'une même conception de préhension : un corps rond à paroi mince et une longue poignée. Chacune requiert un système de préhension adapté à sa forme.
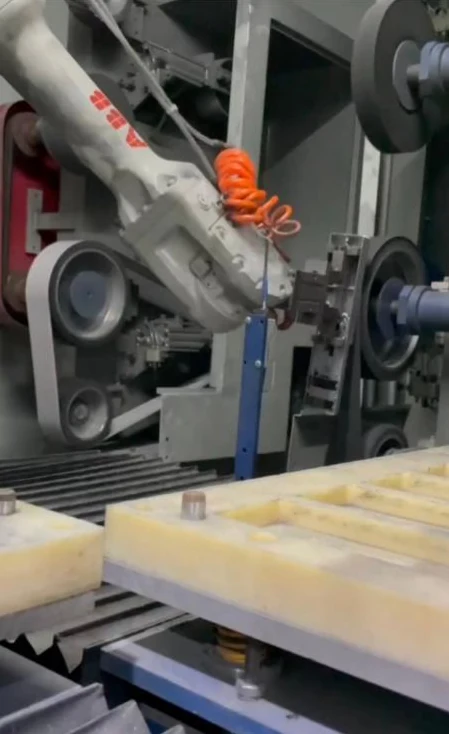
Serrures intelligentes : petits boîtiers et longs composants
Les couvercles à verrouillage intelligent en alliage de zinc peuvent être présentés dans des plateaux de rangement. Des configurations cellulaires fermées sont également disponibles pour les composants à couvercle long et à poignée, le robot travaillant à l'intérieur de l'enceinte de la machine.
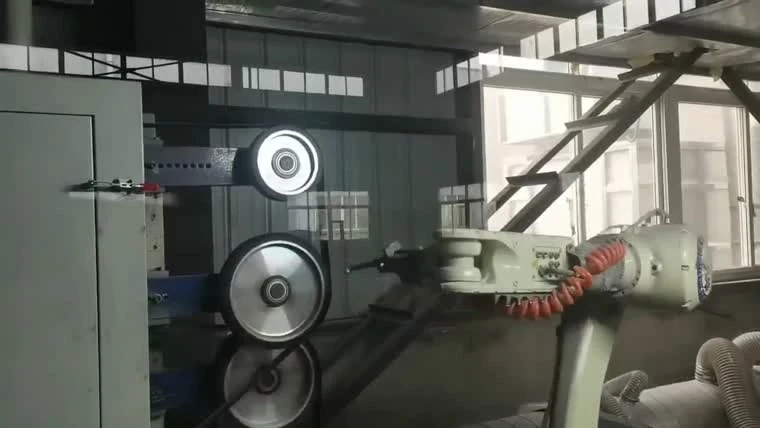
Composants de moto : leviers de frein et cadres
Les leviers de frein à main et de frein en aluminium sont meulés et polis sur des meules fixes. Les cadres arrière tubulaires soudés constituent une autre famille de pièces typique, nécessitant un système de maintien spécifique. Parmi les pièces en aluminium moulé sous pression couramment meulées et polies, on trouve les moyeux de roue, les porte-bagages, les boîtiers de rétroviseurs, les porte-bagages arrière, les réservoirs de carburant, les corps d'amortisseurs et les repose-pieds.
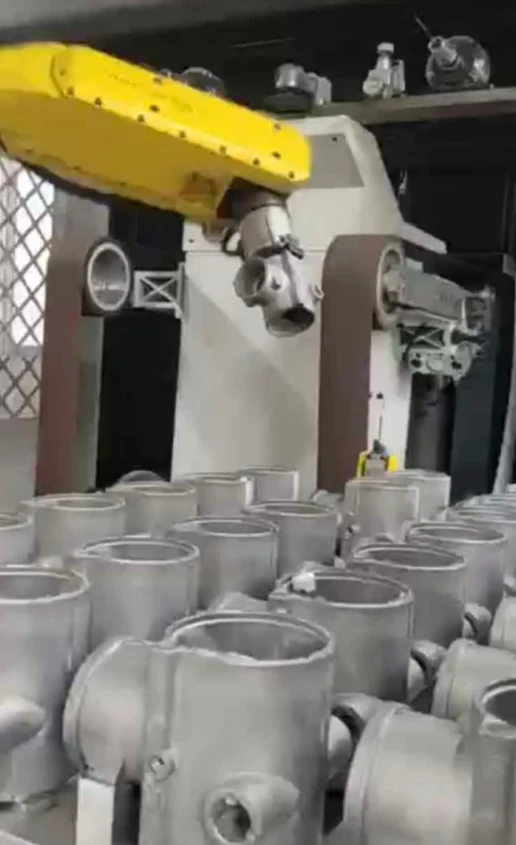
Soupapes et pièces moulées : corps de soupapes en aluminium et boîtiers moulés
Les corps de vannes à trois et quatre voies en aluminium, ainsi que les boîtiers plats en aluminium moulé, constituent des applications typiques d'ébavurage pour ce procédé. Le robot maintient la pièce et achemine les arêtes requises vers un équipement de finition fixe.
Méthode de broyage configurée en fonction du produit
Utilisez la famille de pièces pour amorcer une discussion sur l'agencement. Les combinaisons ci-dessous sont des exemples de configuration et non une spécification d'équipement universelle.
| Famille de pièces | Méthode de maintien | Combinaison de stations | Agencement de chargement | Processus typique |
|---|---|---|---|---|
| Robinets et accessoires sanitaires | Le robot saisit le produit | Bande abrasive, roue en nylon et roue en tissu | Localisation des plateaux | Meulage et polissage |
| Poignées de porte et caches de serrures intelligentes | Le robot saisit le produit | Bande abrasive, roue en nylon et roue en tissu | Plateaux de forme particulière | Meulage et polissage |
| Clés et quincaillerie | Le robot saisit le produit | Bande abrasive, roue en nylon et roue en tissu | Plateaux de chargement disposés en rangées | Meulage et polissage |
| Corps de bouilloire, manchons et bagues | Le robot saisit le produit | Bande abrasive, roue en nylon et roue en tissu | Plateaux adaptés aux pièces à usiner | Meulage et polissage |
| Leviers de frein et porte-bagages arrière en aluminium moulé sous pression | Le robot saisit le produit | Bande abrasive, roue en nylon et roue en tissu | Localisation du plateau ou du dispositif | Meulage et polissage |
| Corps de vannes en aluminium et boîtiers moulés | Le robot saisit le produit | Bande abrasive, roue en nylon et roue en tissu | Chargement par lots à partir de bacs | Meulage et ébavurage |
Fournissez-nous des dessins ou des photos du produit ainsi que votre processus actuel de meulage et de polissage manuel, et nous pourrons planifier l'équipement et le processus.
Décrire la disposition d'une cellulePréparez les petites pièces pour le ramassage.
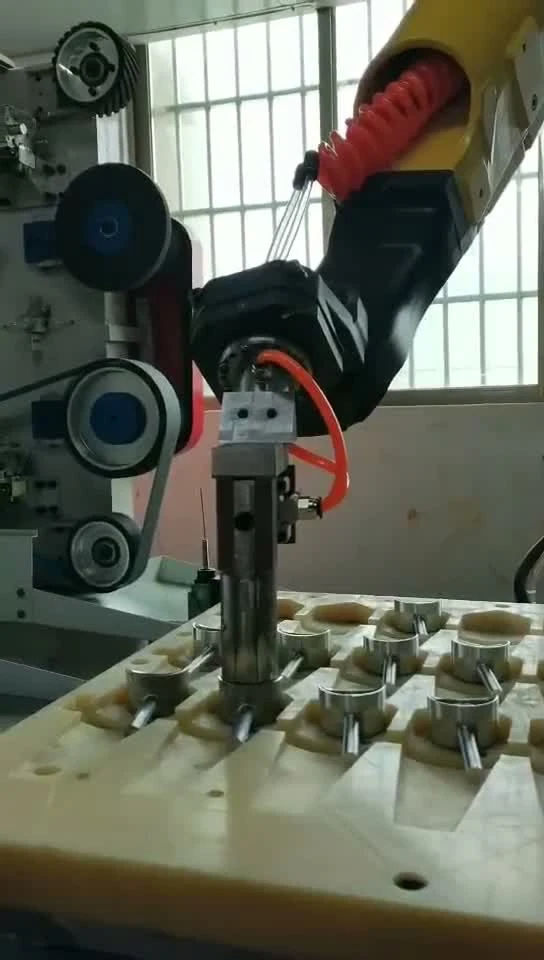
Un espace de travail clos
L'ensemble de l'installation se situe dans le rayon d'action du robot, et un aspirateur à eau est installé pour nettoyer la poussière présente dans l'air.
Agencement des cellules, options de contrôle de la force et sélection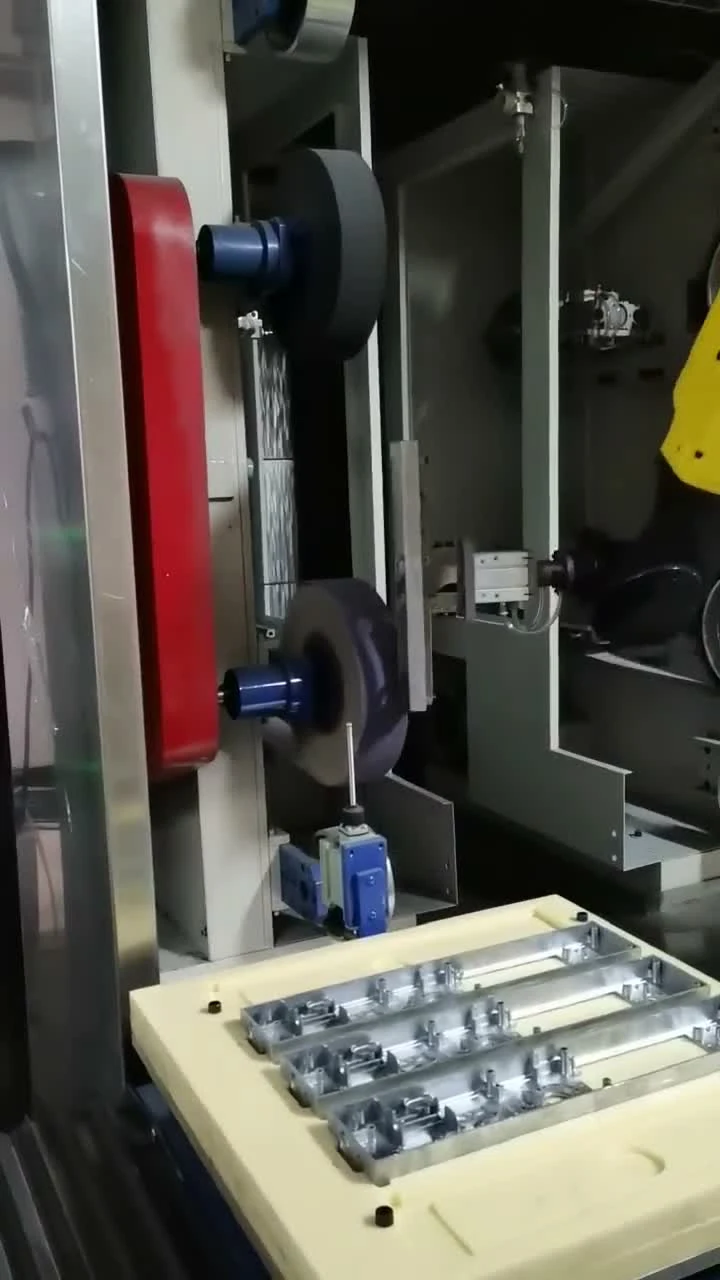
Pourquoi une cellule partiellement détenue
Cohérence
Un parcours programmé présente la pièce à usiner à des stations de finition fixes selon une séquence répétable ; la préhension et l'état des consommables restent partie intégrante de la configuration du processus.
Sécurité
Des positions de chargement et de finition séparées peuvent contribuer à éloigner les opérateurs de l'outil pendant le traitement, avec des dispositifs de protection et d'accès prévus pour la cellule.
Cadence de production
Des plateaux et des positions de chargement bien organisés permettent un flux régulier de pièces. Le rendement dépend de la pièce à usiner, des étapes de finition et de la configuration de chargement.
Questions avant de spécifier une cellule
Quelles pièces conviennent mieux à une cellule à pièces qu'à une cellule à outils ?
Cette page est consacrée aux éléments de quincaillerie pouvant être saisis fermement et positionnés avec précision. Pour les pièces plus grandes, le dispositif peut être inversé : la pièce reste alors fixe et le robot transporte l’outil.
Quelles stations consommables une cellule peut-elle combiner ?
Une cellule peut combiner des positions fixes d'abrasion et de polissage autour du robot. Les étapes de finition requises déterminent la combinaison des stations ; la disposition des équipements est adaptée à la pièce à usiner.
Comment les petites pièces sont-elles chargées ? Sur des plateaux, dans des magasins à élévateur ou sur un convoyeur ?
Des plateaux de positionnement et des magasins élévateurs sont disponibles pour les petites pièces. L'alternance des positions de chargement et les tables de stockage à double couche constituent d'autres options d'aménagement. Une interface de convoyeur peut être envisagée si le processus en amont le requiert.
Une seule cellule peut-elle traiter plusieurs références sans avoir à reconstruire le dispositif ?
Ne présumez pas que des pièces de références différentes utilisent le même dispositif de fixation. Comparez d'abord leurs surfaces de préhension, leurs points de positionnement et leurs trajectoires de finition. Envoyez des plans ou des échantillons afin d'évaluer les caractéristiques communes et les modifications nécessaires.
Quelles sont les étapes de finition couvertes par la cellule — ébavurage, meulage, polissage ?
Le procédé d'usinage par maintien partiel comprend le meulage et le polissage des pièces métalliques ainsi que l'ébavurage des pièces en aluminium moulé. Des étapes de polissage peuvent être intégrées pour obtenir la finition souhaitée. La séquence d'usinage est déterminée en fonction du matériau, de la géométrie et du résultat recherché.
Définir la pièce. Décrire le parcours final.
Fournissez un dessin ou un échantillon, précisez le matériau, les surfaces à usiner et le résultat souhaité. EVST pourra discuter avec vous du système de préhension, de la combinaison des stations et de la méthode de chargement en fonction de ces informations.