
Configurations de cellules de soudage robotisées pour pièces légères et moyennes
Une cellule de soudage robotisée organise le robot, les équipements de process, le bridage, les commandes et les dispositifs de sécurité autour d'une famille de pièces définie. Cette page compare six configurations fermées selon le mouvement de la pièce, l'encombrement et le nombre de robots. L'intégration au niveau des composants et l'ingénierie d'implantation sont traitées dans les guides techniques associés.
Présélection par ordre décroissant de mouvement de la pièce
Six configurations permettent le retournement, la rotation horizontale, le positionnement multi-axes et la rotation avec support d'extrémité. Commencez par la logique de sélection, puis utilisez les fiches détaillées et le tableau pour comparer les valeurs disponibles.
Cellule à bascule à double station
Un robot dessert deux positionneurs à retournement pour des dispositifs rectangulaires plus longs à l'intérieur d'une salle de soudage entièrement fermée.
cellule à bascule compacte à double station
Un gabarit plus petit conserve le même principe de basculement à deux positionneurs pour les pièces compactes.
Cellule rotative horizontale à double station
La rotation horizontale présente des faces de soudure circulaires ou indexées à un ou deux robots.
Cellule de positionnement verticale à trois axes
Trois axes de commande permettent de réorienter un dispositif allongé tout en conservant les interfaces nécessaires à la salle de soudage entièrement fermée.
Cellule de positionnement horizontale à trois axes
La rotation horizontale, combinée à des axes de positionnement supplémentaires, permet une couverture plus large du dispositif.
Cellule tête-poupée à double robot
Deux robots travaillent autour de deux positionneurs à support terminal avec mouvement d'entrée/sortie automatique et réglage de la longueur.
Examinez chaque arrangement par rapport à la véritable famille.
Les dimensions correspondent aux dimensions des dispositifs de fixation ou des pièces à usiner pour chaque configuration. L'outillage final, l'accès aux zones de soudage et les dégagements restent spécifiques à chaque projet.
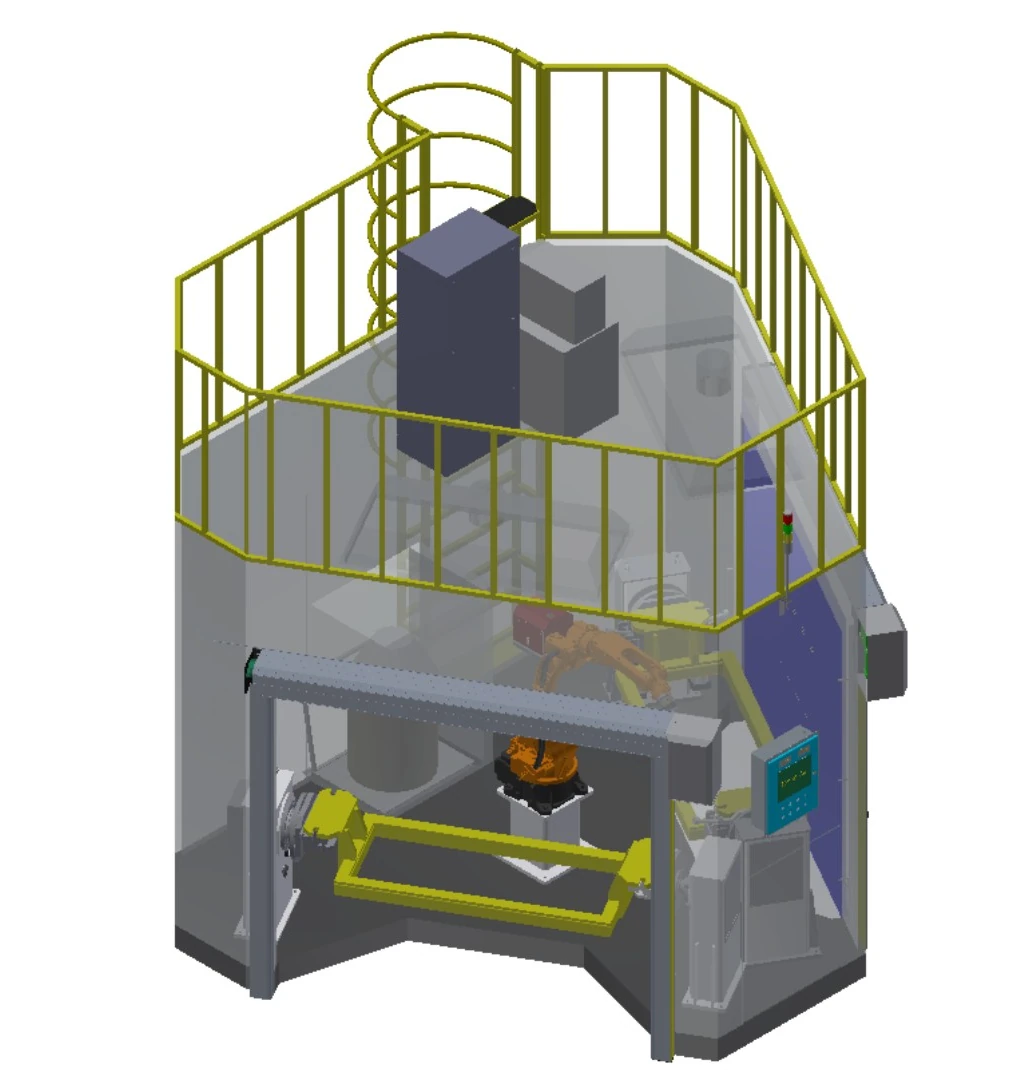
Cellule à bascule à double station
Un robot dessert deux positionneurs à retournement pour des dispositifs rectangulaires plus longs à l'intérieur d'une salle de soudage entièrement fermée.
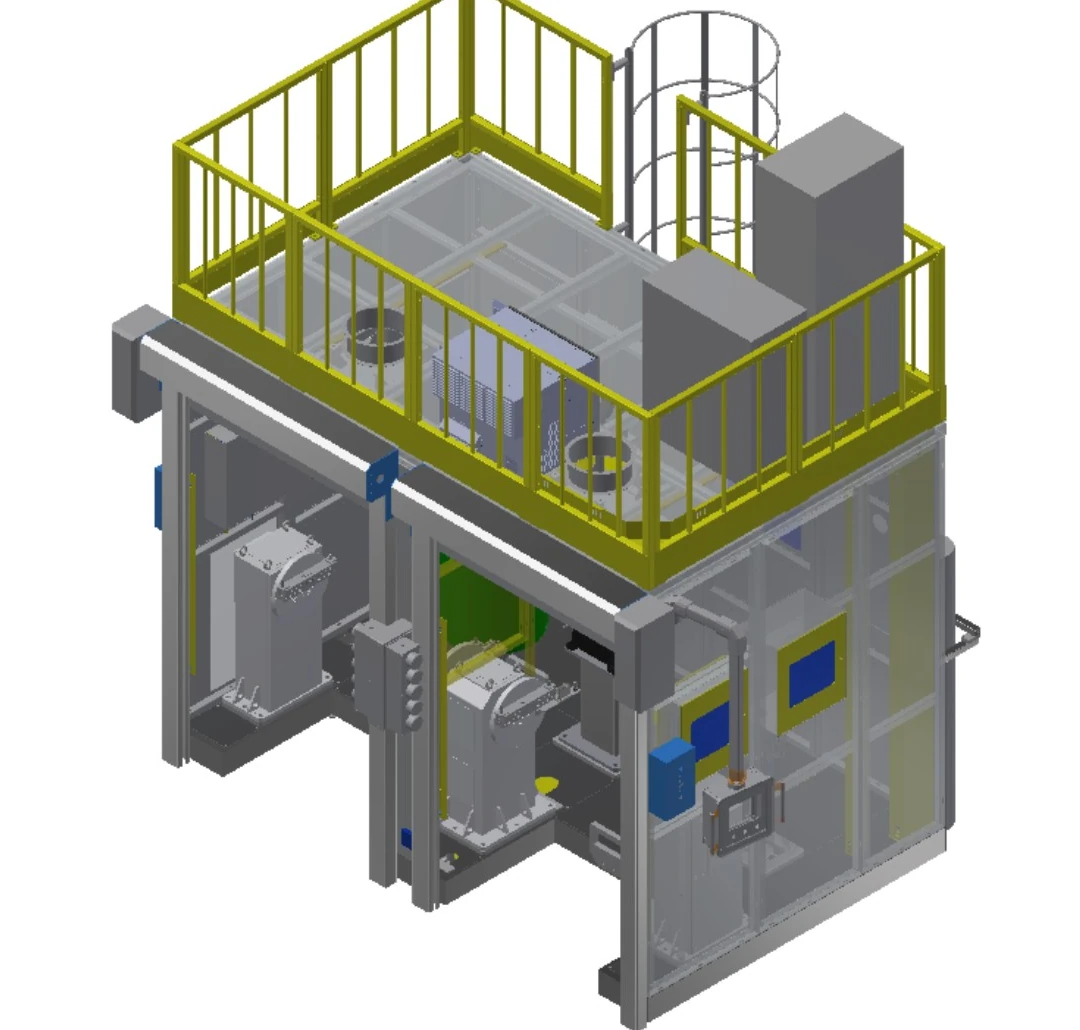
cellule à bascule compacte à double station
Un gabarit plus petit conserve le même principe de basculement à deux positionneurs pour les pièces compactes.
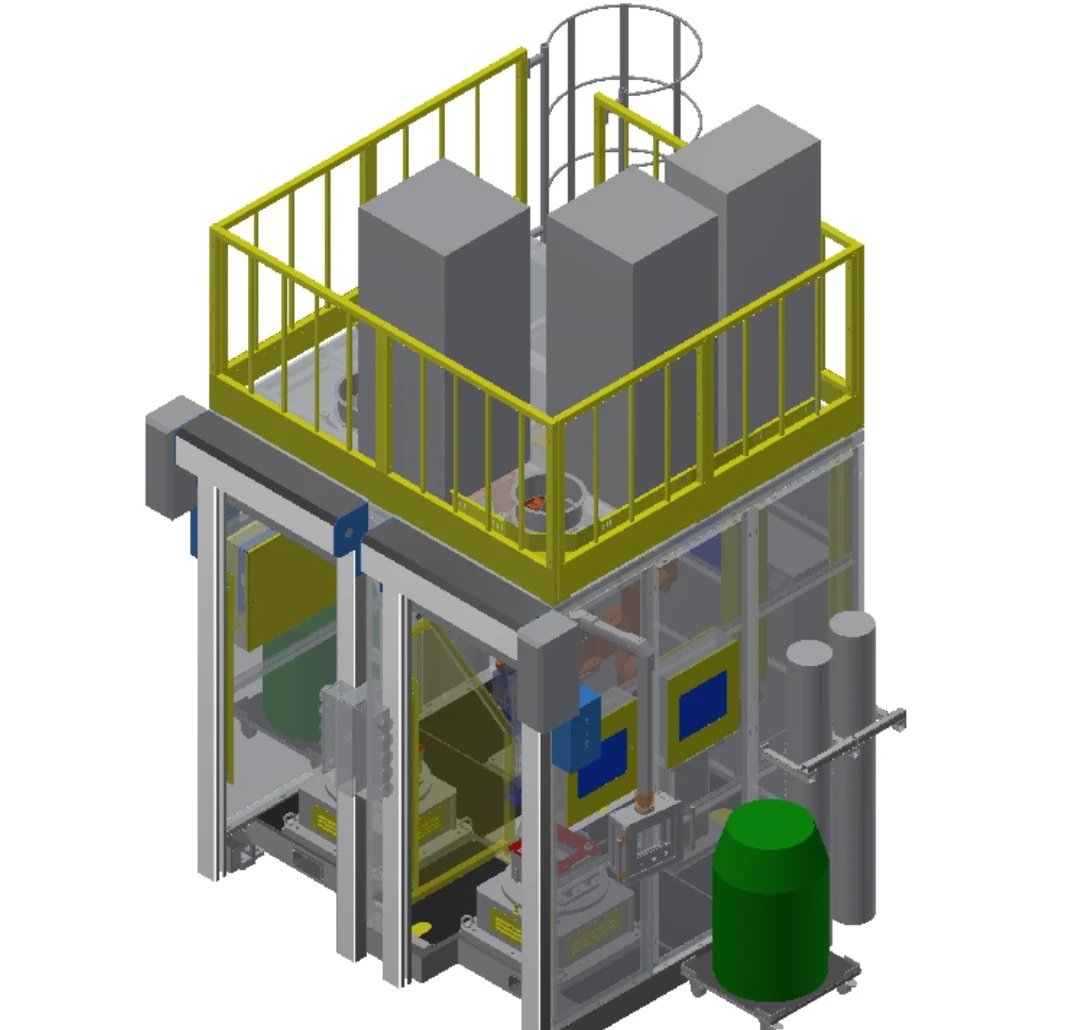
Cellule rotative horizontale à double station
La rotation horizontale présente des faces de soudure circulaires ou indexées à un ou deux robots.
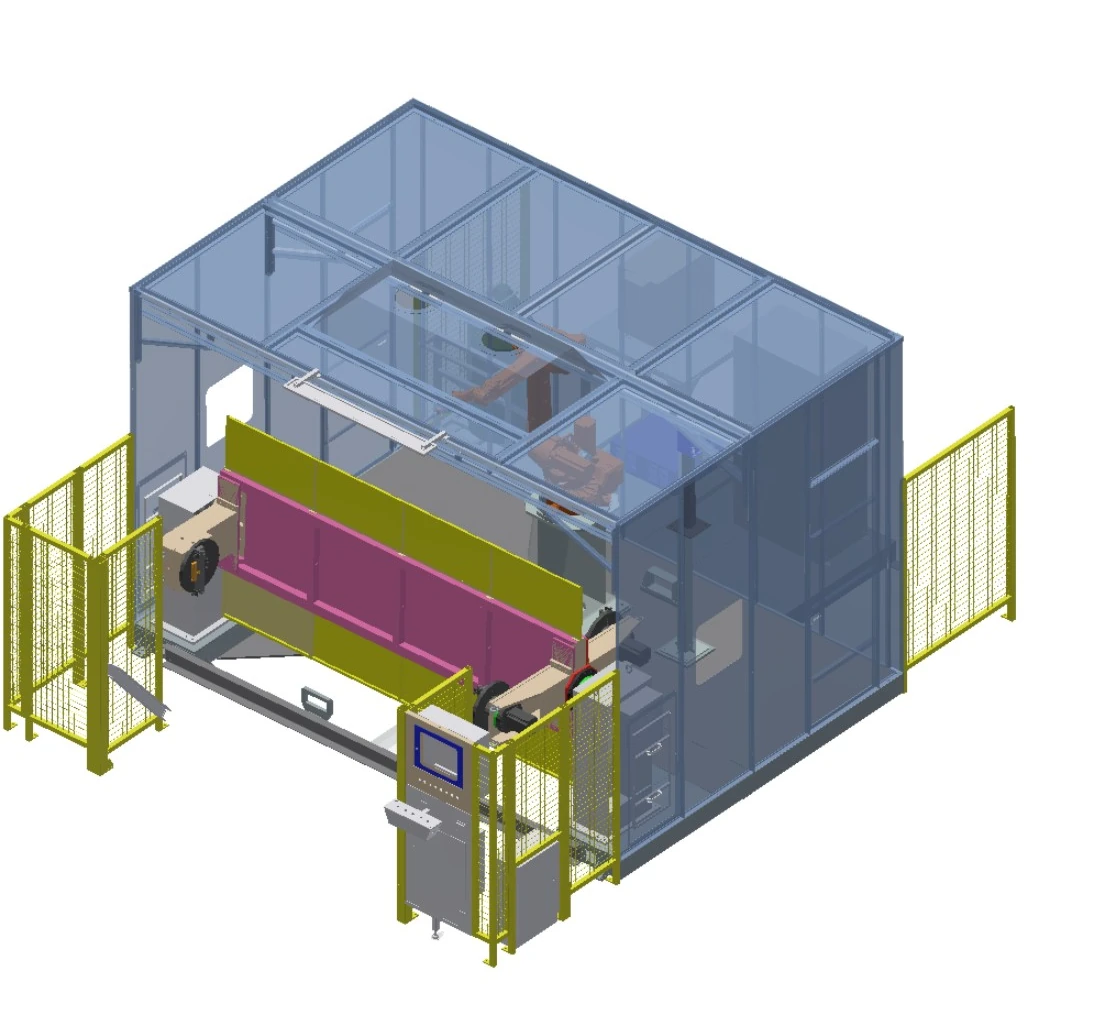
Cellule de positionnement verticale à trois axes
Trois axes de commande permettent de réorienter un dispositif allongé tout en conservant les interfaces nécessaires à la salle de soudage entièrement fermée.
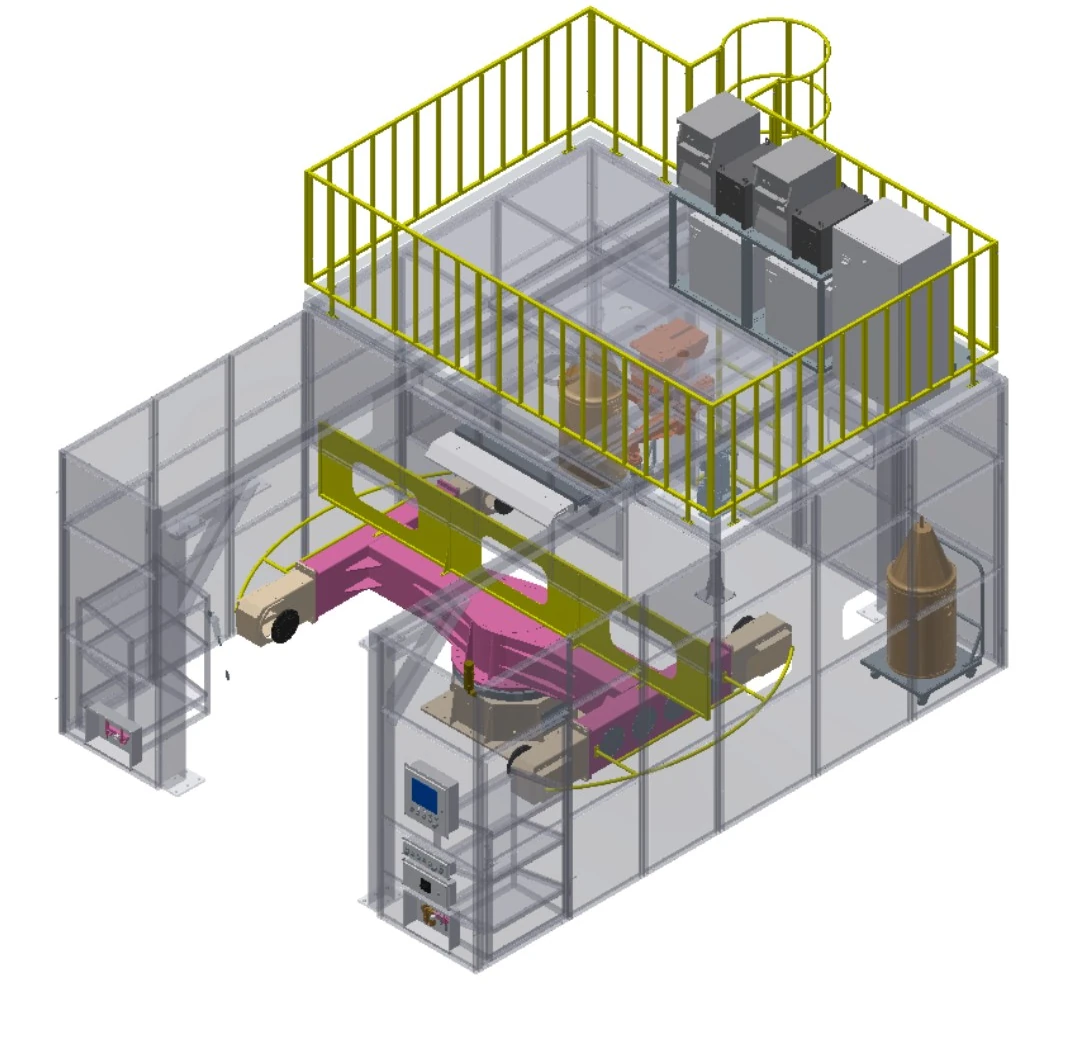
Cellule de positionnement horizontale à trois axes
La rotation horizontale, combinée à des axes de positionnement supplémentaires, permet une couverture plus large du dispositif.

Cellule tête-poupée à double robot
Deux robots travaillent autour de deux positionneurs à support terminal avec mouvement d'entrée/sortie automatique et réglage de la longueur.
Comparez six configurations sur un ensemble de champs
| Rangée | Configuration descriptive | Robots | Bras portée | Disposition | Charge | Enveloppe applicable | DÉSINFECTANT |
|---|---|---|---|---|---|---|---|
| A | Cellule à bascule à double station | 1 | 1.4 m / 2 m en option | Retournement mono-axe | 500 kg | Dispositif de 1.8 m × 0.8 m | 2 positionneurs |
| B | cellule à bascule compacte à double station | 1 | 1.4 m | Retournement mono-axe | 500 kg | Dispositif de 0.8 m × 0.5 m | 2 positionneurs |
| C | Cellule rotative horizontale à double station | 1 ou 2 | 1.4 m | Table rotative horizontale à un axe | 500 kg | Rotation ≤ 1 m ; hauteur ≤ 0.5 m | 2 positionneurs |
| D | Cellule de positionnement verticale à trois axes | 1 ou 2 | 1.4 m / 2 m en option | Positionneur à trois axes à retournement vertical | 500 kg | Dispositif de 2.4 m × 0.8 m | 1 positionneur |
| E | Cellule de positionnement horizontale à trois axes | 1 ou 2 | 1.4 m / 2 m en option | Positionneur à trois axes à rotation horizontale | 500 kg | Dispositif de 2.2 m × 1 m | 1 positionneur |
| F | Cellule tête-poupée à double robot | 2 | 1.4 m / 2 m en option | axe unique poupée fixe-poupée secondaire | 500 kg | Rotation ≤ 1 m ; longueur ≤ 2 m | 2 positionneurs |
Les lettres ne sont que des étiquettes de lignes de tableau ; les noms de configuration descriptifs sont les identifiants publics.
Considérez chaque nom comme un choix de mouvement de la pièce.
Retournement mono-axe
Permet de faire pivoter un dispositif autour d'un axe contrôlé afin de présenter des faces de soudure alternées.
Rotation horizontale
Permet de faire pivoter la pièce sur une table horizontale pour une présentation circulaire ou indexée.
Positionnement sur trois axes
Ajoute un mouvement contrôlé lorsqu'une simple rotation ne peut pas fournir l'orientation requise.
Support de poupée fixe-poupée secondaire
Permet de supporter les pièces plus longues aux deux extrémités pour une rotation longitudinale contrôlée.
Format à robot unique
Associe un robot à la configuration et à la séquence de stations définies.
Format à double robot
Utilise une couverture coordonnée des deux côtés lorsque l'accès et l'examen des collisions le permettent.
Juger apte en fonction de l'enveloppe et des conditions communes
Composants du véhicule
Pièces pour véhicules légers et moyens à énergies nouvelles ou véhicules commerciaux avec des caractéristiques de positionnement répétables.
Pièces de matériel de construction
Composants fabriqués dont l'enveloppe correspond à la configuration de positionnement sélectionnée.
Assemblages soudés en acier de plus petite taille
Pièces structurelles positionnées pour le soudage multifaces à l'intérieur d'une cellule fermée.
Composants du navire
Pièces rotatives triées selon leur diamètre, leur longueur et l'accessibilité de la soudure.
Pièces de machines agricoles
Fabrications répétées avec des références de fixation et des exigences d'orientation définies.
pièces d'équipement environnemental
Les familles de pièces sont évaluées selon la géométrie, le matériau, les joints et les variations entrantes.
Confirmer la protection et la surveillance avec le périmètre cellulaire
Chacune des six configurations est réalisée dans un atelier de soudage entièrement clos. La protection finale reste conforme à l'évaluation des risques liés à l'application, aux normes du site et aux exigences de réception.
Interfaces de salle
Vérifier les interfaces d'installation de la commande principale, de la commande d'air, de l'éclairage, de la porte à obturateur motorisée et de l'extraction des fumées.
Exploitation et service
Définir le chargement, les postes de conduite et l'accès pour la maintenance autour de la configuration sélectionnée.
Détection de présence optionnelle
Évaluer un rideau lumineux de sécurité lorsqu'il est applicable à la configuration sélectionnée.
Surveillance de l'état du processus
Les options comprennent la surveillance de la présence des câbles, de la pression de l'air comprimé et du débit du gaz de protection.
Option d'emplacement des coutures
Le suivi laser des coutures pour la localisation est disponible en option.
Confirmation du projet
Finaliser la protection, les interfaces et la logique d'acceptation conformément à l'évaluation des risques approuvée.
Élaborer une configuration initiale en quatre décisions
Définir la pièce à usiner
Partagez les plans, les matériaux, les emplacements des joints, les variantes et l'état à réception.
Définir l'enveloppe
Confirmer la longueur, la largeur, le diamètre de rotation, la hauteur et la base de charge de l'appareil.
Choisissez le mouvement partiel
Comparer les configurations à retournement, à rotation horizontale, à trois axes et à poupée fixe-poupée arrière.
Confirmer la portée de la cellule
Harmoniser le nombre de robots, les équipements de traitement, les commandes, les capteurs, les systèmes de maintien des pièces et les dispositifs de sécurité.
Transformer la liste restreinte en une définition de projet
La configuration présentée constitue une architecture de départ. Le périmètre final est défini en fonction de la pièce à usiner, du procédé de soudage, des interfaces de l'installation et du plan de réception.
Examen de la demande
Confirmer les pièces, les joints, les points de référence, les variantes et les contraintes du site.
Concept de configuration
Définir le mouvement des pièces, la séquence des stations, le nombre de robots et l'interaction de l'opérateur.
Processus et contrôles
Aligner les équipements de soudage, les commandes, la surveillance et les interfaces de l'usine conformément aux spécifications.
Maintien et protection des postes de travail
Détails des équipements, méthode de chargement, interfaces des pièces et mesures de sécurité du projet.
Définition de l'acceptation
Définir les éléments de test, les conditions, la documentation et les critères d'acceptation.
Support de projet
Coordonner la documentation, la formation et le soutien après livraison dans le cadre convenu.
Questions auxquelles répondre avant l'approbation de la configuration
Par quelle configuration de cellules dois-je commencer ?
Commencez par l'enveloppe de la pièce et le mouvement requis de celle-ci, puis le retournement de l'écran, la rotation horizontale, les configurations multi-axes ou poupée fixe-poupée.
Peut-on configurer un ou deux robots ?
Le portefeuille présenté comprend des configurations à un seul robot, à un ou deux robots et à deux robots. La quantité finale dépend de l'accessibilité du lieu de soudage, de la séquence et de l'analyse des risques de collision.
Est-il possible d'intégrer l'équipement de soudage souhaité ?
Elle peut être évaluée selon les spécifications. Partagez les équipements et interfaces de process prévus afin de confirmer la compatibilité, les contrôles et les responsabilités de chacun.
Quels éléments doivent être fournis pour l'examen d'une candidature ?
Fournir les dessins, les matériaux, les assemblages, les variantes de pièces, l'orientation requise, la séquence de processus, les interfaces du site et les critères d'acceptation.
Les options de détection sont-elles identiques sur toutes les configurations ?
Non. Les options dépendent de la configuration et des exigences du projet ; elles ne doivent pas être appliquées à l’ensemble du portefeuille.
Utilisez la pièce réelle pour démarrer la discussion sur la configuration.
Partagez les plans, l'encombrement de la pièce, le procédé de soudage, le concept de montage et les contraintes du site afin qu'EVST puisse définir un point de départ pour une cellule de soudage robotisée.