
Accessoires pour robots, pièces de rechange et kits d'habillage
Commandez les moteurs de robot, servovariateurs, pupitres d'apprentissage, câbles d'axes externes et de communication, faisceaux de câbles, boîtiers d'interface, torches de soudage et consommables spécifiques au modèle, ainsi que les kits d'habillage et les éléments de gestion des câbles. La compatibilité, l'état et le contenu de la livraison sont vérifiés en fonction du robot, du contrôleur, de l'application, des connecteurs et de la destination avant l'établissement du devis.
Catégories d'accessoires pour robots disponibles pour évaluation
Commencez par identifier la marque, le modèle et le contrôleur exacts du robot, puis repérez la pièce ou l'assemblage requis. Les références, les photos des connecteurs, les longueurs de câbles et les détails d'application permettent de distinguer les composants visuellement similaires et facilitent une analyse de compatibilité efficace.
Torches de soudage robotisées, consommables et nettoyage des torches
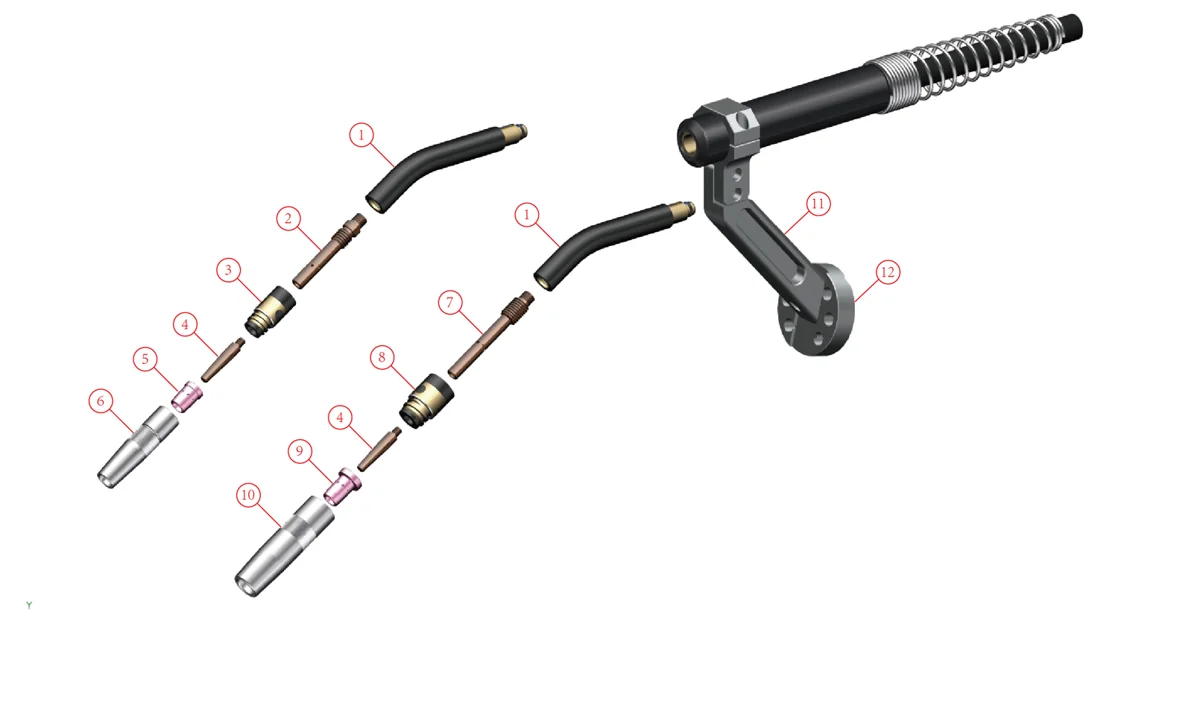
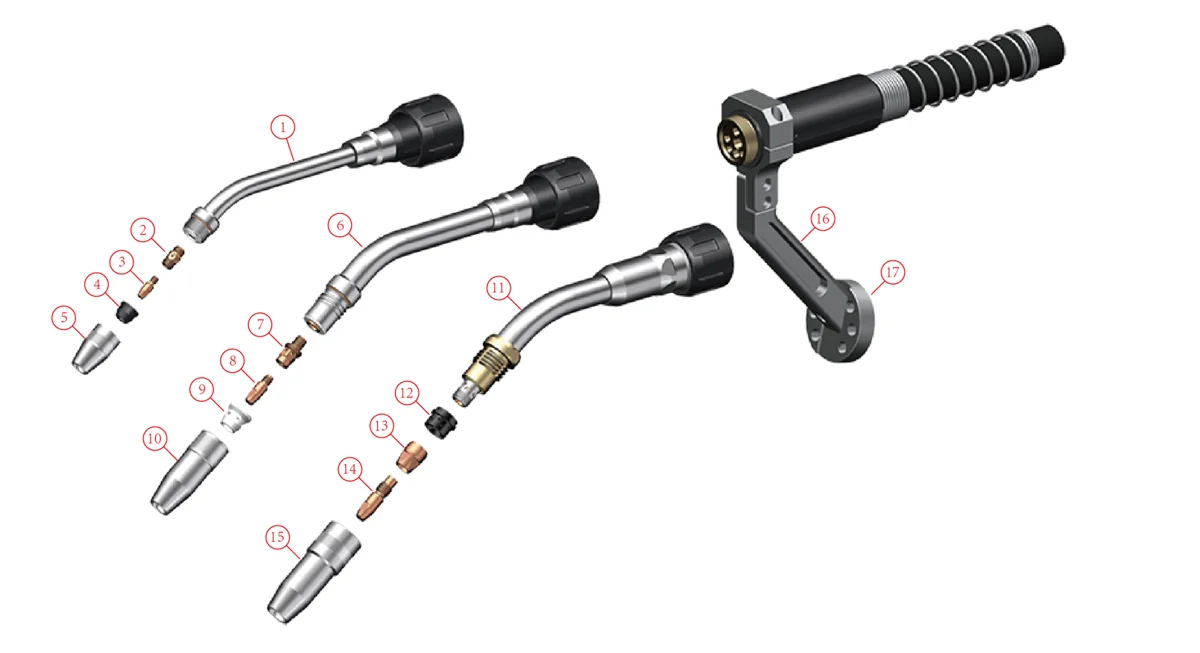
Des torches de soudage robotisées MIG/MAG sont disponibles pour montage à poignet creux ou externe, refroidies par air ou par eau, avec capteurs de collision, faisceaux de câbles, pièces d'usure et système de nettoyage de la torche. Des options OEM ou compatibles peuvent être proposées sur demande ; la classe de torche, le montage, la longueur du câble et le raccordement du dévidoir sont vérifiés en fonction du robot et du procédé de soudage avant l'établissement du devis.
Caractéristiques des torches MIG/MAG robotisées
| classe Torch | Refroidissement | Montage | Courant nominal (MIG) | Courant nominal (MAG) | Cycle d' | Diamètre du fil |
|---|---|---|---|---|---|---|
| 150 Un étroit | Air | Poignet creux ou externe | A 150 | A 100 | 60 % | 0.8 – 1.0 mm |
| 300 Un étroit | Air | Poignet creux ou externe | A 300 | A 250 | 60 % | 0.8 – 1.2 mm |
| A 350 | Air | Poignet creux ou externe | A 350 | A 300 | 60 % | 0.6 – 1.2 mm |
| A 430 | Air | poignet creux | A 430 | A 380 | 50 % | 0.8 – 1.2 mm |
| A 500 | Air | Poignet creux ou externe | A 500 | A 400 | 50 % | 1.2 – 1.6 mm |
| A 300 | Eau | Poignet creux ou externe | A 300 | A 250 | 100 % | 0.8 – 1.2 mm |
| A 500 | Eau | Poignet creux ou externe | A 500 | A 450 | 100 % | 0.8 – 1.6 mm |
| A 650 | Eau | Poignet creux ou externe | A 650 | A 600 | 100 % | 0.8 – 1.6 mm |
| 500 Un système push-pull | Eau | Externe | A 500 | A 450 | 100 % | 0.8 – 1.6 mm |
Une torche TIG robotisée refroidie à l'eau, d'une puissance nominale de 400 A à un facteur de marche de 80 %, est également disponible, avec un cadre d'alimentation de fil automatique pour fil d'apport de 0.8 à 1.2 mm.
Consommables par classe de torche
| classe Torch | angles du cou | Pointe de contact | Porte-pointe | Ajutage |
|---|---|---|---|---|
| 350 A air | Droit, 22°, 31°, 35°, 36°, 45° (par série) | M6 × 45 mm, CuCrZr ; pour fil de 0.8, 1.0, 1.2 et 1.6 mm ; versions pour fil d'aluminium | CuCrZr, M10 × M6, 74.5 mm | Ø20 × 73 mm ; alésage 13 ou 16 mm |
| 500 A air | Droit, 22°, 31°, 35°, 36°, 45° (par série) | M6 × 45 mm, CuCrZr ; pour fil de 0.8, 1.0, 1.2 et 1.6 mm ; versions pour fil d'aluminium | CuCrZr, M10 × M6, 88.5 mm | Ø25 × 88 mm ; alésage 16 ou 19 mm |
| 430 A air | Droit, 22°, 36°, 45° | M8 × 35 mm, CuCrZr ; pour fil de 0.8, 1.0, 1.2 et 1.6 mm ; versions pour fil d'aluminium | Laiton, M8, 43 mm | 70 mm de long ; alésage de 13 ou 16 mm |
| 150 Un air étroit | 45 ° | Vis M6 × 13 mm, CuCrZr ; pour fil de 0.8, 1.0, 1.2 et 1.6 mm | Cuivre, M6 × M6, 18 mm | Ø18 × 30 mm ; alésage 13 mm |
| 300 Un air étroit | 45 ° | Vis M6 × 28 mm, CuCrZr ; pour fil de 0.8, 1.0, 1.2 et 1.6 mm | Cuivre, M10-1 × M6, 38.5 mm | Ø24 × 44.5 mm |
| 300 A eau | Droit, 22°, 36°, 45° | M6 × 22 mm, CuCrZr ; pour fil de 0.8, 1.0 et 1.2 mm ; versions pour fil d'aluminium | CuCrZr, M10-1 × M6, 20 mm | Ø25 × 40 mm ; alésage 11, 13 ou 15 mm |
| 500 A eau | Droit, 22°, 36°, 45° | M8 × 30 mm, CuCrZr ; pour fil de 1.0, 1.2 et 1.6 mm ; versions pour fil d'aluminium | CuCrZr, M10-1.25 × M8, 29 mm | Ø28 × 73.5 mm ; alésage 15, 18 ou 21 mm |
| 650 A eau | Droit, 22°, 36°, 45° | M12 × 45 mm, CuCrZr ; pour fil de 1.2, 1.4, 1.6 et 2.0 mm ; versions pour fil d'aluminium | CuCrZr, M16-1 × M12, 23 mm | Ø30 mm ; alésage 18 ou 21.5 mm |
Des diffuseurs de gaz, des manchons isolants et des cols de cygne sur mesure, fabriqués selon les plans, sont également disponibles. Les cols plus longs modifient le TCP de la torche ; il est donc nécessaire de définir la longueur et l’angle du col en fonction du programme du robot.
Capteurs de collision
Les capteurs de collision (chocs) arrêtent le robot lorsque la torche entre en contact avec la pièce ou le dispositif de fixation, puis le remettent en position. Les données ci-dessous sont conformes à la norme IEC 60974-7. Tous les capteurs mentionnés réinitialisent le TCP à ±0.2 mm latéralement, mesuré à 300 mm de la bride. Les capteurs à bras creux permettent une rotation de ±220° par rapport à la position zéro. Des versions avec frein à câble intégré sont disponibles.
| Capteur pour | Déflexion maximale | Déclencheur d'arrêt d'urgence (plans X et Y) |
|---|---|---|
| Bracelet creux, refroidissement par air (type 1) | 11 ° | 1.3 ° |
| Bracelet creux, refroidissement par air (type 2) | 17 ° | 3 ° |
| Bracelet creux, refroidissement par air (type 3) | 13 ° | 3.5 ° |
| Bracelet creux, refroidi à l'eau | 11 ° | 1.3 ° |
| Externe, refroidi par air (type 1) | 17 ° | 3 ° |
| Externe, refroidi par air (type 2) | 13 ° | 3.5 ° |
| Externe, refroidi par eau | 10 ° | 1.2°-1.5° |
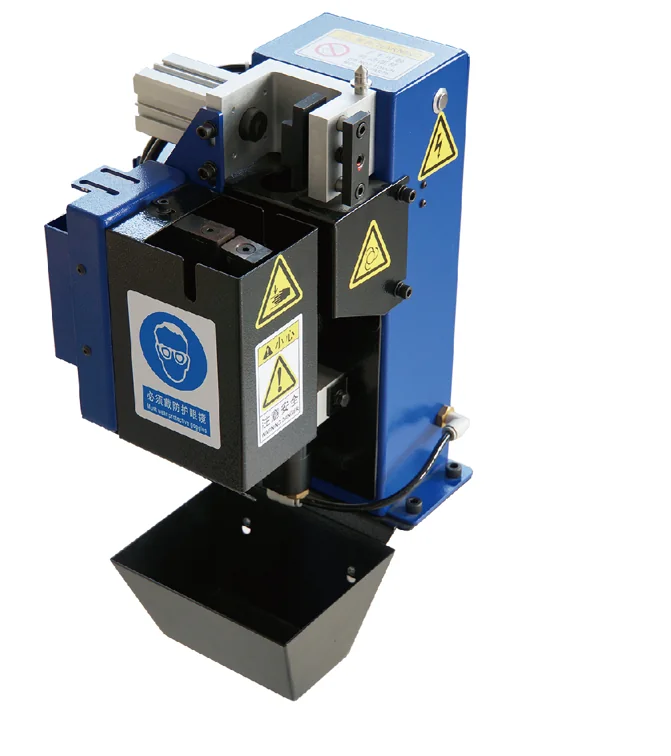
Station de nettoyage au chalumeau avec coupe-fil
| Paramètre | Valeur |
|---|---|
| Air comprimé | Entrée G1/4" ; diamètre intérieur du tuyau d'au moins 6 mm ; pression nominale 6 bar, pression de service 6–8 bar |
| Consommation d'air | Environ 400 L/min |
| Vitesse du moteur pneumatique | Environ 70 000 tr/min |
| Signal de contrôle | NPN (0 V CC) ou PNP (24 V CC) |
| Tension de fonctionnement | 10–30 V CC ; puissance de la valve : 2.8 W |
| Fil de coupe | Fil plein jusqu'à 1.2 mm à 6 bars ; temps de coupe : 1 s |
| Bouteille anti-éclaboussures | 500 ml |
| Stand | Hauteur : 700 mm ; plaque de base : 240 × 240 mm |
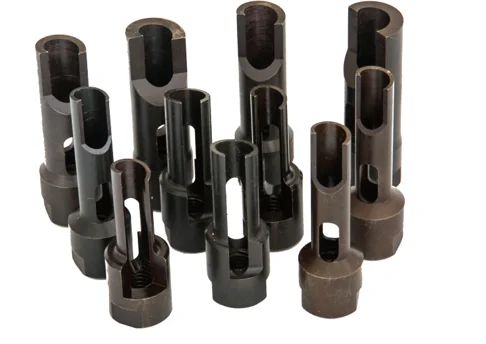
Les alésoirs sont dimensionnés en fonction de la torche : le diamètre intérieur de l’alésoir est égal au diamètre extérieur de la pointe de contact plus 1 mm, et le diamètre extérieur de l’alésoir est égal au diamètre intérieur de la buse moins 1 mm. Un liquide anti-projections à base d’eau est fourni pour le soudage de l’acier, de l’acier inoxydable et de l’aluminium.
Que faut-il inclure dans une demande de devis pour une lampe torche ou des consommables ?
- La marque et le modèle du robot, et si le câble de la lampe torche passe à l'intérieur d'un poignet creux ou est monté à l'extérieur.
- Procédé de soudage, courant et facteur de marche, et nécessité ou non d'un refroidissement par air ou par eau.
- Type et diamètre du fil, y compris le fil d'aluminium le cas échéant.
- Connexion par dévidoir, par exemple Euro, Panasonic, OTC ou Lincoln.
- Longueur du câble. Pour un robot à poignet creux, mesurez la distance entre la face de la bride de l'axe 6 et le centre de l'axe 5, puis entre le centre de l'axe 5 et l'extrémité du trou de l'axe 3, et enfin entre ce dernier et l'adaptateur du dévidoir. Pour une lampe torche externe, mesurez la distance entre la face de la bride de l'axe 6 et le centre de l'axe 5, puis entre le centre de l'axe 5 et l'adaptateur du dévidoir.
- Angle et longueur du col, exigences relatives aux capteurs de collision ou aux freins à câble, et quantités de consommables.
packs de vêtements robots
Un ensemble de câblage pour robot regroupe les câbles et les flexibles reliant la base à l'outil dans une gaine annelée de protection. Cette gaine est fixée et guidée le long du bras par des supports, des colliers et des anneaux anti-collision. Un système de rétraction à ressort (en option) maintient la gaine tendue lors des mouvements du poignet. Les ensembles de câblage peuvent être fournis vides ou configurés selon la liste de câbles et de flexibles fournie par le client. Les diamètres de flexibles sont de 36 mm pour les robots compacts et collaboratifs, et de 48 mm ou 70 mm pour les robots industriels. Le câblage peut être continu de l'axe 1 à l'axe 6 (A1–A6) ou divisé à l'axe 3 (A1–A3–A6).
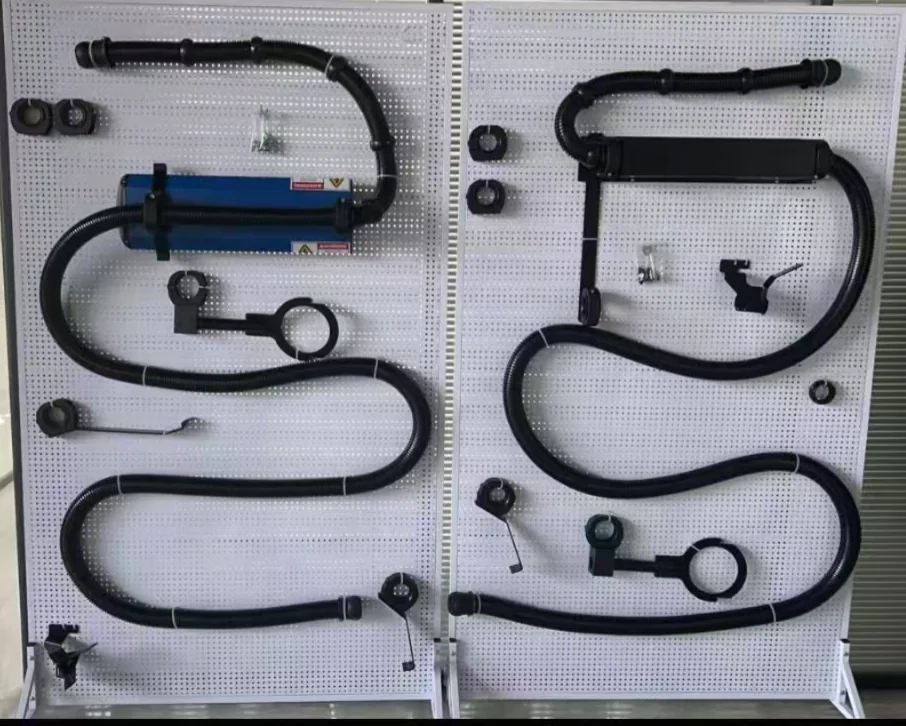
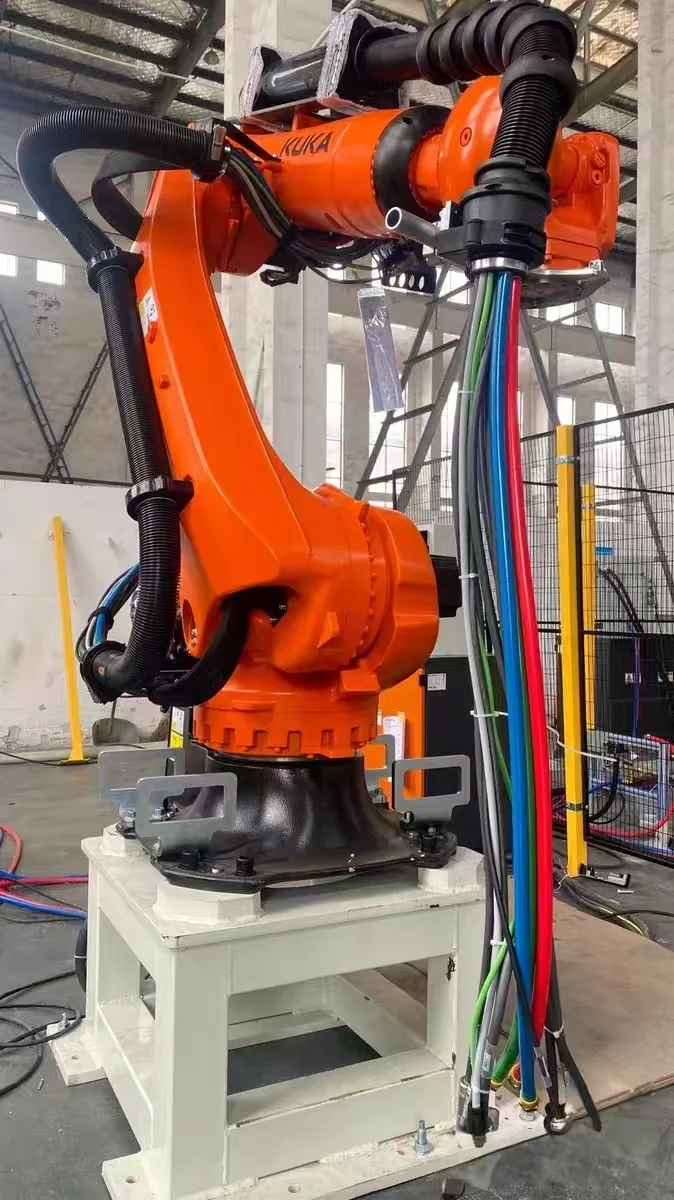
Configurations de référence des packs de vêtements
| Marque de robot | Modèle de robot | Tuyau | Routage | Rétraction du ressort |
|---|---|---|---|---|
| KUKA | KR 4 R600 | 36 mm | A1-A6 | Sans |
| KUKA | KR 20 R1810-2, KR 70 R2100, KR 210 R2700-2, KR 360 R2830 | 48 mm 70 mm | A1-A6 A1–A3–A6 | Avec ou sans Avec |
| FIGUE | IRB 6700-200/2.60 | 48 mm 70 mm | A1-A6 A1–A3–A6 | Avec ou sans Avec |
| FANUC | R-2000 °C/210 °F | 48 mm 70 mm | A1-A6 A1–A3–A6 | Avec ou sans Avec |
| Yaskawa | GP180 | 48 mm 70 mm | A1-A6 A1–A3–A6 | Avec ou sans Avec |
| FANUC, Universal Robots, AUBO | CRX-10iA, UR10, i5 (collaboratif) | 36 mm | A1-A6 | Sans |
Les configurations de référence sont fournies sous forme de kits de vêtements vides et peuvent être personnalisées ; la conception finale est validée en fonction de la variante exacte du robot, du milieu de traitement et des poses de travail.
D'autres catégories d'accessoires seront ajoutées.
Des données détaillées concernant d'autres catégories, notamment les moteurs de robots, les servovariateurs, les pupitres d'apprentissage, les câbles d'axes externes et de communication ainsi que les boîtiers d'interface, sont en cours de préparation pour cette page. Vous pouvez d'ores et déjà faire une demande pour ces pièces : veuillez indiquer le modèle du robot et du contrôleur, le nom ou la référence de la pièce et des photos des connecteurs en utilisant le formulaire de demande de compatibilité d'accessoires ci-dessus.
FAQ sur les accessoires pour robots
Quelles catégories d'accessoires et de pièces détachées pour robots EVST peut-elle examiner ?
EVST peut examiner les demandes de moteurs de robots, servovariateurs, pupitres d'apprentissage, câbles d'axes externes et de communication, faisceaux de câbles, boîtiers d'interface, torches de soudage, cols de cygne, pointes de contact, diffuseurs de gaz ou porte-pointes, buses, pinces coupantes, kits de câblage et composants de gestion de câbles spécifiques à une marque. La compatibilité, l'état et la disponibilité exacts sont vérifiés pour chaque demande.
Qu'est-ce qu'un kit de rangement pour robot et pourquoi la gestion des câbles et des tuyaux est-elle importante ?
Un système de guidage pour robot assure l'acheminement et la protection des câbles électriques, des conduites pneumatiques et des flexibles de process qui se déplacent avec le robot. Un acheminement correct permet de limiter les risques de flexion, de torsion, d'abrasion, d'accrochage et de collision tout au long du mouvement, tout en facilitant l'inspection et la maintenance.
Comment sélectionne-t-on un kit de câblage pour robot en vue du passage des câbles et des tuyaux ?
La sélection commence par le choix précis du robot et du processus, puis prend en compte les types de câbles et de tuyaux, l'emplacement des connecteurs, le mouvement du poignet, le rayon de courbure, la rétraction, le dégagement en cas de collision, le montage, l'environnement et l'accessibilité pour la maintenance. La marque du robot à elle seule ne suffit pas à définir la solution de routage.
Quelles informations sont nécessaires pour l'évaluation de la compatibilité des accessoires robotiques ?
Indiquez la marque du robot, son modèle exact et son contrôleur, son orientation de montage, le processus, l'outillage, les positions de travail, les exigences en matière d'interface et de supports, l'environnement, la quantité et la destination. Des photos ou des schémas d'implantation peuvent être utiles lorsque le routage ou le dégagement sont critiques.
Est-il possible d'évaluer les accessoires dans le cadre d'un projet complet d'automatisation robotique ?
Oui. L'analyse permet de coordonner le robot, l'équipement de production, l'outillage, les équipements de traitement, les commandes, la sécurité, l'agencement de la cellule, la mise en service et les exigences de maintenance, afin que les choix d'accessoires soient vérifiés au regard de l'ensemble du système et des mouvements.
Que dois-je fournir pour obtenir un devis pour un ensemble de vêtements ou d'accessoires pour robot ?
Indiquez la marque et le modèle exact du robot, son contrôleur, l'application, le fluide transporté, les spécifications des câbles et des tuyaux, les points de connexion, les positions de montage et de travail, l'environnement, la quantité, la destination et le délai souhaité. Les schémas d'implantation ou les informations de mouvement sont utiles lorsque le routage et l'espacement ont une incidence sur la configuration.
Comment choisir la classe et le système de refroidissement d'une torche MIG/MAG robotisée ?
Commencez par examiner le courant de soudage et le facteur de marche. Les torches robotisées refroidies par air, présentées dans le tableau ci-dessus, ont une intensité nominale de 150 A à 500 A pour un facteur de marche de 50 à 60 % ; les torches refroidies par eau ont une intensité nominale de 300 A à 650 A pour un facteur de marche de 100 % et conviennent aux longues durées d'arc ou aux courants élevés. Choisissez ensuite un montage à poignet creux ou externe compatible avec le robot, et vérifiez la plage de diamètres de fil admissibles pour chaque catégorie.
Comment mesure-t-on la longueur du câble d'une torche de soudage robotisée ?
Pour un robot à poignet creux, mesurez trois sections : de la face de la bride de l’axe 6 au centre de l’axe 5, du centre de l’axe 5 à l’extrémité du trou de l’axe 3, et de là jusqu’à l’adaptateur du dévidoir. Pour une torche externe, mesurez de la face de la bride de l’axe 6 au centre de l’axe 5 et du centre de l’axe 5 à l’adaptateur du dévidoir.
Existe-t-il des consommables pour torches robotisées d'origine ou compatibles ?
Les deux options peuvent être proposées. Les embouts de contact, les porte-embouts, les buses, les diffuseurs de gaz et les cols sont adaptés à la classe de la torche, au filetage et au diamètre du fil. Veuillez donc nous communiquer le modèle de la torche ou des photos des pièces existantes, ainsi que le type de fil et les quantités souhaitées.
Que signifient les valeurs 48 mm, 70 mm et A1–A3–A6 dans les spécifications d'un emballage pour robot ?
La valeur en millimètres correspond au diamètre du tuyau annelé : 36 mm est courant sur les robots compacts et collaboratifs, 48 mm et 70 mm sur les robots industriels, selon le nombre de câbles et de tuyaux transportés. A1–A6 représente un trajet continu de l’axe 1 à l’axe 6 ; A1–A3–A6 divise le trajet au niveau de l’axe 3 en deux sections.
Auteur : Équipe éditoriale d'EVST
L'équipe éditoriale d'EVST gère cette page pour faciliter le choix des robots et la planification des projets. La disponibilité du produit, sa configuration, sa validation de sécurité et son périmètre d'intégration doivent être confirmés pour l'application prévue.
Politique éditoriale · Politique correctionnelle · Conditions d’utilisation
Dernière mise à jour: