
Robots industriels CHAIFU : Guide des modèles et de sélection
Comparez les robots CHAIFU dans les catégories SCARA, six axes, palettisation, estampage, soudage et autres applications industrielles. Choisissez d'abord la catégorie d'application, puis sélectionnez les axes, la charge utile, la portée, le montage et la protection adaptés à la cellule de production prévue.
Comment sélectionner une catégorie de robot CHAIFU
Utilisez la tâche de production pour choisir la catégorie de robot avant de comparer les spécifications individuelles. Les axes, la charge utile et la portée constituent une première sélection, tandis que le montage, la protection, l'équipement de traitement et les exigences du cycle déterminent si un modèle convient à la cellule.
Comparer les modèles de robots CHAIFU par catégorie
Filtrez par modèle, catégorie, axes, charge utile et portée. Comparez les candidats au sein d'une même classe d'application, puis vérifiez les exigences d'installation, de protection, d'outillage et de cycle pour la tâche de production réelle.
| Image du produit | Modèle | Catégories | Haches | Charge utile | Atteindre en avant | Répétabilité | Masse corporelle | Protection | Installation | Amplitude articulaire / vitesse maximale | Charge admissible au poignet | Environnement | Base / hauteur / puissance | Prochaine action |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
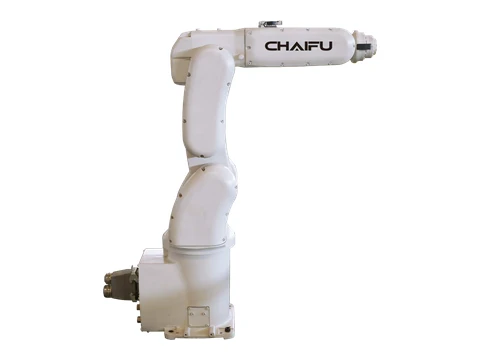 | SF7-K759 | Robot de bureau PRENTIC | 6 | 7 kg | 737.5 mm | ± 0.03 mm | 48 kg | IP65 | Sol | J1 ±171° à 305°/s ;J2 +65°/-141° à 280°/s ;J3 +170°/-66° à 300°/s ;J4 ±180° à 300°/s ;J5 ±119° à 406°/s ;J6 ±360° à 600°/s | Moment - J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Inertie — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 210*235 mm ;Hauteur du corps 880 mm ;Capacité de puissance 1.5kVA | Demander ce modèle |
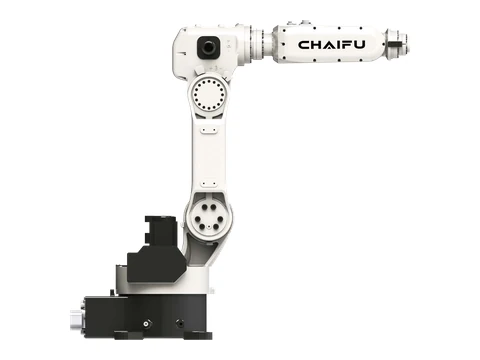 | SF8-K950 | Robot de bureau PRENTIC | 6 | 8 kg | 956 mm | ± 0.03 mm | 66 kg | IP65 | Toute orientation | J1 ±165° à 230°/s ;J2 +90°/-160° à 230°/s ;J3 +148°/-89° à 200°/s ;J4 ±180° à 240°/s ;J5 ±119° à 400°/s ;J6 ±360° à 600°/s | Moment - J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Inertie — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 280*362 mm ;Hauteur du corps 911.5 mm ;Capacité de puissance 1.5kVA | Demander ce modèle |
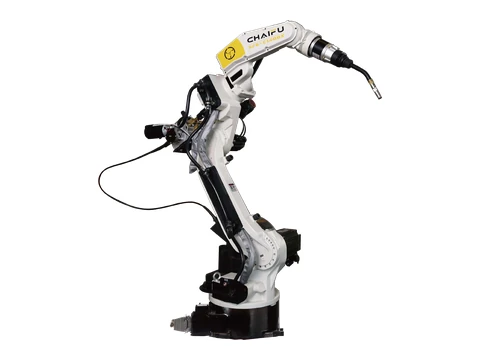 | ARC6-140-6 | robot de soudage à l'arc | 6 | 6 kg | 1440 mm | ± 0.05 mm | 150 kg | IP65 | Toute orientation | J1 ±170° à 240°/s ;J2 +90°/-155° à 240°/s ;J3 +169°/-86° à 260°/s ;J4 ±155° à 400°/s ;J5 +134°/-137° à 400°/s ;J6 ±220° à 700°/s | Moment - J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Inertie — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 355*355 mm ;Hauteur du corps 1375 mm ;Capacité de puissance 3kVA | Demander ce modèle |
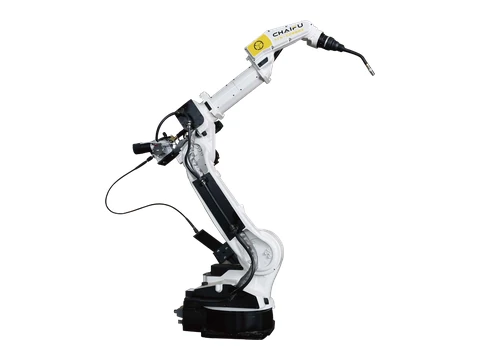 | ARC6-208-6 | robot de soudage à l'arc | 6 | 6 kg | 2008 mm | ± 0.05 mm | 280 kg | IP65 | Toute orientation | J1 ±170° à 190°/s ;J2 +100°/-157° à 190°/s ;J3 +90°/-80° à 190°/s ;J4 ±155° à 400°/s ;J5 +134°/-137° à 400°/s ;J6 ±220° à 700°/s | Moment - J4 10 N·m;J5 10 N·m;J6 5.5 N·m |Inertie — J4 0.28 kg·m²;J5 0.28 kg·m²;J6 0.06 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 396*396 mm ;Hauteur du corps 1640 mm ;Capacité de puissance 3.8kVA | Demander ce modèle |
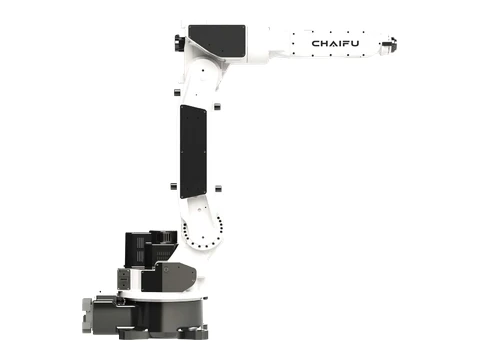 | ARC10-145-6 | robot de soudage à l'arc | 6 | 10 kg | 1450 mm | ± 0.08 mm | 160 kg | IP65 | Toute orientation | J1 ±170° à 240°/s ;J2 +90°/-155° à 240°/s ;J3 +98°/-82° à 200°/s ;J4 ±170° à 200°/s ;J5 ±119° à 360°/s ;J6 ±220° à 600°/s | Moment - J4 20.5 N·m;J5 10 N·m |Inertie — J4 0.43 kg·m²;J5 0.12 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 355*355 mm ;Hauteur du corps 1269 mm ;Capacité de puissance 3.8kVA | Demander ce modèle |
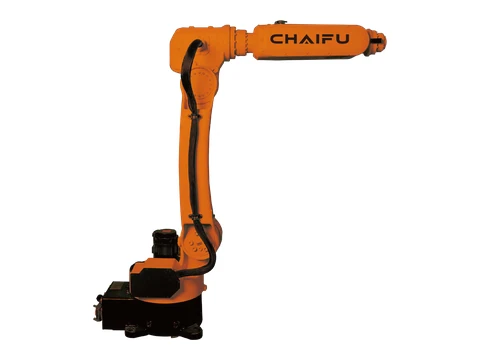 | SF6-C1200 | robot LOTIC à faible charge utile | 6 | 6 kg | 1200 mm | ± 0.05 mm | 72 kg | IP65 | Toute orientation | J1 ±165° à 230°/s ;J2 +90°/-165° à 230°/s ;J3 +150°/-90° à 200°/s ;J4 ±180° à 240°/s ;J5 ±120° à 400°/s ;J6 ±360° à 600°/s | Moment - J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Inertie — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 280*362 mm ;Hauteur du corps 1096 mm ;Capacité de puissance 1.5kVA | Demander ce modèle |
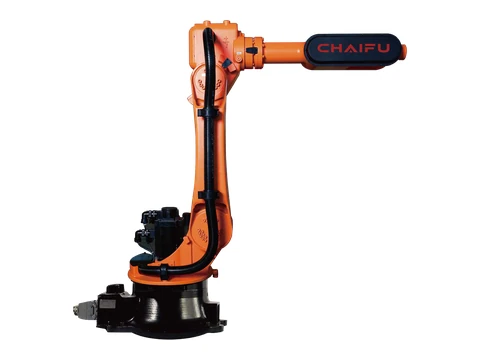 | SF10-C1650 | robot LOTIC à faible charge utile | 6 | 10 kg | 1651 mm | ± 0.05 mm | 196 kg | IP65 | Toute orientation | J1 ±165° à 150°/s ;J2 +75°/-125° à 160°/s ;J3 +145°/-75° à 148°/s ;J4 ±178° à 300°/s ;J5 ±125° à 300°/s ;J6 ±720° à 500°/s | Moment - J4 22 N·m;J5 22 N·m;J6 10 N·m |Inertie — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 384*384 mm ;Hauteur du corps 1407 mm ;Capacité de puissance 2.5kVA | Demander ce modèle |
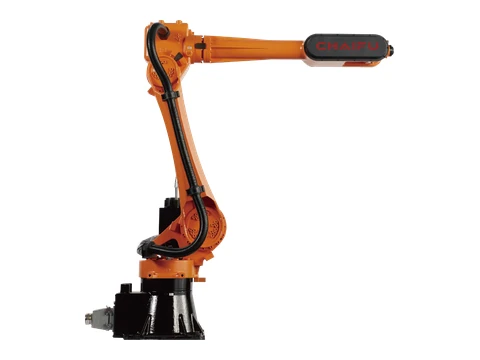 | SF10-K2032 | robot LOTIC à faible charge utile | 6 | 10 kg | 2032 mm | ± 0.05 mm | 208 kg | IP65 | Toute orientation | J1 ±175° à 135°/s ;J2 +68°/-150° à 135°/s ;J3 +150°/-75° à 135°/s ;J4 ±178° à 300°/s ;J5 +135/-125° à 300°/s ;J6 ±720° à 500°/s | Moment - J4 22 N·m;J5 22 N·m;J6 10 N·m |Inertie — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 370*370 mm ;Hauteur du corps 1560 mm ;Capacité de puissance 3.25kVA | Demander ce modèle |
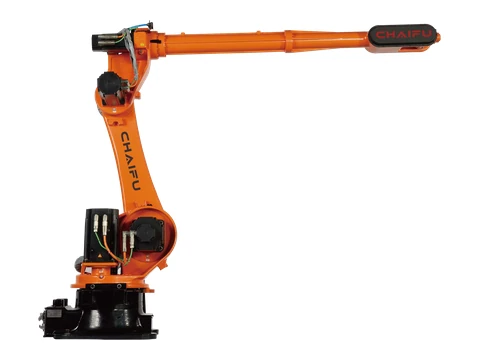 | SF10-K3100 | robot LOTIC à faible charge utile | 6 | 10 kg | 3100 mm | ± 0.05 mm | 596 kg | IP65 | Toute orientation | J1 ±172° à 125°/s ;J2 +72°/-140° à 125°/s ;J3 +150°/-80° à 140°/s ;J4 ±360° à 200°/s ;J5 ±125° à 210°/s ;J6 ±360° à 290°/s | Moment - J4 22 N·m;J5 22 N·m;J6 10 N·m |Inertie — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 573*629 mm ;Hauteur du corps 1899 mm ;Capacité de puissance 4.5kVA | Demander ce modèle |
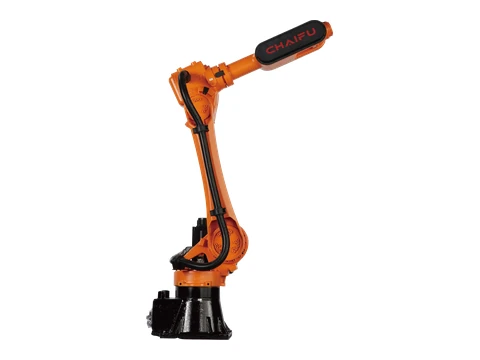 | SF20-K1735 | Robot MIMETIC à charge utile moyenne | 6 | 20 kg | 1735 mm | ± 0.06 mm | 206 kg | IP65 | Toute orientation | J1 ±175° à 135°/s ;J2 +68°/-150° à 135°/s ;J3 +150°/-75° à 135°/s ;J4 ±178° à 300°/s ;J5 +135°/-125° à 300°/s ;J6 ±720° à 500°/s | Moment - J4 42 N·m;J5 42 N·m;J6 23 N·m |Inertie — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 370*370 mm ;Hauteur du corps 1560 mm ;Capacité de puissance 3.25kVA | Demander ce modèle |
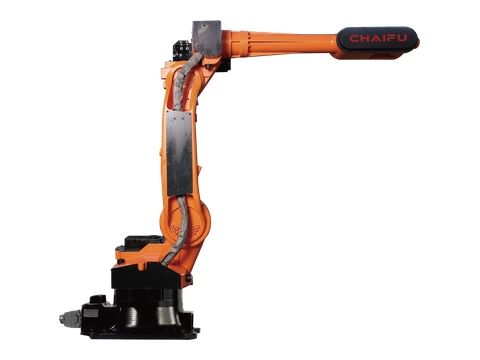 | SF20-C2150 | Robot MIMETIC à charge utile moyenne | 6 | 20 kg | 2150 mm | ± 0.06 mm | 246 kg | IP65 | Toute orientation | J1 ±170° à 140°/s ;J2 +100°/-157° à 140°/s ;J3 +95°/-80° à 140°/s ;J4 ±180° à 350°/s ;J5 +125°/-125° à 230°/s ;J6 ±720° à 250°/s | Moment - J4 42 N·m;J5 42 N·m;J6 23 N·m |Inertie — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 396*396 mm ;Hauteur du corps 1618.5 mm ;Capacité de puissance 3.8kVA | Demander ce modèle |
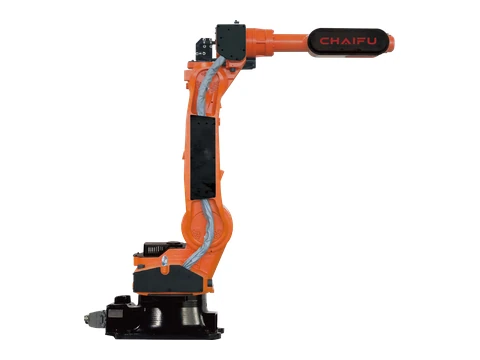 | ARC25-183-6 | Robot MIMETIC à charge utile moyenne | 6 | 25 kg | 1830 mm | ± 0.06 mm | 227 kg | IP65 | Toute orientation | J1 ±170° à 170°/s ;J2 +100°/-157° à 170°/s ;J3 +98°/-76° à 170°/s ;J4 ±180° à 350°/s ;J5 +125°/-125° à 230°/s ;J6 ±720° à 230°/s | Moment - J4 42 N·m;J5 42 N·m;J6 23 N·m |Inertie — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 396*396 mm ;Hauteur du corps 1602.5 mm ;Capacité de puissance 4kVA | Demander ce modèle |
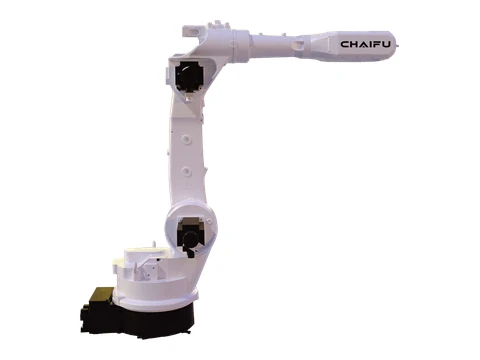 | SF25-C1887 | Robot MIMETIC à charge utile moyenne | 6 | 25 kg | 1887 mm | ± 0.06 mm | 293 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±170° à 185°/s ;J2 +100°/-157° à 185°/s ;J3 +90°/-80° à 210°/s ;J4 ±170° à 380°/s ;J5 ±130° à 300°/s ;J6 ±220° à 350°/s | / | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 396*396 mm ;Hauteur du corps 1561 mm ;Capacité de puissance 3.8kVA | Demander ce modèle |
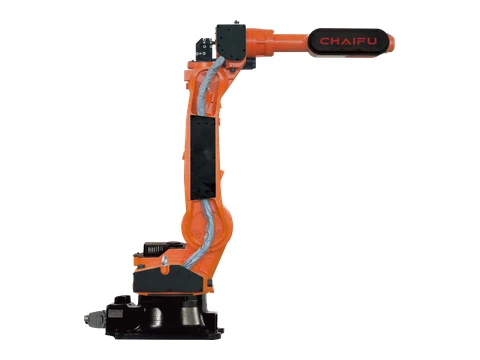 | SF30-C1850 | Robot MIMETIC à charge utile moyenne | 6 | 30 kg | 1856 mm | ± 0.06 mm | 228 kg | IP65 | Toute orientation | J1 ±170° à 170°/s ;J2 +100°/-157° à 170°/s ;J3 +98°/-76° à 170°/s ;J4 ±180° à 350°/s ;J5 +125°/-125° à 230°/s ;J6 ±720° à 230°/s | Moment - J4 42 N·m;J5 42 N·m;J6 23 N·m |Inertie — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 396*396 mm ;Hauteur du corps 1602.5 mm ;Capacité de puissance 3.8kVA | Demander ce modèle |
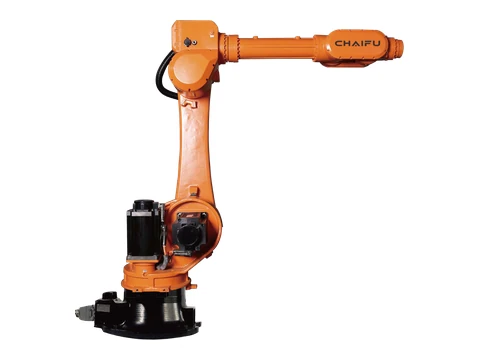 | SF50-C2185 | Robot MIMETIC à charge utile moyenne | 6 | 50 kg | 2185 mm | ± 0.06 mm | 550 kg | IP65 | Toute orientation | J1 ±172° à 109°/s ;J2 +72°/-140° à 125°/s ;J3 +172°/-78° à 140°/s ;J4 ±360° à 200°/s ;J5 +124°/-121° à 210°/s ;J6 ±360° à 190°/s | Moment - J4 185 N·m;J5 185 N·m;J6 126 N·m |Inertie — J4 12 kg·m²;J5 12 kg·m²;J6 9.6 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 630*570 mm ;Hauteur du corps 1820 mm ;Capacité de puissance 5kVA | Demander ce modèle |
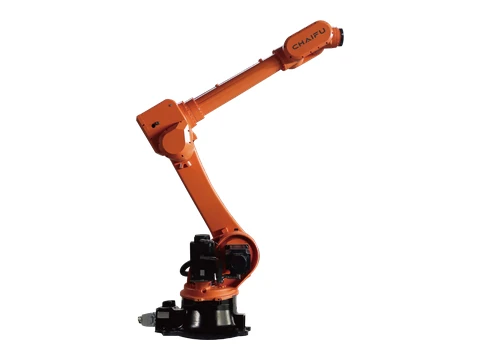 | SF80-C2600 | Robot MIMETIC à charge utile moyenne | 6 | 80 kg | 2600 mm | ± 0.06 mm | 726 kg | IP65 | Toute orientation | J1 ±172° à 160°/s ;J2 +72°/-140° à 110°/s ;J3 +160°/-78° à 120°/s ;J4 ±360° à 162°/s ;J5 +120°/-120° à 180°/s ;J6 ±360° à 300°/s | Moment - J4 360 N·m;J5 360 N·m;J6 186 N·m |Inertie — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 578x573mm;Hauteur du corps 1898 mm ;Puissance admissible : 5.5 kV | Demander ce modèle |
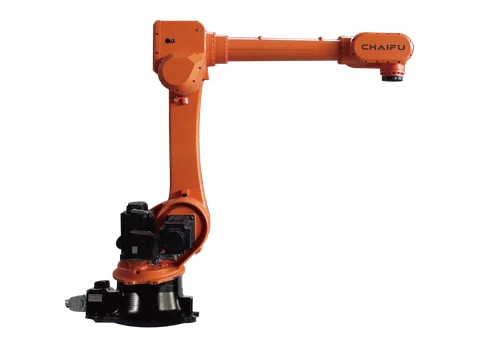 | SF120-C2269 | Robot MIMETIC à charge utile moyenne | 6 | 120 kg | 2269 mm | ± 0.06 mm | 720 kg | IP65 | Toute orientation | J1 ±172° à 160°/s ;J2 +72°/-140° à 110°/s ;J3 +160°/-78° à 120°/s ;J4 ±360° à 162°/s ;J5 +120°/-120° à 180°/s ;J6 ±360° à 200°/s | Moment - J4 360 N·m;J5 360 N·m;J6 186 N·m |Inertie — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 573*629 mm ;Hauteur du corps 1939 mm ;Puissance admissible : 5.5 kV | Demander ce modèle |
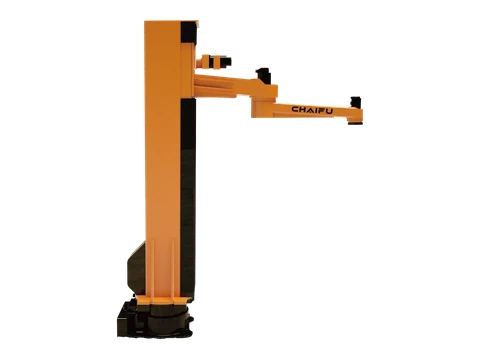 | CF120-C1900 PM | Robot MIMETIC à charge utile moyenne | 4 | 120 kg | 1900 mm | ± 0.06 mm | 1536 kg | Axe de base IP65 / axe de poignet IP67 | Toute orientation | J1 ±180° à 115°/s ;J2 -140°/+150° à 176°/s ;J3 ±180° @ / | / | 0 °C - 45 °C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 750*520 mm ;Hauteur du corps 3117.5 mm ;Capacité de puissance 5kVA | Demander ce modèle |
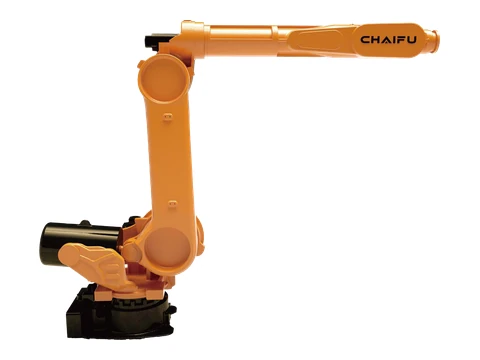 | SF125-C3100 | Robot MIMETIC à charge utile moyenne | 6 | 125 kg | 3100.7 mm | ± 0.06 mm | 1476 kg | Axe de base IP65 / axe de poignet IP67 | Toute orientation | J1 +50°/-75° à 110°/s ;J2 +90°/-1095mm @ 83°/s;J3 ±185° à 99°/s ;J4 ±144° à 158°/s ;J5 ±360° à 150°/s | / | 0 °C - 45 °C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 750*520 mm ;Hauteur du corps 2343.5 mm ;Capacité de puissance 8.4kVA | Demander ce modèle |
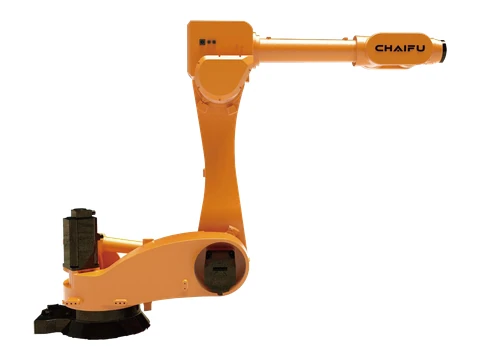 | SF125-C3100D | Robot MIMETIC à charge utile moyenne | 6 | 125 kg | 3100 mm | ± 0.05 mm | 1109 kg | Axe de base IP65 / axe de poignet IP67 | Toute orientation | J1 +170°/-40° à 110°/s ;J2 +90°/-83° à 100°/s ;J3 ±360° à 110°/s ;J4 ±120° à 162°/s ;J5 ±360° à 180°/s | / | 0 °C - 45 °C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 660*726 mm ;Hauteur du corps 1953.5 mm ;Capacité de puissance 8.4kVA | Demander ce modèle |
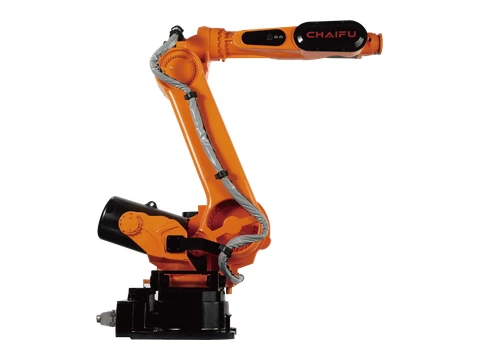 | SF210-K2650 | Robot BIOTIQUE à charge utile élevée | 6 | 210 kg | 2650 mm | ± 0.06 mm | 1460 kg | IP65 | Sol | J1 ±180° à 110°/s ;J2 +50°/-75° à 83°/s ;J3 +90°/-70° à 99°/s ;J4 ±185° à 158°/s ;J5 ±120° à 206°/s ;J6 ±360° à 300°/s | Moment - J4 1301 N·m;J5 1301 N·m;J6 706 N·m |Inertie — J4 138 kg·m²;J5 138 kg·m²;J6 70 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 750*520 mm ;Hauteur du corps 2257.5 mm ;Puissance admissible : 7.5 kV | Demander ce modèle |
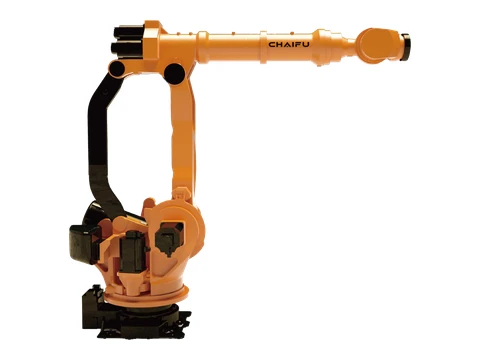 | SF300-C3100 | Robot BIOTIQUE à charge utile élevée | 6 | 300 kg | 3100 mm | ± 0.06 mm | 1970 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 110°/s ;J2 +45°/-80° à 106°/s ;J3 +15.5°/-120° à 106°/s ;J4 ±360° à 130°/s ;J5 ±115° à 120°/s ;J6 ±360° à 165°/s | Moment - J4 865 N·m |Inertie — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 710*700 mm ;Hauteur du corps 2568 mm ;Capacité de puissance 8.5kVA | Demander ce modèle |
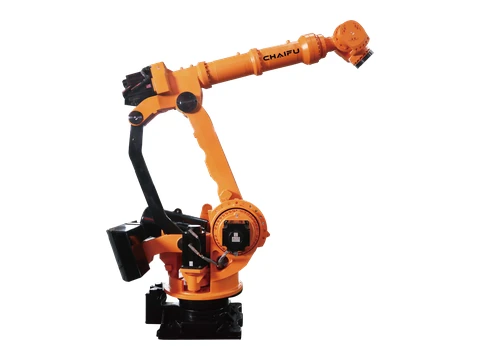 | SF500-C3100 | Robot ALPHTIC robuste à six axes | 6 | 500 kg | 3273.6 mm | ± 0.1 mm | 2780 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 100°/s ;J2 +50°/-85° à 85°/s ;J3 +25°/-120° à 85°/s ;J4 ±360° à 80°/s ;J5 ±115° à 80°/s ;J6 ±360° à 160°/s | Moment - J4 1980 N·m;J5 1980 N·m;J6 865 N·m |Inertie — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 910*739 mm ;Hauteur du corps 2755.5 mm ;Capacité de puissance 8.5kVA | Demander ce modèle |
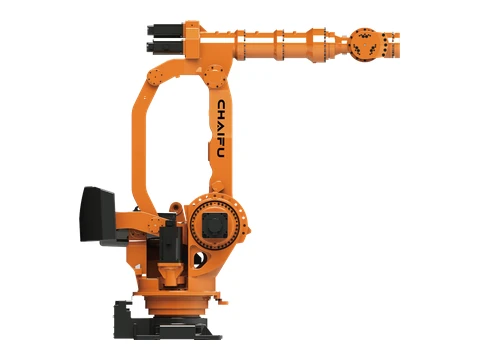 | SF800-C2850 | Robot ALPHTIC robuste à six axes | 6 | 800 kg | 2850 mm | ± 0.1 mm | 2965 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 93°/s ;J2 +50°/-85° à 64°/s ;J3 +25°/-120° à 65°/s ;J4 ±360° à 100°/s ;J5 ±115° à 88°/s ;J6 ±360° à 133°/s | Moment - J4 865 N·m |Inertie — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 910*739 mm ;Hauteur du corps 2695 mm ;Capacité de puissance 8.7kVA | Demander ce modèle |
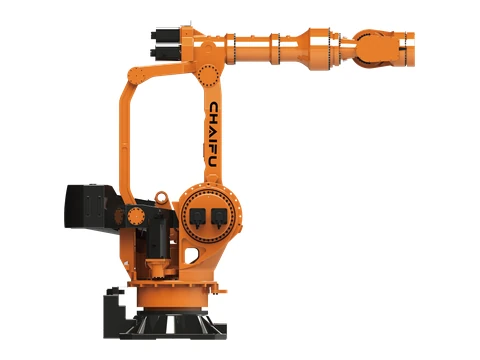 | SF1200-C3765 | Robot ALPHTIC robuste à six axes | 6 | 1200 kg | 3765 mm | ± 0.2 mm | 8160 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 45°/s ;J2 +50°/-90° à 30°/s ;J3 +20°/-126° à 30°/s ;J4 ±360° à 50°/s ;J5 ±115° à 52°/s ;J6 ±360° à 72°/s | Moment - J4 14600 N·m;J5 14600 N·m;J6 4850 N·m |Inertie — J4 2960 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 1180*1180 mm ;Hauteur du corps 3548 mm ;Capacité de puissance 16kVA | Demander ce modèle |
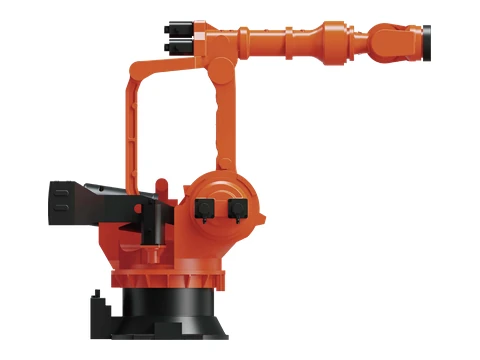 | SF1500-C3870 | Robot ALPHTIC robuste à six axes | 6 | 1500 kg | 3872 mm | ± 0.23 mm | 11200 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 43°/s ;J2 +50°/-85° à 25°/s ;J3 -20°/-120° à 25°/s ;J4 ±360° à 43°/s ;J5 ±115° à 40°/s ;J6 ±360° à 56°/s | Moment - J4 14380 N·m;J5 14380 N·m;J6 4980 N·m |Inertie — J4 2916 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 1280*1380 mm ;Hauteur du corps 3483 mm ;Capacité de puissance 17kVA | Demander ce modèle |
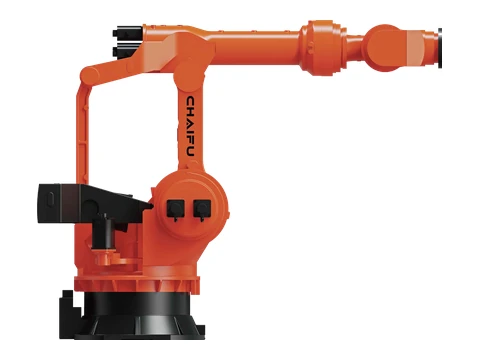 | SF1800-C4600 | Robot ALPHTIC robuste à six axes | 6 | 1800 kg | 4600 mm | ± 0.3 mm | 17880 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 20°/s ;J2 +50°/-85° à 12°/s ;J3 +20°/-120° à 12°/s ;J4 ±360° à 19°/s ;J5 ±115° à 19°/s ;J6 ±360° à 40°/s | Moment - J4 29500 N·m;J5 29500 N·m;J6 8930 N·m |Inertie — J4 7650 kg·m²;J5 7650 kg·m²;J6 5620 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 1580*1670 mm ;Hauteur du corps 3875 mm ;Capacité de puissance 22.5kVA | Demander ce modèle |
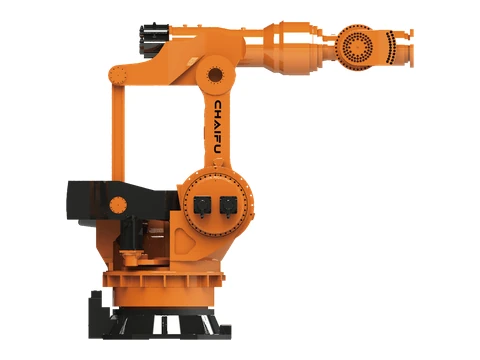 | SF2000-C4000 | Robot ALPHTIC robuste à six axes | 6 | 2000 kg | 4000 mm | ± 0.3 mm | 17820 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 20°/s ;J2 +50°/-85° à 12°/s ;J3 -120°/+20° à 12°/s ;J4 ±360° à 19°/s ;J5 ±115° à 19°/s ;J6 ±360° à 40°/s | / | 0 °C - 45 °C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 1580*1670 mm ;Hauteur du corps 3875 mm ;Capacité de puissance 18.2kVA | Demander ce modèle |
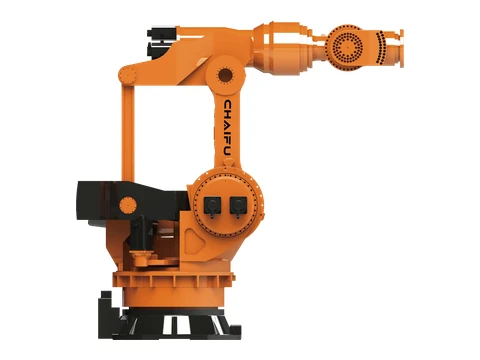 | SF2400-C3760 | Robot ALPHTIC robuste à six axes | 6 | 2400 kg | 3758.8 mm | ± 0.3 mm | 17600 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 20°/s ;J2 +53°/-85° à 12°/s ;J3 -113°/+22.5° à 12°/s ;J4 ±360° à 19°/s ;J5 ±115° à 19°/s ;J6 ±360° @ / | / | 0 °C - 45 °C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 1580*1670 mm ;Hauteur du corps 3875 mm ;Capacité de puissance 20.5kVA | Demander ce modèle |
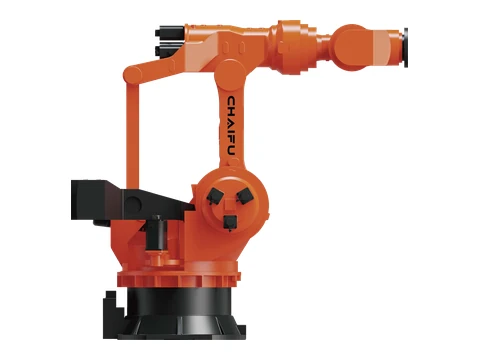 | SF3000-C3760 | Robot ALPHTIC robuste à six axes | 6 | 3000 kg | 3758.8 mm | ± 0.3 mm | 17660 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 16°/s ;J2 +53°/-80° à 12°/s ;J3 +22.5°/-113° à 12°/s ;J4 ±360° à 16°/s ;J5 ±115° à 16°/s ;J6 ±360° à 32°/s | Moment - J4 31500 N·m;J5 31500 N·m;J6 8980 N·m |Inertie — J4 7680 kg·m²;J5 7680 kg·m²;J6 5680 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 1580*1670 mm ;Hauteur du corps 3875 mm ;Capacité de puissance 23.5kVA | Demander ce modèle |
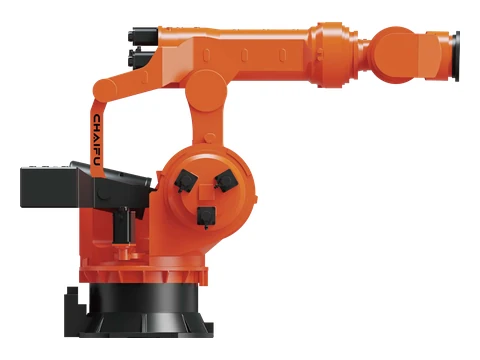 | SF4000-C4200 | Robot ALPHTIC robuste à six axes | 6 | 4000 kg | 4198 mm | ± 0.3 mm | 19182 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 10°/s ;J2 +53°/-80° à 8°/s ;J3 +22°/-115° à 8°/s ;J4 ±360° à 9°/s ;J5 ±115° à 8°/s ;J6 ±360° à 15°/s | Moment - J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Inertie — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 1580*1670 mm ;Hauteur du corps 3660 mm ;Capacité de puissance 23.5kVA | Demander ce modèle |
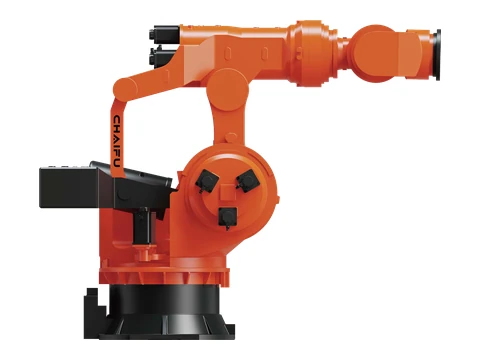 | SF5000-C3700 | Robot ALPHTIC robuste à six axes | 6 | 5000 kg | 3700 mm | ± 0.3 mm | 26800 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 10°/s ;J2 +53°/-80° à 8°/s ;J3 +22°/-115° à 8°/s ;J4 ±360° à 9°/s ;J5 ±115° à 8°/s ;J6 ±360° à 15°/s | Moment - J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Inertie — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 1580*1670 mm ;Hauteur du corps 3660 mm ;Capacité de puissance 23.5kVA | Demander ce modèle |
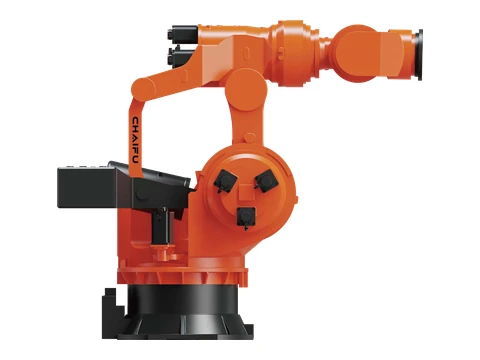 | SF6000-C3285 | Robot ALPHTIC robuste à six axes | 6 | 6000 kg | 3285 mm | ± 0.3 mm | 26700 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 10°/s ;J2 +53°/-80° à 8°/s ;J3 +22°/-115° à 8°/s ;J4 ±360° à 9°/s ;J5 ±115° à 8°/s ;J6 ±360° à 15°/s | Moment - J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Inertie — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 1580*1670 mm ;Hauteur du corps 3660 mm ;Capacité de puissance 23.5kVA | Demander ce modèle |
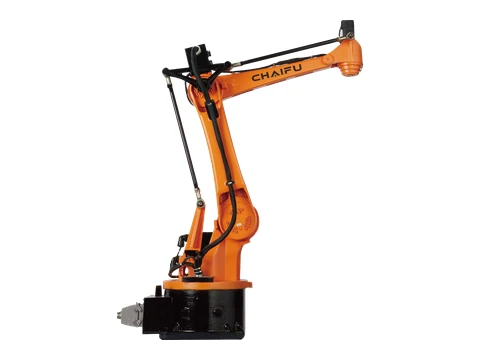 | SF15-C1538 PA | robot d'estampage PRESS | 4 | 15 kg | 1610 mm | ± 0.06 mm | 181 kg | IP65 | Toute orientation | J1 ±165° à 150°/s ;J2 +40°/-82° à 150°/s ;J3 +78°/-75° à 160°/s ;J4 ±360° à 300°/s ;J5 -100°SJ2+J3<+30° @ / | Moment - J4 196 N·m |Inertie — J4 0.52 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 384*384 mm ;Hauteur du corps 1421 mm ;Capacité de puissance 2.5kVA | Demander ce modèle |
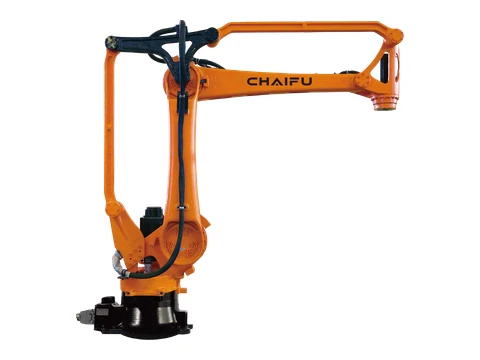 | SF25-C1760 PA | robot d'estampage PRESS | 4 | 25 kg | 1772 mm | ± 0.07 mm | 260 kg | IP65 | Toute orientation | J1 ±175° à 130°/s ;J2 +48°/-95° à 107°/s ;J3 +80°/-75° à 135°/s ;J4 ±360° à 175°/s ;J5 -110°SJ2+J3<+40° @ / | Moment - J4 882 N·m |Inertie — J4 0.62 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 370*370 mm ;Hauteur du corps 1458 mm ;Capacité de puissance 3kVA | Demander ce modèle |
| SF25-C1900 PA | robot d'estampage PRESS | 4 | 25 kg | 1900 mm | ± 0.07 mm | 262.5 kg | IP65 | Toute orientation | J1 ±175° à 130°/s ;J2 +48°/-95° à 107°/s ;J3 +50°/-75° à 135°/s ;J4 ±360° à 175°/s | Moment - J4 882 N·m |Inertie — J4 0.62 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 370*370 mm ;Hauteur du corps 1495 mm ;Capacité de puissance 3kVA | Demander ce modèle |
| SF40-C1900 PA | robot d'estampage PRESS | 4 | 40 kg | 1900 mm | ± 0.07 mm | 262.5 kg | IP65 | Toute orientation | J1 ±175° à 130°/s ;J2 +48°/-95° à 107°/s ;J3 +50°/-75° à 135°/s ;J4 ±360° à 175°/s ;J5 -110°SJ2+J3<+50° @ / | / | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 370*370 mm ;Hauteur du corps 1495 mm ;Capacité de puissance 3kVA | Demander ce modèle |
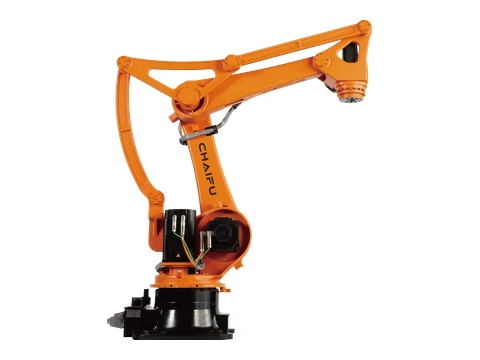 | SF50-C2220 PA | robot de palettisation PA | 4 | 50 kg | 2220 mm | ± 0.1 mm | 616 kg | IP65 | Sol | J1 ±178° à 125°/s ;J2 +50°/-95° à 125°/s ;J3 +85°/-72° à 140°/s ;J4 ±360° à 200°/s | Moment - J4 1666 N·m |Inertie — J4 9.6 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 573x573mm;Hauteur du corps 1791 mm ;Capacité de puissance 4kVA | Demander ce modèle |
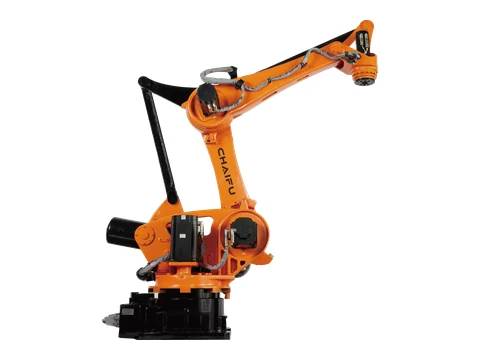 | SF130-C2700 PA | robot de palettisation PA | 4 | 130 kg | 2735 mm | ± 0.12 mm | 1160 kg | IP65 | Sol | J1 +/-180° à 178°/s ;J2 +45°/-90° à 112°/s ;J3 +85°/-55° à 105°/s ;J4 +/-360° à 340°/s ;J5 -105°SJ2+J3<+25° @ / | Moment - J4 1764 N·m |Inertie — J4 36 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 620*620 mm ;Hauteur du corps 2050 mm ;Capacité de puissance 5.5kVA | Demander ce modèle |
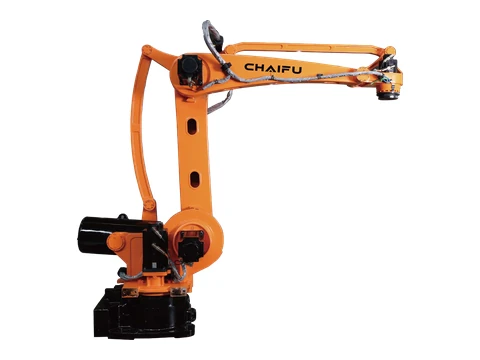 | SF180-C3200 PA | robot de palettisation PA | 4 | 180 kg | 3245.5 mm | ± 0.25 mm | 1380 kg | IP65 | Sol | J1 +/-180° à 105°/s ;J2 -90°/+45° à 105°/s ;J3 -75°/+110° à 105°/s ;J4 ±360° à 260°/s ;J5 -115°SJ2+J3<+22.5° @ / | Moment - J4 1764 N·m |Inertie — J4 36 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 750*520 mm ;Hauteur du corps 2401 mm ;Capacité de puissance 6kVA | Demander ce modèle |
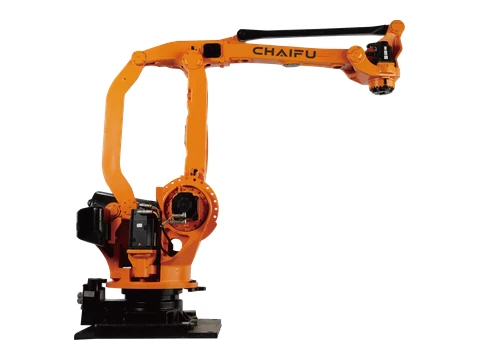 | SF210-K3200 PA | robot de palettisation PA | 4 | 210 kg | 3200 mm | ± 0.12 mm | 1950 kg | IP65 | Sol | J1 ±180° à 120°/s ;J2 +44°/-80° à 140°/s ;J3 +15.5°/-115° à 140°/s ;J4 ±360° à 305°/s ;J5 -72°SJ3+J2<+67.5° @ / | Moment - J4 1666 N·m |Inertie — J4 80 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 710*700 mm ;Hauteur du corps 2463 mm ;Capacité de puissance 6.5kVA | Demander ce modèle |
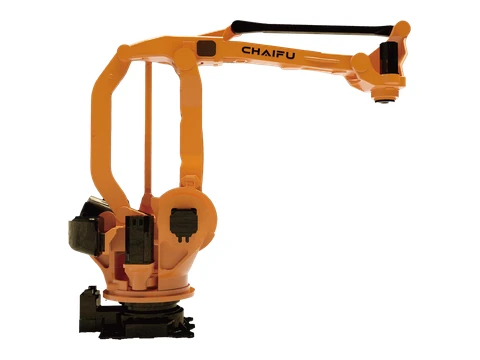 | SF300-C3200 PA | robot de palettisation PA | 4 | 300 kg | 3200 mm | ± 0.15 mm | 1950 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 +44°/-80 à 90°/s ;J2 +15,59°/-115° à 100°/s ;J3 ±360° à 100°/s ;J4 -155°SJ2+J3<+25° @ 300°/s;J5 -72° | / | 0 °C - 45 °C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 710*700 mm ;Hauteur du corps 2463 mm ;Capacité de puissance 8.2kVA | Demander ce modèle |
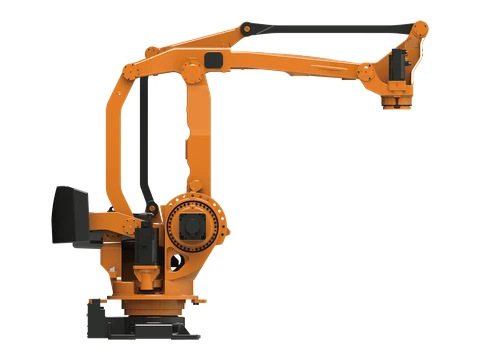 | SF500-C3200 PA | Robot robuste à quatre axes ALPHTIC PA | 4 | 500 kg | 3177 mm | ± 0.2 mm | 2960 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 90°/s ;J2 +53°/-85° à 90°/s ;J3 +15.5°/-113° à 90°/s ;J4 ±360° à 125°/s ;J5 -130°SJ2+J3S+60° @ /;J6 -68°SJ3-J2S+75° @ / | / | 0 °C - 45 °C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 910*739 mm ;Hauteur du corps 2629 mm ;Capacité de puissance SkVA | Demander ce modèle |
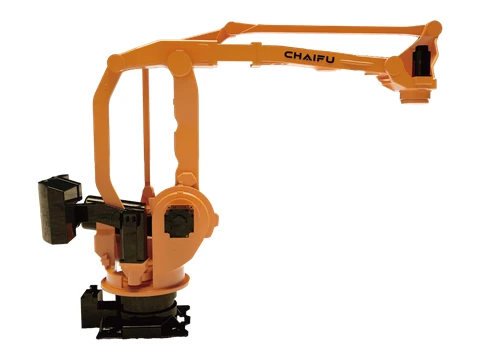 | SF600-C3500 PA | Robot robuste à quatre axes ALPHTIC PA | 4 | 600 kg | 3500 mm | ± 0.2 mm | 3006 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 60°/s ;J2 +53°/-85° à 60°/s ;J3 +15.5°/-113° à 60°/s ;J4 ±360° à 125°/s ;J5 -130°SJ2+J35+60° @ /;J6 -68°SJ3-J25+75° @ / | / | 0 °C - 45 °C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 910*739 mm ;Hauteur du corps 2629 mm ;Capacité de puissance SkVA | Demander ce modèle |
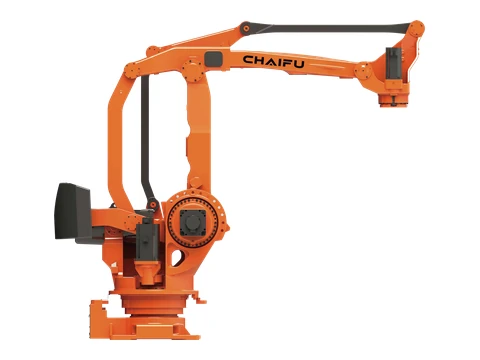 | SF800-C3200 PA | Robot robuste à quatre axes ALPHTIC PA | 4 | 800 kg | 3177 mm | 0.3 mm | 2968 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 60°/s ;J2 +53°/-85° à 60°/s ;J3 +15.5°/-113° à 60°/s ;J4 ±360° à 125°/s ;J5 -130°SJ2+J3=+60° @ /;J6 -68°S]3-J2S+75° @ / | / | 0 °C - 45 °C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 910*739 mm ;Hauteur du corps 2629 mm ;Capacité de puissance SkVA | Demander ce modèle |
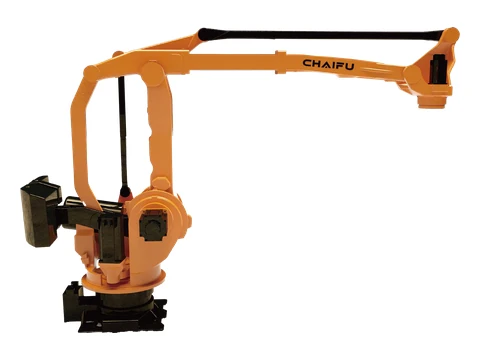 | SF800-C4000 PA | Robot robuste à quatre axes ALPHTIC PA | 4 | 800 kg | 4000 mm | 0.3 mm | 3096 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 +53°/-85 à 58°/s ;J2 +15.5°/-113 à 45°/s ;J3 -130°SJ2+J3<+60 @ 45°/s;J4 -68°SJ3-J2<5+75 @ 141°/s | / | 0 °C - 45 °C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 910*739 mm ;Hauteur du corps 2621 mm ;Capacité de puissance SkVA | Demander ce modèle |
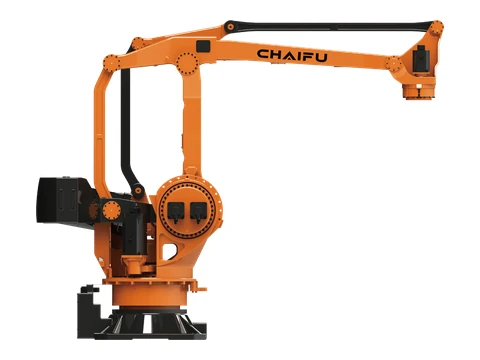 | SF1200-C4360 PA | Robot robuste à quatre axes ALPHTIC PA | 4 | 1200 kg | 4360 mm | ± 0.5 mm | 6302 kg | Axe de base IP65 / axe de poignet IP67 | Toute orientation | J1 ±180° à 56°/s ;J2 +50°/-90° à 58°/s ;J3 +20°/-115° à 60°/s ;J4 ±360° à 125°/s ;J5 -70°S}3-J2=+70° @ / | / | 0 °C - 45 °C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 1180*1180 mm ;Hauteur du corps 3387 mm ;Capacité de puissance 14.5kVA | Demander ce modèle |
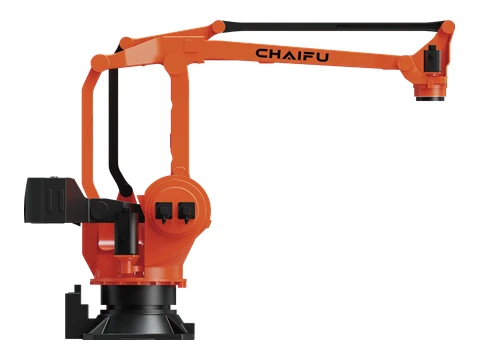 | SF1200-C4600 PA | Robot robuste à quatre axes ALPHTIC PA | 4 | 1200 kg | 4600 mm | ± 0.5 mm | 7192 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 50°/s ;J2 +50°/-90° à 52°/s ;J3 +23°/-115° à 58°/s ;J4 ±360° à 115°/s ;J5 -70°SJ3-J2S+70° @ / | Moment - J4 8820 N·m |Inertie — J4 2608 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 1180*1180 mm ;Hauteur du corps 3386 mm ;Capacité de puissance 14.5kVA | Demander ce modèle |
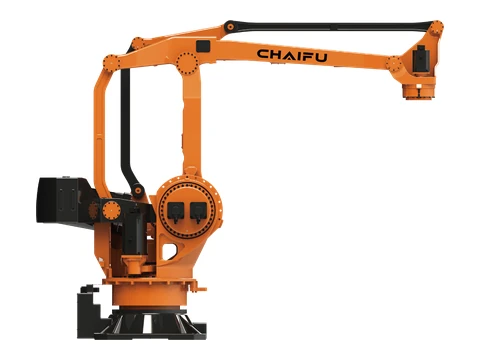 | SF1600-C4000 PA | Robot robuste à quatre axes ALPHTIC PA | 4 | 1600 kg | 3966 mm | ± 0.8 mm | 6116 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 45°/s ;J2 +50°/-90° à 30°/s ;J3 +20°/-115° à 30°/s ;J4 ±360° à 70°/s | Moment - J4 8550 N·m |Inertie — J4 5340 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 1180*1180 mm ;Hauteur du corps 3386 mm ;Capacité de puissance 15kVA | Demander ce modèle |
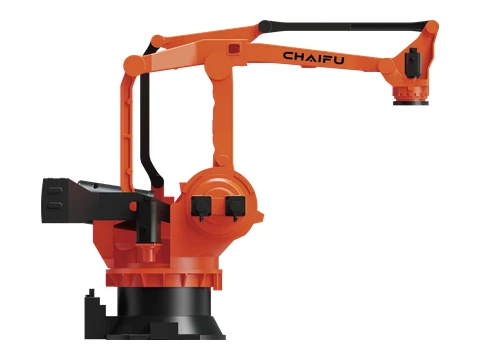 | SF2000-C4090 PA | Robot robuste à quatre axes ALPHTIC PA | 4 | 2000 kg | 4090 mm | ± 0.8 mm | 10460 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 43°/s ;J2 +50°/-82° à 25°/s ;J3 +20°/-115° à 25°/s ;J4 ±360° à 60°/s ;J5 -72°S)3-J2S+72° @ / | Moment - J4 12740 N·m |Inertie — J4 3260 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 1280*1380 mm ;Hauteur du corps 3418 mm ;Capacité de puissance 15.5kVA | Demander ce modèle |
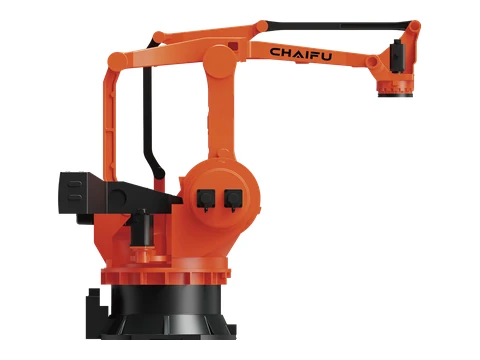 | SF2400-C4200 PA | Robot robuste à quatre axes ALPHTIC PA | 4 | 2400 kg | 4200 mm | ± 0.8 mm | 12590 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 20°/s ;J2 +53°/-85° à 12°/s ;J3 +20°/-110° à 12°/s ;J4 ±360° à 40°/s ;J5 -63°SJ3-J2S+65° @ / | Moment - J4 20580 N·m |Inertie — J4 3912 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 1580*1660 mm ;Hauteur du corps 3683 mm ;Capacité de puissance 16.5kVA | Demander ce modèle |
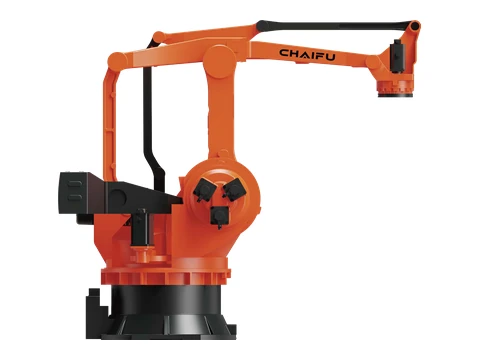 | SF3000-C4200 PA | Robot robuste à quatre axes ALPHTIC PA | 4 | 3000 kg | 4200 mm | ± 0.8 mm | 12600 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 20°/s ;J2 +53°/-85° à 12°/s ;J3 +20°/-110° à 12°/s ;J4 ±360° à 40°/s ;J5 -63°S)]3-J2=+65° @ / | Inertie — J4 4890 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 1580*1660 mm ;Hauteur du corps 3683 mm ;Capacité de puissance 18kVA | Demander ce modèle |
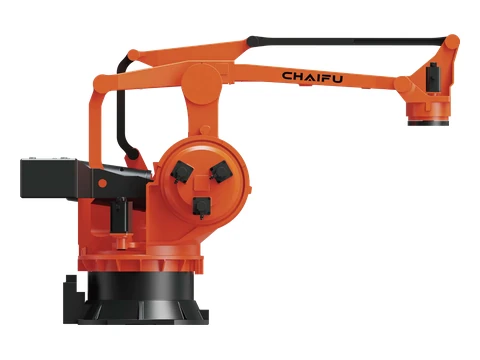 | SF4000-C4600 PA | Robot robuste à quatre axes ALPHTIC PA | 4 | 4000 kg | 4600.8 mm | ± 0.8 mm | 17220 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 10°/s ;J2 +50°/-80° à 8°/s ;J3 -118°/+22° à 8°/s ;J4 ±360° à 15°/s ;J5 -60°S}]3-J2=+60° @ / | Moment - J4 46890 N·m |Inertie — J4 6357 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 1580*1660 mm ;Hauteur du corps 3683 mm ;Capacité de puissance 18kVA | Demander ce modèle |
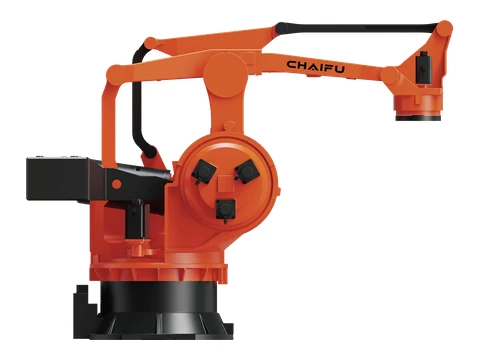 | SF5000-C4000 PA | Robot robuste à quatre axes ALPHTIC PA | 4 | 5000 kg | 3994 mm | ± 1 mm | 17120 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 10°/s ;J2 +50°/-80° à 8°/s ;J3 -118°/+22° à 8°/s ;J4 ±360° à 15°/s ;J5 -60°SJ3-J2=+60° @ / | Moment - J4 46890 N·m |Inertie — J4 7628 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 1580*1660 mm ;Hauteur du corps 3683 mm ;Capacité de puissance 18kVA | Demander ce modèle |
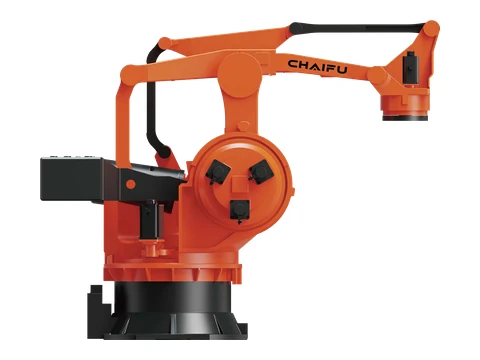 | SF6000-C3700 PA | Robot robuste à quatre axes ALPHTIC PA | 4 | 6000 kg | 3701 mm | ± 1 mm | 16690 kg | Axe de base IP65 / axe de poignet IP67 | Sol | J1 ±180° à 10°/s ;J2 +50°/-80° à 8°/s ;J3 -118°/+22° à 8°/s ;J4 ±360° à 15°/s ;J5 -60°S)]3-J2=+60° @ / | Moment - J4 46890 N·m |Inertie — J4 9156 kg·m² | 0°C-45°C ;≤95% HR(pas de condensation) ;Vibration ≤ 4.9 m/s² | Base 1580*1660 mm ;Hauteur du corps 3683 mm ;Capacité de puissance 18kVA | Demander ce modèle |
Aucun modèle CHAIFU correspondant n'a été trouvé. Veuillez supprimer les filtres ou envoyer les données requises (portée et application).
FAQ sur les robots et solutions d'automatisation CHAIFU
Quelles séries de robots CHAIFU conviennent au soudage, à la palettisation, à l'estampage ou à la manutention de charges lourdes ?
Cette page présente le soudage à l'arc, la palettisation PA, l'emboutissage PRESS et plusieurs gammes de machines articulées à charge utile faible, moyenne, élevée et lourde. Utilisez le groupe d'applications en fonction des exigences de charge utile, de portée, de performance des articulations, de montage et de charge au poignet pour établir votre sélection.
Que faut-il vérifier au-delà de la charge utile et de la portée du robot CHAIFU ?
Vérifiez l'outillage et le centre de gravité de la pièce, l'inertie, les poses requises, le moment du poignet, les amplitudes et les vitesses des articulations, le montage, la protection, l'environnement, le contrôleur, l'équipement de processus, la sécurité et l'objectif du cycle avant de confirmer un modèle.
EVST peut-il examiner un robot CHAIFU dans le cadre d'une cellule de soudage, de palettisation ou de manutention ?
Oui. Le périmètre peut inclure le robot et son contrôleur, l'outillage, les équipements de soudage ou de manutention, les dispositifs de fixation, l'automate programmable et les réseaux, la vision, la sécurité, la mise en service et les responsabilités liées à la livraison.
Que dois-je fournir pour obtenir un devis pour un robot CHAIFU ?
Veuillez indiquer le modèle ou l'application exact(e), la charge utile totale, la portée et les positions, la cible du cycle, le montage, l'environnement, les besoins en matière de contrôleur et d'interface, l'outillage, la quantité, la destination et le délai souhaité.
Auteur : Équipe éditoriale d'EVST
L'équipe éditoriale d'EVST gère cette page pour faciliter le choix des robots et la planification des projets. La disponibilité du produit, sa configuration, sa validation de sécurité et son périmètre d'intégration doivent être confirmés pour l'application prévue.
Politique éditoriale · Politique correctionnelle · Conditions d’utilisation
Dernière mise à jour: