
Marquage robotisé : que faut-il vérifier sur le marquage final ?
Définissez la présence du marquage, le contenu correct, la relecture et tous les contrôles de qualité de code requis avant de choisir l'inspection pour une cellule de marquage robotisée.
Capacité de pulvérisation des parties suspendues : quel est le facteur limitant réellement la ligne ?
Arrivée séparée du cintre, temps de travail accessible et occupation complète du robot lors de l'estimation d'une cellule de pulvérisation de pièces suspendues proposée.
Portique ou robot articulé pour le transfert de tuyaux longs ?
Comparez les itinéraires de transfert des tuyaux longs, le support, l'orientation et les transferts par rouleaux avant de choisir un portique, un bras articulé ou un système combiné.
Pulvérisation corporelle par godet : comparaison du travail manuel et robotisé par lots
Comparer la pulvérisation manuelle et robotisée par godet en utilisant un support réutilisable, des surfaces protégées, une préparation, un nettoyage et un essai par lots représentatif.
Modifications des brides de soudage du cadre : vérifier le positionnement, le maintien et l’accès
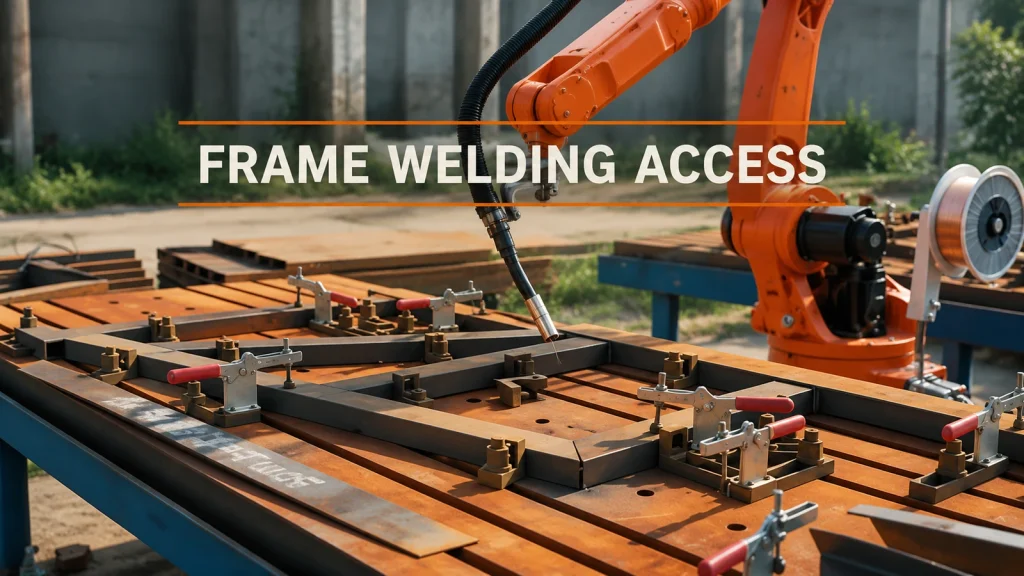
Valider le changement de bride de soudage du cadre avec un positionnement à froid, des états fermé et relâché, puis vérifier séparément le trajet du pistolet et l'échantillon soudé.
Polissage des poignées d'ustensiles de cuisine : comment s'entendre sur la finition ?
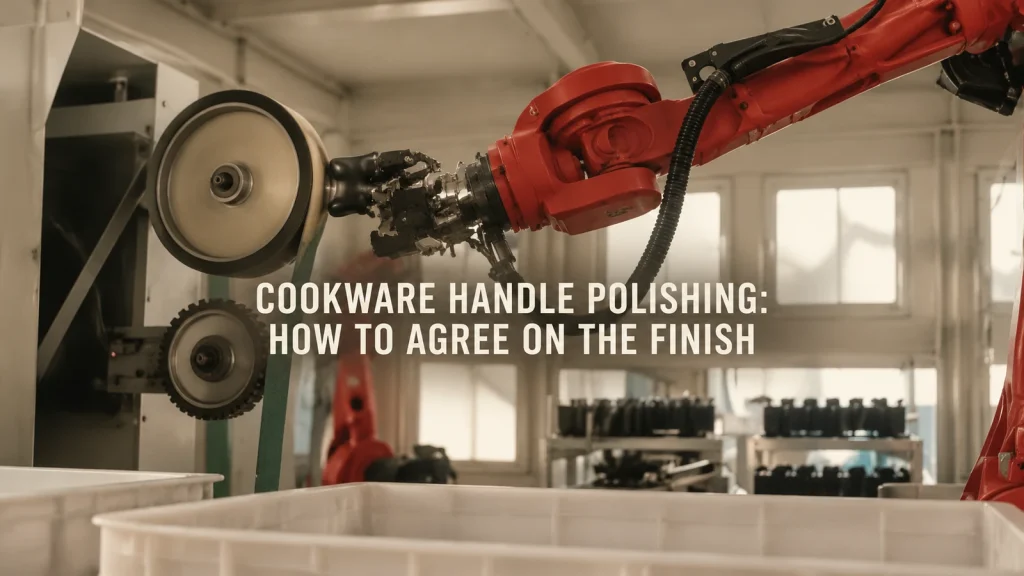
Définir une finition de polissage pour les poignées d'ustensiles de cuisine en utilisant des échantillons de référence, des conditions d'observation, une géométrie protégée et des comparaisons lors d'un essai.
Soudage de réservoirs ondulés : Comment estimer le cycle complet
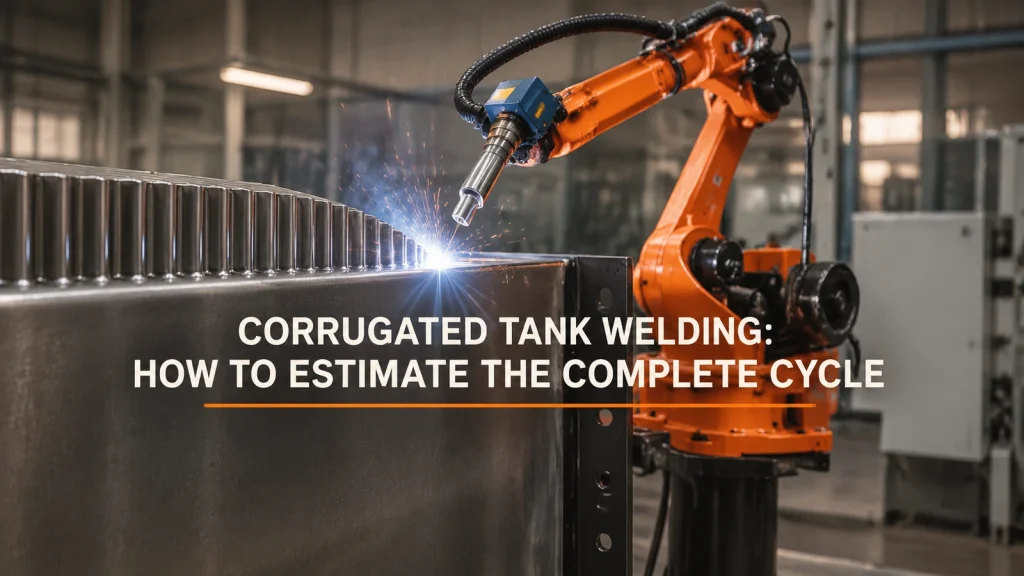
Estimer une répétition complète de soudage de réservoir avec des segments de soudure, des événements de démarrage-arrêt, des mouvements d'air, des changements de position et une limite de chargement cohérente.
Manipulation des pelotes de fil : adhérence centrale, adhérence extérieure ou support ?
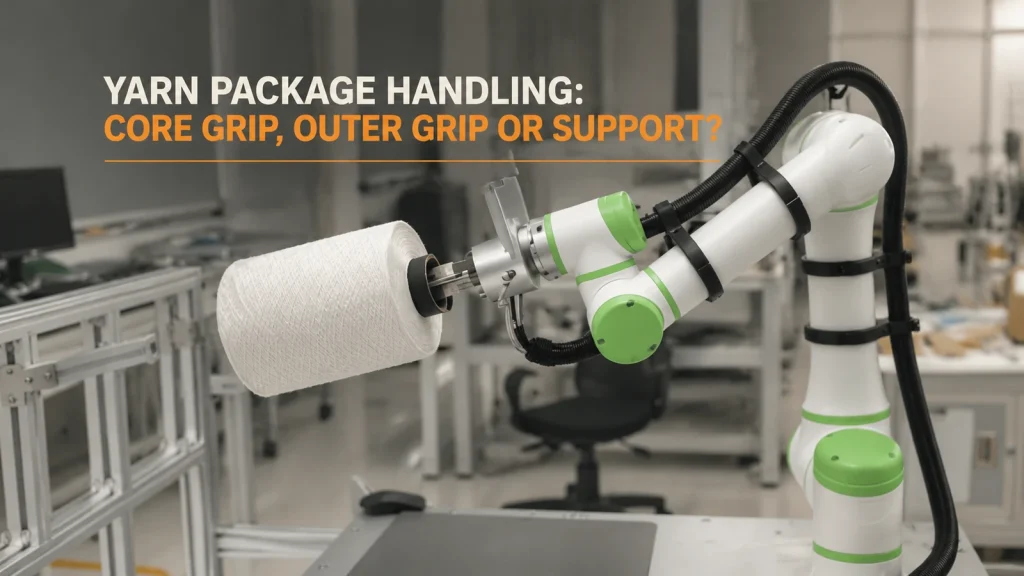
Choisissez la prise du noyau du paquet de fil, la prise extérieure ou le support en fonction de l'état du noyau, de la sensibilité d'enroulement, des changements d'orientation et du transfert de réception.
Broyage manuel ou robotisé : quelles tâches automatiser en premier ?
Sélectionnez la première tâche de finition des métaux pour l'automatisation robotisée en fonction de l'emplacement de la pièce, du contact, de l'usure abrasive, des exceptions et du type de pièce acceptée.
Soudage cobot d'une pièce répétitive : pourquoi un parcours d'apprentissage n'est pas un processus de production
Passer d'une trajectoire de soudage maîtrisée à la production de pièces répétées : vérifier l'emplacement du dispositif de fixation, l'écartement du joint, l'accès à l'ensemble de la torche et un rapport d'acceptation de pièce représentative.
Cellules de fixation des moteurs : achèvement et traçabilité des joints
Demandez comment une cellule de fixation de moteurs distingue les joints terminés des résultats accumulés, gère les travaux manquants ou répétés et conserve les enregistrements lors de la récupération.
Transfert de feuilles multi-têtes : Capacité de sortie acceptée
Estimer la capacité de transfert multi-têtes à partir des pièces acceptées par cycle complet, définir les pertes déjà comptabilisées et comparer le résultat aux contraintes de la ligne.